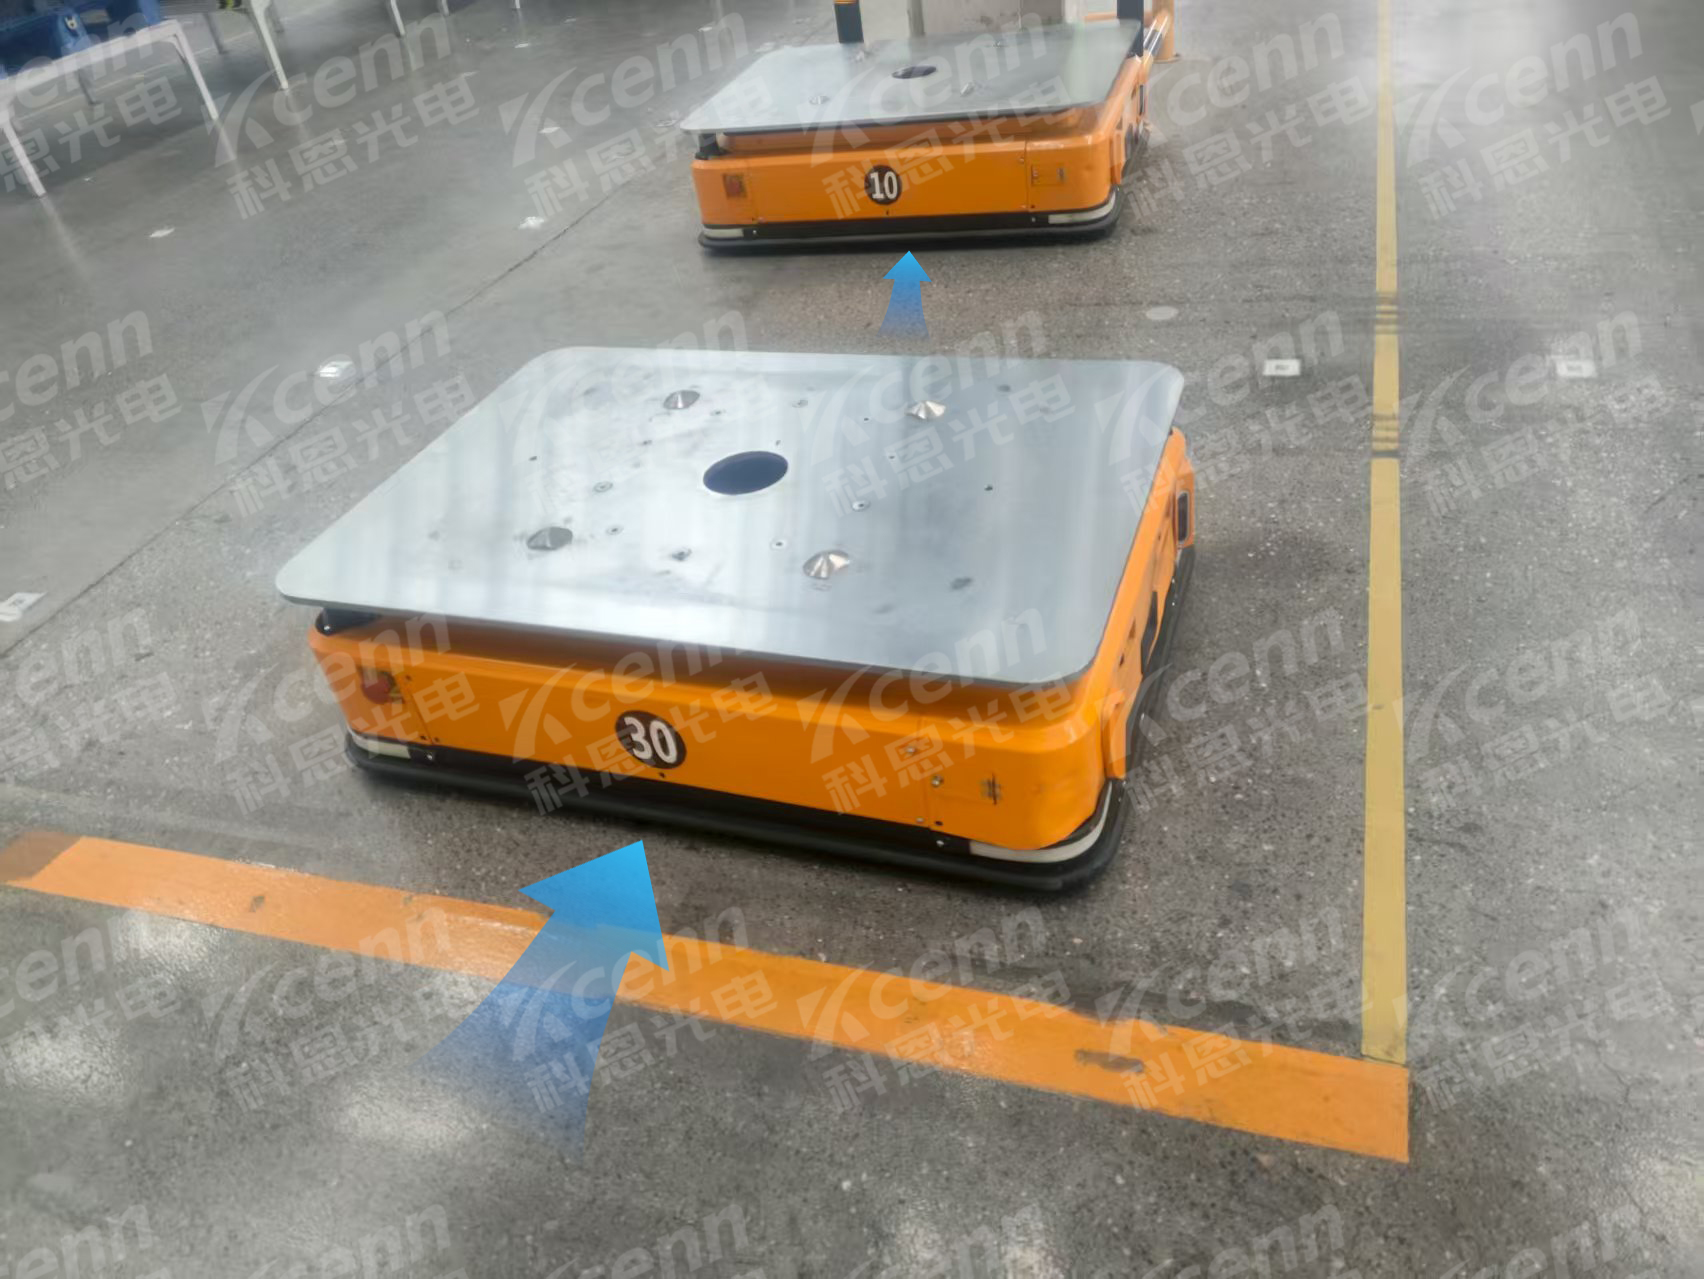
安全触边的工作原理与响应机制解析
安全触边内部通常藏着两层导电结构,外层压敏材料受力变形时会让导体接触,触发电信号变化。这种机械-电气转换过程反应很快,一般几十毫秒内就能把信号送到控制系统。力度大小、接触面积和持续时间都会影响输出信号的强度。控制端收到信号后,根据预设阈值判断是轻触还是碰撞,轻触可以减速或报警,碰撞则直接切断动力源。整套流程从感知到停机、时间控制在百毫秒级别和靠这种分层响应把误触发和漏检风险都压下来了。
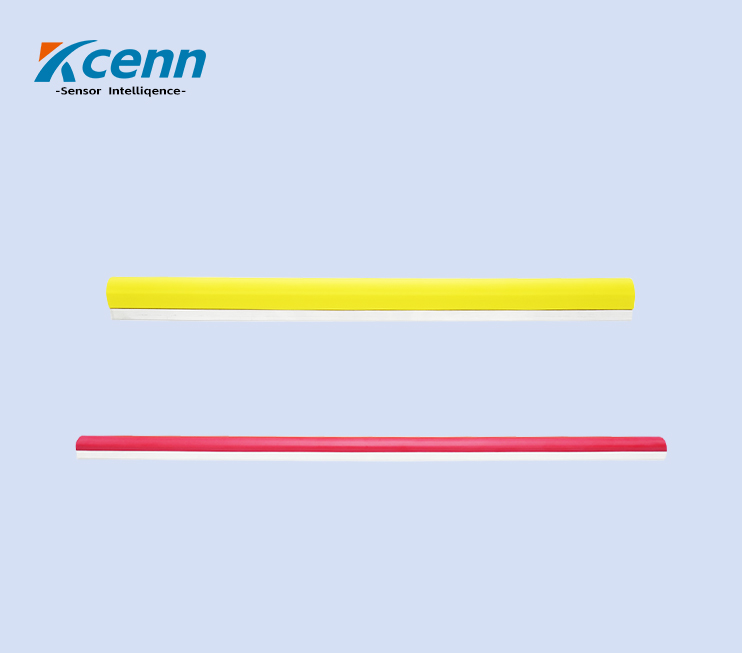
安全触边在工业机器人防碰撞中的部署方案
工业机器人协作区域通常在机械臂末端、关节连接处和工作台边缘安装安全触边,用弹性橡胶包裹的感应条贴合在易碰撞点位。安装时需考虑机器人运动轨迹,把触边固定在手臂摆动半径内的刚性结构上,信号线接入机器人控制器的急停回路。部署密度依场景而定,狭窄空间里间隔可缩小到300毫米,开阔工位则放宽到800毫米左右。某汽车焊装车间在六轴机械臂周边装了四条安全触边,碰到就触发减速再停机,比纯视觉方案响应更直接。
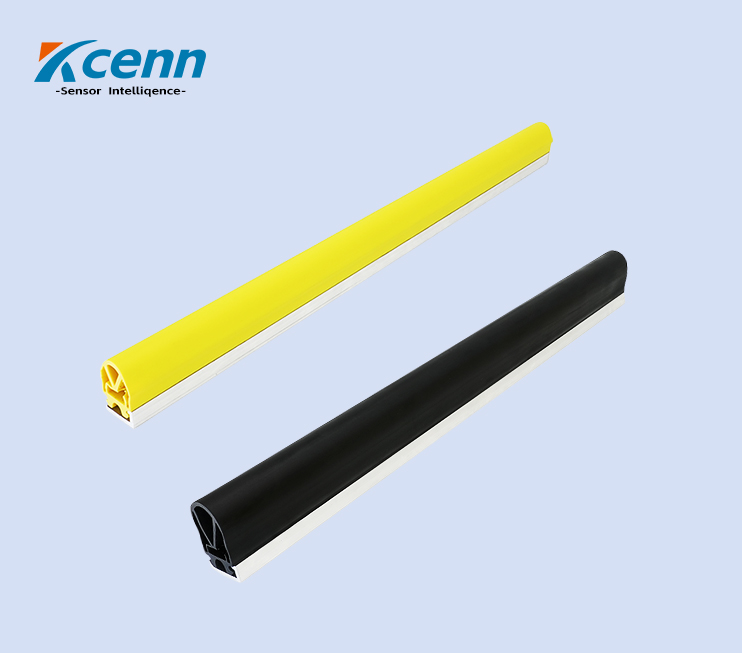
安全触边实现高灵敏度碰撞检测快速停机
安全触边内部通常采用导电橡胶或压敏元件,受到外力挤压时电阻值会立刻变化,控制系统在几毫秒内就能捕获信号。这个响应速度比传统机械限位快得多,碰撞刚发生设备就进入停机状态。
安全触边技术助力智能工厂安全高效运行
在智能工厂的实际运转中,产线停机往往意味着成本流失。借助安全触边的快速响应能力、设备碰撞事件能在几毫秒内被捕获并触发停机保护和大幅降低设备损伤维修周期。结合AGV路径规划与人员定位系统,整条产线的运转节奏更稳,意外中断次数明显减少。不过部署密度和维护成本也要权衡,不同产线的工况差异大,选型时需要留出调整空间。随着边缘计算与工业互联网融合加深、未来这类传感设备有望接入统一管理平台和实现数据实时回传协作防护。