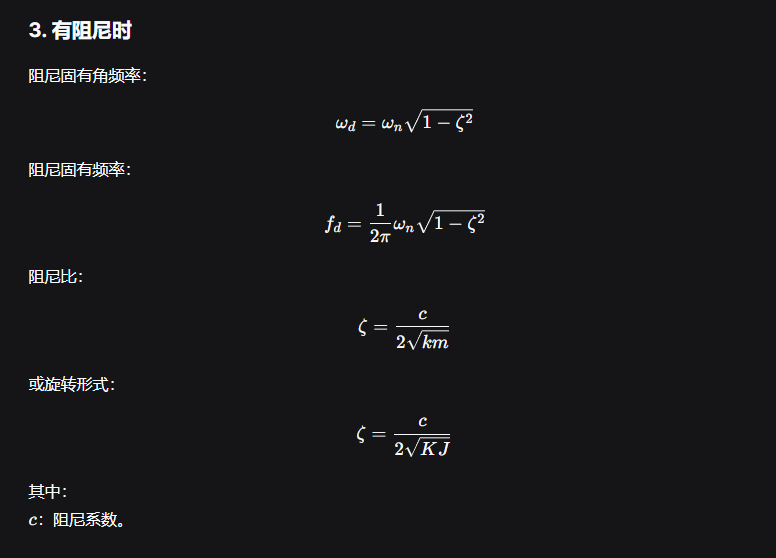
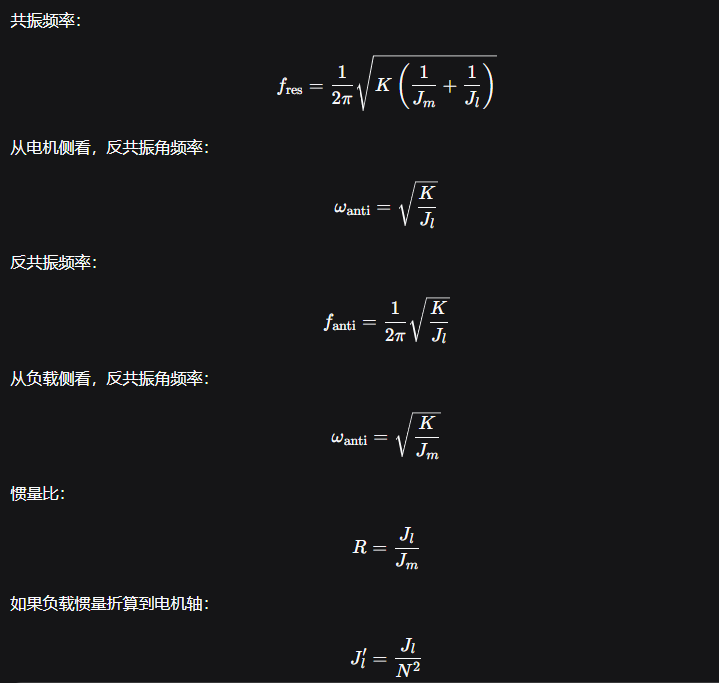
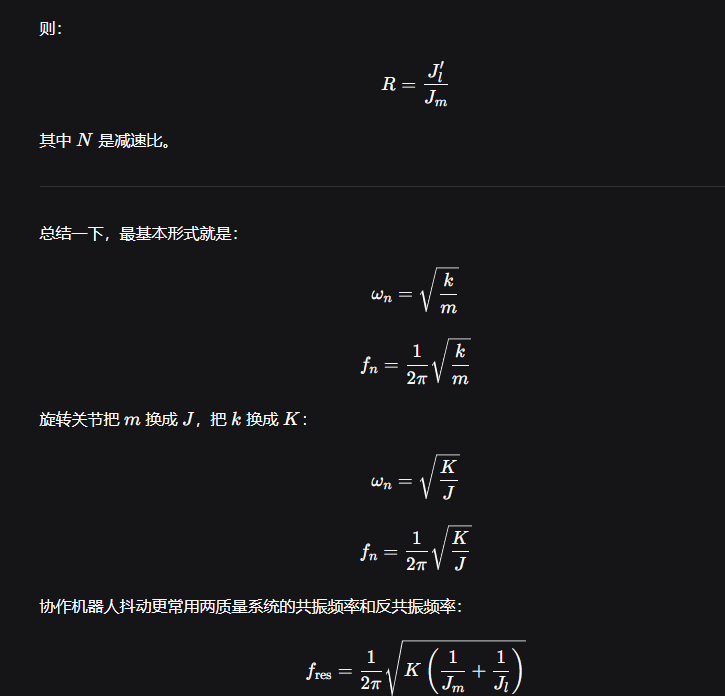
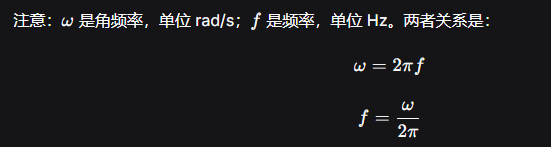
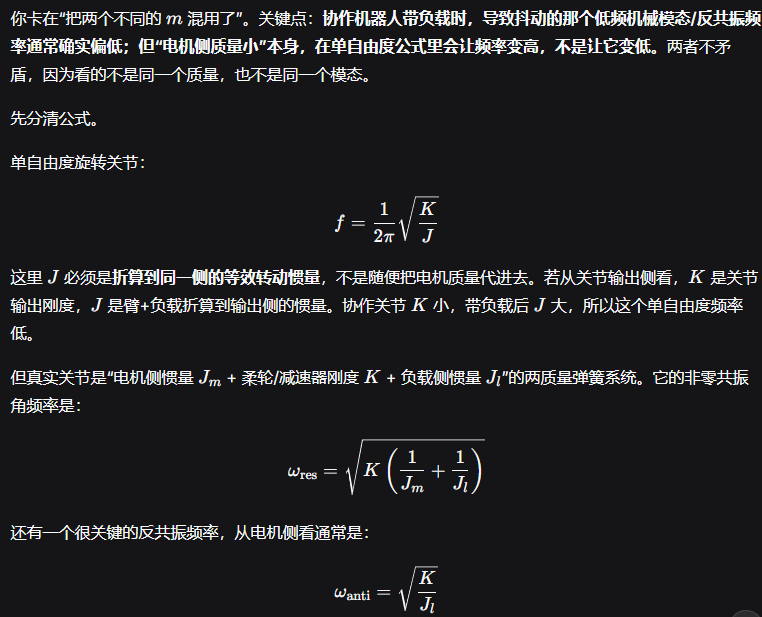
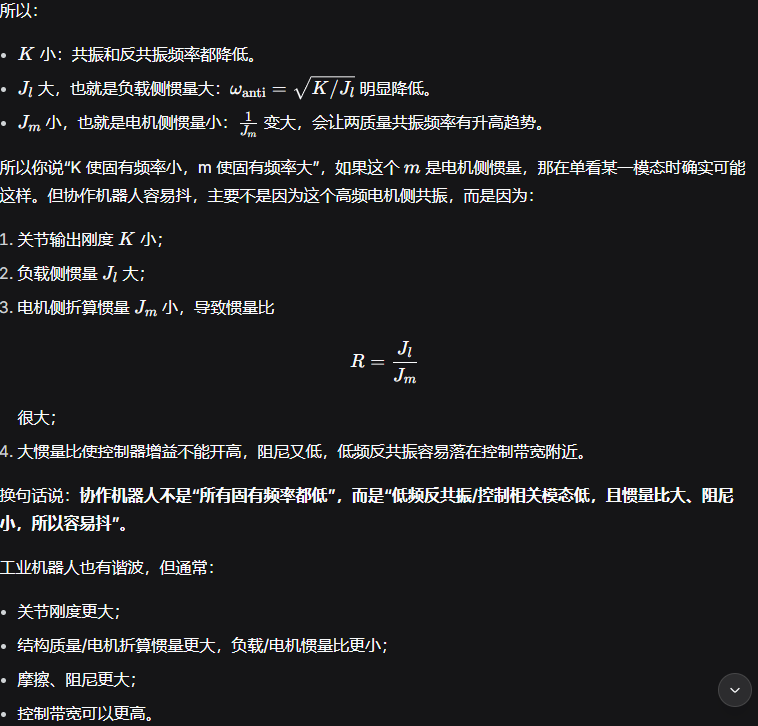
协作机器人对比工业机器人在加减速时容易抖动的原因

所以它不容易出现协作机器人那种低频抖动。

一句话总结:

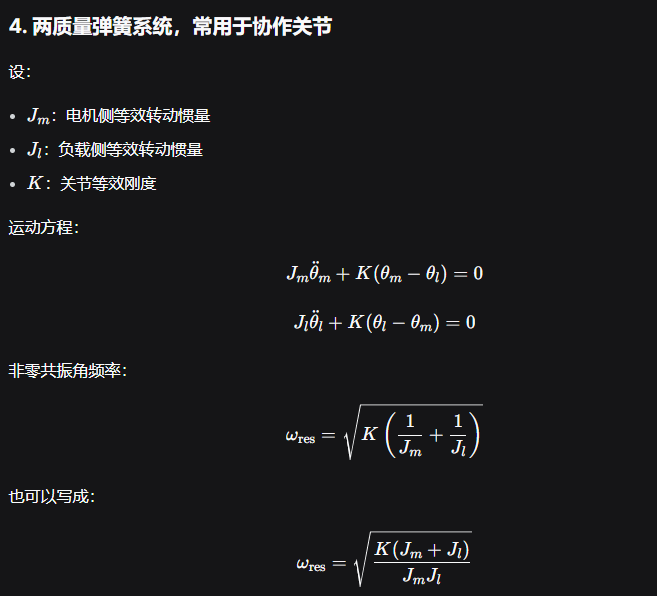
如果问"协作机器人带负载时那个导致抖动的低频振动频率",它通常比工业机器人低。
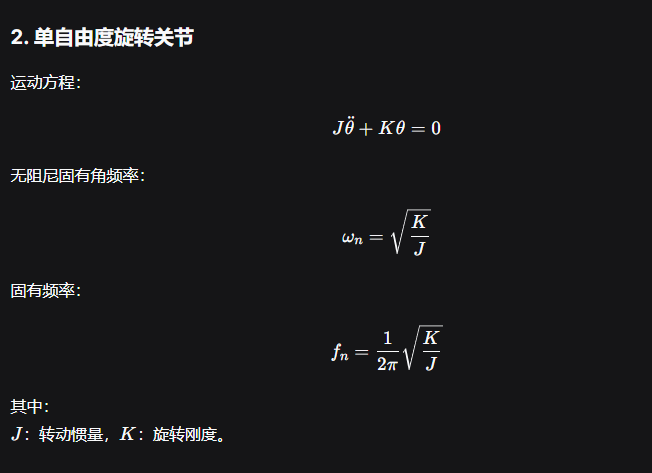
如果问"电机侧小惯量按 f=K/Jf=K/J​ 怎么变",它会让该侧频率变高。
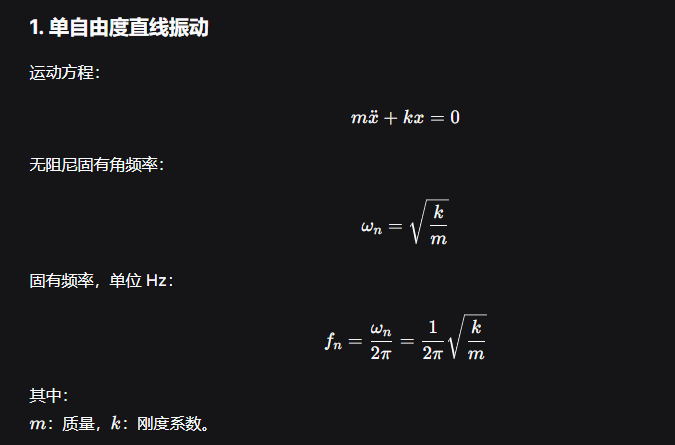
协作易抖的原因是:输出刚度低 + 负载侧惯量大 + 电机侧惯量小导致惯量比大 + 阻尼小,低频反共振低,而不是简单的"m 小所以频率小"。

相关推荐
蓝悦无人机3 小时前
《概率机器人》读书笔记-第六章-机器人感知模型:波束、似然场与地标
机器人·slam·测距仪·观测模型·波束模型·似然场模型·地标模型
明志数科4 小时前
工业采集数据的计量口径分层与可复算质检设计
人工智能·机器人
lisw055 小时前
软体机器人手臂的混合控制策略!
数学建模·机器人
GlobalInfo8 小时前
管道检测机器人行业调查、市场规模、排名分析报告2026-2032
大数据·人工智能·机器人
FII工业富联科技服务9 小时前
多智能体如何进入制造现场?从业务协同到数字孪生验证
大数据·人工智能·算法·机器人·制造·数字孪生
兜里只有三分钱~9 小时前
启元机器人 π0 与 GR00T N1 对比:VLA 模型的两条技术路线
机器人·微调·预训练·仿真·vla
兜里只有三分钱~10 小时前
从 URDF 到 SDK:开发者视角拆解启元 T1/Q1 机器人架构
机器人·sdk·仿真·ros2·urdf
科技新资讯10 小时前
展厅服务机器人推荐:企业展厅与科技馆怎么选
机器人
GlobalInfo1 天前
2026年全球机器人用超平执行器市场研究报告:市场规模达7.51亿美元,人形机器人商业化与轻量化运动控制需求推动行业增长
大数据·人工智能·数码相机·microsoft·机器人
m0_719640871 天前
2026年高校科研机构轮式双臂机器人二次开发平台搭建测评指南
经验分享·机器人