摘要: 机器人自主乘梯项目通常存在两种实现思路:直接基于电梯原厂开放协议开发,或者增加独立的非侵入式机器人梯控 。如果只比较协议费用和梯控设备价格,很容易忽略研发、人力、项目复制和长期维护。更合理的选型方法,是建立完整的TCO模型,判断成本到底发生在哪个阶段。
导语: "已经能拿到电梯协议,为什么还要增加梯控系统?"从单一项目看,这个问题很合理。但工程决策不能只看第一次集成。机器人企业未来是否要面对不同建筑、不同电梯条件,跨楼层能力是否需要复用,以及研发团队是否愿意长期维护不同接口,都会改变机器人梯控 路线的实际成本。
一、两种路线最大的差别,是系统边界放在哪里
直接对接原厂协议时,机器人平台需要理解电梯提供的状态、控制指令和异常信息,再将其转换成自身业务能够使用的任务逻辑。如果接口文档完整、开放条件明确、现场长期使用同一套电梯体系,这种方法可以非常直接。
问题在于,机器人厂商通常不会永远只服务一种电梯环境。项目一旦扩展到酒店、医院、园区或写字楼,不同现场可能出现不同的接口定义、状态模型和测试条件。此时,机器人业务层会逐渐积累越来越多的底层适配逻辑。
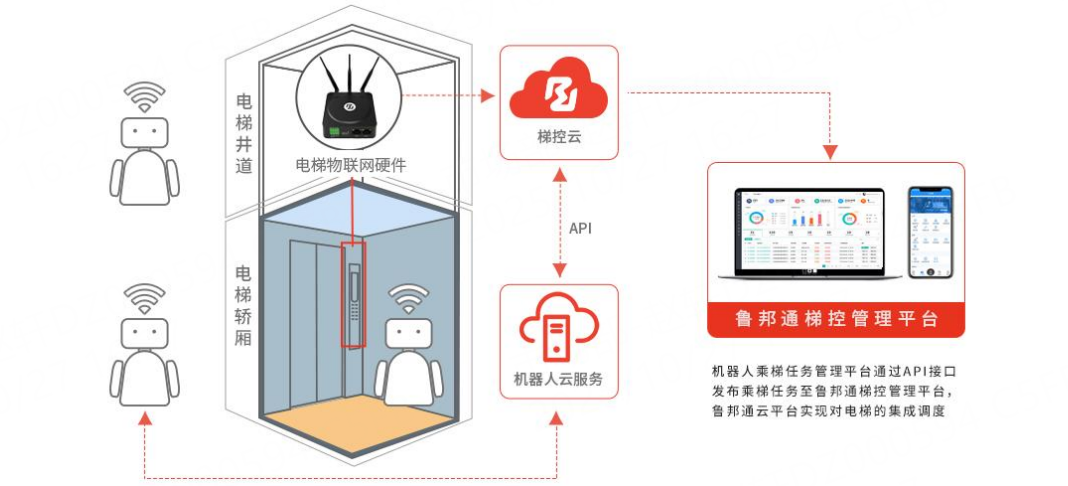
非侵入式梯控采用另一种架构:机器人只提交跨楼层任务,梯控层负责处理电梯状态、楼层关系和具体乘梯流程。机器人平台与电梯现场之间增加了一层相对稳定的抽象,使业务系统不必直接承担全部电梯差异。
因此,两条路线不是"有没有硬件"的区别,而是把复杂度留在机器人内部,还是交给独立梯控层处理。
二、首次成本不应该只看协议费和设备费
可以把首次项目成本拆成四部分:技术协调、软件开发、现场实施和测试验收。
直接协议方案中,协议本身即使不收费,研发仍需要阅读文档、定义接口映射、编写程序、处理异常并完成现场测试。如果电梯侧技术人员需要配合,项目排期也会受到双方资源安排影响。
非侵入式方案会增加专用硬件和部署投入,但系统的状态采集、任务模型和机器人接口通常已经产品化。机器人团队的工作重点由"重新理解一套电梯逻辑"转向"将已有机器人平台接入梯控任务"。
哪一种首次成本更低,没有统一答案。关键取决于现有技术基础:企业是否已经完成该原厂协议适配,现场是否具备成熟测试条件,以及非侵入式方案需要多少部署工作。
三、项目数量增加以后,重复适配才是成本分水岭
如果企业未来只交付一个固定项目,一次开发成本没有太大问题;如果每年需要交付大量机器人项目,情况会完全改变。
此时可以建立一个简单模型:
总成本 = 首次开发 + 单项目适配 × 项目数量 + 现场实施 + 长期维护 + 扩容改造。
假设原厂协议路线在首次项目中成本较低,但每出现一个新的电梯环境都需要新的开发和测试,那么项目数量增加后,累计研发成本可能持续上涨。
独立机器人梯控 如果能够保持机器人侧任务接口稳定,后续项目更多变化集中在楼层、电梯和网络配置,研发成本则有机会被摊薄。
这里真正应该统计的是工程师人天,而不是只看采购合同。研发人员一周的协议适配、实施人员多次到场以及测试环境等待,都属于真实成本。
四、异常维护决定长期TCO
机器人乘梯失败时,问题可能来自导航、通信、电梯状态、任务调度或业务系统。单项目阶段,工程师可以凭经验处理;项目数量增加以后,依赖个人经验的排障方式很难扩展。
如果每种电梯协议拥有不同错误码、不同状态含义和不同恢复逻辑,售后团队实际上需要维护多套知识体系。
独立梯控架构更适合对上层暴露统一任务状态,例如等待资源、执行中、到层、完成、超时或终止。机器人业务只处理统一结果,下层不同现场由梯控层消化。
这种状态抽象不会消除所有故障,但可以缩小排查范围,使远程运维更容易形成标准方法。项目越多,这部分维护成本越值得重视。
五、扩容以后,成本可能从"控制"转向"调度"
一期项目只有一台机器人时,乘梯逻辑通常比较简单。后续机器人数量增加,电梯就会变成共享资源,系统需要处理任务排队、资源占用、优先级以及人员正常乘梯。
如果早期方案只完成单机器人控制,扩容时可能需要额外增加调度层;如果梯控系统本身已经以任务和资源管理方式设计,后续新增机器人更多是扩大任务规模,而不是重写基础架构。
因此,选型时不应只问"今天一台机器人怎么上楼",还要问"未来多台设备同时运行时,现有架构是否还能继续用"。
六、什么情况下更适合直接对接原厂协议
如果项目长期集中在少数固定电梯平台,原厂接口成熟稳定,机器人企业已经积累了相应开发能力,并且后续现场变化较少,直接协议对接完全可能具有成本优势。
这种模式最大的优点是系统链路直接,避免增加额外梯控设备,同时可以充分利用原厂开放能力。
但前提是协议开放条件、测试环境和版本维护都具有较高确定性。
七、什么情况下更值得考虑非侵入式机器人梯控
如果机器人产品需要进入大量不同建筑,现场电梯条件不统一,企业又希望机器人侧保持相对稳定的接口,那么独立梯控层的价值会明显上升。
它真正节省的并不一定是第一次采购金额,而是以后少维护几套不同的底层逻辑、少让核心研发反复参与类似项目,并让现场实施拥有更清晰的边界。
对于计划规模化交付的机器人厂商,这部分组织成本和机会成本应被正式计入TCO。
FAQ:
问题1:原厂协议免费是不是一定更便宜?
答:不一定。协议本身免费并不代表软件开发、测试、现场联调和后续维护没有成本。
问题2:非侵入式机器人梯控最大的成本是什么?
答:主要包括专用设备、现场安装、配置和联调,具体投入需要根据项目条件核算。
问题3:项目越多,哪种方案更有优势?
答:取决于现场差异。如果项目高度标准化,原厂协议适配可持续复用;如果电梯环境差异较大,统一上层接口的机器人梯控 更有可能降低重复研发。
问题4:为什么要把研发人天算进TCO?
答:因为协议适配和后期维护会持续占用研发资源,这部分人力同样是项目真实投入。
问题5:怎样做更客观的决策?
答:建议把首次开发、单项目适配、现场实施、扩容和多年维护分别测算,再结合未来项目数量比较。
总结: 原厂协议与非侵入式机器人梯控 的费用差异,本质上是两种架构把成本放在不同位置。前者可能减少专用设备投入,却把更多复杂度留给接口开发和长期维护;后者增加产品化梯控系统,但有机会换取更稳定的机器人接口和项目复制方式。只有把未来项目数量、研发投入、异常维护和扩容需求一起纳入TCO,才能判断哪条路线对企业真正更划算。