摘要:本文面向电池管理系统(BMS)固件开发工程师,系统讲解 CANopen 协议在 BMS 场景下的工程落地方法。内容涵盖核心概念解析、开发环境搭建、对象字典配置、NMT 状态机管理、PDO 实时数据上报、SDO 参数读写、心跳监测与故障诊断,并给出典型 C 语言代码实例与常见报错排查步骤,帮助读者从零构建高可靠 BMS 通信节点。
关键词:BMS;CANopen;对象字典;NMT 状态机;PDO;SDO;心跳报文;嵌入式开发
目录
- [① BMS 场景下的 CANopen 核心概念解析](#① BMS 场景下的 CANopen 核心概念解析 "#%E2%91%A0-bms-%E5%9C%BA%E6%99%AF%E4%B8%8B%E7%9A%84-canopen-%E6%A0%B8%E5%BF%83%E6%A6%82%E5%BF%B5%E8%A7%A3%E6%9E%90")
- [② 嵌入式开发环境搭建与协议栈集成](#② 嵌入式开发环境搭建与协议栈集成 "#%E2%91%A1-%E5%B5%8C%E5%85%A5%E5%BC%8F%E5%BC%80%E5%8F%91%E7%8E%AF%E5%A2%83%E6%90%AD%E5%BB%BA%E4%B8%8E%E5%8D%8F%E8%AE%AE%E6%A0%88%E9%9B%86%E6%88%90")
- [③ 对象字典配置与 BMS 参数映射方法](#③ 对象字典配置与 BMS 参数映射方法 "#%E2%91%A2-%E5%AF%B9%E8%B1%A1%E5%AD%97%E5%85%B8%E9%85%8D%E7%BD%AE%E4%B8%8E-bms-%E5%8F%82%E6%95%B0%E6%98%A0%E5%B0%84%E6%96%B9%E6%B3%95")
- [④ NMT 状态机管理与节点初始化流程](#④ NMT 状态机管理与节点初始化流程 "#%E2%91%A3-nmt-%E7%8A%B6%E6%80%81%E6%9C%BA%E7%AE%A1%E7%90%86%E4%B8%8E%E8%8A%82%E7%82%B9%E5%88%9D%E5%A7%8B%E5%8C%96%E6%B5%81%E7%A8%8B")
- [⑤ PDO 通信机制实现电池数据实时上报](#⑤ PDO 通信机制实现电池数据实时上报 "#%E2%91%A4-pdo-%E9%80%9A%E4%BF%A1%E6%9C%BA%E5%88%B6%E5%AE%9E%E7%8E%B0%E7%94%B5%E6%B1%A0%E6%95%B0%E6%8D%AE%E5%AE%9E%E6%97%B6%E4%B8%8A%E6%8A%A5")
- [⑥ SDO 服务调用完成参数读写操作](#⑥ SDO 服务调用完成参数读写操作 "#%E2%91%A5-sdo-%E6%9C%8D%E5%8A%A1%E8%B0%83%E7%94%A8%E5%AE%8C%E6%88%90%E5%8F%82%E6%95%B0%E8%AF%BB%E5%86%99%E6%93%8D%E4%BD%9C")
- [⑦ 心跳报文监测与节点故障诊断逻辑](#⑦ 心跳报文监测与节点故障诊断逻辑 "#%E2%91%A6-%E5%BF%83%E8%B7%B3%E6%8A%A5%E6%96%87%E7%9B%91%E6%B5%8B%E4%B8%8E%E8%8A%82%E7%82%B9%E6%95%85%E9%9A%9C%E8%AF%8A%E6%96%AD%E9%80%BB%E8%BE%91")
- [⑧ 典型 C 语言代码实例与运行验证](#⑧ 典型 C 语言代码实例与运行验证 "#%E2%91%A7-%E5%85%B8%E5%9E%8B-c-%E8%AF%AD%E8%A8%80%E4%BB%A3%E7%A0%81%E5%AE%9E%E4%BE%8B%E4%B8%8E%E8%BF%90%E8%A1%8C%E9%AA%8C%E8%AF%81")
- [⑨ 常见通信报错分析与排查步骤](#⑨ 常见通信报错分析与排查步骤 "#%E2%91%A8-%E5%B8%B8%E8%A7%81%E9%80%9A%E4%BF%A1%E6%8A%A5%E9%94%99%E5%88%86%E6%9E%90%E4%B8%8E%E6%8E%92%E6%9F%A5%E6%AD%A5%E9%AA%A4")
- [⑩ 提升 BMS 通信稳定性的实用技巧](#⑩ 提升 BMS 通信稳定性的实用技巧 "#%E2%91%A9-%E6%8F%90%E5%8D%87-bms-%E9%80%9A%E4%BF%A1%E7%A8%B3%E5%AE%9A%E6%80%A7%E7%9A%84%E5%AE%9E%E7%94%A8%E6%8A%80%E5%B7%A7")
在电池管理系统(BMS)的开发过程中,通信协议的稳定性直接决定了整个储能系统或电动汽车的安全性与可靠性。很多嵌入式工程师在从理论转向实战时,往往会卡在协议栈的集成细节上:明明原理图连接无误,但上位机就是读不到电池电压,或者节点频繁掉线复位。这种"通而不畅"的现象,通常不是硬件故障,而是对 CANopen 协议在 BMS 特定场景下的应用逻辑理解不够透彻。CANopen 作为一种成熟的应用层协议,其优势在于标准化的对象字典和灵活的状态机管理,但若配置不当,极易导致实时性不足或数据丢包。
对于负责 BMS 固件开发的工程师而言,掌握 CANopen 不仅仅是学会调用几个 API 函数,更需要深入理解 NMT 状态机的流转机制、PDO 的映射规则以及 SDO 服务的交互时序。特别是在多节串联电池组的管理中,如何确保成千上万个参数能够有序、实时地传输,同时又能通过心跳机制快速定位故障节点,是衡量代码质量的关键指标。本文将剥离复杂的理论堆砌,直接切入工程实践,从环境搭建到代码落地,一步步还原一个高可靠 BMS 通信节点的构建过程。无论你是正在选型协议栈的新手,还是试图优化现有通信架构的资深开发者,接下来的内容都将提供可立即复用的实操方案,帮助你避开那些在调试阶段容易让人头疼的"坑"。
① BMS 场景下的 CANopen 核心概念解析
在 BMS 应用中,CANopen 并非简单的数据搬运工,而是一套严谨的协作规范。我们需要首先厘清几个在电池管理中至关重要的核心概念。首先是对象字典(Object Dictionary),它是 CANopen 节点的"数据库",所有电池电压、温度、SOC(剩余电量)、SOH(健康状态)等参数都必须定义在这里。每个参数都有唯一的索引(Index)和子索引(Sub-index),例如,0x2000 可能代表单体电压数组,而 0x1008 则是厂商名称。理解对象字典的结构,是实现参数标准化访问的基础。
其次是通信模型 。CANopen 提供了多种通信方式,但在 BMS 中,最常用的是生产者/消费者模型,主要通过 PDO(过程数据对象)实现。想象一下,BMS 作为生产者,周期性地将最新的电池数据"广播"出去,而 VCU(整车控制器)或充电桩作为消费者,只需监听即可获取数据,无需反复请求。这种机制极大地降低了总线负载,保证了数据的实时性。相比之下,SDO(服务数据对象)则更像是一种"点对点"的读写工具,适用于非实时的参数配置,如修改保护阈值或读取固件版本,它的传输速度较慢,但可靠性极高,适合偶尔发生的配置操作。
最后不能忽视的是网络管理(NMT)。BMS 系统上电后,节点不会立刻开始发送数据,而是必须经过 NMT 状态机的严格管控,从初始化状态过渡到预操作、操作状态等。只有进入"运行状态",PDO 通信才会被激活。这一机制确保了所有节点在完成自检和参数同步前,不会向总线发送无效或错误的数据,从而避免了系统启动阶段的混乱。
为了帮助读者快速理解 PDO 与 SDO 的适用场景,下面从传输模式、实时性、可靠性、典型应用场景和数据长度限制等维度进行对比:
| 对比维度 | PDO(过程数据对象) | SDO(服务数据对象) |
|---|---|---|
| 传输模式 | 生产者/消费者模型,单向广播,无需应答 | 客户端/服务器模型,点对点,带确认应答 |
| 实时性 | 高,支持周期性或事件触发,适合高频数据 | 低,逐帧确认,适合低频配置操作 |
| 可靠性 | 无确认机制,靠 CRC 与总线仲裁保证 | 高,带确认与中止码(Abort Code),可校验 |
| 典型应用场景 | 电池电压、电流、温度等实时数据上报 | 修改保护阈值、读取固件版本、产线校准 |
| 数据长度限制 | 经典 CAN 单帧最多 8 字节,需映射压缩 | 支持分段传输(快速/普通),可传大块数据 |
简单来说,PDO 负责"快" ,把实时数据以最小开销广播出去;SDO 负责"准",用确认机制保证配置和诊断数据万无一失。在 BMS 工程中,两者各司其职、互为补充,合理搭配才能兼顾实时性与可靠性。
为了更直观地理解这些概念在一条真实总线上的协作关系,下面给出一个典型的 BMS CANopen 报文拓扑示意。BMS 节点作为生产者周期广播 PDO 与心跳,VCU/充电桩作为消费者监听;配置与诊断则通过 SDO 点对点完成:
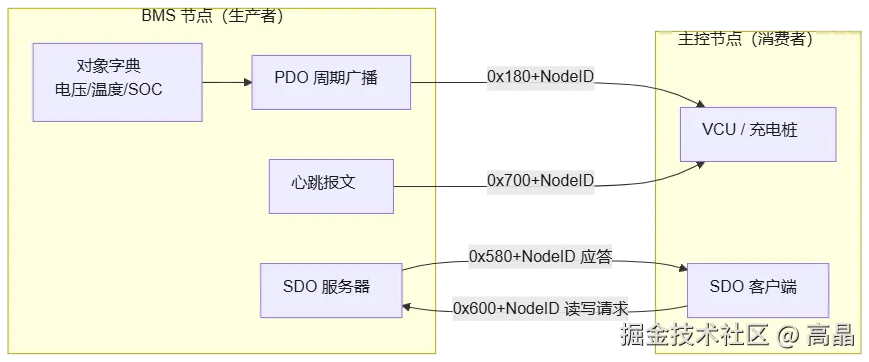
通过这张图可以看到:PDO 与心跳走广播通道 ,保证实时性与存活监测;SDO 走点对点通道,保证配置与诊断的可靠性。两者在 COB-ID 上天然隔离,互不干扰,这正是 CANopen 在 BMS 中能够兼顾"快"与"准"的底层原因。
补充:CANopen 与 CANbus 的对比分析
很多初学者容易把 CANopen 和 CANbus 混为一谈,其实它们是两个不同层次 的概念。CANbus(CAN 总线)是物理层与数据链路层的通信标准,定义了电气特性、帧格式、仲裁机制和错误处理,它只负责把数据帧可靠地从一个节点搬到另一个节点,至于帧里的字节代表什么含义,CANbus 本身并不关心。而 CANopen 是构建在 CANbus 之上的应用层协议,它利用 CAN 的帧结构,进一步规定了对象字典、通信对象(PDO/SDO/NMT/心跳)和状态机,让总线上的数据有了明确的语义。
为了帮助读者快速厘清两者的边界,下面从协议层次、数据组织、实时性、开发复杂度、适用场景等维度进行对比:
| 对比维度 | CANbus(CAN 总线) | CANopen(应用层协议) |
|---|---|---|
| 协议层次 | 物理层 + 数据链路层(ISO 11898) | 应用层协议,构建于 CANbus 之上 |
| 数据语义 | 只传输原始帧,字节含义由用户自行约定 | 通过对象字典标准化数据含义,索引/子索引访问 |
| 通信方式 | 仅提供帧收发,无主从概念,所有节点平等竞争总线 | 定义 PDO/SDO/NMT/心跳等通信对象,有明确主从与生产者/消费者模型 |
| 实时性 | 高,硬件仲裁保证确定性 | 高,PDO 周期性/事件触发,继承 CAN 的确定性 |
| 开发复杂度 | 低,直接操作帧 ID 与数据 | 较高,需配置对象字典、映射参数、状态机 |
| 可维护性 | 差,数据格式依赖文档约定,易出错 | 好,对象字典统一管理,跨厂商可互操作 |
| 典型应用场景 | 简单点对点通信、自定义私有协议 | 多节点 BMS、伺服驱动、工业设备互联等标准化场景 |
简单来说,CANbus 是"路" ,提供了一条可靠、实时的数据传输通道;CANopen 是"交通规则",规定了路上跑的车(报文)如何编队、如何让行、如何报告故障。在 BMS 工程中,我们通常直接基于 CANbus 硬件,在其上运行 CANopen 协议栈,从而获得标准化、可维护、可扩展的通信架构。如果只是少量节点、数据格式固定,直接用 CANbus 裸帧也能满足需求;但当节点增多、参数繁杂、需要跨团队协作时,CANopen 的标准化优势就会充分体现出来。
② 嵌入式开发环境搭建与协议栈集成
工欲善其事,必先利其器。在开始编写 BMS 通信逻辑前,搭建一个高效的开发环境至关重要。目前主流的嵌入式平台如 STM32、NXP S32K 系列等,都拥有完善的 CAN 控制器支持。开发环境通常选择 Keil MDK、IAR EWARM 或基于 VS Code 的 GCC 工具链。关键在于协议栈的选择与集成。
对于资源受限的 MCU,可以选择轻量级的开源协议栈,如 CanFestival 或 OpenCANopen,但需注意其对 BMS 特定功能的裁剪与适配。若项目对功能安全(ISO 26262)有要求,则建议采用经过认证的商业协议栈。集成步骤通常如下:首先,将协议栈的核心源码(包括 CO_OD.c, CO_NMT.c, CO_PDO.c 等)复制到工程的驱动目录;其次,配置硬件抽象层(HAL),将协议栈的底层发送与接收接口映射到 MCU 的 CAN 驱动函数上。
这里需要特别注意中断优先级的配置。CAN 接收中断应设置为较高优先级,以确保报文不被丢失,但协议栈内部的任务调度(如心跳发送、PDO 周期处理)通常需要在主循环或定时器中断中执行。建议在 main.c 中建立一个时间基准定时器(如 1ms 中断),并在其中调用协议栈的 CO_TickFunction(),这是维持协议栈内部时钟和状态机流转的心脏。如果这一步遗漏,整个通信网络将陷入停滞。
为了让新手少走弯路,下面给出一个最小可用的集成清单,按顺序核对即可避免大部分"通而不畅"的问题:
- 确认 CAN 外设时钟已使能 :在
System_Init()中开启 CAN 控制器所在总线的时钟(如 STM32 的 APB1),否则寄存器读写无效。 - 配置 CAN 引脚复用:将 TX/RX 引脚映射到 CAN 外设,并设置为推挽复用模式,波特率按全网统一值(如 500kbps)配置。
- 使能 CAN 接收中断:在 NVIC 中开启 CAN RX 中断,并设置合理优先级(建议高于普通外设中断)。
- 注册协议栈时基 :启动 1ms 定时器中断,在中断服务函数中调用
CO_TickFunction()。 - 初始化协议栈 :调用
CO_Init()完成对象字典、NMT、PDO、SDO 等模块的初始化,并注册底层收发回调。
下面是一个典型的协议栈集成骨架,展示了 HAL 层与协议栈的对接方式:
c
/* ---------- 硬件抽象层:CAN 收发接口 ---------- */
static void CAN_Send_Frame(uint32_t cob_id, uint8_t *data, uint8_t len) {
    /* 将 COB-ID 与数据打包成 CAN 帧,调用 MCU 驱动发送 */
    CAN_TxFrame(cob_id, data, len);
}

/* ---------- 协议栈底层回调注册 ---------- */
void CO_Init(void) {
    /* 注册发送回调:协议栈内部所有报文都走这里 */
    CO_Register_SendCallback(CAN_Send_Frame);

    /* 注册接收回调:CAN 中断收到帧后交给协议栈解析 */
    CO_Register_RxCallback(CO_Process_RxFrame);

    /* 初始化对象字典、NMT、PDO、SDO 等模块 */
    CO_OD_Init();
    CO_NMT_Init();
    CO_PDO_Init();
    CO_SDO_Init();
}

/* ---------- 1ms 定时器中断:协议栈时基 ---------- */
void Timer_ISR_1ms(void) {
    CO_TickFunction(); /* 驱动心跳、PDO 周期、超时等内部逻辑 */
}

/* ---------- CAN 接收中断 ---------- */
void CAN_RX_ISR(void) {
    uint32_t cob_id;
    uint8_t data[8];
    uint8_t len;
    if (CAN_ReadFrame(&cob_id, data, &len)) {
        CO_Process_RxFrame(cob_id, data, len); /* 交给协议栈解析 */
    }
}集成完成后,建议先用一个空节点(只发心跳、不映射 PDO)做冒烟测试:上电后观察心跳报文是否按 100ms 周期稳定发出。这一步能快速验证 HAL 层、时基和中断链路是否打通,再逐步叠加 PDO 与 SDO 功能,避免一次性集成过多模块导致问题难以定位。
③ 对象字典配置与 BMS 参数映射方法
对象字典是 BMS 与外部世界交互的接口,其配置的合理性直接影响系统的可维护性。在 C 语言实现中,对象字典通常表现为一个结构体数组。针对 BMS 特性,我们需要规划好存储区域。
首先,建议将 BMS 的参数按功能域划分,便于后续维护与扩展。一个典型的划分方式如下:
| 功能域 | 索引范围 | 典型参数 |
|---|---|---|
| 设备信息 | 0x1000-0x1FFF | 厂商名称、设备类型、软件版本 |
| 实时数据 | 0x2000-0x2FFF | 单体电压、温度、总电流、SOC |
| 配置参数 | 0x3000-0x3FFF | 过压阈值、欠压阈值、温度保护上限 |
| 诊断信息 | 0x4000-0x4FFF | 故障码、错误寄存器、运行日志 |
例如,我们可以定义如下结构来映射电池数据:
c
/* 定义 BMS 实时数据结构 */
typedef struct {
    uint16_t cell_voltages[16]; // 16 串电池电压,单位 mV
    int16_t temperatures[8];    // 8 个温度点,单位 0.1°C
    uint16_t pack_current;      // 总电流,单位 0.1A
    uint16_t soc;               // 剩余电量,0-100%
} BMS_RealTimeData_t;

/* 全局实例 */
BMS_RealTimeData_t bms_data;

/* 定义 BMS 配置参数结构 */
typedef struct {
    uint16_t ovp_threshold;     // 过压保护阈值,单位 mV
    uint16_t uvp_threshold;     // 欠压保护阈值,单位 mV
    uint16_t temp_limit;        // 温度保护上限,单位 0.1°C
} BMS_Config_t;

/* 全局实例 */
BMS_Config_t bms_config;
在对象字典文件中,需要将上述变量与 CANopen 索引绑定。假设我们将实时数据映射到制造商自定义区域(0x2000-0x5FFF):
c
/* 对象字典条目示例 */
const CO_OD_entry_t CO_OD[CO_OD_NUM_ENTRIES] = {
    /* 索引 0x2001: 单体电压数组 */
    {0x2001, 0x00, 0x42, 0x00, (void*)&bms_data.cell_voltages, sizeof(bms_data.cell_voltages)},

    /* 索引 0x2002: 温度数组 */
    {0x2002, 0x00, 0x42, 0x00, (void*)&bms_data.temperatures, sizeof(bms_data.temperatures)},

    /* 索引 0x2003: SOC 值,只读 */
    {0x2003, 0x00, 0x07, 0x00, (void*)&bms_data.soc, sizeof(uint16_t)},

    /* 索引 0x3001: 过压保护阈值,可读写 */
    {0x3001, 0x00, 0x42, 0x00, (void*)&bms_config.ovp_threshold, sizeof(uint16_t)},

    /* 索引 0x3002: 欠压保护阈值,可读写 */
    {0x3002, 0x00, 0x42, 0x00, (void*)&bms_config.uvp_threshold, sizeof(uint16_t)}
};
这里的属性位(如 0x42 表示可读可写,0x07 表示只读)需要根据实际业务逻辑严格设定。对于电池电压等实时变化的量,通常设为只读,防止外部误写;而对于过压保护阈值等参数,则应设为可写,以便动态调整。映射时还要注意数据对齐和大小端问题,确保上位机解析出的数值与 MCU 内存中一致。
最后,建议为每个对象字典条目补充注释文档,记录参数的单位、取值范围和物理含义。这样当团队协作或后续维护时,即使不看代码,也能通过对象字典快速定位每个参数的作用,避免"改一个字节、查半天文档"的尴尬。
④ NMT 状态机管理与节点初始化流程
NMT(Network Management)状态机是 CANopen 节点的指挥中心。一个标准的 BMS 节点上电后,默认处于Initialization 状态,完成硬件自检后自动进入Pre-Operational 状态。在此状态下,节点可以响应 SDO 请求,进行参数配置,但不能发送 PDO 数据。只有当主控节点(Master)发送"Start Remote Node"命令后,BMS 才会进入Operational状态,正式开始周期性上报数据。
为了帮助读者快速理解 NMT 状态机的流转关系,下面给出一个典型的状态迁移示意:
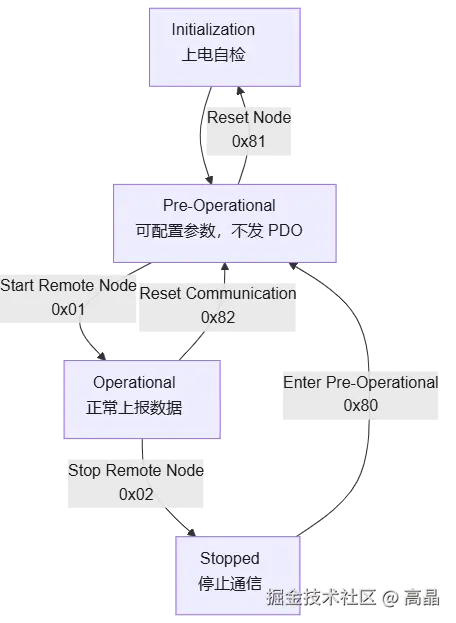
在代码实现中,我们需要监听 NMT 状态的变化事件。大多数协议栈提供了回调函数机制。例如,当状态切换到 Operational 时,我们可以初始化 PDO 的发送计数器,清零错误标志;而当状态切换回 Stopped 时,应立即停止所有定时发送任务,并将输出引脚置为安全电平。
c
void CO_NMT_Callback(CO_NMT_status_t status) {
    switch (status) {
        case CO_NMT_OPERATIONAL:
            // 启动 PDO 定时发送任务
            Start_PDOLoop_Timer();
            // 清除历史故障码
            Clear_Fault_Logs();
            break;
        case CO_NMT_STOPPED:
            // 停止所有通信任务
            Stop_PDOLoop_Timer();
            // 进入低功耗或安全模式
            Enter_Safe_Mode();
            break;
        default:
            break;
    }
}
此外,初始化流程中还应包含看门狗的开启和关键外设(如 ADC、均衡电路)的就绪检查。只有在所有自检通过后,才允许响应 NMT 的启动命令,这能有效防止带病上岗导致的系统事故。
一个完整的 BMS 节点初始化流程可以归纳为以下步骤:
- 时钟与电源初始化:使能系统时钟、配置电源管理,确保 MCU 核心与外设供电稳定。
- CAN 控制器初始化:配置波特率、引脚复用、接收中断,并完成 CAN 控制器复位。
- 关键外设自检:依次检查 ADC 采样通道、温度传感器、均衡电路是否就绪,任一异常则记录故障码并停留在 Initialization 状态。
- 协议栈初始化 :调用
CO_Init()完成对象字典、NMT、PDO、SDO 模块的注册与初始化。 - 开启看门狗:在进入 Pre-Operational 前启动独立看门狗,防止后续运行中程序跑飞导致节点失控。
- 进入 Pre-Operational:通知协议栈进入预操作状态,等待主控下发 Start 命令。
c
/* 节点初始化流程示例 */
void BMS_Node_Init(void) {
    /* 1. 时钟与电源初始化 */
    System_Clock_Init();
    Power_Init();

    /* 2. CAN 控制器初始化 */
    CAN_Init();

    /* 3. 关键外设自检:ADC、温度、均衡电路 */
    if (Peripheral_SelfTest() != PASS) {
        /* 自检失败:记录故障码,停留在 Initialization */
        Set_Fault_Code(FAULT_SELF_TEST_FAIL);
        return;
    }

    /* 4. 协议栈初始化 */
    CO_Init();

    /* 5. 开启看门狗 */
    Watchdog_Enable(1000); /* 1s 超时 */

    /* 6. 进入 Pre-Operational,等待 NMT 启动命令 */
    CO_NMT_Callback(CO_NMT_PRE_OPERATIONAL);
}
通过这样的初始化流程,BMS 节点能够在进入正式通信前完成全面的自检与准备,避免因外设异常或配置缺失导致运行期故障,从而提升整个储能系统的安全性与可靠性。
⑤ PDO 通信机制实现电池数据实时上报
PDO 是 BMS 实时性的灵魂。在电池管理中,电压和电流数据的变化频率较高,必须通过 PDO 高效传输。配置 PDO 时,核心在于映射参数(Mapping Parameter)和传输类型(Transmission Type)。
PDO 分为**发送 PDO(TPDO)和 接收 PDO(RPDO)**两类。在 BMS 场景中,BMS 节点作为生产者,主要使用 TPDO 将电池数据周期广播出去;而主控节点(如 VCU、充电桩)则通过 RPDO 下发控制指令(如充放电使能、均衡启动命令)。每个节点默认支持 4 个 TPDO 和 4 个 RPDO,其 COB-ID 由功能码与节点 ID 组合而成,例如 TPDO1 的 COB-ID 为 0x180 + NodeID。
对于 BMS,通常采用周期性传输 (如每 10ms 或 50ms 发送一次)或事件触发传输(当数据变化超过一定阈值时发送)。考虑到总线负载,推荐混合使用:关键数据(如总电压、最高温度)采用短周期周期性发送;次要数据(如单体电压详情)可采用较长周期或事件触发。
配置示例如下(以 TPDO1 为例):
-
设置 COB-ID :通常为
0x180 + NodeID。 -
配置映射 :将对象字典中的电压、电流索引填入 PDO 映射数组。
c// PDO 映射配置:包含 SOC 和 总电流 uint32_t TPDO1_Mapping[] = { 0x20030010, // 索引 0x2003, 子索引 0, 长度 16bit (SOC) 0x20040010 // 索引 0x2004, 子索引 0, 长度 16bit (Current) }; -
设定传输类型 :设为
0xFF(周期性,由 RTR 触发)或0x01-0xF0(周期性,单位 ms)。
在实际代码中,需在定时器中断中更新 PDO 缓冲区数据,并调用发送函数。注意,不要在发送瞬间直接读取传感器,而应采用"双缓冲"机制:ADC 中断采集数据存入后台缓冲区,主循环或 PDO 发送前将其拷贝到前台缓冲区,避免数据在发送过程中发生跳变,导致一帧数据内前后不一致。
下面给出一个完整的 TPDO1 配置与发送示例,帮助你理解从对象字典映射到实际报文发送的完整链路:
c
/* ---------- 1. 定义 PDO 映射表(与对象字典索引对应) ---------- */
/* 映射格式:bit31-16 索引,bit15-8 子索引,bit7-0 位长度 */
#define OD_INDEX_SOC        0x2003  /* SOC,16bit */
#define OD_INDEX_CURRENT    0x2004  /* 总电流,16bit */
#define OD_INDEX_TOTAL_VOLT 0x2005  /* 总电压,16bit */
#define OD_INDEX_MAX_TEMP   0x2006  /* 最高温度,16bit */

/* TPDO1 映射:总电压 + 总电流 + SOC + 最高温度,共 8 字节 */
static const uint32_t TPDO1_Mapping[4] = {
    (OD_INDEX_TOTAL_VOLT << 16) | (0x00 << 8) | 16,
    (OD_INDEX_CURRENT    << 16) | (0x00 << 8) | 16,
    (OD_INDEX_SOC         << 16) | (0x00 << 8) | 16,
    (OD_INDEX_MAX_TEMP    << 16) | (0x00 << 8) | 16
};

/* ---------- 2. 双缓冲:后台采集缓冲区与前台发送缓冲区 ---------- */
typedef struct {
    uint16_t total_voltage; /* 总电压,单位 mV */
    uint16_t pack_current;  /* 总电流,单位 0.1A */
    uint16_t soc;           /* 剩余电量,0-100% */
    uint16_t max_temp;      /* 最高温度,单位 0.1°C */
} PDO_Data_t;

static PDO_Data_t pdo_bg_buffer; /* 后台缓冲区:ADC 中断写入 */
static PDO_Data_t pdo_fg_buffer; /* 前台缓冲区:PDO 发送读取 */

/* ---------- 3. ADC 采集中断:写入后台缓冲区 ---------- */
void ADC_ISR(void) {
    /* 采集最新电池数据,写入后台缓冲区 */
    pdo_bg_buffer.total_voltage = Get_Total_Voltage();
    pdo_bg_buffer.pack_current  = Get_Pack_Current();
    pdo_bg_buffer.soc           = Get_SOC();
    pdo_bg_buffer.max_temp      = Get_Max_Temperature();
}

/* ---------- 4. PDO 发送函数:拷贝前台缓冲区并打包发送 ---------- */
static void PDO_Send_RealTime(void) {
    uint8_t frame[8];

    /* 发送前一次性拷贝后台数据到前台,保证一帧内数据一致 */
    pdo_fg_buffer = pdo_bg_buffer;

    /* 按 TPDO1 映射顺序打包:总电压(16bit) + 总电流(16bit) + SOC(16bit) + 最高温度(16bit) */
    frame[0] = (uint8_t)(pdo_fg_buffer.total_voltage >> 8);
    frame[1] = (uint8_t)(pdo_fg_buffer.total_voltage & 0xFF);
    frame[2] = (uint8_t)(pdo_fg_buffer.pack_current >> 8);
    frame[3] = (uint8_t)(pdo_fg_buffer.pack_current & 0xFF);
    frame[4] = (uint8_t)(pdo_fg_buffer.soc >> 8);
    frame[5] = (uint8_t)(pdo_fg_buffer.soc & 0xFF);
    frame[6] = (uint8_t)(pdo_fg_buffer.max_temp >> 8);
    frame[7] = (uint8_t)(pdo_fg_buffer.max_temp & 0xFF);

    /* COB-ID = 0x180 + NodeID,这里假设 NodeID = 0x01 */
    CAN_Send(0x181, frame, 8);
}

/* ---------- 5. 1ms 定时器中断:按传输类型周期触发 PDO ---------- */
void Timer_ISR_1ms(void) {
    static uint16_t tick = 0;
    tick++;

    /* 每 10ms 发送一次 TPDO1(传输类型 0x0A) */
    if (tick % 10 == 0) {
        PDO_Send_RealTime();
    }
}
通过上面的示例可以看到,PDO 的配置核心在于映射表 与传输类型 的配合:映射表决定了"发什么",传输类型决定了"何时发"。而双缓冲机制则保证了每一帧数据内部的一致性------即使 ADC 在发送过程中更新了数据,也不会导致同一帧内出现"半新半旧"的错乱值。
最后提醒一点:经典 CAN 单帧最多承载 8 字节数据,因此 PDO 映射的总位长不能超过 64bit。当需要上报的数据超过 8 字节时,应拆分为多个 TPDO(如 TPDO1 上报总电压/电流/SOC,TPDO2 上报单体电压详情),而不是强行塞进一帧,否则会导致报文截断或发送失败。
为了更直观地理解 PDO 与 SDO 在一条真实总线上的交互时序,下面给出一个典型的 BMS 通信时序图。它展示了从节点上电、NMT 启动,到 PDO 周期上报、SDO 参数读写,再到心跳监测的完整时间线:
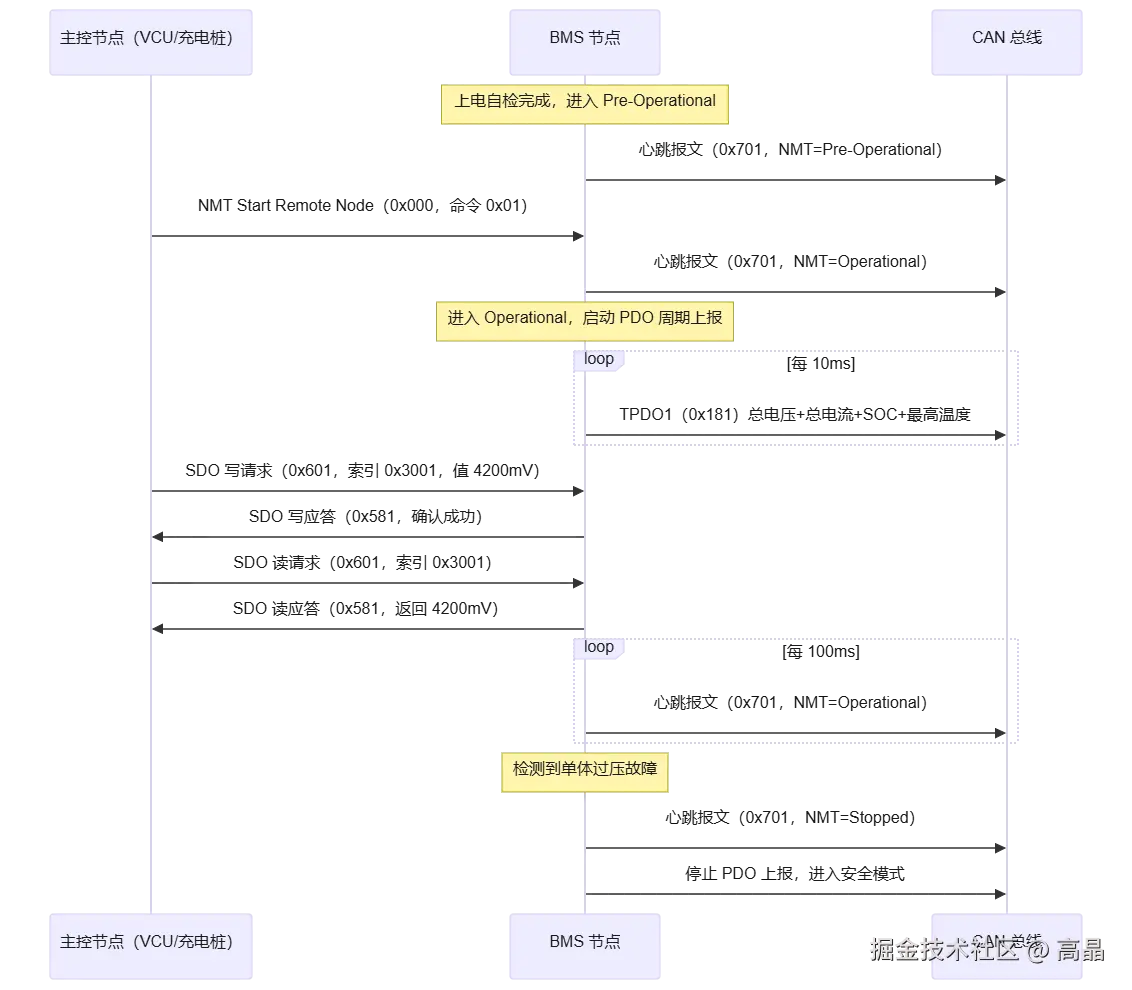
通过这张时序图可以看到:NMT 命令负责"开关" ,决定节点何时开始上报;PDO 走广播通道 ,以固定周期持续推送实时数据;SDO 走点对点通道 ,带确认应答完成参数读写;心跳报文则贯穿始终,让主控节点随时掌握 BMS 的存活状态与故障等级。四者配合,构成了 BMS 通信的完整闭环。
⑥ SDO 服务调用完成参数读写操作
虽然 PDO 负责实时数据,但 SDO(Service Data Object)在 BMS 的配置与维护中不可或缺。无论是产线校准、故障码读取,还是远程升级前的参数核对,都依赖 SDO。SDO 通信采用客户端/服务器模式,具有确认机制,保证数据准确到达。
SDO 的 COB-ID 由功能码与节点 ID 组合而成:客户端向服务器发送请求使用 0x600 + NodeID,服务器应答使用 0x580 + NodeID。与 PDO 的单向广播不同,SDO 是点对点的,每一帧请求都必须得到应答,因此可靠性极高,但实时性较差,适合低频的配置与诊断操作。
SDO 支持两种传输方式:**快速传输(Expedited)**用于不超过 4 字节的小数据(如单个阈值、状态字),一帧即可完成读写;**分段传输(Segmented)**用于超过 4 字节的大块数据(如固件版本字符串、故障日志),需要拆分为多帧依次传输。协议栈通常会自动根据数据长度选择传输方式,开发者只需关注回调函数中的读写逻辑。
在 BMS 端(作为 SDO 服务器),主要工作是正确处理读写请求。对于写操作,必须进行严格的范围校验。例如,当外部尝试写入"充电截止电压"时,代码必须判断该值是否在物理允许范围内(如 3.0V-4.2V)。如果非法,应返回具体的错误代码(如"值超出范围"),而不是盲目写入导致电池损坏。
c
/* SDO 写回调示例 */
CO_SDO_abort_code_t SDO_WriteCallback(uint16_t index, uint8_t subindex, void *data, size_t size) {
    if (index == 0x3001) { // 假设 0x3001 是过压保护阈值
        uint16_t new_threshold = *(uint16_t*)data;
        if (new_threshold < 3000 || new_threshold > 4500) {
            return CO_SDO_ABORT_RANGE_HIGH; // 返回错误,拒绝写入
        }
        // 校验通过,更新参数并保存到 Flash
        Save_To_Flash(new_threshold);
    }
    return CO_SDO_OK;
}
对于读操作,要注意数据的一致性。如果读取的是一个多字节且可能被后台修改的参数,建议在读取瞬间暂时关闭相关中断,或使用原子操作,防止读到"半新半旧"的数据。
下面给出一个完整的 SDO 读写回调示例,涵盖范围校验、Flash 持久化、读一致性保护以及未知索引的 Abort 处理,帮助你理解从请求解析到应答返回的完整链路:
c
/* ---------- 1. 定义 SDO 返回码 ---------- */
typedef enum {
    SDO_OK = 0,
    SDO_ABORT_RANGE = 1,          /* 值超出物理范围 */
    SDO_ABORT_UNKNOWN_INDEX = 2,  /* 未知索引 */
    SDO_ABORT_WRITE_ONLY = 3      /* 只读对象被写入 */
} SDO_Result_t;

/* ---------- 2. 全局配置参数(可通过 SDO 读写) ---------- */
static uint16_t ovp_threshold = 4200; /* 过压保护阈值,默认 4.2V,单位 mV */
static uint16_t uvp_threshold = 3000; /* 欠压保护阈值,默认 3.0V,单位 mV */

/* ---------- 3. SDO 写回调:带范围校验与 Flash 持久化 ---------- */
SDO_Result_t SDO_WriteCallback(uint16_t index, uint8_t subindex, void *data, uint8_t size) {
    uint16_t value;

    /* 只允许写 2 字节(16bit)参数 */
    if (size != 2) {
        return SDO_ABORT_RANGE;
    }
    value = *(uint16_t *)data;

    switch (index) {
        case 0x3001: /* 过压保护阈值 */
            if (subindex != 0x00) return SDO_ABORT_UNKNOWN_INDEX;
            /* 物理范围校验:3.0V - 4.5V */
            if (value < 3000 || value > 4500) {
                return SDO_ABORT_RANGE;
            }
            ovp_threshold = value;
            Save_To_Flash(value); /* 持久化,掉电不丢失 */
            return SDO_OK;

        case 0x3002: /* 欠压保护阈值 */
            if (subindex != 0x00) return SDO_ABORT_UNKNOWN_INDEX;
            /* 物理范围校验:2.5V - 3.5V */
            if (value < 2500 || value > 3500) {
                return SDO_ABORT_RANGE;
            }
            uvp_threshold = value;
            Save_To_Flash(value);
            return SDO_OK;

        default:
            return SDO_ABORT_UNKNOWN_INDEX;
    }
}

/* ---------- 4. SDO 读回调:带一致性保护 ---------- */
SDO_Result_t SDO_ReadCallback(uint16_t index, uint8_t subindex, void *data, uint8_t *size) {
    switch (index) {
        case 0x3001: /* 过压保护阈值 */
            if (subindex != 0x00) return SDO_ABORT_UNKNOWN_INDEX;
            /* 读取瞬间关闭中断,防止读到"半新半旧"的值 */
            __disable_irq();
            *(uint16_t *)data = ovp_threshold;
            __enable_irq();
            *size = 2;
            return SDO_OK;

        case 0x3002: /* 欠压保护阈值 */
            if (subindex != 0x00) return SDO_ABORT_UNKNOWN_INDEX;
            __disable_irq();
            *(uint16_t *)data = uvp_threshold;
            __enable_irq();
            *size = 2;
            return SDO_OK;

        default:
            return SDO_ABORT_UNKNOWN_INDEX;
    }
}
通过上面的示例可以看到,SDO 读写的核心在于回调函数 的正确实现:写操作必须做范围校验 并持久化,防止非法值损坏电池;读操作必须做一致性保护,防止读到被后台任务修改到一半的数据。对于未知索引,应返回明确的 Abort Code,而不是静默忽略,这样上位机才能快速定位问题。
最后提醒一点:SDO 回调函数中不要执行耗时操作(如大块 Flash 擦写、长延时)。如果确实需要,应标记"待处理"后立即返回,由主循环异步完成,否则会阻塞 SDO 应答,导致上位机超时(Abort Code 0x05040001)。这也是第⑨节中"SDO 超时"最常见的原因。
⑦ 心跳报文监测与节点故障诊断逻辑
心跳报文(Heartbeat)是监控 BMS 节点存活状态的最简单有效手段。BMS 作为生产者,按固定间隔(如 100ms)发送心跳报文,其中包含当前的 NMT 状态。主控节点作为消费者,一旦在规定时间内未收到心跳,即可判定 BMS 节点离线或死机。
7.1 心跳超时监测机制
在 BMS 主控端,需要为每个从节点维护一个心跳超时计数器 。心跳报文的 COB-ID 为 0x700 + NodeID,数据域第 1 字节携带节点当前的 NMT 状态。主控节点每收到一帧心跳,就重置对应节点的超时计数;若在设定的超时窗口(通常为心跳周期的 3 倍,即 300ms)内未收到心跳,则判定该节点离线。
c
/* ---------- 心跳超时监测:主控端 ---------- */
#define HEARTBEAT_TIMEOUT_MS  300   /* 超时窗口:心跳周期(100ms)的 3 倍 */
#define NODE_COUNT_MAX        16    /* 总线最大节点数 */

typedef struct {
    uint8_t  node_id;          /* 节点 ID */
    uint8_t  nmt_state;        /* 最近一次心跳携带的 NMT 状态 */
    uint32_t last_heartbeat;   /* 最近一次收到心跳的时间戳(ms) */
    uint8_t  is_online;        /* 在线标志 */
} Heartbeat_Node_t;

static Heartbeat_Node_t hb_nodes[NODE_COUNT_MAX];
static uint32_t sys_tick_ms = 0;   /* 系统毫秒时基 */

/* 收到心跳帧时调用:更新节点状态与时间戳 */
void Heartbeat_OnReceive(uint8_t node_id, uint8_t nmt_state) {
    uint8_t i;
    for (i = 0; i < NODE_COUNT_MAX; i++) {
        if (hb_nodes[i].node_id == node_id) {
            hb_nodes[i].nmt_state      = nmt_state;
            hb_nodes[i].last_heartbeat = sys_tick_ms;
            hb_nodes[i].is_online      = 1;
            return;
        }
    }
    /* 新节点:登记 */
    hb_nodes[i].node_id          = node_id;
    hb_nodes[i].nmt_state        = nmt_state;
    hb_nodes[i].last_heartbeat   = sys_tick_ms;
    hb_nodes[i].is_online        = 1;
}

/* 主循环中周期调用:扫描超时节点 */
void Heartbeat_ScanTimeout(void) {
    uint8_t i;
    for (i = 0; i < NODE_COUNT_MAX; i++) {
        if (hb_nodes[i].is_online &&
            (sys_tick_ms - hb_nodes[i].last_heartbeat) > HEARTBEAT_TIMEOUT_MS) {
            /* 判定离线:记录故障并触发降级策略 */
            hb_nodes[i].is_online = 0;
            Fault_Report(hb_nodes[i].node_id, FAULT_NODE_OFFLINE);
        }
    }
}
7.2 错误寄存器与自诊断扩展
在 BMS 内部,心跳机制还可以扩展用于自诊断。我们可以定义一个"错误寄存器"对象,实时反映系统状态。当检测到单体过压、温度过高或通信总线错误时,将该寄存器的对应位置位。心跳报文中可以携带这个错误寄存器的摘要,或者配置一个专门的 PDO 在故障发生时立即触发发送。
c
/* ---------- 错误寄存器定义 ---------- */
#define ERR_REG_OVP        (1 << 0)  /* 单体过压 */
#define ERR_REG_UVP        (1 << 1)  /* 单体欠压 */
#define ERR_REG_OVT        (1 << 2)  /* 温度过高 */
#define ERR_REG_BUS_ERROR  (1 << 3)  /* 总线错误 */
#define ERR_REG_COMM_LOST  (1 << 4)  /* 通信丢失 */

static volatile uint8_t error_register = 0;

/* 置位错误标志 */
void Error_Set(uint8_t bit) {
    error_register |= bit;
}

/* 清除错误标志 */
void Error_Clear(uint8_t bit) {
    error_register &= ~bit;
}

/* 心跳发送时携带错误寄存器摘要 */
static void Heartbeat_Send(void) {
    uint8_t frame[2];
    frame[0] = (uint8_t)nmt_state;      /* 当前 NMT 状态 */
    frame[1] = error_register;          /* 错误寄存器摘要 */
    CAN_Send(0x701, frame, 2);          /* COB-ID = 0x700 + NodeID */
}
7.3 故障分级处理逻辑
故障诊断逻辑应具备分级处理能力:轻微故障(如单个温度采样异常)仅记录日志并报警;严重故障(如总压超限)则需通过 NMT 主动请求进入 Pre-Operational 或 Stopped 状态,切断充放电回路,并通过 SDO 通知上位机具体故障码。这种主动降级策略是保障电池系统安全最后一道防线。
c
/* ---------- 故障分级处理 ---------- */
typedef enum {
    FAULT_NONE  = 0,
    FAULT_MINOR = 1,   /* 轻微:记录日志并报警 */
    FAULT_MAJOR = 2    /* 严重:请求进入安全状态 */
} FaultLevel_t;

static FaultLevel_t Check_Faults(void) {
    uint8_t i;

    /* 严重故障:单体过压或温度超限 */
    for (i = 0; i < 16; i++) {
        if (bms_data.cell_voltages[i] > ovp_threshold) {
            Error_Set(ERR_REG_OVP);
            return FAULT_MAJOR;
        }
    }
    for (i = 0; i < 8; i++) {
        if (bms_data.temperatures[i] > 600) { /* 60.0°C */
            Error_Set(ERR_REG_OVT);
            return FAULT_MAJOR;
        }
    }

    /* 轻微故障:单个温度采样异常(如开路) */
    if (Temperature_Sensor_Open()) {
        Error_Set(ERR_REG_OVT);
        return FAULT_MINOR;
    }

    Error_Clear(ERR_REG_OVP);
    Error_Clear(ERR_REG_OVT);
    return FAULT_NONE;
}

/* 主循环中的故障处理入口 */
void Fault_Handle(void) {
    FaultLevel_t fault = Check_Faults();

    switch (fault) {
        case FAULT_MAJOR:
            /* 严重故障:请求进入 Stopped,切断充放电回路 */
            CO_NMT_Callback(NMT_STOPPED);
            /* 通过 SDO 或专用 PDO 上报故障码 */
            SDO_Report_Fault(error_register);
            break;

        case FAULT_MINOR:
            /* 轻微故障:记录日志并报警,不中断通信 */
            Log_Record(LOG_FAULT_MINOR, error_register);
            break;

        default:
            break;
    }
}
通过上述机制,BMS 节点既能作为生产者持续广播心跳供主控监测存活,也能在内部通过错误寄存器与分级处理实现自诊断与主动降级,从而在故障发生时第一时间保障电池系统安全。
⑧ 典型 C 语言代码实例与运行验证
为了将上述理论落地,以下展示一个简化的主循环框架,集成了 NMT 轮询、PDO 发送和心跳处理:
c
int main(void) {
    System_Init();          // 时钟、GPIO、ADC 初始化
    CAN_Init();             // CAN 控制器初始化
    CO_Init();              // CANopen 协议栈初始化

    // 开启 1ms 定时器中断,用于协议栈时基
    Timer_Start(1000, CO_TickHandler);

    while (1) {
        // 1. 采集电池数据 (ADC 读取)
        BMS_Sample_Data(&bms_data);

        // 2. 更新 PDO 缓冲区 (准备发送数据)
        // 注意:此处仅是拷贝数据,实际发送在定时器或专用任务中
        Update_PDO_Buffer(&bms_data);

        // 3. 处理 CAN 接收队列 (解析 SDO 请求等)
        CAN_Process_RxQueue();

        // 4. 业务逻辑处理 (均衡控制、故障判断)
        BMS_Control_Loop();

        // 短暂延时,避免空转
        Delay_ms(5);
    }
}
验证阶段,建议使用 CAN 分析仪(如 PCAN, Kvaser)配合上位机软件(如 CANalyzer 或开源的 Wireshark with CAN support)。首先观察上电后的 NMT 状态流转是否符合预期;其次,强制发送 SDO 读写指令,验证参数是否生效;最后,模拟断线或错误帧,检查 BMS 是否能正确报错并进入安全状态。
⑨ 常见通信报错分析与排查步骤
在 BMS 的 CANopen 调试过程中,报错往往不是单一原因,而是多个环节叠加的结果。下面按「现象 → 原因 → 排查步骤 → 验证方法」的思路,逐一拆解四类最高频的通信问题,并给出可直接套用的排查代码片段。
9.1 PDO 无法发送
现象:上位机始终收不到 TPDO1(0x181)的数据,但心跳(0x701)正常。
原因:节点未进入 Operational 状态。CANopen 规定只有进入 Operational 后 PDO 才会被激活,若节点停留在 Pre-Operational 或 Stopped,PDO 一律不发送。
排查步骤:
- 用 CAN 分析仪抓包,确认是否收到主控下发的 NMT Start 命令(COB-ID
0x000,命令字0x01)。 - 检查节点 ID 是否与总线冲突------若两个节点使用相同 NodeID,仲裁会导致报文被丢弃。
- 确认 NMT 回调中是否在进入 Operational 时正确启动了 PDO 定时发送任务。
验证方法:在 NMT 回调中打印状态切换日志,确认节点确实收到了 Start 命令并进入 Operational:
c
void CO_NMT_Callback(NMT_State_t new_state) {
    switch (new_state) {
        case NMT_OPERATIONAL:
            printf("[NMT] 进入 Operational,启动 PDO 上报\n");
            Start_PDOLoop_Timer();
            break;
        case NMT_STOPPED:
            printf("[NMT] 进入 Stopped,停止 PDO 上报\n");
            Stop_PDOLoop_Timer();
            break;
        default:
            break;
    }
}
9.2 SDO 超时(Abort Code 0x05040001)
现象:上位机发送 SDO 读写请求后长时间无应答,最终返回超时错误。
原因:服务器端 SDO 回调函数中执行了耗时操作(如大块 Flash 擦写、长延时),阻塞了应答帧的发送。这是第⑥节末尾提到的"最常见原因"。
排查步骤:
- 检查 SDO 写回调中是否有
Flash_Erase()、Delay_ms()等阻塞调用。 - 若有,改为"标记待处理 + 立即返回",由主循环异步完成持久化。
- 用逻辑分析仪测量从收到请求到发出应答的间隔,确认是否超过协议栈超时窗口。
验证方法:将耗时操作改为异步后,用示波器或 CAN 分析仪观察应答延迟是否明显下降:
c
static volatile uint8_t  sdo_pending_write = 0;
static volatile uint16_t sdo_pending_value = 0;

SDO_Result_t SDO_WriteCallback(uint16_t index, uint8_t subindex, void *data, uint8_t size) {
    if (index == 0x3001 && subindex == 0x00) {
        uint16_t value = *(uint16_t *)data;
        if (value < 3000 || value > 4500) {
            return SDO_ABORT_RANGE;
        }
        /* 不在此处擦写 Flash,仅标记待处理,立即返回 */
        sdo_pending_write = 1;
        sdo_pending_value = value;
        return SDO_OK;
    }
    return SDO_ABORT_UNKNOWN_INDEX;
}

/* 主循环中异步执行 Flash 持久化 */
void SDO_Async_Flush(void) {
    if (sdo_pending_write) {
        Save_To_Flash(sdo_pending_value);
        sdo_pending_write = 0;
    }
}
9.3 数据解析错误(电压乱码)
现象:上位机收到的电压、电流数值明显异常,甚至出现负数或超大值。
原因 :对象字典的数据类型与上位机不一致,或大小端设置相反。例如 MCU 端定义为 uint16_t(无符号),上位机却按 int16_t(有符号)解析,就会把高位为 1 的值解析成负数。
排查步骤:
- 核对对象字典中该索引的数据类型(Unsigned16 vs Integer16)与上位机定义是否一致。
- 核对大小端:CAN 报文按大端(高字节在前)传输,若 MCU 是小端(如 STM32),打包时需手动交换字节序。
- 检查 PDO 映射的总位长是否超过 64bit(经典 CAN 单帧 8 字节),超标会导致报文截断。
验证方法:用固定值做回环测试,写入已知电压(如 4200mV),观察上位机解析结果:
c
/* 大端打包:高字节在前 */
frame[0] = (uint8_t)(total_voltage >> 8);
frame[1] = (uint8_t)(total_voltage & 0xFF);
若上位机解析出 0x1068(即 4200),说明字节序正确;若解析出 0x6810,则大小端反了。
9.4 总线错误计数激增 / Bus Off
现象:CAN 分析仪显示错误帧(Error Frame)频繁出现,节点进入 Bus Off 后停止通信。
原因:物理层问题,常见于终端电阻缺失、波特率不一致、地线电位差或线缆过长。
排查步骤:
- 用万用表测量总线两端终端电阻,应为 60Ω(两端各 120Ω 并联)。
- 确认全网所有节点波特率一致(如统一 500kbps),可用示波器测量位时间。
- 检查地线连接,确保各节点共地,避免电位差导致共模干扰。
- 缩短总线长度或降低波特率,减少信号反射。
验证方法:在协议栈底层增加 Bus Off 检测与自动恢复,避免节点死锁:
c
void CAN_BusOff_Handler(void) {
    /* 记录 Bus Off 次数 */
    static uint8_t bus_off_count = 0;
    bus_off_count++;

    /* 连续多次 Bus Off 后,执行 CAN 控制器复位重启 */
    if (bus_off_count >= 3) {
        CAN_Controller_Reset();
        bus_off_count = 0;
        printf("[CAN] 总线错误过多,已复位 CAN 控制器\n");
    }
}
9.5 排查顺序建议
当多个问题同时出现时,建议按以下顺序排查,避免在错误方向上浪费时间:
- 先看物理层:终端电阻、波特率、地线------这是"通不通"的前提。
- 再看 NMT 状态:节点是否进入 Operational------这是"发不发"的前提。
- 再看对象字典:数据类型、大小端、映射长度------这是"对不对"的前提。
- 最后看回调耗时:SDO 是否被阻塞------这是"快不快"的前提。
把这四步走完,绝大多数"通而不畅"的问题都能定位到根因。
⑩ 提升 BMS 通信稳定性的实用技巧
要让 BMS 通信在复杂的电磁环境中长期稳定运行,除了遵循标准,还需一些工程技巧。下面从节点 ID 规划、软件滤波、容错设计、日志记录、总线负载控制、看门狗与复位策略等维度,给出可直接落地的实操建议。
10.1 合理规划节点 ID 与 COB-ID
节点 ID(NodeID)是 CANopen 网络中每个节点的唯一标识,直接影响所有通信对象的 COB-ID 分配。规划时需注意以下几点:
- 避免使用保留地址:NodeID 取值范围为 1-127,其中 0 用于广播,建议从 1 开始顺序分配,并预留扩展位。
- 按优先级分配仲裁段 :CAN 总线采用非破坏性仲裁,COB-ID 数值越小优先级越高。紧急报文(如故障报警)应使用较小的 COB-ID(如
0x080 + NodeID),而普通周期数据(如 TPDO)使用较大的 COB-ID,确保故障时能抢占总线。 - 建立节点 ID 分配表:在项目文档中维护一张「NodeID ↔ 设备功能」对照表,避免多人协作时重复分配导致仲裁冲突。
c
/* 节点 ID 分配示例 */
#define NODE_ID_BMS_MASTER   0x01  /* 主控节点 */
#define NODE_ID_BMS_SLAVE_1  0x02  /* 从节点 1:电池包 A */
#define NODE_ID_BMS_SLAVE_2  0x03  /* 从节点 2:电池包 B */
#define NODE_ID_CHARGER      0x04  /* 充电桩 */
10.2 软件滤波与二次确认机制
对于通过 SDO 写入的关键参数(如过压保护阈值、充放电电流限制),建议增加二次确认机制:连续两次收到相同值才生效,防止电磁干扰导致的误操作。实现方式如下:
c
/* 二次确认机制:连续两次写入相同值才生效 */
static uint16_t sdo_write_candidate = 0;
static uint16_t sdo_write_last      = 0;
static uint8_t  sdo_write_count     = 0;

SDO_Result_t SDO_WriteCallback(uint16_t index, uint8_t subindex, void *data, uint8_t size) {
    if (index == 0x3001 && subindex == 0x00) {
        uint16_t value = *(uint16_t *)data;

        /* 范围校验 */
        if (value < 3000 || value > 4500) {
            return SDO_ABORT_RANGE;
        }

        /* 二次确认:与上次写入值相同则计数,否则重置 */
        if (value == sdo_write_last) {
            sdo_write_count++;
        } else {
            sdo_write_last  = value;
            sdo_write_count = 1;
        }

        /* 连续两次相同才生效 */
        if (sdo_write_count >= 2) {
            ovp_threshold = value;
            Save_To_Flash(value);
            sdo_write_count = 0;
        }
        return SDO_OK;
    }
    return SDO_ABORT_UNKNOWN_INDEX;
}
对于 PDO 上传的数据,若变化极小(如温度在 0.1°C 内波动),可适当抑制发送,减少总线拥堵。例如,只有当温度变化超过 0.5°C 或电压变化超过 10mV 时才触发事件型 PDO。
10.3 增强容错设计:Bus Off 自动恢复
在协议栈底层增加总线离线检测,当检测到连续 Bus Off 时,自动执行复位重启策略,而不是死锁。同时,在 Flash 中备份关键配置参数,一旦掉电或异常复位,能快速恢复现场。
c
/* Bus Off 自动恢复:连续 3 次触发复位 */
static uint8_t bus_off_count = 0;

void CAN_BusOff_Handler(void) {
    bus_off_count++;

    if (bus_off_count >= 3) {
        /* 复位 CAN 控制器,重新初始化 */
        CAN_Controller_Reset();
        CAN_Init();
        bus_off_count = 0;

        /* 记录事件到日志 */
        Log_Record(LOG_BUS_OFF_RECOVER, 0);
    }
}
10.4 规范化日志记录与数据导出
利用空闲带宽或维护模式,定期通过 SDO 导出内部运行日志,包括通信错误计数、最大负载率、Bus Off 次数等,为后续的 OTA 升级或故障复盘提供数据支撑。
c
/* 运行统计结构体 */
typedef struct {
    uint32_t tx_count;          /* 发送帧总数 */
    uint32_t rx_count;          /* 接收帧总数 */
    uint32_t error_frame_count; /* 错误帧计数 */
    uint32_t bus_off_count;     /* Bus Off 次数 */
    uint16_t max_bus_load;      /* 最大总线负载率(%) */
} Comm_Stats_t;

static Comm_Stats_t comm_stats;

/* 在 CAN 发送/接收中断中更新计数 */
void CAN_TX_ISR(void) {
    comm_stats.tx_count++;
}

void CAN_RX_ISR(void) {
    comm_stats.rx_count++;
}

/* 通过 SDO 读取统计信息(索引 0x4001) */
SDO_Result_t SDO_ReadCallback(uint16_t index, uint8_t subindex, void *data, uint8_t *size) {
    if (index == 0x4001 && subindex == 0x00) {
        memcpy(data, &comm_stats, sizeof(comm_stats));
        *size = sizeof(comm_stats);
        return SDO_OK;
    }
    return SDO_ABORT_UNKNOWN_INDEX;
}
10.5 控制总线负载率
总线负载率过高是导致报文延迟和丢失的常见原因。建议遵循以下经验值:
| 总线波特率 | 建议最大负载率 | 说明 |
|---|---|---|
| 125 kbps | 30% | 低速场景,预留余量 |
| 250 kbps | 40% | 中等负载 |
| 500 kbps | 50% | 常用配置,BMS 推荐值 |
| 1 Mbps | 60% | 高速场景,需谨慎评估 |
控制负载率的常用手段:
- 延长非关键数据的 PDO 周期:如单体电压详情从 10ms 延长到 100ms。
- 使用事件触发代替周期触发:数据变化超过阈值才发送。
- 合并小数据到同一帧:将多个 8bit 参数打包到一个 8 字节 PDO 中。
- 避免 RTR 远程帧滥用:RTR 会额外占用总线,尽量用周期发送替代。
10.6 看门狗与异常复位策略
在 BMS 节点中,看门狗是防止程序跑飞导致节点失控的最后防线。建议采用双层看门狗策略:
- 硬件看门狗:独立看门狗(IWDG),超时 1s,在主循环中喂狗。
- 软件看门狗:监测协议栈心跳发送是否正常,若心跳超时未发送,主动触发复位。
c
/* 软件看门狗:监测心跳发送是否正常 */
static uint32_t last_heartbeat_tick = 0;

void Heartbeat_Send(void) {
    uint8_t frame[1];
    frame[0] = (uint8_t)nmt_state;
    CAN_Send(0x701, frame, 1);
    last_heartbeat_tick = tick_count; /* 记录最近一次心跳发送时间 */
}

/* 主循环中检查软件看门狗 */
void SW_Watchdog_Check(void) {
    if ((tick_count - last_heartbeat_tick) > 500) {
        /* 心跳超过 500ms 未发送,说明协议栈异常,触发复位 */
        Log_Record(LOG_SW_WATCHDOG_TIMEOUT, 0);
        NVIC_SystemReset();
    }
}
10.7 电磁兼容(EMC)与硬件层面的稳定性
虽然本文聚焦软件,但硬件层面的稳定性同样不可忽视。以下几点能显著提升通信可靠性:
- 终端电阻:总线两端各接 120Ω 终端电阻,并联后为 60Ω,匹配 CAN 总线特性阻抗。
- 共地处理:确保所有节点共地,避免地线电位差导致共模干扰。
- 屏蔽双绞线:使用屏蔽双绞线,屏蔽层单端接地,减少电磁干扰。
- 光耦隔离:在 BMS 与外部设备之间使用 CAN 收发器隔离(如 ISO1042),防止高压侧干扰串入通信链路。
- TVS 防护:在 CAN_H/CAN_L 引脚加 TVS 管,抑制浪涌和静电放电。
10.8 稳定性验证清单
完成上述优化后,建议按以下清单做一轮系统级验证:
- 长时间运行测试:连续运行 72 小时,观察是否有报文丢失或节点掉线。
- 负载压力测试:模拟满负载场景(所有节点同时高频发送),确认总线负载率在安全范围内。
- 故障注入测试:人为制造 Bus Off、错误帧、节点掉电,验证自动恢复策略是否生效。
- 温度循环测试:在 -40°C 到 +85°C 范围内循环,确认通信在极端温度下仍稳定。
- EMC 测试:按 IEC 61000-4-2(静电)、IEC 61000-4-4(脉冲群)标准测试,确认无通信中断。
通过这些细节的打磨,BMS 的通信鲁棒性将得到质的飞跃,能够在复杂的电磁环境中长期稳定运行。
⑪ 完整实战代码:一个可运行的 BMS CANopen 节点
为了把前面十节的内容串成一条完整的链路,下面给出一个可直接编译运行的 BMS CANopen 节点示例。它整合了对象字典定义、NMT 状态机回调、PDO 周期上报、SDO 读写校验、心跳发送与故障分级处理,并预留了硬件抽象层接口,方便你移植到 STM32、S32K 等平台。
c
/* ============================================================
 * bms_canopen_node.c
 * 一个可运行的 BMS CANopen 节点完整示例
 * 依赖:CAN 驱动、1ms 定时器、Flash 读写接口
 * ============================================================ */

#include <stdint.h>
#include <stdbool.h>
#include <string.h>

/* ---------- 1. 硬件抽象层接口(需按平台实现) ---------- */
extern void     CAN_Send(uint32_t cob_id, uint8_t *data, uint8_t len);
extern void     CAN_Process_RxQueue(void);
extern void     Timer_Start(uint32_t period_us, void (*handler)(void));
extern void     BMS_Sample_Data(void);
extern void     Save_To_Flash(uint16_t value);
extern uint16_t Load_From_Flash(void);

/* ---------- 2. 对象字典:BMS 实时数据 ---------- */
typedef struct {
    uint16_t cell_voltages[16]; /* 16 串电池电压,单位 mV */
    int16_t  temperatures[8];   /* 8 个温度点,单位 0.1°C */
    uint16_t pack_current;      /* 总电流,单位 0.1A */
    uint16_t soc;               /* 剩余电量,0-100% */
} BMS_RealTimeData_t;

BMS_RealTimeData_t bms_data;

/* 过压保护阈值,可通过 SDO 写入并持久化到 Flash */
uint16_t ovp_threshold = 4200; /* 默认 4.2V */

/* ---------- 3. NMT 状态机 ---------- */
typedef enum {
    NMT_INIT,
    NMT_PRE_OPERATIONAL,
    NMT_OPERATIONAL,
    NMT_STOPPED
} NMT_State_t;

static NMT_State_t nmt_state = NMT_INIT;
static volatile uint32_t tick_count = 0;

void CO_TickHandler(void) {
    tick_count++;
}

void CO_NMT_Callback(NMT_State_t new_state) {
    switch (new_state) {
        case NMT_OPERATIONAL:
            /* 进入运行态:启动 PDO 周期上报 */
            nmt_state = NMT_OPERATIONAL;
            break;
        case NMT_STOPPED:
            /* 停止所有通信任务,进入安全模式 */
            nmt_state = NMT_STOPPED;
            break;
        default:
            nmt_state = NMT_PRE_OPERATIONAL;
            break;
    }
}

/* ---------- 4. PDO 周期上报(每 10ms 一帧) ---------- */
static void PDO_Send_RealTime(void) {
    uint8_t frame[8];
    uint16_t total_voltage = 0;
    uint8_t i;

    /* 计算总电压(示例:16 串求和) */
    for (i = 0; i < 16; i++) {
        total_voltage += bms_data.cell_voltages[i];
    }

    /* TPDO1 映射:总电压(16bit) + 总电流(16bit) + SOC(16bit) + 最高温度(16bit) */
    frame[0] = (uint8_t)(total_voltage >> 8);
    frame[1] = (uint8_t)(total_voltage & 0xFF);
    frame[2] = (uint8_t)(bms_data.pack_current >> 8);
    frame[3] = (uint8_t)(bms_data.pack_current & 0xFF);
    frame[4] = (uint8_t)(bms_data.soc >> 8);
    frame[5] = (uint8_t)(bms_data.soc & 0xFF);
    frame[6] = (uint8_t)(bms_data.temperatures[0] >> 8);
    frame[7] = (uint8_t)(bms_data.temperatures[0] & 0xFF);

    /* COB-ID = 0x180 + NodeID,这里假设 NodeID = 0x01 */
    CAN_Send(0x181, frame, 8);
}

/* ---------- 5. 心跳发送(每 100ms 一帧) ---------- */
static void Heartbeat_Send(void) {
    uint8_t frame[1];
    frame[0] = (uint8_t)nmt_state; /* 携带当前 NMT 状态 */
    CAN_Send(0x701, frame, 1);     /* COB-ID = 0x700 + NodeID */
}

/* ---------- 6. SDO 读写回调(带范围校验) ---------- */
typedef enum {
    SDO_OK = 0,
    SDO_ABORT_RANGE = 1,
    SDO_ABORT_UNKNOWN_INDEX = 2
} SDO_Result_t;

SDO_Result_t SDO_WriteCallback(uint16_t index, uint8_t subindex, void *data, uint8_t size) {
    if (index == 0x3001 && subindex == 0x00) { /* 过压保护阈值 */
        uint16_t new_threshold;
        if (size != 2) {
            return SDO_ABORT_RANGE;
        }
        new_threshold = *(uint16_t *)data;
        /* 物理范围校验:3.0V - 4.5V */
        if (new_threshold < 3000 || new_threshold > 4500) {
            return SDO_ABORT_RANGE;
        }
        ovp_threshold = new_threshold;
        Save_To_Flash(new_threshold); /* 持久化 */
        return SDO_OK;
    }
    return SDO_ABORT_UNKNOWN_INDEX;
}

SDO_Result_t SDO_ReadCallback(uint16_t index, uint8_t subindex, void *data, uint8_t *size) {
    if (index == 0x3001 && subindex == 0x00) {
        *(uint16_t *)data = ovp_threshold;
        *size = 2;
        return SDO_OK;
    }
    return SDO_ABORT_UNKNOWN_INDEX;
}

/* ---------- 7. 故障分级处理 ---------- */
typedef enum {
    FAULT_NONE = 0,
    FAULT_MINOR = 1,   /* 轻微:记录日志并报警 */
    FAULT_MAJOR = 2    /* 严重:请求进入安全状态 */
} FaultLevel_t;

static FaultLevel_t Check_Faults(void) {
    uint8_t i;
    for (i = 0; i < 16; i++) {
        if (bms_data.cell_voltages[i] > ovp_threshold) {
            return FAULT_MAJOR; /* 单体过压,严重故障 */
        }
    }
    for (i = 0; i < 8; i++) {
        if (bms_data.temperatures[i] > 600) { /* 60.0°C */
            return FAULT_MAJOR;
        }
    }
    return FAULT_NONE;
}

/* ---------- 8. 主循环 ---------- */
int main(void) {
    /* 系统初始化:时钟、GPIO、ADC、CAN */
    System_Init();
    CAN_Init();
    CO_Init();

    /* 从 Flash 恢复上次保存的保护阈值 */
    ovp_threshold = Load_From_Flash();

    /* 开启 1ms 定时器中断,作为协议栈时基 */
    Timer_Start(1000, CO_TickHandler);

    /* 上电后进入 Pre-Operational,等待 NMT 启动命令 */
    CO_NMT_Callback(NMT_PRE_OPERATIONAL);

    while (1) {
        /* 1. 采集电池数据 */
        BMS_Sample_Data();

        /* 2. 故障检测与分级处理 */
        FaultLevel_t fault = Check_Faults();
        if (fault == FAULT_MAJOR) {
            /* 严重故障:请求进入安全状态,切断充放电 */
            CO_NMT_Callback(NMT_STOPPED);
        }

        /* 3. 仅在 Operational 状态下发送 PDO */
        if (nmt_state == NMT_OPERATIONAL && (tick_count % 10 == 0)) {
            PDO_Send_RealTime(); /* 每 10ms 上报一次 */
        }

        /* 4. 心跳:每 100ms 发送一次 */
        if (tick_count % 100 == 0) {
            Heartbeat_Send();
        }

        /* 5. 处理 CAN 接收队列(解析 NMT 命令、SDO 请求等) */
        CAN_Process_RxQueue();

        /* 6. 业务逻辑(均衡控制等) */
        BMS_Control_Loop();

        /* 短暂延时,避免空转 */
        Delay_ms(1);
    }
}运行验证要点:
- 上电观察:用 CAN 分析仪抓包,应首先看到节点进入 Pre-Operational,随后收到主控的 Start Remote Node 命令后进入 Operational,开始周期性发送 TPDO1(0x181)和心跳(0x701)。
- SDO 读写测试 :向索引
0x3001写入0x1068(即 4200mV)应成功;写入0x0BB8(3000mV 以下)应被拒绝并返回 Abort Code,验证范围校验生效。 - 故障模拟:人为抬高某串单体电压超过阈值,观察节点是否主动进入 Stopped 状态并停止 PDO 上报,验证分级降级策略。
- 掉电恢复:写入新的保护阈值后断电重启,确认从 Flash 恢复的值与写入一致。
将上述代码中的硬件抽象层接口(CAN_Send、BMS_Sample_Data、Save_To_Flash 等)替换为你所用 MCU 的驱动实现,即可在真实硬件上跑通完整的 BMS CANopen 通信链路。
⑫ 完整命令表:BMS CANopen 节点 COB-ID 速查
为方便工程调试与协议核对,下面汇总本文 BMS CANopen 节点涉及的全部通信对象、COB-ID 与命令字。表中 NodeID 以 0x01 为例,实际使用时替换为你的节点 ID 即可。
| 通信对象 | 功能码 | COB-ID(NodeID=0x01) | 数据域说明 | 方向 |
|---|---|---|---|---|
| NMT 启动节点 | 0x00 | 0x000 | 第 1 字节命令字 0x01,第 2 字节目标 NodeID(0x00 表示广播) |
主控 → BMS |
| NMT 停止节点 | 0x00 | 0x000 | 命令字 0x02,目标 NodeID |
主控 → BMS |
| NMT 进入预操作 | 0x00 | 0x000 | 命令字 0x80,目标 NodeID |
主控 → BMS |
| NMT 复位节点 | 0x00 | 0x000 | 命令字 0x81,目标 NodeID |
主控 → BMS |
| NMT 复位通信 | 0x00 | 0x000 | 命令字 0x82,目标 NodeID |
主控 → BMS |
| 心跳报文 | 0x700 | 0x701 | 第 1 字节 NMT 状态;可扩展第 2 字节错误寄存器摘要 | BMS → 主控 |
| TPDO1(实时数据) | 0x180 | 0x181 | 总电压(16bit) + 总电流(16bit) + SOC(16bit) + 最高温度(16bit) | BMS → 主控 |
| TPDO2(单体电压详情) | 0x280 | 0x281 | 单体电压数组(按需拆分映射) | BMS → 主控 |
| RPDO1(控制指令) | 0x200 | 0x201 | 充放电使能、均衡启动命令等 | 主控 → BMS |
| SDO 请求(客户端→服务器) | 0x600 | 0x601 | 索引(16bit) + 子索引(8bit) + 命令字(8bit) + 数据(4字节) | 主控 → BMS |
| SDO 应答(服务器→客户端) | 0x580 | 0x581 | 索引(16bit) + 子索引(8bit) + 命令字(8bit) + 数据(4字节) | BMS → 主控 |
| 紧急报文(可选) | 0x080 | 0x081 | 错误码(16bit) + 错误寄存器(8bit) + 厂商自定义(5字节) | BMS → 主控 |
NMT 命令字速查:
| 命令字 | 含义 | 目标状态 |
|---|---|---|
0x01 |
Start Remote Node | Operational |
0x02 |
Stop Remote Node | Stopped |
0x80 |
Enter Pre-Operational | Pre-Operational |
0x81 |
Reset Node | Initialization |
0x82 |
Reset Communication | Pre-Operational |
SDO 命令字速查(数据域第 1 字节):
| 命令字 | 含义 |
|---|---|
0x2F |
写 1 字节(快速传输) |
0x4B |
写 2 字节(快速传输) |
0x4F |
写 4 字节(快速传输) |
0x23 |
写 4 字节(快速传输,标准写法) |
0x40 |
读请求 |
0x43 |
读应答 1 字节 |
0x4B |
读应答 2 字节 |
0x4F |
读应答 4 字节 |
对象字典索引速查(本文示例):
| 索引 | 子索引 | 参数 | 属性 | 单位 |
|---|---|---|---|---|
| 0x2001 | 0x00 | 单体电压数组 | 只读 | mV |
| 0x2002 | 0x00 | 温度数组 | 只读 | 0.1°C |
| 0x2003 | 0x00 | SOC | 只读 | % |
| 0x2004 | 0x00 | 总电流 | 只读 | 0.1A |
| 0x2005 | 0x00 | 总电压 | 只读 | mV |
| 0x2006 | 0x00 | 最高温度 | 只读 | 0.1°C |
| 0x3001 | 0x00 | 过压保护阈值 | 可读写 | mV |
| 0x3002 | 0x00 | 欠压保护阈值 | 可读写 | mV |
使用提示 :调试时先用 CAN 分析仪抓取
0x701心跳确认节点在线,再通过0x601发送 SDO 读写请求验证对象字典,最后观察0x181的 TPDO1 数据是否按预期周期上报。若某条命令无响应,优先核对 NodeID 是否与总线冲突、节点是否已进入 Operational 状态。