一、前言
正面能够辨认,换个方向是否仍能看清同一部位?这是"桌面三维记录册"在文件保存之后需要回答的问题。文件存在说明有了检查对象,但用户关心的是物品轮廓、关键部位和转动观察时的外观是否满足回看需求。
评价前先明确三个目标:能否辨认物品,能否查看指定的关键部位,以及沿预期路线观察时能否持续理解同一物品的外观。关键部位应随样本登记,不能看完产物后才挑选表现较好的区域作为要求。
这里需要区分三层证据。任务完成证据说明重建与保存阶段的结果;可观察产物证据说明某个文件能够通过确定路径打开并定位画面;质量观察证据才说明已检查范围内看到了什么。第4篇的返回值、通知和文件检查记录,是本篇的入口,不能替代质量判断。
当前尚无实际批次、任务日志或产物。本篇交付质量评价协议、检查页和空记录结构,实际观察保持未执行。以下标签、路线和业务判断规则均为应用设计,不是官方质量标准。缺少评价对象时记录受阻原因,不填写"质量差"或"检查通过"。
二、变量与条件
2.1 接收同一任务的产物与证据
评价继续关联experimentId、sampleId、baselineId、captureBatchId、reconstructionTaskId和environmentRef。从第4篇的artifactRefs选定产物,再通过artifactCheckRefs找到文件归属和检查依据。不能仅凭相似文件名把另一任务的产物纳入比较。
重建设备型号、芯片、系统完整构建号、SDK和API级别保留在原环境记录中。观察设备与工具若不同,另建观察环境关联,不覆盖重建条件;否则后续看到差异时,无法区分产物变化与显示路径变化。
2.2 区分视频检查与模型视角检查
若只有经过验证可播放的运镜MP4,评价范围就是视频实际包含的画面与连续片段。记录时间位置及定位方法,不能把播放时间直接换算成相机角度,也不能评价视频没有展示的方向。
只有具备经过核验的模型加载与视角控制路径,才执行可重复的模型观察路线。记录所用工具、版本、加载方式和设置。
当前两种路径均无实证。无法打开文件、不能定位观察位置,或显示异常来源不明时,先记录观察条件受阻。已经看到的画面现象可以保留,但不能直接归为重建缺陷。
2.3 建立固定路线与显示条件
从样本的expectedViewRange定义起点、移动方向、观察位置、关键部位和结束条件,同时登记高度或俯仰、缩放、构图与视口。具体设置由待查看部位决定,不预设通用最佳角度或间隔。
第2篇采集路线描述设备如何取得输入,本篇观察路线描述如何查看产物,两者分别关联。输入未采到的底面、输入中被遮挡的区域、本次观察无法看到的区域也分栏记录;它们可能重合,但含义不同。
C1为评价计划的JSON骨架,全部字段均为应用自定义。artifactRef指向前篇产物条目,路线引用是记录索引,不是可执行相机轨迹。
json
{
  "qualityCheckId": null,
  "experimentId": null,
  "sampleId": null,
  "baselineId": null,
  "captureBatchId": null,
  "reconstructionTaskId": null,
  "environmentRef": null,
  "artifactRef": null,
  "artifactCheckRefs": [],
  "executionState": "notExecuted",
  "plannedConditions": {
    "expectedViewRange": null,
    "observationRouteRef": null,
    "observationMethod": {
      "type": null,
      "toolAndVersion": null,
      "loadingMethod": null,
      "positioningMethod": null
    },
    "displayConditions": {
      "observationEnvironmentRef": null,
      "brightnessSetting": null,
      "background": null,
      "viewport": null,
      "zoomMethod": null,
      "stylizedFiltersEnabled": false,
      "perImageEnhancementEnabled": false
    }
  },
  "actualConditions": null,
  "deviations": null,
  "evidenceRefs": []
}两个false表达计划约束,不是已检查的设备状态。实际条件按对应结构填写;当前null表示未知,notExecuted表示尚未执行。
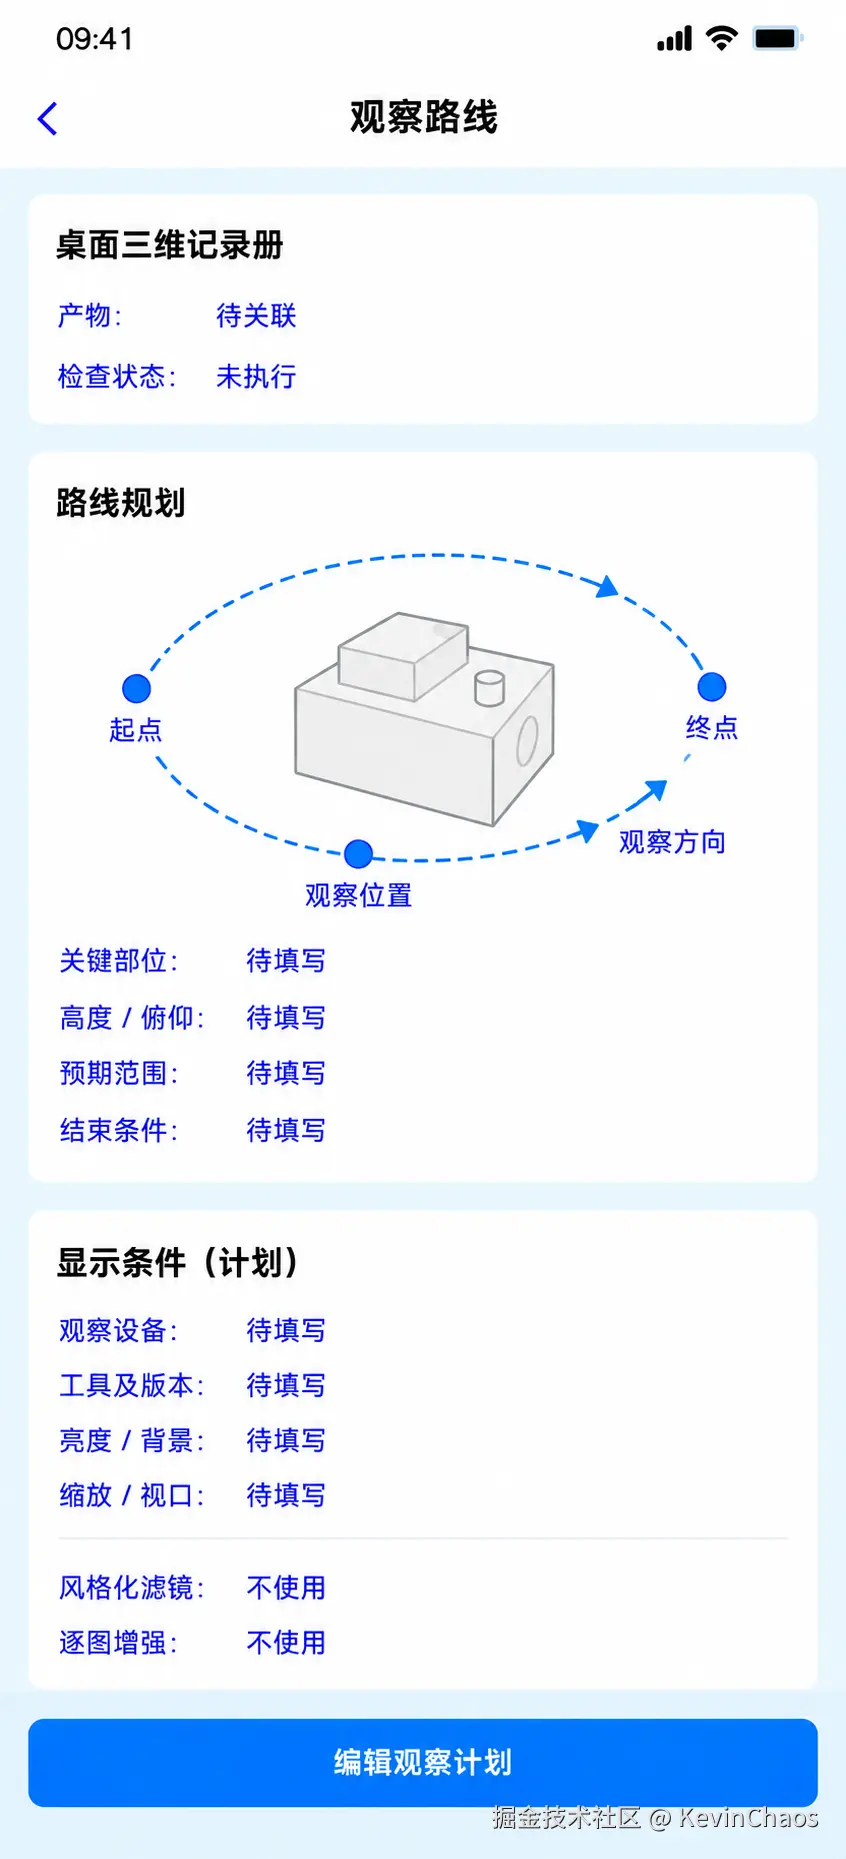
图1为路线与界面规划,路线尚未执行,不包含实测角度、距离或轨迹。
三、执行过程
3.1 逐视角定位:先描述看到什么
到达一个观察位置后,先确认产物、物品朝向与目标部位,再记录现象。只写"右下角有问题"不足以复核,因为换一个视角,右下角可能已经是另一处表面。记录应同时包含物品部位和当前画面区域。
本文采用以下人工观察口径,允许多标签共存。标签用于查找记录,不承担自动检测或原因诊断。
| 标签 | 记录的可见现象 | 判断限制 |
|---|---|---|
| 空洞样缺失 | 预期查看区域出现外观中断、缺失或背景透出 | 不直接等同于网格破洞 |
| 漂浮伪影 | 疑似脱离主体的斑块、薄片或团状外观 | 需排查真实背景物及观察条件 |
| 边缘异常 | 轮廓附近重复、拖尾、毛边或边界难辨 | 需复核显示与截图缩放影响 |
| 外观突变 | 邻近观察位置间同一区域突然出现、消失或明显改变 | 不把所有视角变化都判为缺陷 |
"空洞样"保留了外观描述的边界。疑似漂浮区域也需要邻近视角和输入证据。未来若看到主体旁有一块独立外观,应先记录其相对位置、形态和可见范围,再核对现场是否存在背景物。无法排除真实物体时,保留疑点与复核理由,不把标签写成已确认事实。
每条观察关联完整画幅;局部图用于辅助查看,需保留来源、裁剪范围和缩放方式。若记录区域坐标,要注明对应图像尺寸及坐标约定。屏幕上的矩形区域只是定位辅助,不能当作三维缺陷坐标。
C2描述单条产物观察,与第3篇输入侧的qualityObservation分开。标识在实际建档时分配,当前没有观察条目可供填入。
json
{
  "artifactObservationId": null,
  "qualityCheckId": null,
  "artifactRef": null,
  "executionState": "notExecuted",
  "viewRefs": [],
  "regionDescription": null,
  "tags": [],
  "observation": null,
  "observedAt": null,
  "evidenceRefs": [],
  "inputCoverageEvidenceRefs": [],
  "qualityObservationRefs": [],
  "reviewResult": null,
  "reviewReason": null,
  "businessImpact": {
    "description": null,
    "reason": null
  },
  "causeHypotheses": [],
  "missingEvidence": []
}viewRefs按观察顺序填写。每项用应用字段type区分modelView与videoPosition:前者关联观察位置和实际设置,后者关联输出视频、时间位置及单位。原始输入继续使用frameId,输出视频画面不复用该标识。evidenceRefs分别标明完整画幅、局部裁剪、连续片段或操作记录的用途;空标签不表示检查通过。
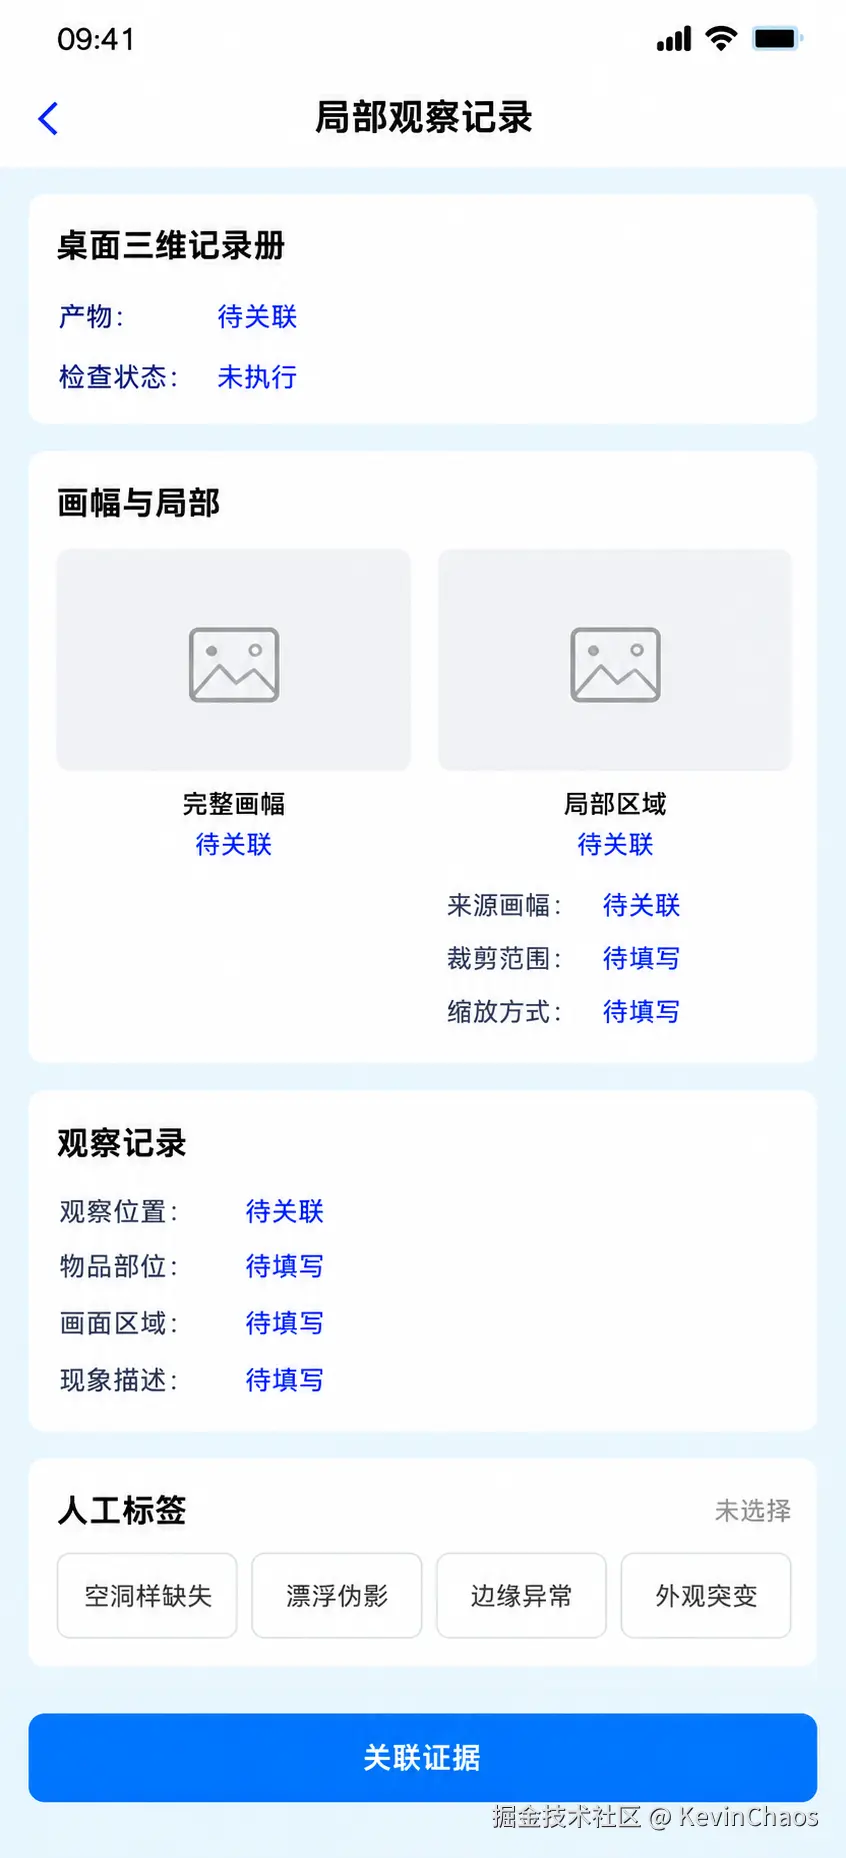
图2为空记录页规划,产物待关联、标签未选择,尚无缺陷观测。
3.2 连续视角复核:静态截图之外还要看什么
停留视角用于定位,相邻过渡用于判断变化。按计划顺序查看时,分别记录现象首次可见、持续存在和不再可见的位置或视频时间段。实际覆盖没有达到计划终点时,保留停止位置与原因,不补写中间过程。
比较前先确认同一物品部位。可以依据轮廓关系、相邻结构和输入记录辅助辨认;对应关系仍不确定时,不强行比较固定屏幕坐标。否则所谓"细节消失",可能只是另一表面进入了画面。
复核依次关注轮廓是否容易理解、关键细节是否仍能辨认,以及颜色外观是否发生明显变化。这里的稳定性指预期路线内的可观察表现,不要求不同视角像素完全一致。正常遮挡使某个部位逐渐不可见,不能仅凭消失就判定重建错误。
有条件时返回同一观察位置,保留实际设置与复核结果。如果工具只能手动拖动,无法确认返回了相同位置,就记录这一限制。视频可以返回相同时间位置,但这仍是对既有视频画面的复核,不是新增模型观察方向。
还应区分随视角改变的现象和固定视角下仍出现的变化。若画面播放停顿,先保留播放条件和操作记录;卡顿本身不能证明模型外观不稳定。若显示路径存在疑点,相关质量判断保持待核验,避免将工具表现归到产物上。
连续截图能够指出变化发生在哪里,却不能独立证明两张截图之间发生了什么。涉及动态变化的结论还需关联原始片段或实际操作记录,并说明截取范围。少量截图不能代表整条路线,更不能代表所有可能视角。
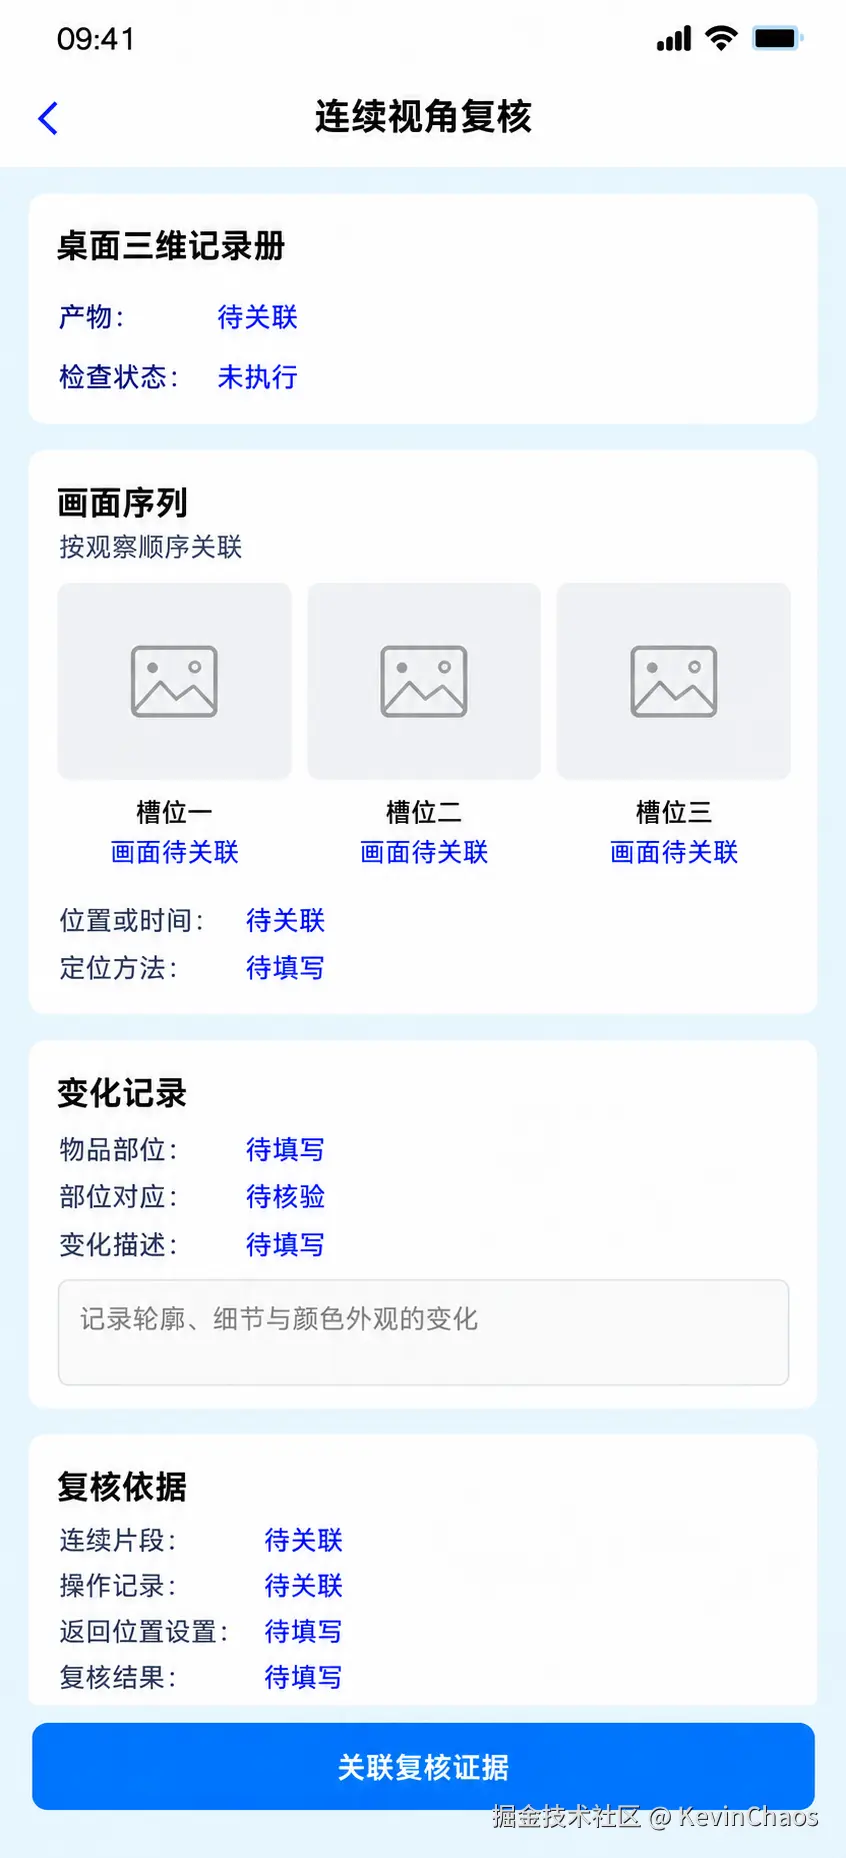
图3展示待填写的序列结构,没有时间码、相机角度或稳定性结论。
3.3 对照输入:把覆盖不足、观察受限和异常候选分开
产物某处看不清时,沿同一任务找到第2篇覆盖记录、第3篇qualityObservationRefs和相关输入帧。关联依据是物品部位及人工核对,不假定存在自动像素对应或高斯点追踪接口。
记录保留两个独立维度:输入中有什么可见性证据,产物中能够观察到什么。已知未采集的底面单列;输入被遮挡时关联遮挡证据;输入是否覆盖不明时写"覆盖证据不足"。不能因为产物缺失,就反推采集一定遗漏。
例如,未来若输入记录说明某侧面只被部分看到,而产物该侧面同时存在外观中断,两项事实都应保留。覆盖不足可以成为解释线索,却不能抹去外观现象。输入中能够看到某部位、产物却出现异常时,可列为待复核候选,也不能立即确定算法原因。
输入中的高光、模糊和低纹理标签同样只是线索。C3给出人工复核流程。它不调用缺陷识别、质量评分或修复API,也不改变第4篇系统返回值的含义。
text
关联 qualityCheckId、reconstructionTaskId 与 artifactRef
核对产物归属、文件检查依据及观察路径
若缺少产物或无法建立可核验的观察路径:
    保存 knownFacts、missingEvidence 和 blockingStage
    尚未开始的观察保持 notExecuted
    停止依赖该前提的评价

按计划路线执行,另记实际条件与覆盖偏差
对实际检查的位置和区域:
    记录可见现象、完整画幅及必要的局部证据
    对变化现象关联连续片段或操作记录
    人工核对同一物品部位的输入覆盖及质量观察
    分开填写输入可见性与产物可观察性
    若现象有证据支持:reviewResult ← 已记录现象
    若完成该范围检查且未标记异常:
        reviewResult ← 在已检查范围内未标记异常
    若观察或复核依据不足:reviewResult ← 证据不足
    填写 reviewReason,原因假设及其依据另存
    人工填写 businessImpact 与理由

保留已检查、未检查和无法评价的范围
仅在证据支持的范围内形成结论
不修改既有 rawStatus,不由空标签生成合格判断
"已记录现象"只确认观察有据可查;"证据不足"需说明不足发生在现象定位、部位对应还是原因解释。原因未知并不要求删除已有现象记录。若中途受阻,保留此前已完成的观察,不把整次检查重置为未执行。
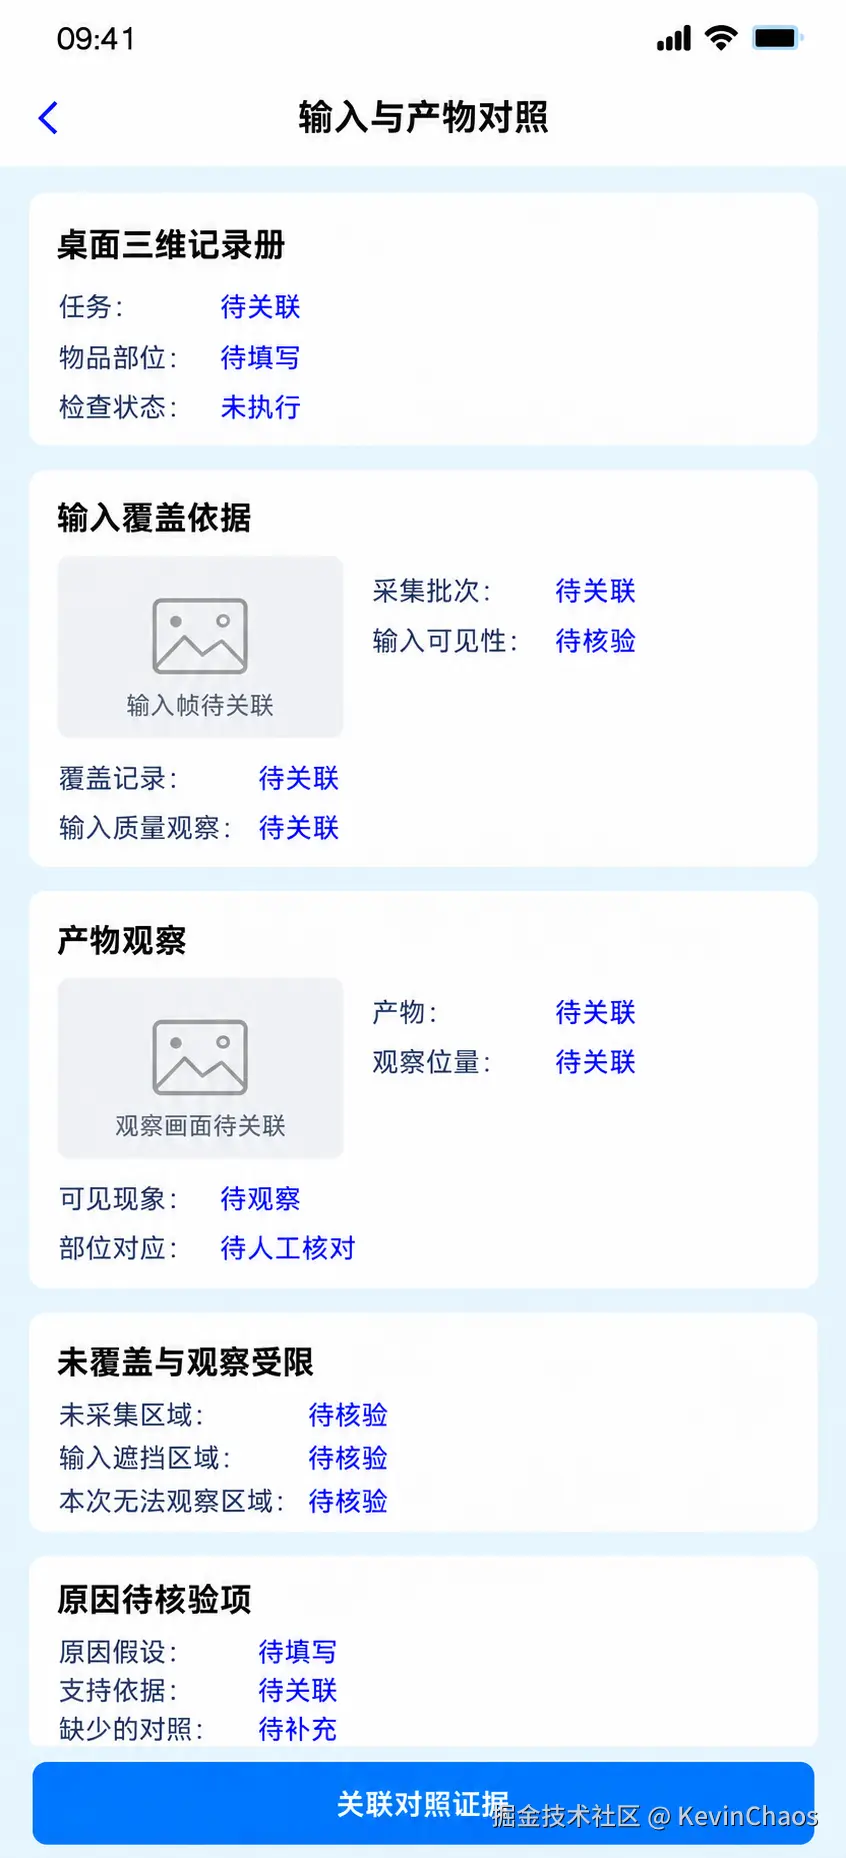
图4为人工关联规划,关联待建立,不表示自动定位或因果识别能力。
四、观测结果:质量清单怎样成为下一篇的基线
4.1 记录影响,限定结论范围
当前没有实际质量结果。下面是待填写清单的列结构,占位行不计作缺陷条目,检查状态为未执行。
| 产物 | 观察位置 | 物品部位 | 现象 | 业务影响 | 证据 | 复核结果 |
|---|---|---|---|---|---|---|
| 待关联 | 待关联 | 待填写 | 待观察 | 待评价 | 待关联 | null |
业务影响采用可解释的描述:不妨碍当前辨认、限制某个关键部位查看、妨碍预期范围使用,或证据不足。观察者必须补充理由,说明受影响的需求与范围。这些描述不是官方等级,也不换算成分数。
例如,未来即使某处边缘异常不影响辨认,也仍需检查它是否妨碍关键部位查看。"能够认出物品"只回答其中一个目标,不能替代整套浏览需求。只有完成所声明范围的检查,才讨论该范围是否满足要求。
汇总时分开保存已检查位置、未检查位置、无法评价区域与缺陷条目。同一现象出现在多个视角,可以关联到同一观察记录;无法确认是否相同则保留待复核关系。截图数量不等于独立缺陷数量,局部未标记异常也不能推广为整个产物可用。
人工检查耗时另行定义:从登记开始质量检查,到登记结束该次检查,暂停区间单列。记录时钟方法、工具及版本、单位与起止证据;是否扣除暂停须预先说明。它与第4篇重建、保存耗时分开,缺少起止依据时保持null。
4.2 向第6篇交付质量基线或缺口
第6篇比较采集规模的成本时,需要同时找到质量依据。交接应包含任务与产物、评价协议、显示条件、实际检查范围、观察与复核记录、业务影响,以及未覆盖区域。
不同产物应尽量使用同一评价口径。若一个只检查视频正面片段,另一个检查了模型侧面路线,不能直接比较"缺陷更少"。范围或工具改变时,标出共同可比部分及不可直接比较的部分,必要时补充同口径观察。
C4为交接摘要。qualityPlanRef关联C1的确定记录,actualConditions保存实际观察条件;当前只能交付结构,尚无经验证的质量基线产物。
json
{
  "qualityCheckId": null,
  "reconstructionTaskId": null,
  "captureBatchId": null,
  "artifactRef": null,
  "artifactCheckRefs": [],
  "qualityPlanRef": null,
  "executionState": "notExecuted",
  "actualConditions": null,
  "artifactObservationRefs": [],
  "checkedViewRefs": [],
  "uncheckedViewRefs": [],
  "unevaluableRegionRefs": [],
  "uncoveredRegionRefs": [],
  "conclusion": null,
  "conclusionScope": null,
  "timing": {
    "clockMethod": null,
    "toolAndVersion": null,
    "unit": null,
    "startEventRef": null,
    "endEventRef": null,
    "pauseIntervalRefs": [],
    "pauseHandlingRule": null,
    "duration": null
  },
  "blockingStage": "preparation",
  "knownFacts": ["尚无实际批次、任务日志与产物", "质量观察尚未执行"],
  "missingEvidence": [
    "任务关联、实际产物及文件检查依据待补",
    "可核验的观察路径与定位方法待补",
    "实际观察、输入覆盖关联及复核证据待补"
  ]
}空数组表示尚未关联记录,不表示没有缺陷或未覆盖区域。blockingStage描述评价准备缺口,不是SDK失败状态。下一篇可以继续规划测量方法,但不能将这份空结构当作质量合格依据。
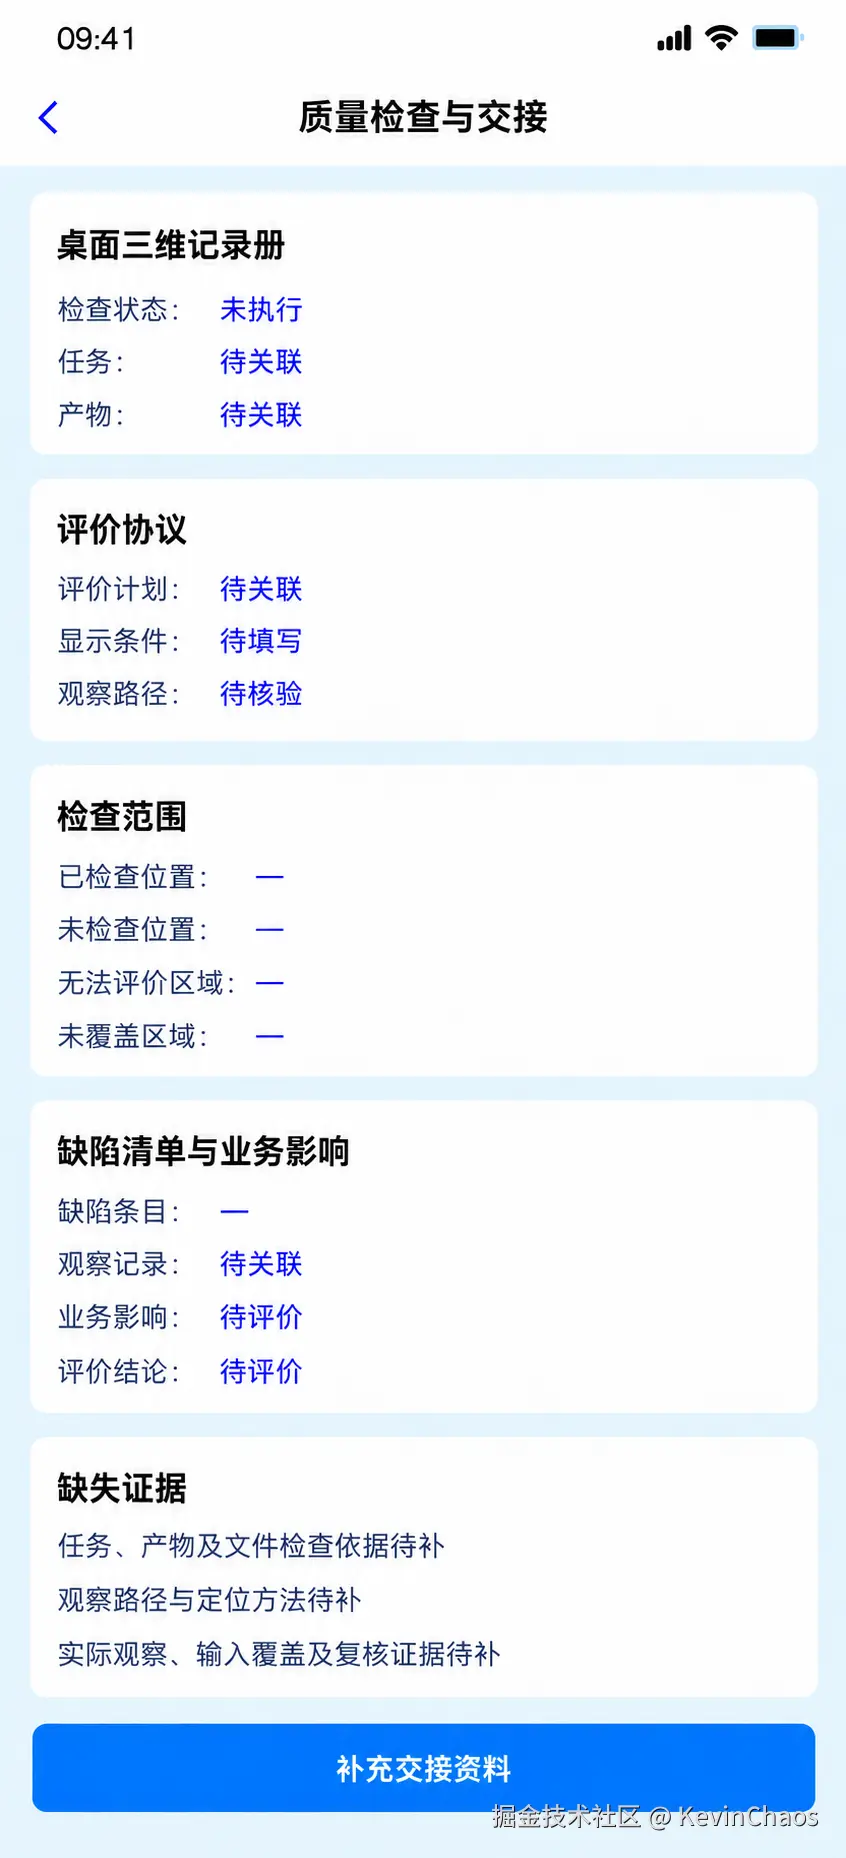
图5为交接页面规划,检查状态"未执行"、数量"---"、结论"待评价",尚未形成实测质量基线。
五、结论
本协议支持的是有范围的外观判断。即使后续完成观察,结论也只适用于登记的产物、样本、输入条件、观察工具、显示设置和已检查路线。换工具或扩大浏览范围后,原结论不能直接覆盖新增条件。
没有几何真值与误差评价,便不报告尺寸精度、完整表面恢复或测量级能力。看起来连续的轮廓不是尺寸准确的证据,未采集底面也不会因为其他区域表现良好而获得验证。
缺陷现象可以帮助提出下一轮实验问题,但不能直接揭示重建算法内部原因。补拍、调整背景或改变曝光都需要另建条件记录并比较结果,本文不承诺这些动作必然修复某类现象。
运镜视频检查只覆盖既有画面;自由视角浏览仍需实际加载与控制验证。本篇检查页规划也不代表第7篇的交互、页面切换和资源管理已经实现。当前成果是评价方法与记录设计,真实质量结论仍待产物和观察证据。后续成本实验应一并保留这些缺口,让速度比较与质量范围对应。