程序化荒漠的构建与渲染 ------ Three.js / WebGL2 图形工程实践
刚进入 The Expanse,远处的城市几乎隐没在沙尘里。巨大的环形结构悬在浅色天幕下,轮廓不甚清晰。滚动页面,沙丘向两侧退去,半埋的遗构从谷地里显露,远处的建筑才渐渐获得形状。
这些变化并不只是相机向前移动。坡面决定了哪一段建筑会先被看见;贴地的细沙持续移动,近景沙幕改变了视线中的对比度;天空则让不同距离的物体都仿佛处在同一片空气里。如果把这些层逐一关掉,画面仍然有沙丘与建筑,却不再像一个正在被风吹过的地方。
我们最初想解决的,正是这种差别:如何在浏览器中构建一片荒漠,而不只是画出一张沙漠背景?
答案逐渐被拆成几个不同的问题。地形的轮廓需要真实几何;细密的沙纹更适合留在着色器中;要让沙尘沿着地表持续变化,需要数值状态;而近景遮蔽、云纱和远景褪色又属于光学与画面组织。它们彼此关联,却不应该被塞进同一个算法。
本文沿着这些问题,介绍 LibreCosta 官网第一幕的实际实现、失败后的取舍和可复现实验。它不是完整的风蚀或气象模拟,而是一套服务于固定镜头旅程的实时图形工程。以下场景尺度采用 wu (world unit);仅沙尘输运模块通过 0.08 m/wu 将世界单位换算为米。测试数据只对明确列出的硬件、机位和实验条件成立。
一片荒漠,为什么不能只靠噪声?
初期构图里有一个很直观的问题:一组局部隆起可以看起来像沙丘,却不一定连成一片谷地。把几个椭圆丘面沿纵深排开,交接处会出现重复的凹口;继续增加噪声,往往只是让这些不自然的接缝变得更复杂。
这让我们转向一个更基本的原则:先决定谷地怎样包裹镜头,再让它拥有自然变化。 对这样一条固定的浏览路线,谷底的弯曲、两侧坡脊的高度,以及遗构什么时候从遮挡中出现,都比局部随机性更重要。
我们在 world.ts 中把地形定义为二维高度函数 h(x, z)。首先由若干纵向节点定义谷地中心 x_c(z)、谷底高程和通道宽度。valleyAt() 在相邻节点之间做平滑插值,形成可转弯、可放宽的中轴。距中心线的横向距离再决定不对称谷岸的抬升,两岸不必共享同一坡形。
在这层基础上,连续的纵向坡脊由 crestAt() 定义。每条坡脊有随纵深变化的偏移、宽度和高度;横风丘面则通过旋转后的局部坐标及弯曲项叠加。相邻坡脊不是简单相加,而是使用一种平滑最大值融合:
ts
// 摘自 world.ts;blend 为融合宽度
const h = Math.max(0, 1 - Math.abs(a - b) / blend);
return Math.max(a, b) + h * h * blend * 0.25;
直接相加容易在交叠区域形成过高的脊顶;直接取 max() 又会留下不够自然的折线。上述函数只在两项高度接近时增加有限的过渡量,用可控的融合宽度把几条丘脊接成连续地貌。这里的"平滑"是几何形态上的近似,并非侵蚀过程。
噪声直到这里才出现。实现使用固定种子的二维 Value Noise :整数格点由哈希确定数值,格点之间经 smoothstep 和双线性插值连续过渡。当前只保留波长约 1320 和 500 wu 的低振幅层,走廊遮罩进一步压低谷内的起伏。
这不是要让地形显得毫无规律。恰恰相反,连续的谷轴与坡脊保留了明确的空间方向,低振幅噪声只是让它们不那么像由几何工具直接推出来的曲面。宏观构图仍由人工节点掌握。
还有一个容易忽略的细节:地形生成与镜头净空、遗构落地、沙尘地面采样必须共享可验证的几何定义。若渲染网格和地面查询各自维护一套互不关联的近似,高低起伏或移动端降采样后就可能出现遗构悬空、镜头穿地等问题。因此我们不仅测试高度函数,还检查生成网格、落地结构和沿路线取样的相机净空。
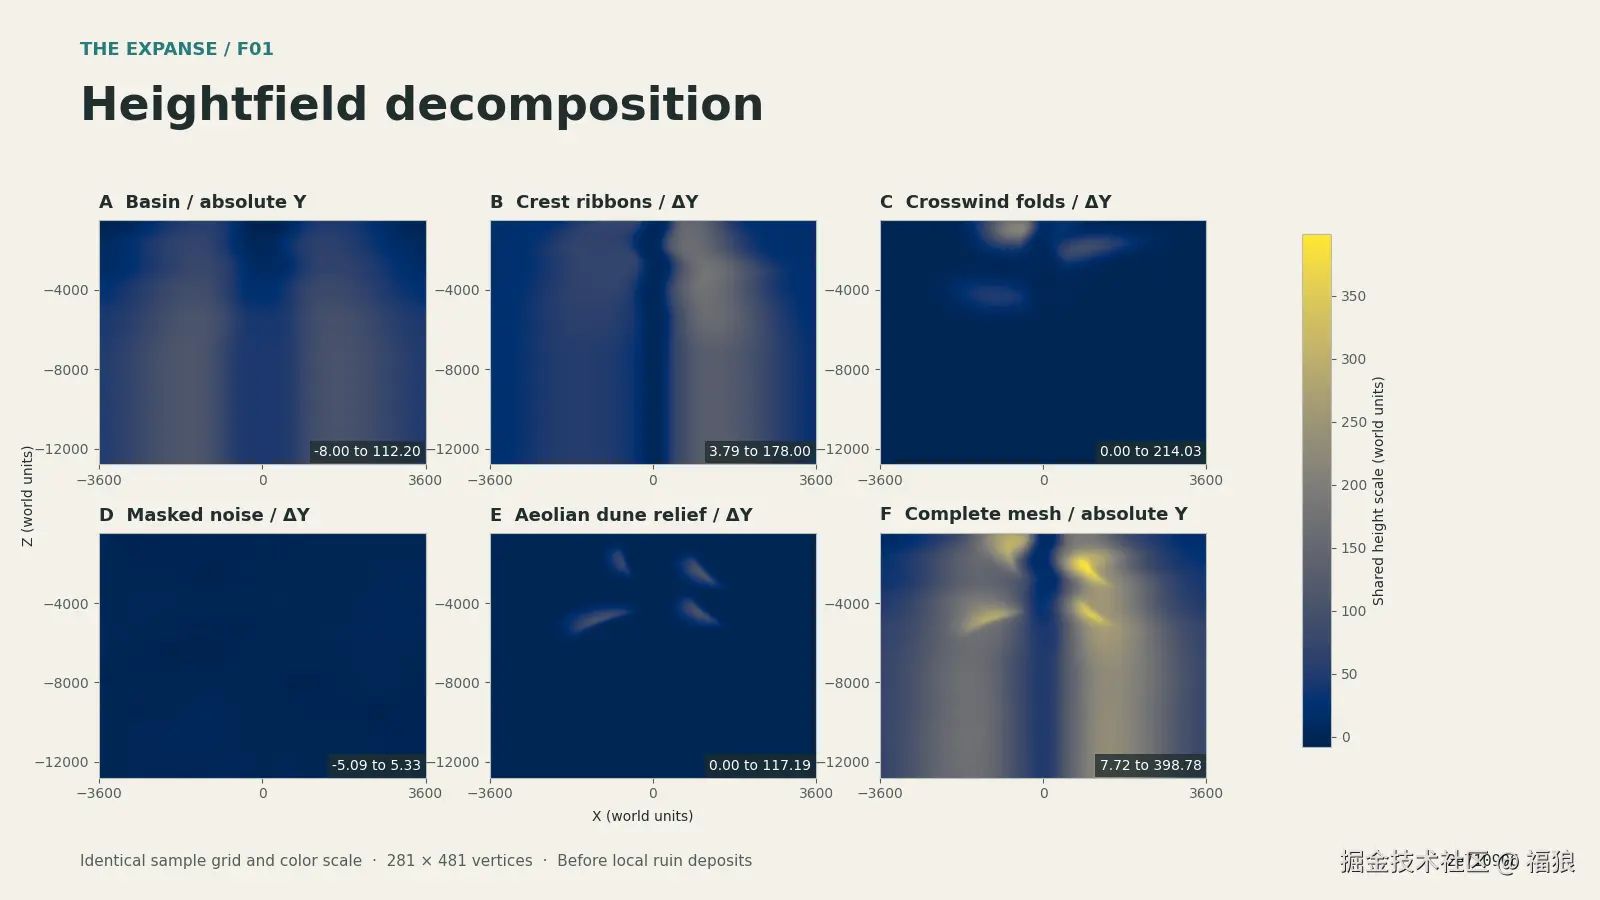
图 F01|同一网格上的谷地基底、连续坡脊、横风丘面、噪声、风成隆起与完整高度。基底和最终结果为绝对高度,其余面板是隔离后的高度贡献;六图共享色标,故小幅噪声不会被刻意放大。
沙丘还需要具有风的方向感。Nishimori 与 Ouchi 在 1993 年的研究中,将风纹与沙丘作为不同尺度的形成现象讨论;Onoue 与 Nishita 之后也将沙丘几何与表面风纹分尺度表示。我们借鉴的是这种把大形态与细纹分开处理 的思想,而不是他们的风蚀求解过程。Nishimori & Ouchi, 1993 · Onoue & Nishita, 2000
在基础地形之外,duneRelief() 为若干沿风向组织的沙丘加入真实几何起伏。每条丘脊单独定义长度、迎风坡距离、背风坡距离、弯曲幅度和脊顶圆滑程度,再由走廊遮罩限制作用范围。这一步使迎风长缓坡与背风较短坡体现在网格轮廓上,而不是只存在于颜色里。
真正写入顶点的过程并不复杂:
ts
const base = buildTerrainData(world, segments);
const reliefAt = duneRelief(world);
for (let i = 0; i < base.positions.length; i += 3) {
  base.positions[i + 1] += reliefAt(base.positions[i], base.positions[i + 2]);
}
return base;
桌面配置把地表离散为 280 × 480 个网格单元,即 268,800 个地形三角面 ;移动配置为 144 × 256,即 73,728 个三角面 。每个单元沿固定对角线组成两个三角形,最终通过索引几何与 computeVertexNormals() 得到真实受光表面。近景遗构周围的局部积沙还会在这一过程之后修改顶点。
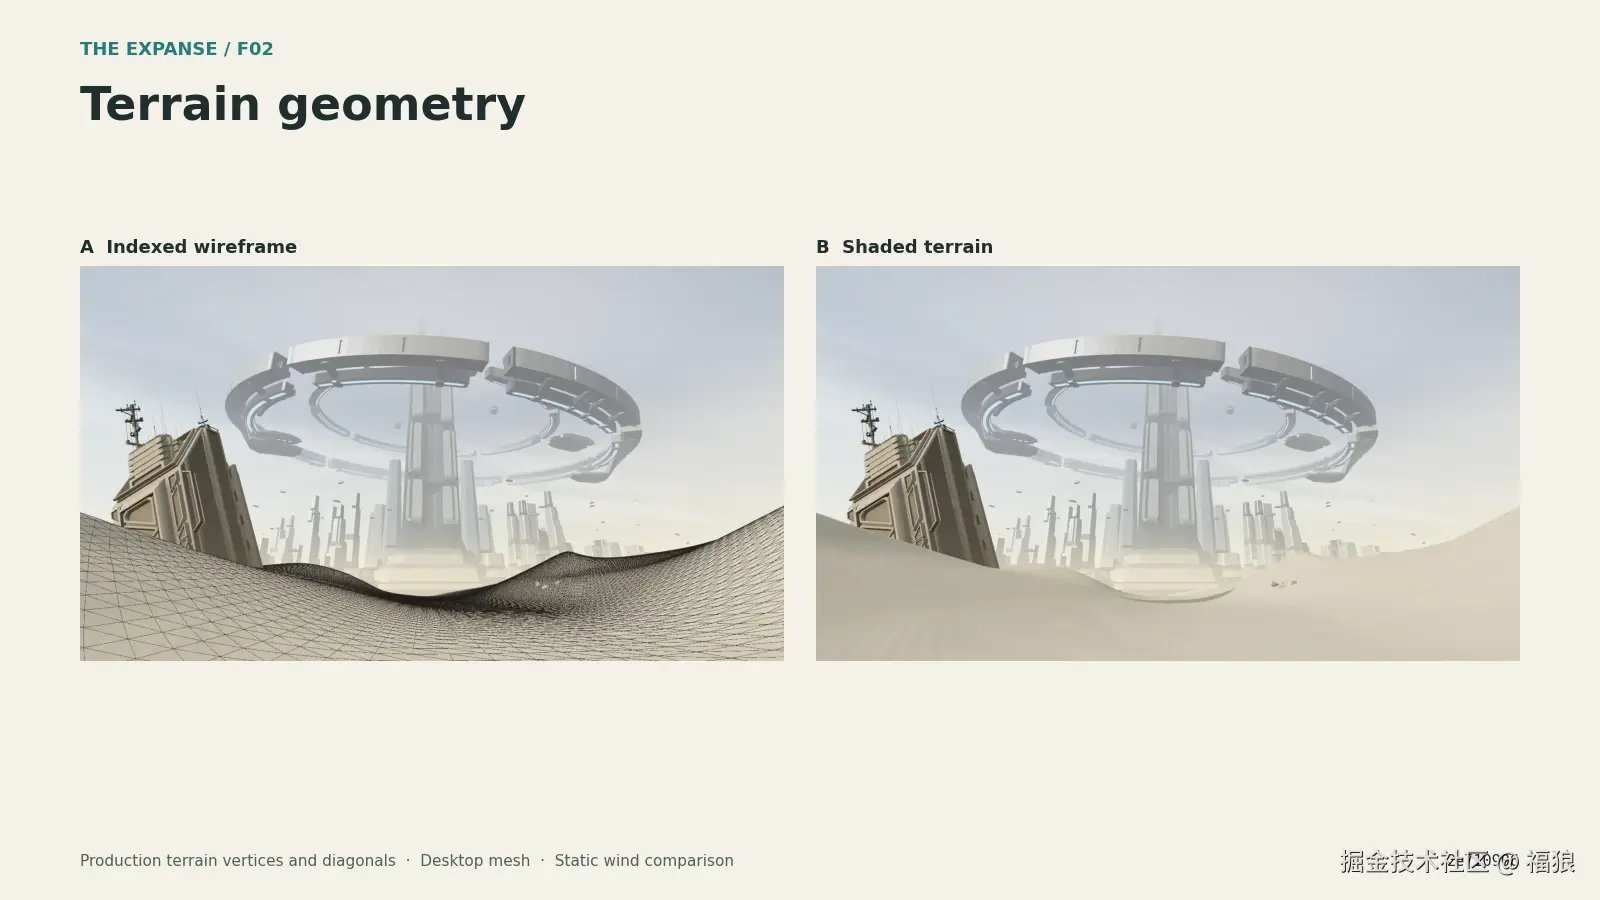
图 F02|同一相机下,实际索引网格的线框叠加与着色结果。网格轮廓、遮挡关系和顶点法线都来自生成的几何,而非一张平面贴图。
为了核对分层是否真的来自同一算法,实验固定种子 7137,在 281 × 481 顶点上对各组成项做参数隔离。各项重组与 heightAt() 的最大误差约 1.71 × 10⁻¹³ wu;与实际 Float32 网格的最大误差约 1.12 × 10⁻⁴ wu,后者主要反映浮点存储精度。这证明分解图与构网计算一致,却不意味着形态已经具备地貌学意义上的真实性。
沙丘上的细纹,应该真正建模吗?
在远处,沙丘是一条完整的曲线;到了坡面附近,真正让它像沙的却是细密、断续的风纹。
如果把每条风纹都建成小山脊,网格会迅速膨胀,远处的亚像素细节还会产生新的混叠。这个问题与此前 Wavefield 实验中的体会很相似:有些看起来缺乏几何厚度的地方,真正需要修正的是材质如何参与光照。因此我们把宏观地形 和微观表面响应 分开:前者生成网格;后者由 aeolian-material.ts 修改 MeshStandardMaterial 的着色过程。
场景预设的水平风向为 (1, -0.5),归一化后构成沿风轴 w 与横风轴 w⊥。对一个世界空间点 p=(x,z),先得到:
q = (dot(p, w), dot(p, w⊥))
宽沙纹与细沙纹在同一风向坐标系内组织,但并不使用完全重复的规则波。低频噪声同时扰动相位与间距,让纹理沿风向延伸时出现渐变的弯折;独立的风成沙床场决定局部覆盖与安静区域。坡面朝向、迎风侧和背风侧还会改变不同层的可见强度。
生产配置中的两级主要纹理波长分别为 8.6 wu 与 3.75 wu。Shader 根据合成的高度梯度扰动着色法线,并轻微修改粗糙度与底色;它不会改变沙丘的外轮廓。换句话说,轮廓是几何证据,沙纹是表面光照证据,两者不应混为一谈。
这种尺度分工也能在 Onoue 与 Nishita 关于沙丘及风纹的研究中看到:大尺度表面决定地貌,小尺度凹凸可以用 Bump Mapping 与细节层级控制表现。The Expanse 采取了独立的世界空间纹理和屏幕导数过滤,并没有复用论文的沙丘生成模型。Onoue & Nishita, 2000
实现使用 onBeforeCompile 在 Three.js 标准材质的 Shader Chunk 中注入 uniform、varying 和额外的法线计算,而不是完全替换 PBR 材质。原有光照、阴影和粗糙度框架仍发挥作用。这种方法的工程代价是依赖 Three.js 的 Shader Chunk 结构;升级版本后必须重新验证插入位置与编译结果,不能假设代码片段永远兼容。
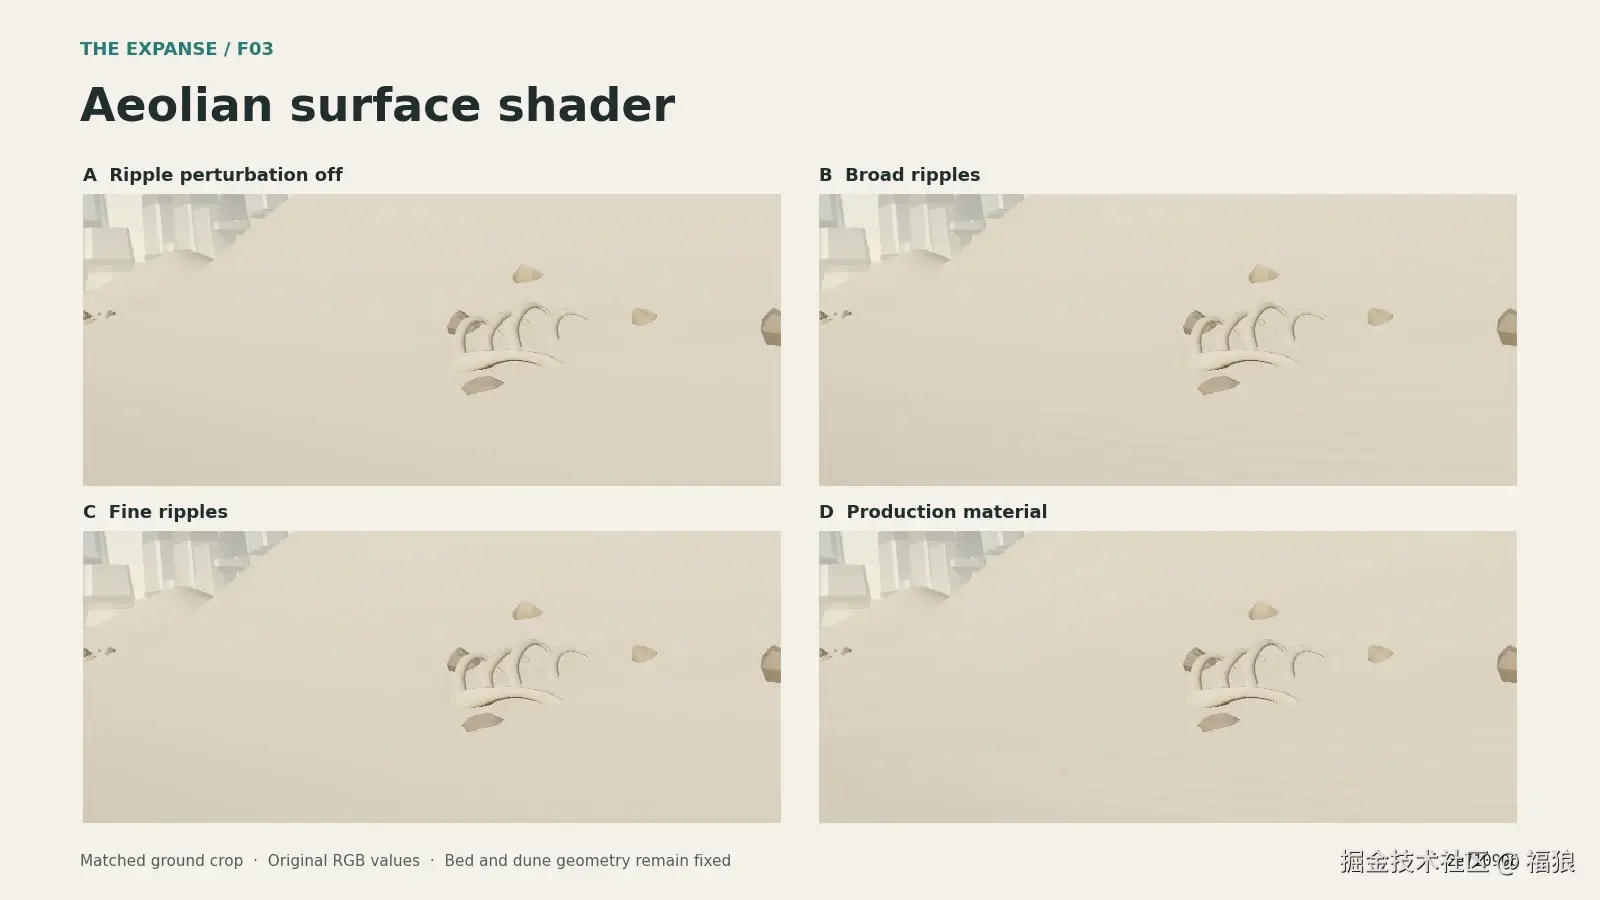
图 F03|固定网格与光照,依次隔离表面扰动、宽纹、细纹和正式组合。所有图保留真实 RGB 数据。细纹在当前机位下贡献较弱,不能通过这组缩图夸大其视觉强度。
另一个重要问题是像素频率。纹理在近处可见,远处却可能小于一个像素;仍按同样幅度扰动法线,就会产生闪烁和混叠。这里用 GLSL 的 dFdx、dFdy 估计相位在屏幕上的变化,构成近似 footprint,并在过高频率时衰减扰动。另外,宽纹在约 300--820 wu 、细纹在约 125--340 wu 的观察距离范围内逐渐淡出。
我们专门做了开启和绕过导数过滤的静帧对照,但差异非常小:全帧平均通道差约 0.0133/255,最大单通道差 3/255。这张静帧无法证明滚动中的时域摩尔纹得到改善,因此没有把它放进主文。导数过滤在实现上是清楚的,关于实际动态观感的结论仍需运动序列实验。
怎样让风从地表真正"经过"?
沙丘即使具有正确的迎风坡和背风坡,仍然是静止的。只有当靠近地面的细沙开始迁移,风才不再只是天空颜色或粒子的运动方向。
最直接的办法是生成大量粒子,为每粒沙设定速度和寿命。但这样得到的是可见运动,不一定能解释为什么某个地方持续起沙、另一个地方逐渐沉静,也很难检查沙量去了哪里。
我们因此没有把全部效果交给随机粒子,而是在 sand-transport.ts 中维护一个二维数值场。
模拟量 c(x,z,t) 是单位水平面积上的空气中细沙质量,单位 mg/m² ;另有 bed 数组保存可用沙床存量。模型包括沿风向输运、显式扩散、地表起沙、背景入流和沉降。作为概念上的连续表达,它对应一类带源汇的平流--扩散方程:
\\frac{\\partial c}{\\partial t} +\\nabla\\cdot(\\mathbf{v}c) =D\\nabla\^2 c+S_{\\mathrm{lift}}+S_{\\mathrm{feed}}-S_{\\mathrm{settle}}.
实际代码并没有求解连续的流体速度场。速度是由预设风向、阵风、摩阻速度及局部遮蔽估计出来的;相邻网格之间使用迎风侧浓度计算平流通量,再叠加扩散通量。最核心的面通量更新是:
ts
const carried = speed * (speed >= 0 ? current[a] : current[b]);
const mixed = diffusion * (current[a] - current[b]) / spacing;
const amount = (carried + mixed) * step / spacing;
next[a] -= amount;
next[b] += amount;
这类写法的好处是内部两个单元之间的转移相互抵消,质量变化可继续归因于边界流量、起沙、沉降和背景补给。它还允许我们显式检查稳定性,而不是仅靠观看动画判断系统是否正常。
2024 年 Rosset 等人的 Windblown Sand around Obstacles 研究了障碍物附近的风沙沉积,并通过流动与输沙模型分析其分布。它对我们最有启发的,不是某个可以直接搬到浏览器里的参数,而是需要让障碍物的影响与沙量迁移有可解释的关系。The Expanse 没有复现该论文的风场、跃移或崩塌模拟,而是保留了面通量、有限沙床与上风遮蔽这些适合当前规模的原则。Rosset et al., 2024
质量账也需要区分内部通量与外部源汇。内部相邻单元之间的转移相互抵消,边界流出记为 escaped,外部流入和背景补给记为 entered、fed,沙床与空气之间的交换分别计为 lifted、deposited。只有将这些项同时列出,"总浓度下降"才不会被误判为数值质量损失;它也可能只表示有沙尘正常离开计算域。
当我们需要决定"哪里开始起沙"时,Kok 等人在 2012 年的综述 The Physics of Wind-Blown Sand and Dust 提供了理解沙粒盐跃及起沙阈值的物理背景。项目据此使用由粒径、颗粒与空气密度以及重力决定的简化流体阈值形式;在当前场景参数下,摩阻速度阈值约 0.2232 m/s 。Kok et al., 2012只有超过阈值并且仍有可用沙床时,才按局部可蚀性产生起沙源项。坡度、上风障碍和风影对源项、输运与沉降提供空间差异;背景输入则模拟计算区域之外仍有细沙进入。
这并不是对真实沙漠进行标定的风蚀模型。它使用物理量纲与守恒账本约束视觉效果,但没有计算完整三维流动,也没有把沉降累积实时写回地形的高度场。
实验用的全域是 112 × 480 个单元,时间步长 1/32 s,扩散系数 0.15 m²/s。当前配置计算得到的保守 CFL 上界为 0.81415,低于代码要求的 1。这里的 CFL 是此显式离散更新所采用的稳定性上界,不是对所有可能物理场景的稳定性证明。
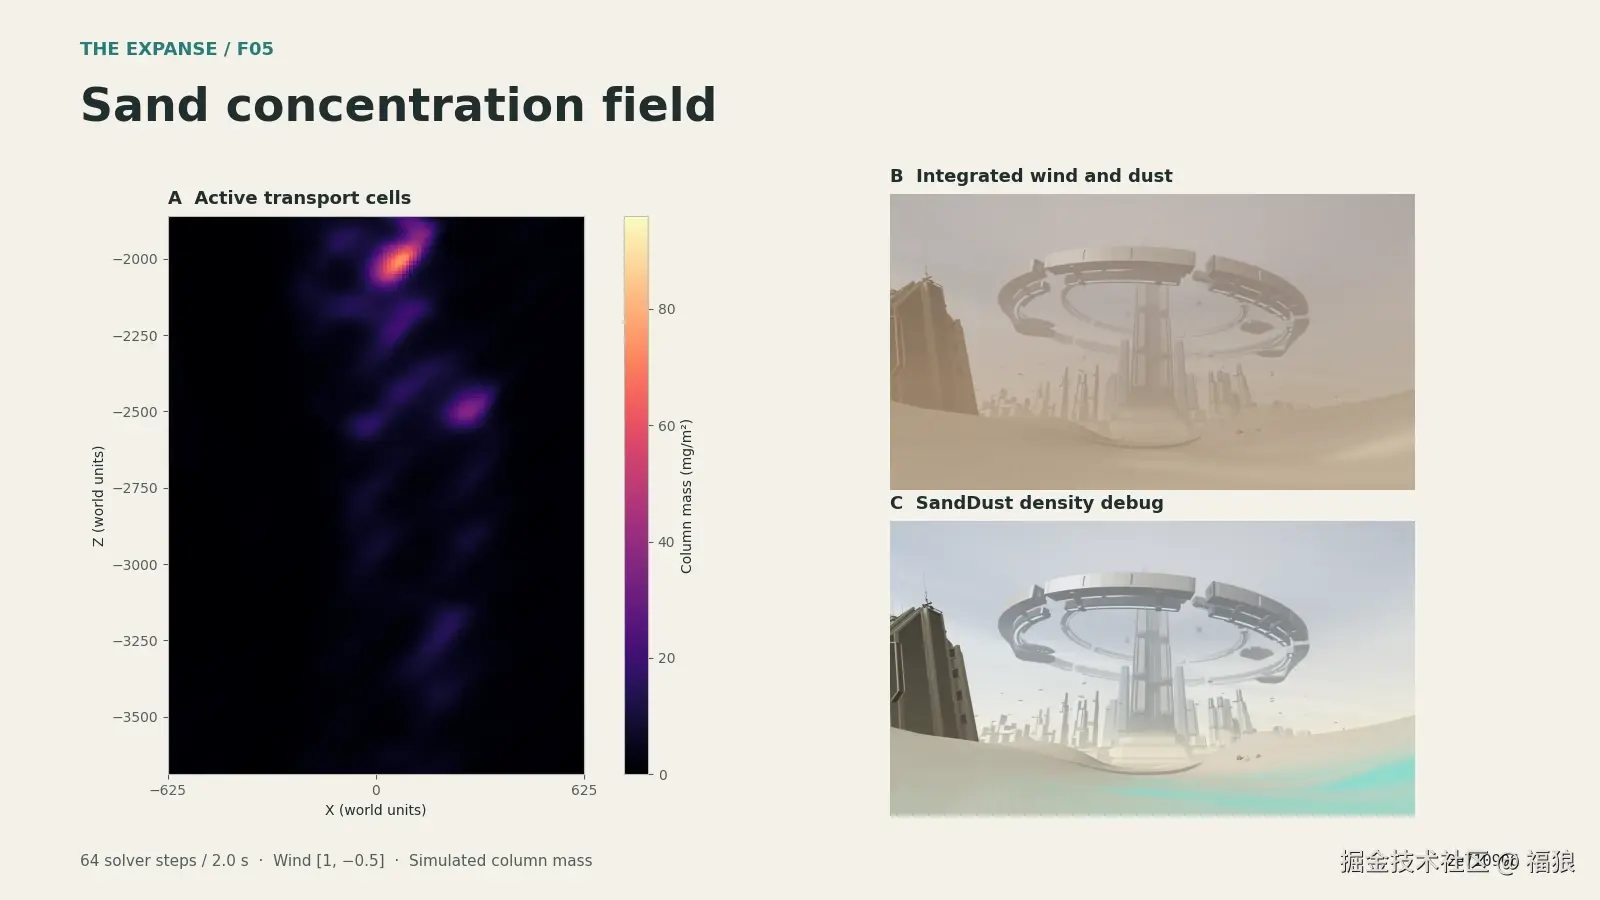
图 F05|2 秒时的活动区浓度场、正常风沙合成以及浓度调试视图。浓度范围为 0--75.339 mg/m²。浏览器求解器与离线复算的最大逐格差约 2.84 × 10⁻¹⁴ mg/m²;这是同源实现的数值一致性检查,不是现实环境数据。
镜头移动以后,沙尘状态怎么办?
如果每次更新全部 112 × 480 个单元,场景的大部分远处区域也会持续参与计算。但镜头沿一条已知路线移动,近地沙尘的有效可见范围相对有限。于是系统把全域状态保存在世界坐标中,每步只更新与镜头相关的 112 × 172 活动窗口,即 19,264 个单元。
窗口位置由相机 Z 和前向提前量决定,每次以 4 行 为粒度平移。在当前网格中,4 行对应 42.5 wu。移动时,重叠区域直接沿用原状态;首次进入的行使用上风输入估计,重新进入的休眠行近似补算离开期间的沉降。窗口边缘的流入与流出计入单独的质量账。
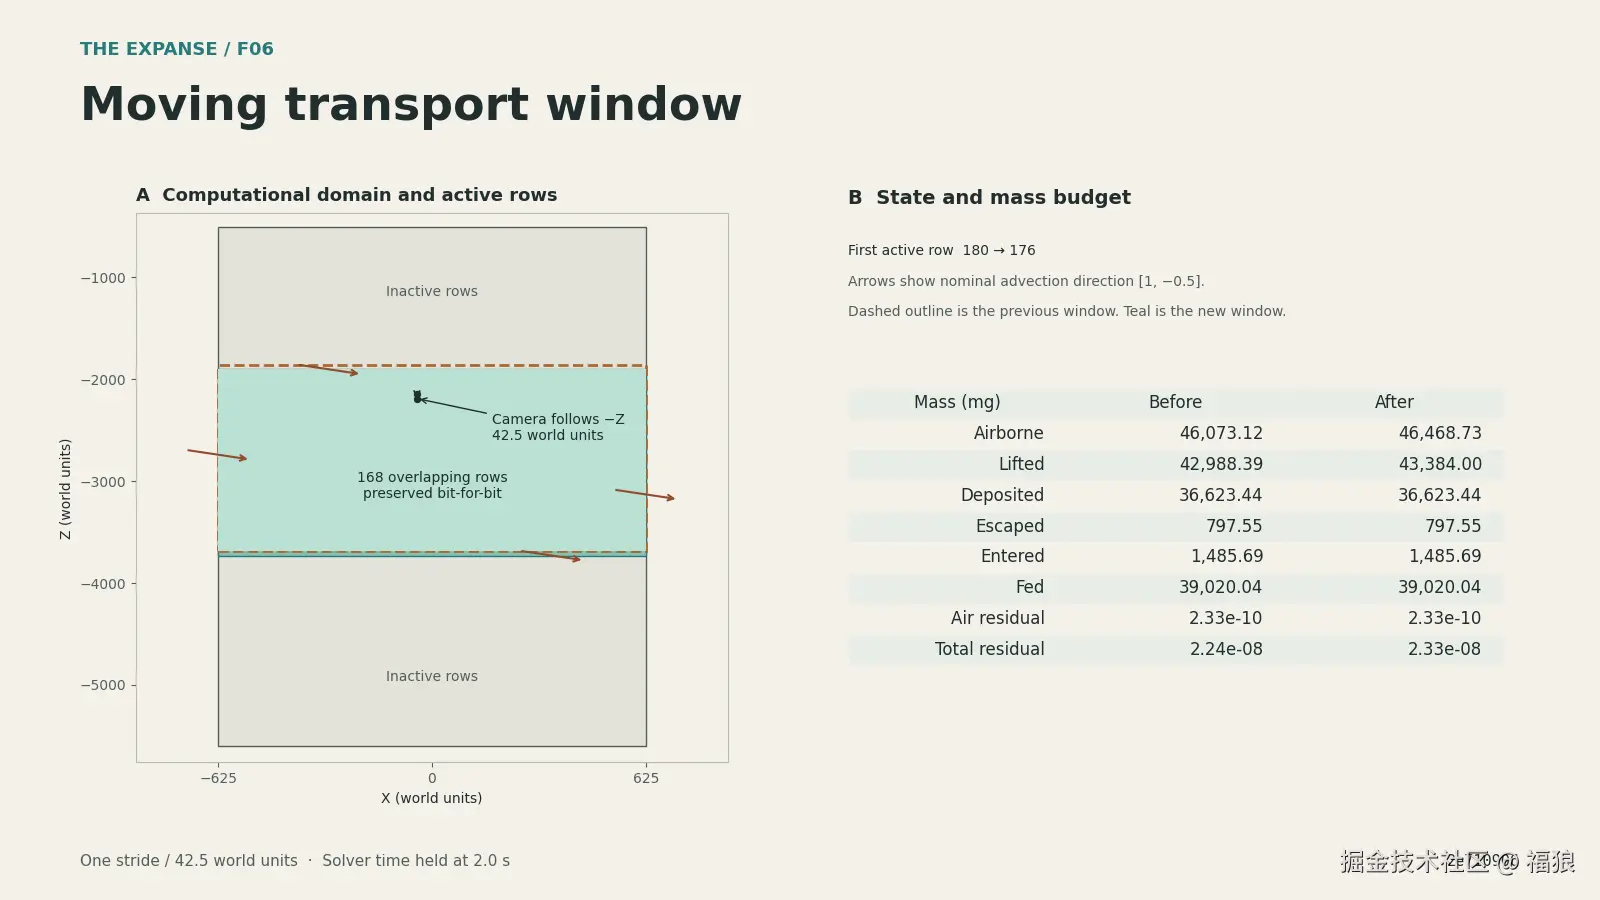
图 F06|相机沿 −Z 方向移动 42.5 wu,活动窗口由第 180 行移到第 176 行。重叠的 168 行、18,816 个浓度值保持逐字节一致;图中的质量账记录窗口移动前后的模拟源汇与边界流量。
在这一单步窗口迁移实验中,总质量收支残差从约 2.24 × 10⁻⁸ mg 变为 2.33 × 10⁻⁸ mg。这些极小残差说明按模型定义的质量收支在数值上闭合,并不意味着近似入流、休眠区处理或环境尺度就具有真实气象精度。
为了把二维浓度用于画面,SandDust.tsx 将活动区域编码为单通道 R8 纹理,并采用平方根映射保留低浓度层次。接地可视化使用三层贴合地形的网格,高度约为 0.11、0.33、0.70 m,分别承担 43%、34%、23% 的列质量显示权重。这样,数值场的传播可以与真实地形位置对齐,而不必产生大量互不相关的随机粒子。
为什么有了沙尘浓度,画面还是不够像沙暴?
二维浓度场能够让沙尘沿着地形移动,但把它直接画在地表上,镜头里仍然缺少一种感觉:空气本身似乎是透明的,细沙只是贴着地面滑过去。
真正的沙幕会挡住远处的轮廓。随着视线穿过更厚的含沙空气,建筑不只是变淡,它的色调和对比度也会变化。为了重现这种观察感受,我们增加了另一套近景视觉模型。它负责光学厚度,而不负责重新求解沙量。
sandstorm.ts 中的 cameraStorm() 沿相机到表面的视线取样,并把样本点转到沿风方向的坐标系。随时间平移的三维噪声与次级涡动共同决定局部密度,积分距离限制在相机附近。桌面配置只用 5 次 近景采样,移动配置 4 次。
对一个小段路径,代码以近似光学厚度 Δτ 累加消光,透射率按 T = exp(-τ) 计算。前后样本的透射逐段相乘,散射颜色由沙色、噪声明暗和视线相对太阳方向共同调节。它保留了近似积分的结构,但不是对颗粒多次散射或完整辐射传输的数值求解。
每条射线的积分还会由可见表面深度截断,以免把远处沙幕的遮蔽错误地应用到前方所有物体。噪声的空间频率、沿风速度、垂直密度衰减和太阳方向共同定义近景视觉表现;这些参数来自场景的艺术控制与技术试验,并非真实沙尘天气的现场标定。
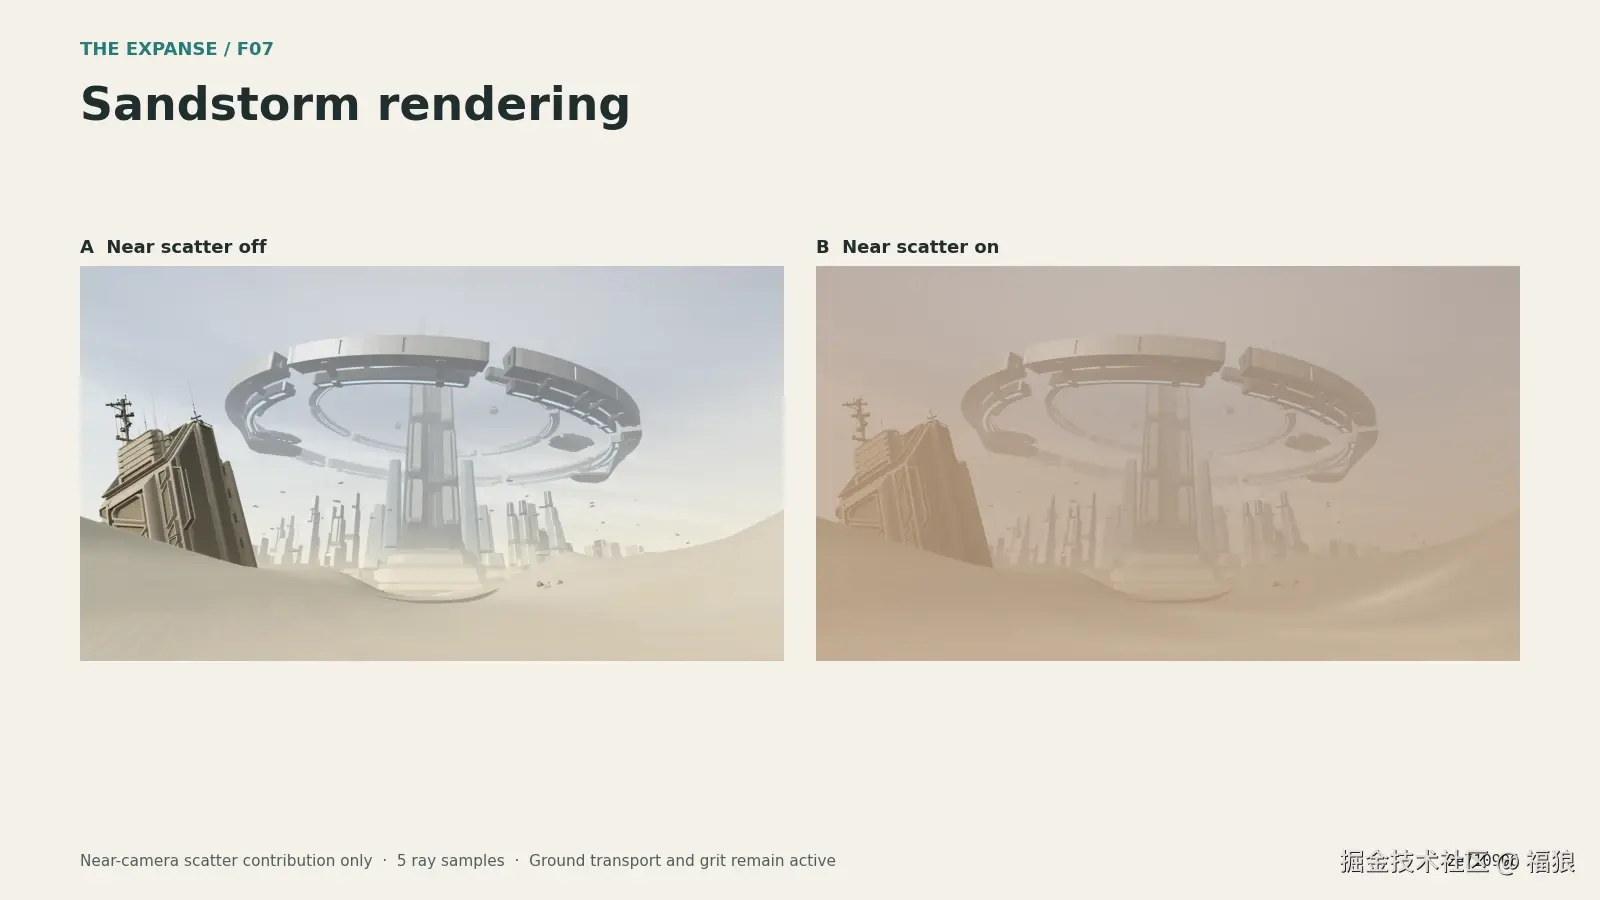
图 F07|固定机位和模拟时间,只移除近景 scatterSandstorm() 合成。近地输运、贴地沙层和程序化颗粒仍保留。两帧平均每通道绝对差约为 31.10 个 8 位代码值,清楚显示近景散射如何降低远物对比度并改变暖色氛围。
场景中另外还有近镜沙粒:桌面约 5,200 个、移动配置约 1,500 个,由固定种子控制其空间属性。它们与二维输沙、近景散射共同服务于画面,却不是同一套"粒子物理系统"。这种职责分离让我们可以单独调节可见颗粒、地面输运和空气遮蔽,而不必把所有视觉任务塞给一个昂贵的模拟器。
天空不是背景,空气也不应该只是一种颜色
最初的天空可以是一条从冷灰到暖黄的渐变。它甚至能够搭配沙丘和建筑,得到一幅颜色协调的画面。但只要镜头沿浅谷前进,问题就会暴露:天幕像贴在场景后面的一张纸,远城和沙丘也仿佛各自接受不同的空气。
要改变的不是渐变的颜色数量,而是天空与地表之间的关系。太阳从哪个方向来、云纱怎样沿天穹延展、远处建筑应当失去多少反差,都应该能够从统一的方向场中得到解释。
Preetham、Shirley 与 Smits 在 1999 年提出的 A Practical Analytic Model for Daylight ,尝试以可负担的解析近似表现不同大气条件下的日光和天空。The Expanse 的实现并非严格复现该论文的完整光谱模型;我们从 Three.js r187 Sky.js 的相关实现出发,并在输出中加入服务于场景的曝光与调色。Preetham et al., 1999
具体来说,我们从 Three.js r187 Sky.js 所使用的解析大气近似出发,在 atmosphere.ts 中计算含 Rayleigh / Mie 项的基础天光。太阳方向与场景的 DirectionalLight 对齐,然后按视线仰角及视线与太阳的夹角离散采样,先生成 96 × 64 的解析颜色表。
解析结果随后被重投影到 512 × 256 的世界方向网格。这样的低维查找表允许我们复用同一基础天空,而无需在每个场景片元中重新计算整套解析项。计算中还包含曝光压缩、饱和度处理、地平线偏暖和天顶分级------因此它是基于散射公式的美术化大气模型,并非严格的光谱辐射模拟。
方向网格没有平均分配仰角:采样高度按平方关系展开,让地平线附近获得更多采样位置。这种分配适合地平线占据重要视觉位置的构图,但也意味着查询时需要使用匹配的反向映射,而不是把仰角线性映射到纹理坐标。
为了避免天空像纯净的渐变背景,sky-field.ts 进一步生成方向场。底场由低频噪声提供轻微色差,主云带沿球面方向弯曲,多条次级云带从主带侧方分出。云带内部的多尺度纤维噪声控制断裂与疏密;云层的不透明度以 1 - exp(-τ) 的形式近似,而非实时体积云追踪。
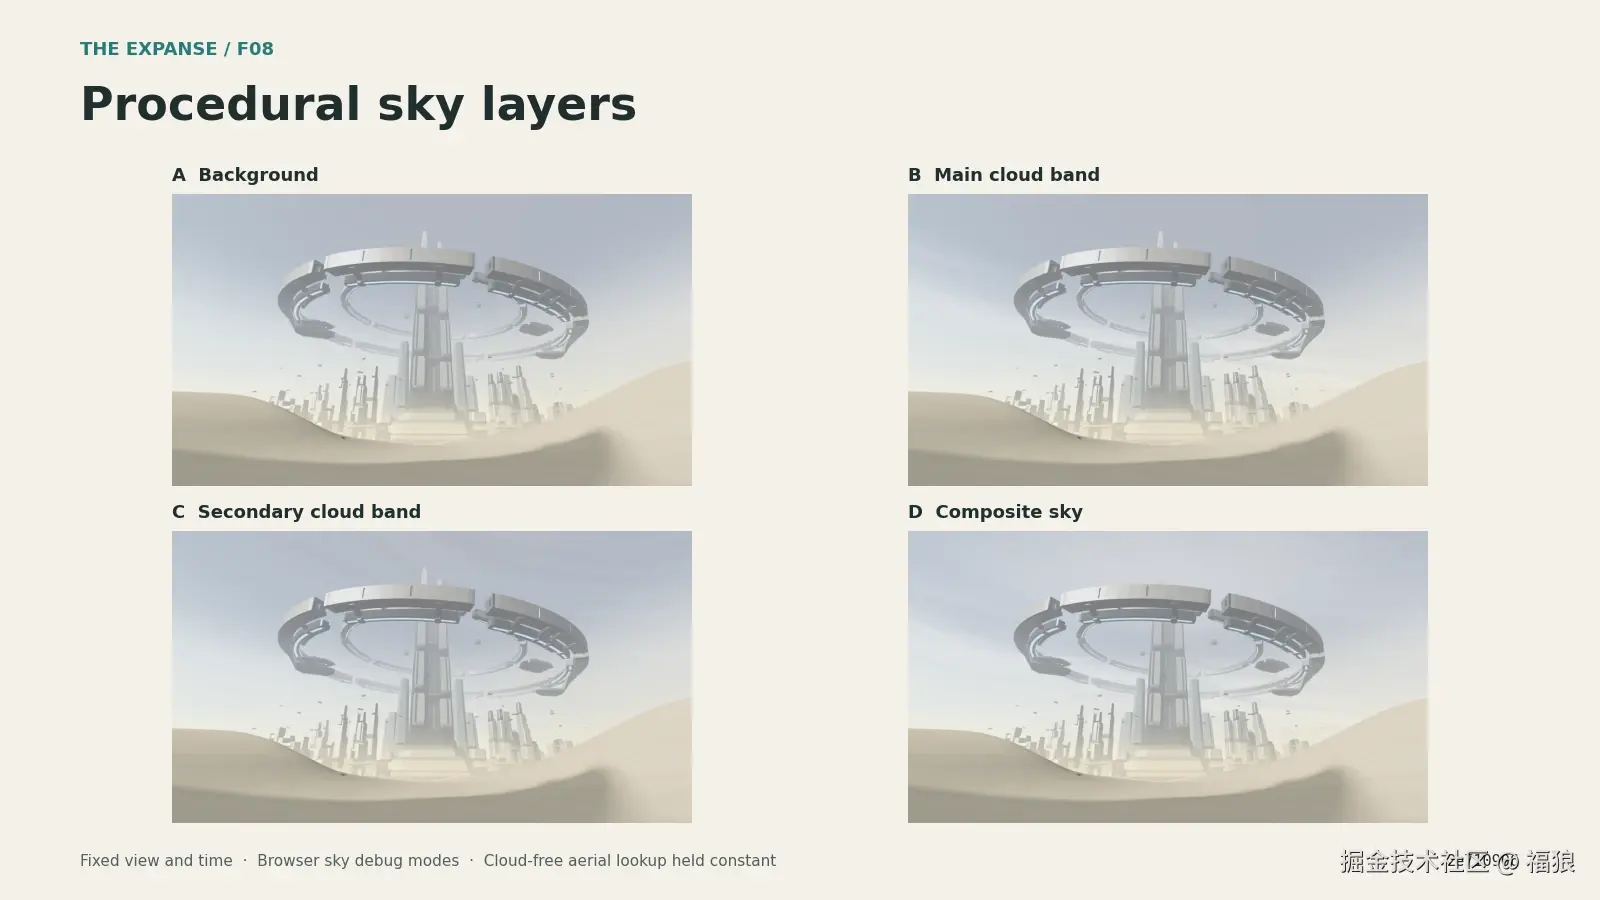
图 F08|同一机位的底场、主云带、次云带及正式合成。前三种是受控调试状态,差异相对克制;该图适合结合天空区域的局部观察,不宜把弱差异描述为强烈的云层运动。
方向纹理还需要处理两个边界。水平方位角必须首尾连续,贴图在 U 方向周期采样;天顶的多个方位实际代表同一方向,因此其纹理值不能因经度不同而分裂。E1 实验中,512×256 的源方向场可按字节复算,天顶四个通道均无方位差;接缝相邻列的差值没有超过对应通道内部最大相邻变化。这证明离散边界在当前采样规则下受到约束,但不等于所有视角下都没有可感知的纹理接缝。
真正让天空和城市逐渐连成一个世界的,是空气透视。当天空只是背景时,我们可以让远处的建筑简单降低透明度;但如果地平线是暖黄的、顶端是偏冷的,那么不同行进方向上的物体就不应该全部褪成同一个灰色。
因此,更关键的设计是:天空和雾共享同一方向化的空气颜色 。最终数据被打包成 512 × 512 的 RGBA16F 纹理:上半区保存可见天空,下半区保存不含云带遮盖的空气光。场景材质通过 applyAerialPerspective() 按深度、高度和远景类别把物体颜色与空气辐亮度混合,使地形、碑林和远城逐渐融入相同的大气环境。
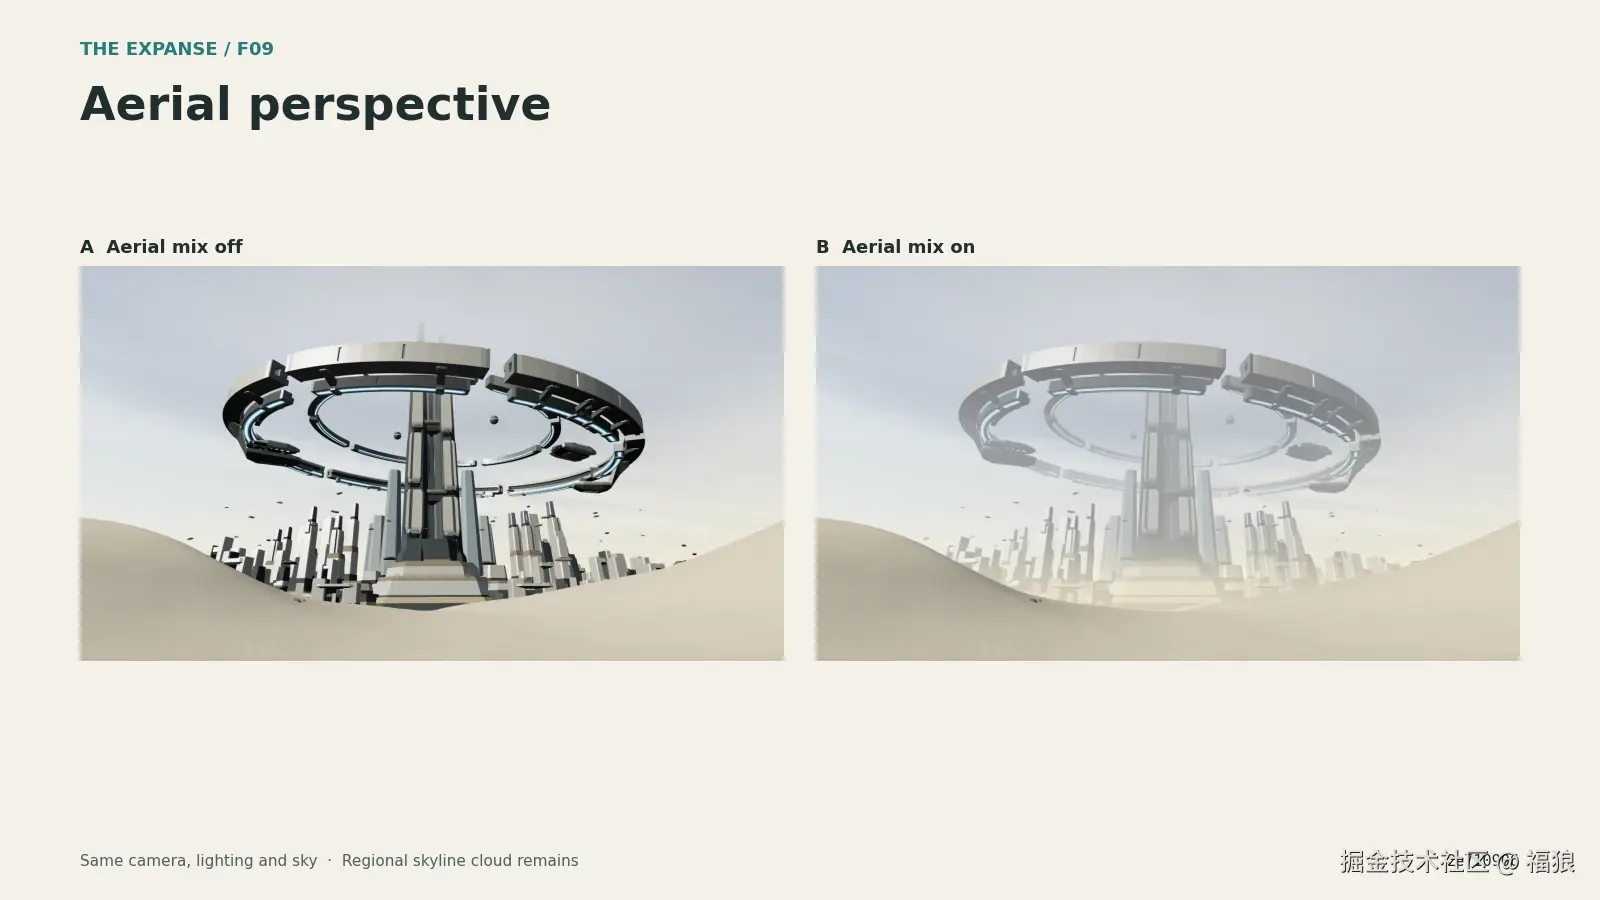
图 F09|保持机位、太阳、天空及城区局部云效不变,仅关闭或恢复材质的空气透视混合。远处碑林与城市反差明显改变;对照两帧的平均通道差约 15.95 个 8 位代码值。
这里要区分空气透视 与简单的全局 Fog。工程中既有基础场景雾,也有按视线方向和距离写入材质的颜色混合。对于处在极远尺度上的城市和碑林,后者可以单独调整淡出条件,避免所有物体在同一距离同时失去层次。其距离参数是为本场景的空间尺度与镜头服务的,不能直接解释为真实大气能见度。
让浏览器滚动成为一次旅程
至此,我们已经有了沙丘、风纹、近地输沙、沙幕和天空。但它们如何被看见,仍取决于相机。
The Expanse 不是一款自由飞行的 3D 游戏。用户滚动网页,应该感到自己沿谷地前进;向上滚动,又应当能从同一条路返回。镜头不能因为帧率变化、鼠标偏移或反向输入而偏离原先的构图。
ExpanseExperience.tsx 使用 GSAP ScrollTrigger 读取原生滚动,短暂跟随生成平滑进度,再通过单调的三次 Hermite 映射 把滚动进度转换为路径进度;world.ts 的 sampleJourney() 对相机位置和滚转进行插值,按目标区域构图。窗口纵横比变化时,fitVerticalFov() 调整垂直视角,让窄屏尽可能保留作者定义的水平构图。鼠标观察偏移在这一基准姿态之上叠加,不直接改写路径本身。
重要的约束是:相机只能有一个写入者 。在 ExpanseCanvas.tsx 中,R3F 的一个 useFrame 回调集中设置相机位置、朝向、滚转、FOV 与鼠标偏移。GSAP 只写进度信号,不与渲染循环同时争抢相机属性。这样,滚动回退、视口变化以及调试复拍都可以沿同一套映射关系检查。
对于渲染调度,我们使用 R3F 的 frameloop="demand",但并不把它描述为"动态场景完全不持续渲染"。沙尘和城市仍需要时间推进;页面可见且动态效果开启时,调度器以桌面 60 Hz 、移动配置 30 Hz 为目标发起失效重绘。隐藏标签页停止请求帧;减少动态效果或静态场景则可以避免不必要的持续绘制。建筑重复构件采用 InstancedMesh 合批,固定日照阴影不必每帧重绘。
建模路径也按资产职责区分:远景城市、巨环和重复建筑包含程序化几何与实例化组合,近景遗构有单独加载的 GLB 模型。前者适合可调参数和重复结构,后者承载独特轮廓细节。本文讨论的数值与渲染实验主要针对运行时算法,不能因为使用了 GLB 就笼统认定全部场景由 Blender 离线建模。
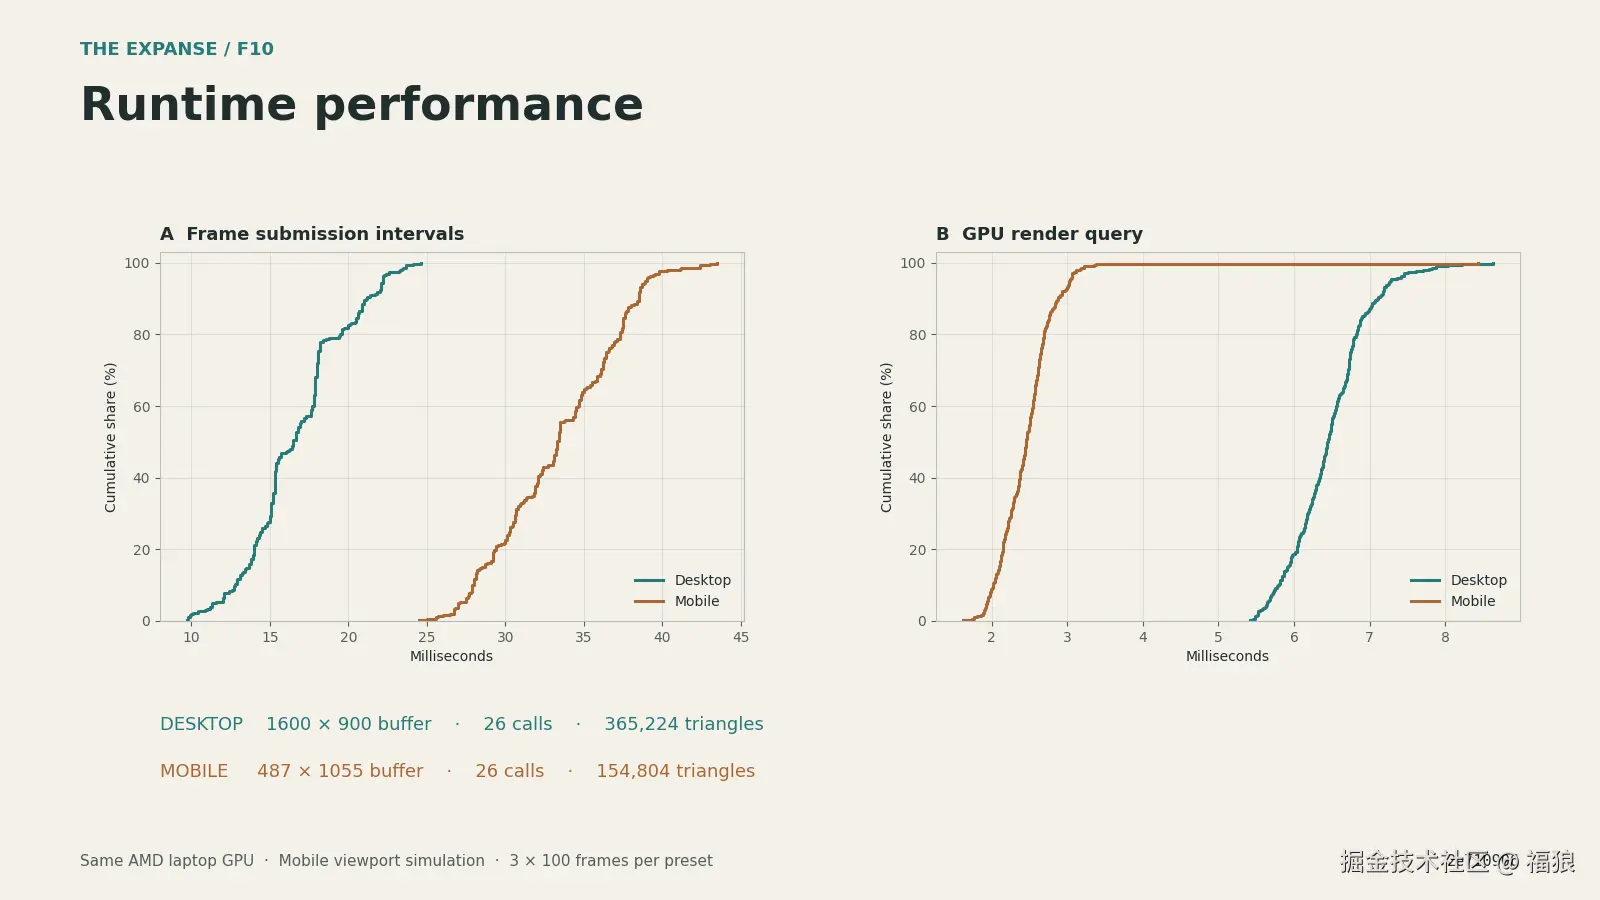
图 F10|同一台笔记本、同一 GPU 上,两套视口配置的帧提交间隔与 GPU 绘制耗时分布。它不是桌面 GPU 与真实手机 GPU 的横向性能对比。
E1 基准使用 Windows 10、Ryzen 7 5800H、Chrome 157、WebGL2/ANGLE D3D11,实际渲染设备为 AMD Radeon 集成 GPU 。固定滚动进度为 0.35,天空、输运和城市动画正常运行;每种视口开三个独立浏览器上下文,每轮预热 45 帧、采样 100 帧。GPU 耗时通过 EXT_disjoint_timer_query_webgl2 围绕 gl.render() 测得,600 个样本均未出现 disjoint。
| 配置 | Draw Calls | Triangles | GPU P50 / P95 | 帧提交间隔 P50 / P95 |
|---|---|---|---|---|
| 桌面 1600×900,实际 DPR 1 | 26 | 365,224 | 6.44 / 7.28 ms | 16.50 / 22.20 ms |
| 模拟移动 390×844,实际画布 487×1055 | 26 | 154,804 | 2.46 / 3.03 ms | 33.30 / 38.92 ms |
GPU 数值只表示受查询包围的绘制工作;它不包括 CPU 更新、绘制调用之外的纹理上传、浏览器合成与屏幕显示延迟。帧间隔是相邻绘制提交的时间差,不等于整条交互链路的端到端延迟。所谓"移动"使用的还是同一台电脑及其集成 GPU,只模拟了触屏视口和较低的渲染配置。因而这份表格支持的是特定环境下的成本记录,不是"所有设备都能稳定 60 FPS"的证明。
不是模拟整个沙漠,而是让一个世界成立
这片荒原同时包含几种不同层次的真实性:高度场会生成真实网格;沙纹会改变真实着色法线,但不新增微几何;沙尘输运维护独立的质量状态,却没有求解三维大气流动;近景沙暴沿视线做有限积分,产生空间厚度,但不是完整的多次散射计算;天空使用解析散射近似与手工调色,而不是动态天气系统。
这种划分不是回避复杂算法,而是明确每套系统需要回答的问题。地形负责剪影和遮挡,材质负责近表面细节,输运负责空间上连续的动态浓度,近景沙暴负责观感中的遮蔽,天空和空气透视负责把不同距离的物体放进同一种介质。相机和渲染调度则为这些计算规定展示的时间和空间范围。
实验也留下了尚未完成的证据:沙纹导数滤波只有静帧差异,尚缺少运动序列的时域对照;细沙纹在常规文章缩图中不够突出;GPU 测量尚未覆盖真实手机、不同显卡、所有镜头位置以及启动过程。本文没有用历史版本的数据补齐这些空白。
为了避免把主观截图当作算法证明,E1 的图形实验先复制固定 Commit 的源码到临时站点,再只在临时副本中注入时间冻结、材质隔离和 GPU 查询探针。从真实 WebGL Canvas 取得画面,同时保存实验参数、相机四元数、FOV、底层数据和图片 SHA-256。这样可以重新运行并追溯图片来源;跨不同 GPU 的逐像素完全一致并不是本文承诺的性质。
重新打开第一幕时,巨环依旧在远处,沙丘依旧遮住谷地的一部分。大多数读者并不会知道脚下的地形有多少三角形,也不会在意风里的沙尘究竟由哪张纹理显示。
但当镜头开始前进,坡脊逐渐退开,风沙在低处流动,远城一点点从空气里显现,这些系统的分工就成为了一次连续的感受。
这次实验让我更确信一个原则:先决定世界需要怎样被观看,再决定什么必须成为几何,什么可以由光照表现,什么值得维护真正的数值状态。
让风沙成为世界的一部分,靠的不是把每粒沙都模拟出来,而是让每一种近似都回答自己应该回答的问题。
参考研究
- Nishimori, H. & Ouchi, N. (1993). Formation of Ripple Patterns and Dunes by Wind-Blown Sand. Physical Review Letters.
- Onoue, K. & Nishita, T. (2000). A Method for Modeling and Rendering Dunes with Wind-Ripples. Pacific Graphics.
- Kok, J. F. et al. (2012). The Physics of Wind-Blown Sand and Dust. Reports on Progress in Physics.
- Rosset, N. et al. (2024). Windblown Sand around Obstacles: Simulation and Validation of Deposition Patterns. PACMCGIT.
- Preetham, A. J., Shirley, P. & Smits, B. (1999). A Practical Analytic Model for Daylight. SIGGRAPH.
上述研究用于解释方法背景与尺度选择;本文所有实验参数、图片和性能数字均来自 LibreCosta 的实际实现,不等同于复现上述论文的完整算法。
源码与复现
- LibreCosta Website · 在线体验(国际站) · 国内站 WORLD
- 本文对应的生产源码 Commit:
2e710906 - E1 技术取证与配图脚本 Commit:
2331d055 - Three.js r187 Sky.js · React Three Fiber · GSAP ScrollTrigger
图片 F01--F10 使用源码生成的实验数据与实际浏览器截图;F04 为补充材料,不作为正文抗混叠结论的证据。本文中的物理量与 GPU 数值均须结合所列实验范围理解。