PX4 ROS2 真机

如果仿真跑通了。

真机遇到问题,可参考此文章。

ubuntu22 + px4 1.14.3 + ros2 humble

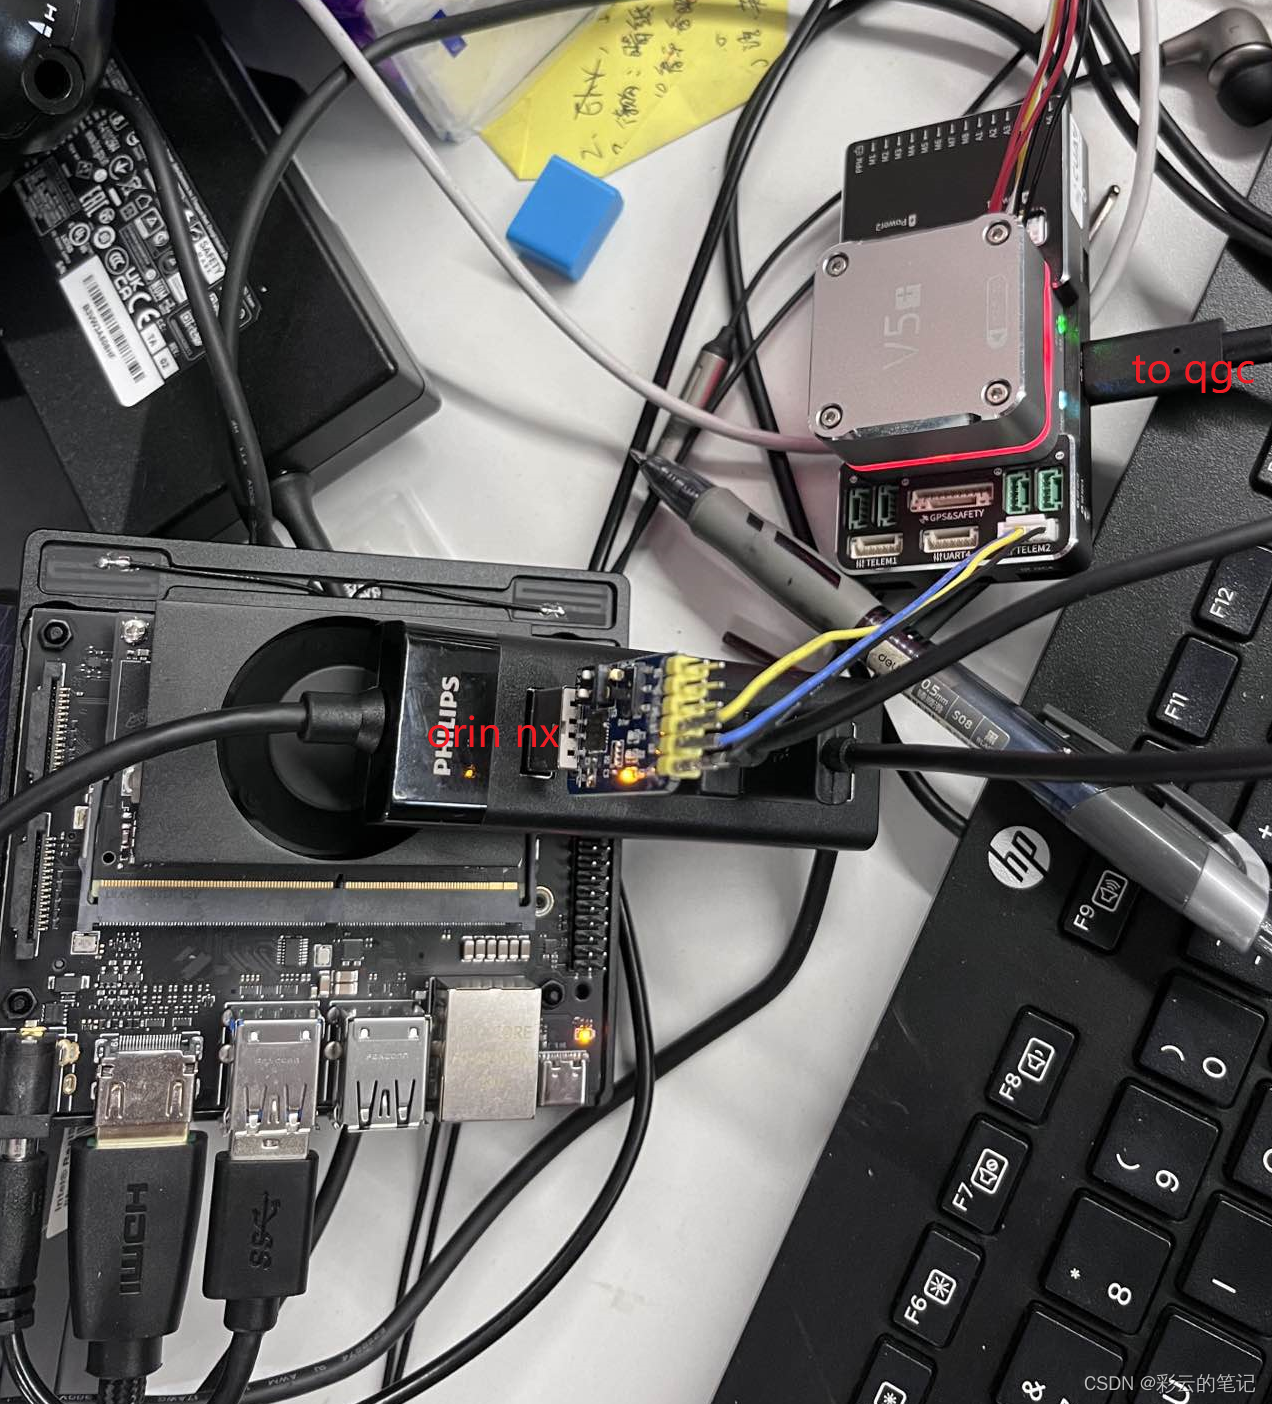
硬件接线。


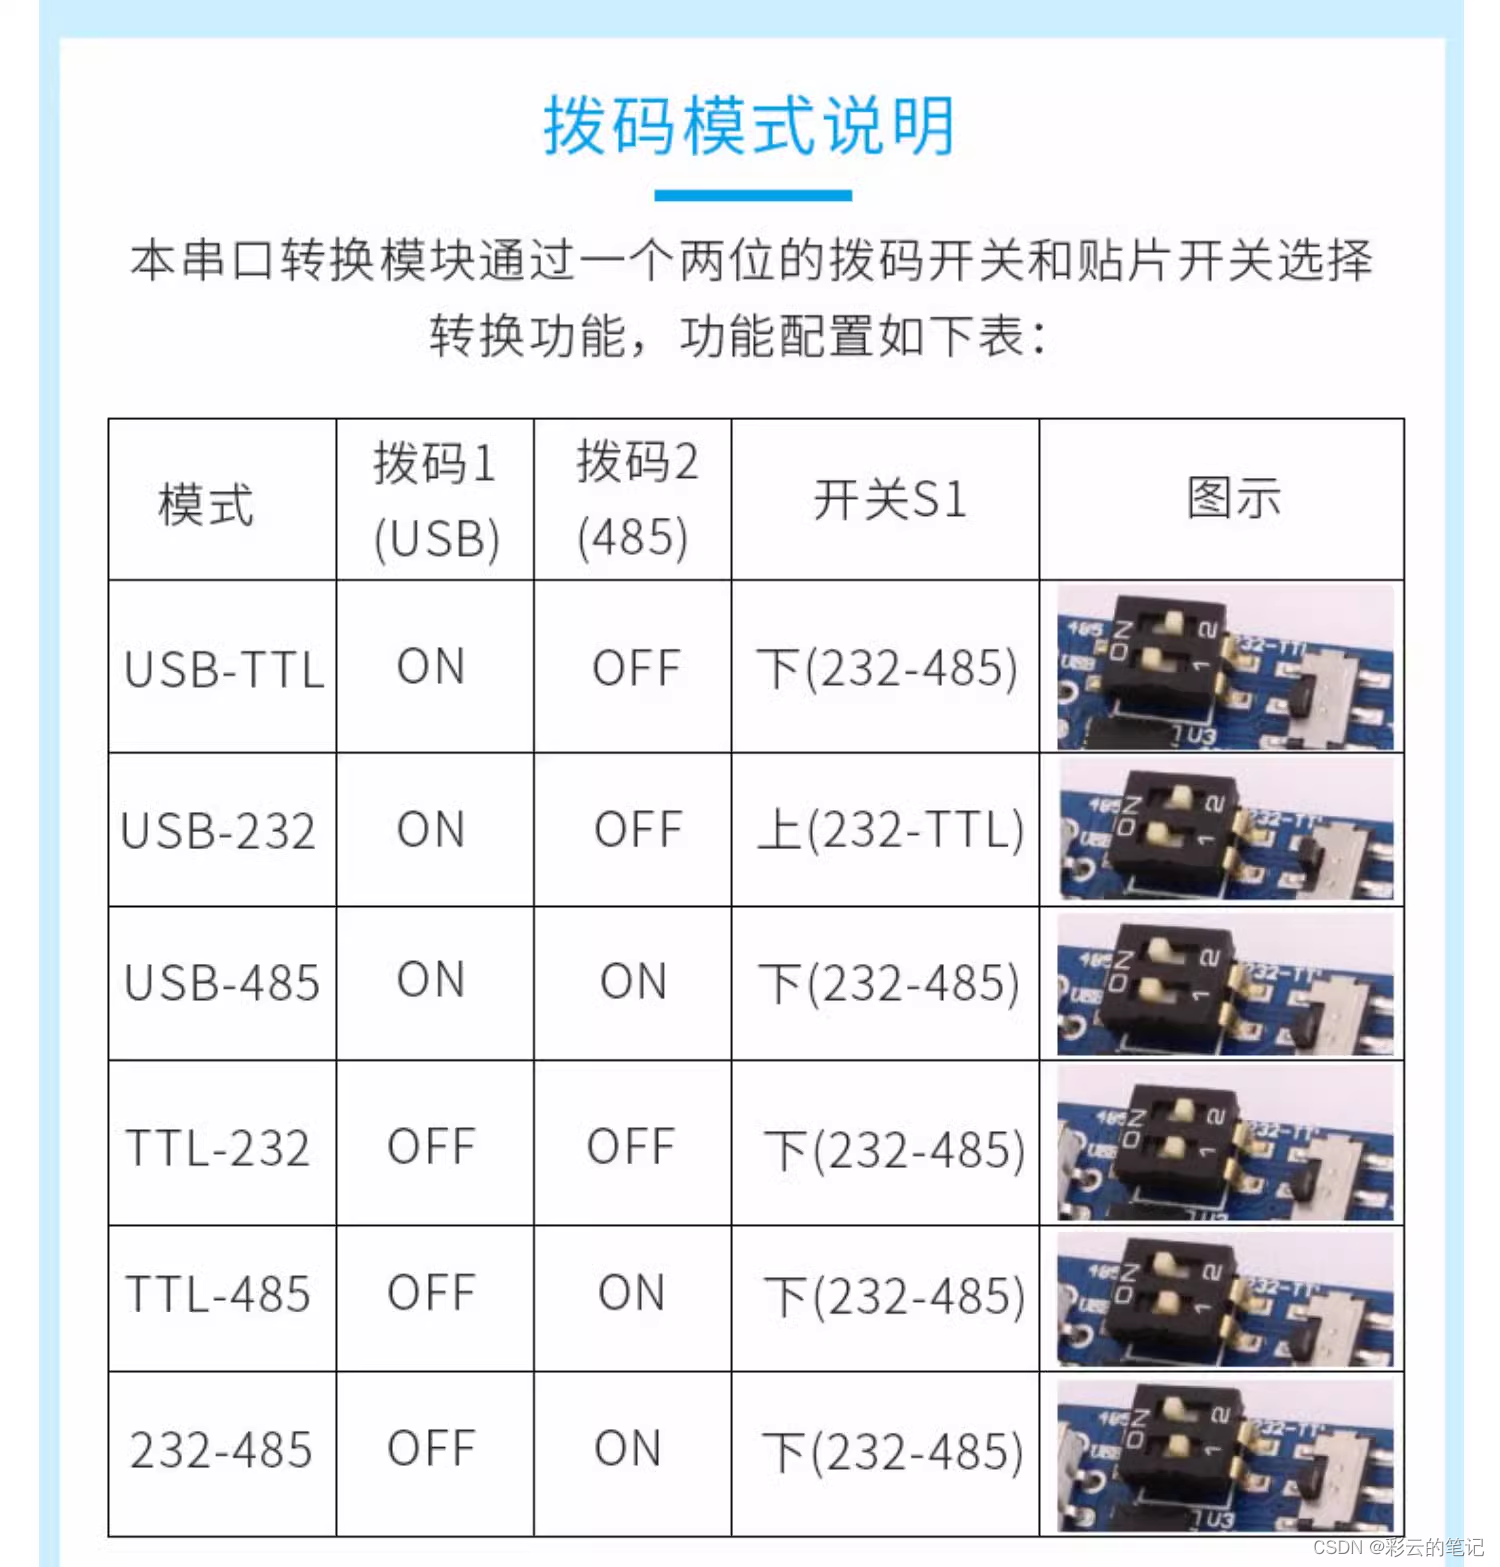
先找两个usb - ttl串口,分别接到两台主机上,保证串口通信正常。

图中是个六合一的。浪费一天时间,发现是串口设置错误,无法通信。
qgc设置参数

如果不行,可以手动启动uxrce_dds_client
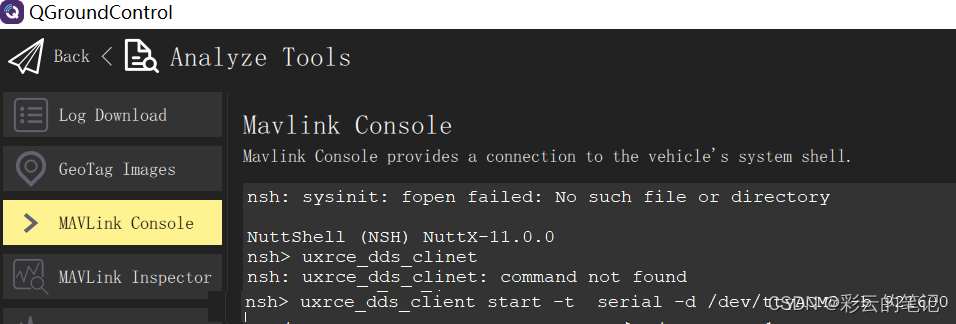
uxrce_dds_client stop

uxrce_dds_client status (Not Running)

uxrce_dds_client start -t serial -d /dev/ttyS2 -b 921600

For Pixhawk - Telem1 = S1. TELEM2=S2

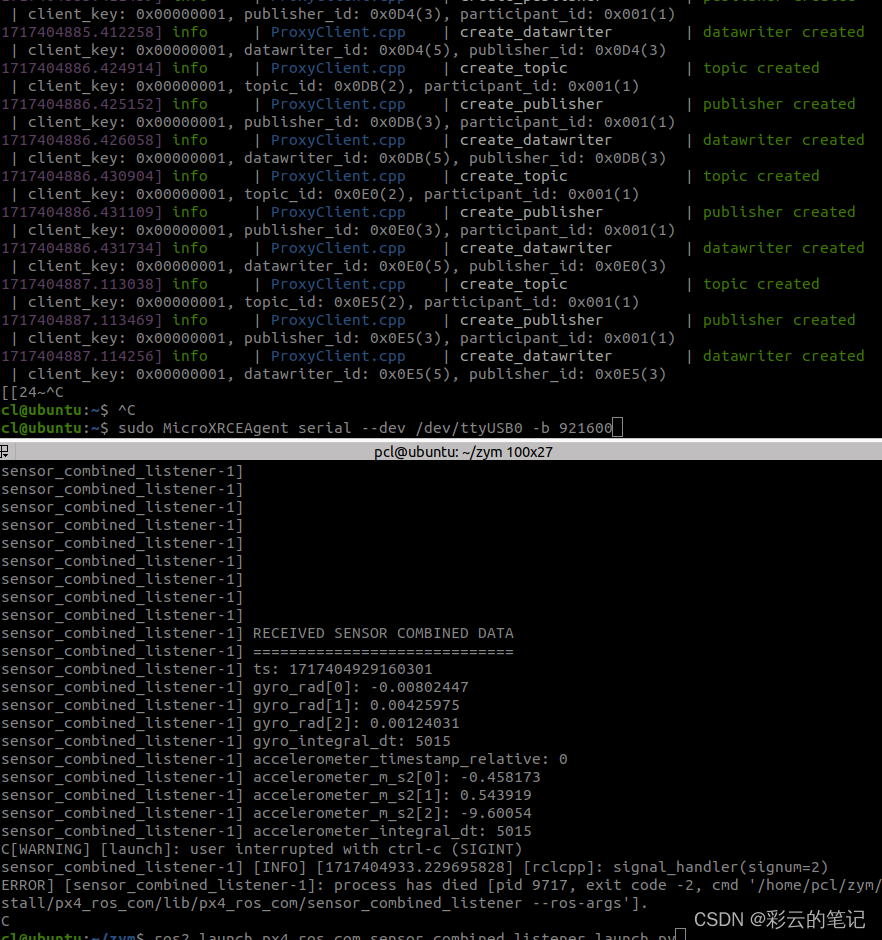
在Orin nx上看到类似下图,则成功了。
相关推荐
米糕闯编程4 天前
鱼香ros2(二十五)导航
机器人·slam·ros2·launch·navigation2
兜里只有三分钱~7 天前
从 URDF 到 SDK:开发者视角拆解启元 T1/Q1 机器人架构
机器人·sdk·仿真·ros2·urdf
特立独行的猫a11 天前
ROS 2 主流DDS中间件入门:Cyclone DDS 与 Fast DDS 完全指南
中间件·ros2·dds·fast dds·cyclone dds
轻口味14 天前
启元无真机二开实战1:54 个接口能做什么、不能做什么——启元 Q1/T1 SDK 能力全景与版本矩阵
线性代数·矩阵·ros2·具身智能·启元机器人
热金鼠17 天前
2.ROS2 核心机制与命令行实操
ros2
大雨歌22 天前
笛卡尔坐标 → 自然坐标(Frenet) 逐步推导全解 -2
ros2
米糕闯编程1 个月前
鱼香ros2(十七)C++小海龟巡逻
开发语言·c++·机器人·ros2·服务·小海龟
郭涤生1 个月前
PX4代码架构研究学习报告
px4
风合星语1 个月前
2026 机器人工程实例(七):Nav2 到站了,任务却没完成——AMR 载货导航中的托盘滑移与验收闭环
人工智能·机器人·ros2·机器人仿真·nav2·mujoco·amr
米糕闯编程1 个月前
鱼香ros2(十二)C++话题订阅与发布
开发语言·c++·ros2·话题