小乌龟运动控制-3两只小乌龟

系列文章目录

提示:这里可以添加系列文章的所有文章的目录,目录需要自己手动添加

例如:第一章 Python 机器学习入门之pandas的使用


提示:写完文章后,目录可以自动生成,如何生成可参考右边的帮助文档

文章目录


前言

c 复制代码
![在这里插入代码片](https://i-blog.csdnimg.cn/direct/0fe5d14afe4f4a7e8f0e4b4cec3da077.png)

运行

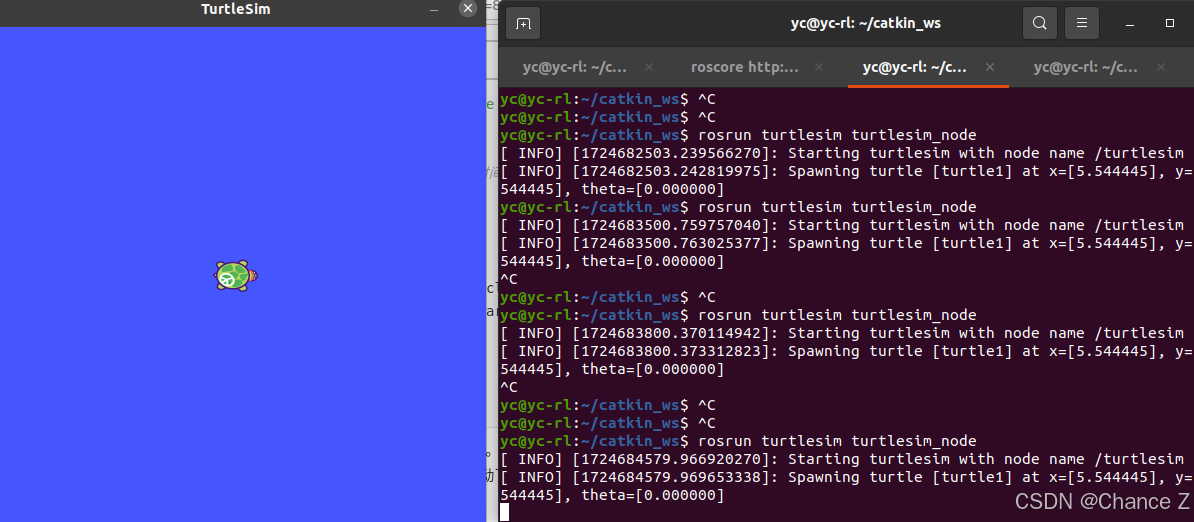
在终端中运行ROS节点,执行以下命令:

py 复制代码
roscore 

启动第一个小乌龟:

c 复制代码
rosrun turtlesim turtlesim_node

启动第二个小乌龟:

c 复制代码
rosrun turtlesim turtlesim_node __name:=turtle2 __logical_name:=turtle2
相关推荐
江湖有缘5 天前
基于Ubuntu部署SoduWork:企业级 AI 原生协同平台实战全流程
linux·人工智能·ubuntu·ai·soduwork
瓦瓦gogo7 天前
从一个 TypeScript 函数开始理解 MCP 协议
linux·ubuntu·typescript
鱼听禅7 天前
Ubuntu安装YOLOv8进行菌落识别训练
linux·python·yolo·ubuntu
Zucker n8 天前
文献发现、课题组织与证据可追溯的论文阅读。
论文阅读·windows·ubuntu
qq_3718021111 天前
Ubuntu Linux中安装WorkBuddy
linux·运维·服务器·ubuntu
且从容.12 天前
Ubuntu安装flume
linux·ubuntu·flume
承渊政道12 天前
Linux网络学习【Reactor反应堆模式】
linux·网络·学习·ubuntu·reactor
且从容.12 天前
ubuntu安装flink
linux·ubuntu·flink
Linux-lucky13 天前
45-Linux学习之旅之防火墙与WEB加固
linux·前端·网络·学习·ubuntu
禁默13 天前
启元 Q1 二次开发实践:Ubuntu 部署与仿真验证,从 PrimeConsole 到 ROS 2 Humble + RViz
linux·运维·ubuntu