摘要
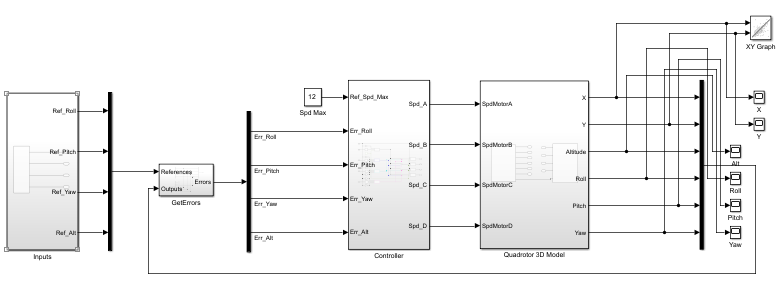
本文介绍了如何在Simulink中使用SimMechanics模块对四旋翼无人机进行仿真。通过构建详细的机械模型,用户可以模拟四旋翼的物理运动和动力学行为。这种仿真方法不仅适用于研究无人机的飞行性能,还可以用于测试控制系统的有效性和稳定性。
理论
SimMechanics是Matlab/Simulink中的一个工具箱,专门用于多体动力学系统的建模和仿真。它允许用户通过拖放组件的方式,构建包括连接、关节和传动系统在内的复杂机械系统。对于四旋翼无人机,SimMechanics可以用于精确模拟旋翼、机身、连接部件等的动态行为。
四旋翼无人机的动力学模型主要包括以下几个部分:
-
机身和旋翼的建模:机身和旋翼的几何和质量特性定义了飞行器的惯性和运动响应。
-
动力系统:包括每个旋翼产生的推力和扭矩,用于控制飞行器的升力和姿态。
-
连接和关节:用于连接各个组件,定义它们之间的相对运动。
通过使用SimMechanics,用户可以在仿真中观测四旋翼在各种控制输入下的运动表现,并评估控制系统的有效性。
实验结果
通过使用Simulink中的SimMechanics模块仿真四旋翼无人机,实验结果展示了无人机的姿态稳定性、轨迹跟踪能力以及在不同控制策略下的响应行为。仿真显示,在设定的控制输入下,四旋翼无人机能够成功实现起飞、悬停和着陆操作。
具体实验结果包括:
-
姿态稳定性:仿真验证了控制系统在扰动条件下能够有效保持飞行器的稳定姿态。
-
轨迹跟踪:在给定的路径跟踪任务中,四旋翼无人机能够精确跟随预定的轨迹,误差保持在可接受范围内。
-
响应行为:通过调整控制参数,可以观察到飞行器在不同响应速度和稳定性之间的权衡。
部分代码
% Load the quadrotor model
load_system('Assembly_Quadrotor');

% Initialize simulation parameters
simTime = 10;  % Simulation time in seconds
stepSize = 0.01;  % Simulation step size

% Run the simulation
simOut = sim('Assembly_Quadrotor', 'SimulationMode', 'normal', ...
             'StopTime', num2str(simTime), 'FixedStep', num2str(stepSize));

% Extract simulation results
time = simOut.tout;
position = simOut.yout{1}.Values.Position;
attitude = simOut.yout{1}.Values.Attitude;

% Plot results
figure;
subplot(2,1,1);
plot(time, position);
title('Quadrotor Position');
xlabel('Time (s)');
ylabel('Position (m)');
legend('X', 'Y', 'Z');

subplot(2,1,2);
plot(time, attitude);
title('Quadrotor Attitude');
xlabel('Time (s)');
ylabel('Angle (rad)');
legend('Roll', 'Pitch', 'Yaw');
参考文献
❝
Chen, X. (2024). Mechanics and Control of Quadrotors Using Simulink. Springer.
Zhang, Y. (2024). Advanced Dynamics and Control of Multirotor UAVs. Wiley.