文章目录
- 前言
- 一、硬件结构
-
- 电源、电源电压测试电路
- 晶振外围
- 陀螺仪
- 信号放大电路及天线
- 空心杯(电极)驱动电路
- 软件设置
- 整机装配
- PID 参数设置
-
- 公式
- 参考文献
前言
西电电装实习,无人机原理图、上位机的调节方法
一、硬件结构
电源、电源电压测试电路
- 插排针,红色放 □ 孔,黑色放圆孔


晶振外围

陀螺仪

信号放大电路及天线
- USB,链接无人机
- AT + moto = 300,60,60,60,60,
- 测试电机 PWM 输出 60
- PWM 值 0 - 255

- 测得信号波形如下图所示
空心杯(电极)驱动电路

软件设置
-
打开匿名科创地面站。这个地面站集成了串口助手

-
波特率设置为 921600
-
自己找端口号

-
然后打开连接
-
进行串口的发送与接收

-
打开姿态调整
-
给无人机的 Bluetooth 修改名称
整机装配
- 机架
- 红蓝电机装在 B 架上,黑白电机装在 A 架上
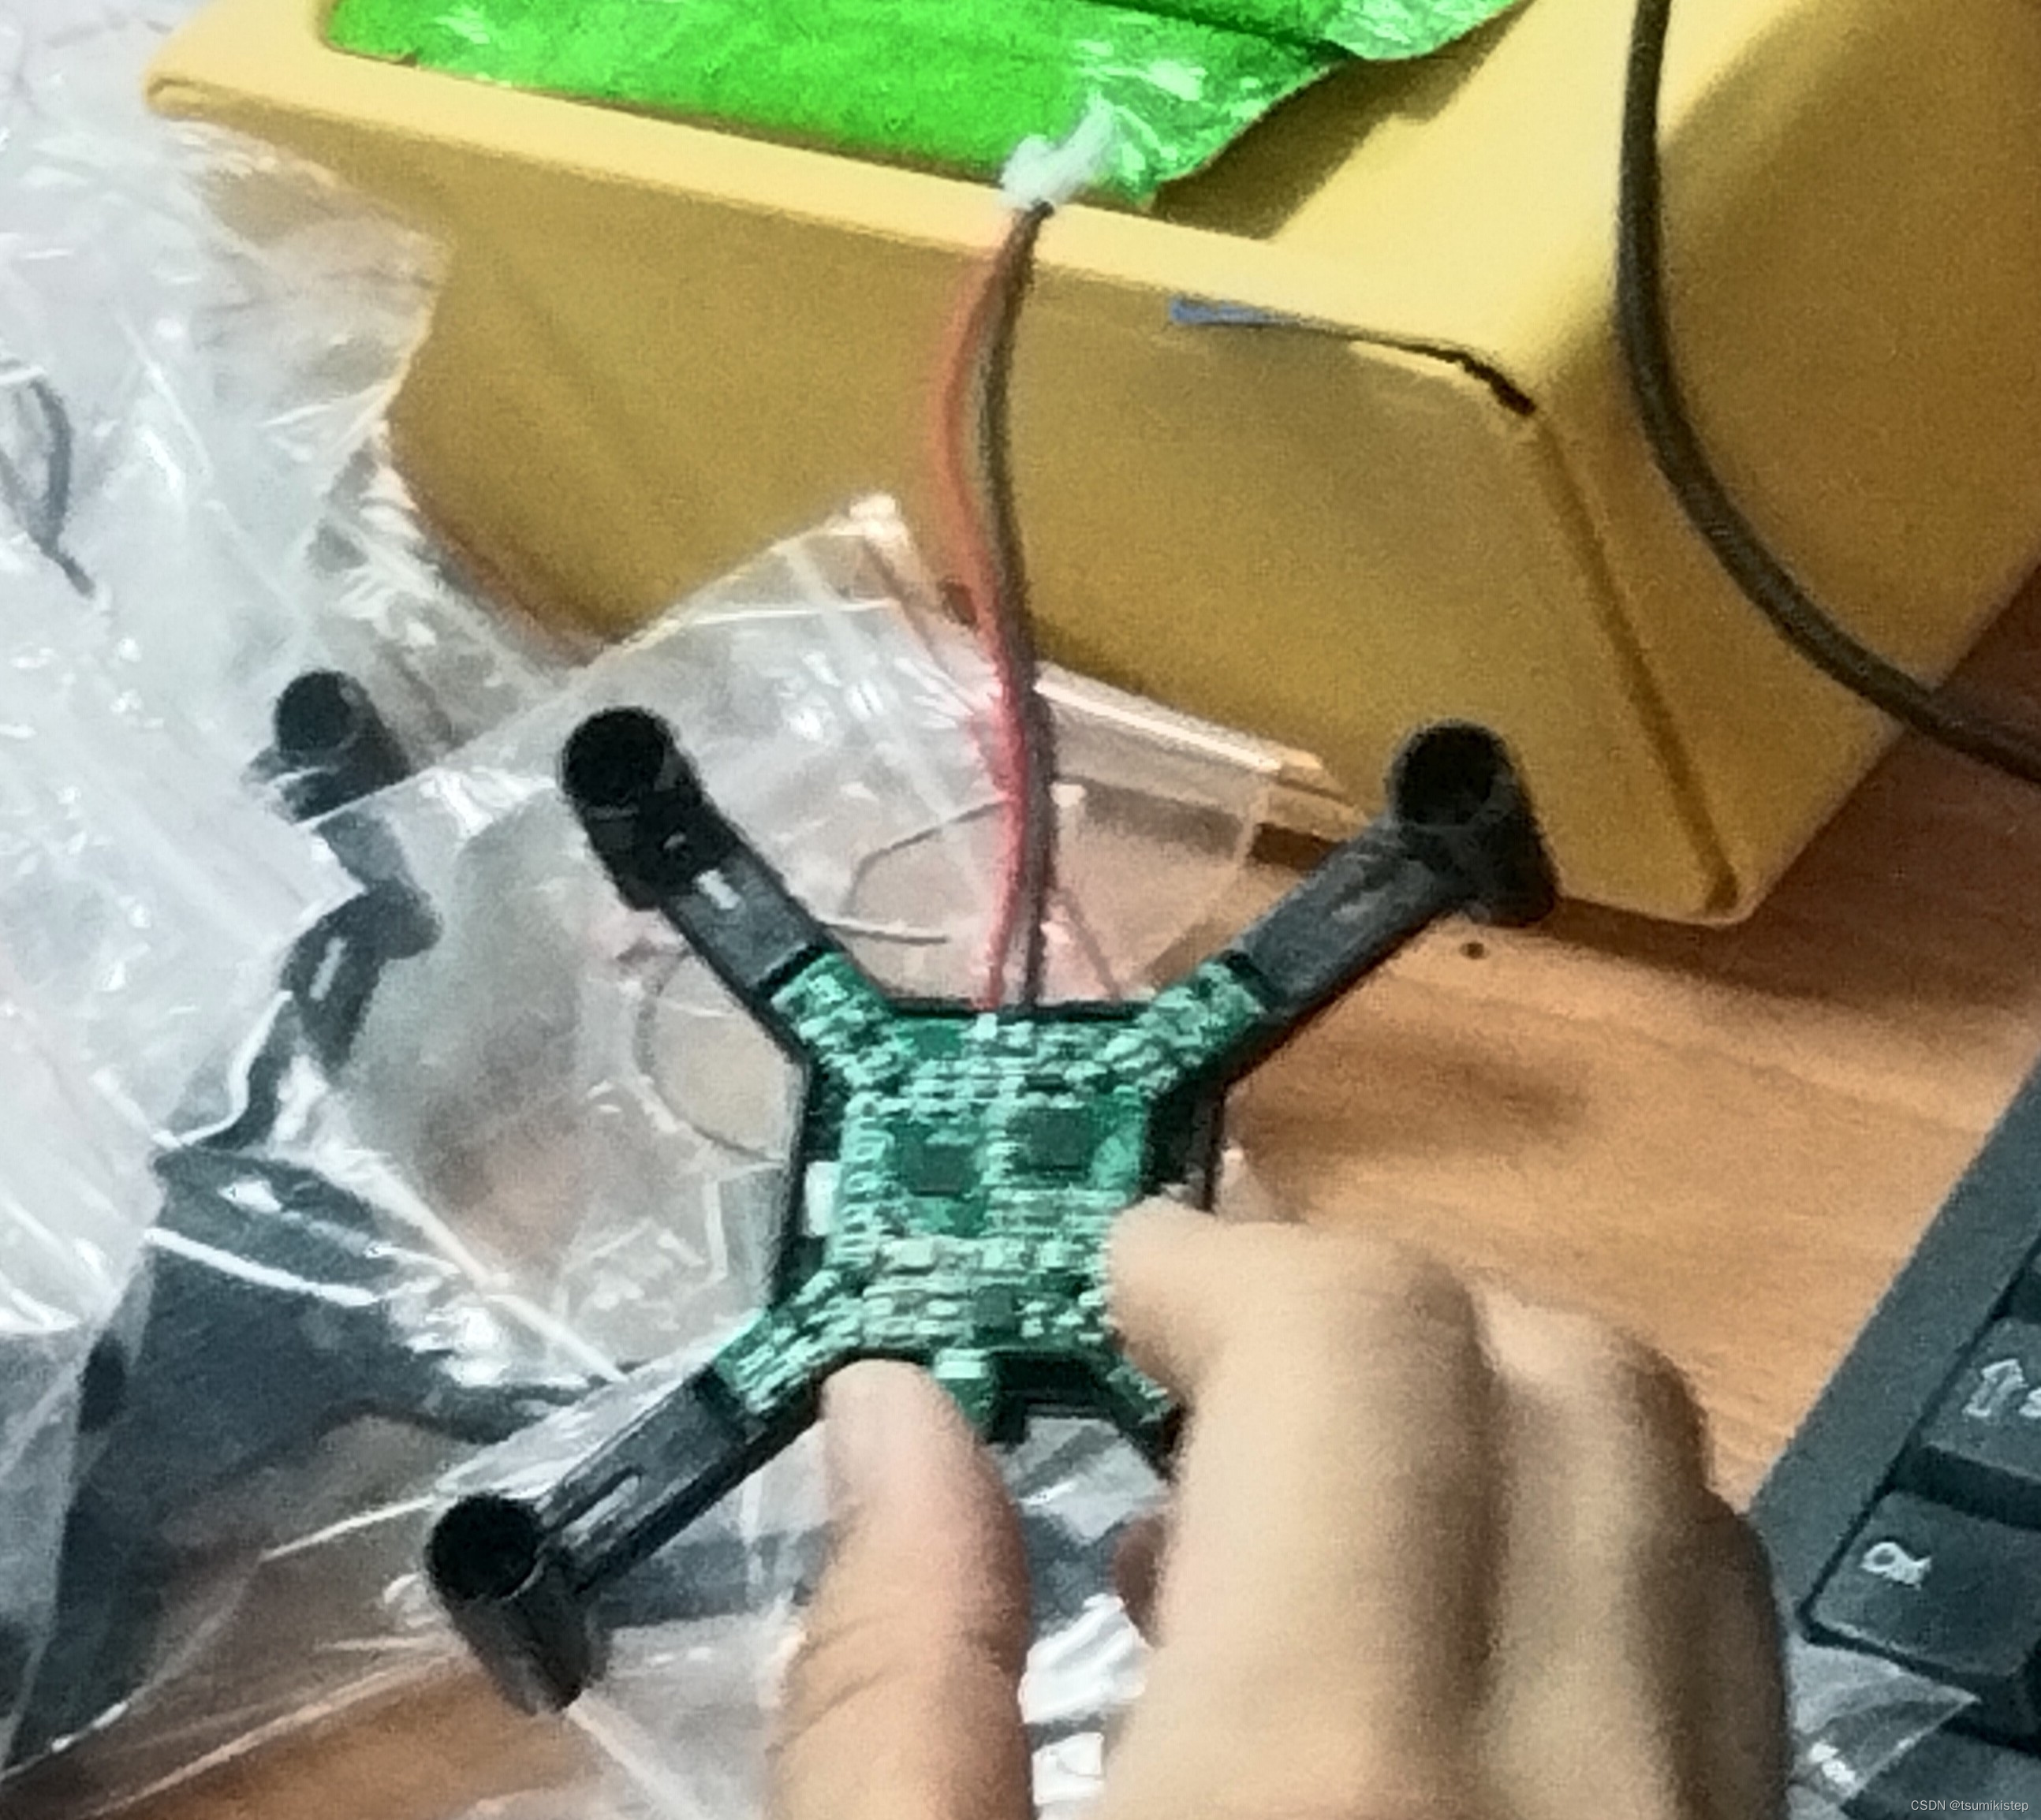
- 插入电机,连上端子(注意端子线从机架臂的孔穿上来,防止螺旋桨打线)
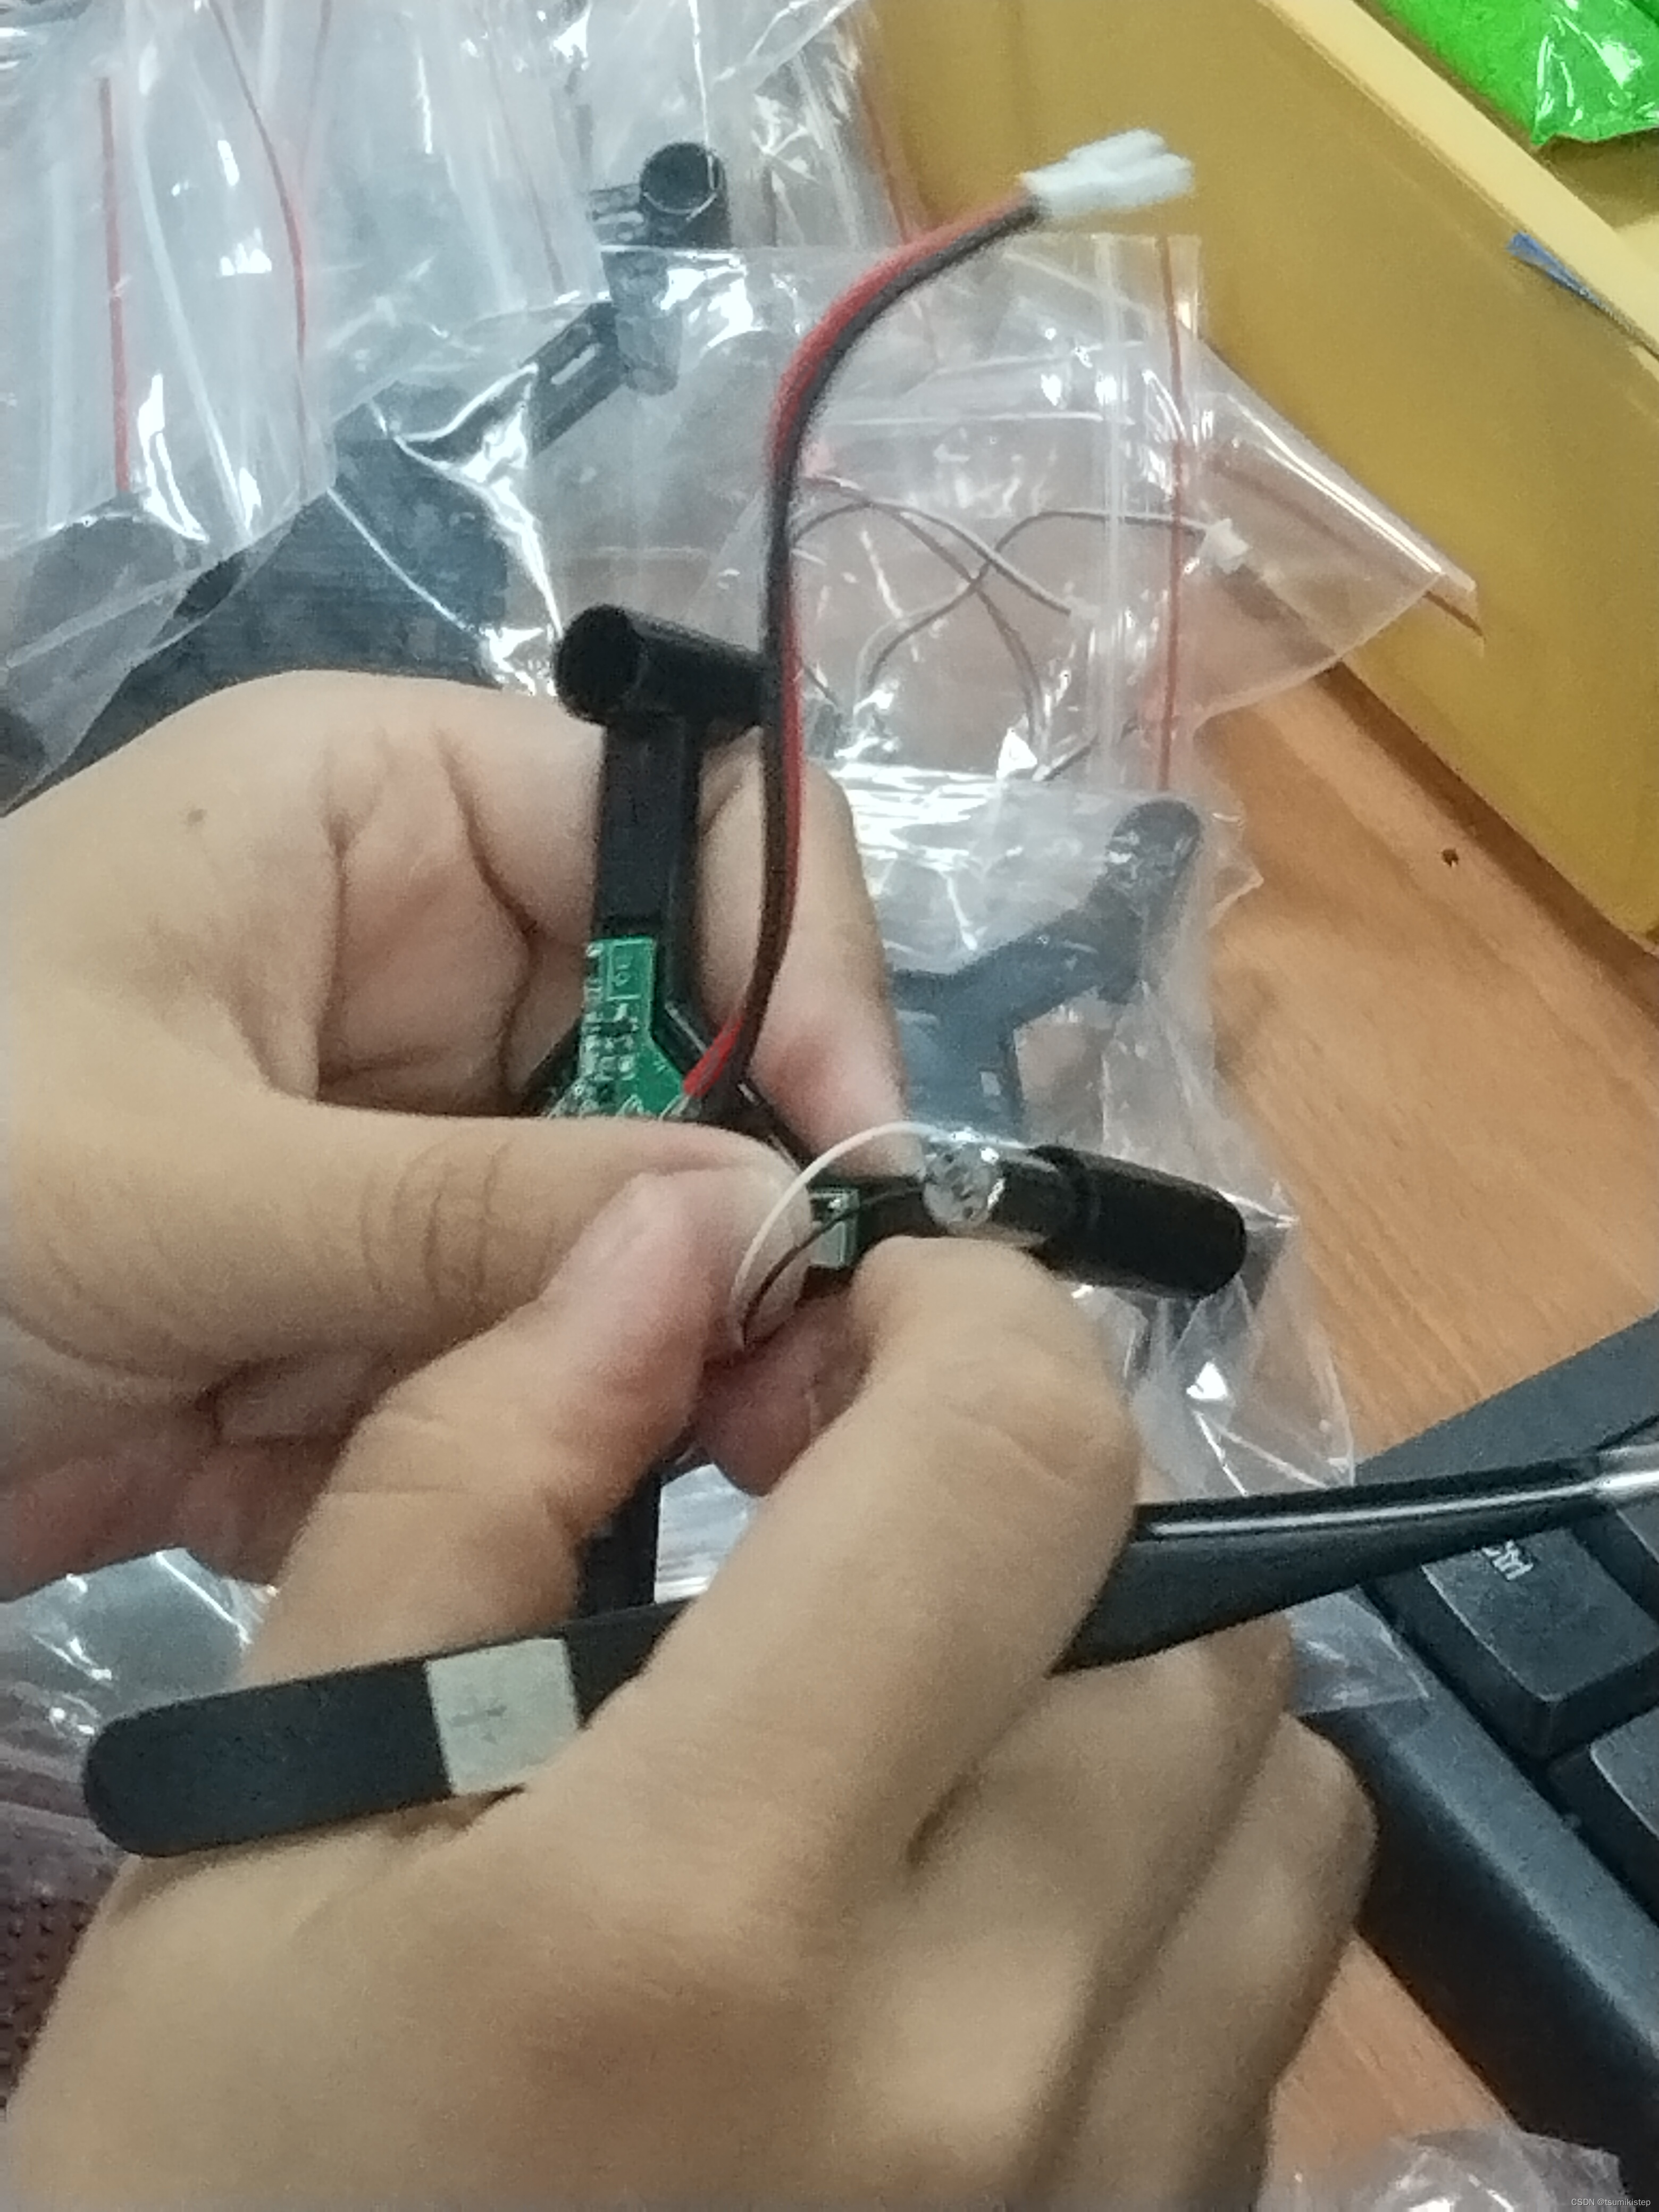
- 安装天线(右边那一条是天线
PID 参数设置
- P值越大,无人机越快,但是容易烧
- I 值不用设置(消除静态误差,会引入滞后环节,和理想角度有误差)
- D 值过大容易引起抖动震荡
公式
- K p , K d , K i K_p, K_d, K_i Kp,Kd,Ki是三种系数
- 连续
u ( t ) = K p e ( t ) + K i ∫ 0 t e ( t ) d t + K d ∂ e ( t ) ∂ t u(t)=K_pe(t)+K_i \int_0^t e(t)dt + K_d \frac{\partial e(t)}{\partial t} u(t)=Kpe(t)+Ki∫0te(t)dt+Kd∂t∂e(t) - 离散
u ( i ) = K p e i + K i Σ 0 k e t + K d ( e k − e k − 1 ) u(i)=K_pe_i+K_i \Sigma_0^k e_t + K_d (e_k - e_{k - 1}) u(i)=Kpei+KiΣ0ket+Kd(ek−ek−1)
参考文献
1