伴随着国内新能源汽车保有量的持续增长,充电难题愈发凸显,配套充电设施的建设需求进一步扩大。然而,传统固定式充电桩的建设难以避免充电排队、油车占位等现象,"一车位一桩"的模式实际运营效率不高,导致充电基础设施供不应求和整体使用率偏低的问题同时存在。在此背景下,一种创新的充电方式应运而生------移动充电机器人。
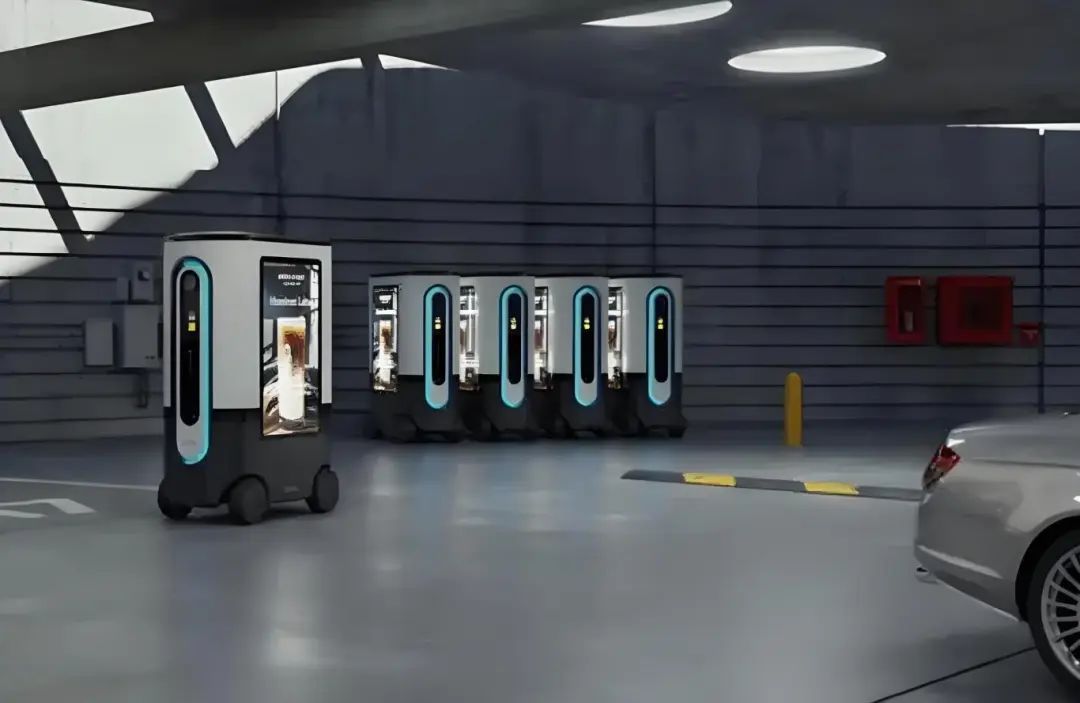
移动充电机器人就像一个"大型充电宝"不仅具备高度自主性和灵活性,还融合了AI、大数据等先进技术,只需手机上简单操作,机器人便会自主响应,精准导航至车侧旁提供充电。
图片来源于网络
启扬RK3588在移动机器人中应用的优势
RK3588核心板集成了高性能八核处理器,支持AI算法,丰富的输入输出接口,可协调各个模块的功能,处理来自各个传感器的数据,实现环境感知、路径规划和充电操作等任务。
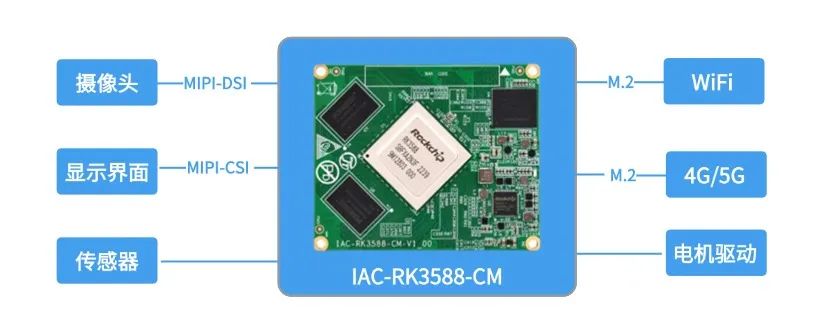
移动机器人的核心在于精准导航,RK3588集成四核Cortex-A76+四核Cortex-A55核心,提供强大的运算能力,可实时处理导航算法和传感器数据;内置6TOPS NPU,可部署AI算法,这对于动态环境中的实时环境感知与决策尤为重要,实现精准识别车辆型号和充电口位置,灵活应对多变路线与障碍物,大幅提升导航精度。
支持四路摄像头同时输入,能同时捕捉多视角的场景特征,结合内置ISP,实现图像融合,提供全面的环境理解,提高定位算法的准确性。
核心板具备强大的编解码能力,支持8K@60fps H.265、8K@30fps H.264视频硬件解码、8K@30fps H.265/H.264视频硬件编码,可将摄像头采集的数据进行高效地压缩,减少传输中对宽带的要求。
支持HDMI、MIPI-CSI、USB 、PCIe 等多种接口,用于人机界面、摄像头、激光雷达、传感器的连接;可外接4G/5G、WiFi模块,用于传感数据、视频数据的上传,同时,通过网络的连接,能够远程监控机器人的状态和位置,便于管理。
支持Android、Debian操作系统,提供稳定的系统基础和友好的用户交互界面,增强了功能性和可扩展性,提升用户端的操作体验。