这是完整的视频:
波士顿动力最新逆天表演-机器人Atlas行走、奔跑、爬行、杂技_哔哩哔哩_bilibili
至少从目前来看,综合对比运动的幅度、各关节的协调性、整体的顺遂性、动作的拟人程度,波士顿动力是已知人形机器人中最好的。
尤其需要关注的是:
在视频第12、27、32、39、52秒,Atlas在整体略微失去平衡的情况下(尤其是在连贯动作过程中),能够及时感知 这一状态变化,及时规划 、控制 各关节电机转子的角度(及其对时间的n阶导数),从而确保了各肢节在各自的六维空间中以算法要求的速度(加速度)、角速度(角加速度)进行运动,进而确保了整体回归动力学平衡 ,甚至,以接近丝滑的姿态过程连接到下一组任务动作的起始状态。
这种以强实时性(低延迟量+低延迟抖动量)感知异常状态并做出相应调节的能力,具备重大的现实意义。
如我在文章林伟:在实用化人形机器人研发流程中深入应用FPGA技术的流程图(版本A)(基于工信部《人形机器人创新发展指导意见》)(2024年2月)注2的"运动规划环节"所述:
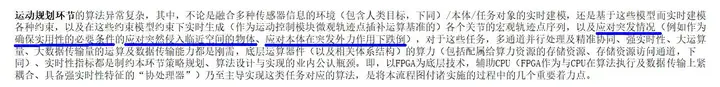
作为直接融入人类生活的机电一体化设备,人形机器人必须应对突发情况。
事实上,关于应对跌倒(这是突发情况的典型场景),我在五年前的这篇文章林伟:关于波士顿动力Atlas机器人的最新动作:转体起跳,关于FPGA中,就已经提出了相应的建议:
如果不出意外的话,往后就是 摔倒+扭腰+手臂下探支撑+侧滚落地 的连贯动作了,这更能体现其可靠性,也更有实用价值。
请注意视频中第27~38秒的两组连贯动作,是不是和我建议的很相似?
将这两组动作 与对突发情况下失去平衡的状态感知 相结合,就能形成应对跌倒的完整方案。
当然,如何以强实时性(低延迟量+低延迟抖动量)感知周围的环境(尤其是感知邻近的人类个体),如何以保护(至少避免伤害)人类为第一任务而确保应对跌倒的动作不伤害周边的人类个体 ,这就要涉及更复杂的环境-本体联合实时建模与解算了(上述流程图中也有述及)。
至于Atlas如何实现视频中的能力,我可以提供一个备选方案:
林伟:必要性论证:将FPGA深入应用于基于CPU、CPU+GPU的人形机器人控制系统4 赞同 · 0 评论文章编辑
林伟:一个资深FPGA工程师在人形机器人领域的技术创作汇总1 赞同 · 0 评论文章编辑
建议业内人士深入了解。