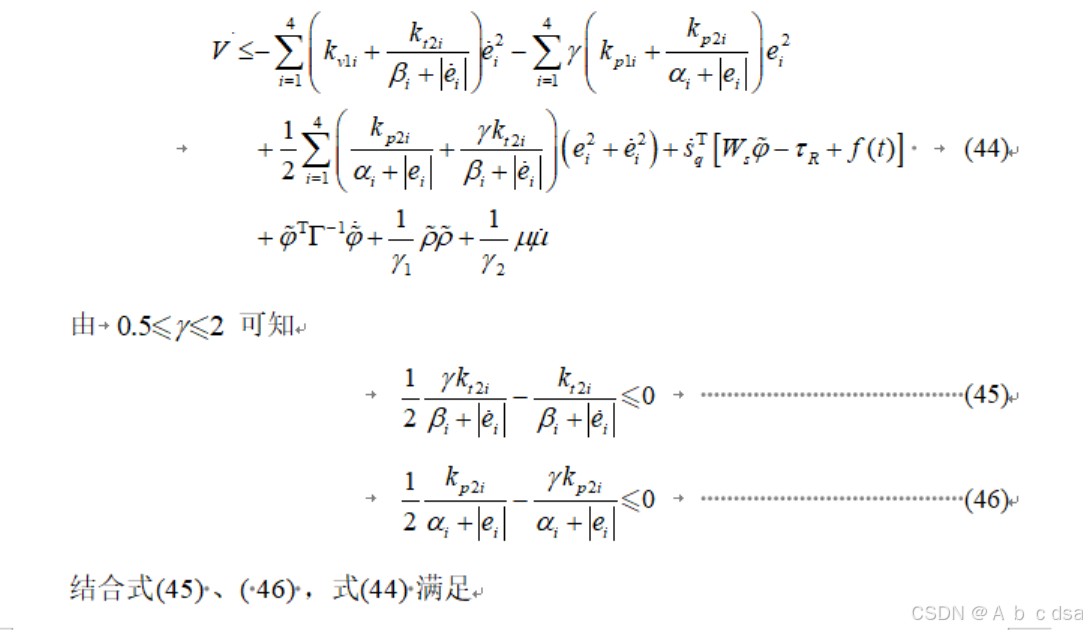技术栈
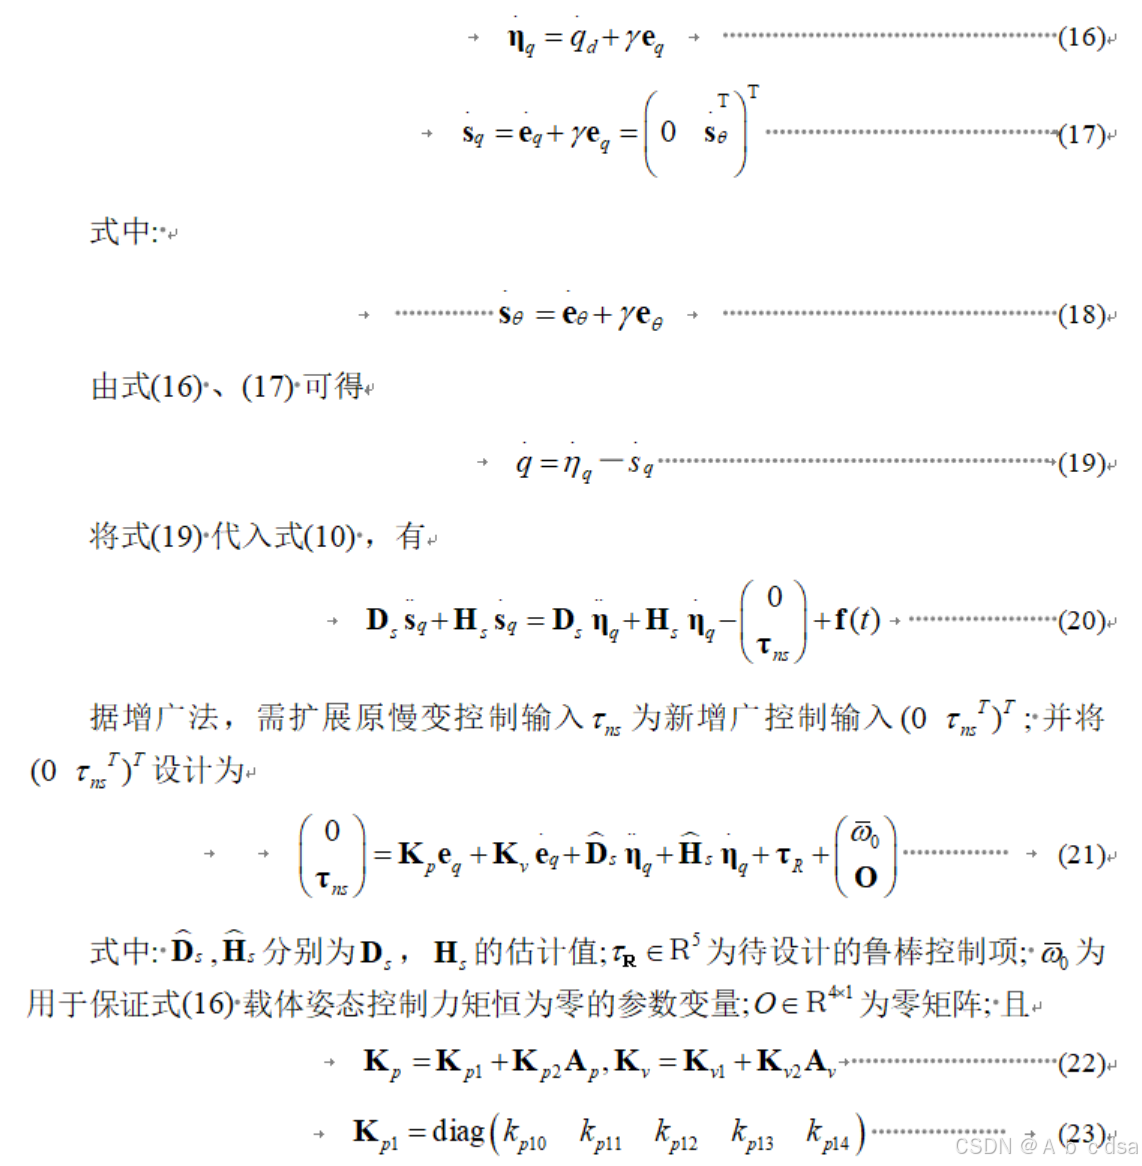
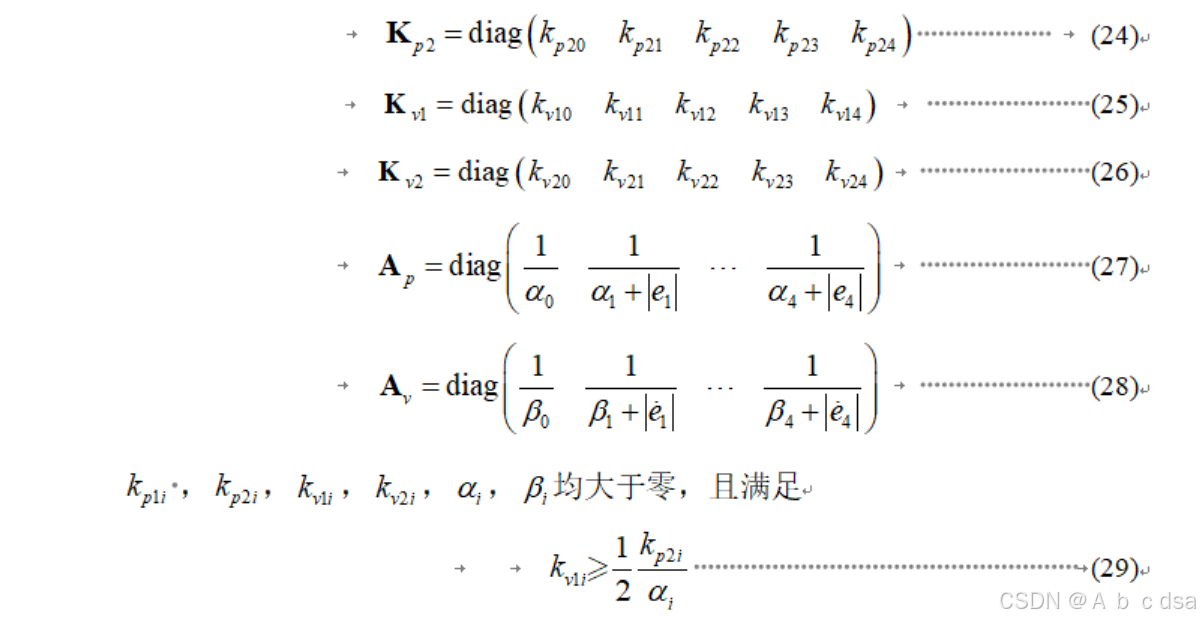
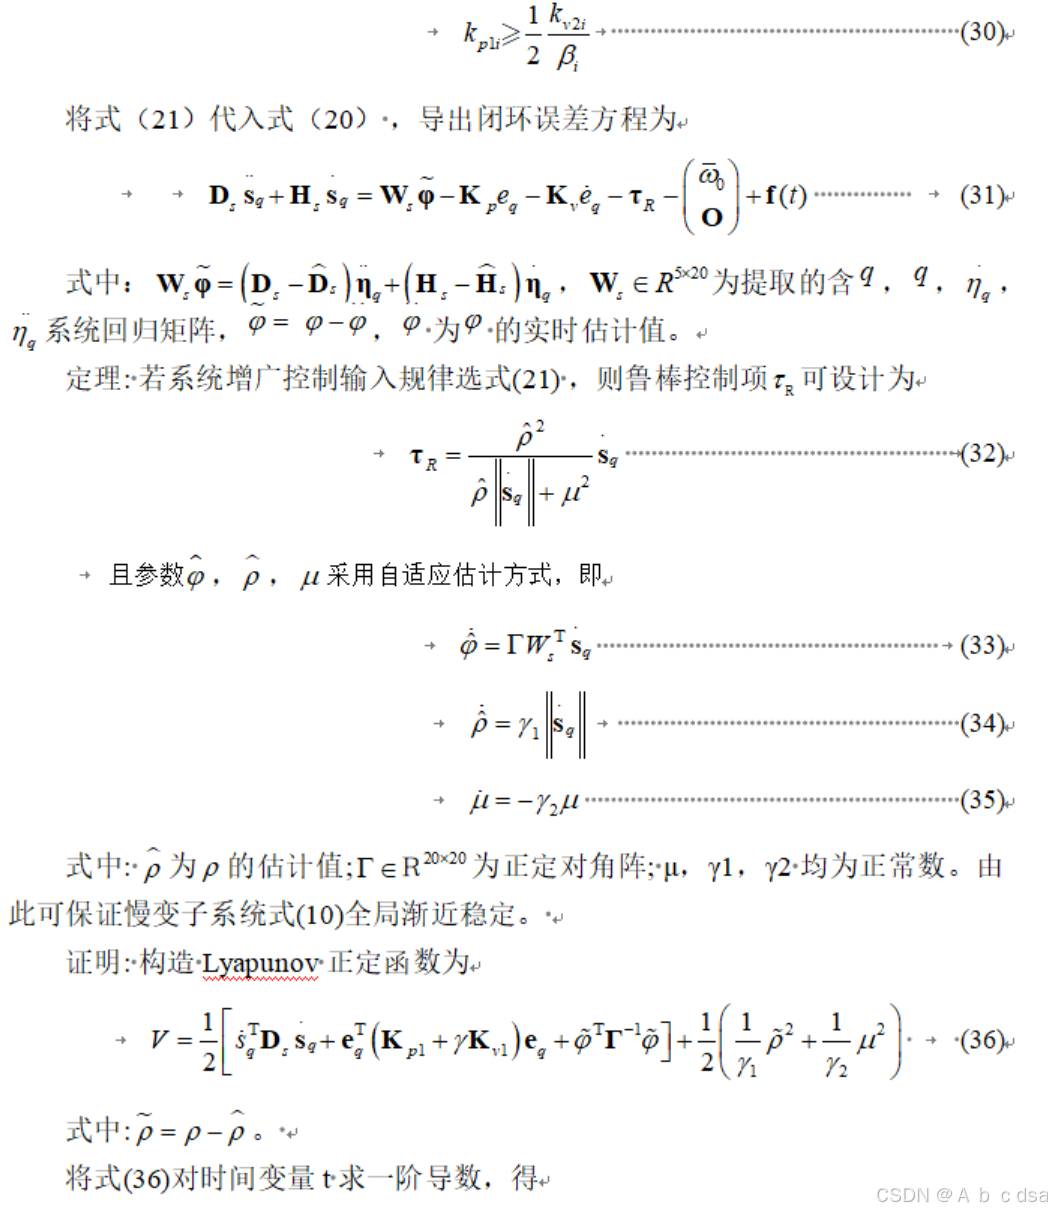
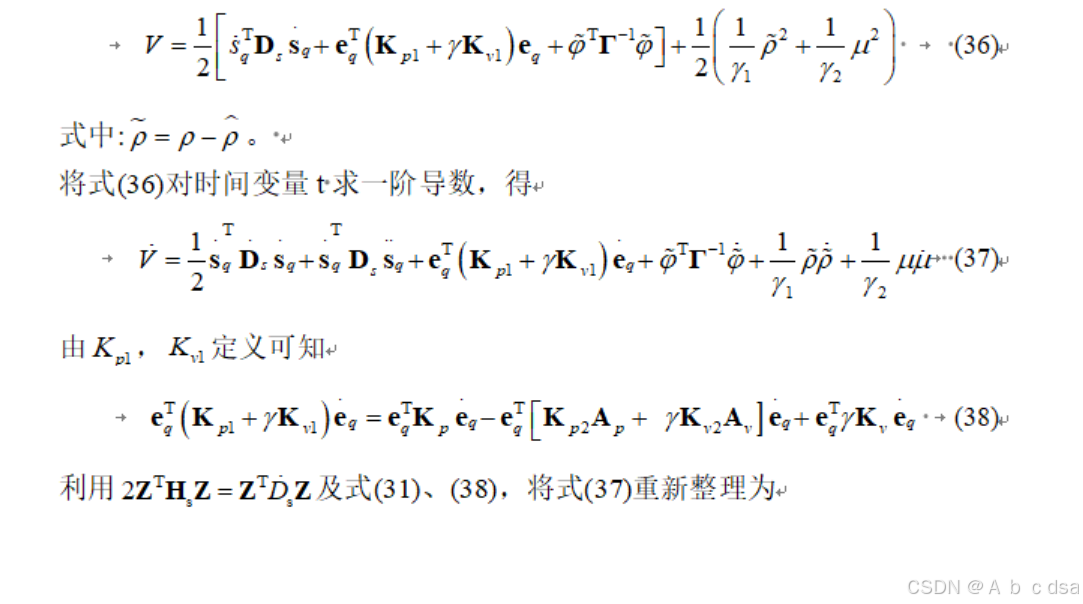
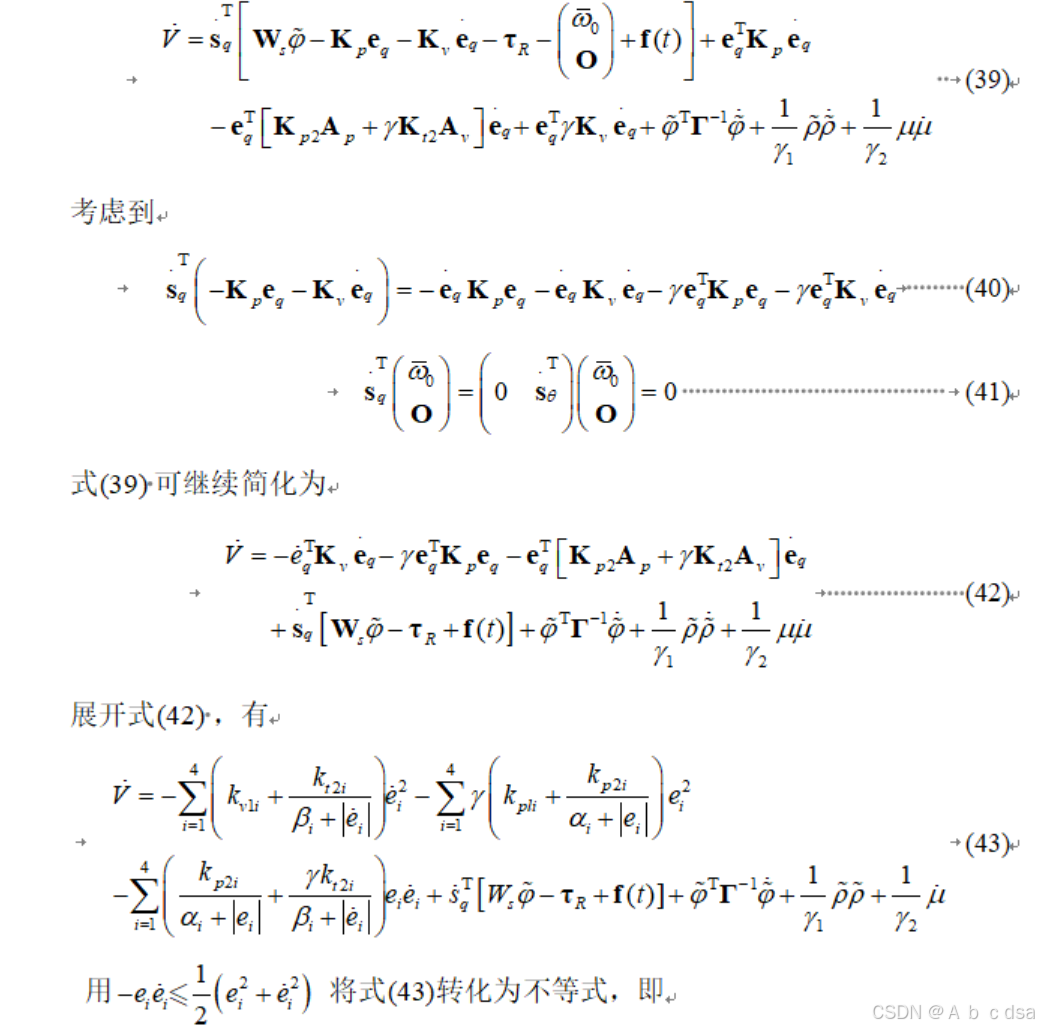
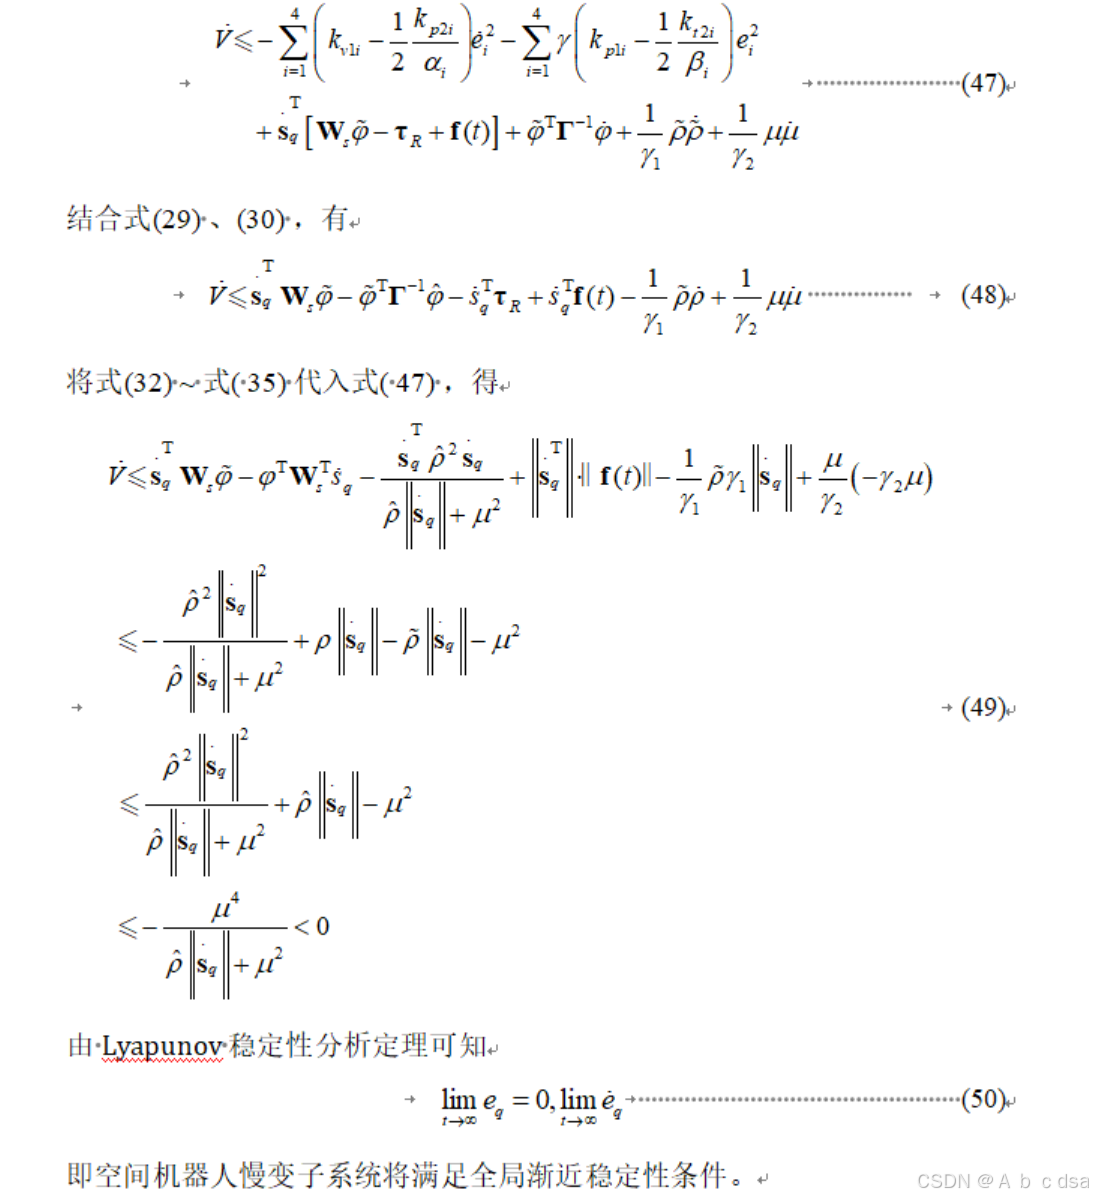
柔性关节双臂机器人奇异摄动鲁棒自适应PD控制
Abcdsa
2025-04-09 18:54
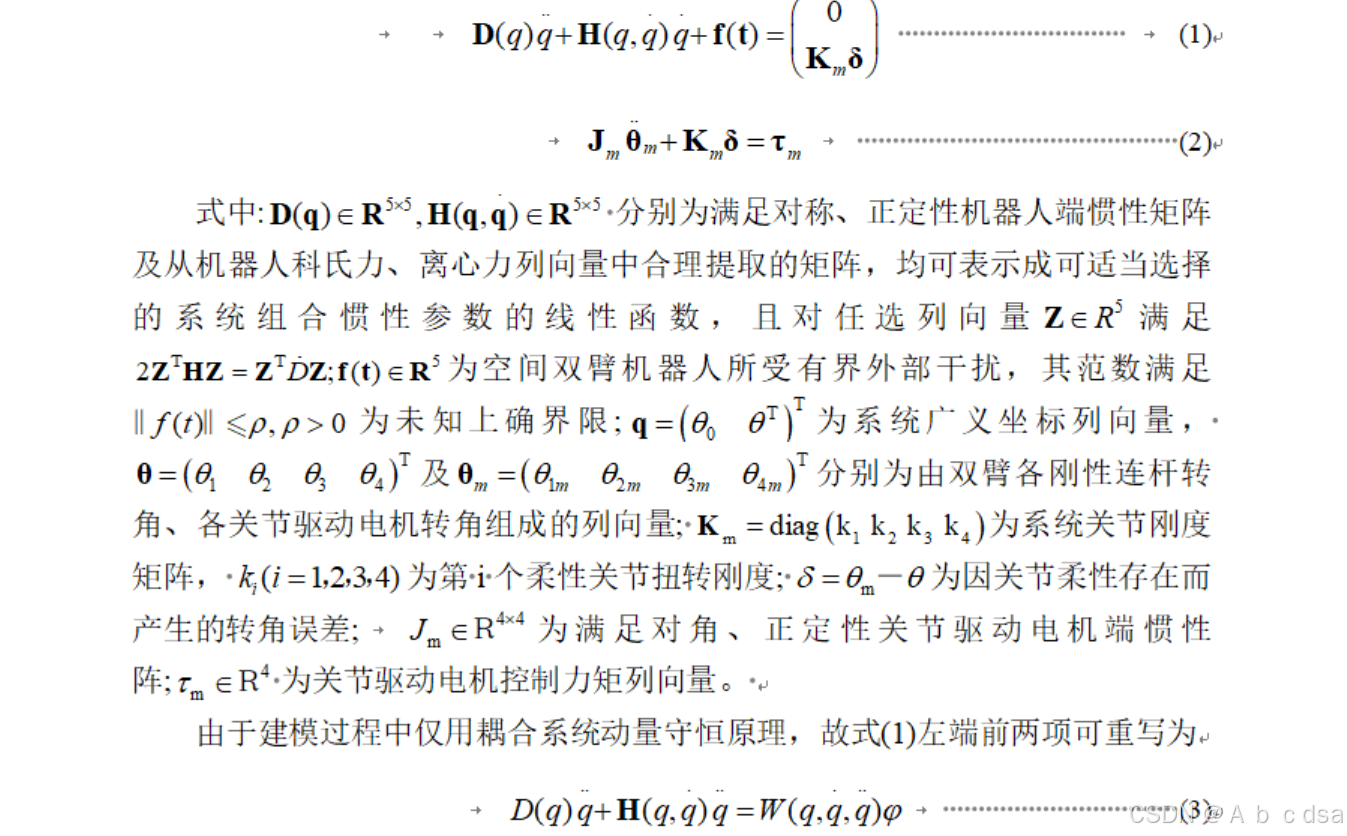
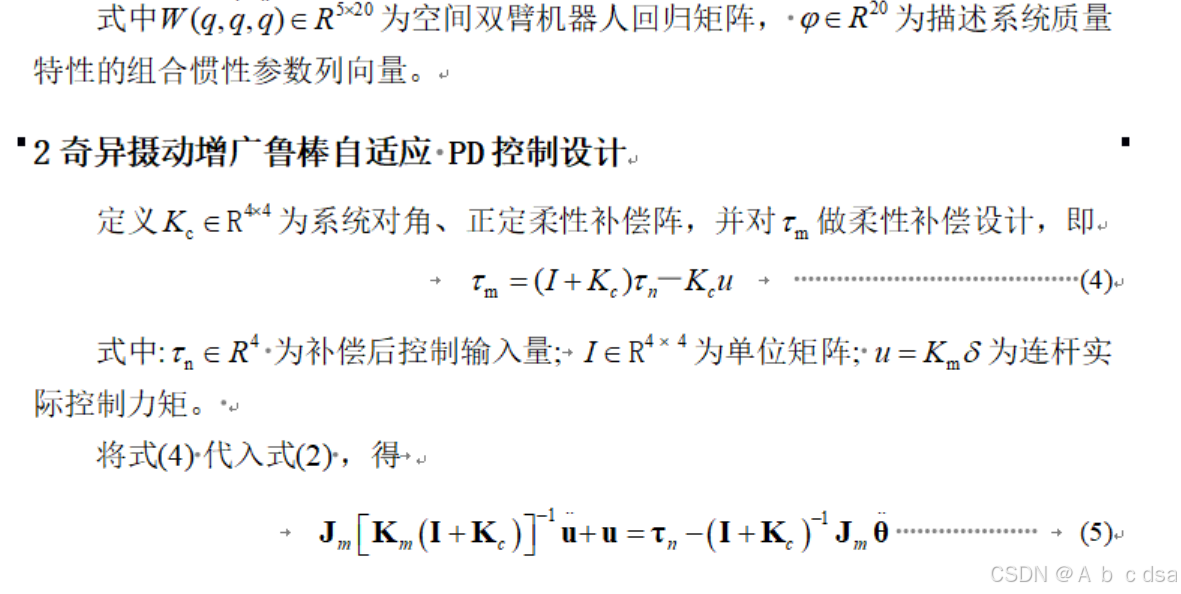
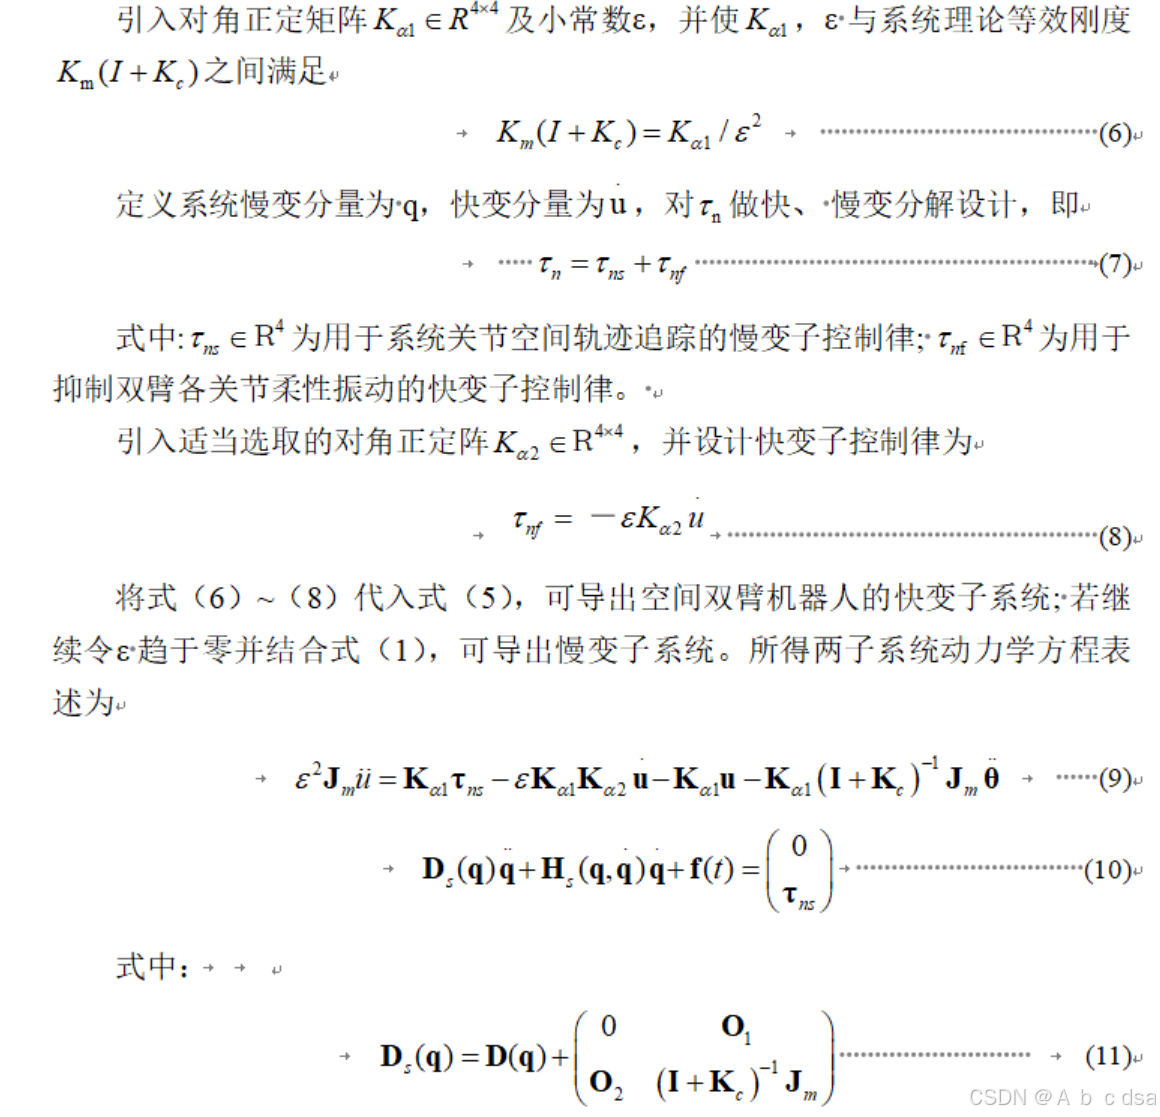
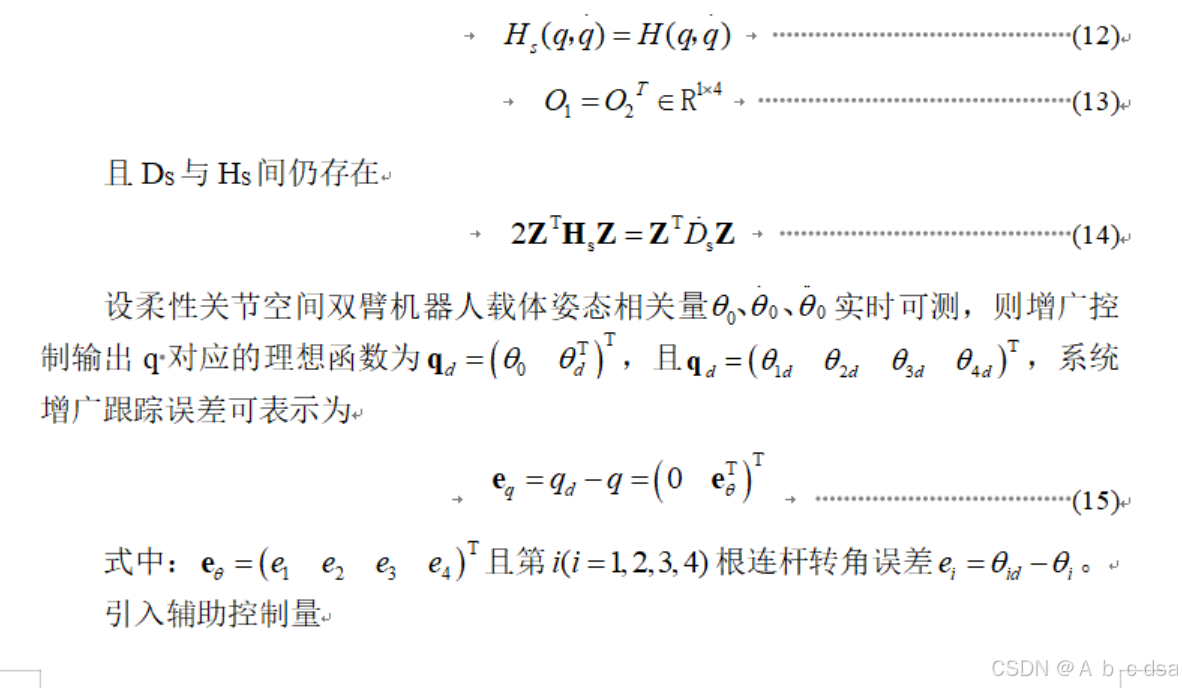
1 双臂机器人动力学模型
对于一个具有多个关节的机器人来说,机器人端动力学子方程及关节驱动电机端动力学子方程为:
以上为推导过程,MATLAB程序已完成,若需要可找我。
机器人
上一篇:
Kotlin 操作符重载
下一篇:
ColorStateList 用法详解
相关推荐
QY_Research_
3 小时前
2026房地产NFT平台创业机遇与落地指南分析报告
大数据
·
人工智能
·
物联网
·
机器人
·
制造
蓝悦无人机
13 小时前
《概率机器人》读书笔记-第六章-机器人感知模型:波束、似然场与地标
机器人
·
slam
·
测距仪
·
观测模型
·
波束模型
·
似然场模型
·
地标模型
明志数科
14 小时前
工业采集数据的计量口径分层与可复算质检设计
人工智能
·
机器人
lisw05
15 小时前
软体机器人手臂的混合控制策略!
数学建模
·
机器人
GlobalInfo
18 小时前
管道检测机器人行业调查、市场规模、排名分析报告2026-2032
大数据
·
人工智能
·
机器人
FII工业富联科技服务
19 小时前
多智能体如何进入制造现场?从业务协同到数字孪生验证
大数据
·
人工智能
·
算法
·
机器人
·
制造
·
数字孪生
兜里只有三分钱~
20 小时前
启元机器人 π0 与 GR00T N1 对比:VLA 模型的两条技术路线
机器人
·
微调
·
预训练
·
仿真
·
vla
兜里只有三分钱~
20 小时前
从 URDF 到 SDK:开发者视角拆解启元 T1/Q1 机器人架构
机器人
·
sdk
·
仿真
·
ros2
·
urdf
科技新资讯
20 小时前
展厅服务机器人推荐:企业展厅与科技馆怎么选
机器人
GlobalInfo
1 天前
2026年全球机器人用超平执行器市场研究报告:市场规模达7.51亿美元,人形机器人商业化与轻量化运动控制需求推动行业增长
大数据
·
人工智能
·
数码相机
·
microsoft
·
机器人
热门推荐
01
国内可直接用、免费额度/永久免费的大模型API清单(含 SiliconFlow、火山、阿里、智谱、百度、Kimi、DeepSeek、DMXAPI 等)
02
历年考研数学一、数学二、数学三真题试卷及答案PDF
03
GitHub 镜像站点
04
几个好用的ip纯净度检测网站
05
昇腾910B系列芯片完全指南:四款型号对比、服务器选型与大模型部署实战
06
苹果iPA游戏软件资源下载网站
07
蜘蛛磁力 搜索引擎大全,如何使用蜘蛛磁力查找磁力链接
08
如何新建文件夹? 电脑新建文件夹的4种方法
09
微信历史版本含下载地址( Windows PC | 安卓 | MAC )及设置微信不更新
10
Dify:一站式AI应用开发平台全解析与Windows部署指南