端子焊点作为 3C 产品中连接电路的关键环节,其质量优劣对产品性能有着决定性影响。然而,传统人工检测端子焊点不仅效率低下,难以满足大规模生产需求,而且误判率高,无法精准把控产品质量,成为企业提质增效智能化生产的瓶颈。

而传统机器检测方式,由于端子焊点被检测特征尺寸微小,检测精度要求极高;同时,焊丝产生的虚影干扰,让准确识别焊点状态变得难上加难。此外,产品由机械臂抓取后在运动过程中进行拍摄,这无疑对相机检测系统的稳定性与精度提出了严苛挑战。
面对这些严峻挑战,维视智造凭借深厚的技术沉淀与丰富的行业经验,推出了一套专为 3C 行业量身定制的端子焊点检测视觉系统。
高像素相机+远心镜头,精准成像的硬件方案
维视智造深知硬件在检测系统中的关键作用。为了克服被检测特征尺寸小以及运动拍摄带来的挑战,该方案采用了 500 万像素相机。高像素相机能够捕捉到更细微的细节,为后续的检测分析提供清晰、精准的图像基础。同时,搭配大倍率的远心镜头,这一组合堪称 "黄金搭档"。远心镜头具有独特的光学特性,可有效消除因视角变化产生的图像畸变,使被测特征呈现出理想的对比度。即使在机械臂抓取产品运动拍摄的复杂情况下,也能确保拍摄到的端子焊点图像清晰、稳定,为准确检测提供了可靠保障。

在实际应用中,某知名 3C 电子产品制造商在引入维视智造的检测方案前,因端子焊点检测问题,产品不良率高达 5%。采用该方案后,500 万像素相机与大倍率远心镜头的组合,成功捕捉到了以往难以察觉的微小焊点缺陷,产品不良率大幅降低至 1% 以内,极大提升了产品质量。
特征提取算法,提升检测效能
软件算法是整个检测方案的核心大脑。维视智造自主研发的 VisionBank 智能视觉开发平台具备强大的图像处理与分析能力。针对焊丝虚影干扰以及复杂的焊点检测需求,VisionBank 的视觉算法能够通过精准的边缘检测、特征提取等操作,有效过滤掉虚影干扰,准确识别端子焊点的各种缺陷,如虚焊、漏焊、焊锡不足等。经过实际测试,该方案的检测率达到了令人惊叹的 99.99%,远远高于行业平均水平。
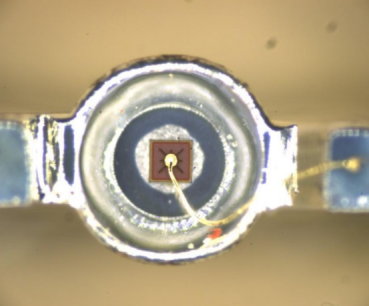
以另一家专注于手机主板生产的企业为例,在使用维视智造的检测方案前,由于无法有效识别焊丝虚影干扰下的焊点缺陷,生产线上频繁出现因焊点问题导致的产品返工现象,严重影响了生产效率。引入该方案后,VisionBank 开发平台的传统算法+深度学习模型迅速发挥作用,精准检测出各类焊点缺陷,不仅返工率大幅下降,生产效率也提升了 30% 以上。
高效替代人工,助力企业腾飞
维视智造的 3C 行业端子焊点缺陷检测视觉系统,在检测效率方面实现了质的飞跃,实现了自动化检测方案检测速度是人工的数十倍甚至上百倍,极大地提高了生产效率,满足了企业大规模生产的需求;也有效避免了人工检测因主观因素导致的误判、漏判问题。99.99% 的高检测率确保了每一个产品的端子焊点质量都能得到精准把控,提升了产品的整体质量,减少了因产品质量问题引发的售后成本与品牌声誉损失。
在 3C 行业蓬勃发展的今天,维视智造的 3C 行业端子焊点检测视觉系统,凭借其卓越的硬件配置、强大的软件算法以及显著的价值收益,为企业解决了端子焊点检测难题,助力企业提升产品质量与生产效率,在激烈的市场竞争中脱颖而出。