一、数字相机基本工作原理
(一)像素概念
数字相机生成二维图像,图像最小单元是像素。
每个像素对应三维世界中某个特定方向,像素值衡量某一时刻来自该方向的光照强度/颜色 ,即相机度量每个像素的光照情况并保存到对应像素位置。
(二)工作流程概述
光线进入相机,经镜头、光圈等元件后到达图像传感器。传感器将光学影像转换为电子信号,再经过模数转换器、后处理单元等进一步处理,最终生成并保存图像。
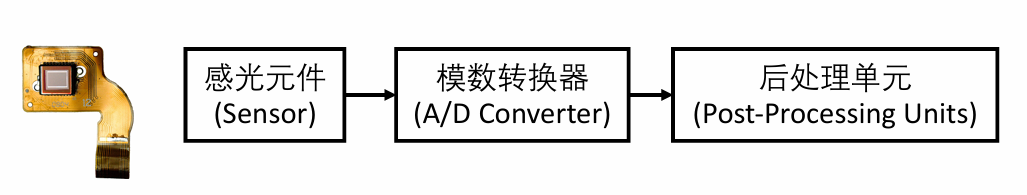
二、数字相机基本组成元素
(一)镜头与机身
镜头在成像过程中起关键作用,光线通过镜头聚焦到图像传感器上。机身则为其他部件提供支撑和保护,保证相机正常工作。
(二)快门
1.快门速度与曝光时间
快门通过调整快门速度,控制光线照射感光元件的时间,即曝光时间。
公式可表示为:
曝光量 = 光照强度×曝光时间。若光照强度不变,曝光时间越长,曝光量越大,图像越亮。
例如,在拍摄夜景时,将快门速度调慢(如从1/125秒调整到1秒),更多光线进入相机,原本较暗的夜景会变得更亮。
2.快门工作过程
快门被触发后,后幕帘开启,接着前幕帘开启,曝光开始;然后后幕帘关闭,曝光结束,最后前幕帘关闭。
3.卷帘快门与全局快门
(1)卷帘快门
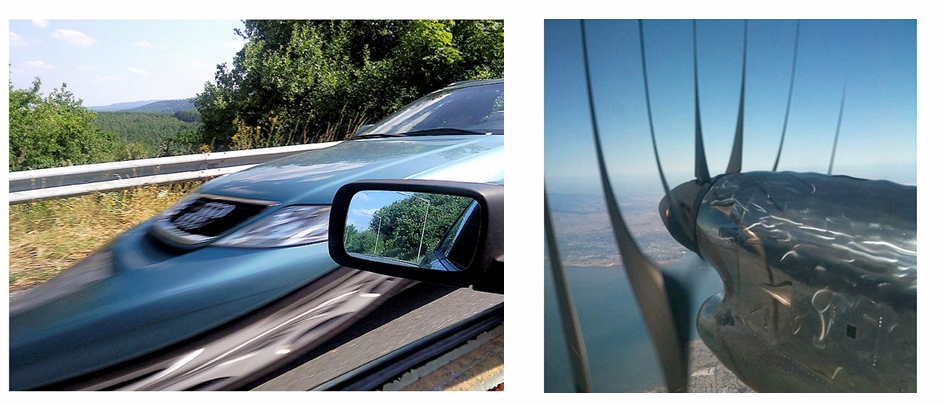
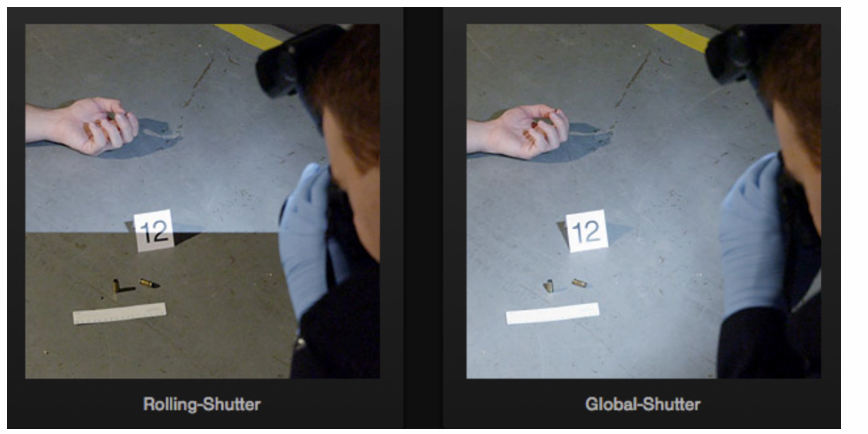
采用逐行扫描方式曝光,同一行像素同时记录,但不同行像素曝光时间点不同。当相机或物体快速移动时,由于不同行曝光时间差异,会引起畸变。比如拍摄快速行驶的汽车,在卷帘快门下,汽车可能会出现扭曲变形的情况。
(2)全局快门
所有像素在同一时间曝光,不会造成卷帘快门式的畸变。因此在3D重构任务(如手机拍照、SLAM)中表现更好,但造价更昂贵。
(三)光圈
1.光圈作用与孔径概念
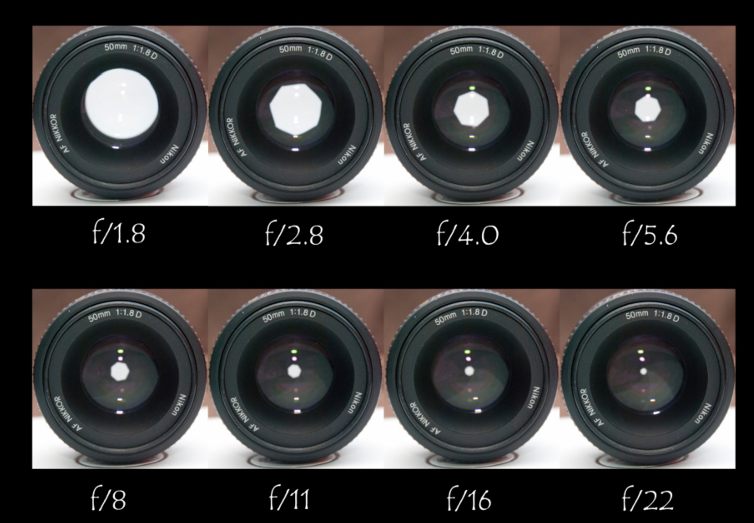
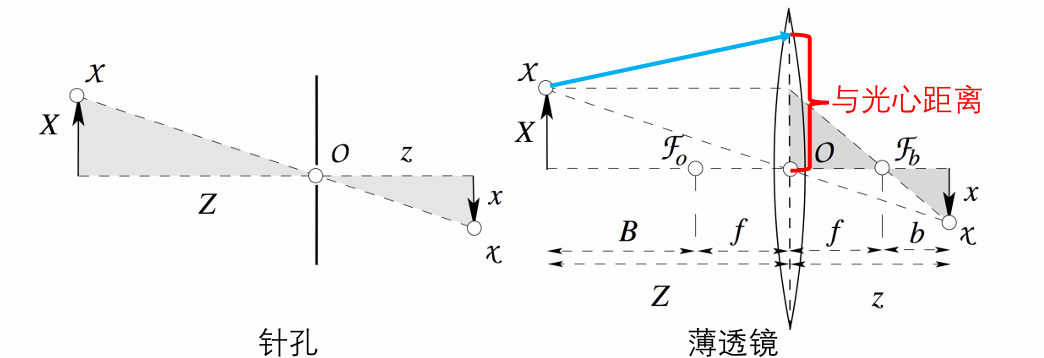
光圈限制光线与光心的最大距离,其大小就是小孔的孔径。常见表示形式如f/1.8、f/2.8等,f值越小,光圈孔径越大,进入的光线越多。依次孔径面积减小为原来的一半
2.光圈与景深关系
(1)景深定义
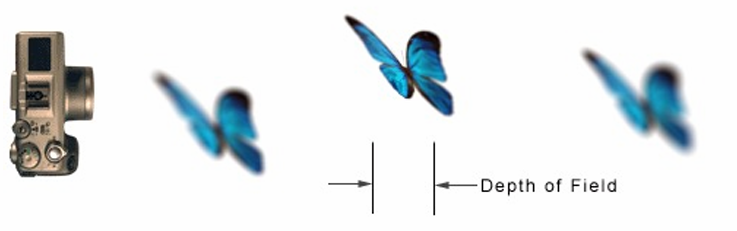
景深(Depth-of-Field, DoF)指相机聚焦平面前后相对清晰的成像范围,描述空间中能清楚成像的距离范围。
(2)关系公式
景深公式为
o 2 − o 1 = 2 o f 2 c N ( o − f ) f 4 − c 2 N 2 ( o − f ) 2 o_{2}-o_{1}=\frac{2o f^{2} c N(o - f)}{f^{4}-c^{2} N^{2}(o - f)^{2}} o2−o1=f4−c2N2(o−f)22of2cN(o−f)
其中 f f f 是镜头焦距, c c c 是允许的最大模糊圈直径(与像素大小有关), N N N是光圈数( N = f / D N=f/D N=f/D), o 2 − o 1 o_{2}-o_{1} o2−o1 表示景深范围。
光圈数 N N N 越小(光圈越大),景深越浅;光圈数越大,景深越深。
例如,拍摄人像时,使用大光圈(如f/1.8),背景会虚化,景深较浅,突出人物主体;拍摄风景时,常用小光圈(如f/8),使前景到背景都清晰,景深较深。
(四)图像传感器
1.基本功能与构成
图像传感器是将光学影像转换成电子信号的设备,感光元件由光敏单元阵列构成。
2.常见类型
(1)CCD(感光耦合器件)和CMOS(互补式金属氧化物半导体有源像素传感器)
二者是常见的图像传感器类型。CCD 噪声低、成像质量好,但成本高、功耗大;CMOS 成本低、功耗低、集成度高,在现代相机中应用广泛。
(2)彩色图像传感器分类
- 3CCD传感器:通过双色棱镜分光,采用3块独立的CCD传感器分别测量三原色(红、绿、蓝)强度。入射光经分光器分光后,分别由蓝色、绿色、红色感光元件接收,最后合成彩色图像。
- 拜尔(Bayer)传感器:一个像素点只对三原色光中的一种感光,通过在感光元件上排列RGB滤色器形成马赛克彩色滤色阵列。其滤色器排列比例通常为50%绿光 + 25%红光 + 25%蓝光,因为绿光对光照亮度影响更大。这种传感器需通过去马赛克内插恢复彩色图像,但在高频区域易引起摩尔纹、拉链噪声等失真。
- Foveon X3传感器:每一像素点都有三重传感器,可分别对红、绿、蓝三色光进行感应,能更准确地还原色彩,但成本较高,应用相对较少。
(3)彩色图像生成原理 - RGB颜色模型
彩色图像生成采用RGB颜色模型,将红绿蓝三原色的色光以不同比例相加,产生各种色彩光。如红色光与绿色光混合可得到黄色光,红色光、绿色光和蓝色光以适当比例混合可得到白色光。
(五)模数转换器(A/D Converter)
模数转换器将图像传感器输出的模拟信号转换为数字信号,便于后续数字处理。
模拟信号在时间和幅度上是连续的,而数字信号是离散的。A/D 转换过程包括采样、量化和编码。
例如,对一个范围在0 - 5V的模拟电压信号进行采样,若采样频率为10Hz,即每秒采集10次信号值;量化时,将0 - 5V划分为8个等级(2³ = 8),每个等级对应一个数字值,如0 - 0.625V对应数字0,0.625 - 1.25V对应数字1等;最后进行编码,将量化后的数字值转换为二进制代码存储。
(六)后处理单元(Post - Processing Units)
后处理单元对数字信号进行多种处理,提升图像质量和视觉效果,主要处理步骤如下:
1.感光度ISO调整
ISO 衡量相机对光线的敏感程度。低ISO时,图片较暗,但噪声较少;高ISO时,图片较亮,但噪声较多。例如在光线充足的户外,使用ISO100可获得低噪点、高质量的图像;在光线较暗的室内,若要保证快门速度避免模糊,可能需提高ISO至800,但图像会出现更多噪点。
2.坏像素去除与黑色像素校准
坏像素是图像传感器中不能正常工作的像素,会在图像上形成亮点或暗点。通过特定算法检测并替换坏像素值,保证图像质量。黑色像素校准则是调整传感器中黑色像素的基准值,消除暗电流等因素带来的影响。
3.去马赛克(Demosaicing)
对于拜尔传感器,需将Bayer模式恢复成RGB三通道。通过分析相邻像素的颜色信息,利用插值算法估算每个像素点缺失的颜色值,重建完整的彩色图像,但该过程可能引入失真。
4.噪声去除(Noise Reduction)
采用滤波算法去除图像中的噪声,如高斯滤波、中值滤波等。高斯滤波通过对像素邻域内的像素值进行加权平均,平滑图像,减少噪声;中值滤波则用邻域内像素值的中值替代当前像素值,有效去除椒盐噪声等脉冲噪声。
5.白平衡(White Balancing)
纠正raw - RGB颜色值,使白色在不同光照条件下都能正确呈现,减少白色偏色。常见方法有基于灰度世界假设、白色补丁法等。灰度世界假设认为,在一幅图像中,所有颜色的平均亮度应该是灰色,以此调整颜色值;白色补丁法则是通过检测图像中的白色区域,以此为基准调整其他颜色。
6.颜色空间变换
- 到CIE XYZ :把raw - RGB中颜色值变换到与设备无关的CIE XYZ颜色空间,便于后续处理和颜色管理。转换公式为
R G B = 3.2404542 − 1.5371385 0.4985314 − 0.9692660 1.8760108 0.0415560 0.0556434 − 0.2040259 1.0572252 X Y Z \left\\begin{array}{l}R \\\\ G \\\\ B\\end{array}\\right=\left\\begin{array}{ccc}3.2404542 \& -1.5371385 \& 0.4985314 \\\\ -0.9692660 \& 1.8760108 \& 0.0415560 \\\\ 0.0556434 \& -0.2040259 \& 1.0572252\\end{array}\\right\left\\begin{array}{l}X \\\\ Y \\\\ Z\\end{array}\\right RGB = 3.2404542−0.96926600.0556434−1.53713851.8760108−0.20402590.49853140.04155601.0572252 XYZ
该公式基于颜色匹配实验得出,用于描述RGB颜色空间与CIE XYZ颜色空间的转换关系。 - 到sRGB:从CIE XYZ转变到RGB颜色空间,并进行Gamma校正。Gamma校正用于抵消人眼感知和显示器显示的非线性。sRGB是一种常用的RGB颜色空间标准,在计算机显示器、打印机等设备广泛应用。
7.颜色调整
对不同类型、不同区域的颜色值进行调整,获得不同风格的图片。如标准模式注重真实还原色彩;人像模式可调整肤色,使其更自然;风景模式增强蓝天、绿树等颜色的饱和度和对比度,让画面更生动。
8.量化与JPEG压缩
- 量化为8 bit:将图像像素值量化为8位二进制数(0 - 255),减少数据量。这意味着每个像素的颜色值被限制在256个级别内,在一定程度上会损失图像细节,但可大幅减小图像文件大小。
- JPEG压缩:JPEG压缩采用多种技术,如离散余弦变换(DCT)、量化、行程长度编码(RLE)、差分编码和霍夫曼编码。首先将图像分成8x8的块,对每个块进行DCT变换,将空间域信号转换为频率域信号;然后对DCT系数进行量化,根据量化表对系数进行取舍和缩放,减少数据量;接着对量化后的系数进行行程长度编码和差分编码,进一步压缩数据;最后用霍夫曼编码对数据进行无损压缩,生成JPEG格式的图像文件。例如,一张未经压缩的1MB大小的图像,经过JPEG压缩后,可能减小到几十KB,方便存储和传输。
三、相机成像模型
(一)针孔相机模型
1.成像原理 - 小孔成像
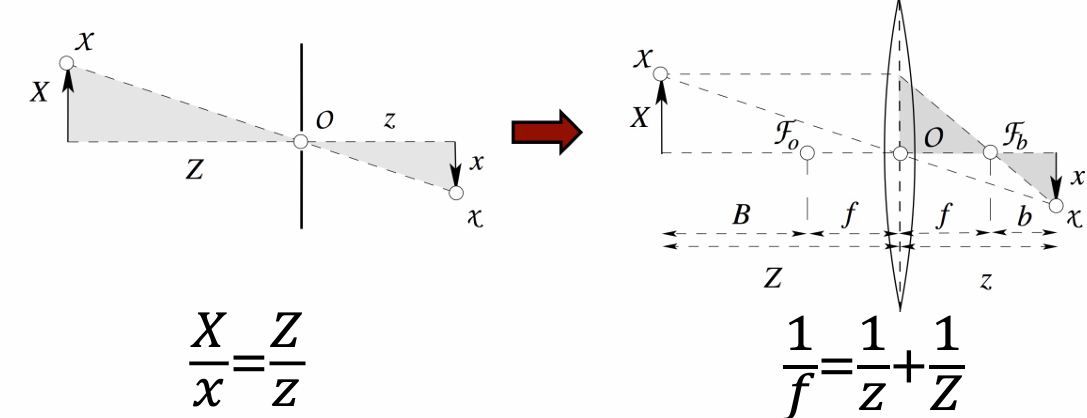
针孔相机通过增加遮光板屏蔽多余光线,利用小孔成像原理成像。假设小孔是一个点,从物体每个点发出的光线只有一条能通过小孔,在成像平面上形成倒立的实像。
利用相似三角形原理,物距 Z 、像距 Z' 、物高 X 、像高 x 之间关系为
X x = Z Z ′ \frac{X}{x}=\frac{Z}{Z'} xX=Z′Z
例如,当物距为100cm,像距为20cm,物高为50cm时,根据公式可算出像高为10cm。
2.模型特点
针孔相机模型成像较锐化,但因光线通过小孔时损失较多,需要更多曝光时间。扩大孔径虽可减少曝光时间,但会使图像变模糊,因为更多光线通过孔径后会在成像平面上分散,无法精确聚焦。
(二)薄透镜相机模型
1.与针孔相机关系及原理
薄透镜相机模型是对针孔相机的近似。理想情况下,物点、像点、光心三点共线。光线通过透镜折射后聚焦在成像平面上,成像原理基于光的折射定律。与针孔相机不同,薄透镜可以汇聚光线,使成像更明亮清晰。
2.误差控制 - 光圈作用
实际中,光线与光心距离越远,成像平面上的点误差越大。采用光圈可屏蔽距离光心较远的光线,控制误差。光圈通过限制光线入射角度,减少像差,提高成像质量。
3.模型假设与实际偏差
薄透镜相机模型有三点假设:从同一物点发出的光线被聚焦于同一像点;所有像点位于同一平面上;物点、光心与像点三点共线。但在实际中,这些假设并非总是满足,导致成像结果不完美,出现像差。
(三)像差(Aberrations)
1.像差定义
真实成像过程中,3D场景到2D图像的投影关系与理想薄透镜相机模型中的投影关系的偏差称为像差。像差表现为图像的形变与失真,影响图像质量。
2.像差类型
-
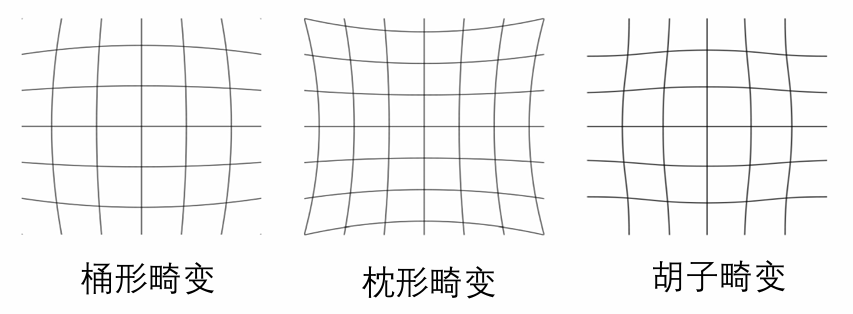
畸变(Distortion) :与直线投影的偏差。直线投影指3D场景中的直线在2D投影中仍为直线,而畸变会使直线发生弯曲。常见畸变有桶形畸变(图像向外凸,如鱼眼镜头常见)、枕形畸变(图像向内凹)和胡子畸变等。
-
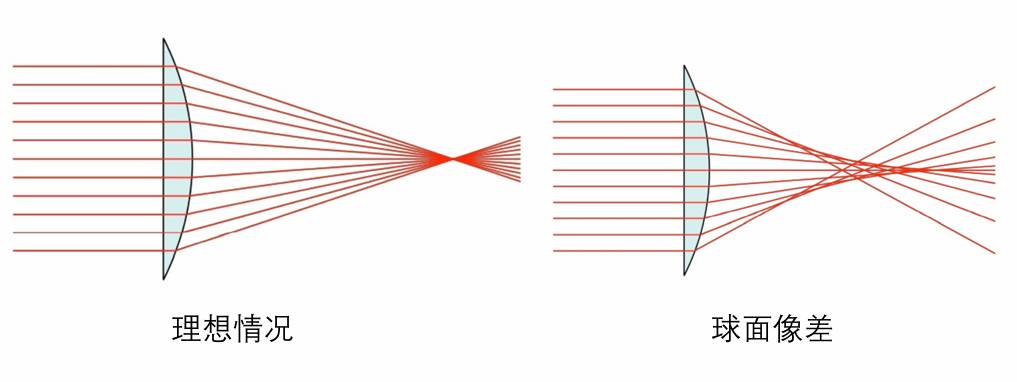
球面像差(Spherical aberrations) :由于透镜球面折射率变化不均,造成平行于光轴的光线无法聚焦在同一点,导致成像模糊。例如,在简单的球面透镜中,边缘光线和中心光线的折射程度不同,不能汇聚于同一像点。
-
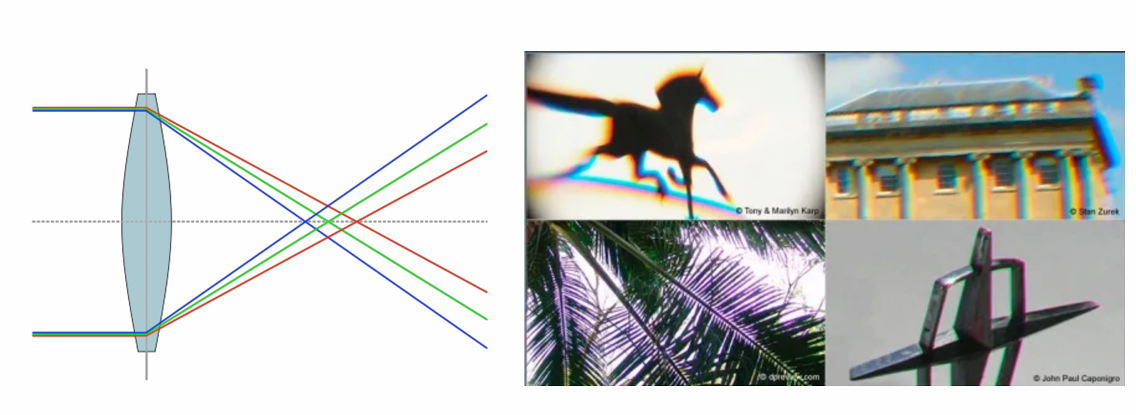
色相差(Chromatic aberrations) :透镜折射率随光的波长而变化,同一物点发出的不同颜色光线无法聚焦于同一像点,使图像出现彩色边缘或重影。如在拍摄白色物体时,边缘可能会出现彩色条纹。
-
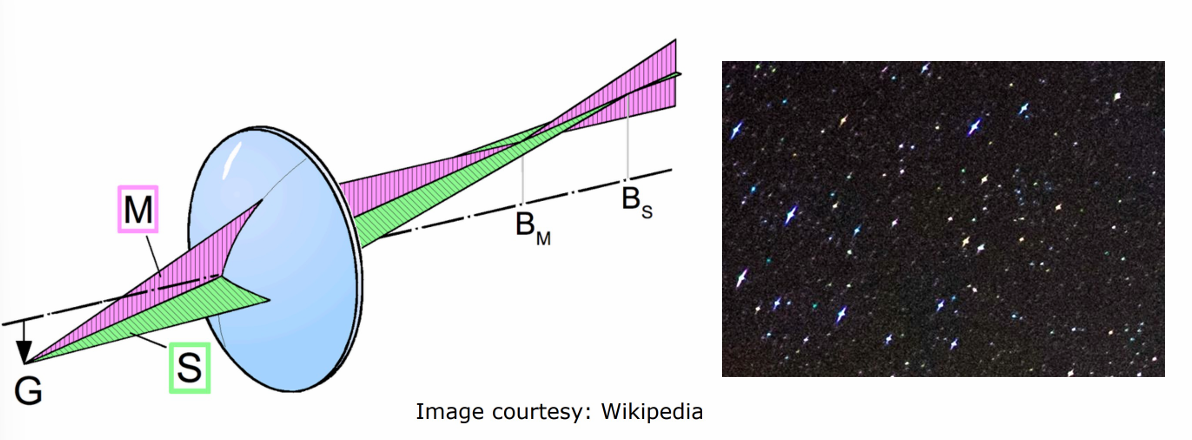
像散(Astigmatism ) :水平和竖直方向的交点不同,导致图像在不同方向上的清晰度不一致。常见于非对称的透镜或光学系统中。
-
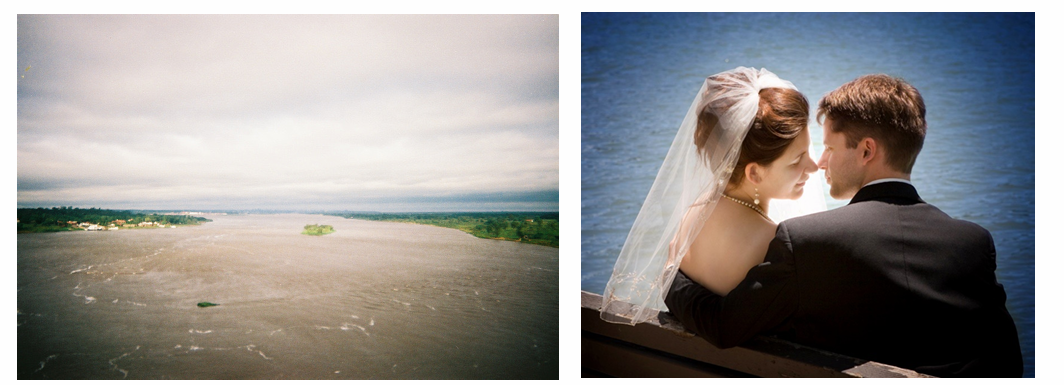
光晕/暗角(Vignetting) :图像的外围部分亮度或饱和度比中心区域低。主要由一个或多个透镜的实际尺寸造成,后方元件遮蔽了前方元件的入射光线。不过,有时为了营造特定创意风格,也会刻意加入暗角效果。
四、常见镜头种类
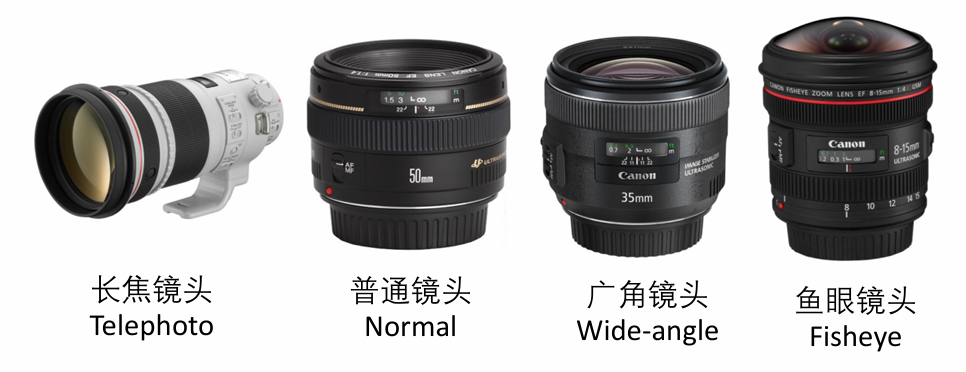
(一)长焦镜头(Telephoto)
视野较窄,透视变形最小,3D空间中平行线在2D图像中保持平行。常用于拍摄远处物体,如拍摄野生动物、体育赛事等,可将远处物体拉近,同时保持物体形状和比例相对不变。
(二)普通镜头(Normal)
焦距和视角适中,成像效果接近人眼视觉感受,透视效果自然,常用于日常拍摄,能真实还原场景的空间关系和物体形态。
(三)广角镜头(Wide - angle)
视野较宽广(70 - 120度),有透视变形,3D空间中的直线在2D图像大致是直线。适合拍摄风景、建筑等大场景,可容纳更多景物,增强画面的空间感和立体感,但会使前景物体看起来比背景物体更大。
(四)鱼眼镜头(Fisheye)
视野极宽(>130度),3D空间中的直线在2D图像中基本不再是直线,会产生强烈的畸变效果。常用于拍摄特殊创意的照片或全景图像,能创造出独特的视觉效果,如夸张的空间感和弯曲的线条。在拍摄城市全景时,鱼眼镜头可以将广阔的城市景观收纳在一幅画面中,建筑的线条会呈现出明显的弯曲,给人一种强烈的视觉冲击。
五、图像信号处理器(ISP)的深度解析
(一)ISP在相机系统中的核心地位
图像信号处理器(ISP)是相机成像流程的"智慧大脑"。在整个相机系统中,它连接着图像传感器采集的原始数据和最终输出的高质量图像。从数据流向来看,图像传感器捕捉到光学信号并转换为电信号后,ISP 立即对这些原始、未经处理的数据进行一系列复杂的运算和优化,其处理结果直接决定了最终图像的质量和视觉效果。在手机相机中,由于传感器尺寸相对较小,获取的原始图像存在较多噪声和色彩偏差,此时 ISP 的作用尤为关键,它能够通过各种算法对图像进行校正和增强,使最终照片满足用户的使用需求。
(二)ISP处理流程的详细剖析
1.感光度ISO调整的原理与影响
感光度ISO调整是ISP处理的起始关键步骤。
ISO数值反映了相机图像传感器对光线的敏感程度。
从原理上讲,低ISO时,传感器对光线的敏感度低,需要更长时间或更强的光线照射才能产生足够的电信号,因此图像较暗,但由于信号放大倍数小,噪声引入较少;高ISO时,传感器对光线更为敏感,短时间内就能产生较强的电信号,图像变亮,但信号在放大过程中会将噪声一同放大,导致图像噪声增多。
以拍摄夜景为例,当ISO设置为100时,曝光时间可能需要1秒才能获得正常亮度的图像,此时图像噪点少,画质细腻;若将ISO提高到3200,曝光时间可缩短至1/30秒,但图像会出现明显噪点,画质下降。
2.坏像素去除和黑色像素校准的技术细节
坏像素是图像传感器中存在的异常像素,它们可能是由于制造缺陷或长期使用导致的损坏。
坏像素去除算法通过检测像素的数值与周围像素的差异来识别坏像素,然后采用插值算法,利用周围正常像素的值来估算并替换坏像素的值。
黑色像素校准则是针对图像传感器在无光照情况下产生的暗电流进行处理。由于暗电流的存在,即使没有光线照射,像素也会产生一定的电信号,导致图像出现黑色偏色。校准过程通过测量暗电流的大小,并从原始图像数据中减去相应的值,以确保黑色像素在图像中呈现为真正的黑色。
3.去马赛克算法的原理与挑战
对于拜尔传感器,去马赛克是将其采集的单通道颜色信息恢复为完整的RGB三通道图像的关键步骤。
常见的去马赛克算法基于插值原理,通过分析相邻像素的颜色值来估算当前像素缺失的颜色分量。在一个由拜尔模式排列的像素矩阵中,对于只感测红色的像素,算法会参考周围感测绿色和蓝色的像素值,根据一定的权重计算出该像素位置的绿色和蓝色分量。
然而,在图像的高频区域,如物体边缘或纹理复杂的地方,像素之间的颜色变化剧烈,这给插值算法带来挑战,容易出现摩尔纹和拉链噪声等失真现象。为解决这些问题,研究人员不断提出新的算法,如基于局部双色先验的去马赛克算法,它利用图像局部区域内的颜色相关性来提高插值的准确性,减少失真。
4.噪声去除算法的分类与应用场景
噪声去除算法主要分为空间域滤波和频率域滤波两大类。
空间域滤波直接在图像的像素空间进行操作,常见的算法有均值滤波、高斯滤波和中值滤波。均值滤波通过计算像素邻域内的平均值来替换当前像素值,简单快速,但在去除噪声的同时会使图像边缘变得模糊;高斯滤波则根据高斯函数对邻域像素进行加权平均,对不同距离的像素赋予不同的权重,能够在一定程度上保留图像边缘;中值滤波用邻域内像素值的中值替代当前像素值,对于椒盐噪声等脉冲噪声有很好的抑制效果。
频率域滤波则是将图像转换到频率域,通过对频率成分进行处理来去除噪声,如小波变换滤波。不同的噪声去除算法适用于不同的场景,在拍摄低光照环境下的照片时,图像中可能同时存在高斯噪声和椒盐噪声,此时可以先使用中值滤波去除椒盐噪声,再使用高斯滤波进一步平滑图像,减少高斯噪声。
5.白平衡调整的实现方法与原理
白平衡调整的目的是使相机在不同的光照条件下都能准确还原白色,从而保证图像颜色的真实性。
实现方法主要有基于统计的方法和基于参考点的方法。
基于统计的灰度世界假设方法认为,在一幅图像中,所有颜色的平均亮度应该是灰色。算法通过计算图像的平均颜色值,并将其调整为灰色,进而对整个图像的颜色进行校正。
基于参考点的白色补丁法是通过在图像中检测出白色区域(白色补丁),将其作为参考标准,调整其他像素的颜色值,使白色区域在图像中呈现为真正的白色。
在实际应用中,由于光照条件复杂多变,单一的白平衡方法可能无法满足所有场景的需求,因此现代相机的ISP通常会结合多种方法来实现更准确的白平衡调整。
6.颜色空间变换的数学原理与意义
颜色空间变换是ISP处理中的重要环节,涉及到从相机特定的颜色空间(如raw - RGB)到与设备无关的颜色空间(如CIE XYZ),再到最终显示或打印所需的颜色空间(如sRGB)的转换。
从raw - RGB到CIE XYZ的转换基于颜色匹配实验得出的转换矩阵,这个矩阵描述了不同颜色空间之间的线性关系。从CIE XYZ到sRGB的转换则考虑了人眼视觉特性和显示设备的色域范围。其中,Gamma校正用于补偿人眼对亮度感知的非线性以及显示设备的非线性响应。
通过这些颜色空间变换,图像的颜色能够在不同的设备和环境中保持一致性和准确性,确保用户在不同的显示设备上看到的图像颜色基本相同。
7.颜色调整的艺术与技术结合
颜色调整是在保证图像颜色基本准确的基础上,根据不同的拍摄需求和创意风格对图像颜色进行优化和增强。
这既涉及到技术层面的颜色模型和算法,也需要考虑艺术审美因素。
在技术上,通过调整颜色的色相、饱和度和明度等参数来实现不同的效果。增加饱和度可以使图像颜色更加鲜艳生动,适合用于风景摄影;降低饱和度则可以营造出复古或低调的氛围,常用于人像摄影。
在艺术创作方面,不同的颜色组合和色调可以传达不同的情感和主题。暖色调(红色、橙色)可以营造出温馨、热烈的氛围,冷色调(蓝色、绿色)则给人以冷静、宁静的感觉。ISP通过提供多种预设的颜色调整模式(如标准、人像、风景等)以及允许用户自定义调整参数,满足了不同用户在不同场景下的创作需求。
8.量化与JPEG压缩的技术要点与权衡
量化是将图像像素值从高精度的数值转换为低精度的离散值,通常量化为8位二进制数(0 - 255)。
这一过程会损失一定的图像细节,但可以大幅减少数据量。在JPEG压缩中,量化是关键步骤之一。
量化过程通过量化表对离散余弦变换(DCT)后的系数进行取舍和缩放。量化表中的数值决定了对不同频率系数的保留程度,高频系数通常对应图像的细节信息,较小的量化步长可以保留更多细节,但会增加压缩后的文件大小;较大的量化步长则会丢弃更多高频信息,导致图像细节丢失,但能实现更高的压缩比。
JPEG压缩还结合了行程长度编码(RLE)、差分编码和霍夫曼编码等技术进一步压缩数据。在实际应用中,需要根据图像的使用场景和存储传输需求,权衡压缩比和图像质量之间的关系。
对于网络传输的图片,为了加快加载速度,可以适当提高压缩比,牺牲一定的图像质量;对于用于印刷或专业图像编辑的图片,则需要选择较低的压缩比,以保证图像的高质量。