【扩散模型连载 · 第 2 期】逆向扩散建模与神经网络的角色

上期回顾

我们在第 1 期中介绍了 正向扩散过程(Forward Process),并用 CIFAR-10 图像演示了加噪过程:
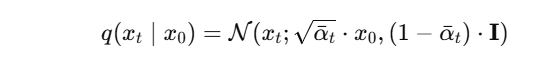
正向过程是固定的,无需训练,但我们感兴趣的是:如何从纯噪声一步步"还原"出真实图像?

这就引出了今天的重点:

一、逆向扩散过程(Reverse Process)

正向扩散会将图像逐步变为噪声:
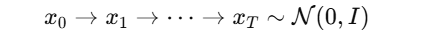
我们想做的是逆过程:
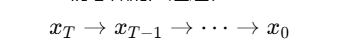
这个逆向过程也被建模成一个马尔可夫链:
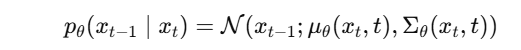
目标:用神经网络 θ学习出这个高斯分布的参数.

二、逆向过程的难点

相比于前向过程,逆过程存在两个挑战:

  1. 真实的 p(x_t−1∣xt)无法直接获得

    因为我们没有真实的 x_t−1​ 分布,只知道正向过程中加了噪声。

  2. 训练目标不好设计

    我们不能直接监督学习目标分布,只能间接构造损失。

三、DDPM 的关键设计:噪声预测损失

作者提出了一个巧妙的思路:

既然我们知道在正向过程中,x_t 是通过在 x_0上添加噪声得到的:
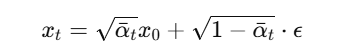
那么我们可以训练神经网络 ϵ_θ(x_t,t) 去预测加进去的噪声 ϵ!

四、训练损失函数

使用 L2 loss 去预测噪声:
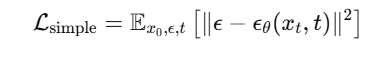
含义:

  • 随机采样一个时间步 t

  • 加噪得到 x_t

  • 训练网络 ϵ_θ​ 尽可能预测正确的噪声

📌 神奇之处:这个损失等价于对变分下界的优化(DDPM 论文中严格推导)

相关推荐
汤姆宝库23 分钟前
世界模型深拆:视频生成、潜在模拟与物理直觉
人工智能
weixin_468466854 小时前
从“看懂”到“做到”:视觉-语言-动作模型如何让机器人真正执行指令
人工智能·ai·机器人·大语言模型·前沿科技
朋友圈自动点赞工具4 小时前
科学AI插件化:从蛋白质结构到古籍修复
人工智能
龙粤GEO4 小时前
实体Entity在GEO中代表什么含义
人工智能
拜小白6 小时前
【论文解读】《DeepPanoContext:用全局场景关系图 + 可微关系优做全景 3D 场景理解
深度学习·计算机视觉·全景图
剑雨巍巍6 小时前
AI Agent面试之基础概念
人工智能
微帧Visionular6 小时前
AI视频单帧清晰,播放时却闪烁,原因是什么?
人工智能·深度学习·音视频
武子康6 小时前
MultiNet6 空闲崩溃:`EXCVADDR=0x8` 后又出现 `CORRUPT HEAP`
人工智能·后端·agent
云智慧AIOps社区6 小时前
智能巡检机器人应用场景解析:机房巡检、园区安防、管廊巡视与展厅导览
人工智能·机器人·具身智能·智能巡检机器人·企业级智能巡检机器人·机房巡检机器人·导览机器人
EnCi Zheng6 小时前
Agent 如何进行工具调用:从一次 Function Calling 到生产级工具编排的完整链路
大数据·人工智能·agent·ai编程·工具调用