【无人机】问题分析。查看电机转速时,四个电机转速不一致,QGC中检测到电机转速不均衡

1、问题描述

在组装完成无人机后,对无人机的电机进行测试

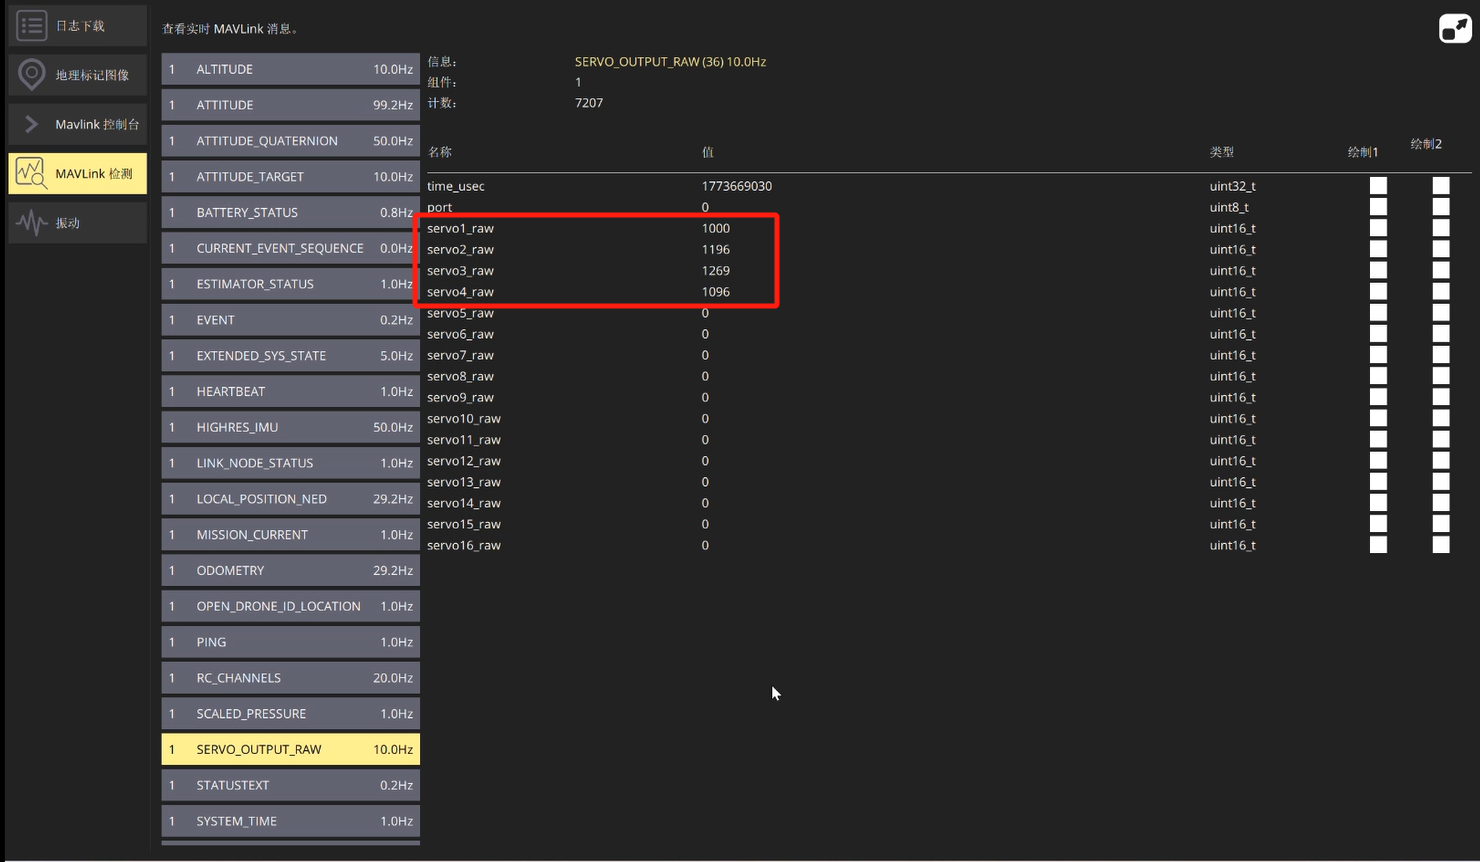
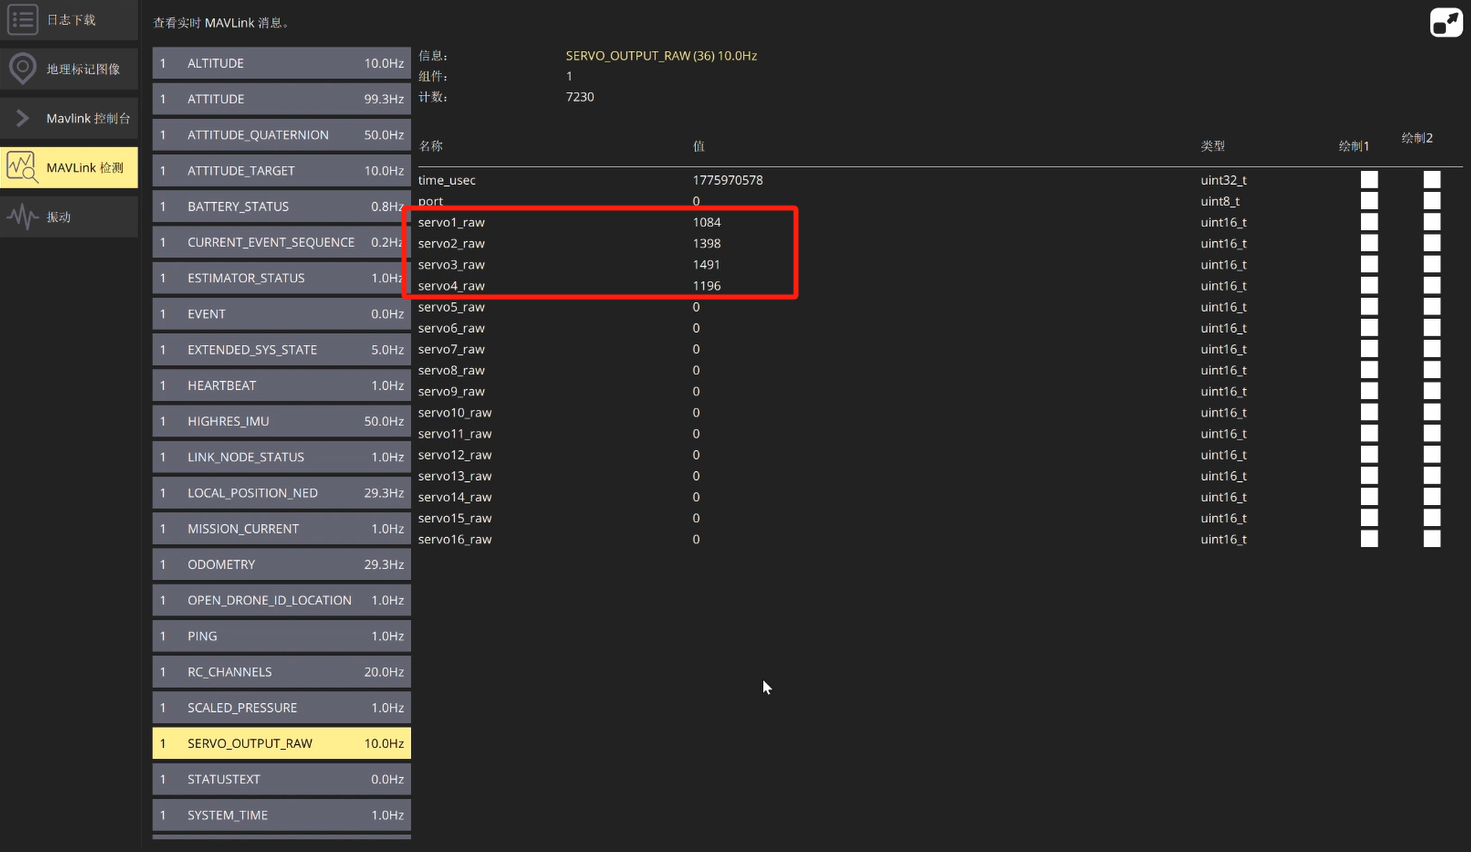
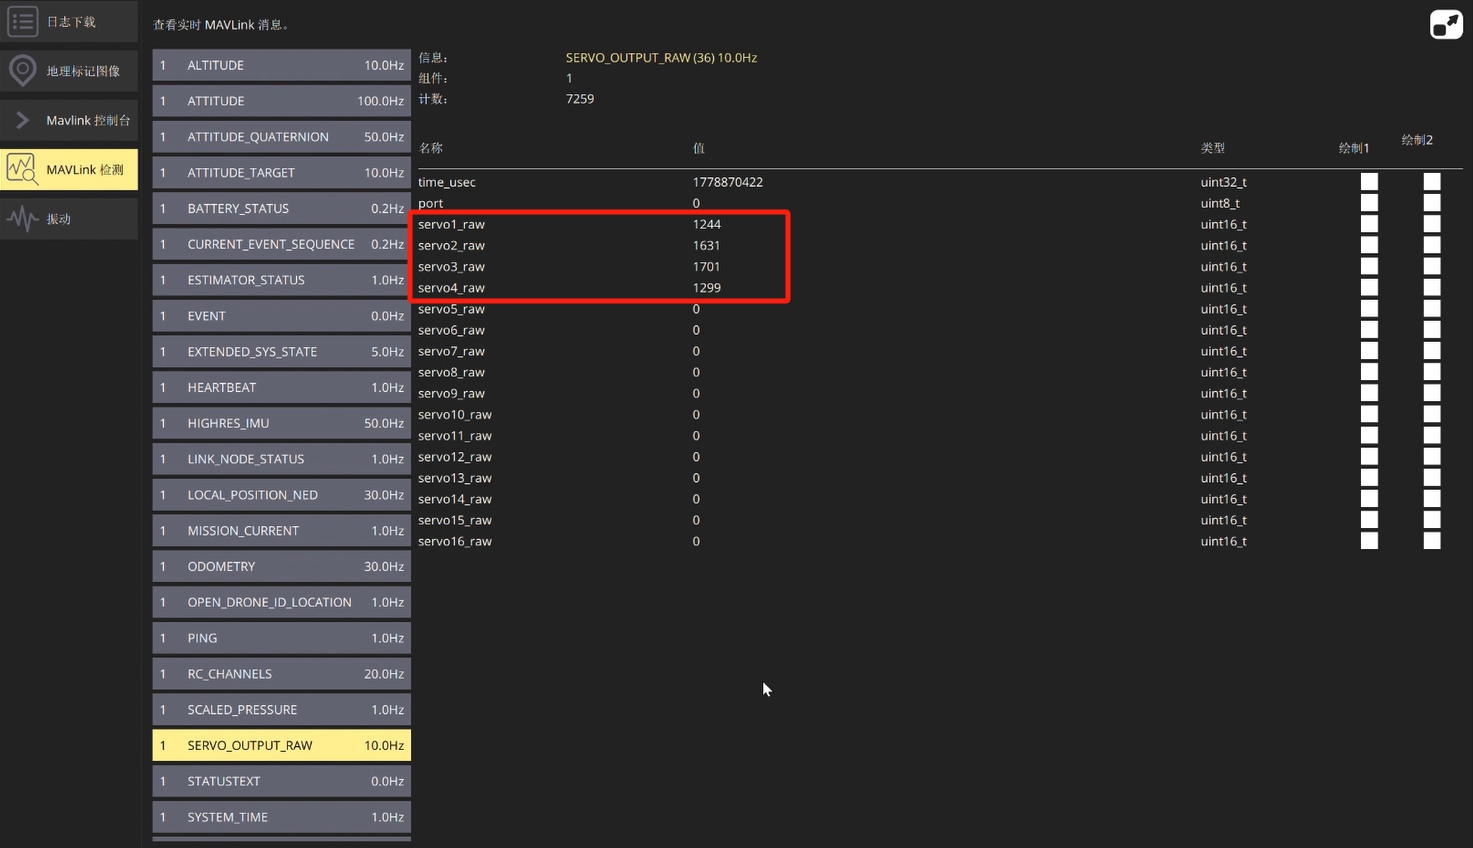
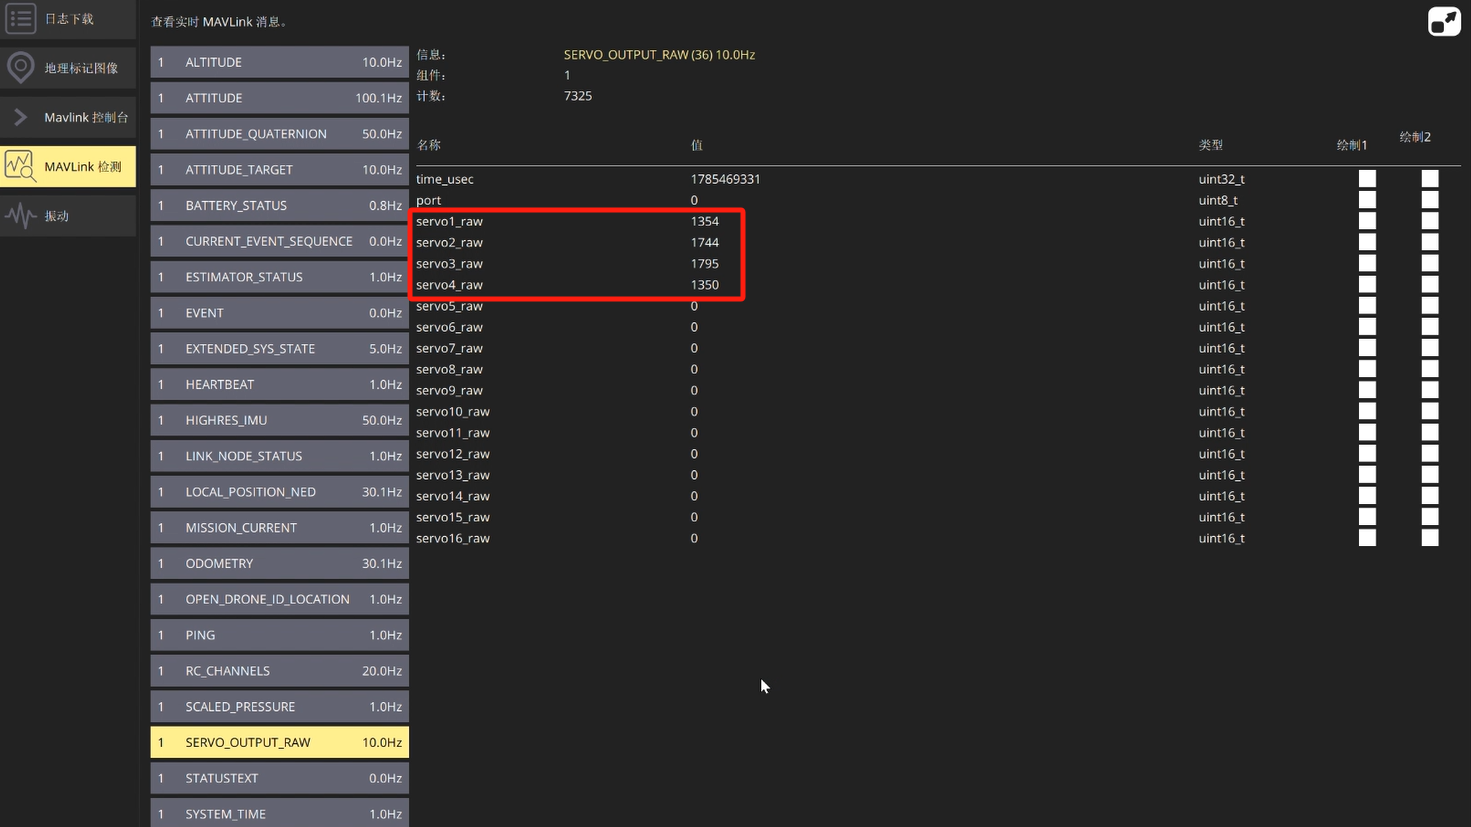
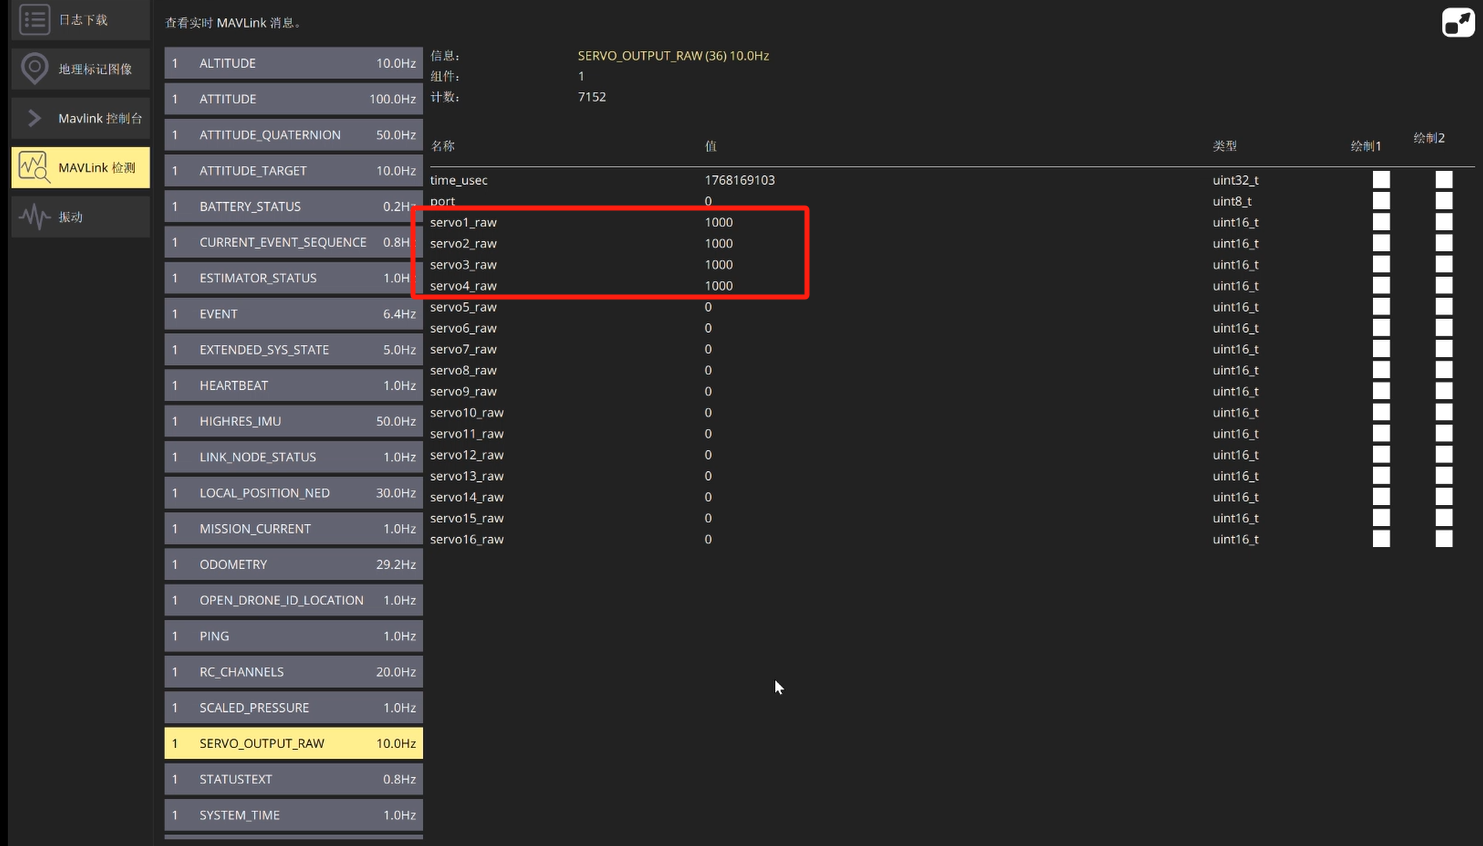
在MAVLink Inspector一栏中,点击SERVO_OUTPUT_RAW可以查看飞控输出的PWM信号。

无人机解锁(Armed)后,按照油门大小servo1/2/3/4_raw的值域为1000-2000,对应油门最低和最高位置。

结果,在仅推动油门的情况下,四个电机输出的PWM信号不一致,也就是说四个电机的转速不一致。

按理说四个电机的转速应该是一样的才对啊,是为什么呢?
2、问题分析

1、现在一般都是dshot电调 是不用校准的。

如果没有安装桨叶,推油门飞机姿态不会按照飞控预测的姿态变化,所以飞控会按照控制逻辑修正电机转速,以便使飞机达到预计姿态 。

安装好桨叶后正常飞行就没有问题了

参考:PX4学习笔记------无人机以及QGC操作_px4飞控使用手册-CSDN博客

【视频】大佬们,只推了油门,四个电机转速却不一致,怎么解?(四个电机用软件都带的动,电机没问题)【穿越机吧】_百度贴吧

相关推荐
workflower6 天前
SSH(Struts+Spring+Hibernate)
人工智能·机器学习·机器人·云计算·无人机
YOLO数据集集合6 天前
天空红外小目标检测数据集 | 红外小目标 天空目标检测 无人机检测 鸟类识别 低空安防9099期
人工智能·目标检测·计算机视觉·目标跟踪·无人机·无人机视角·直升机检测
Liaiyang666 天前
空圈容错视角下的无人机全链路审计:从理论框架到耦合式检验
人工智能·pytorch·python·深度学习·系统架构·自动驾驶·无人机
深蓝学院7 天前
15 m/s动态避障+15g无相机定位!浙大&微分智飞两篇新作:补齐微型敏捷无人机自主飞行能力
无人机
YOLO_DATA7 天前
遥感滑坡检测的数据集 2299 张 1类 yolo格式 遥感滑坡检测数据集
人工智能·深度学习·yolo·计算机视觉·无人机·yolo数据集·ai数据集
亥时科技7 天前
无人机和监控视频,真能一次性打通吗?
开源·无人机·ai巡检
XBWRJ7 天前
职业教育专业建设:《无人机装调维修师》的课程参考价值
无人机
YOLO数据集集合8 天前
小目标无人机、飞机、直升机检测数据集 | 小目标检测 无人机检测 空中目标识别 低空安防 反无人机9090期
深度学习·yolo·目标检测·无人机·飞机·小目标·直升机
PascalXie8 天前
无人机视觉模组算力选型:端侧AI集成方案对比
计算机视觉·无人机
YOLO数据集集合8 天前
全球无人机航拍树冠覆盖数据集 | 树冠分割 语义分割 无人机航拍 全球森林监测 GeoTIFF 生态恢复9083期
深度学习·yolo·目标检测·无人机·无人机视角·全球森林