通信新思路:EtherCAT转Profinet网关在自主研发机器人中的技术实践与优化

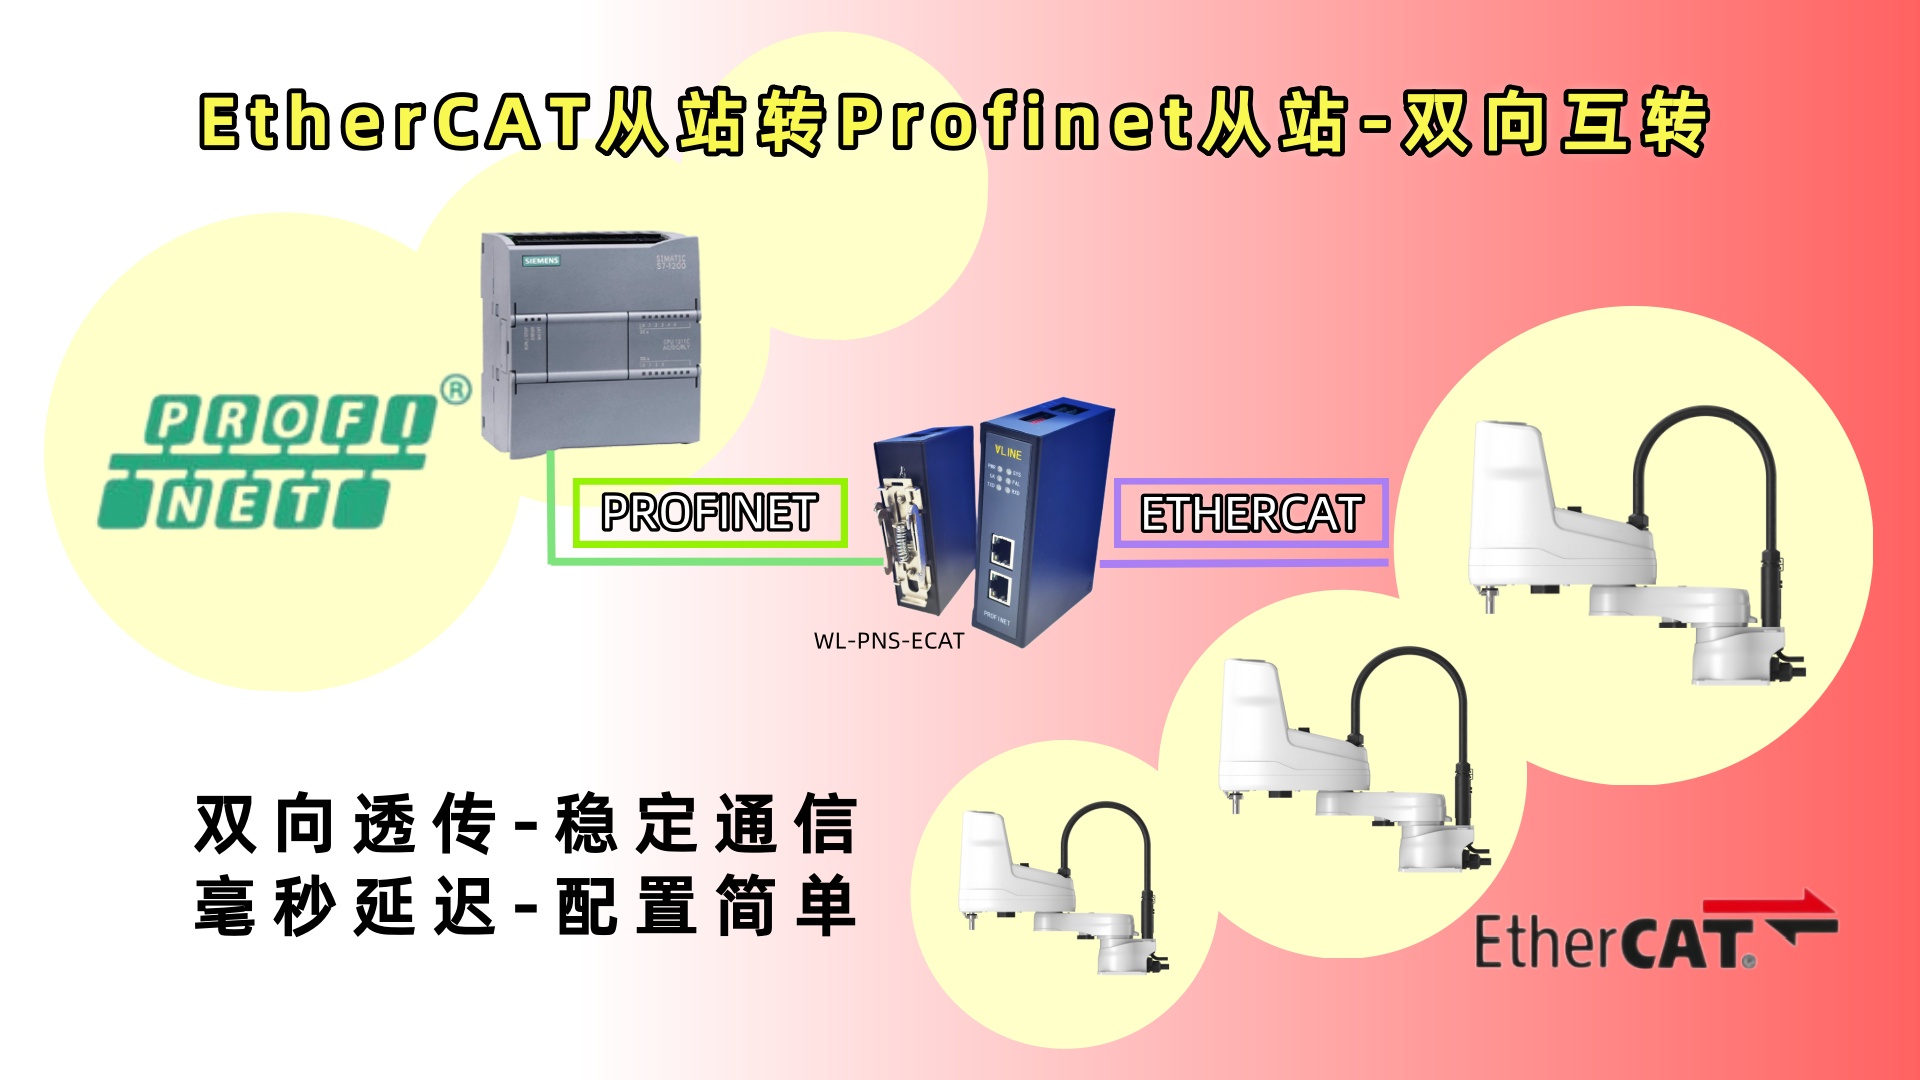
在近期的自动化项目实施中,我们遇到了客户自主研发机器人主站与西门子PLC之间的通信挑战。由于客户机器人采用EtherCAT主站协议,而西门子PLC则采用Profinet通信协议,二者协议不同,无法直接通信。为解决这一问题,我们采用了稳联技术Profinet从站转EtherCAT从站网关WL-PNS-ECAT进行通信转换。
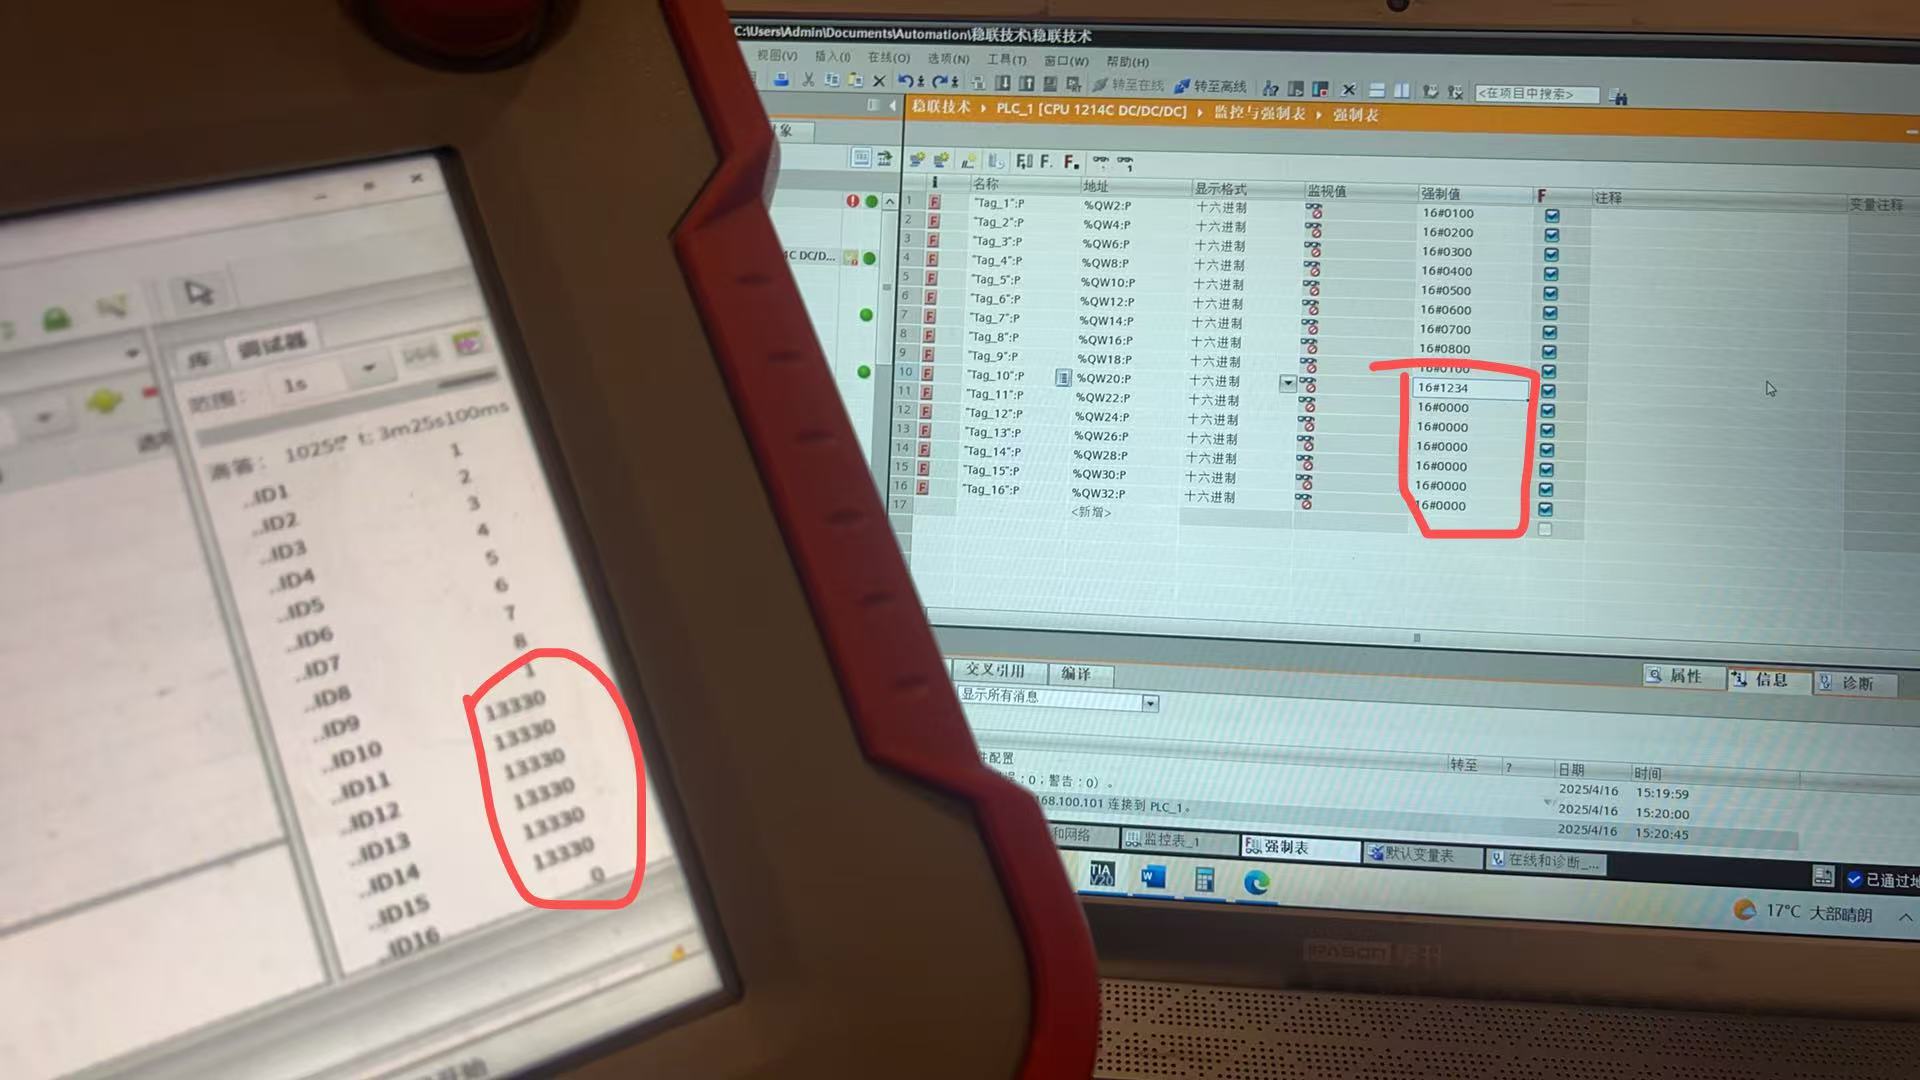
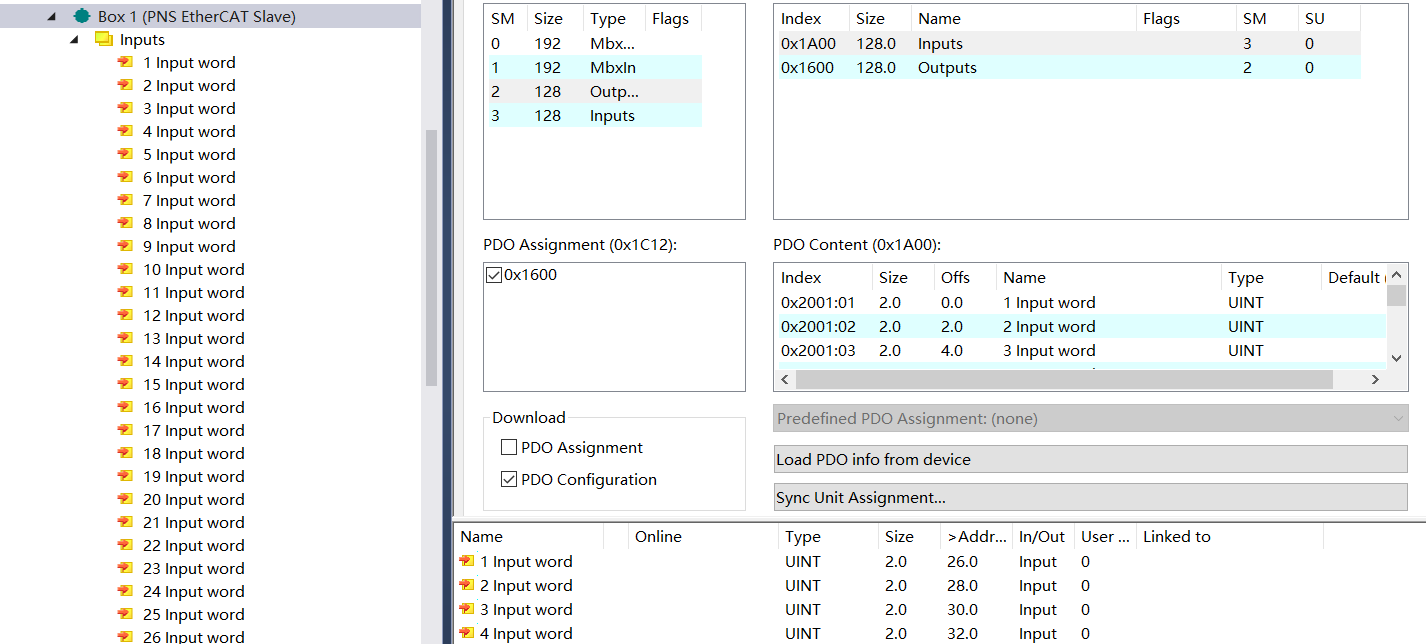
在现场调试过程中,我们发现市面标准网关设备的通用固件无法与客户自研机器人主站完全兼容,具体表现为数据映射异常、实时性不足以及周期性通信中断等问题。为此,我们深入分析了客户机器人主站的通信协议特性,重新设计了EtherCAT从站端的通信映射表,并对网关固件进行了二次开发和优化,确保网关能够准确地解析并实时传输数据。
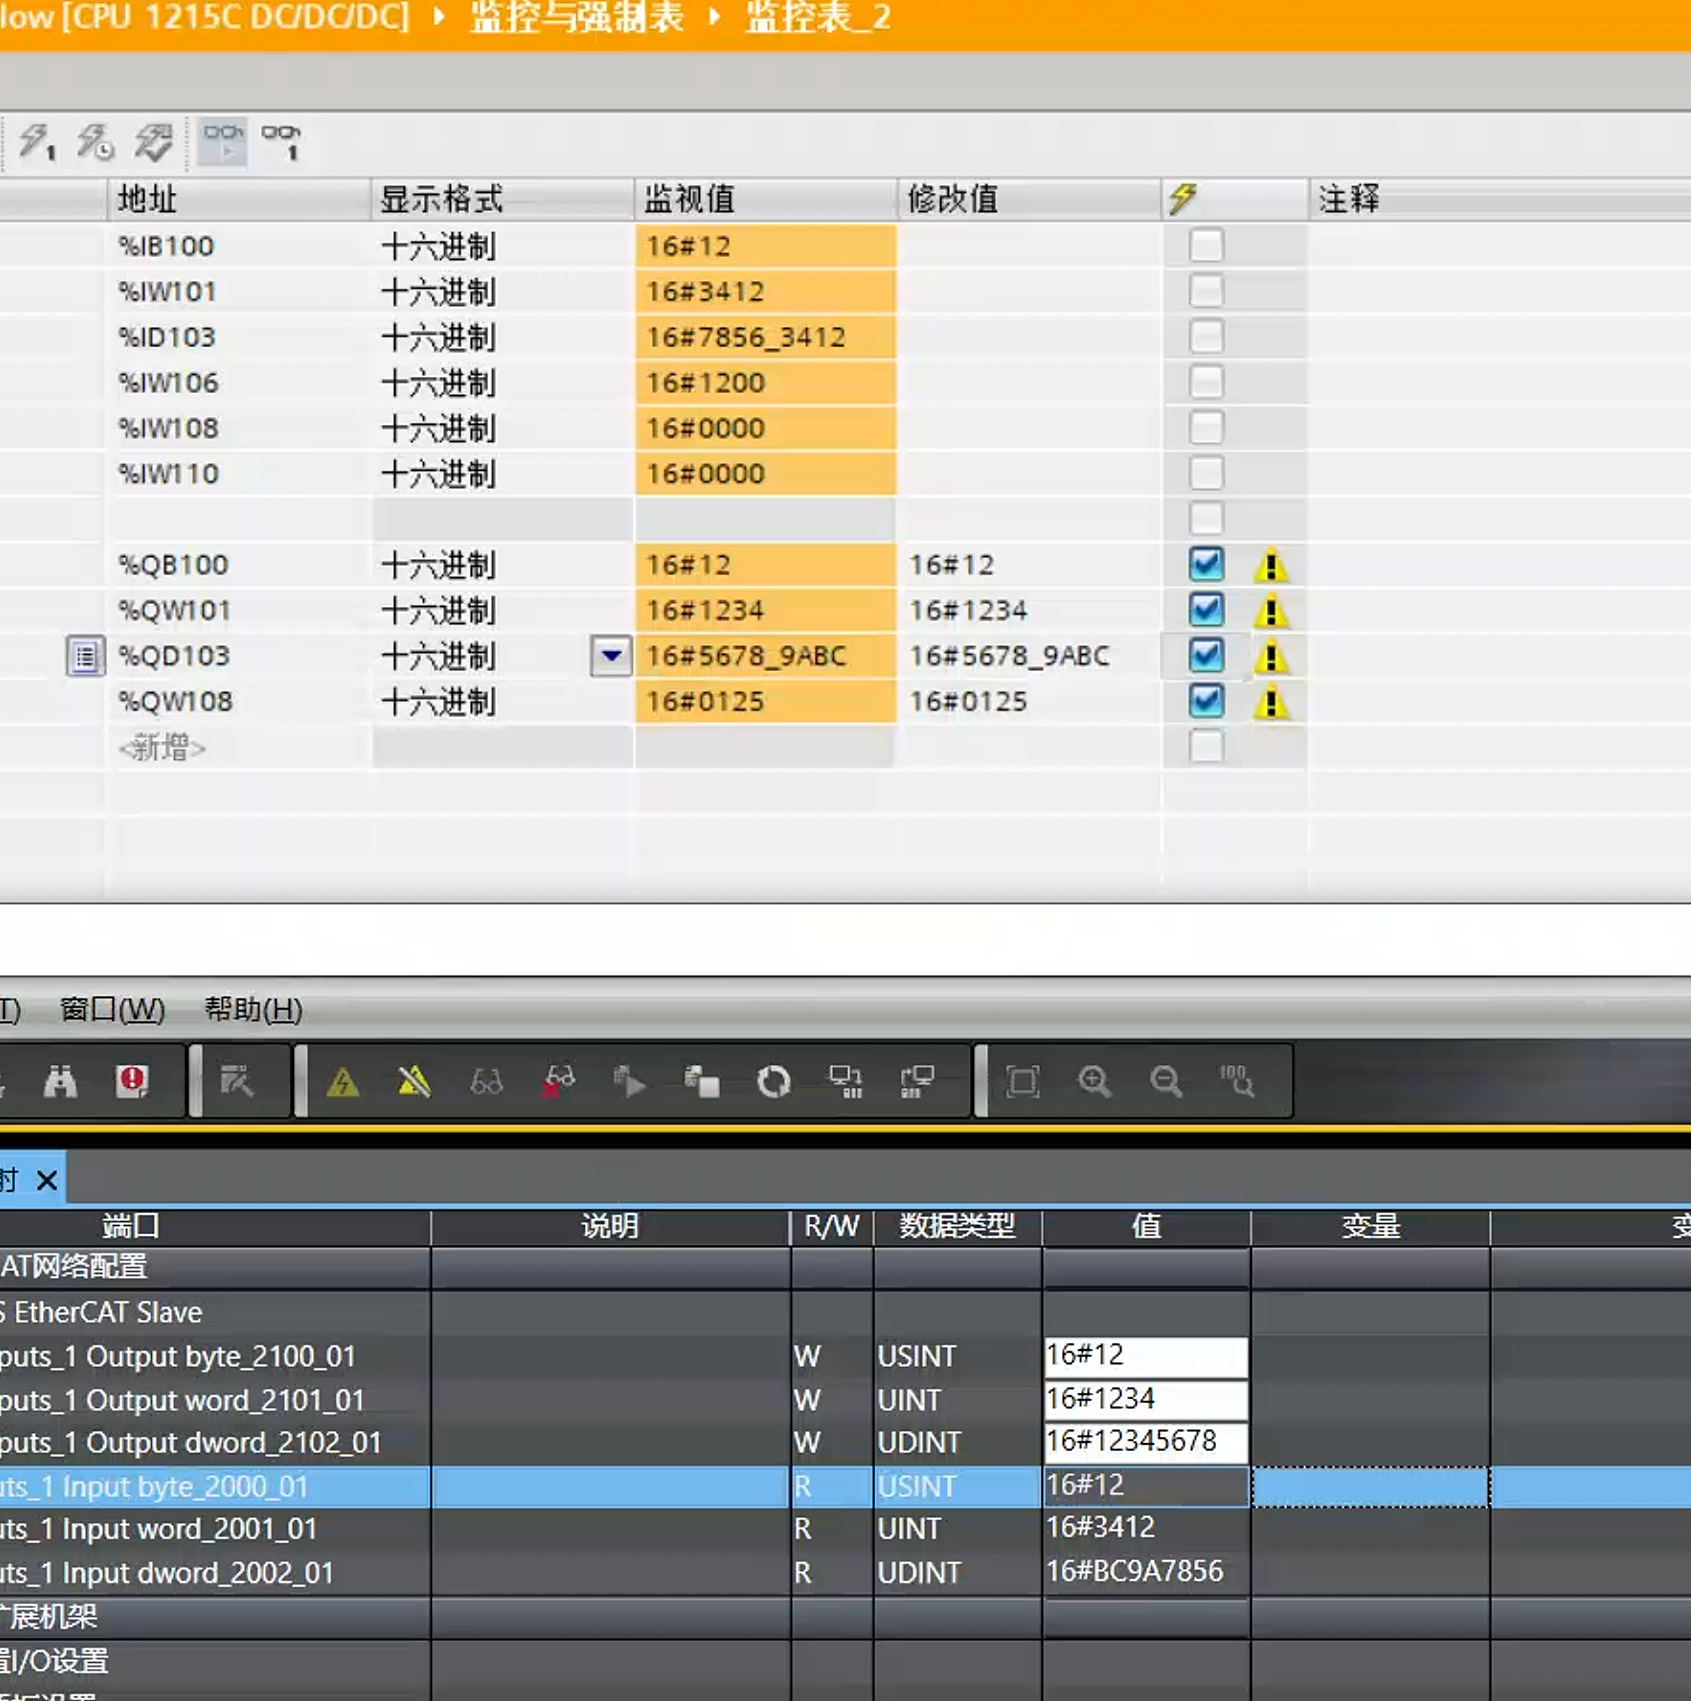
经过固件调整和现场反复调测,我们成功实现了机器人主站与PLC之间的稳定实时通信。工业相机识别的OK/NG状态及位置数据能够实时准确地传输至机器人端,机器人顺利完成高速追踪、精准抓取和剔除动作。
本次经验表明,面对非标准化自主研发设备的通信集成,深入理解协议本质并适当定制开发是关键。通过技术攻关,我们不仅解决了客户的实际问题,也为国产自主研发机器人设备的兼容性与应用推广积累了宝贵经验。

相关推荐
鲁邦通物联网8 小时前
机器人梯控到站状态机设计:楼层匹配、事件时序与任务判断
人工智能·机器人·机器人梯控·agv梯控·非侵入式采集·机器人乘梯·机器人自主乘梯
极客互动API10 小时前
企业微信 API 二次开发:外部群机器人能力边界与实战指南
机器人·企业微信·企业微信二次开发·企业微信api·企业微信sdk·企业微信ipad协议
瓶瓶持续学习中11 小时前
物理AI与具身智能的技术架构区别:从空间建模到机器人动作执行
人工智能·机器人
zkk95272 天前
【机器人动力学】(四):动力学回归与最小参数集
机器人·动力学辨识·最小参数集
wechatbot8883 天前
企业微信外部群聊自动回复机器人开发实战
微信·机器人·企业微信·企业微信scrm·企业微信二次开发·企业微信api
wangxiaoxuan2173 天前
如何设计机器人 API:类型、单位、坐标系与失败语义
机器人·科沃斯八界
深蓝学院3 天前
机器人控制算法 MPC 的预测模型从哪来?完整公式推导
机器人·强化学习·机器人控制
蓝天居士3 天前
ROS2从入门到精通(13)
机器人·ros·ros 2
蓝天居士3 天前
JY61P认识、学习与实战(3)
机器人·嵌入式·传感器
feasibility.3 天前
399美元桌面机器人Doly:可爱电子宠物+树莓派开源平台,但不能像ChatGPT那样聊天
机器人·开源·嵌入式·树莓派·diy·桌宠