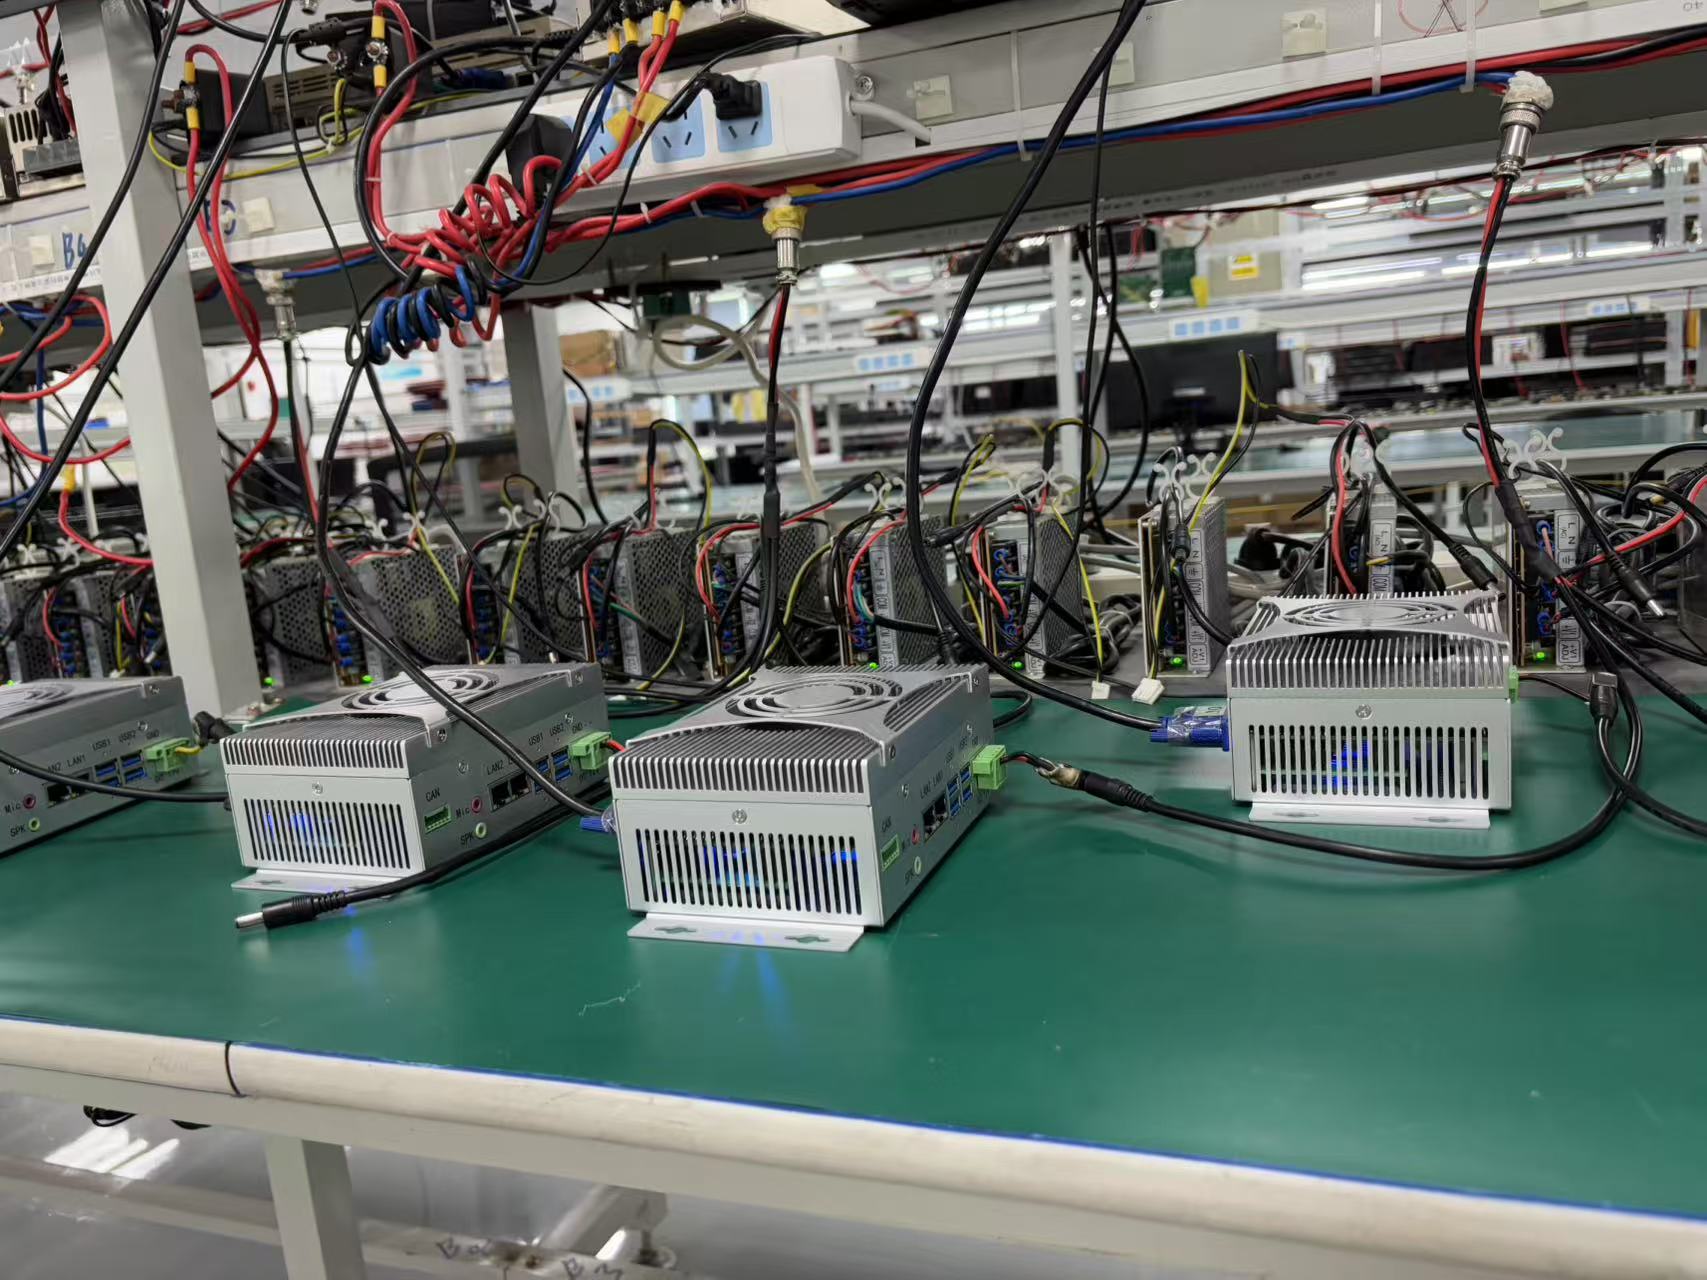
以下是关于AGV/AMR机器人控制器解决方案中x86、RK(瑞芯微)、NV(英伟达)平台优劣势的综合分析:
一、核心性能对比
| 平台 | 优势 | 局限性 | 适用场景 |
|---|---|---|---|
| x86 | 1. 多核高频CPU支持复杂算法运算,适合大规模路径规划及多机协同控制35 2. 兼容性强,可运行Windows/Linux系统,便于工业软件集成4 | 1. 功耗较高(15-45W),影响移动设备续航3 2. 硬件成本高于嵌入式方案6 | 高精度导航的AMR集群、需实时数据处理的复杂场景5 |
| RK | 1. 低功耗(5-10W)设计,适合长时间运行的AGV基础搬运任务4 2. 集成度高,支持多接口扩展(CAN/USB/GPIO)7 3. 成本优势显著6 | 1. 算力有限,难以支撑AI算法和动态避障36 2. 实时性弱于x86/NV平台5 | 固定路线AGV、轻量化搬运场景47 |
| NV | 1. GPU加速AI计算,支持深度学习环境感知(如VSLAM、语义分割)36 2. 边缘计算能力强,可实现毫秒级动态路径规划38 3. 支持多传感器融合(激光雷达+视觉)3 | 1. 硬件成本最高(Jetson系列单价超500美元)6 2. 开发门槛高,依赖CUDA生态8 | 高柔性AMR、医疗/电商等复杂动态环境58 |
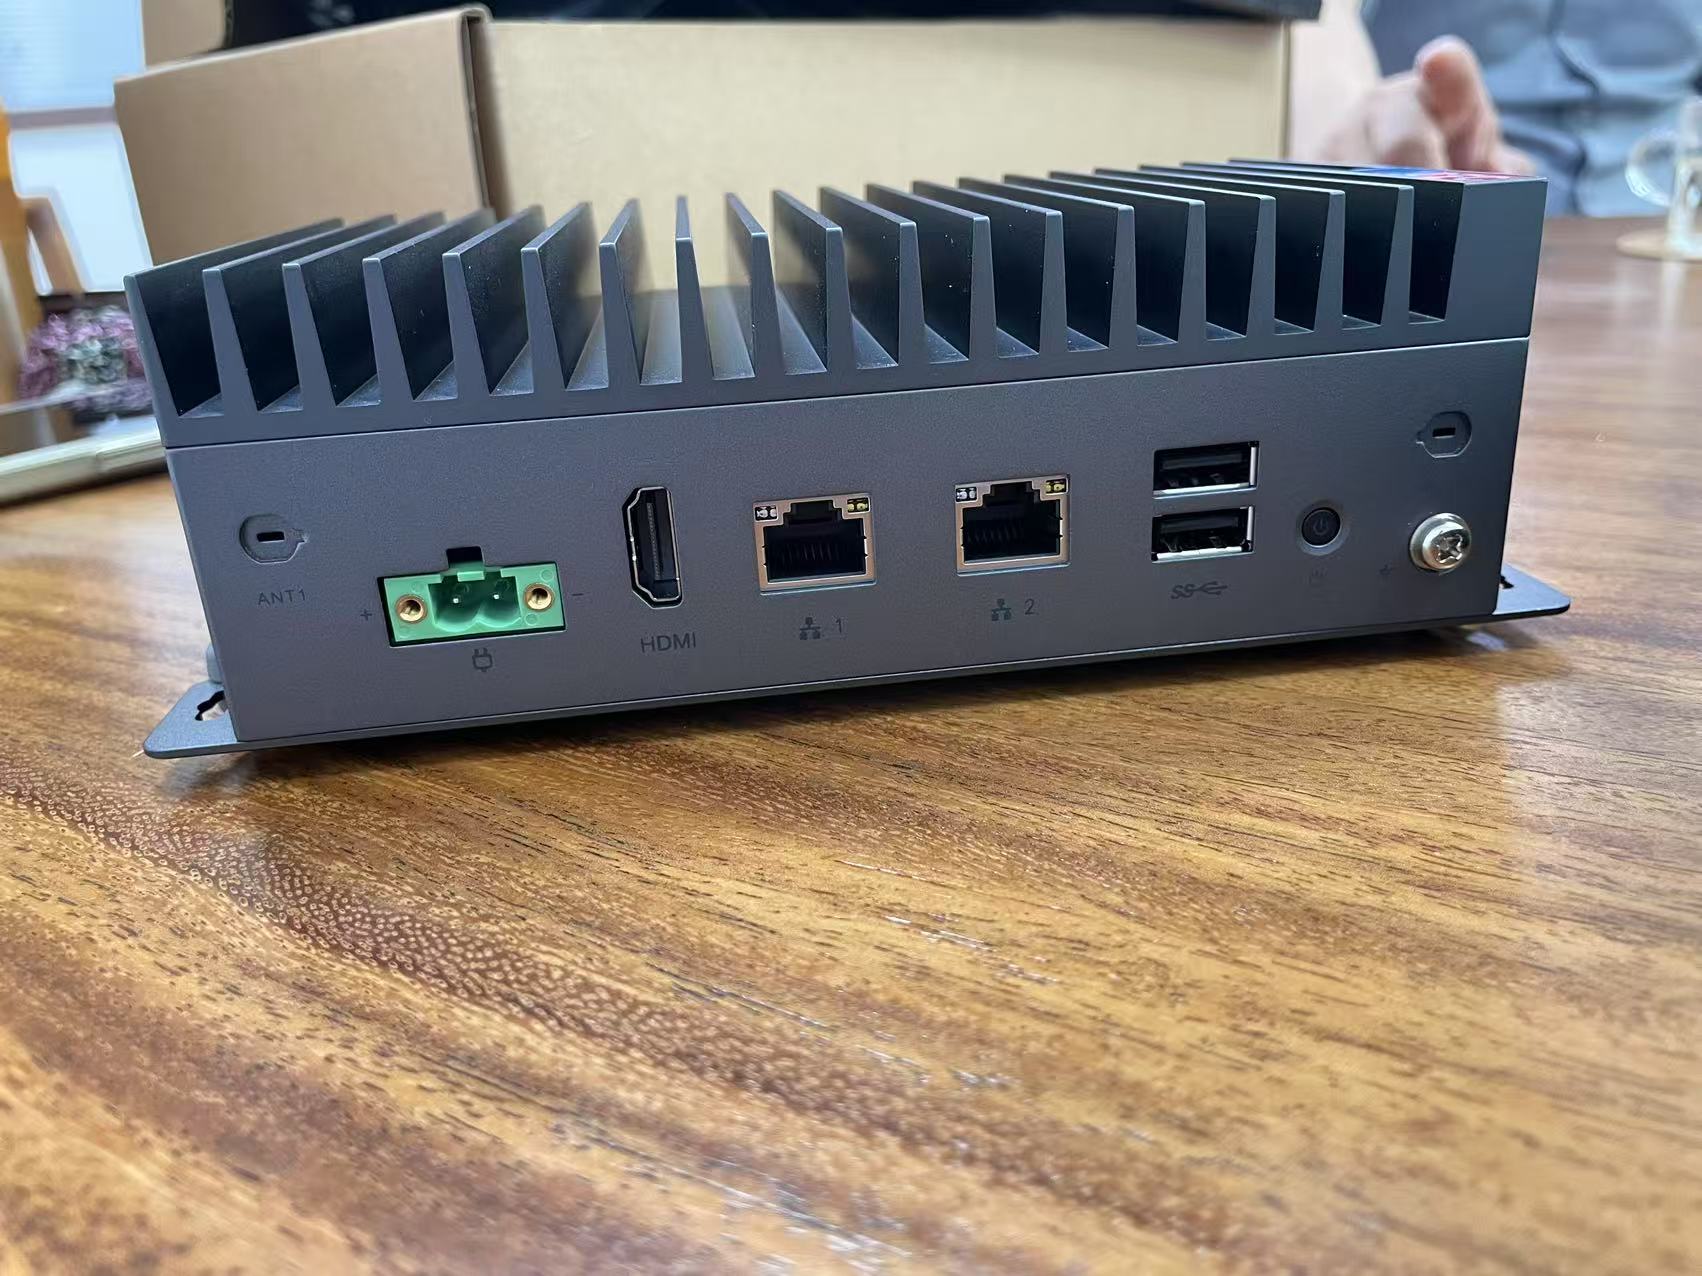
二、技术特性差异
-
导航算法适配性
- x86:适合运行传统SLAM算法(如Gmapping),但对激光+视觉融合方案支持较弱5
- NV:独占优势在于GPU加速的VSLAM和3D建图,处理1080P视频流时延迟<50ms38
- RK:仅支持基于二维码/磁条的预设路径导航,无法实现动态避障47
-
部署与维护成本
- x86/NV需额外配置散热系统,整体能耗比RK方案高3-5倍3
- RK方案无需专用散热设计,硬件维护成本降低60%以上7
-
开发生态对比
- NV:提供JetPack SDK和Isaac Sim仿真工具链,缩短AI模型部署周期8
- x86:依赖ROS/ROS2开源社区,二次开发灵活性高5
- RK:主要面向基础运动控制开发,缺乏AI工具链支持4
三、选型建议
- 优先选择NV平台:需应对动态障碍物(如人机混合作业)、高频环境变化的AMR场景68
- 推荐RK平台:流程固化、预算敏感的AGV搬运项目(如汽车厂流水线)47
- 折中选择x86 :中等复杂度AMR集群,需平衡算力与成本(如电子制造车间)