当PLC遇上电焊机器人:EtherCAT转CANopen上演工业级“语言翻译官”

在汽车自动化产线中,PLC与电焊机器人的高效协同是提升生产效率的关键。但PLC常用的EtherCAT协议与电焊机器人采用的CANopen协议存在通信壁垒,JH-ECT009疆鸿智能EtherCAT转CANopen技术成为打破这一障碍的核心方案。

应用拓扑图
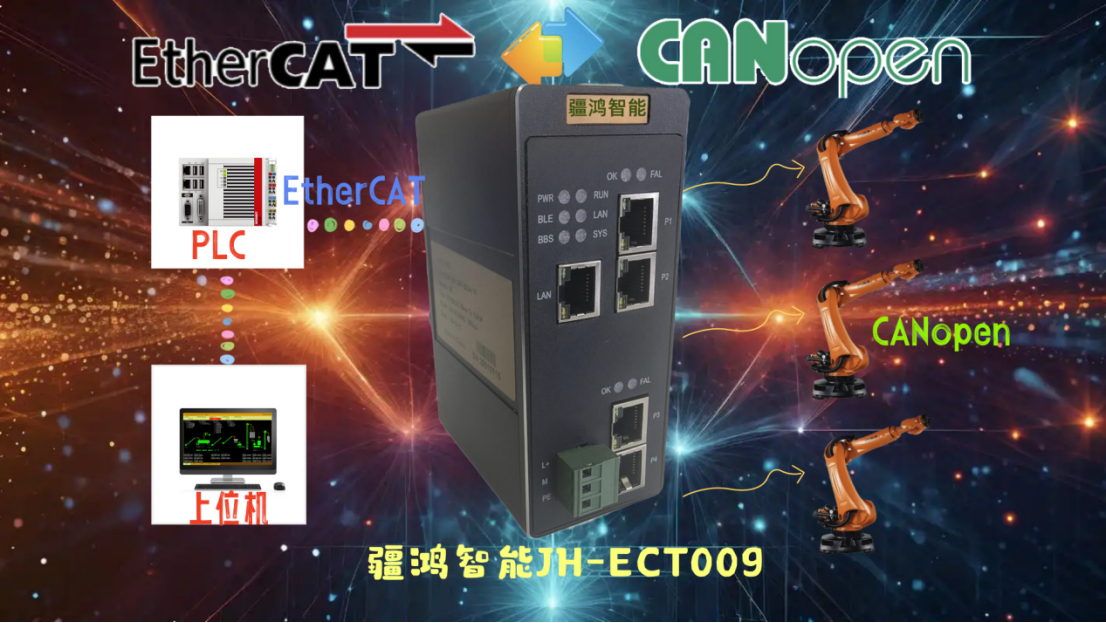
EtherCAT是高速工业以太网协议,支持100Mbps传输与亚微秒级同步,适用于多设备精密协同场景;CANopen基于CAN总线,具备高灵活性与低成本优势,在工业设备中应用广泛。两者协议差异导致PLC与电焊机器人难以直接通信,而协议转换网关能实现数据格式与通信规则的双向适配,使PLC可向电焊机器人精准下发焊接指令、参数,同时实时获取设备状态与故障信息。

该技术显著提升汽车产线集成度。通过统一网络架构,减少复杂布线与接口设备,工程师可通过单一平台监控管理PLC与电焊机器人,降低运维成本。在车型迭代或产线扩容时,新设备只需通过网关即可快速接入,避免大规模系统改造,增强产线柔性。

某汽车企业在车身焊接线应用此方案后,焊接效率提升20%,质量稳定性显著改善。原系统中PLC与电焊机器人因协议不兼容导致协同效率低,引入网关后实现数据实时交互。后期新增CANopen协议机器人时,通过网关无缝集成,大幅缩短部署周期。
实施过程需重点关注网关选型,需确保其性能满足产线数据传输需求,并与现有设备高度兼容;网络配置需精准设置节点地址、通信参数等;同时要进行长时间稳定性测试与故障模拟,保障系统在实际工况下可靠运行。

JH-ECT009疆鸿智能EtherCAT转CANopen技术以低成本、高兼容性的特点,有效解决汽车制造中异构设备通信难题,推动产线向智能化、柔性化方向升级,已成为汽车工业自动化不可或缺的关键技术。

相关推荐
捷米特网关模块通讯7 天前
港口码头盐雾工况倾角称重传感器信号无线采集案例
数据采集·工业自动化·智能网关·模拟量转无线
Tronlong创龙7 天前
SBC‑TLT153 嵌入式 Linux 应用开发,交叉编译与 GDB 调试实践(上)
嵌入式硬件·嵌入式开发·硬件开发·工业控制·工业开发板
samble7 天前
从零搭建灌装监控系统(十九):单元测试实战,xUnit + 内存SQLite + 反射测试私有方法
c#·wpf·mvvm·modbus·工业控制
samble8 天前
从零搭建灌装监控系统(十八):自定义控件,三色灯与状态指示
c#·wpf·mvvm·modbus·工业控制
samble9 天前
从零搭建灌装监控系统(十七):LiveCharts 实时温度曲线
c#·wpf·mvvm·modbus·工业控制
jonyleek11 天前
IoT自动化别写死规则:用JVS-IOT可视化规则引擎实现可运维、可追溯、可复用的工业规则治理
边缘计算·可观测性·工业自动化·可视化编排·jvs-iot·iot规则引擎·规则治理
Jason_zhao_MR12 天前
Linux与实时控制如何兼得
linux·嵌入式硬件·机器人·工业控制
Tronlong创龙13 天前
IoTGateway可以让网关开发速度快一倍?
arm开发·嵌入式开发·硬件开发·工业控制·工业开发板
samble16 天前
从零搭建灌装监控系统(十三):报警系统设计,生命周期与通知
c#·wpf·mvvm·modbus·工业控制
mftang16 天前
CANopen协议:基于CAN的高层协议架构、通信模型与工业应用深度解析
架构·canopen·对象字典·canopen fd