2.5 Rviz使用教程

新建终端,键入命令

复制代码
roslaunch wpr_simulation wpb_simple.launch 

再新建终端,键入命令

复制代码
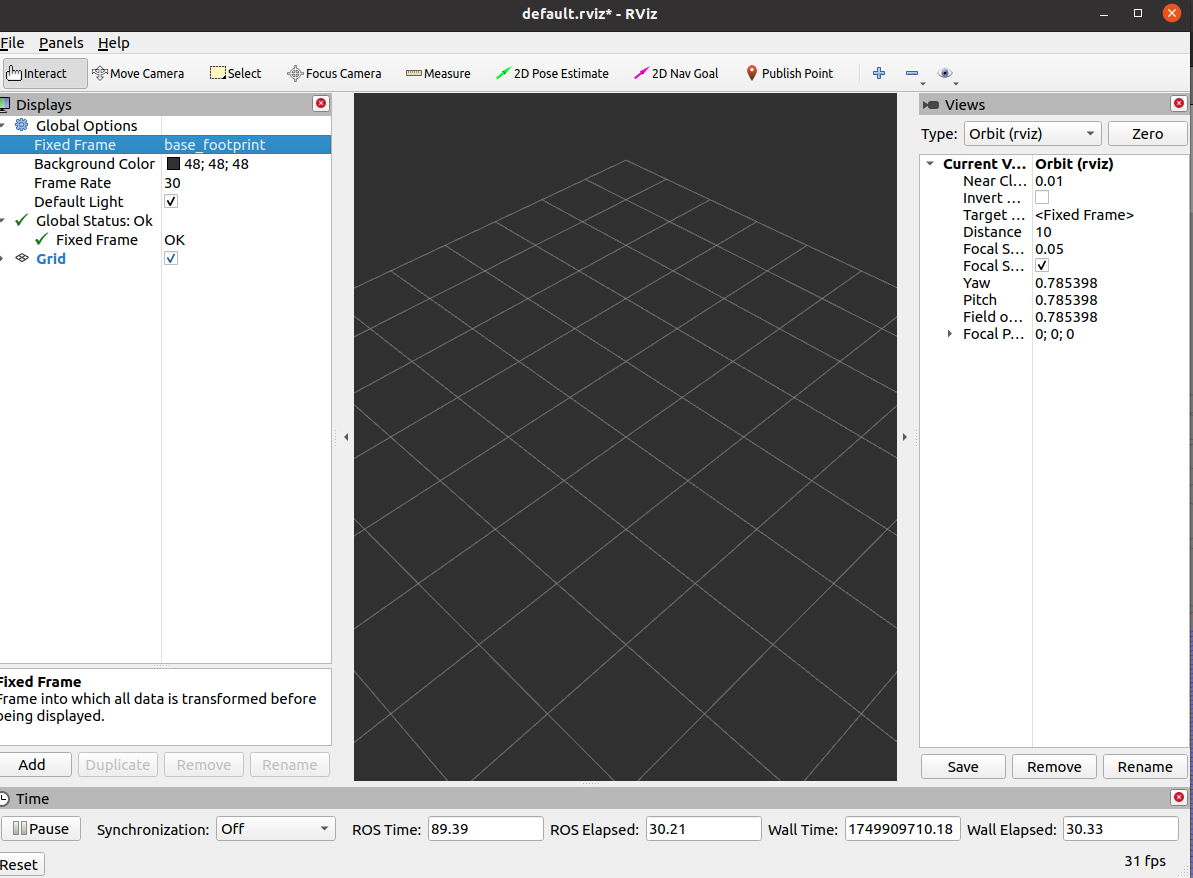
rviz

修改Fix Frame 为 base_footprint

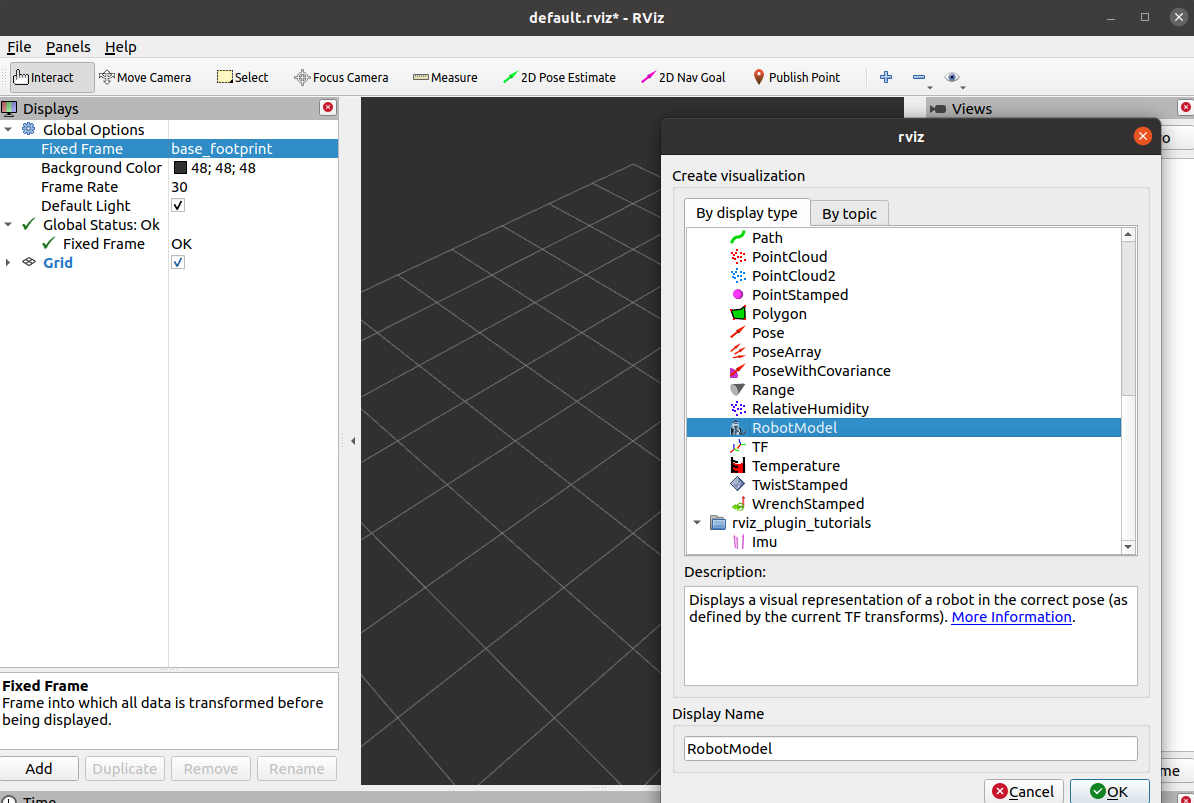
点击add之后选择RobotModel
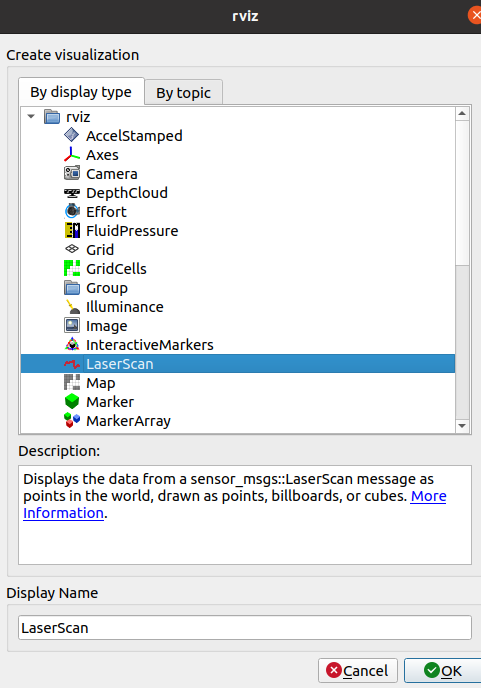
再增加一个LaserScan
选择激光雷达话题
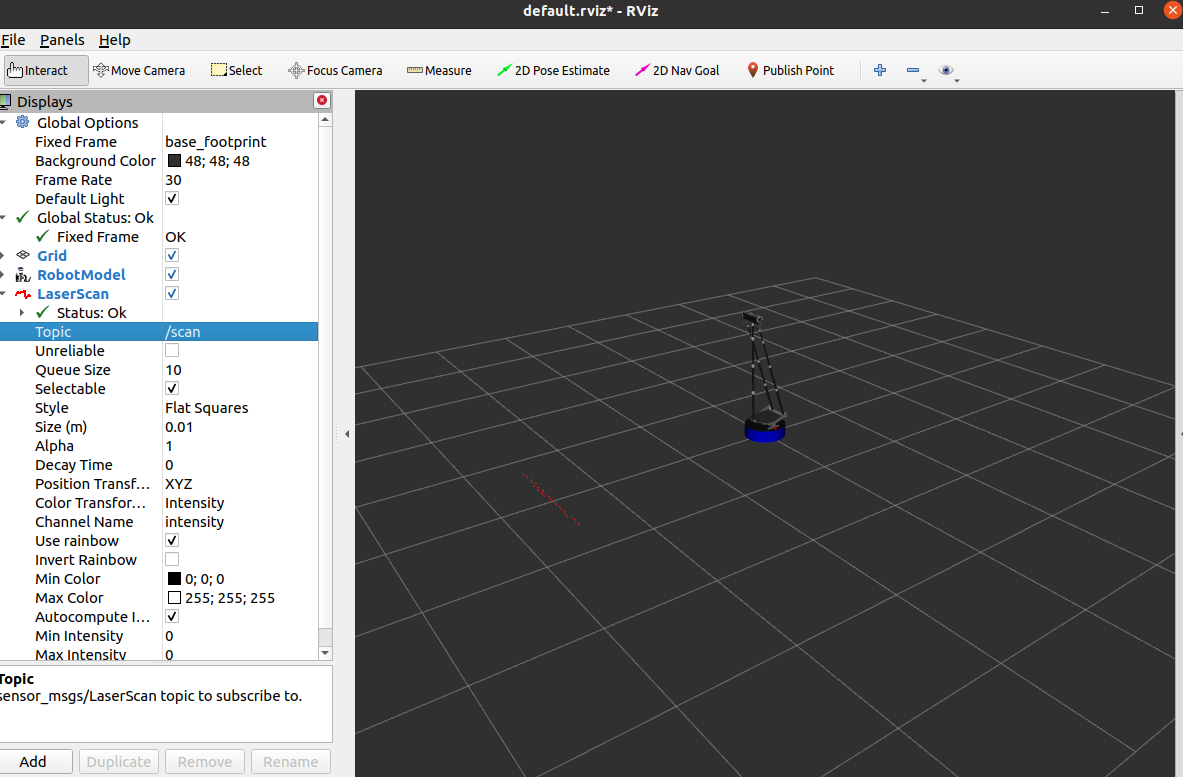
可视化效果
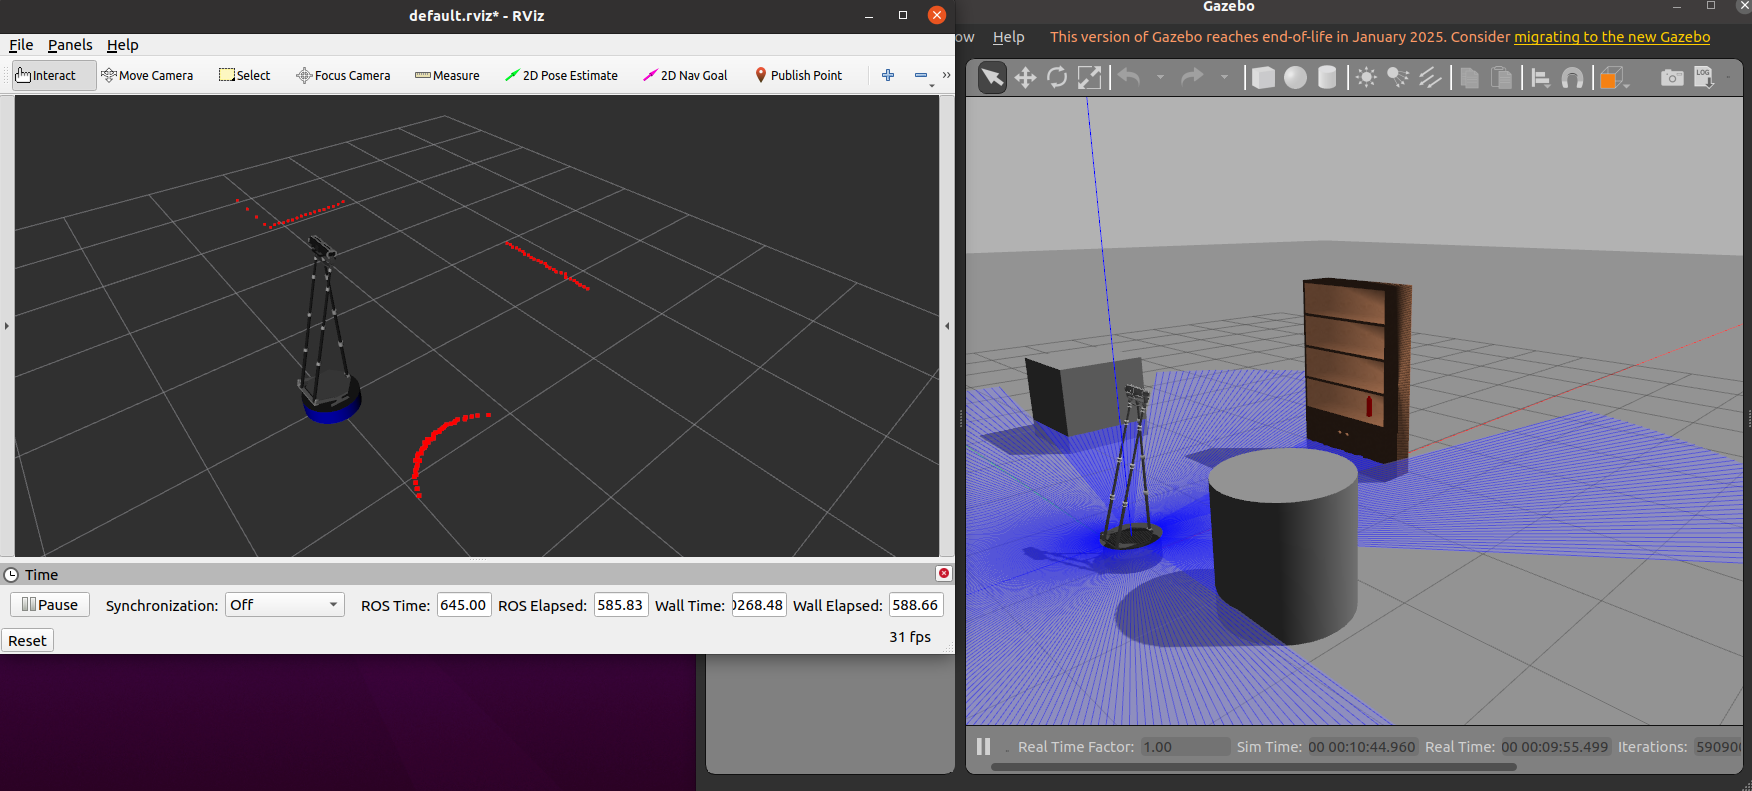
配置的两种方法

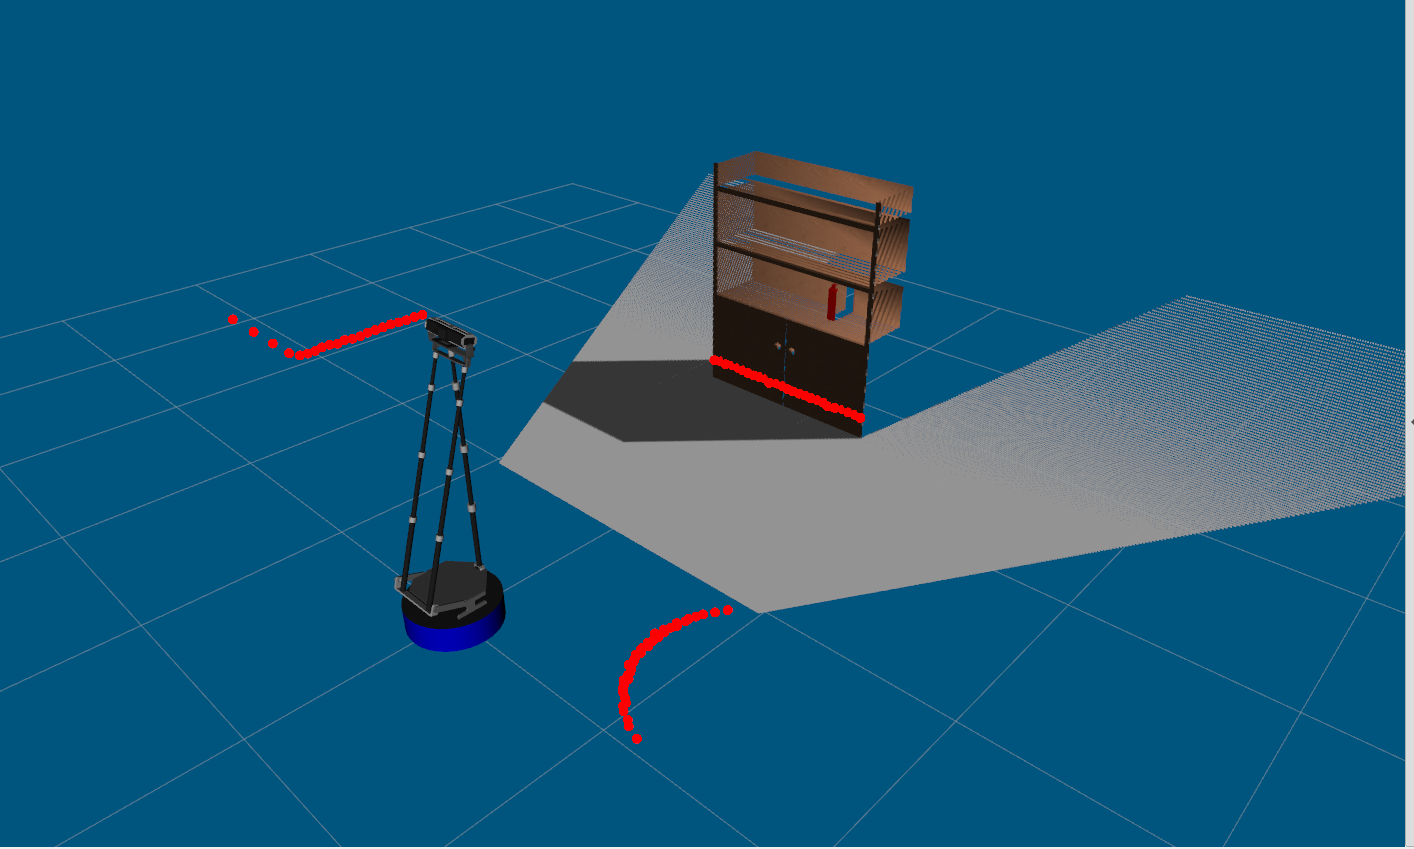
1.在Gazebo运行的基础上,新建终端运行下列命令

复制代码
roslaunch wpr_simulation  wpb_rviz.launch
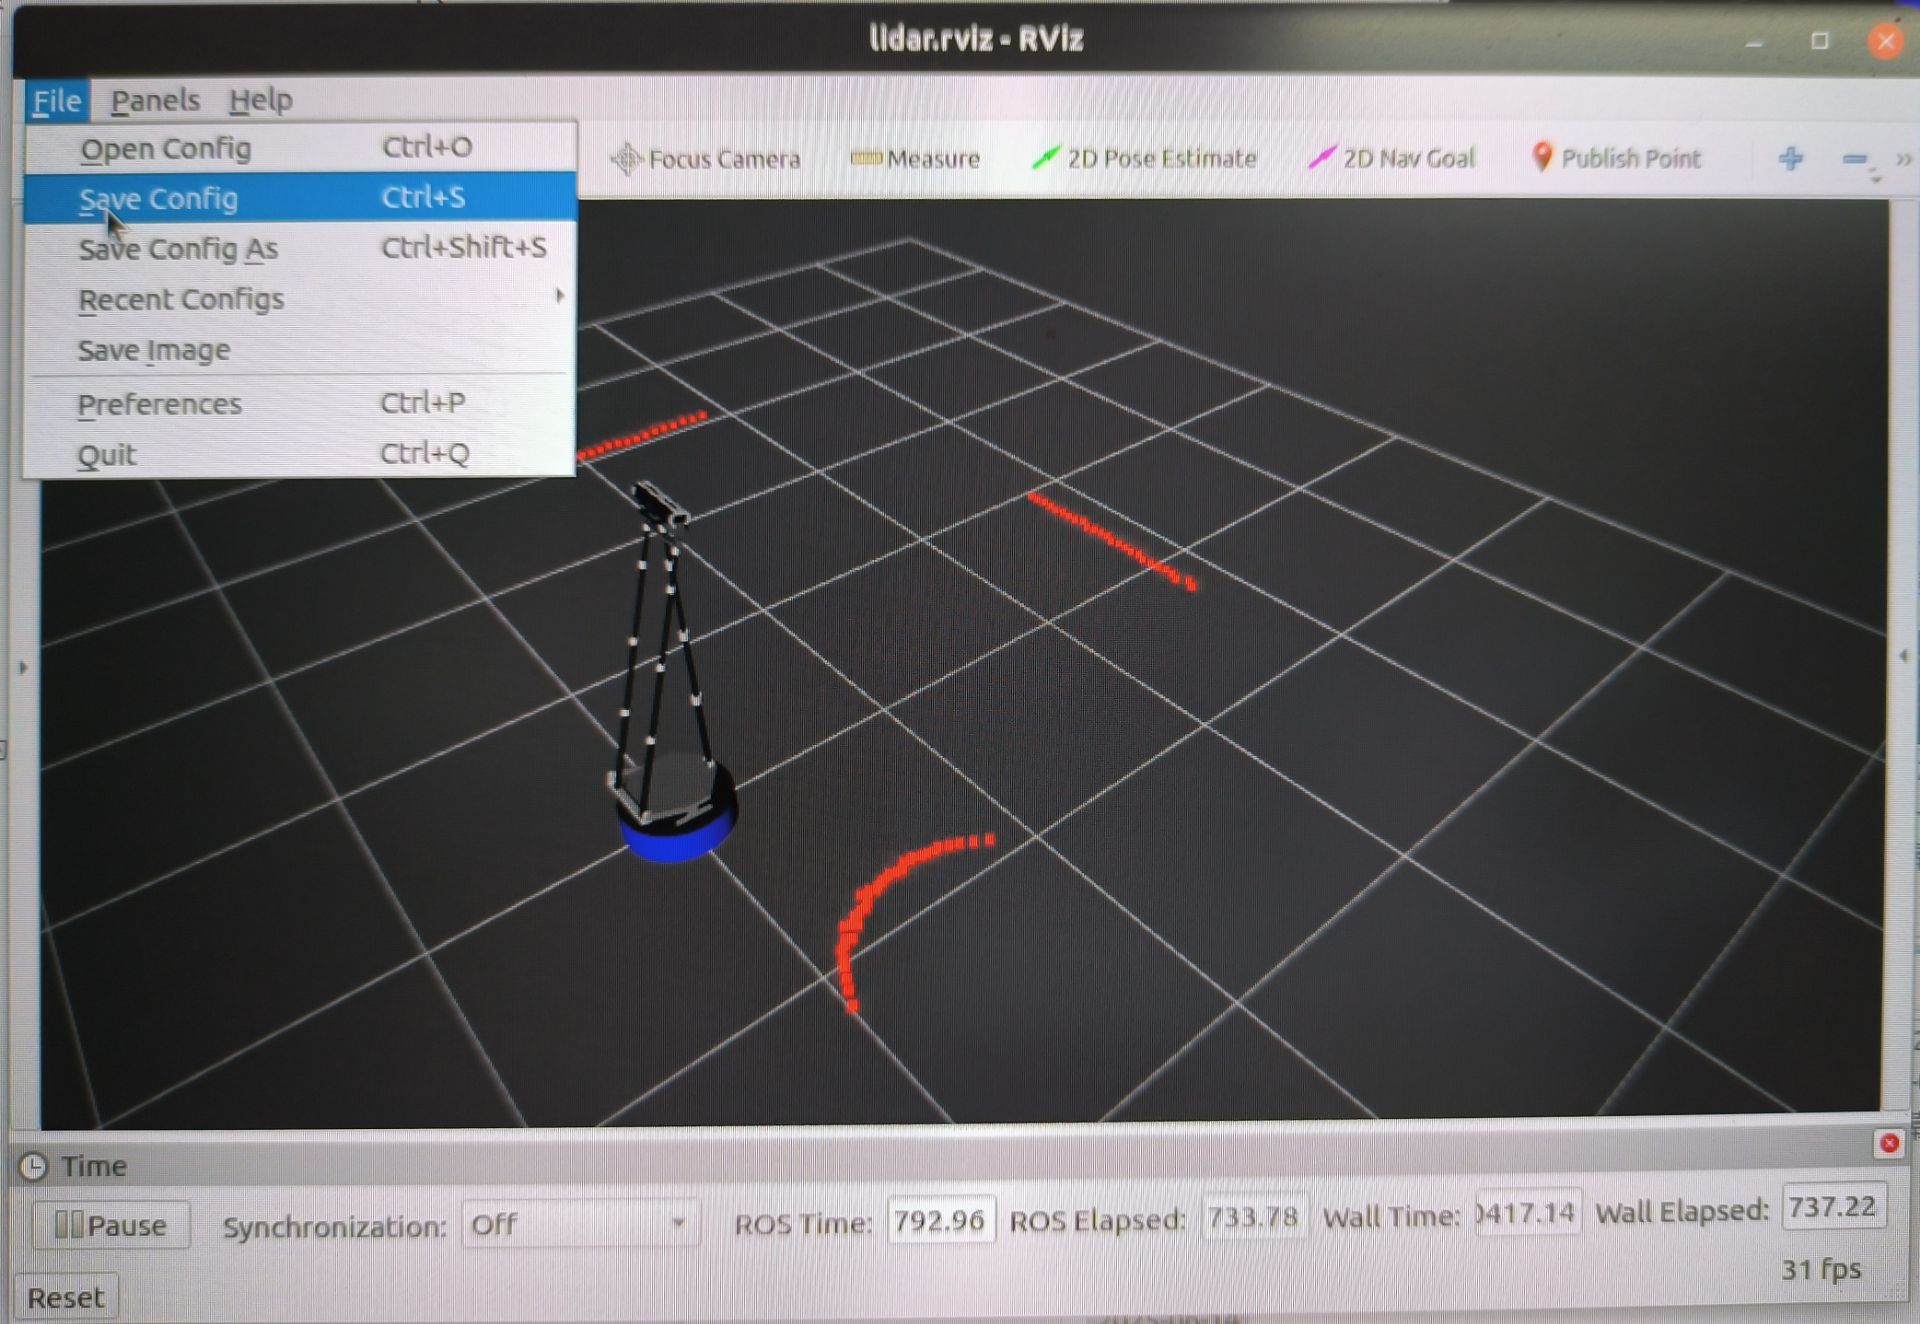
2.保存配置文件,下次在rviz界面打开配置文件
相关推荐
澜山奕秋6 小时前
RHCSA
linux·运维·服务器
Web极客码6 小时前
告别流式截断:我用客户端中间件解决长文本 API 跨国 SSE 断连与数据自愈
linux·agent 图
cnnews7 小时前
Chromebox3安装Ubuntu后内存化与最小化 eMMC 写入优化
linux·运维·ubuntu
flytalei7 小时前
Ubuntu 24.04 单节点 K3s 部署实践:从环境评估到故障排查与验收
linux·运维·ubuntu
Starry-sky(jing)8 小时前
Hermes Agent 部署后怎么升级?v0.21.7 Linux 源代码版实测
linux·人工智能·ai agent·版本升级·hermes agent
水饺编程8 小时前
第2章:Linux 基础,clear 命令
linux·c语言·汇编
GeW9 小时前
新质生产力路线图Linux和数据库自主可控实践指南
linux
yunwei379 小时前
eBPF 教程:BPF 迭代器用于内核数据导出
linux·后端·性能优化
别动我齐刘海9 小时前
实时控制学习2
linux·c++·人工智能·学习·算法
行者-全栈开发9 小时前
【容器/虚拟化】CVE-2026-53359:Linux KVM Januscape 虚拟机逃逸漏洞修复指南(潜伏16年的云安全噩梦)
linux·运维·服务器·多租户隔离·cve-2026-53359·kvm虚拟机逃逸·shadow mmu