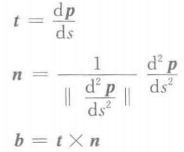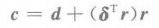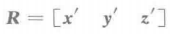机器人操作空间轨迹规划——几何基元/路径基元

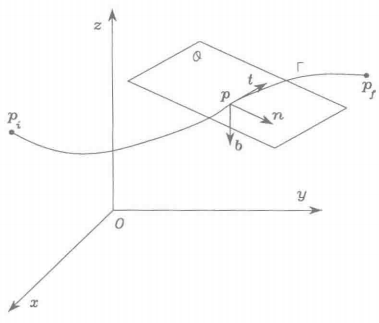
机器人轨迹规划中的"几何基元"指的是用于构建机器人期望路径(Path)的基本几何元素。它们是路径规划的基础构件,最终生成的轨迹(Trajectory)会赋予这些几何路径时间信息和运动约束(速度、加速度等)。

几何基元的核心是提供 "可复用的基础路径模块",通过拼接这些模块(需保证连续性,如位置、速度、加速度连续),可快速构建复杂轨迹,同时简化规划难度(无需直接设计全局复杂路径)。
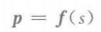
直线路径:
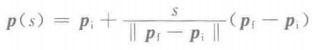
圆形路径:
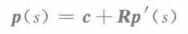
相关推荐
硅谷秋水14 小时前
面向精确到达任务的机器人-对齐3D高斯溅射方法——基于腕部-相机VLA策略
数码相机·机器学习·计算机视觉·3d·机器人
鲁邦通物联网1 天前
机器人梯控到站状态机设计:楼层匹配、事件时序与任务判断
人工智能·机器人·机器人梯控·agv梯控·非侵入式采集·机器人乘梯·机器人自主乘梯
极客互动API2 天前
企业微信 API 二次开发:外部群机器人能力边界与实战指南
机器人·企业微信·企业微信二次开发·企业微信api·企业微信sdk·企业微信ipad协议
瓶瓶持续学习中2 天前
物理AI与具身智能的技术架构区别:从空间建模到机器人动作执行
人工智能·机器人
zkk95274 天前
【机器人动力学】(四):动力学回归与最小参数集
机器人·动力学辨识·最小参数集
wechatbot8884 天前
企业微信外部群聊自动回复机器人开发实战
微信·机器人·企业微信·企业微信scrm·企业微信二次开发·企业微信api
wangxiaoxuan2174 天前
如何设计机器人 API:类型、单位、坐标系与失败语义
机器人·科沃斯八界
深蓝学院5 天前
机器人控制算法 MPC 的预测模型从哪来?完整公式推导
机器人·强化学习·机器人控制
蓝天居士5 天前
ROS2从入门到精通(13)
机器人·ros·ros 2
蓝天居士5 天前
JY61P认识、学习与实战(3)
机器人·嵌入式·传感器