摘要 : 本文面向 IIoT 开发者 ,深度解析 EC6200 机器人梯控系统 的架构解耦 。我们探讨了 EC6200 如何通过非侵入式 采集、自主学习调度 和 API 对接 ,实现多电梯品牌兼容 和高扩展性 。
导语 : 机器人梯控产品 的核心竞争力,在于其架构的解耦能力 。开发者 的目标是找到一个能通过 API 快速集成、并对底层电梯品牌无感 知的通用方案。
开发者实践:机器人梯控的 EC6200 功能与多品牌兼容解耦
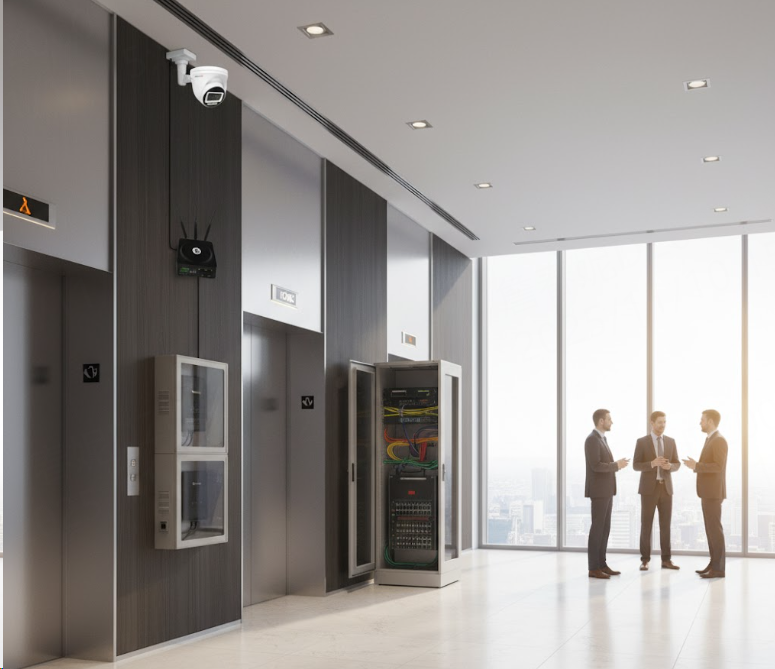
一、 架构解耦:非侵入式采集与状态解耦
EC6200 采用的技术实践实现了协议的彻底解耦:
- 状态采集解耦 :通过非侵入式 传感器采集电梯状态,跳过私有协议,实现多电梯品牌兼容 。
- 自主学习 :系统具备电梯运行状态的自主学习和自行校准 能力 ,极大地降低了现场调试和维护的难度。
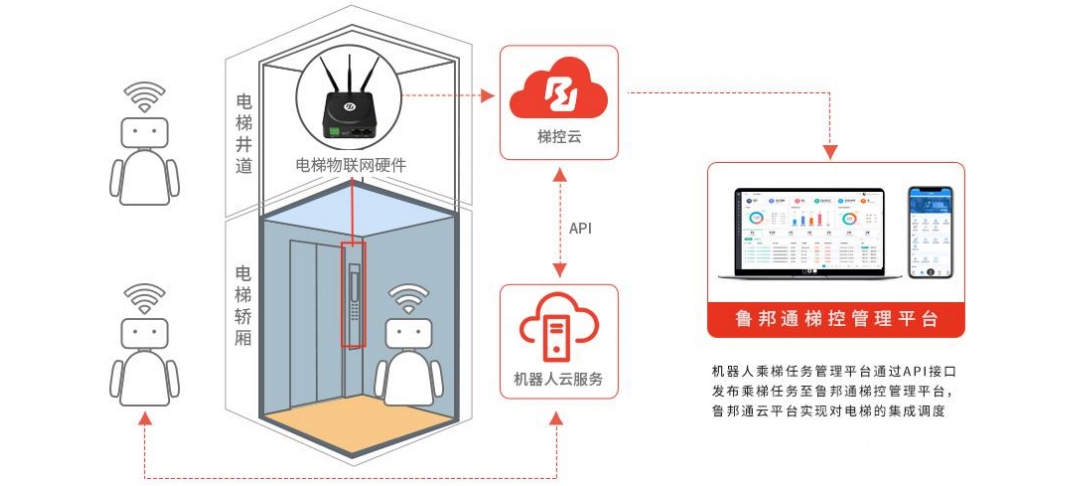
- OT/IT 解耦 :EC6200 将采集到的电梯状态数据转化为标准化数据,供机器人调度系统通过 API 调用 。
二、 核心功能:边缘调度与 API 开放性
EC6200 的功能核心在于边缘调度 和开放性 :
- 边缘调度 :内置自主电梯调度核心算法 ,确保多机多梯调度的高效性。
- API 开放性 :支持平台 API 对通 和硬件直连 (MQTT/HTTPS) ,方便开发者 快速集成和二次开发。
三、 高可靠性与高扩展性保障
EC6200 的技术实现保障了高扩展性 和高可靠性 :
- 高可靠性 :满足高电磁兼容性(EMC) ,确保井道环境下的长期稳定运行。
- 高扩展性 :支持 36 层 扩展和多梯多机协同 。
常见问题解答 (FAQ)
- 问题1 :EC6200 如何实现对电梯品牌的无感知兼容 ?
- 答 :通过非侵入式 传感器采集状态信号,避开底层协议,实现了多电梯品牌 的兼容。
- 问题2 :自主学习 功能对开发者 有何益处?
- 答 :降低了楼层配置的难度,开发者 只需关注 API 的对接和应用逻辑。
- 问题3 :高扩展性 如何保障?
- 答 :支持 36 层 扩展、多梯多机协同 和 API 对接 能力 。
总结 : EC6200 机器人梯控系统 的架构解耦 ,以非侵入式 采集和自主学习 为核心,成功实现了多电梯品牌兼容 和高扩展性 。