灵猴机器人操作

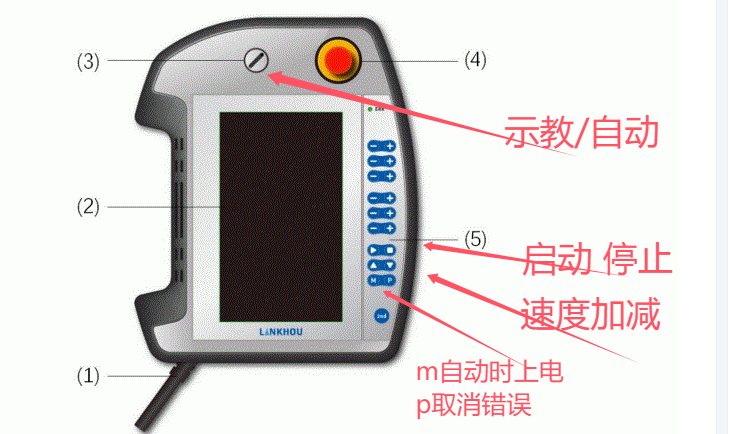
1.先打示教模式

2.按住刹车

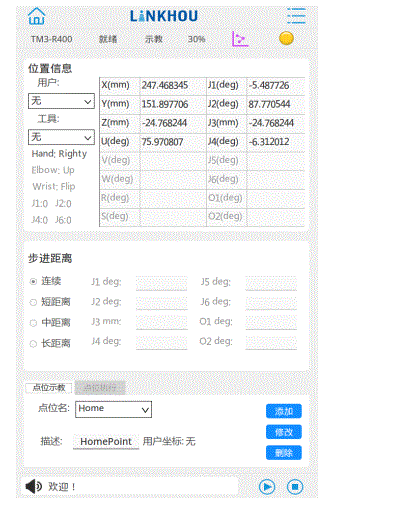
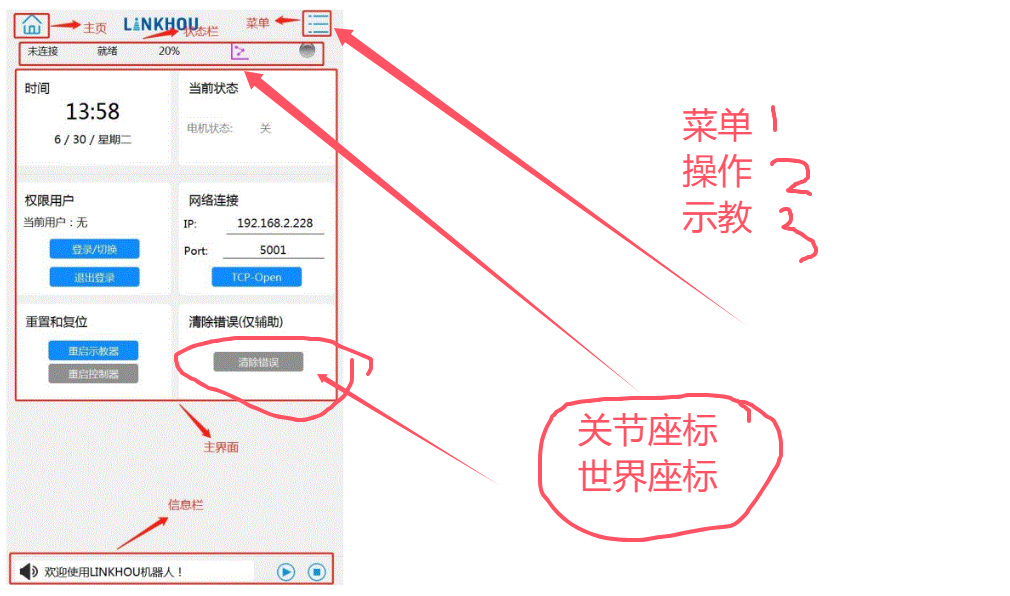
3.选择菜单 --- 操作--- 示教

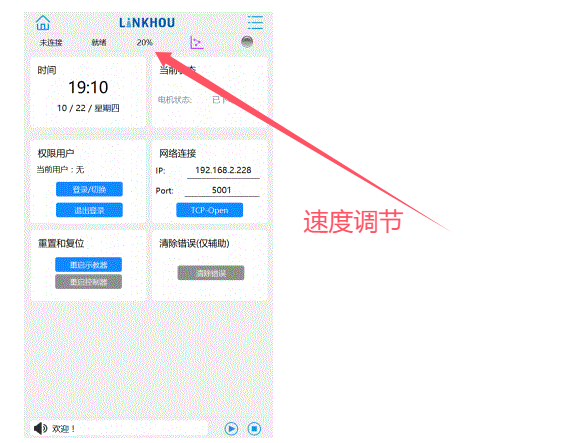
4.调节速度 选择合适的世界座标或者关节座标

5.选择对应轴加减即可

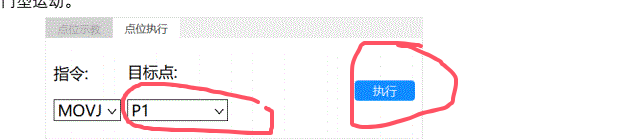
6.选择目标点位 点执行即可

7.若中途 会碰 松刹车即可

若关节超限 点P 取消错误
松产品

1.先打示教模式

2.按住刹车

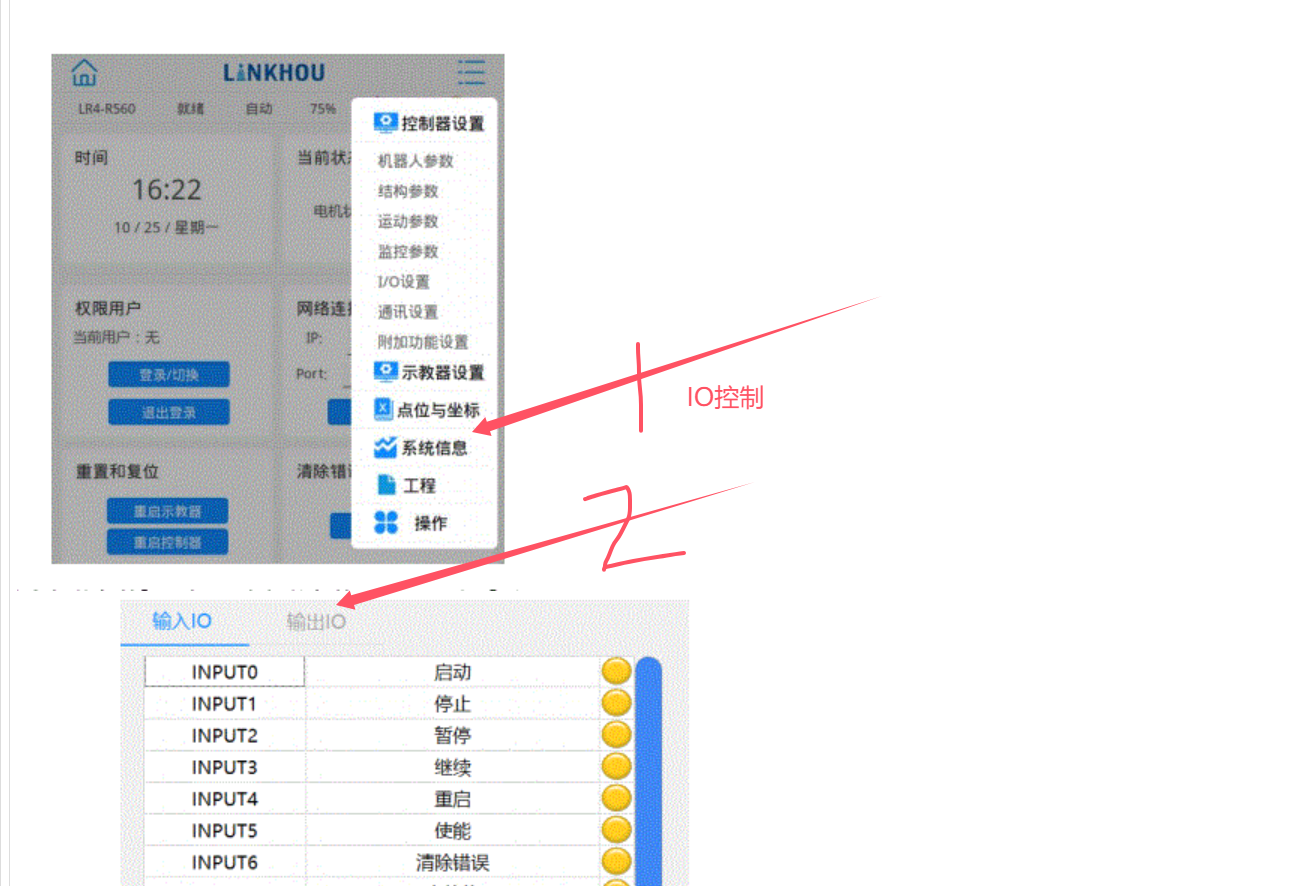
3.选择菜单

4.系统信息

5.IO控制
相关推荐
JIAOZHANZHISHIKU26 分钟前
机器人外壳粘接性价比怎么选?3M VHB 胶带与结构胶解决方案
经验分享·机器人·工业胶粘剂·3m胶粘剂
GlobalInfo1 小时前
2026年机器人多指灵巧手市场分析报告——涵盖行业调查、趋势分析与发展前景
大数据·人工智能·microsoft·微服务·机器人
zkk95277 小时前
【机器人感知运控笔记一】从点云到避障:距离场的构建、查询与梯度
机器人·具身智能·sdf·esdf
XMAIPC_Robot10 小时前
-40~85℃宽温实测:RK3588 机器人控制器硬件底座,长时间 SLAM 定位稳定性验证
人工智能·fpga开发·机器人·边缘计算·arm+fpga·rk3588+fpga
绿蕉10 小时前
谁在阻碍机器人连续跑300天?——被遗忘的“工程一致性“与“故障漂移“
机器人
数智奔流11 小时前
OpenAI健康板块负责人:AI医疗健康的上限和下限
机器人·具身智能·禾赛
绿蕉12 小时前
从硬件内卷到“中间件荒“——仿真工具、开发接口、开源生态
中间件·机器人
TMT星球12 小时前
云从科技训推一体化平台入选重庆市智能机器人产业链公共服务平台
人工智能·科技·机器人
大江东去浪淘尽千古风流人物12 小时前
【FLORA】机器人视频标注引擎解析:三模型如何产出动作指令与四类奖励信号
matlab·机器人·跨模态·遥感·图像匹配·1024程序员节·特征描述符
猫先生Mr.Mao13 小时前
让动作先接受“未来检验”:ThinkWorld 如何用世界想象强化机器人推理
机器人·强化学习·具身智能·vla·世界模型·thinkworld