FPGA教程系列-番外篇Model Composer初探

FPGA教程系列-番外篇Model Composer初探

某些原因,接触到这个东西,感觉还挺有用的,就本着记录下的原则,进行一个学习的记录。

早期应该是叫System Generator ,后来应该是改名成Model Composer,其实名字不重要,重要的是功能。

System Generator是Xilinx公司进行数字信号处理开发的一种设计工具,它通过将Xilinx开发的一些模块嵌入到Simulink的库中,可以在Simulink中进行定点仿真,可以设置定点信号的类型,这样就可以比较定点仿真与浮点仿真的区别。并且可以生成HDL文件,或者网表,可以在ISE中进行调用。或者直接生成比特流下载文件。能够加快DSP系统的开发进度。

安装

Xilinx出品,安装过程自行百度,但是。。。版本的兼容性真的要吐槽一下,每个版本对应一定范围内的Matlab,安装前一定要做好工作,否则。。。重装吧,少年。

其实也不只是对Model Composer的学习,顺便看看Simulink的一些基本的操作和功能,技多不压身吧。
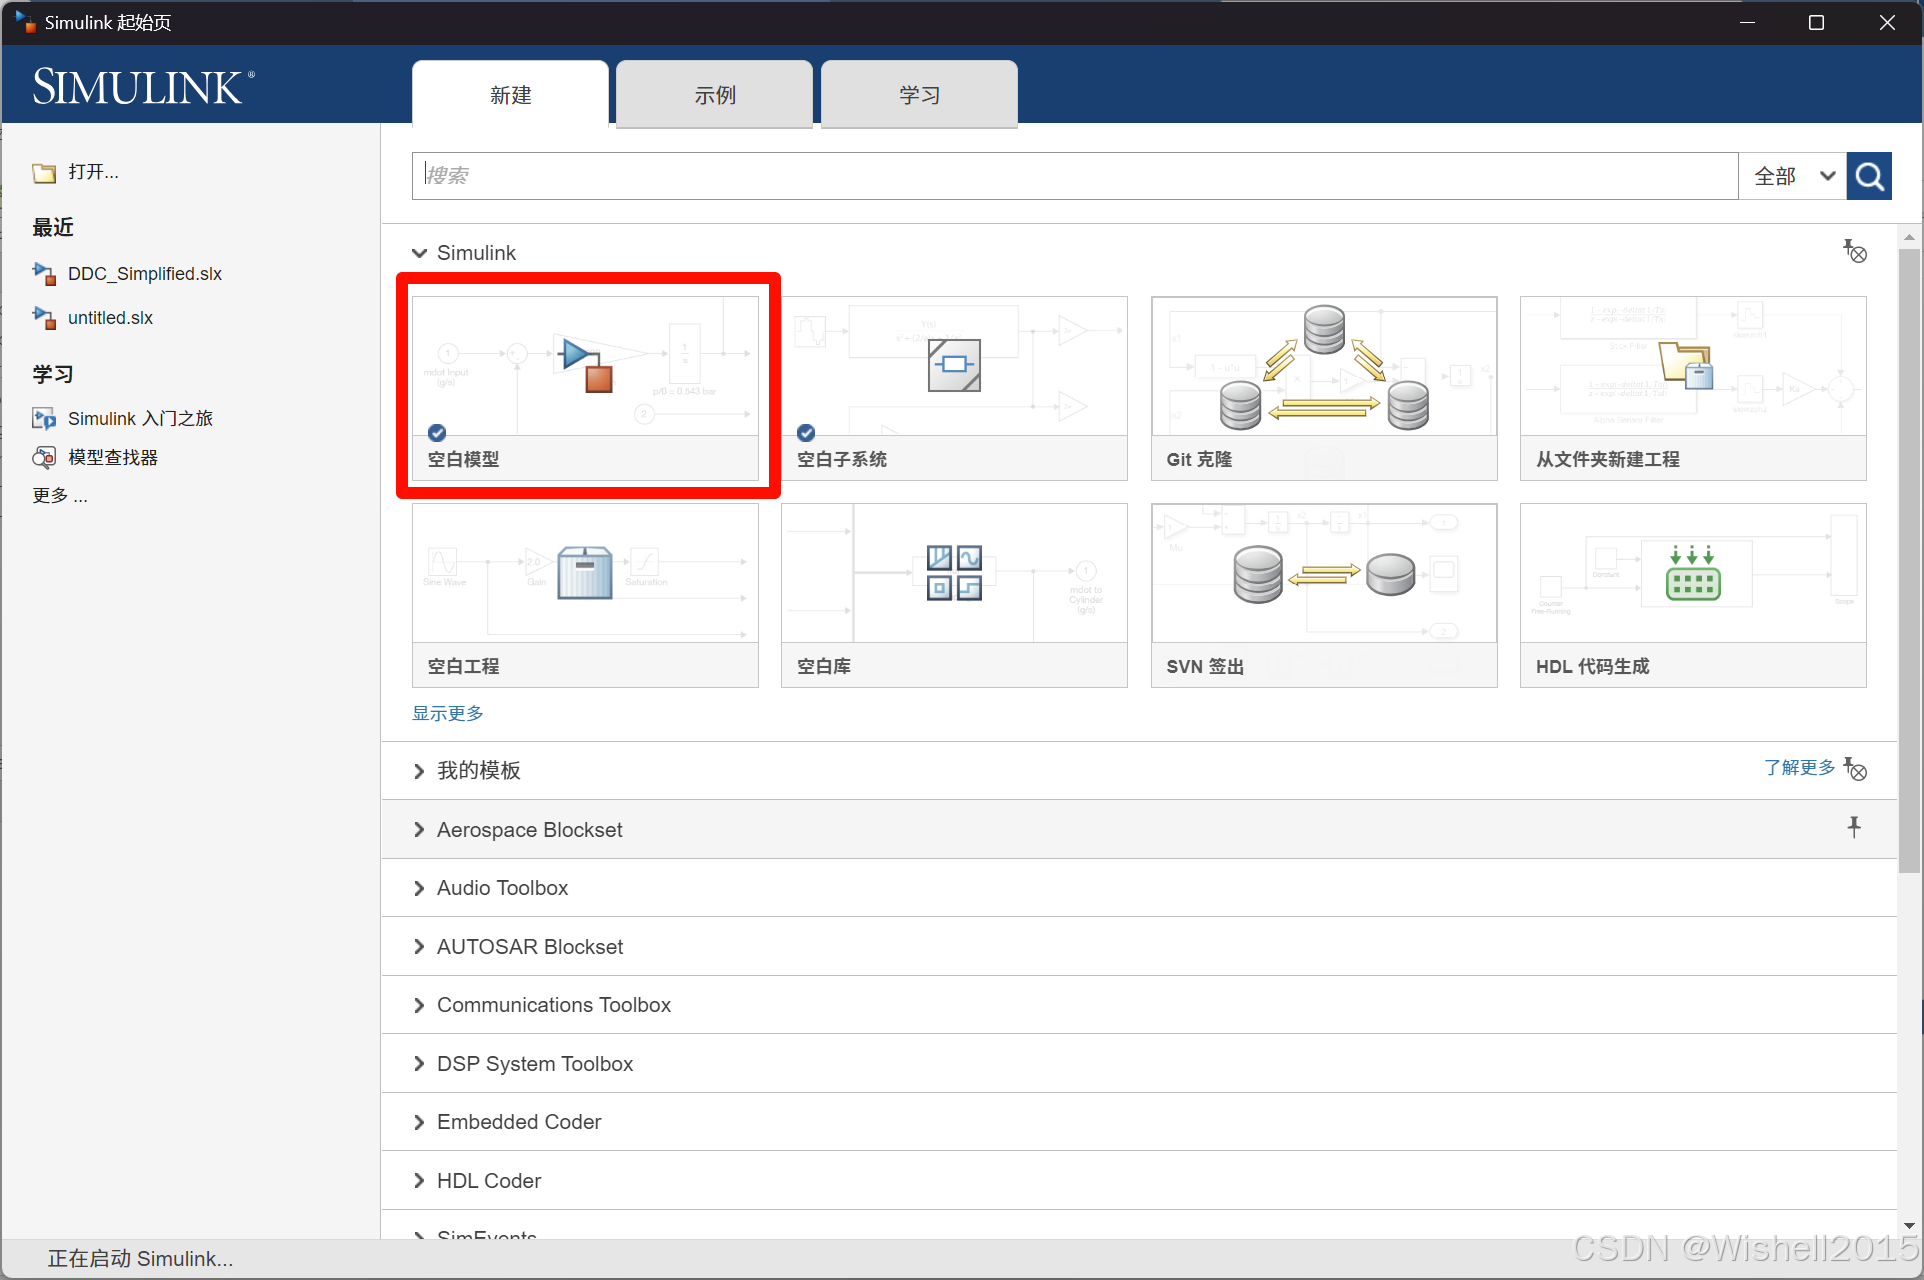
新建一个空白的模型
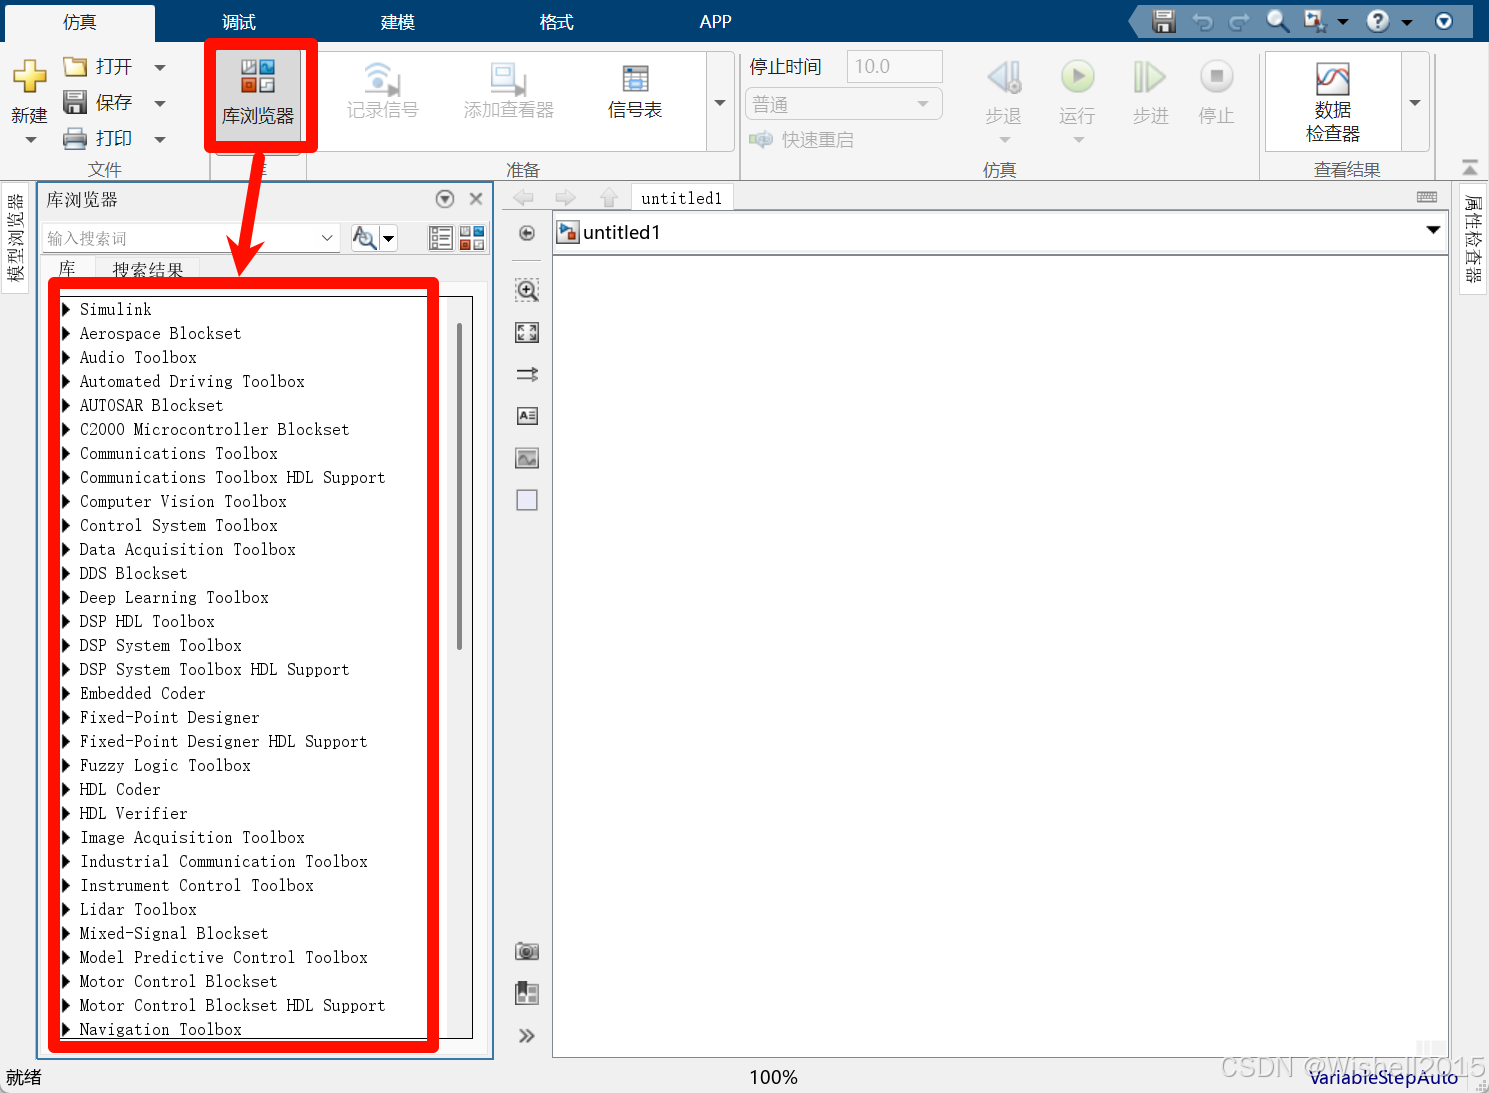
可以从库浏览器中,添加相应的模块。

简单测试
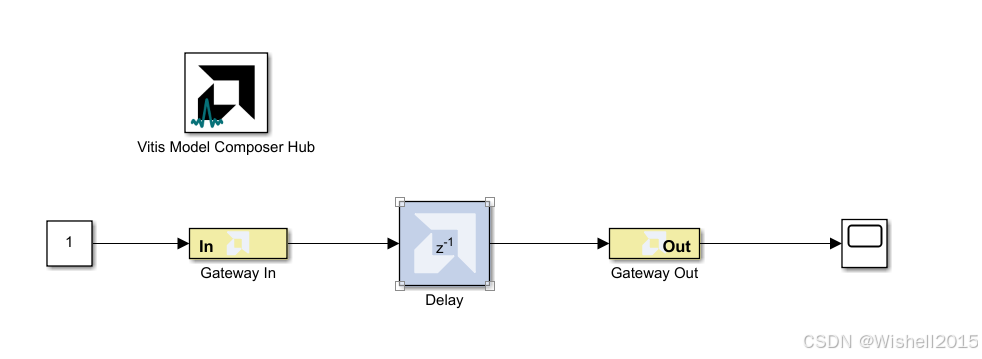
做一个简单的延迟。Z变换代表了延迟一个单位时间,具体的为什么Z变换代表延迟,后边懂了再具体说说吧。

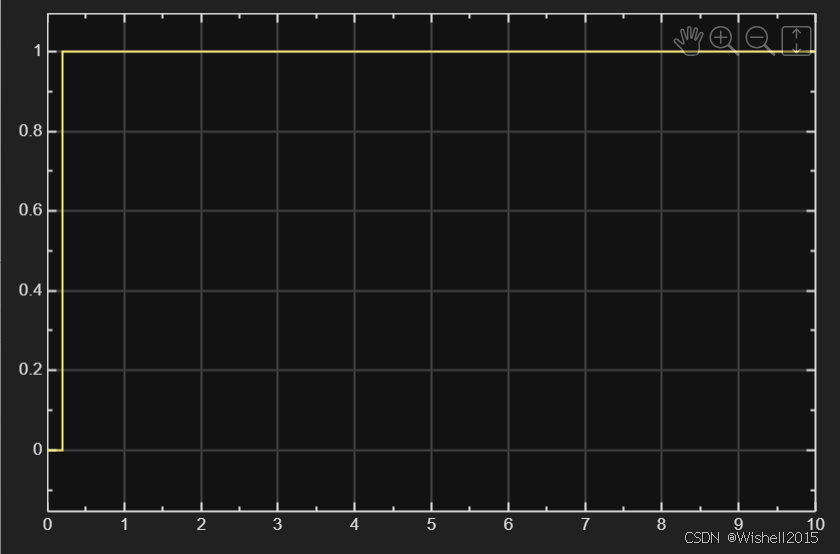
先贴结果:
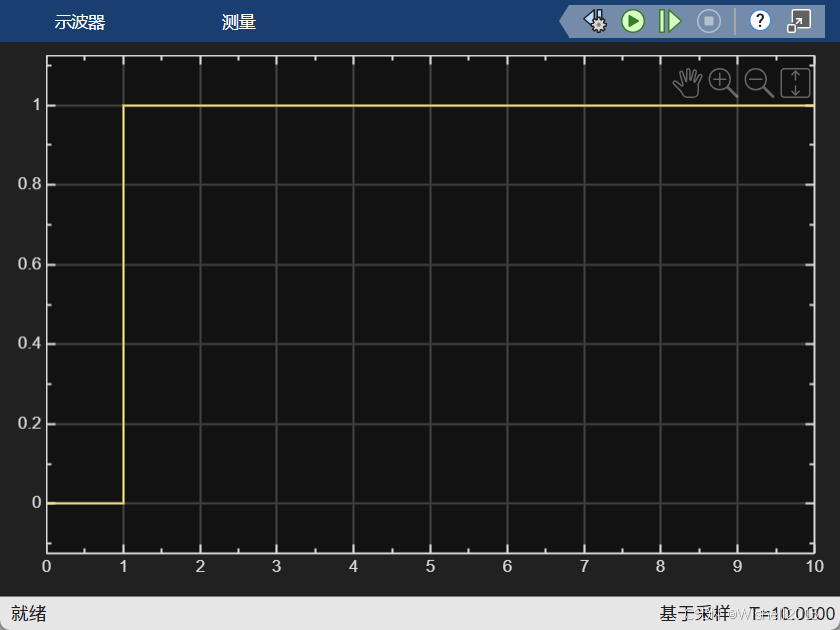
与预计的结果一致,再谈谈几个注意点:

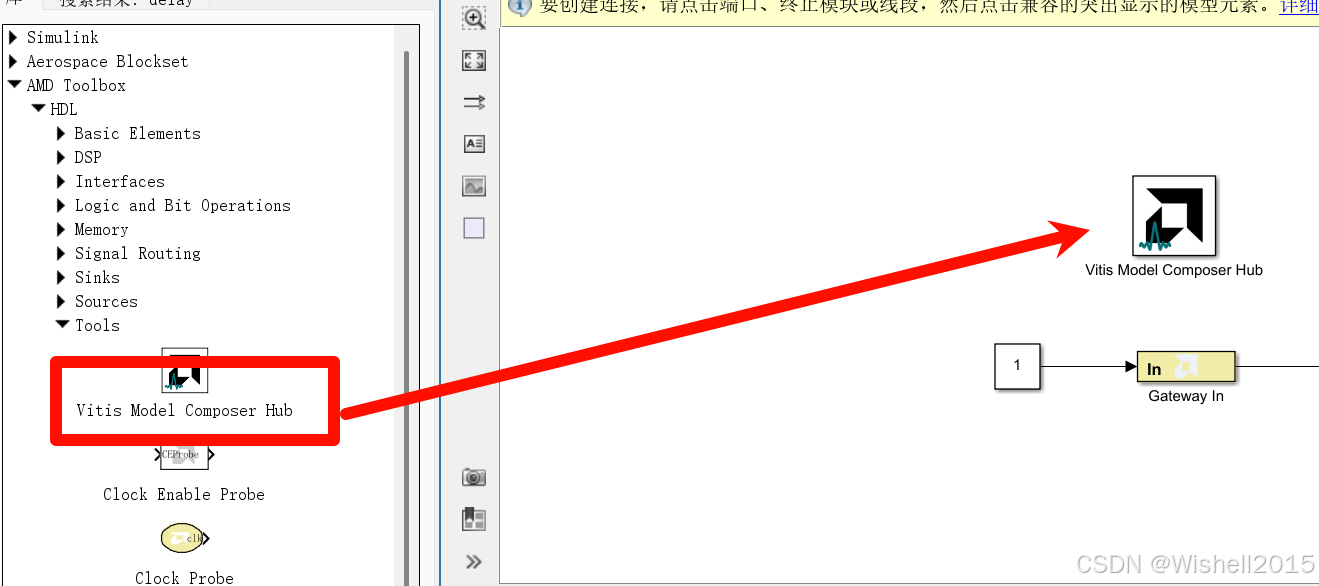
1、这玩意必须要有,没有的话报错,而且要设定对应的器件,不做ip核的话,随便选。
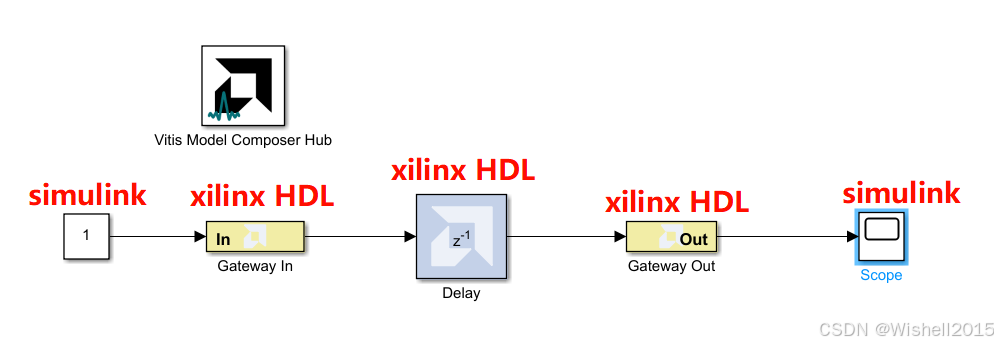
2、不要觉得模块随便选就OK,这些东西都要对应,否则的话,继续报错。
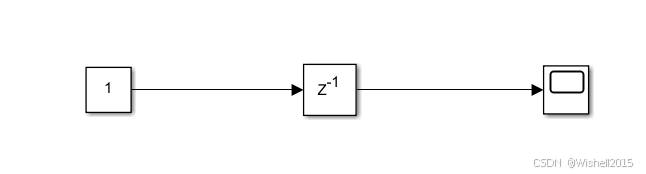
3、如果只是仿真的话。。。。全部用simulink模块好像也可以。延时的时间可能得看看具体是什么个情况。
综上,基本的仿真好像就是这样,可以稍后深入研究一点。

‍

相关推荐
码农小韩11 天前
FPGA学习(一)——LED点灯与开发流程
学习·fpga开发·入门·环境配置·仿真·点灯
兜里只有三分钱~11 天前
启元机器人 π0 与 GR00T N1 对比:VLA 模型的两条技术路线
机器人·微调·预训练·仿真·vla
兜里只有三分钱~11 天前
从 URDF 到 SDK:开发者视角拆解启元 T1/Q1 机器人架构
机器人·sdk·仿真·ros2·urdf
cyf3113 天前
用 VMware 虚拟机跑通阿里 SimAI:不买 GPU 服务器,也能研究大模型训练(超详细版)
vmware·gpu·仿真·simai·ai大模型训练
Soonyang Zhang22 天前
aisimulate分析(一)——算子workload建模
仿真·1024程序员节·vllm·推理框架·sglang
广州智造22 天前
Radioss破坏模型FAILJOHNSON (Johnson-cook) 和 FAILTAB1
运维·数据库·自动化·仿真·建模·后处理·前处理
七夜zippoe23 天前
启元 Q1 三份 MJCF 仿真文件对比:显示 / 运动学 / 全范围怎么选
ai·机器人·仿真·robot·mjcf
今宏科技1 个月前
2026 仿真软件怎么选?从结构、CFD 到多物理场的工程选型指南
仿真·cae·西门子·simcenter
玖石书2 个月前
LVGL的windows开发环境安装指南
windows·数字人·lvgl·仿真
风合星语2 个月前
2026 机器人工程实例(五):让 Allegro Hand 在 MuJoCo 中完成接触抓取——抓取状态机、稳定抬升与受控释放
c++·python·机器人·仿真