智能焊接机器人模拟器

robotEMU

机器人焊接仿真工具3.0

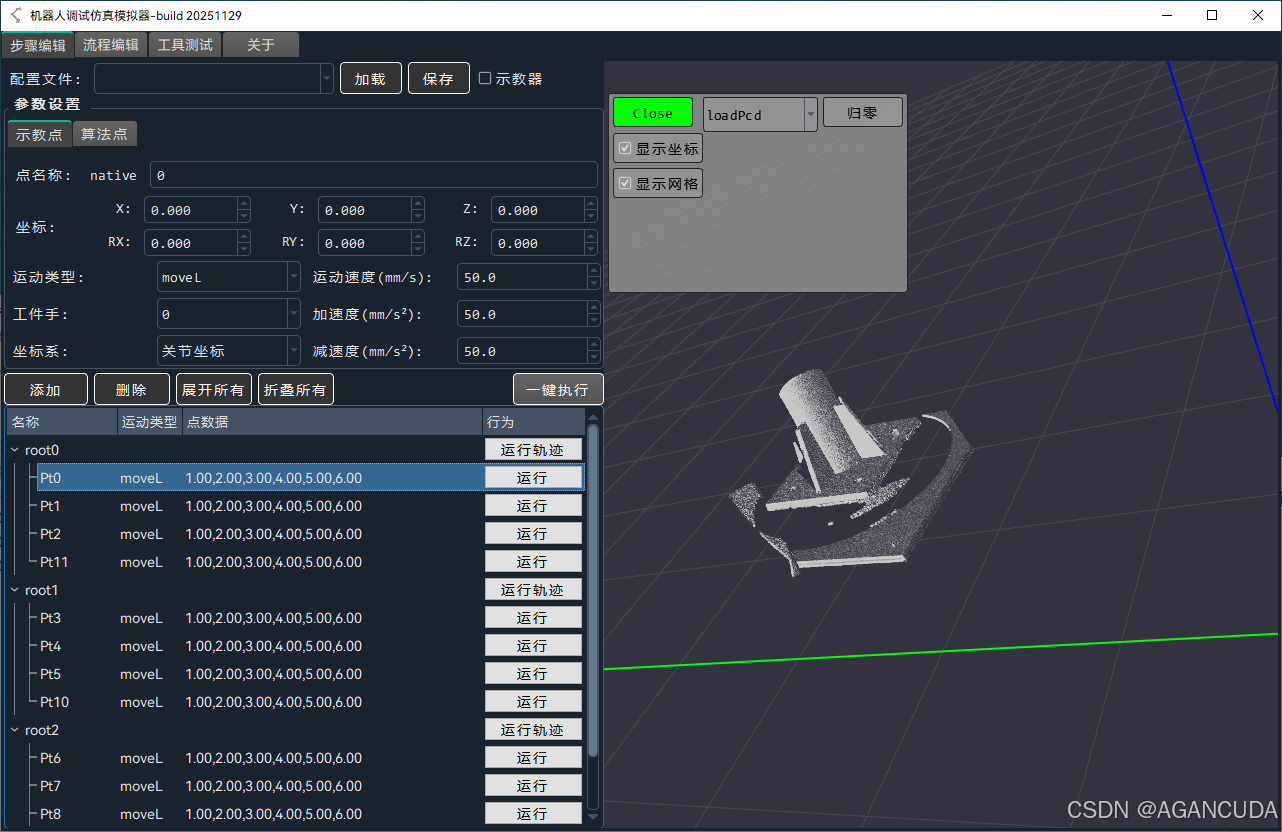
建模扫描操作

可添加相机拍照点位或 连续组合的点位组。添加一条后,点行末执行按钮可单条定位到相机拍照位置点。

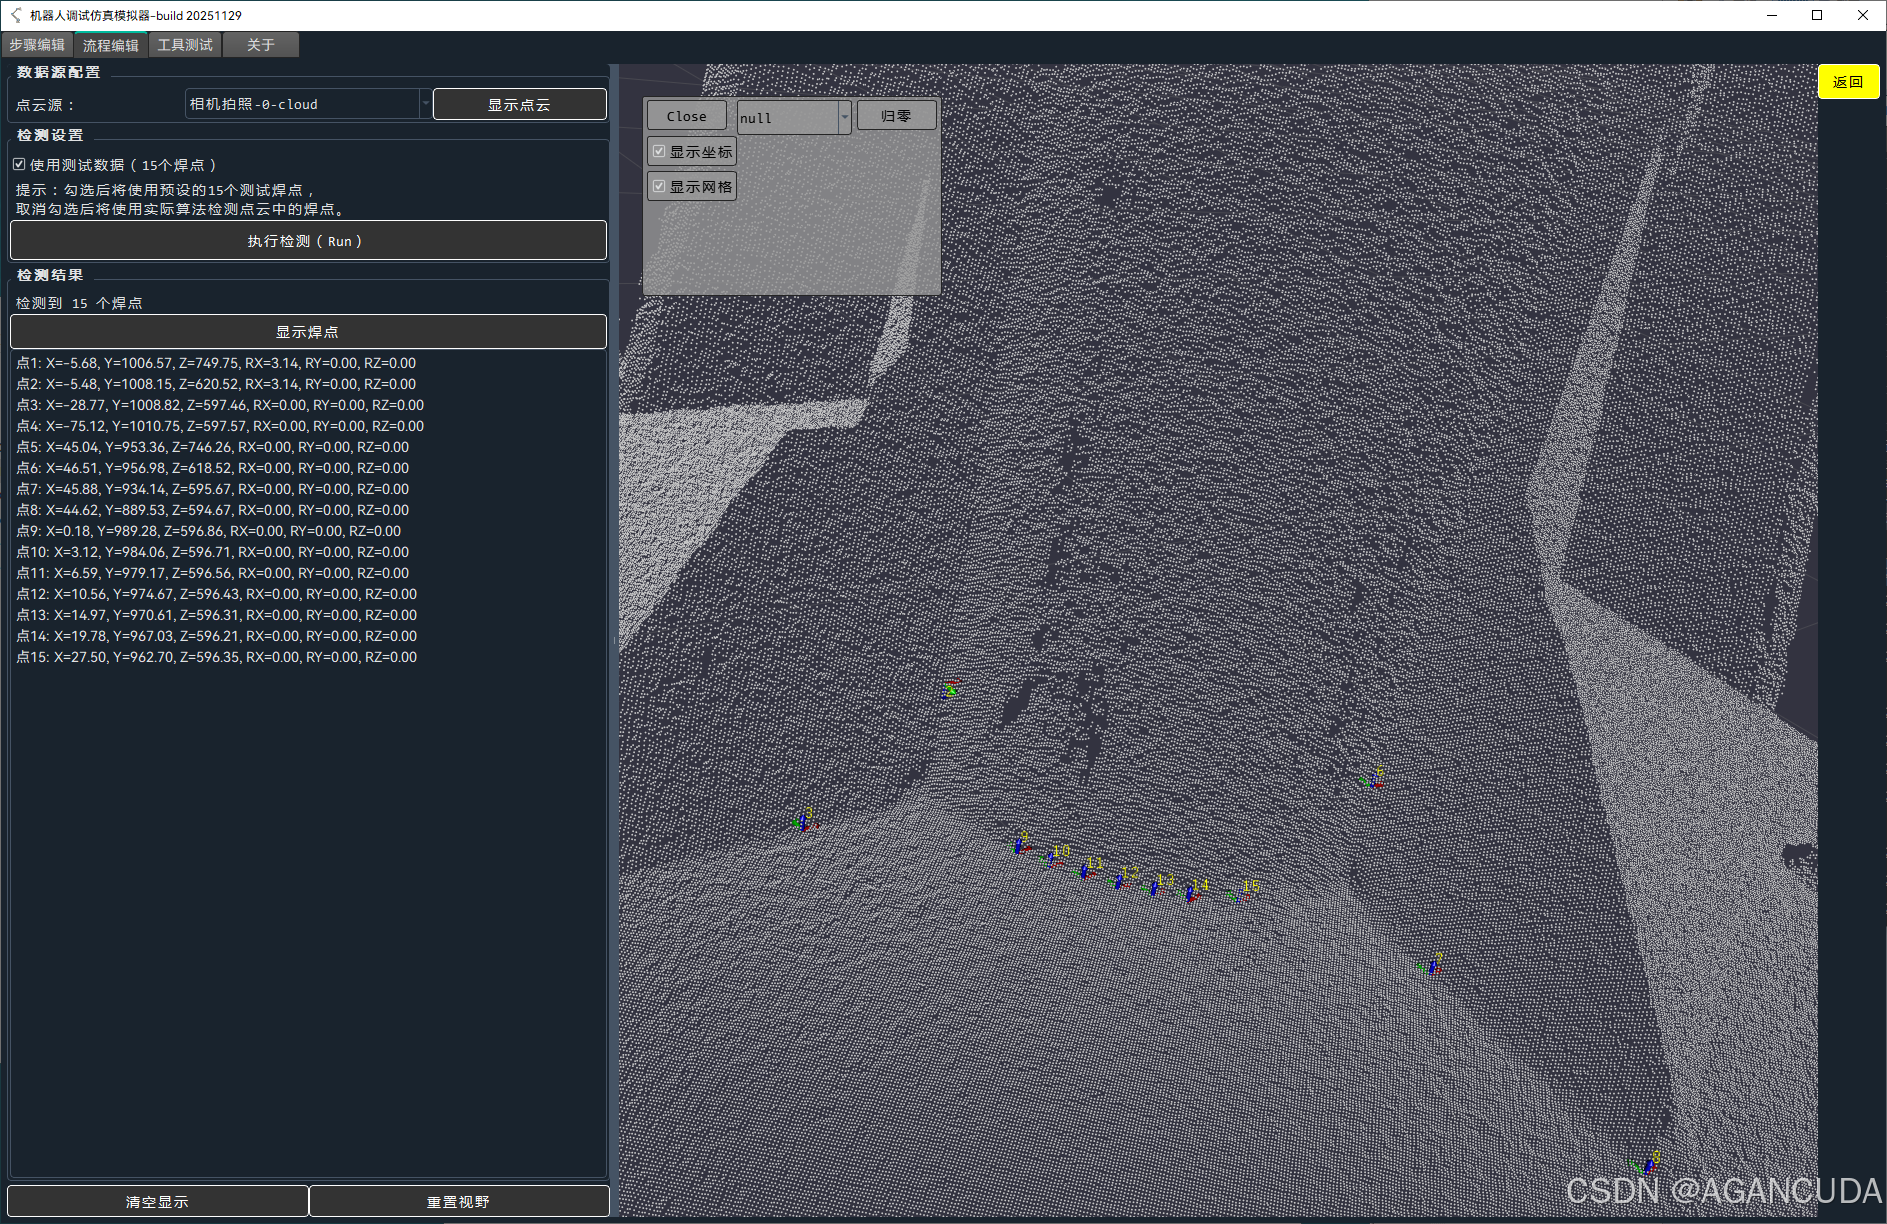
生成识别的焊点

一键生成焊点则会按照上面列表一一执行移动相机来计算生成识别焊点数据。生成后的识别焊点与上面建模动作具有关联性,当选择显示全部建模点将刷新显示所有生成的识别焊点。

焊接操作

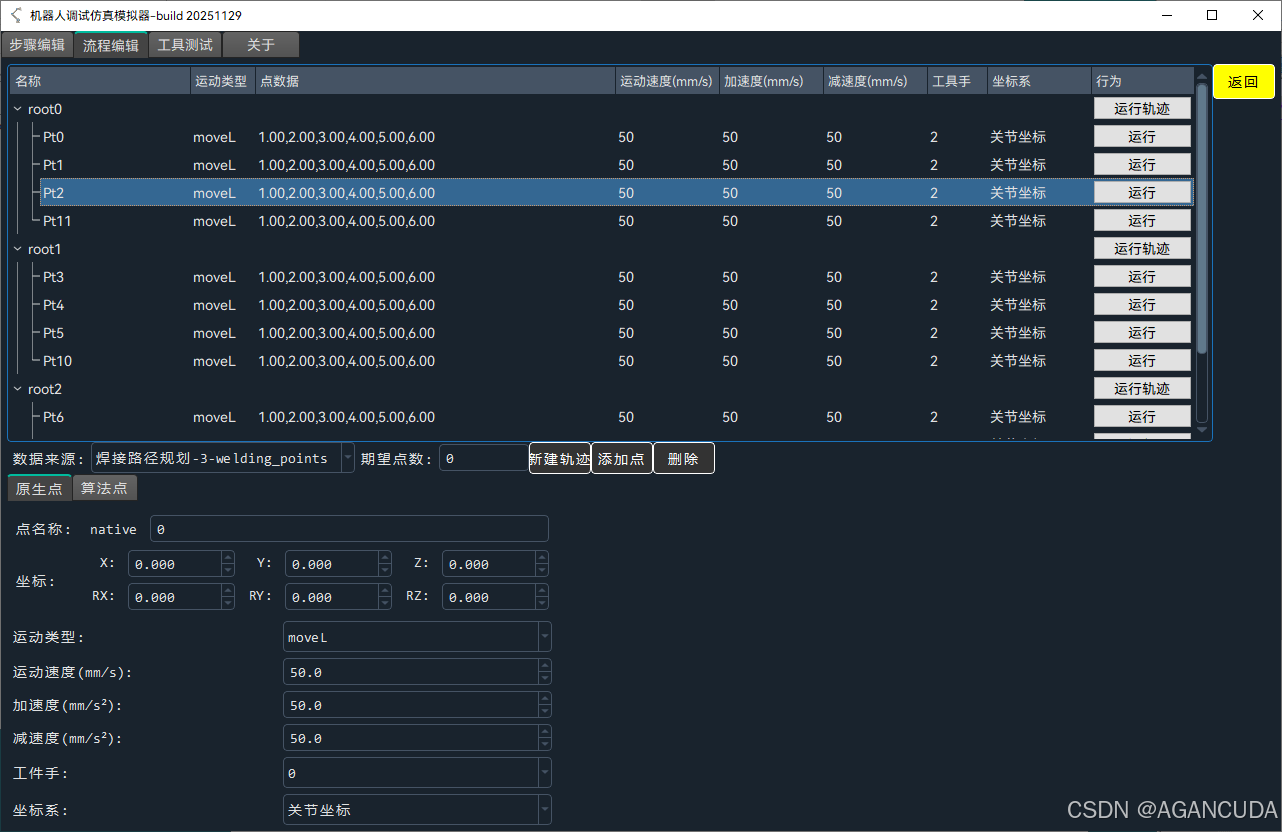
创建焊接步骤:在得到识别后的焊点后,根据焊点数据创建焊接步骤,上面动作行为下拉含有:过度点,起弧,收弧,moveL (其他待定)等操作关联项。 焊接步骤的一条组合至少包含一个点位(可添加识别焊点外的点位做补充) 。

一键全部执行

将根据上表创建完成的焊接组合步骤一一执行。
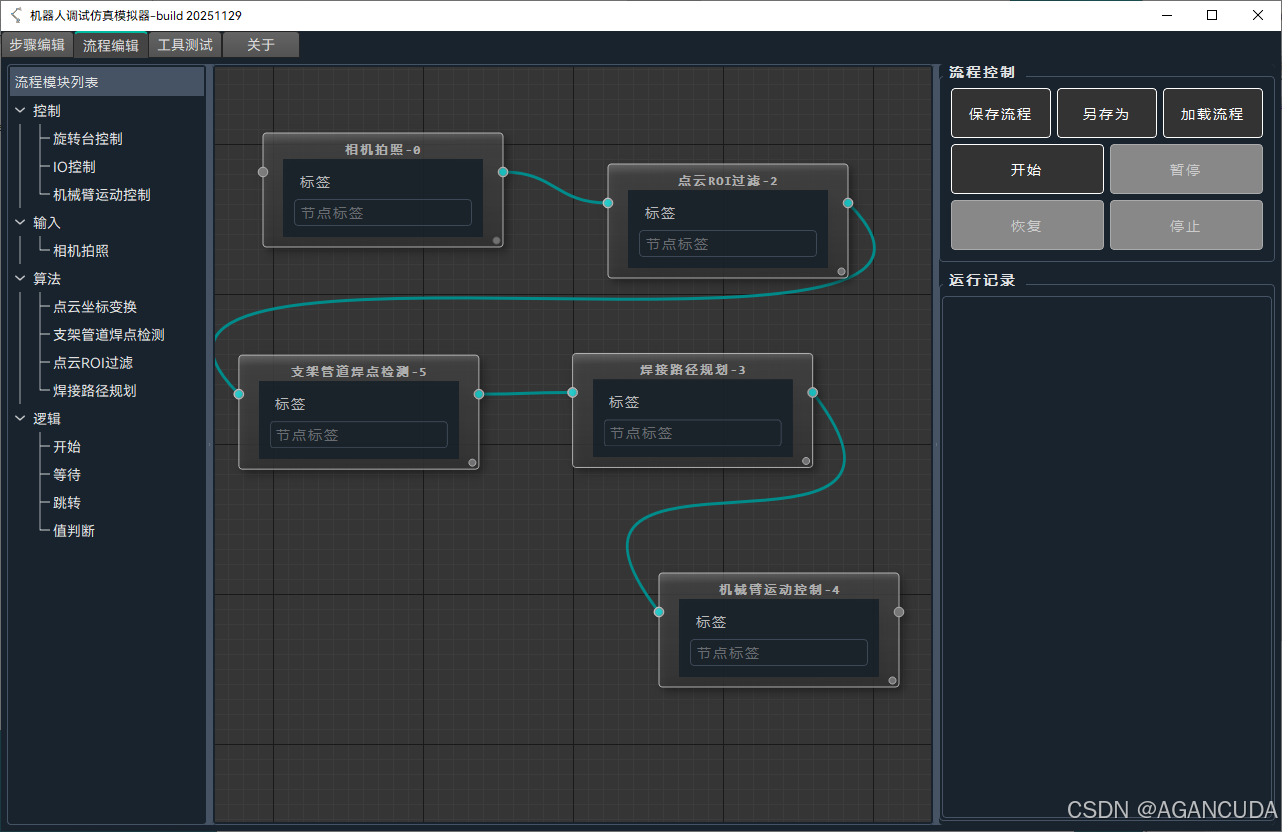
用QtNodes实现了图元流程式编辑。

对轨迹可以仿真可以拖动编辑

可见 https://gitee.com/xhamigua/robotEMU.git

相关推荐
硅谷秋水5 小时前
RoboAtom:机器人学习的大规模原子-动作监督
人工智能·机器学习·计算机视觉·机器人
硅谷秋水5 小时前
OpenRUA 方法分析
人工智能·机器学习·语言模型·机器人
蓝天居士18 小时前
EtherCAT从入门到精通(7)
机器人·嵌入式·ethercat
蓝天居士21 小时前
EtherCAT从入门到精通(10)
机器人·嵌入式·ethercat
敢敢のwings1 天前
Long-WAM 深度解析:机器人怎样记住过去、预测未来,并及时完成下一段动作
机器人
敢敢のwings1 天前
从 VPP 到 VPP2:让机器人看懂未来,再把未来变成动作
机器人
小lo想吃棒棒糖1 天前
把机器人训练从 GPU 搬到昇腾 NPU:启元 Q1 起身动作 PPO 训练全记录
python·机器人·昇腾·启元机器人
天树星智源1 天前
机器人 VLA 一个模型同时动手和动脑:动作参数只占 0.21%,万级扰动任务 85.9%
论文阅读·机器人·vla·全身控制
lisw051 天前
基于神经网络的机器人导航系统的设计与执行!
神经网络·机器人·自动化
敢敢のwings1 天前
机器人如何通过触觉认识物体:从材质分类到接触状态判断
分类·机器人·材质