ROS NOETIC 安装教程

这里强烈安利 鱼香ROS 大大的ROS一键安装教程!

接下来我将按照大大的安装教程走一遍ROS的安装流程。

bash 复制代码
wget http://fishros.com/install -O fishros && . fishros

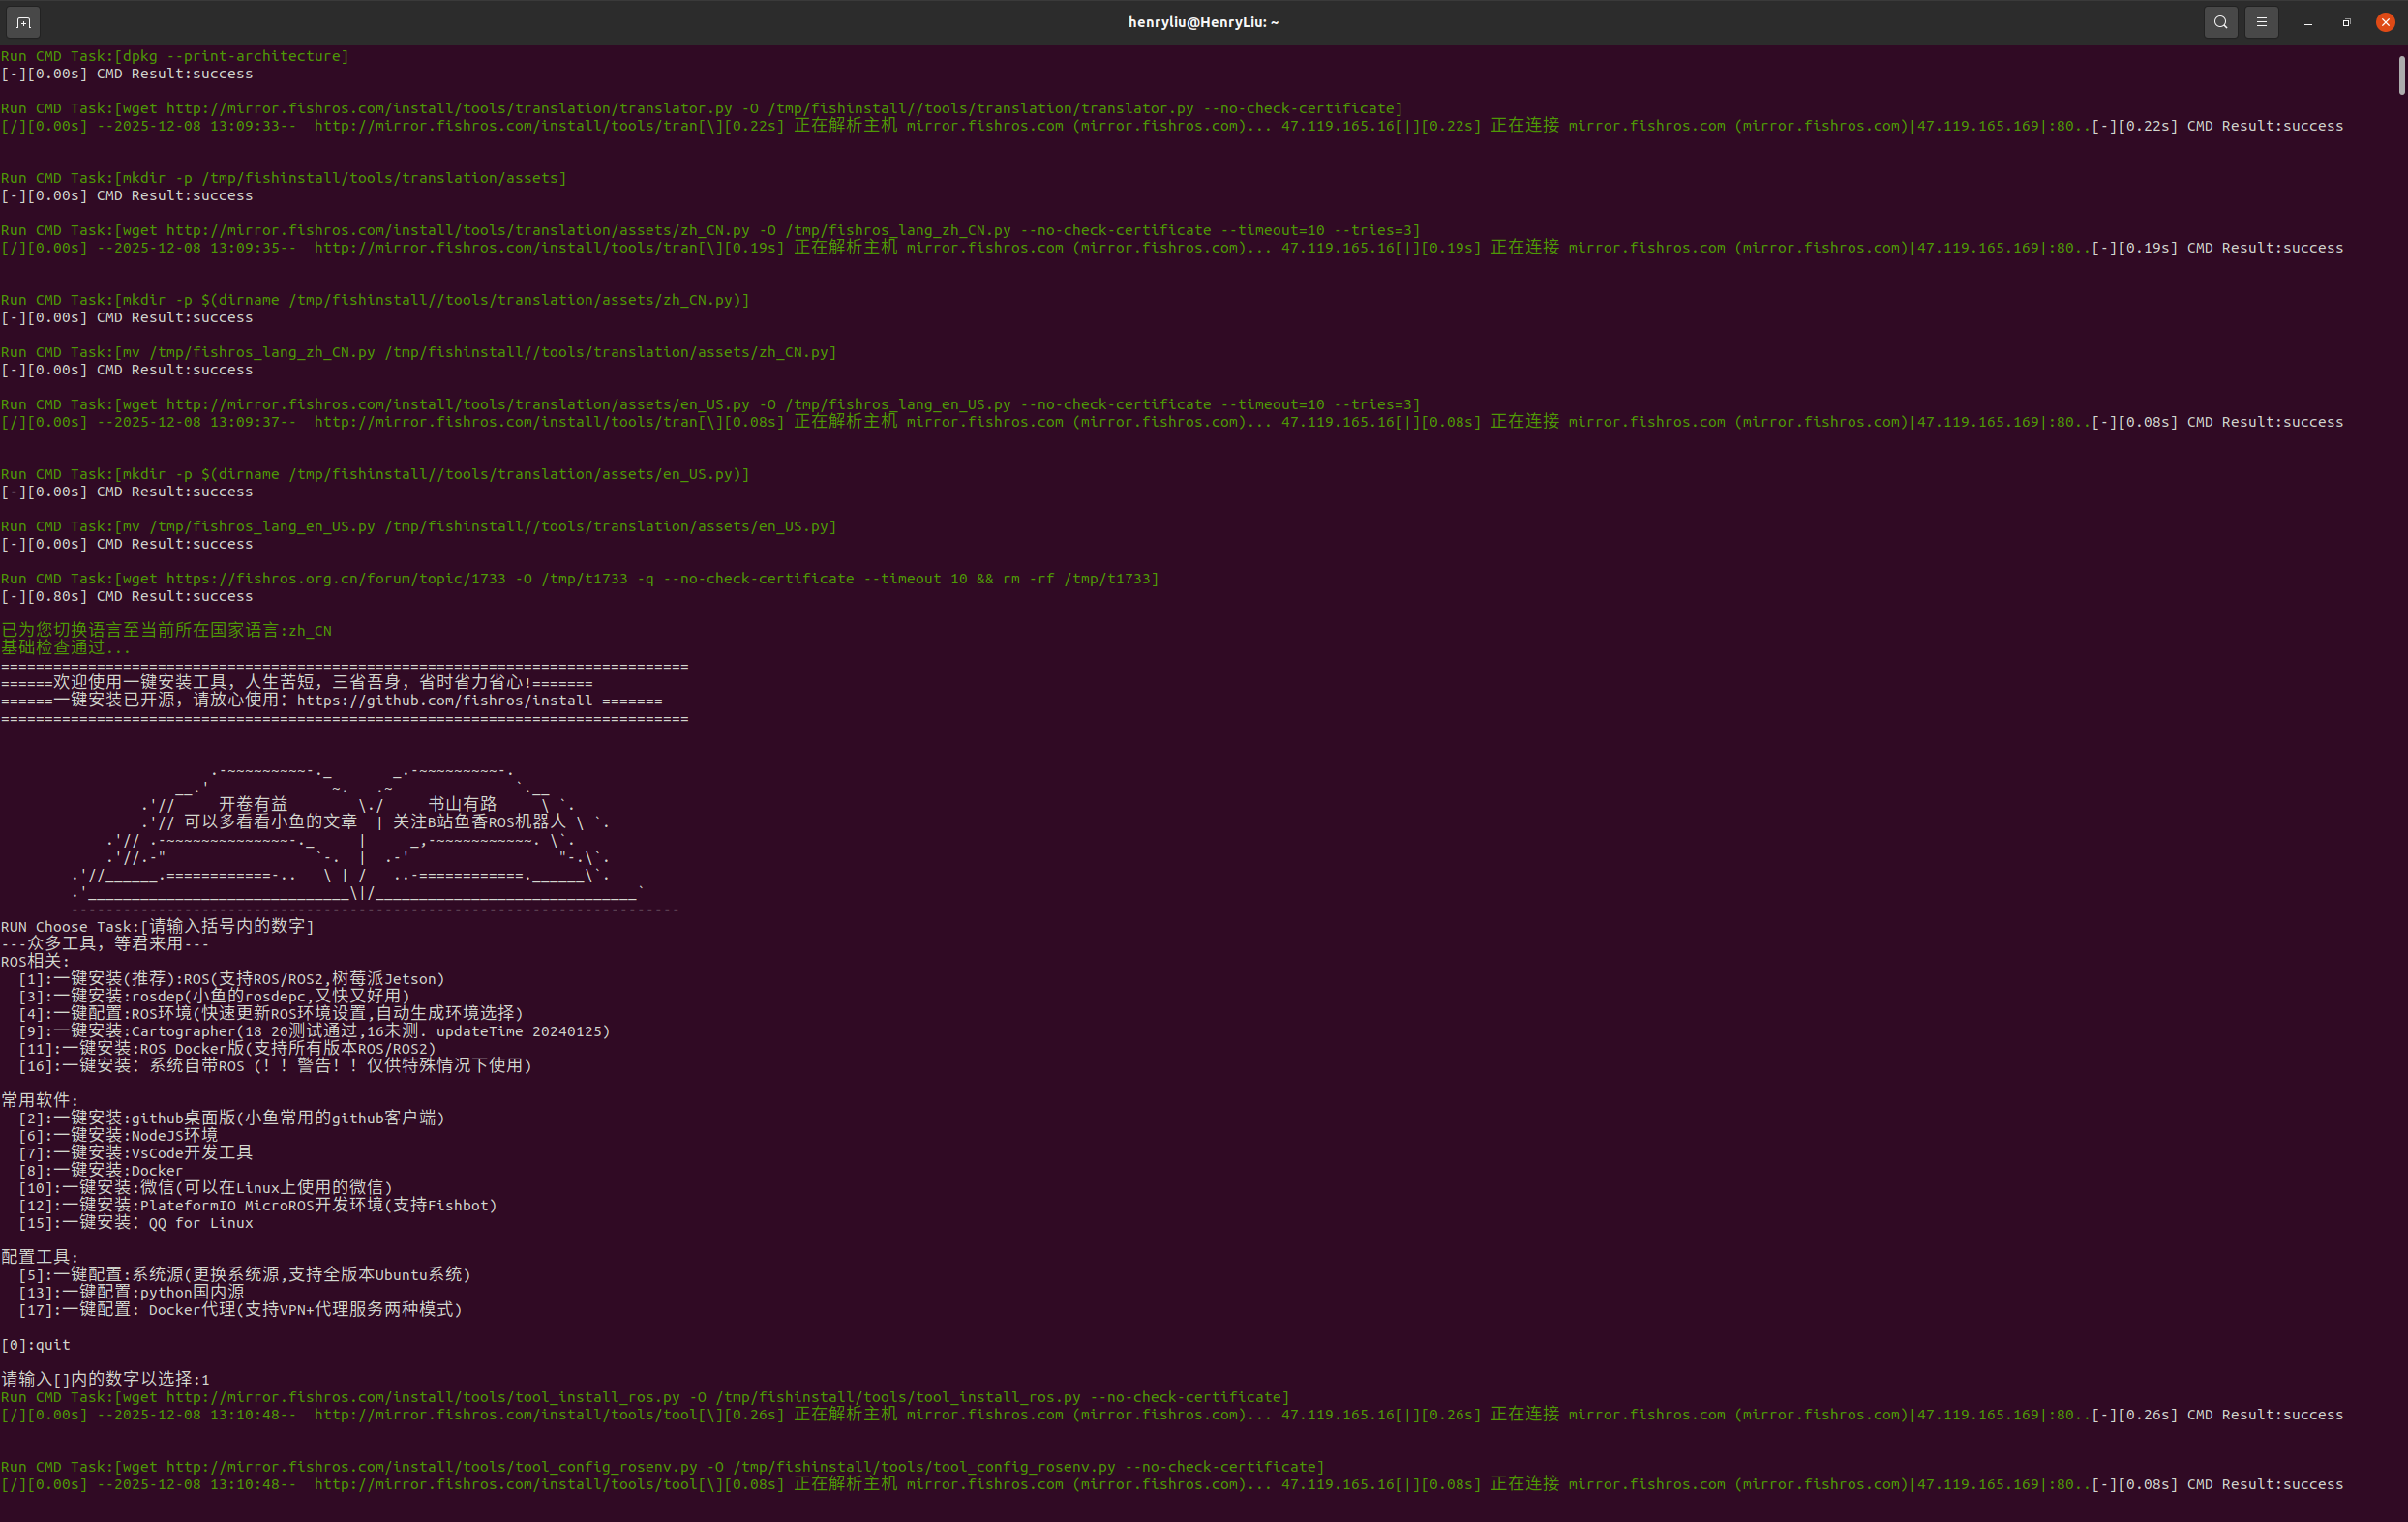
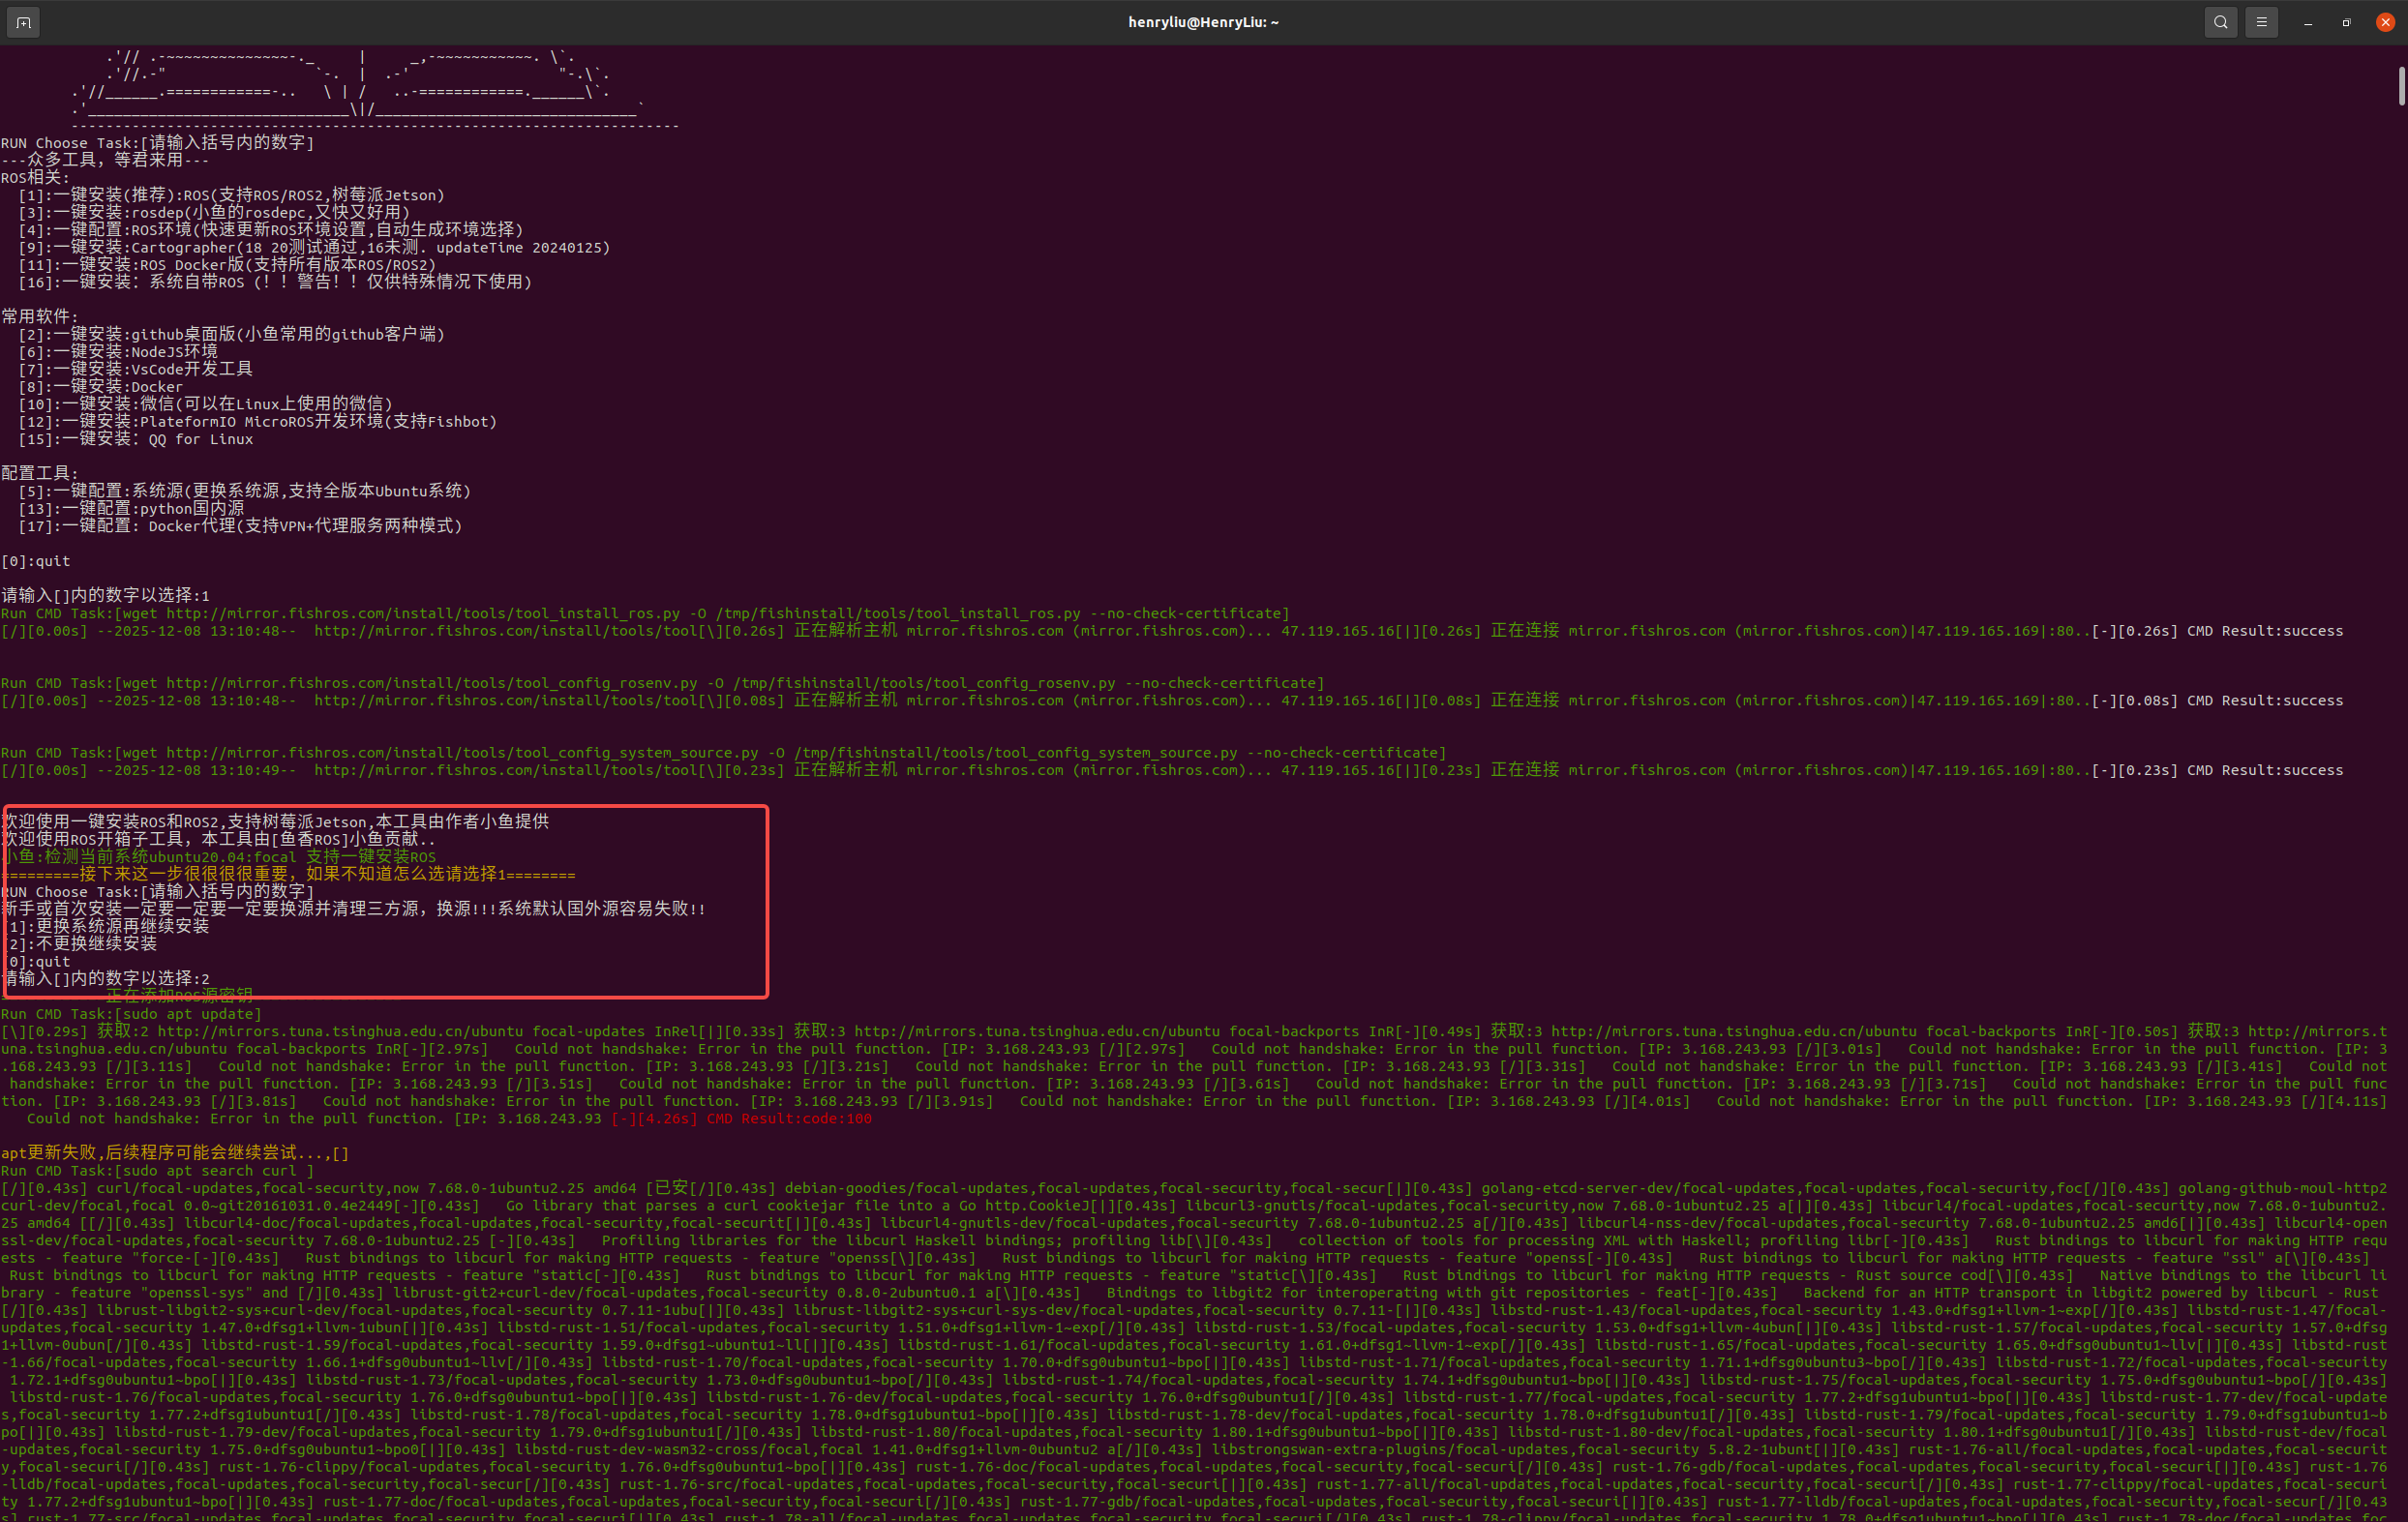
会出现:

选择1,1:一键安装(推荐):ROS(支持ROS/ROS2,树莓派Jetson)

然后选择:2:不更换继续安装
然后会进入这个界面:
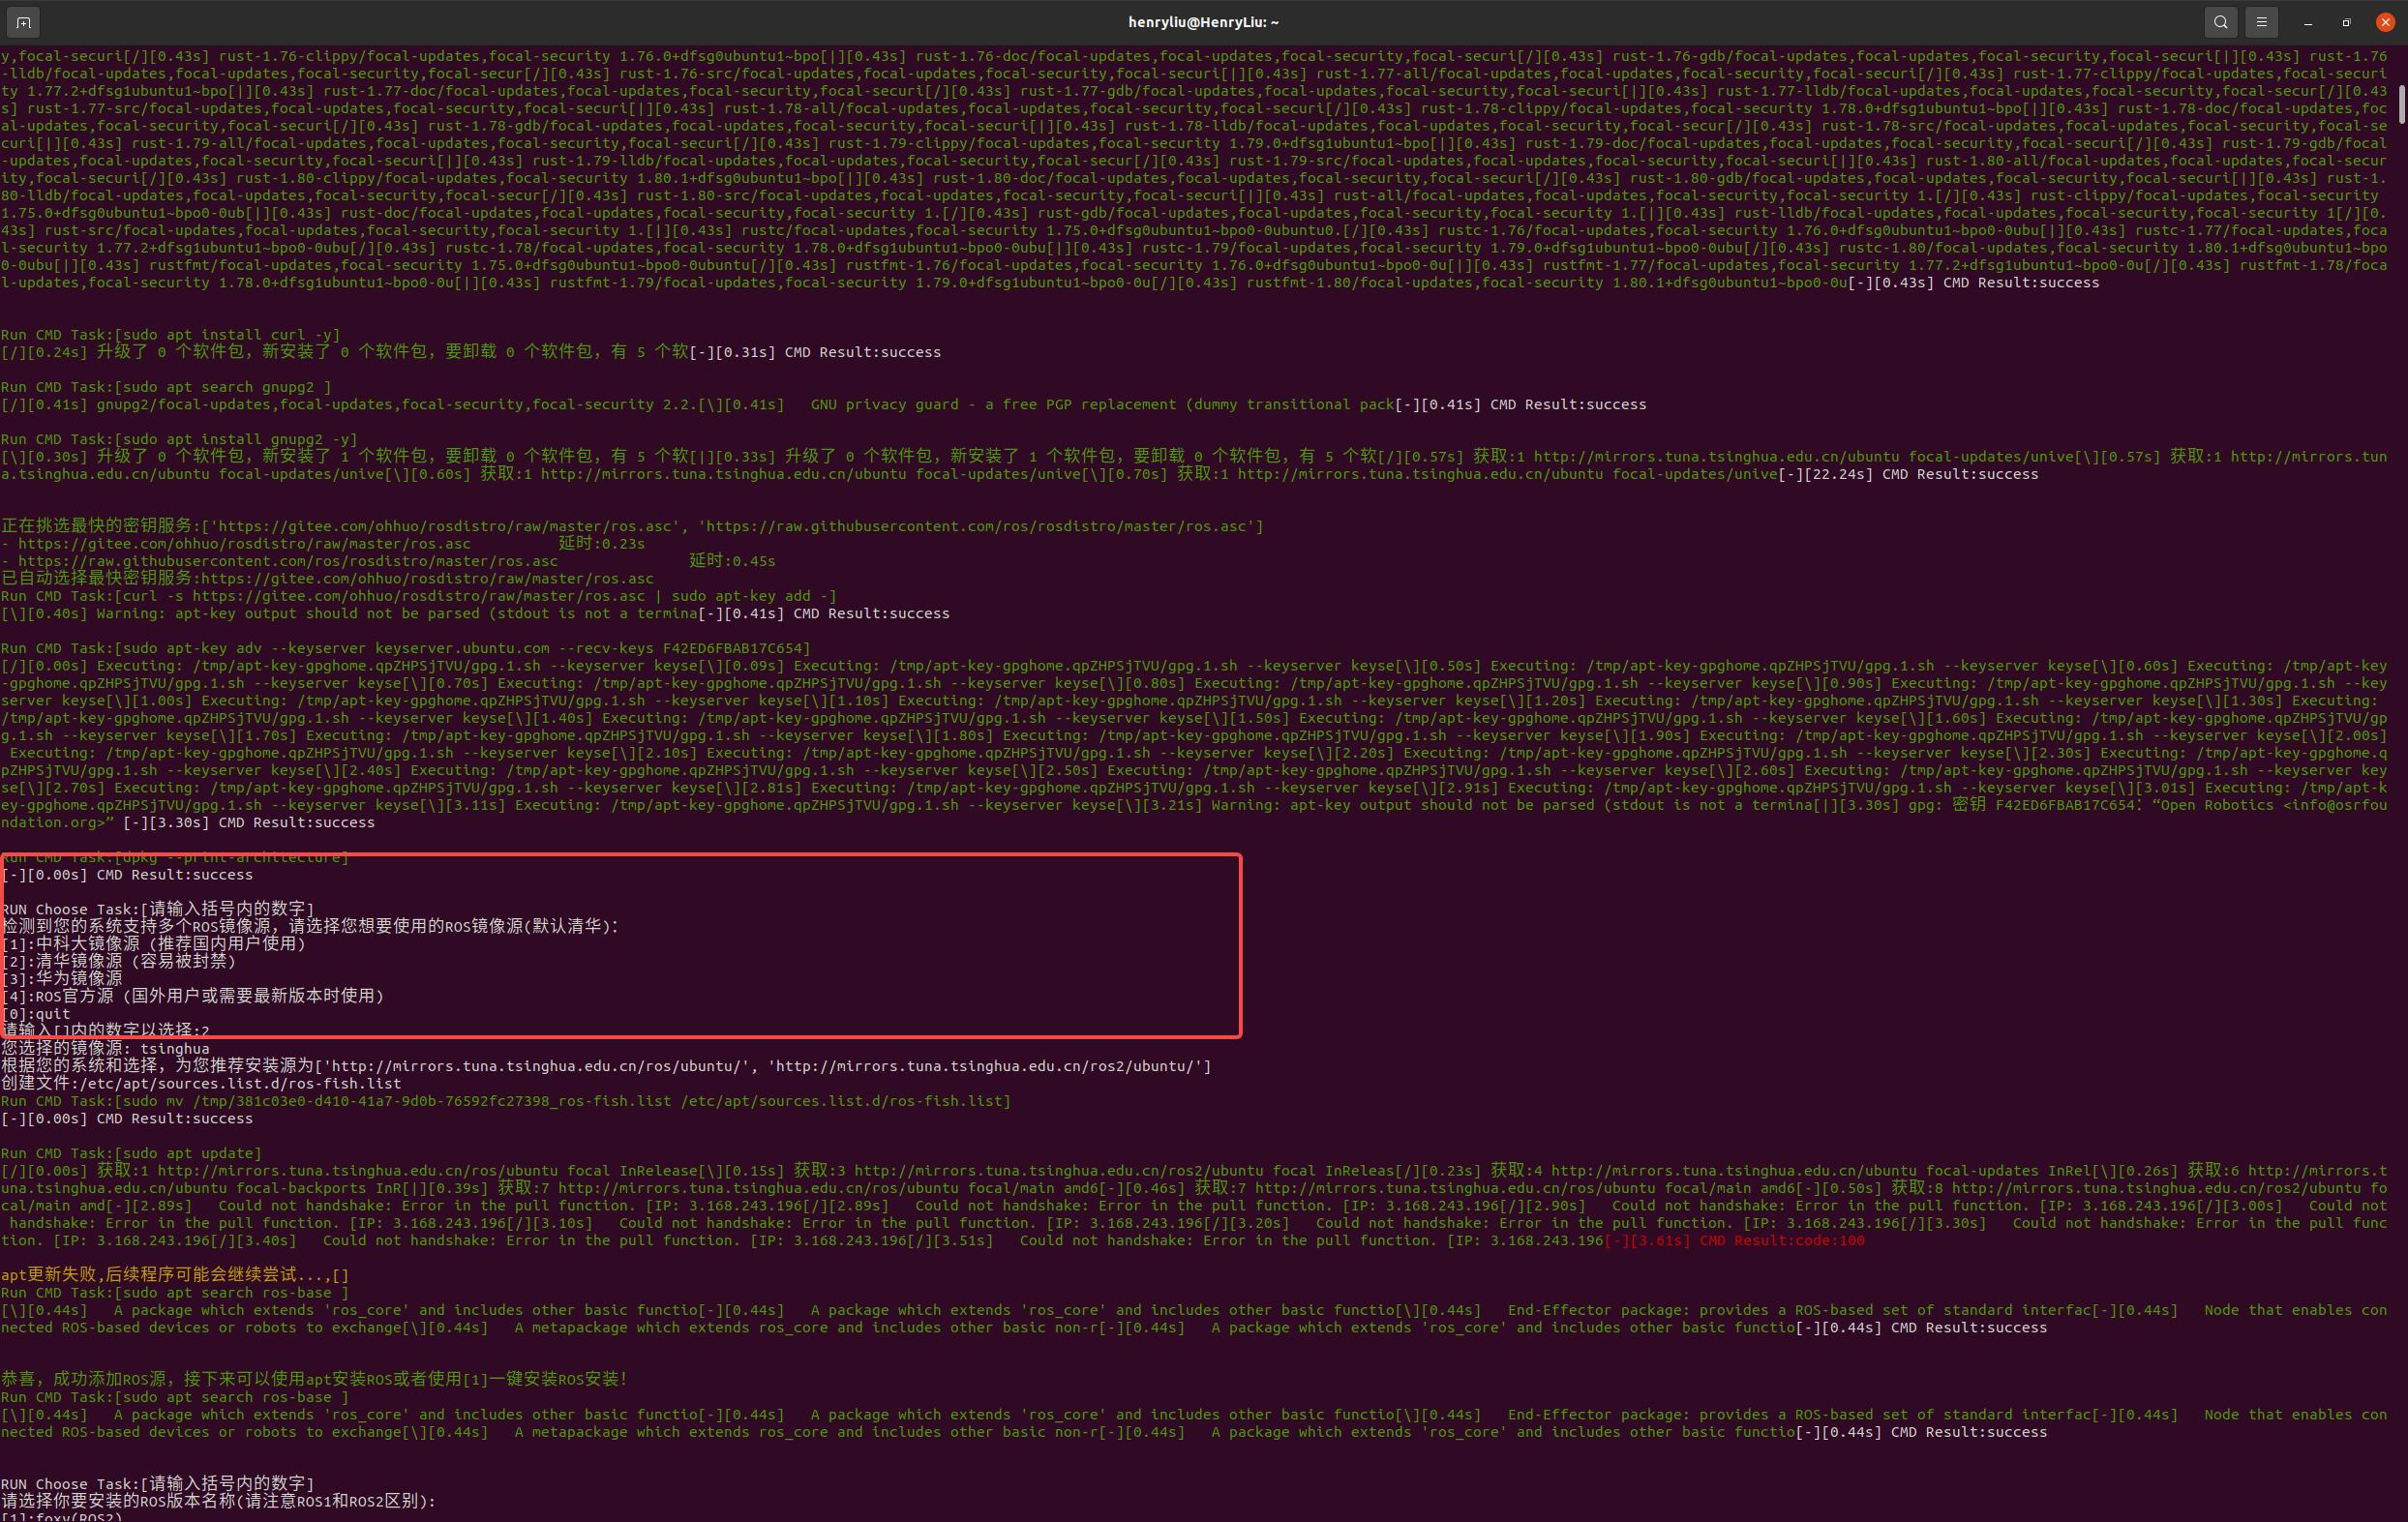
这里我用的2:清华源

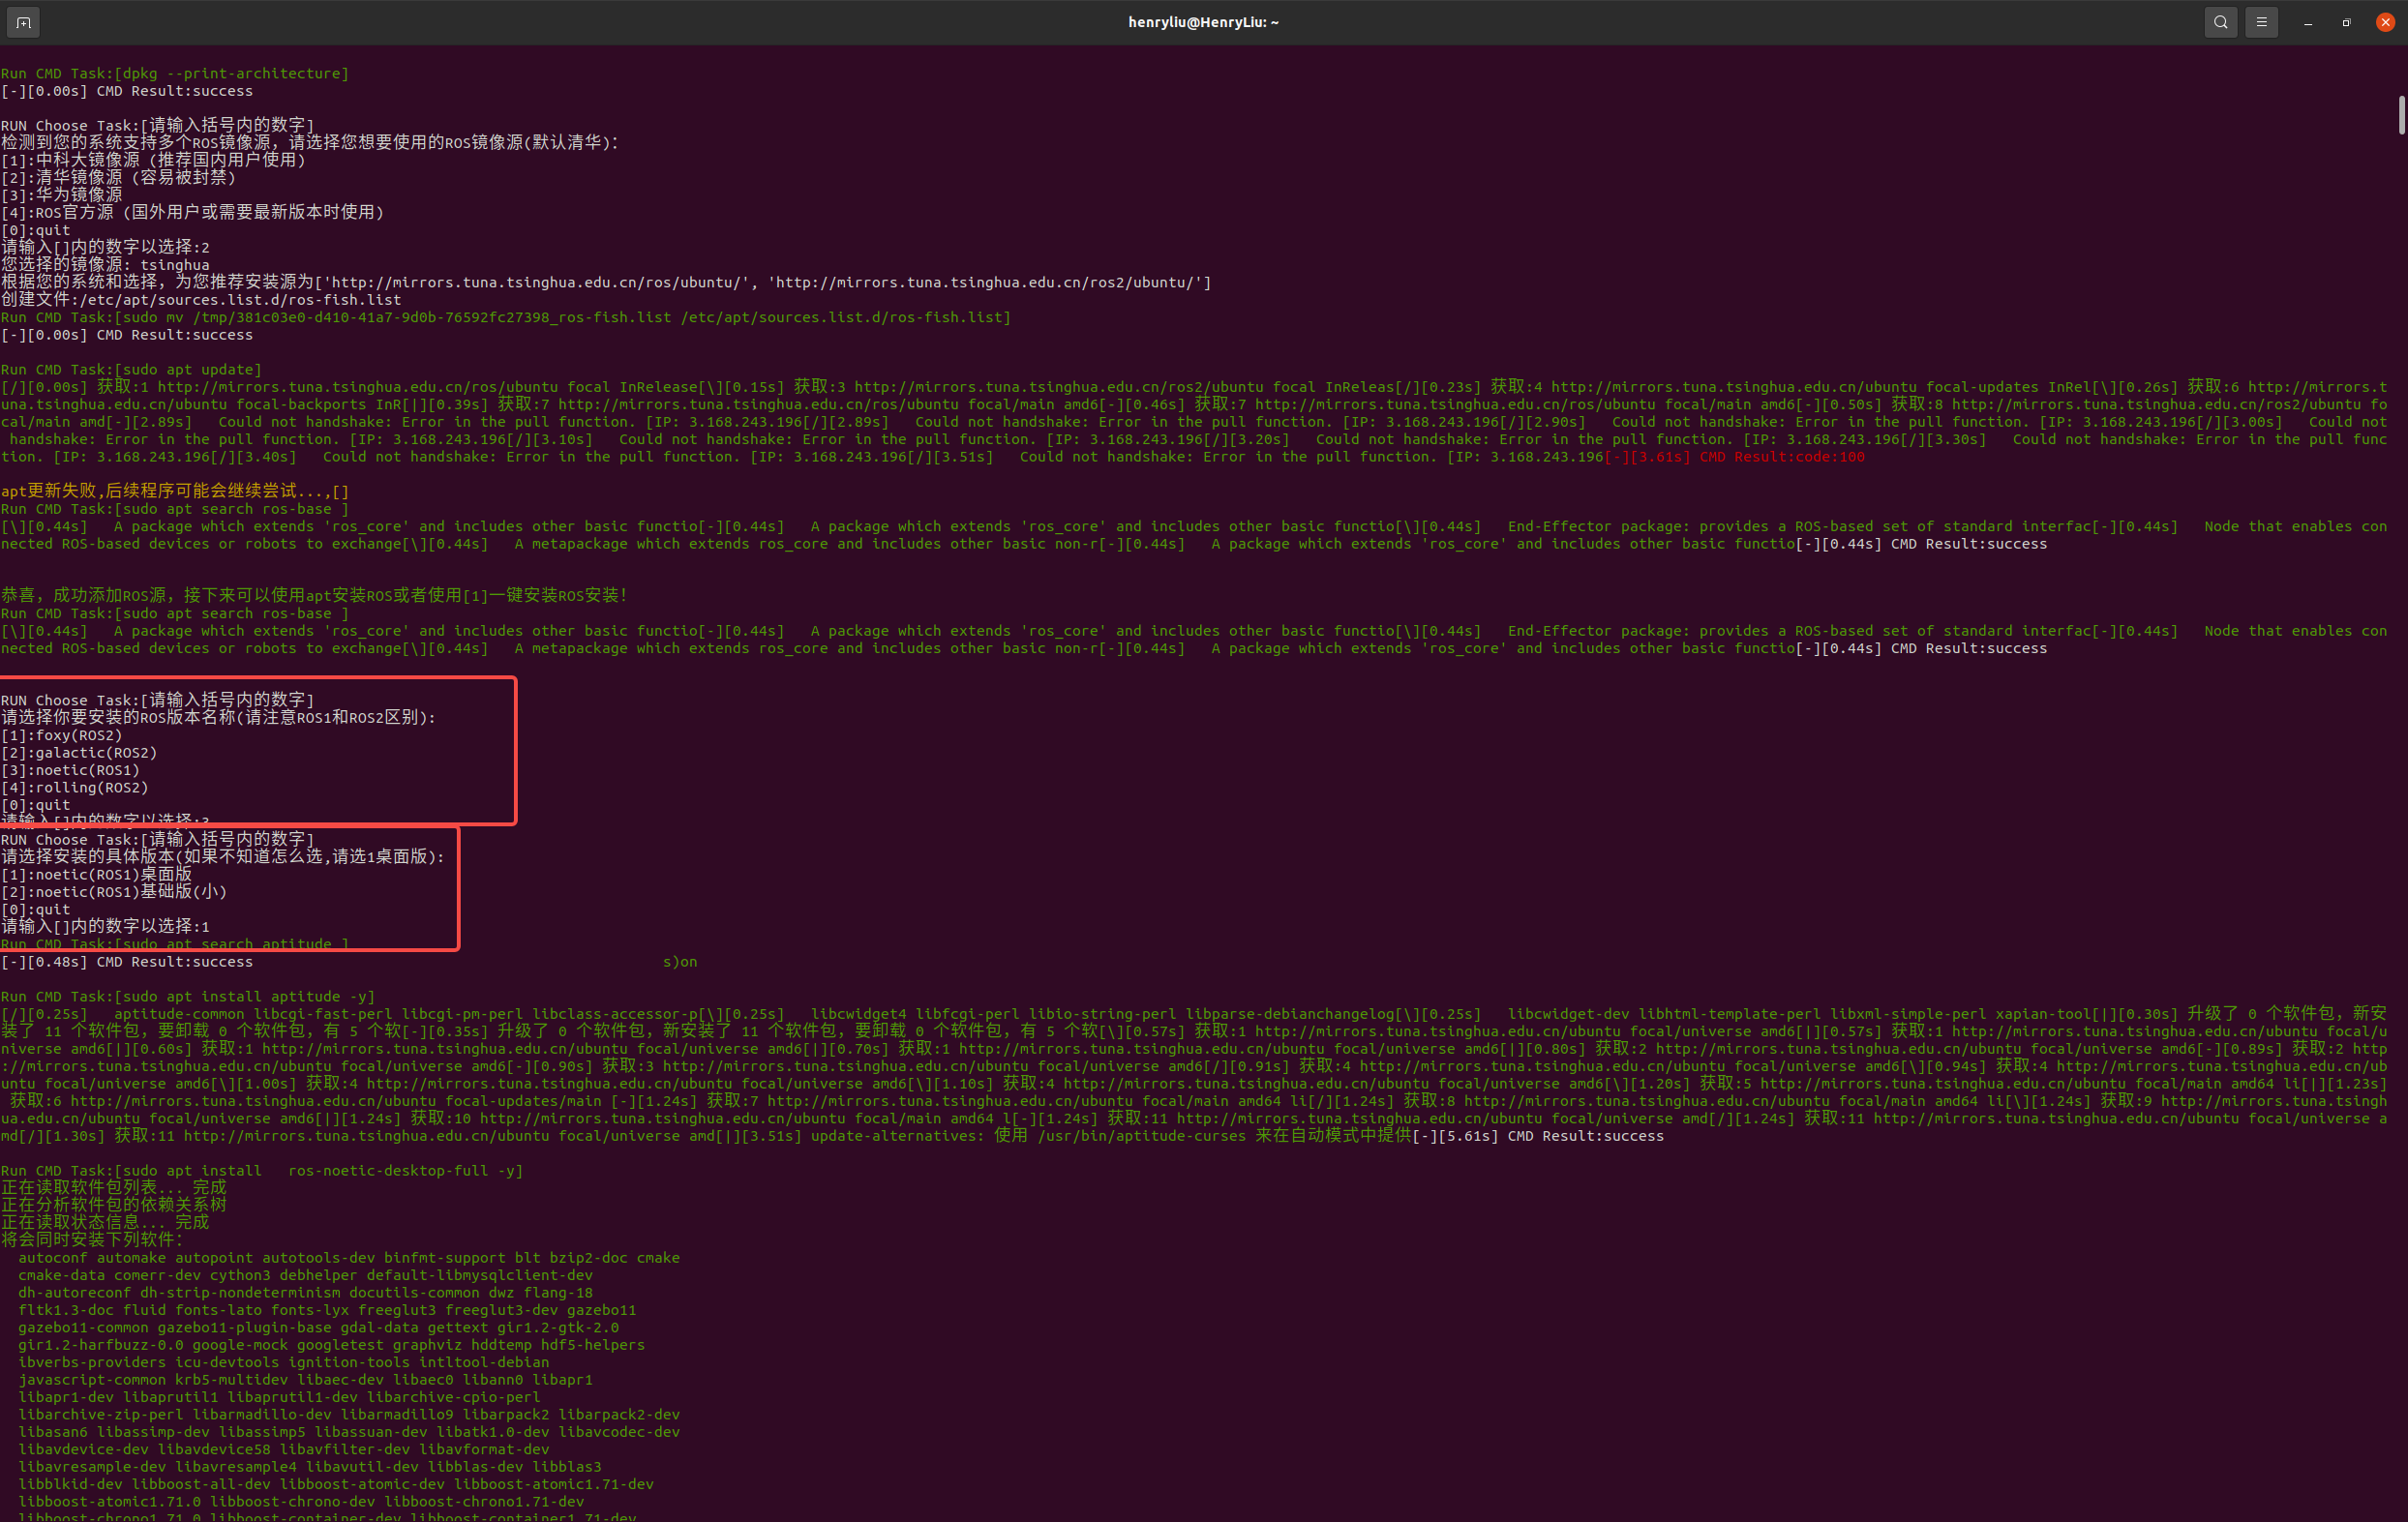
然后分别选择

3:noetic(ROS1)

1:noetic(ROS1)桌面版
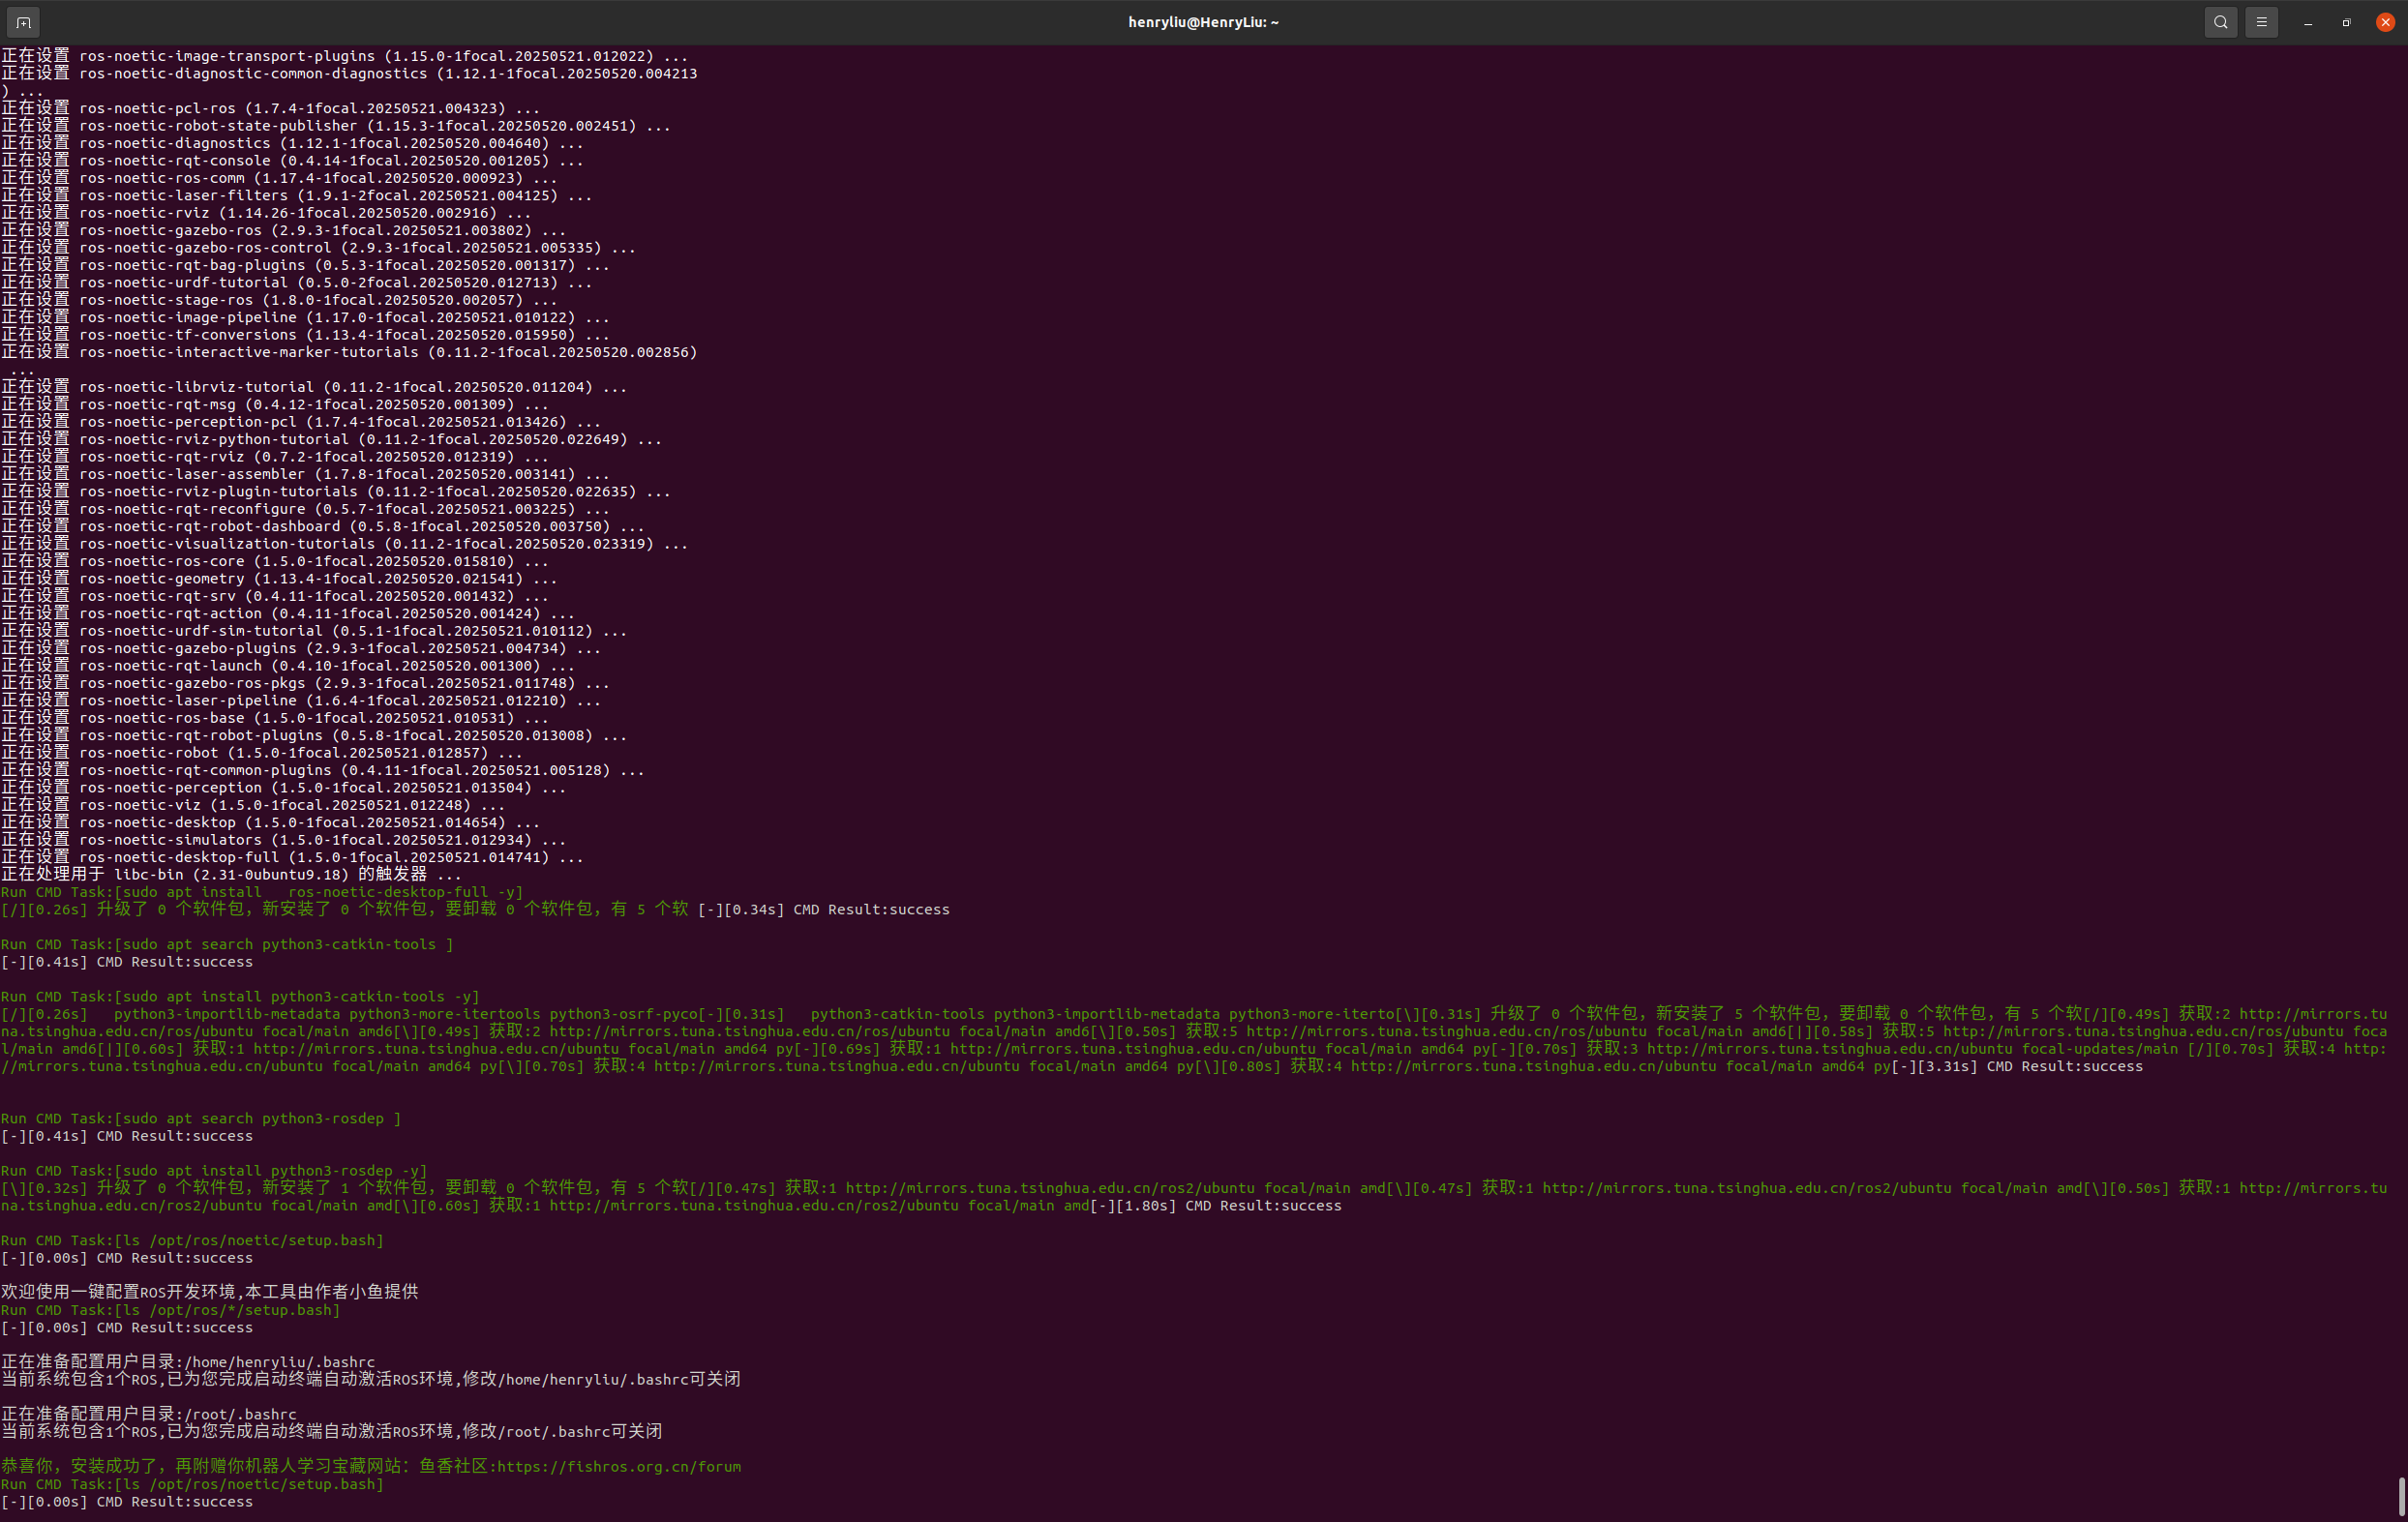
安装好后,新打开一个终端,然后运行:

bash 复制代码
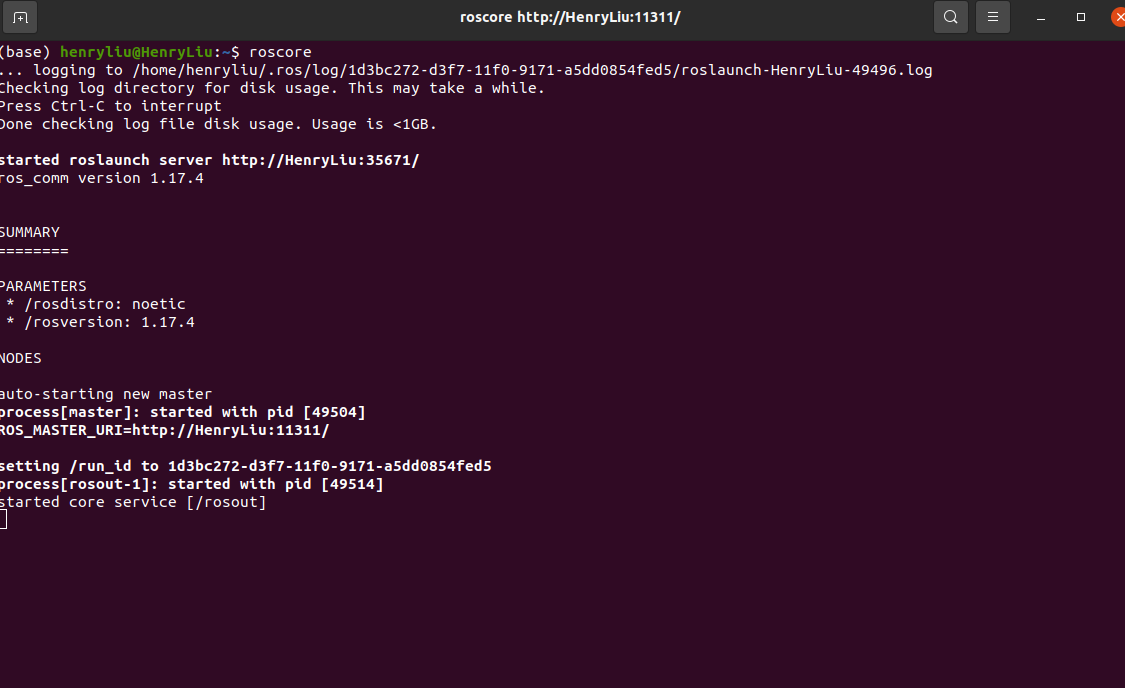
roscore

这样就是安装完成了!

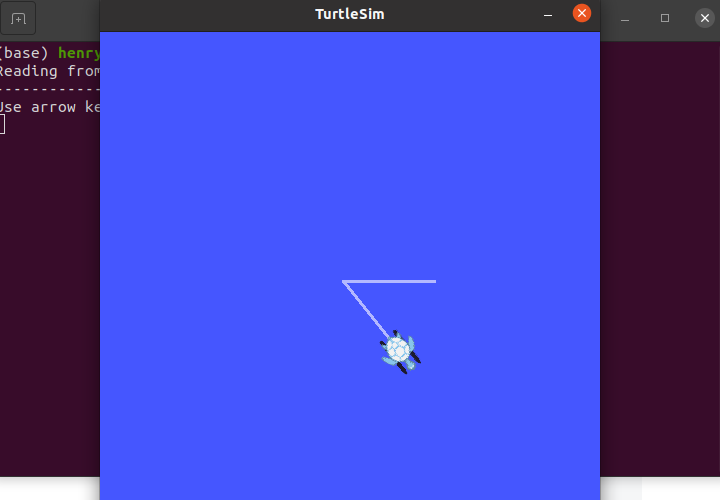
还可以试一下小乌龟程序,之前的终端不要关闭,打开新的终端,输入:

bash 复制代码
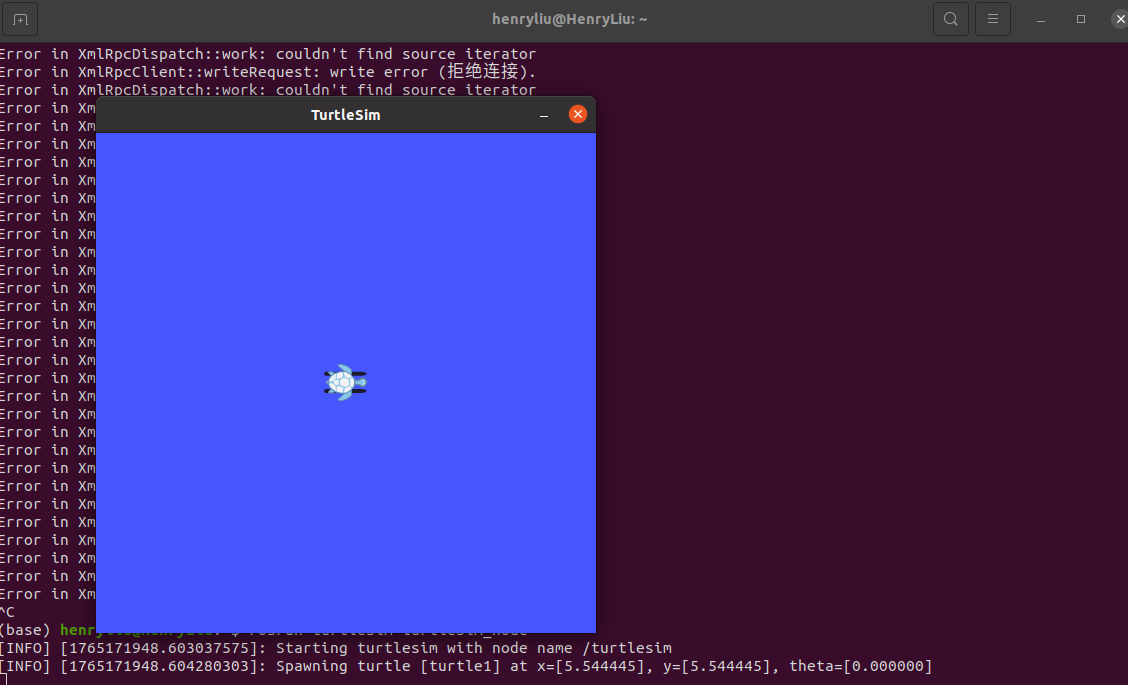
rosrun turtlesim turtlesim_node

出现:

之前的终端不要关闭,再打开第三个终端,输入:

bash 复制代码
rosrun turtlesim  turtle_teleop_key

把鼠标放在第三个终端,即可对小乌龟进行控制~

相关推荐
天树星智源15 小时前
相机轨迹为什么对不上:问题不在控制模块,而在两段噪声不是同一份
论文阅读·机器人·大模型
Wanda121416 小时前
机器人与机电一体化3D数字孪生机器-Day7
人工智能·3d·机器人·数字孪生
ergevv18 小时前
如何使用 NIS 判断观测是否可靠:从卡尔曼滤波推导到机器人实践
机器人·卡尔曼滤波·nis·观测可靠性
todoitbo1 天前
在 Ubuntu ARM64 上运行 Q1 V3.0 MuJoCo 模型:加载、步进和单执行器响应
linux·运维·ubuntu·ai·机器人·仿真教程·启元
dghongcheng1 天前
喷涂机器人品牌推荐:六轴 vs 协作机器人怎么选
机器人·喷涂·喷漆设备·自动喷涂线·自动喷涂
todoitbo1 天前
Q1 MuJoCo 模型里的 49 项传感器定义与 60 维数据:一次关节和 IMU 输出核验
人工智能·ai·机器人·1024程序员节·启元机器人
SteveSenna1 天前
aubo学习:启动真实机械臂
机器人
Wanda12142 天前
机器人与机电一体化3D数字孪生机器-Day6
unity·机器人·数字孪生·1024程序员节
真的想上岸啊2 天前
笔记3:思小伴 搭载 EEG 脑电专注力监测的多功能儿童陪伴桌宠
机器人
硅谷秋水2 天前
AdaRSI 论文分析
人工智能·机器学习·语言模型·机器人