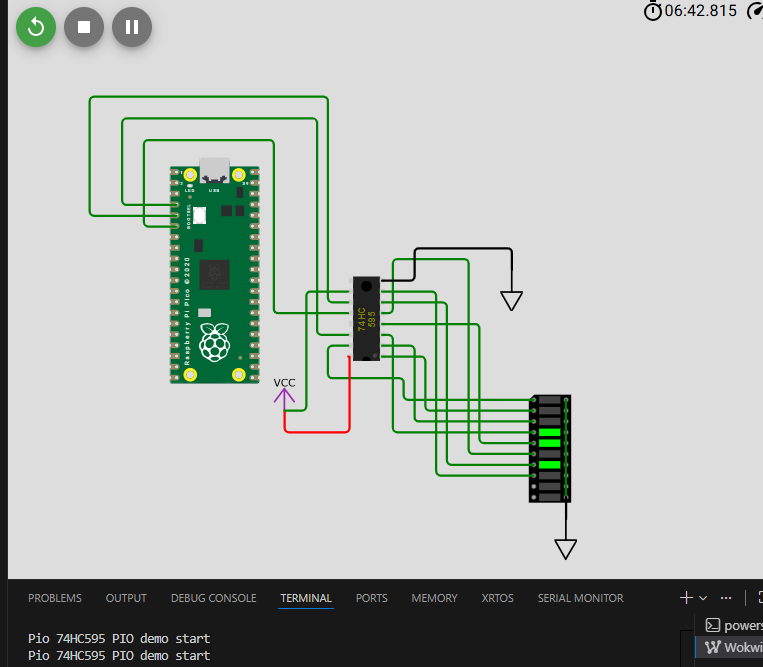
wokwi.toml
bash
[wokwi]
version = 1
firmware = "cmake-build-debug-pico/pipo_project.uf2"
elf = "cmake-build-debug-pico/pipo_project.elf"
diagram.json
{
  "version": 1,
  "author": "Uri Shaked",
  "editor": "wokwi",
  "parts": [
    {
      "type": "wokwi-pi-pico",
      "id": "pico",
      "top": -137.55,
      "left": 3.6,
      "attrs": { "builder": "pico-sdk" }
    },
    {
      "type": "wokwi-74hc595",
      "id": "sr1",
      "top": -10.94,
      "left": 140.5,
      "rotate": 270,
      "attrs": {}
    },
    {
      "type": "wokwi-led-bar-graph",
      "id": "bargraph1",
      "top": 72,
      "left": 321.6,
      "attrs": { "color": "lime" }
    },
    { "type": "wokwi-gnd", "id": "gnd1", "top": 182.4, "left": 345, "attrs": {} },
    { "type": "wokwi-gnd", "id": "gnd2", "top": -38.4, "left": 297, "attrs": {} },
    { "type": "wokwi-vcc", "id": "vcc1", "top": 58.36, "left": 96, "attrs": {} }
  ],
  "connections": [
    [ "pico:GP0", "$serialMonitor:RX", "", [] ],
    [ "pico:GP1", "$serialMonitor:TX", "", [] ],
    [ "sr1:Q0", "bargraph1:A1", "green", [ "h-18", "v28.8", "h67.2", "v-86.4" ] ],
    [ "sr1:Q1", "bargraph1:A2", "green", [ "h38.4", "v-57.6" ] ],
    [ "sr1:Q2", "bargraph1:A3", "green", [ "h28.8", "v-38.4" ] ],
    [ "sr1:Q3", "bargraph1:A4", "green", [ "h9.6", "v-19.2" ] ],
    [ "sr1:Q4", "bargraph1:A5", "green", [ "h86.4", "v105.61" ] ],
    [ "sr1:Q5", "bargraph1:A6", "green", [ "h9.6", "v-48", "h67.2", "v67.2" ] ],
    [ "sr1:Q6", "bargraph1:A7", "green", [ "h57.6", "v48" ] ],
    [ "sr1:Q7", "bargraph1:A8", "green", [ "h48", "v57.6" ] ],
    [ "bargraph1:C1", "bargraph1:C2", "green", [ "v0" ] ],
    [ "bargraph1:C3", "bargraph1:C4", "green", [ "h0" ] ],
    [ "bargraph1:C5", "bargraph1:C6", "green", [ "h0" ] ],
    [ "bargraph1:C7", "bargraph1:C8", "green", [ "h0" ] ],
    [ "bargraph1:C9", "bargraph1:C10", "green", [ "h0" ] ],
    [ "bargraph1:C8", "bargraph1:C9", "green", [ "h0" ] ],
    [ "bargraph1:C2", "bargraph1:C3", "green", [ "h0" ] ],
    [ "bargraph1:C4", "bargraph1:C5", "green", [ "h0" ] ],
    [ "bargraph1:C6", "bargraph1:C7", "green", [ "h0" ] ],
    [ "gnd1:GND", "bargraph1:C10", "black", [ "v0" ] ],
    [ "pico:GP2", "sr1:DS", "green", [ "h-48", "v-76.8", "h172.8", "v9.6" ] ],
    [ "sr1:SHCP", "pico:GP3", "green", [ "h-18", "v-182.4", "h-211.2", "v86.4", "h0", "v38.4" ] ],
    [ "sr1:STCP", "pico:GP4", "green", [ "h-66", "v-153.6", "h-115.2", "v76.8" ] ],
    [ "gnd2:GND", "sr1:GND", "black", [ "v-19.2", "h-86.4", "v28.8" ] ],
    [ "vcc1:VCC", "sr1:VCC", "red", [ "v19.2", "h57.6", "v-9.6" ] ],
    [ "sr1:MR", "vcc1:VCC", "green", [ "h-37.2", "v96" ] ]
  ],
  "dependencies": {}
}
main.cpp IO 模拟
c
#include <stdio.h>
#include "pico/stdlib.h"

// 74HC595 接线 GPIO
#define DS_PIN    2   // 数据输入
#define SHCP_PIN  3   // 移位寄存器时钟
#define STCP_PIN  4   // 输出寄存器锁存

// 延时微秒
static inline void pulse_pin(uint pin) {
    gpio_put(pin, 1);
    sleep_us(1);
    gpio_put(pin, 0);
}

// 初始化 GPIO
void hc595_init() {
    gpio_init(DS_PIN);
    gpio_set_dir(DS_PIN, true);
    gpio_init(SHCP_PIN);
    gpio_set_dir(SHCP_PIN, true);
    gpio_init(STCP_PIN);
    gpio_set_dir(STCP_PIN, true);
}

// 向 74HC595 发送一个字节
void hc595_write_byte(uint8_t data) {
    for (int i = 7; i >= 0; i--) {
        gpio_put(DS_PIN, (data >> i) & 1);  // 发送最高位到最低位
        pulse_pin(SHCP_PIN);                // 上升沿移位
    }
    pulse_pin(STCP_PIN);  // 更新输出寄存器
}

int main() {
    stdio_init_all();
    hc595_init();

    printf("Pico 74HC595 demo start\n");

    uint8_t pattern = 0x01;

    while (1) {
        hc595_write_byte(pattern++);
        sleep_ms(1000);
    }

    return 0;
}
PIO
CMakeLists.txt
bash
cmake_minimum_required(VERSION 3.13)

# Set Pico SDK path
set(PICO_SDK_PATH "D:/Program Files/Raspberry Pi/Pico SDK v1.5.1/pico-sdk")

# Include the Pico SDK CMake configuration
include(pico_sdk_import.cmake)

project(pipo_project C CXX ASM)
pico_sdk_init()
add_executable(pipo_project
        main.c
)
pico_generate_pio_header(pipo_project ${CMAKE_CURRENT_LIST_DIR}/hc595.pio)
target_link_libraries(
        pipo_project
        pico_stdlib
        hardware_pio
)


# Enable USB output, disable UART output
pico_enable_stdio_usb(pipo_project 0)
pico_enable_stdio_uart(pipo_project 1)

pico_add_extra_outputs(pipo_project)
hc595.pio
bash
;
; HC595 PIO 程序
; 驱动 74HC595 移位寄存器
; DS    -> 普通 OUT PIN
; SHCP  -> side-set bit0
; STCP  -> side-set bit1
;
; FIFO 写入字节,每次从 FIFO 拉取 8 bit
; 输出到 DS 并自动产生 SHCP 时钟脉冲
; 输出完成后产生一次 STCP 锁存脉冲
;

.program hc595
.side_set 2 opt  ; bit0=SHCP, bit1=STCP

;=============================
; 主循环
;=============================
.wrap_target
    pull block          ; 从 FIFO 拉取一个字节
    set y, 7            ; 位计数 7 -> 0

bitloop:
    out pins, 1         ; 输出一位到 DS
    nop side 0          ; SHCP=0, STCP=0
    nop side 1          ; SHCP=1, STCP=0 (产生移位脉冲)
    jmp y-- bitloop side 0 ; SHCP=0, STCP=0

; 发送完成,产生锁存脉冲
    nop side 2          ; SHCP=0, STCP=1
    nop side 0          ; SHCP=0, STCP=0
.wrap

;========================================================
% c-sdk {
//========================================================
// 初始化 HC595 PIO 状态机
// 参数:
//   pio      - PIO 控制器
//   sm       - 状态机编号
//   offset   - PIO 程序偏移地址
//   ds_pin   - DS 引脚
//   shcp_pin - SHCP 引脚
//   stcp_pin - STCP 引脚
//========================================================
static inline void hc595_program_init(PIO pio, uint sm, uint offset,
                                      uint ds_pin, uint shcp_pin, uint stcp_pin) {

    pio_sm_config c = hc595_program_get_default_config(offset);

    // 设置输出引脚
    sm_config_set_out_pins(&c, ds_pin, 1);       // DS
    sm_config_set_sideset_pins(&c, shcp_pin);    // side-set 起始 pin = SHCP
    sm_config_set_set_pins(&c, 0, 0);           // 没有使用 SET 指令

    // shift 配置 LSB first, autopull
    sm_config_set_out_shift(&c, true,  true, 8);
    sm_config_set_fifo_join(&c, PIO_FIFO_JOIN_TX);

    // 初始化 GPIO
    pio_gpio_init(pio, ds_pin);
    pio_gpio_init(pio, shcp_pin);
    pio_gpio_init(pio, stcp_pin);

    // 所有引脚都设置为输出
    pio_sm_set_consecutive_pindirs(pio, sm, ds_pin, 1, true);
    pio_sm_set_consecutive_pindirs(pio, sm, shcp_pin, 2, true); // SHCP+STCP

    // 初始化状态机
    pio_sm_init(pio, sm, offset, &c);
    pio_sm_set_enabled(pio, sm, true);
}

static inline void hc595_write(PIO pio, uint sm, uint8_t data) {
    pio_sm_put_blocking(pio, sm, data);
}
%}
main.c
c
#include <stdio.h>
#include "pico/stdlib.h"
#include "hardware/pio.h"
#include "hc595.pio.h"

#define DS_PIN    2
#define SHCP_PIN  3
#define STCP_PIN  4

int main() {
    stdio_init_all();
    PIO pio = pio0;
    uint sm = 0;
    uint offset = pio_add_program(pio, &hc595_program);

    hc595_program_init(pio, sm, offset, DS_PIN, SHCP_PIN, STCP_PIN);

    uint8_t pattern = 0x0;
    while (1) {
        hc595_write(pio, sm, pattern++);
        if (pattern == 0) pattern = 0x11;
        sleep_ms(500);
    }
}