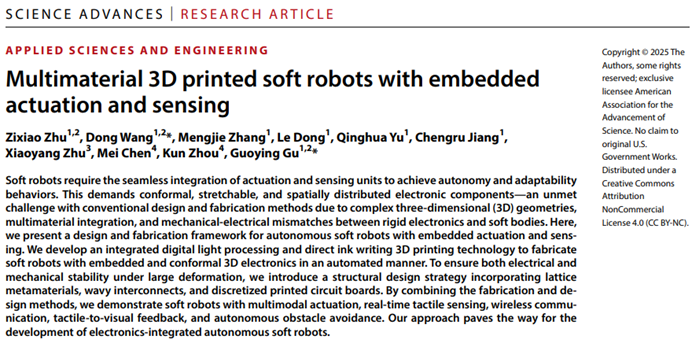
当机器人不再是冰冷坚硬的金属外壳,而是能像生物一样灵活变形、感知环境,甚至自主规避障碍 ------ 这不是科幻电影场景,而是上海交通大学等团队最新发表在《Science Advances》上的科研突破!
这款重量仅 120g 的软机器人,通过多材料 3D 打印技术实现了驱动、传感、通信功能的无缝集成,既能被手指手势远程操控,又能独立穿越迷宫,为搜救探测、工业巡检等复杂场景提供了全新解决方案。
* 本文只做阅读笔记分享 *
一、打破行业痛点:软机器人的 " 集成 + 制造 " 双重革命
传统软机器人研发长期受两大难题制约:一是刚性电子元件与柔性本体 "水火不容",集成后易出现应力断裂、信号失效;二是复杂结构制造低效,模塑、组装等方法不仅耗时,还难以实现多材料精准融合。
本研究给出了颠覆性解决方案:
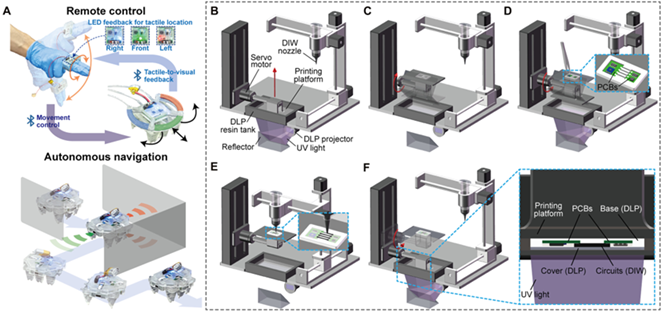
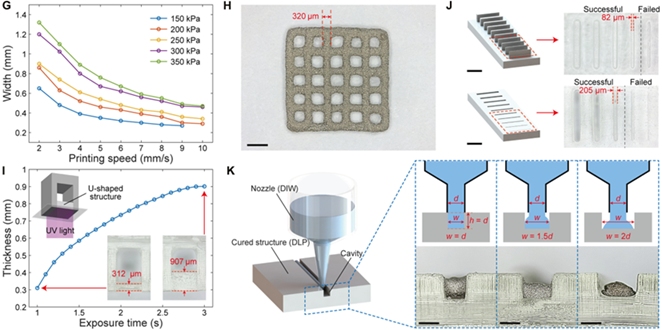
一体化 3D **打印技术:**创新融合数字光处理(DLP)与直接墨水书写(DIW)技术,DLP 负责打造精度达 50μm 的复杂柔性基体,DIW 精准沉积导电、电阻型硅胶等功能材料,30 分钟即可完成从基体到电路的全流程打印,无需后续组装。
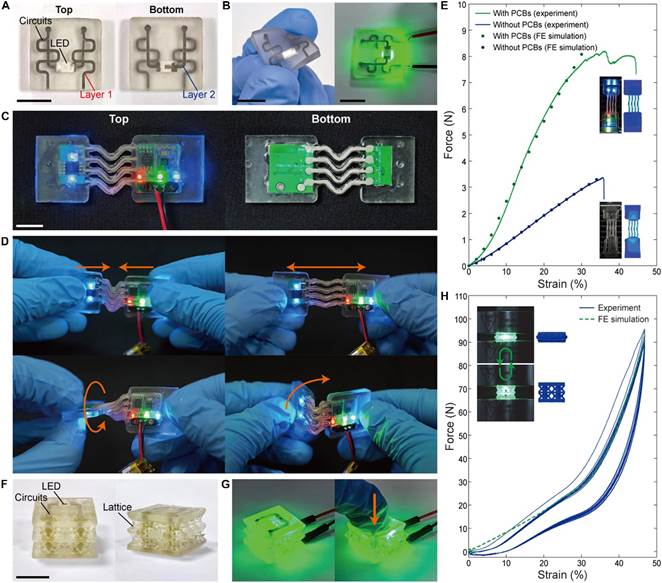
**抗变形结构设计:**通过晶格超材料、波浪形互连件和离散化 PCB 三大设计,让机器人在拉伸、压缩、扭转等大变形下仍保持机电稳定。离散化 PCB 减少应力集中,波浪形电路提升柔性,晶格结构可缓冲冲击,即使承受 40% 应变,内置 LED 电路仍能正常发光。
二、硬核功能拆解:小小机器人的 " 超能力 "
这款软机器人虽体型小巧,却集齐了多项核心技能,实用性拉满:
1. 多模态运动:灵活走位无压力
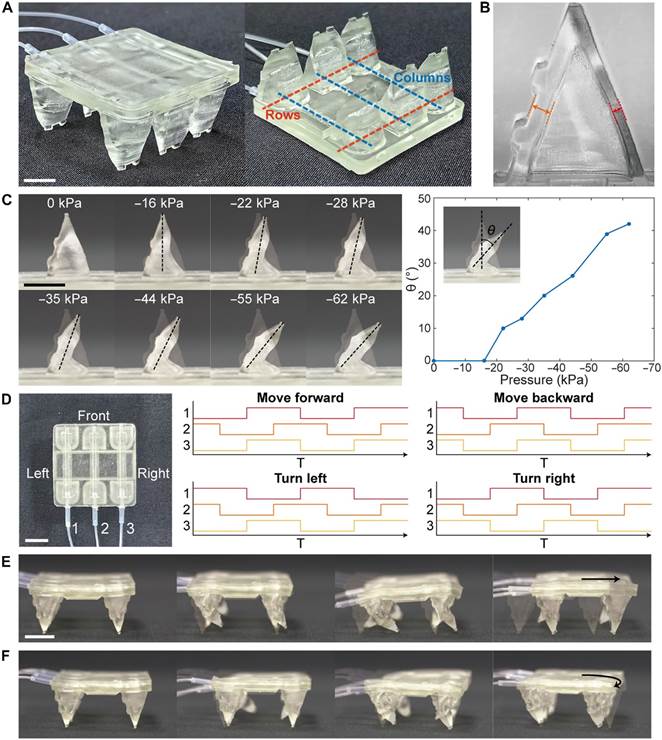
软执行器采用 2 行 3 列的足部设计,每个足部是厚度不对称的三角形结构(左壁 1.1mm、右壁 0.8mm),通过独立控制 3 个气动通道的负压信号,可实现前进、后退、左右转向等运动。当施加 - 62kPa 负压时,足部弯曲角度可达 45°,通过调控通道驱动时序,机器人能在平面自由移动。
2. 触觉 - 视觉反馈:碰一碰就 " 说话 "
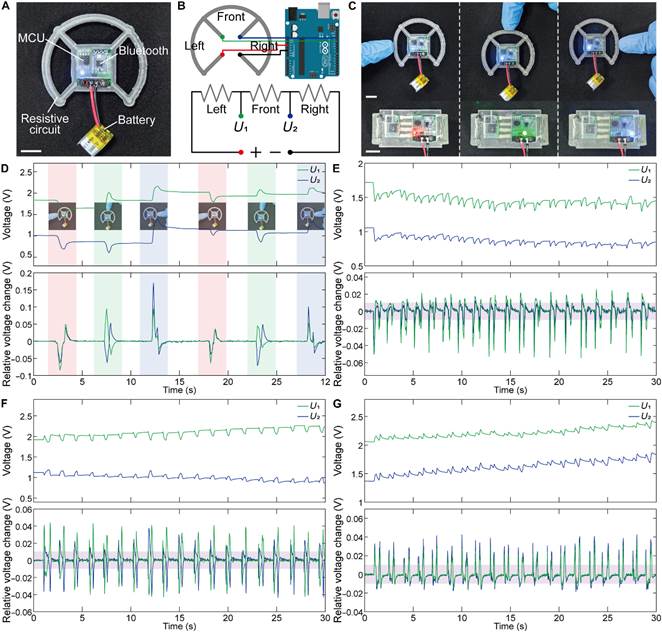
设计 3/4 环形软传感器,通过 DIW 打印的电阻型硅胶构建传感电路,将传感器分为左、前、右三个检测区域。当某区域受到触碰时,电阻变化会转化为电压信号,经蓝牙模块传输至控制器,触发对应颜色的 LED 提示 ------ 红色代表左侧触碰、绿色代表前方触碰、蓝色代表右侧触碰。经过 20 次循环变形测试,传感器响应稳定,阈值精度可达 ±0.01V。
3. 手势遥控:指尖操控黑科技
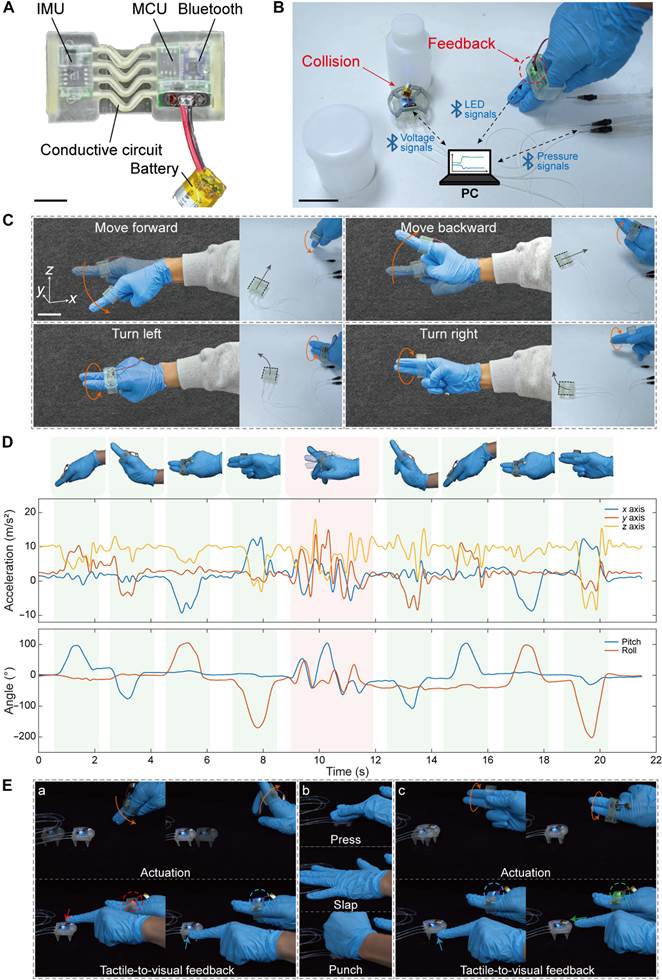
研发手指佩戴式遥控器,内置惯性测量单元(IMU),用户通过手指上下移动、旋转等手势即可远程操控机器人运动。遥控器的拉伸连接器让手指弯曲、分离时仍能稳定传输信号,操作自然无束缚。更厉害的是,即使机器人遭受按压、拍打、撞击等外力冲击,其运动功能与反馈系统仍能正常工作。
4. 自主避障:迷宫探险不迷路
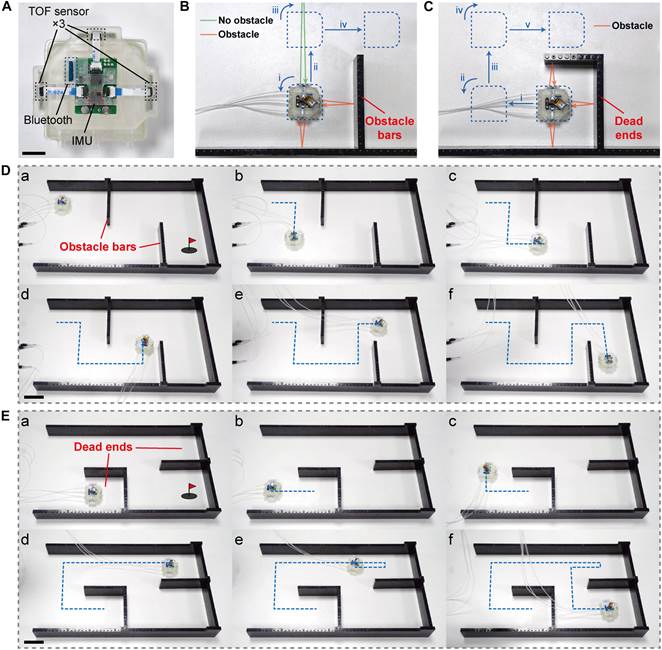
机器人搭载定制化微型 PCB,集成蓝牙模块、IMU 和 3 个飞行时间(TOF)传感器,可实时监测周围环境距离(阈值 60mm)。在 S 形迷宫和死胡同场景中,机器人能通过 IMU 追踪航向,结合 TOF 传感器数据自主规划路径,完成转向、倒退、绕行等动作,无需人工干预即可抵达目标位置。
三、技术细节揭秘:材料与工艺的精准把控
这款软机器人的成功,离不开对材料和工艺的极致追求:
柔性基体采用 TangoPlus 与 EAA 按 6:4 比例混合的 TEAA 树脂,兼顾柔性与结构稳定性;
导电电路选用导电硅胶(K867,电导率 90S/cm),传感电路采用电阻型硅胶(K868,电导率 26S/cm),通过 DIW 技术精准沉积于 DLP 预留通道中;
为解决 DLP 与 DIW 工艺的兼容性问题,引入气刀清除残留树脂,确保导电硅胶与 PCB 焊盘的可靠连接,当预留通道宽度与 DIW 喷嘴直径匹配时,可实现完全填充。
四、未来可期:从实验室走向更多场景
该研究提出的设计与制造框架,不仅突破了传统软机器人的集成与制造限制,更拓展了其应用边界。未来,通过优化 DLP 投影面积可实现更大尺寸机器人的制造,而柔性 PCB 的替代使用、内置微型泵的集成等改进,将进一步提升机器人的灵活性与续航能力。
这款集自主运动、触觉感知、无线通信于一体的软机器人,有望在搜救探测、工业巡检、人机交互等领域发挥重要作用。随着多材料 3D 打印技术的持续迭代,软机器人将朝着更小型化、智能化、多功能化的方向发展,为更多复杂场景提供创新解决方案!
参考文献:
Zixiao Zhu et al. Multimaterial 3D printed soft robots with embedded actuation and sensing. Sci. Adv.11, eadz2928(2025).