[WIP] 机器人领域的一些Key insights

机器人领域的一些Key insights

操作应回归物理本质

  • 提出人:Matthew T. Mason,卡耐基梅隆大学的机器人学教授
  • blog:https://mtmason.com/the-heart-of-robotic-manipulation/
  • 观点:
    • 操作的关键在于理解并利用物理世界的基本规律
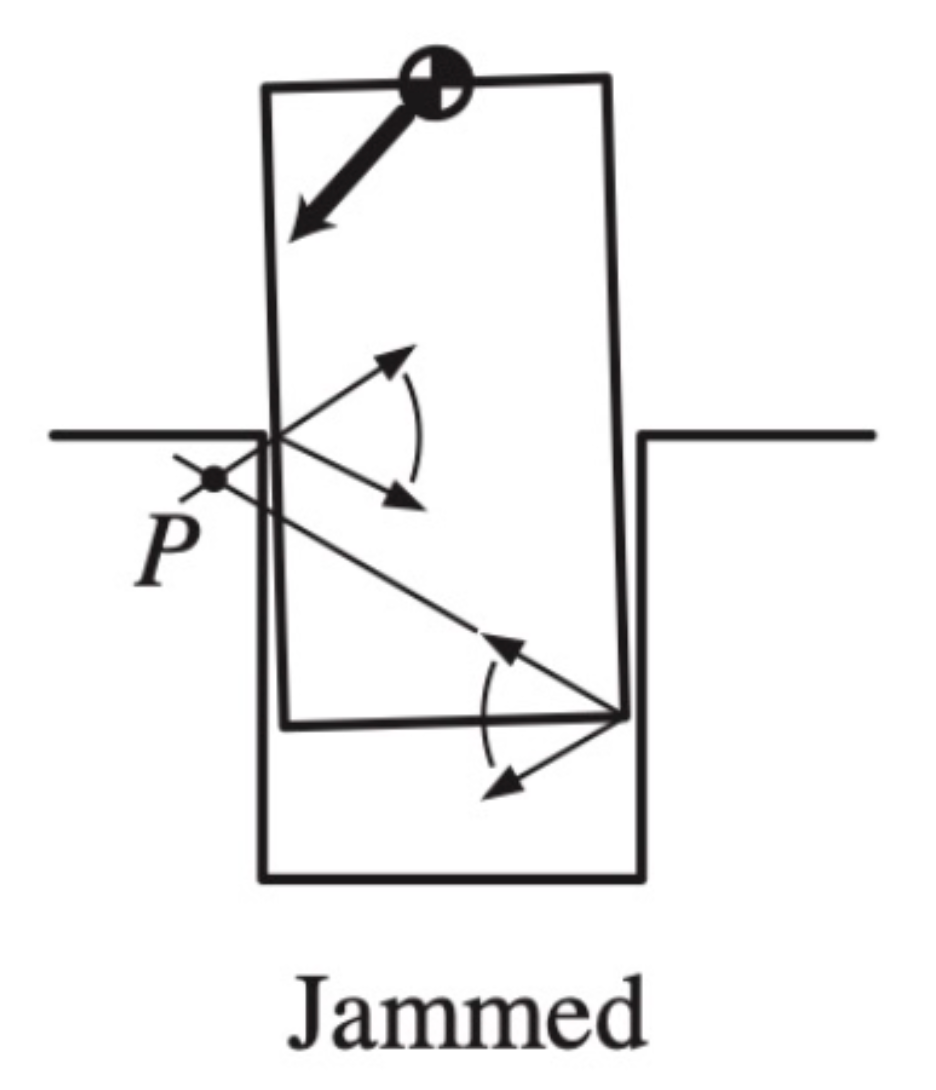
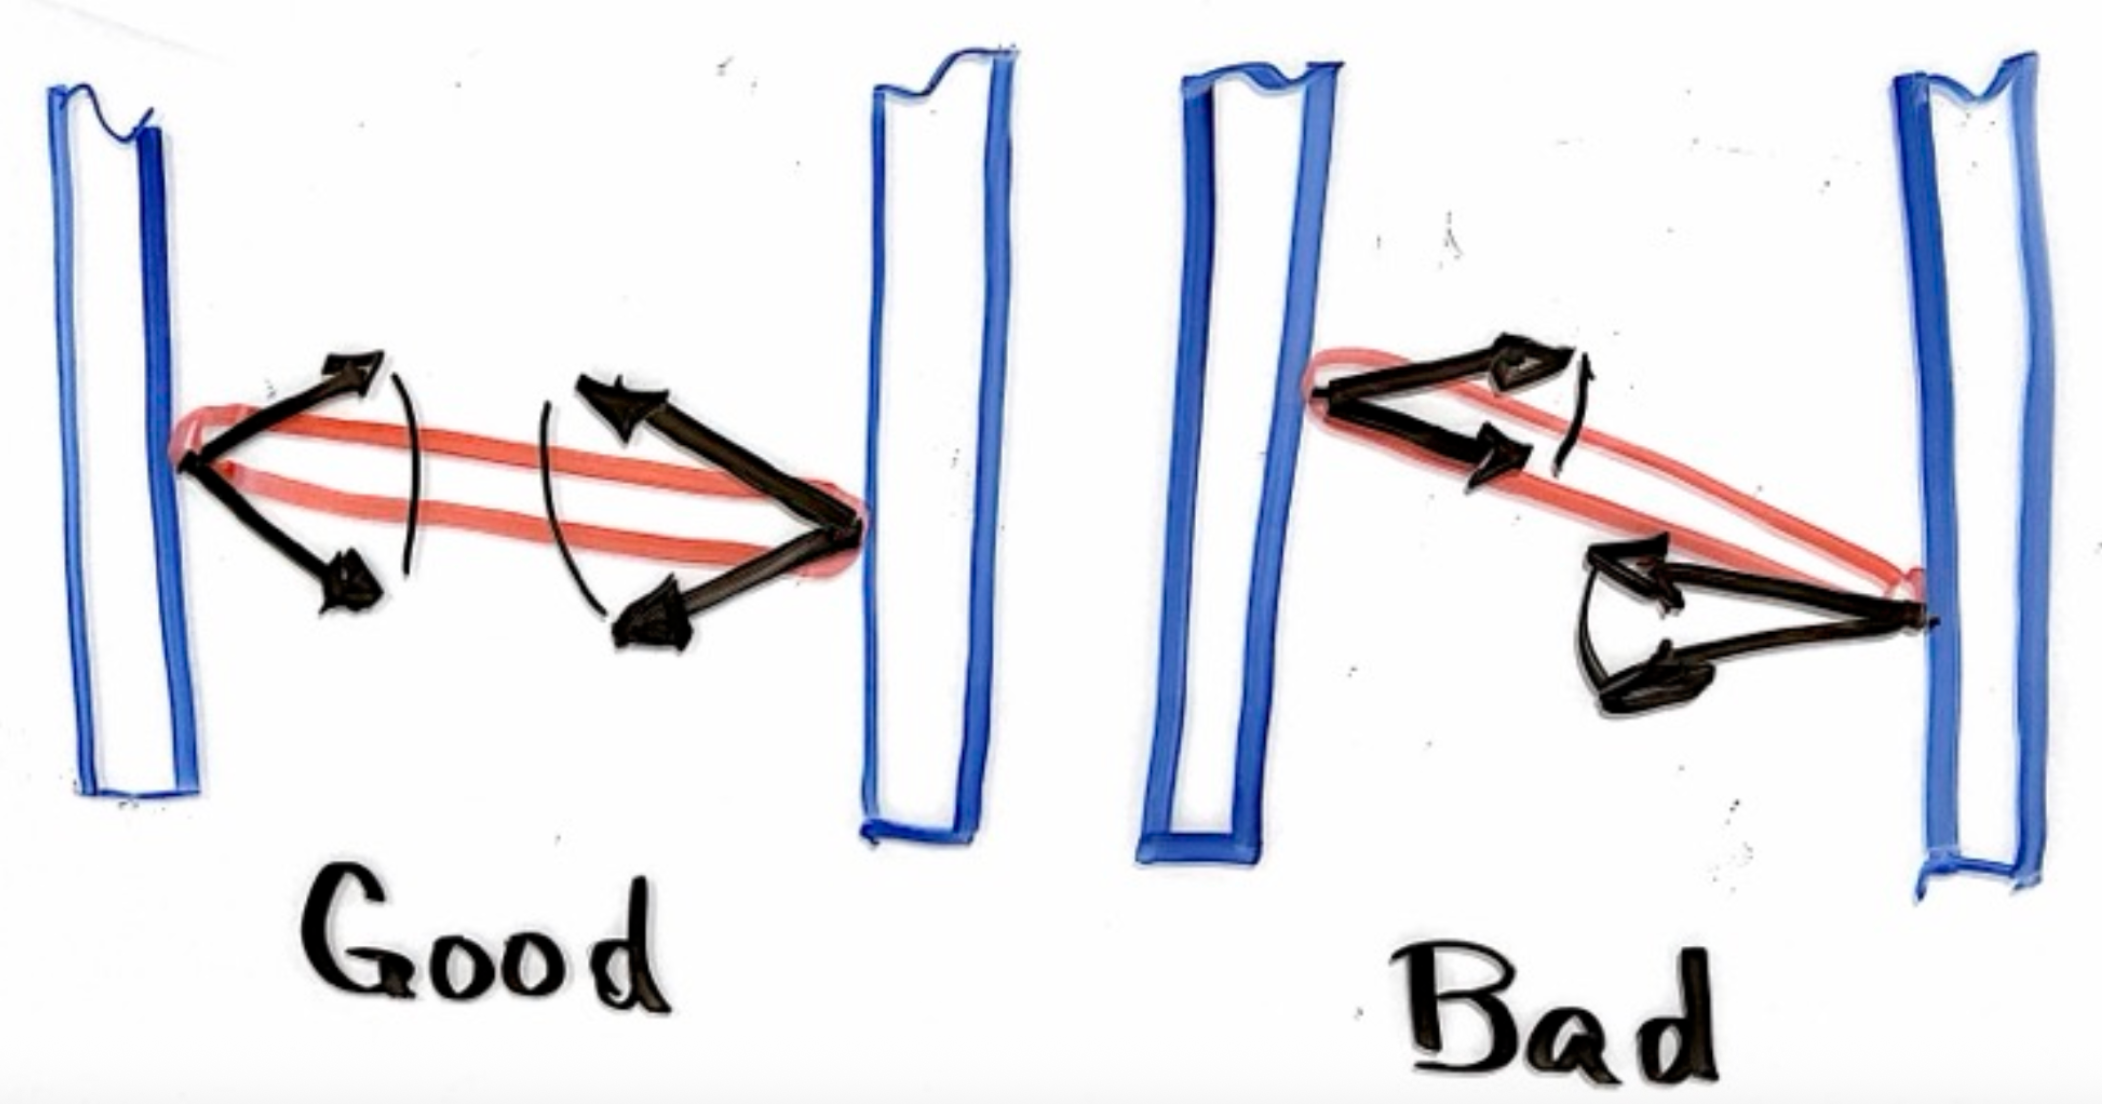
    • 举例:摩擦锥 friction cone(给定法向压力的情况下,最大能产生的侧向摩擦力所构成的锥体)
      • 应用:机器人抓取时需要考虑摩擦锥,来保证操作的稳定
        • 抽屉想要推进柜子,如果接触的方向不对,推力会被摩擦锥的反力所抵消,从而被卡住(如下左图)
        • 抓硬币如果夹角太大,摩擦锥的力无法互相抵消,就抓不住(如下右图)
        • 嵌套的玻璃杯要用很大的力抽出来,这个力可能也会捏碎玻璃杯
  • 评价:Mason暗示当前机器人学过于关注深度学习和数据驱动方法,而忽视了对基本物理交互原理的理解和利用。
相关推荐
音视频牛哥1 小时前
人形机器人的未来发展趋势是什么?从VLA、实时视觉到规模化运营
机器学习·机器人·音视频开发
做个有深度的老李1 小时前
协作机器人选型方法论|基于企业组织形态与生产模式的选型框架
大数据·机器人·自动化·柔性机器人
田里的水稻3 小时前
IL_策略训练---CNN/1D神经网络种类三
人工智能·神经网络·机器学习·cnn·机器人·迁移学习
数智工坊4 小时前
视觉SLAM第13讲|工程落地:双目视觉里程计系统架构设计与性能优化
人工智能·深度学习·线性代数·性能优化·矩阵·系统架构·机器人
2601_9520477912 小时前
单一策略深度教程:用轻易云把集成任务的报错实时推送到钉钉机器人
java·机器人·钉钉
Jason_zhao_MR14 小时前
Linux与实时控制如何兼得
linux·嵌入式硬件·机器人·工业控制
田里的水稻1 天前
EI_策略训练--机器人策略训练的神经网络种类一
人工智能·神经网络·机器人
云智慧AIOps社区1 天前
云智慧智能巡检机器人矩阵亮相:三款产品场景与能力拆解
人工智能·机器人·具身智能·智能巡检机器人·企业级智能巡检机器人·双轮足机器人·四轮足机器人
xwz小王子1 天前
视触觉传感器:让机器人真正“摸”到世界
机器人
海盗12341 天前
微软技术日报 2026-10-08:Windows 给智能体立沙箱,Surface 换上 NVIDIA 芯
人工智能·windows·microsoft·机器人·aigc