Isaac Sim里的hello world

一、创建一个房间

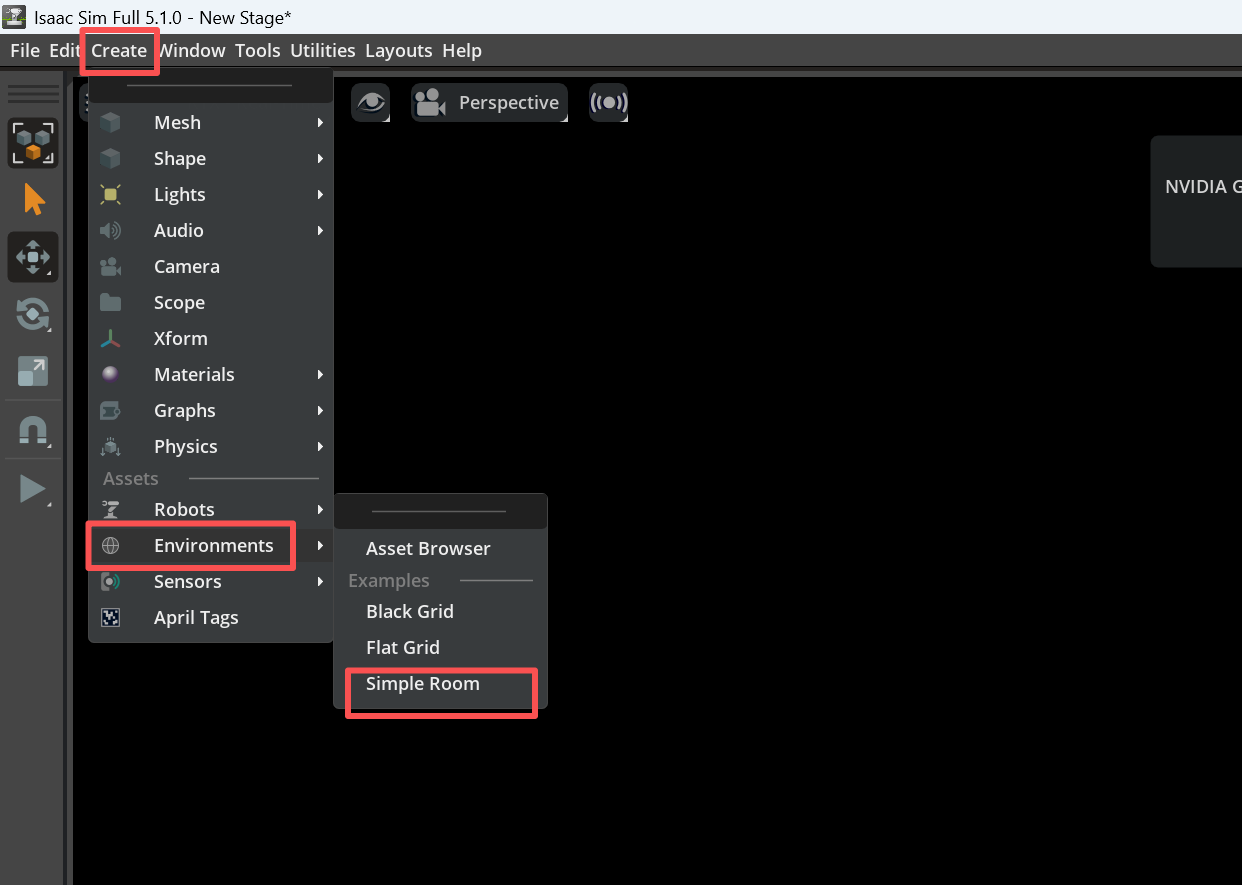
按这个来操作,(创建--》环境--》简单房间)
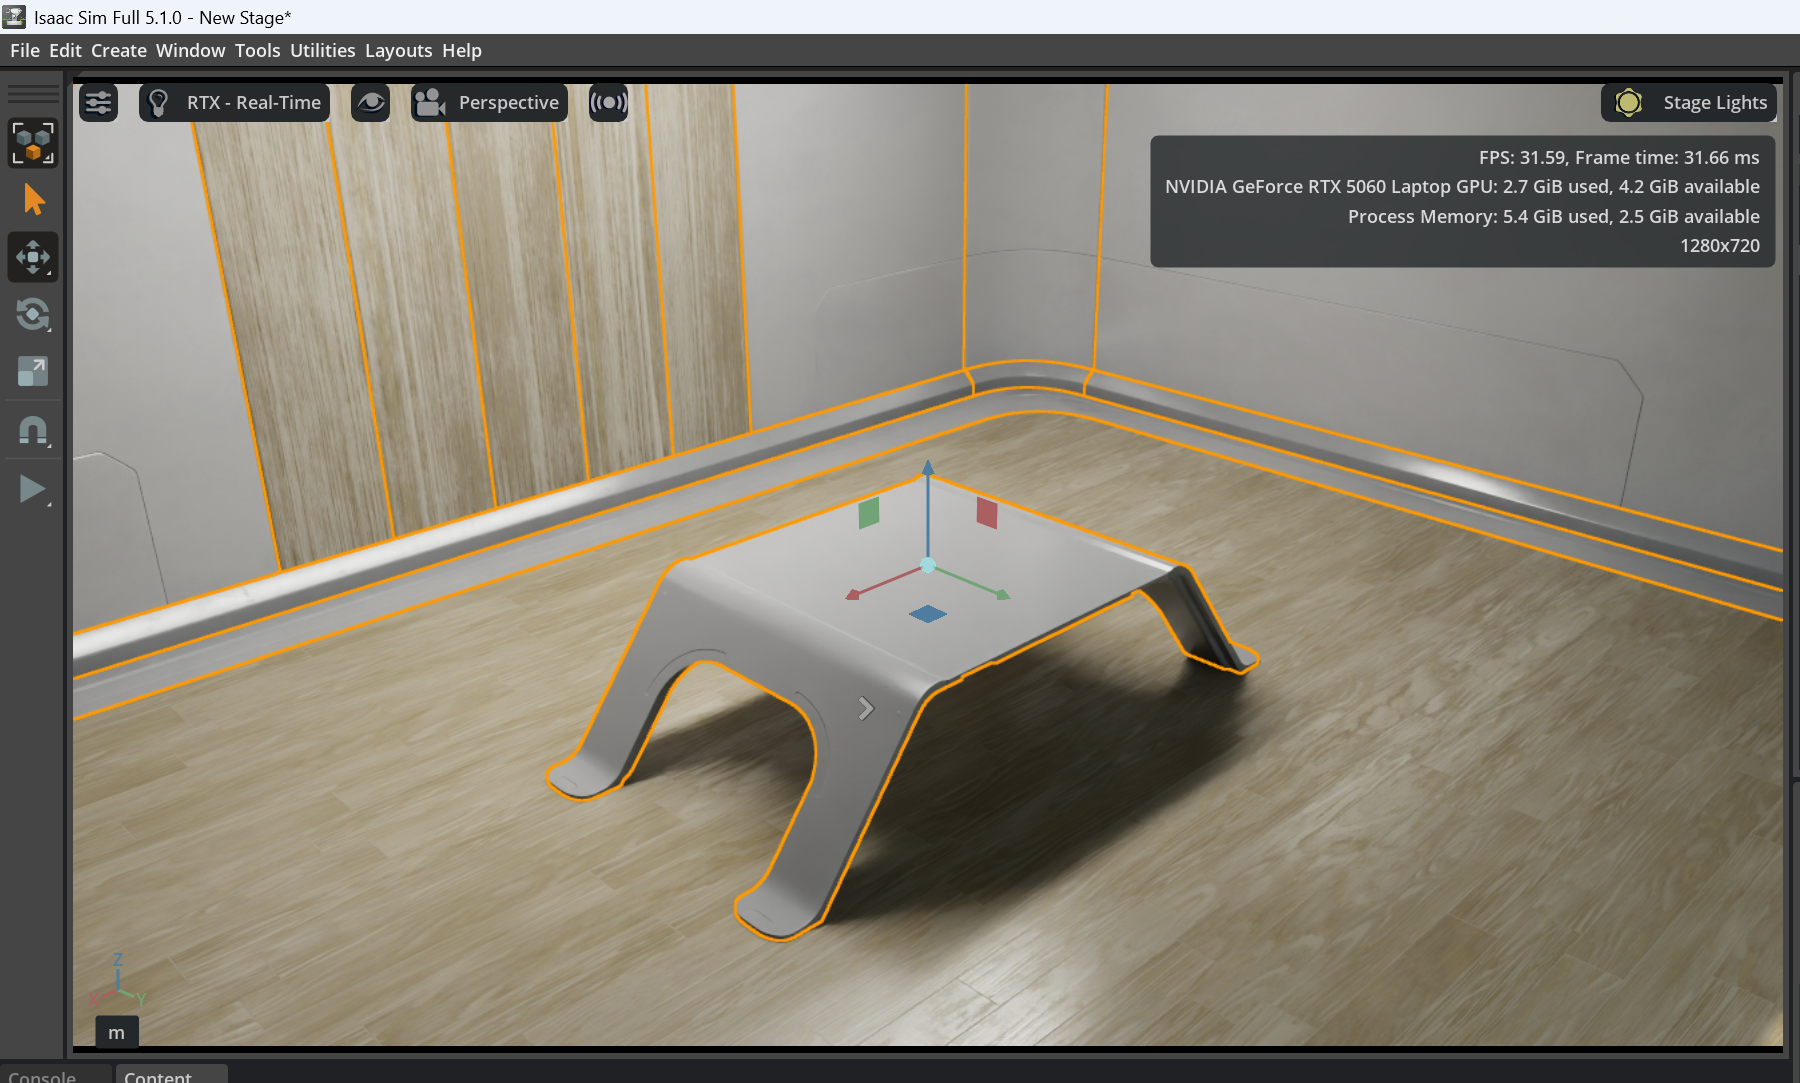
至此,咱已是元宇宙里有房的人了。

二、创建机械臂
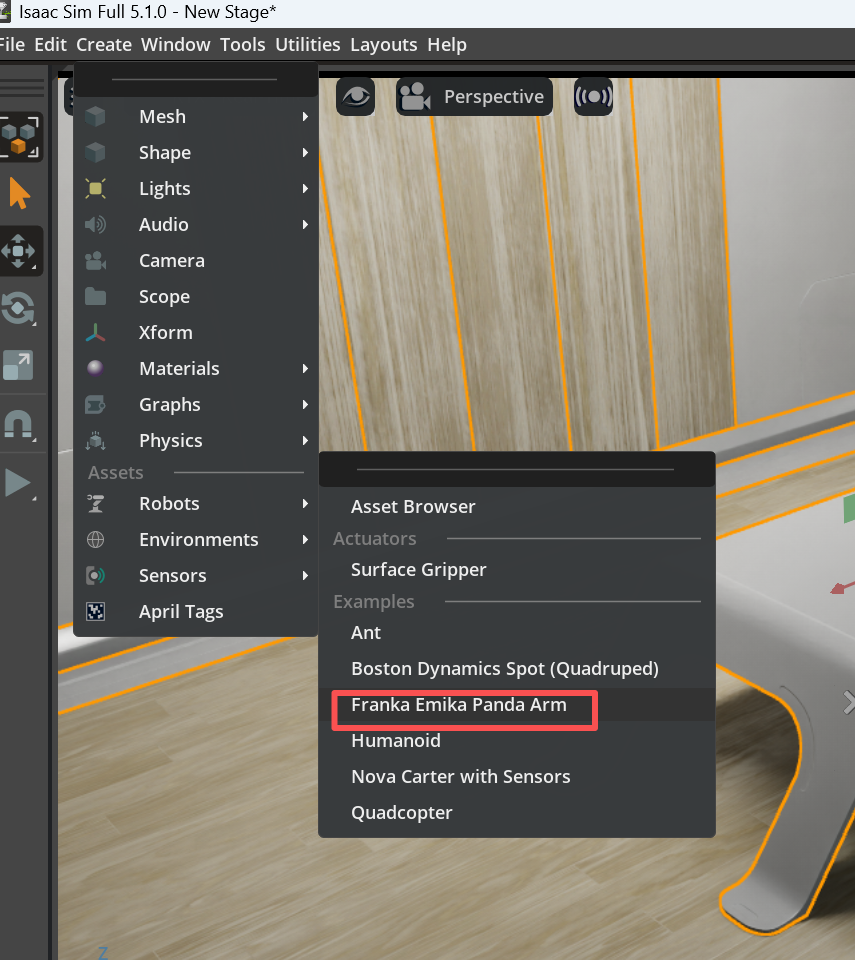
再整个机械臂
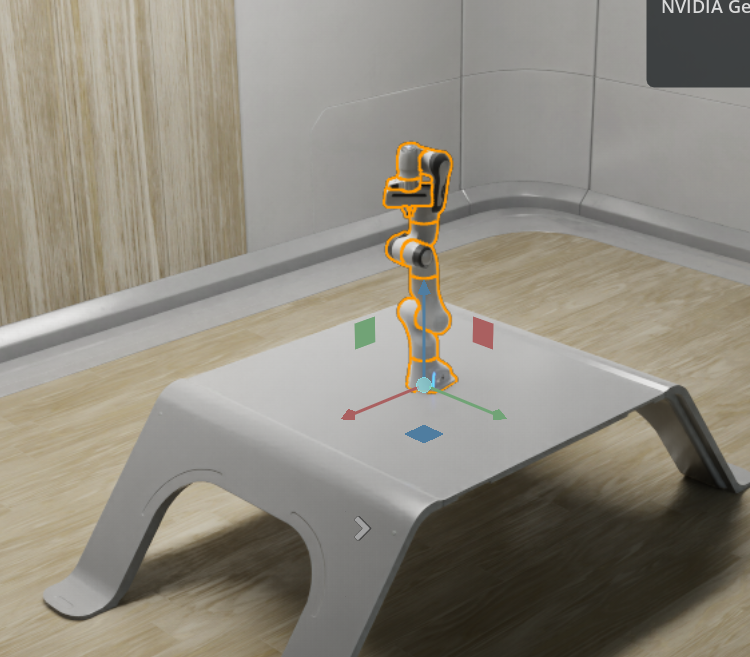
最开始我一直纠结这个机械臂是不是往桌子里穿模了,或者飘到天上了。后来我发现,这个初始位置,就是刚好放在桌面上的。所以机械臂和桌子,就暂时不用动了。

三、创建小方块

小方块假装是一个可以被机械臂抓的物品。
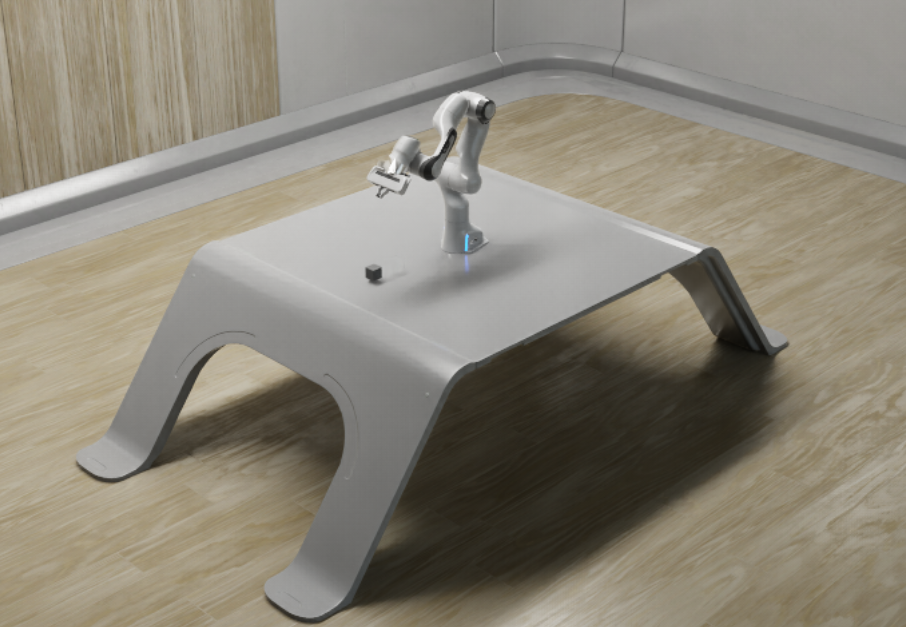
我这里的设置大概是这样的:
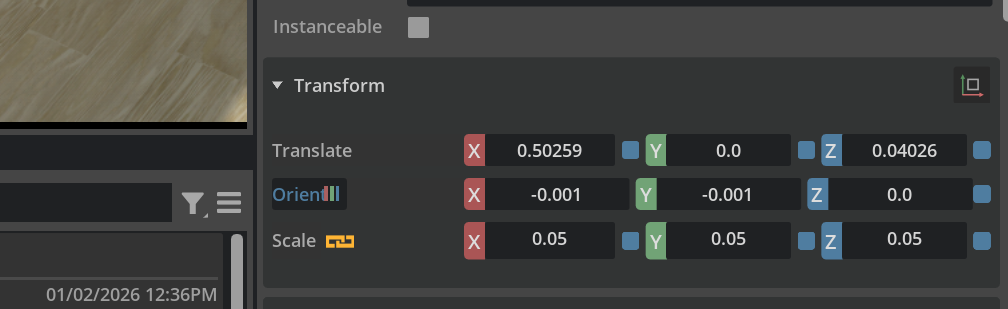
可以参考,但不必一模一样。

后面看看怎么让机械臂把方块拿起来,哈哈。

相关推荐
feasibility.12 小时前
英伟达把物理AI的3D模型“应用商店”开放了:2575个SimReady仿真资产,总计约472GB,可让agent装配机器人训练场景
人工智能·3d·机器人·仿真·建模·具身智能·英伟达
万俟淋曦2 天前
[ROS 系列学习教程] 建模与仿真 - 使用 ros_control 控制六轴串联机械臂
人工智能·ai·机器人·ros·机械臂·robotics·具身智能
feasibility.5 天前
LeCun团队世界模型JEPA首登无人机:9K参数模型,零样本Sim-to-Real飞入100Hz闭环
论文阅读·嵌入式·无人机·具身智能·世界模型·杨立昆·jpea
橙橙笔记10 天前
具身智能的学习 - 完成一个机械臂 第1节
python·学习·机械臂·具身智能
猫先生Mr.Mao11 天前
RoboRSI详解:机器人自进化为什么需要任务结构和技能边界
机器人·多智能体·论文解读·具身智能·自进化·roborsi
DUTBenjamin12 天前
论文阅读笔记:GPT-6-Astra Lights Up Embodied Navigation
论文阅读·具身智能·vln
云边有个稻草人13 天前
模型快了,机器人就能动吗?从 OpenVLA-OFT 到启元 Q1 的 8 步动作块适配实验
具身智能·机器人仿真·机器人开发·视觉语言动作·启元机器人·openvla-oft·动作分块
星辰徐哥13 天前
面向具身操作的视觉-语言-动作模型综述:启元机器人的大脑进化与落地实践
具身智能·基础模型·视觉-语言-动作模型
云智慧AIOps社区17 天前
智能巡检机器人应用场景解析:机房巡检、园区安防、管廊巡视与展厅导览
人工智能·机器人·具身智能·智能巡检机器人·企业级智能巡检机器人·机房巡检机器人·导览机器人
Rocky Ding*17 天前
深入浅出GroundingPI技术解析:精确空间感知如何迁移到机器人动作
论文阅读·人工智能·深度学习·机器学习·aigc·ai-native·具身智能