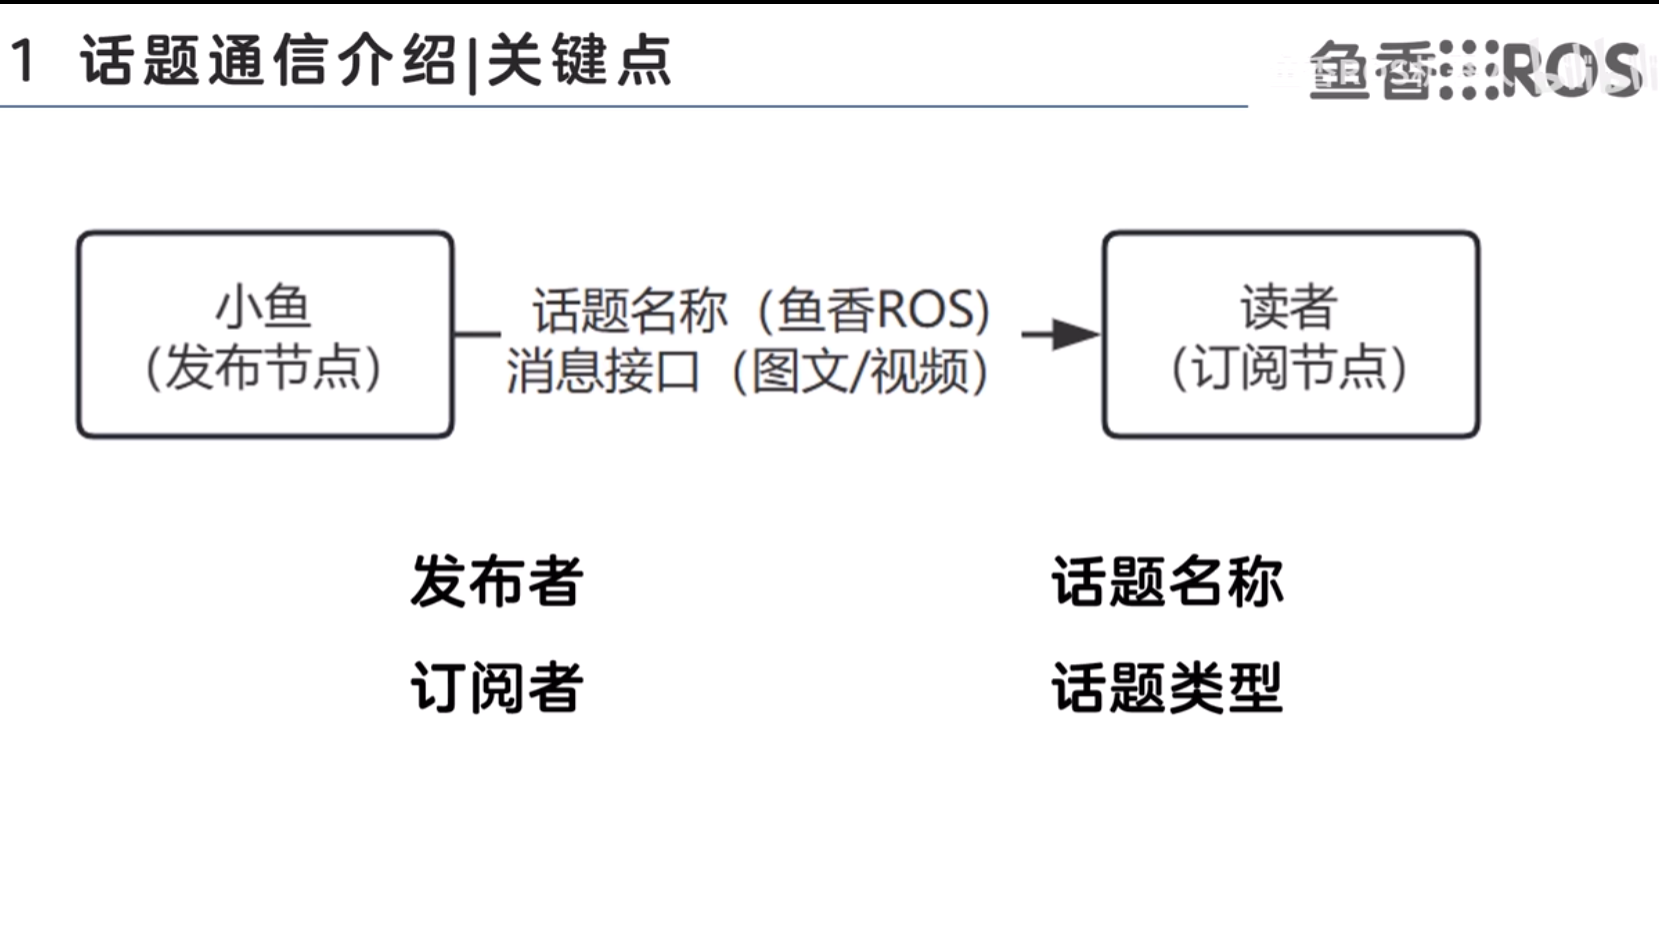
ros2机器人 话题通信介绍

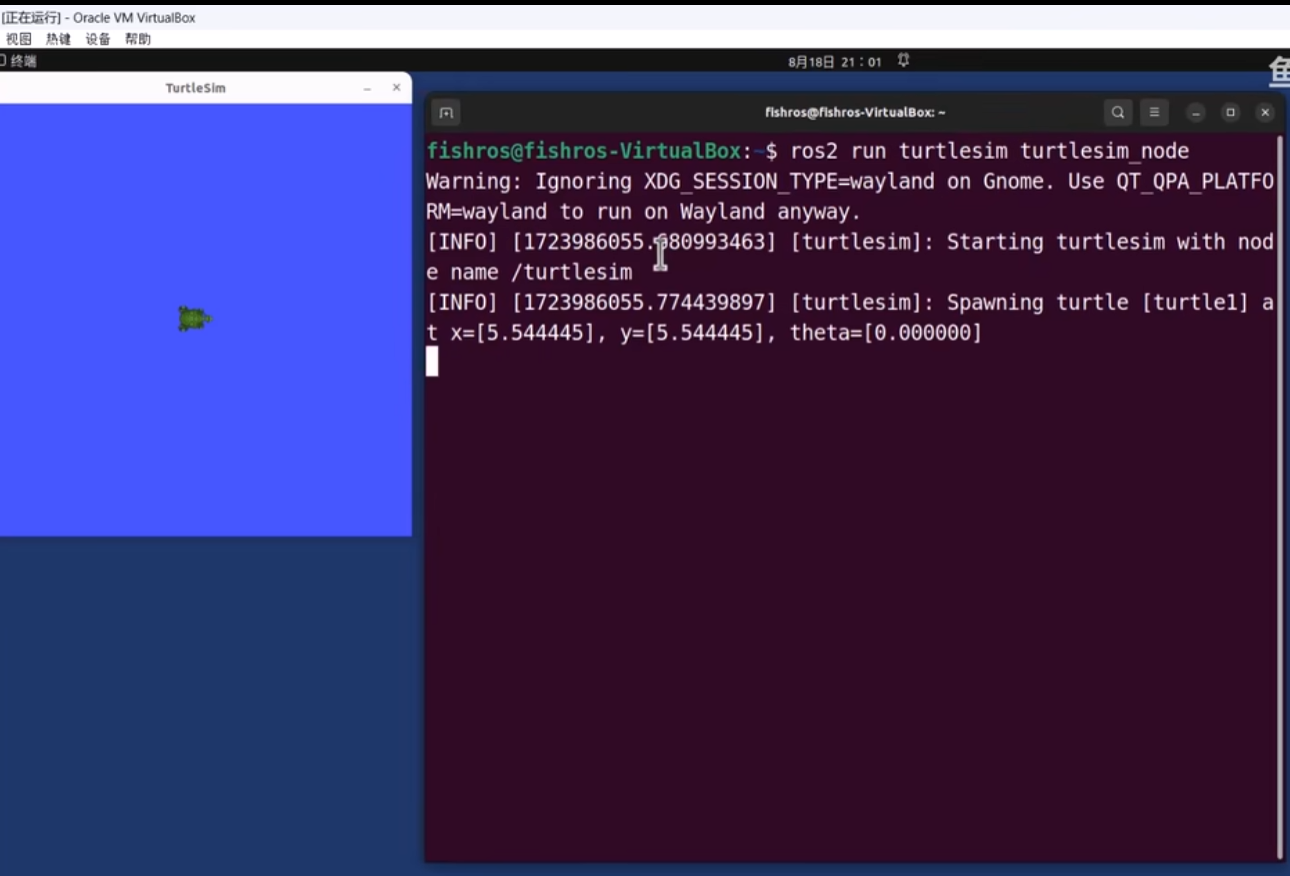
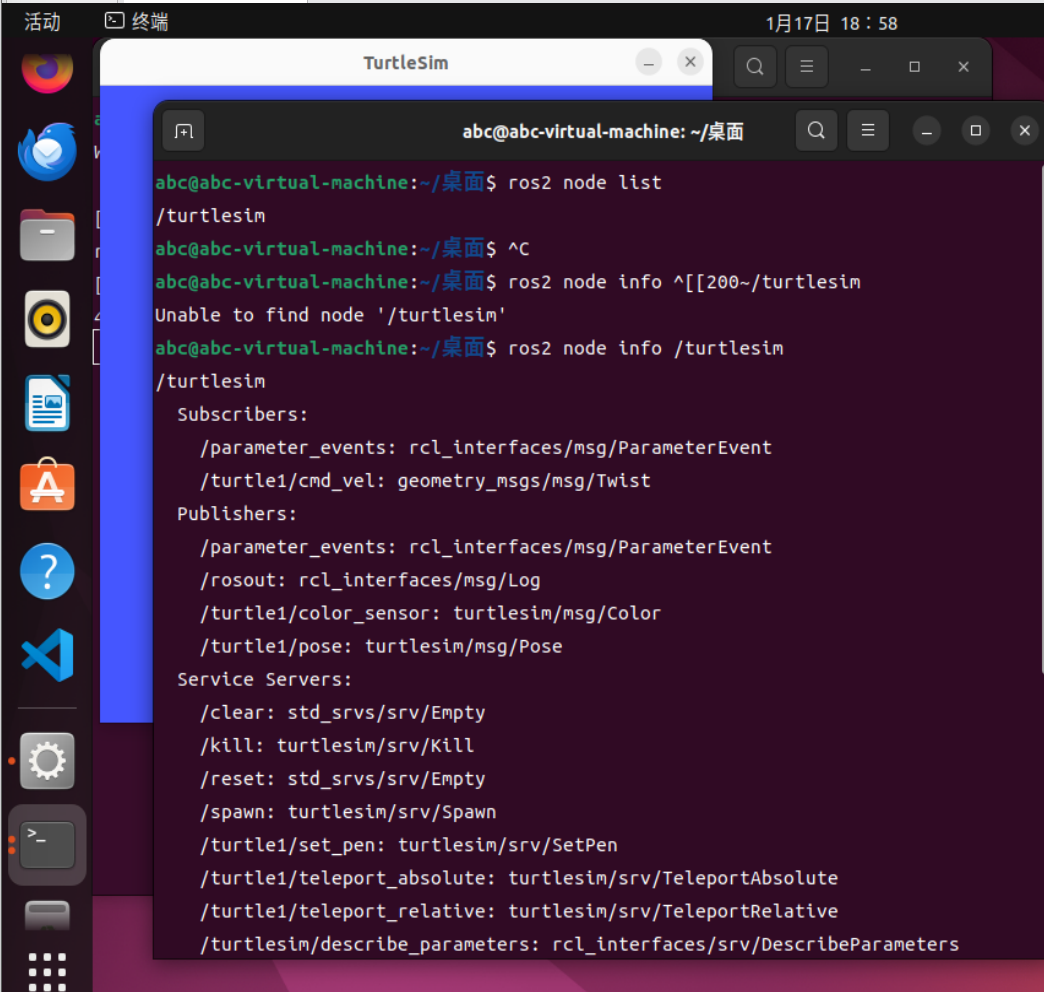
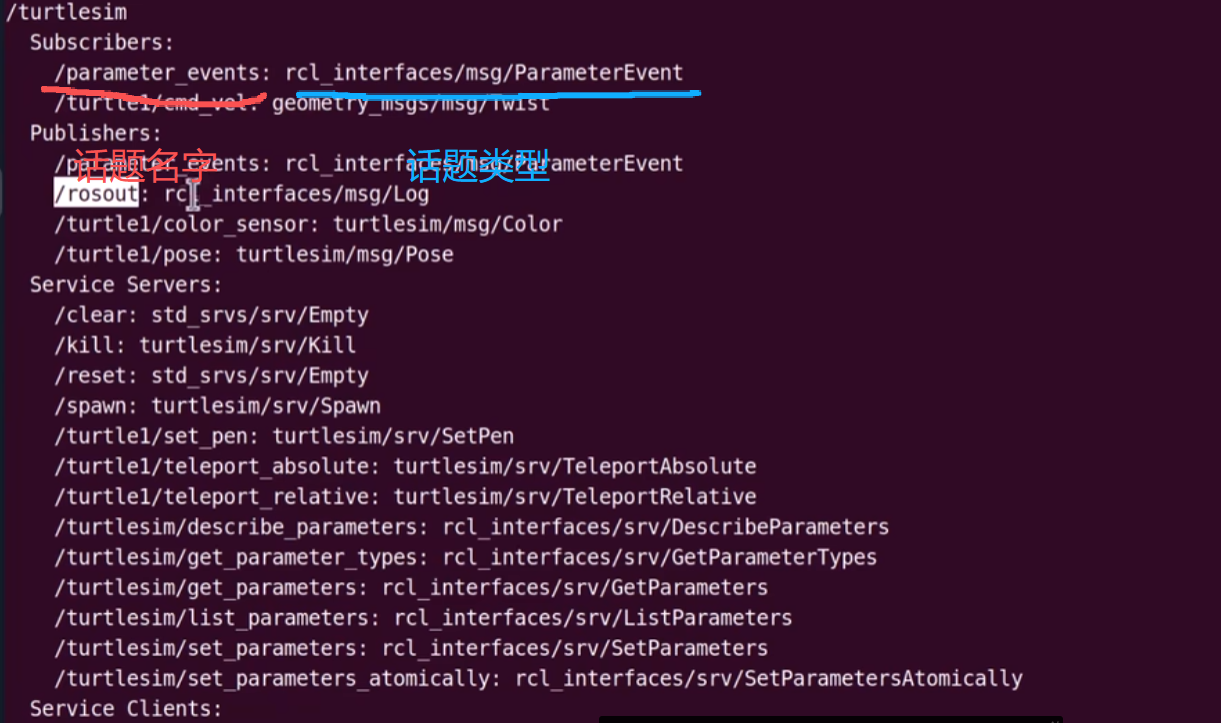
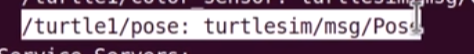
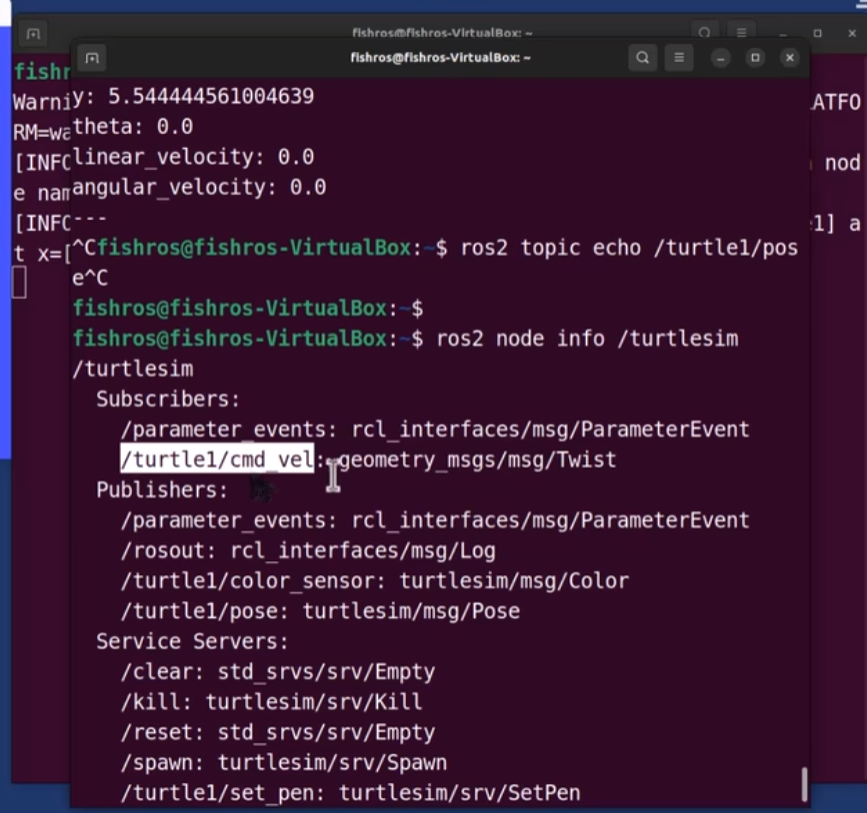
常用的mqtt协议就是一个订阅发布的协议,在机器人的世界里为了能感知环境信息和进行动作,装了很多感应器和执行器。常见的感应器有摄像头,雷达,执行器有机械臂关节的舵机,电机,夹爪。为了能让他们进行相互之间进行一个通讯和信息传递,ros2引入了一套叫订阅和发布的一套机制,就是话题通讯。运行小海龟另外开一个终端,可以打印出这个节点的相关信息
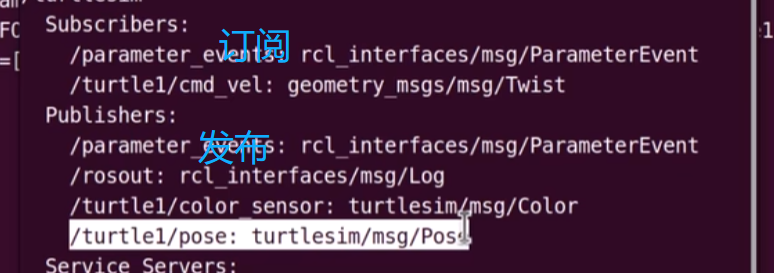
这个其实就是发布小海龟的实时信息

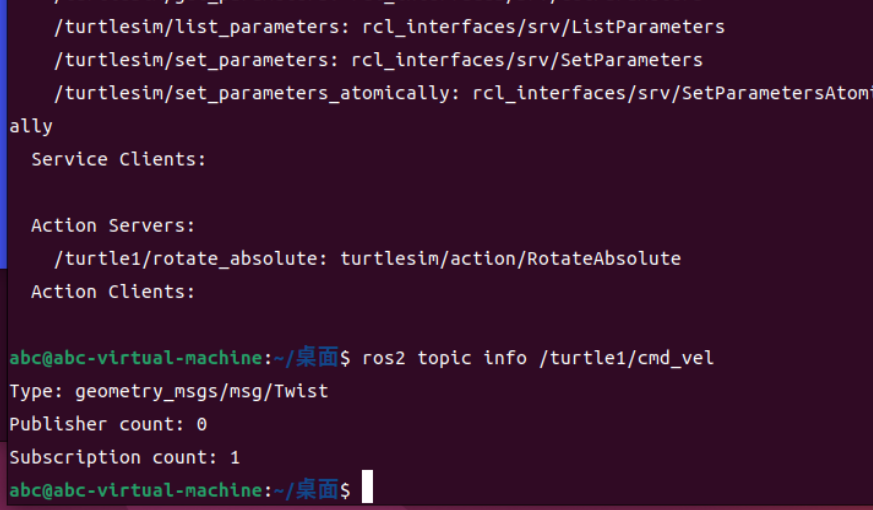
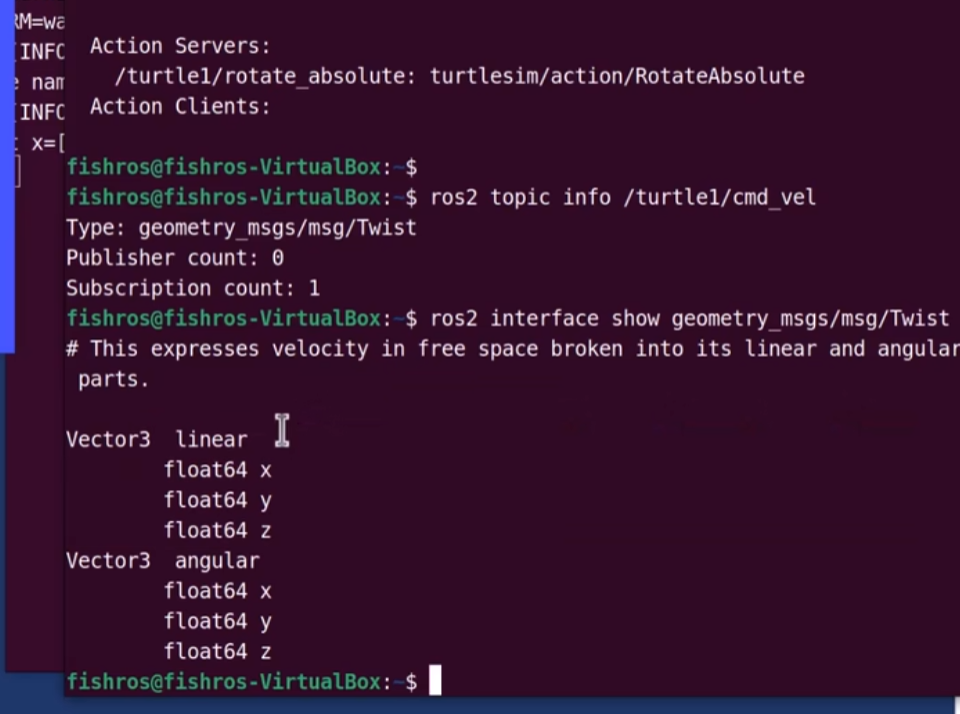
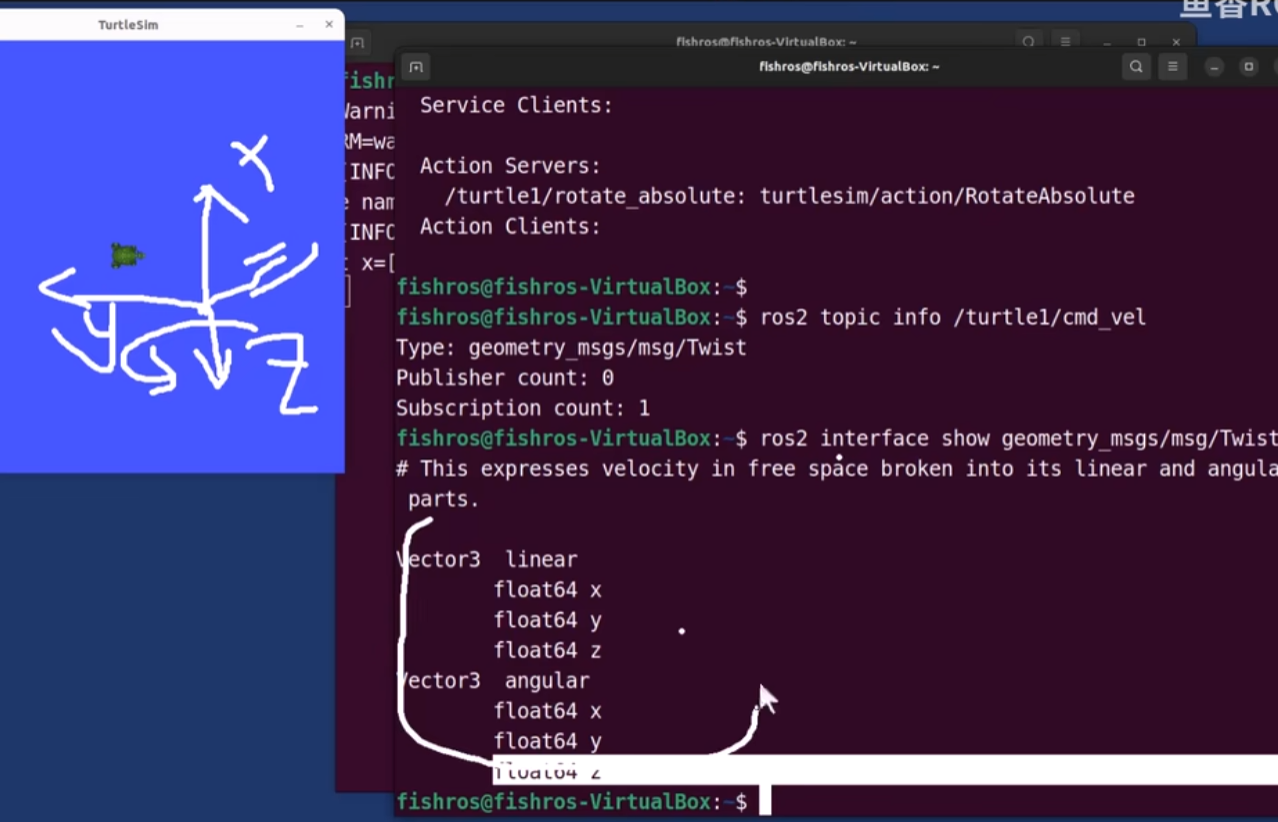
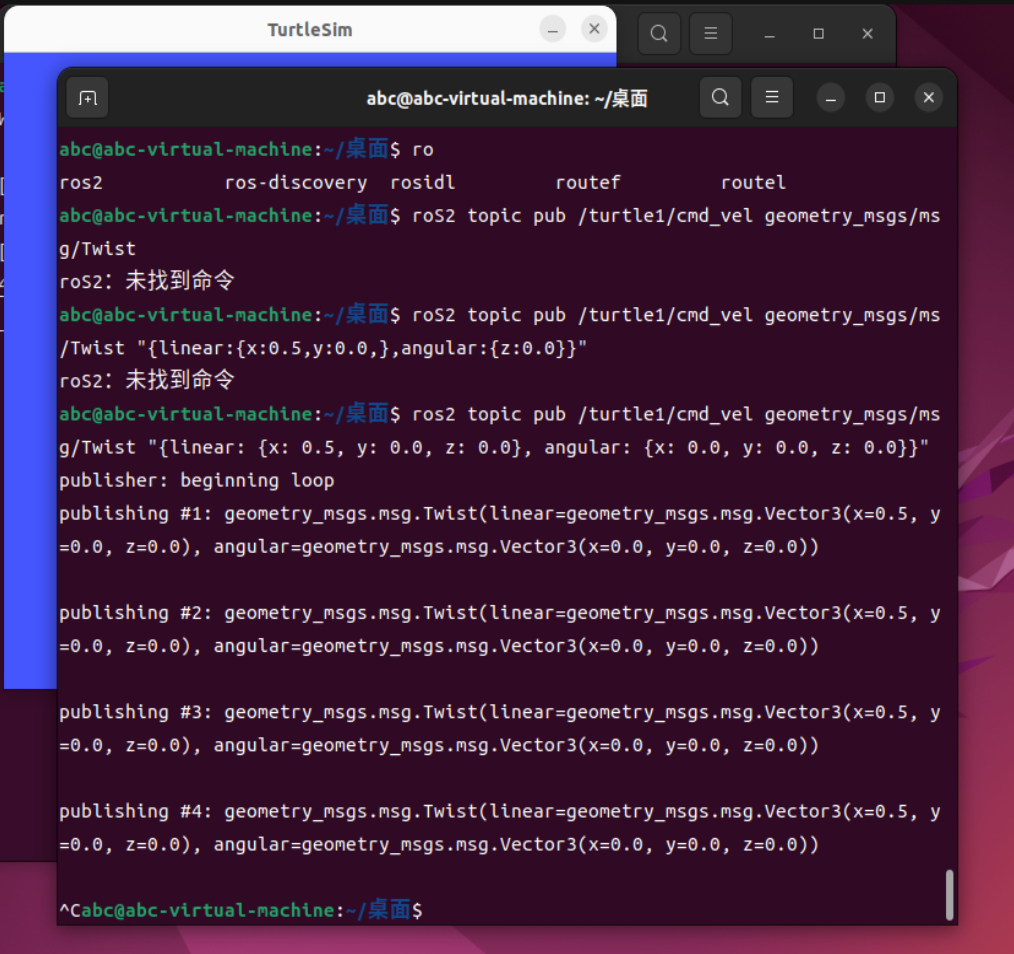
假如我们只知道话题的名字,比如ros2 topic info /turtle1/cmd_vel,,就可以查看到话题的消息接口是什么了,他有几个发布者他有几个订阅者等等,这个里面没有发布者,只有订阅者,谁想控制小海龟谁就是订阅者消息的接口内容如上图,线速度和角速度xyz轴,z轴是用来调小海龟的头朝向这是用来发布小海龟的运动参数,和mqtt差不多,但不是mqtt
相关推荐
兜里只有三分钱~22 分钟前
启元机器人 π0 与 GR00T N1 对比:VLA 模型的两条技术路线
机器人·微调·预训练·仿真·vla
兜里只有三分钱~26 分钟前
从 URDF 到 SDK:开发者视角拆解启元 T1/Q1 机器人架构
机器人·sdk·仿真·ros2·urdf
科技新资讯34 分钟前
展厅服务机器人推荐:企业展厅与科技馆怎么选
机器人
GlobalInfo13 小时前
2026年全球机器人用超平执行器市场研究报告:市场规模达7.51亿美元,人形机器人商业化与轻量化运动控制需求推动行业增长
大数据·人工智能·数码相机·microsoft·机器人
m0_7196408714 小时前
2026年高校科研机构轮式双臂机器人二次开发平台搭建测评指南
经验分享·机器人
ZEB110615 小时前
首届安全应急救援机器人大赛在广州举办 深圳璇玑动力斩获多项冠军
安全·机器人·消防
tianxuanjg1 天前
无人机科研轻量化结构件采购指南|高校实验室选型避坑:轻量化与结构强度如何兼顾
人工智能·经验分享·机器人·无人机·制造
海盗12341 天前
微软技术日报 2026-11-02:开发者环境服务退役、Defender 清点本地 AI 代理
人工智能·microsoft·机器人·人工智能aigc
m0_719640871 天前
2026年高校科研用轮式双臂机器人二次开发平台怎么部署搭建
经验分享·机器人
品牌常新1 天前
室外巡检机器人推荐:园区与厂区怎么选
数据库·人工智能·机器人