服务与参数通讯介绍

ros2的底层通讯方式只有dds,话题通讯这一种通讯方式,所谓的服务通讯其实是由两个话题来构成的,参数通讯由多个服务加话题一起构成,最终还是话题通讯,基于话题通讯才有服务通讯,由服务通讯才有参数。

服务是双向通讯
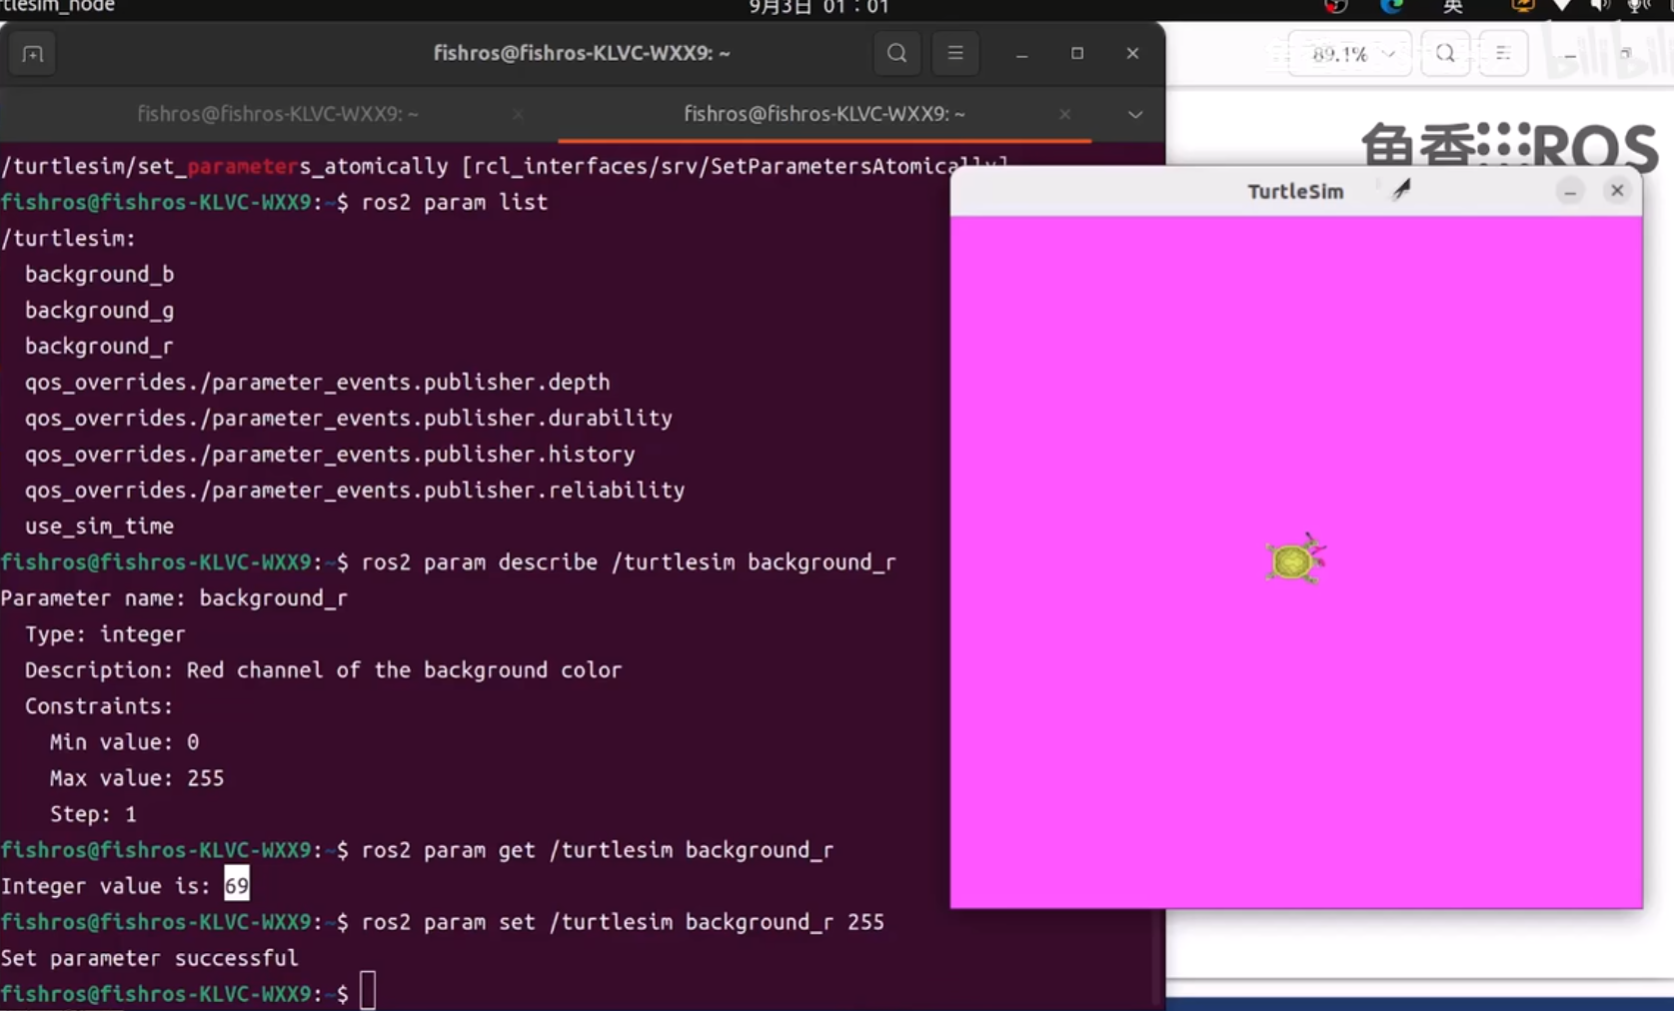
改小海龟的背景色节点系数

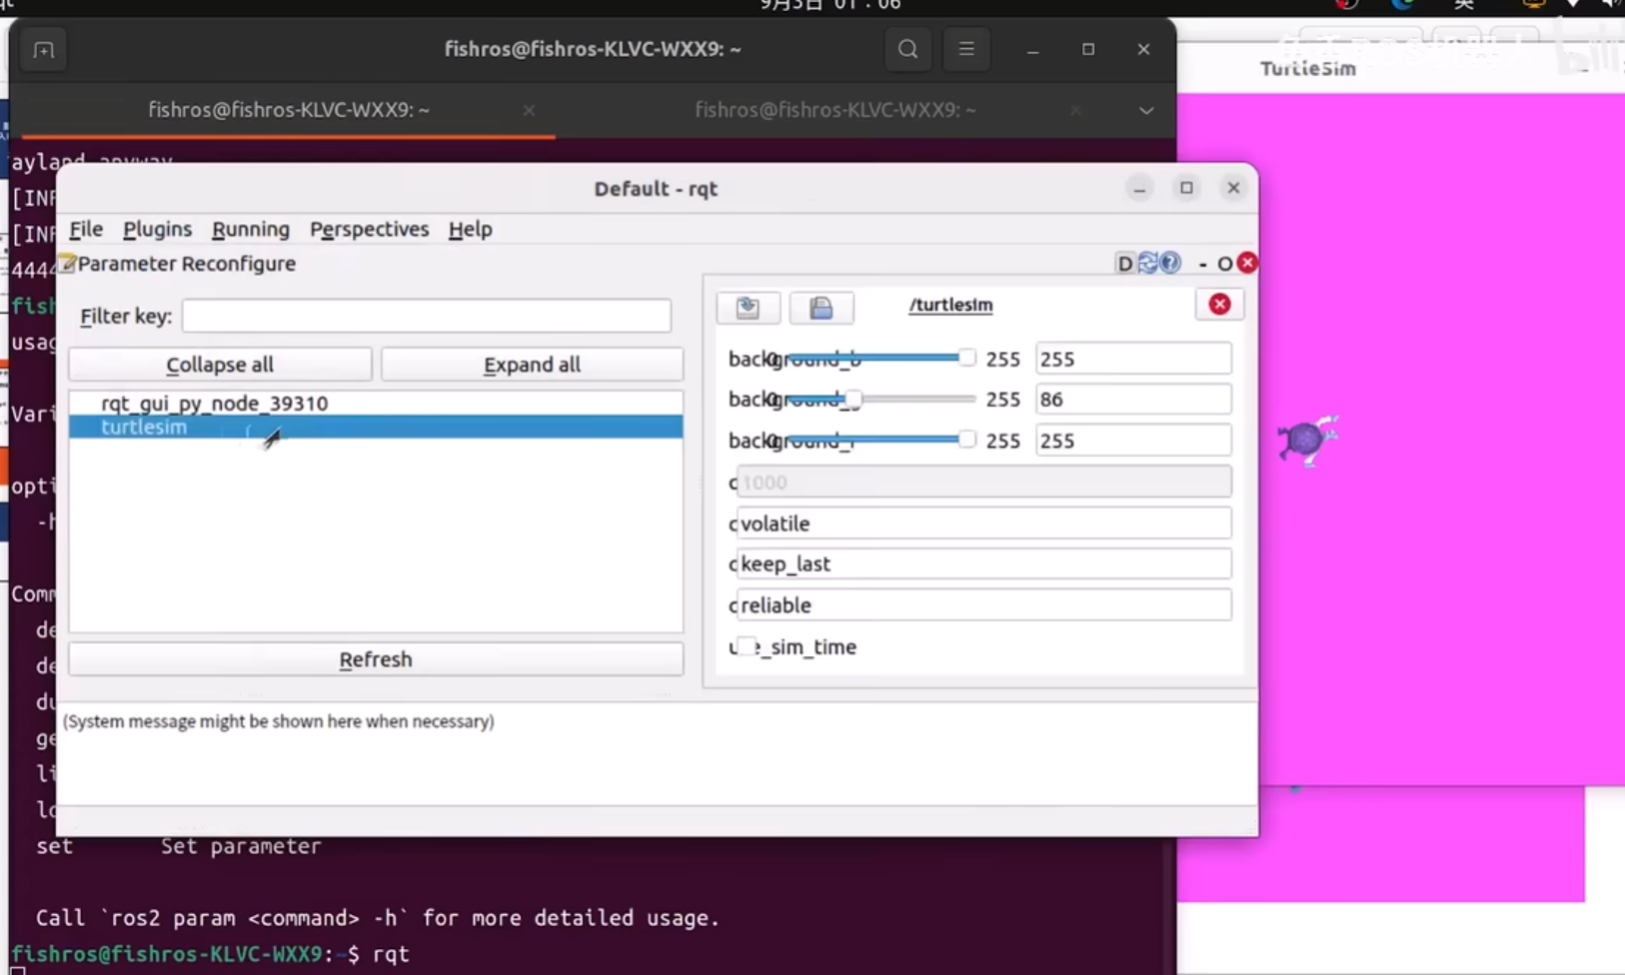
可以通过rqt指令动态调节参数
相关推荐
Novproxy_Z9 小时前
商用代理避坑:如何识别商家拿机房 IP 冒充住宅 IP
java·网络·tcp/ip
垆边人似月.9 小时前
RDMA 文件传输踩坑(五):READY 发送成功后,为什么出现 Work Request Flushed Error?
服务器·网络·tcp/ip
HideF9 小时前
nmcli
linux·服务器·网络
qetfw10 小时前
UOS DHCP Relay:跨网段分配与 IP、DNS、网关验证
linux·服务器·网络·tcp/ip·uos
尹人入圣10 小时前
目前热门的IP驱动产业新场景新工具
网络·python·网络协议·tcp/ip
中屹指纹浏览器svip11 小时前
只用指纹浏览器,不搭配IP可以吗?
网络
jimmyleeee12 小时前
Agent安全之八:OWASP ASI08 级联失效------当每一个 Agent 都“正确”,系统却走向灾难
网络·安全·web安全
缓慢更新12 小时前
AI 辅助生成单测:从接口定义到用例的流水线
java·服务器·前端·网络·数据库·人工智能
叼烟扛炮12 小时前
Linux 学习笔记(四十一):TCP 并发演进——从单进程到多线程服务器
linux·运维·服务器·网络·笔记·学习·tcp/ip
叼烟扛炮13 小时前
Linux 学习笔记(四十三):网络编程进阶——自定义协议解决 TCP 粘包与守护进程
linux·开发语言·网络·笔记·tcp/ip