【机器人学】2.正向运动学

every blog every motto: There's only one corner of the universe you can be sure of improving, and that's your own self.
https://blog.csdn.net/weixin_39190382?spm=1010.2135.3001.5343

0. 引言

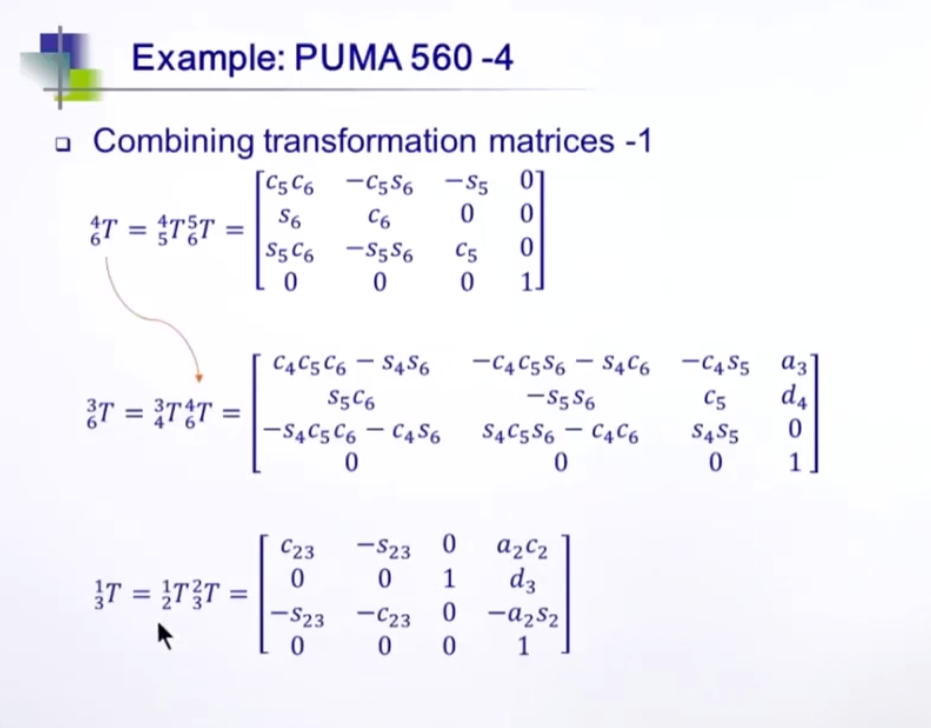
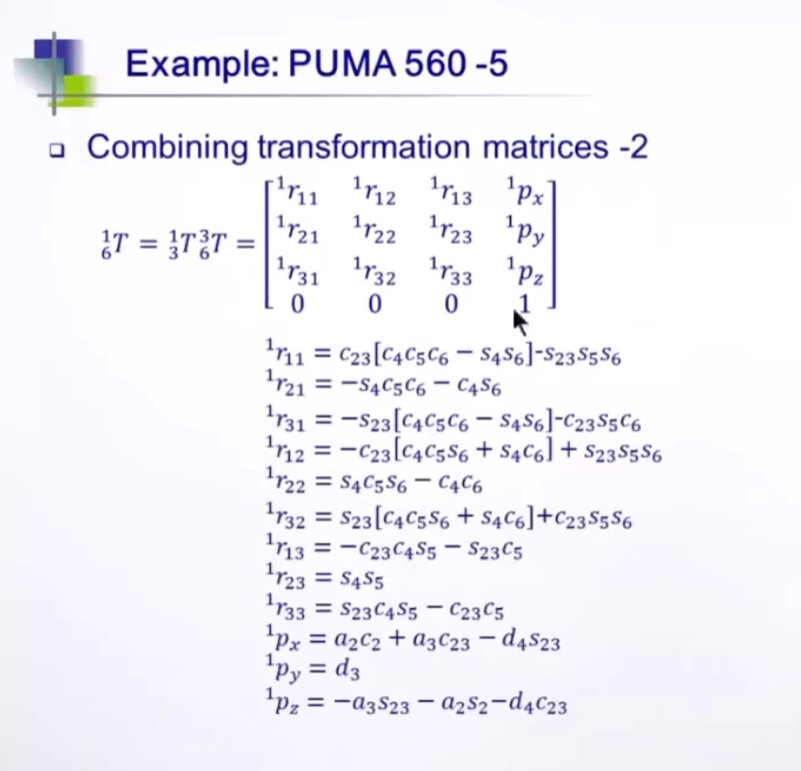
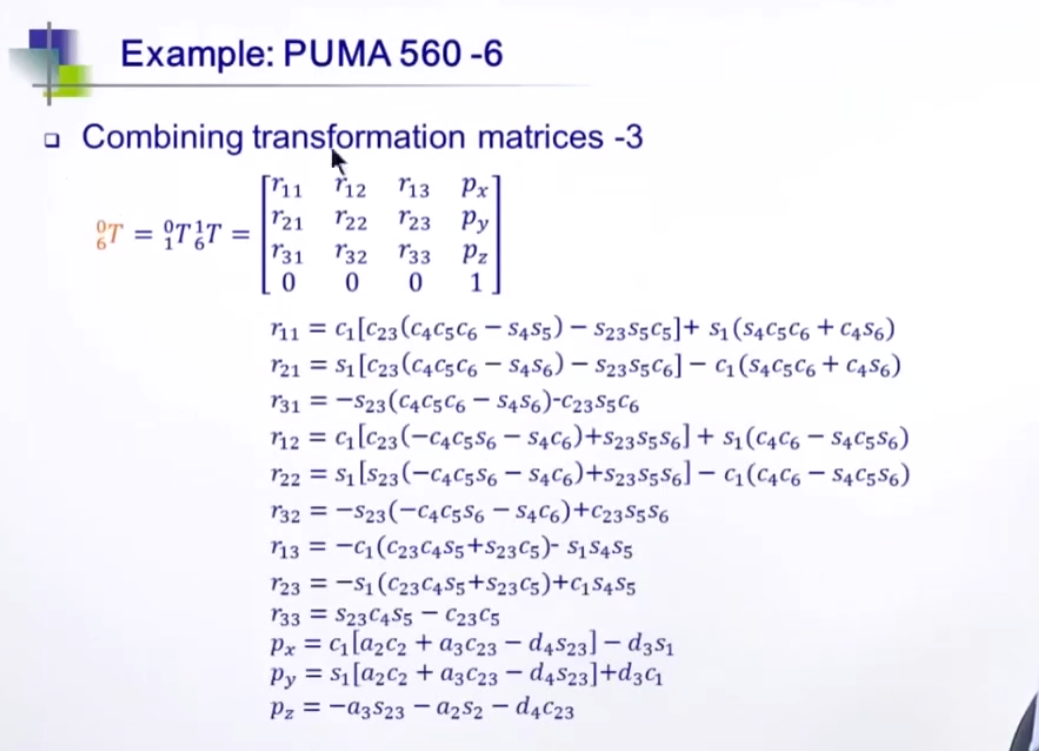
由DH表示法推到最终位姿

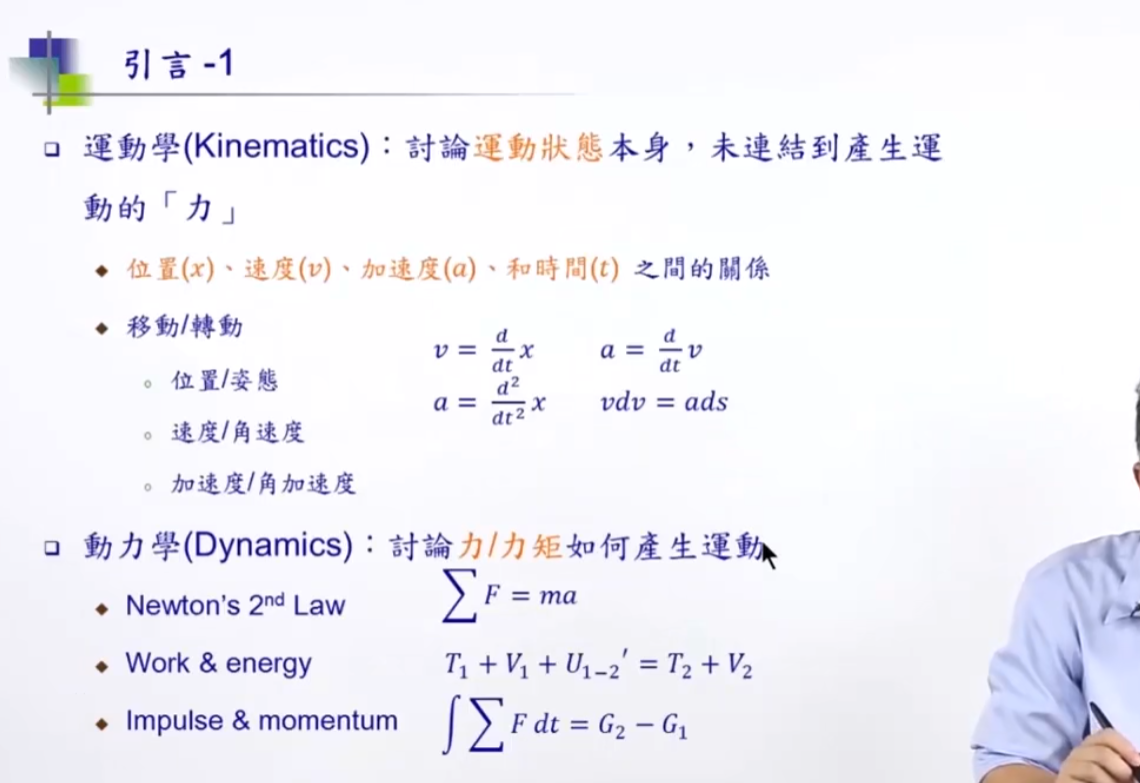
1. 运动学
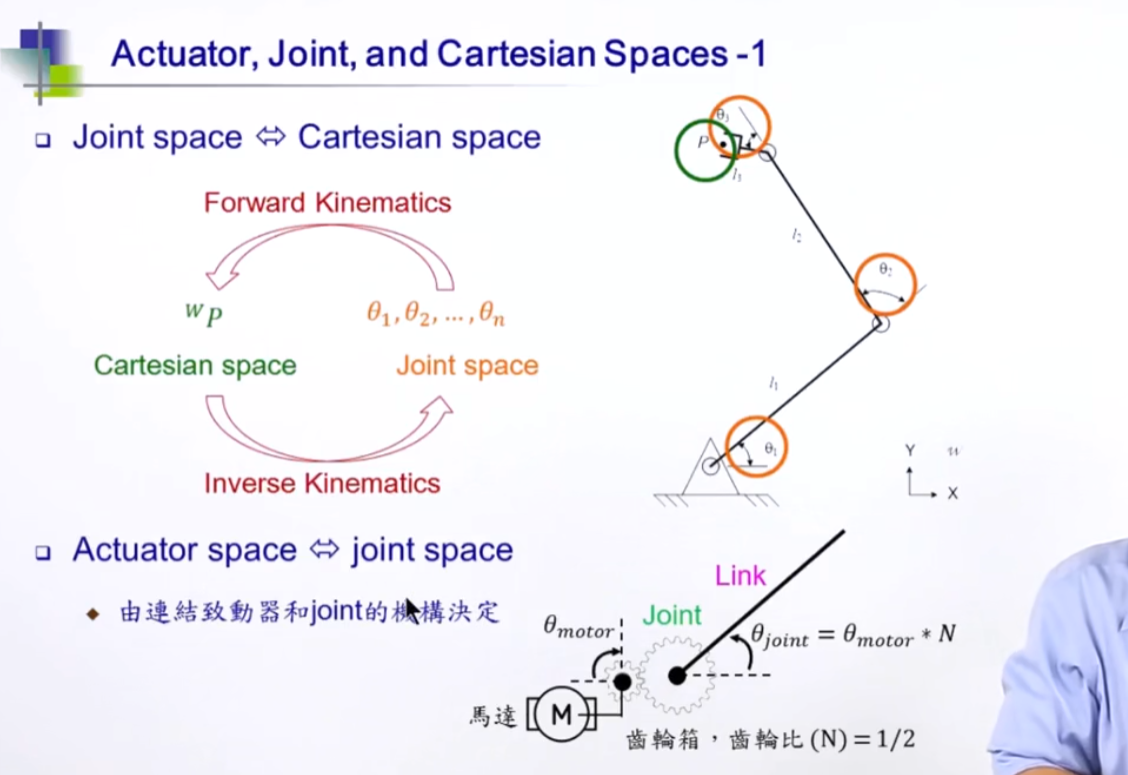
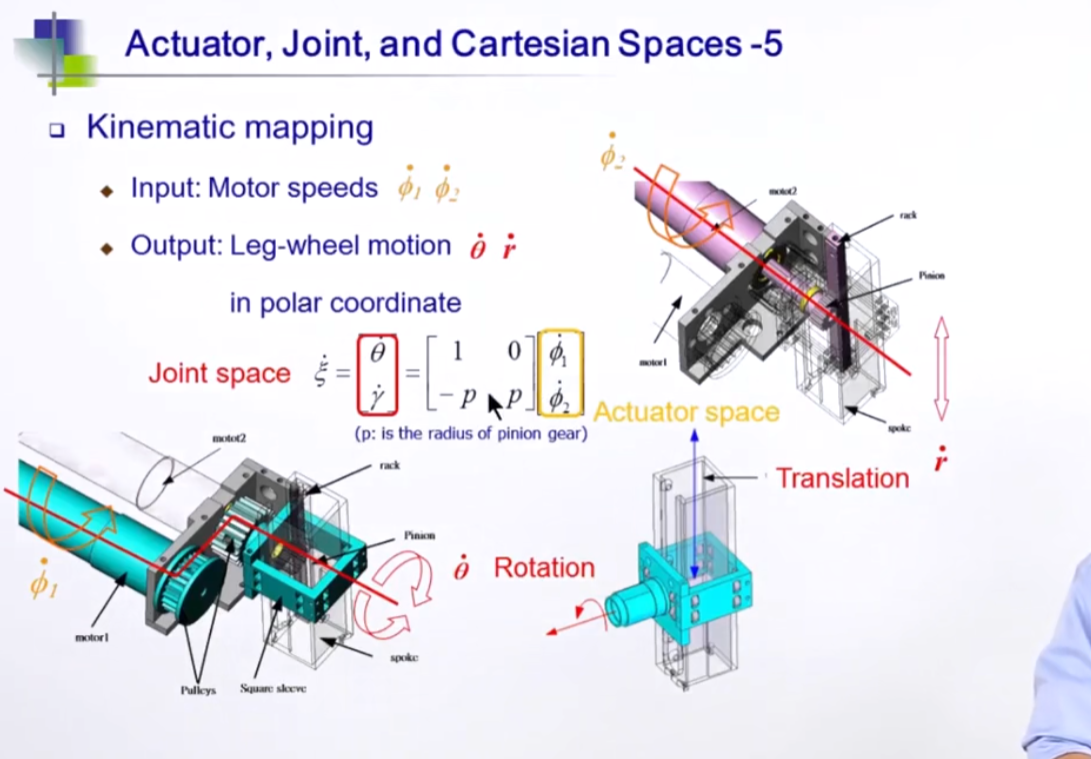
顺向运动学:由角度求终点
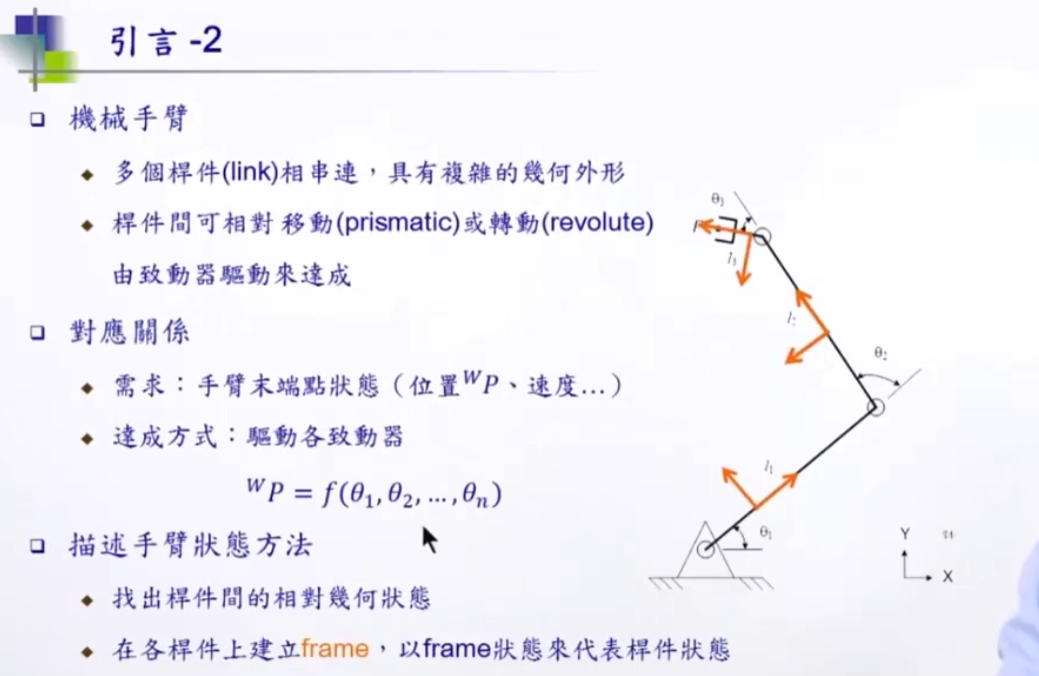
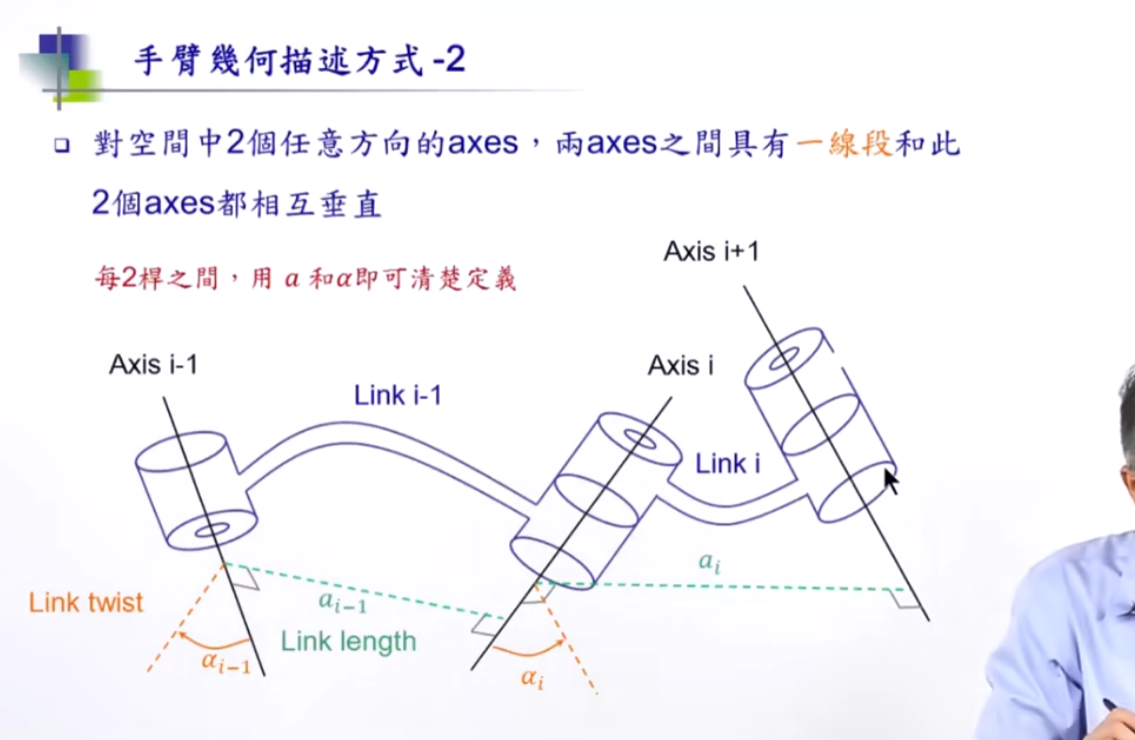
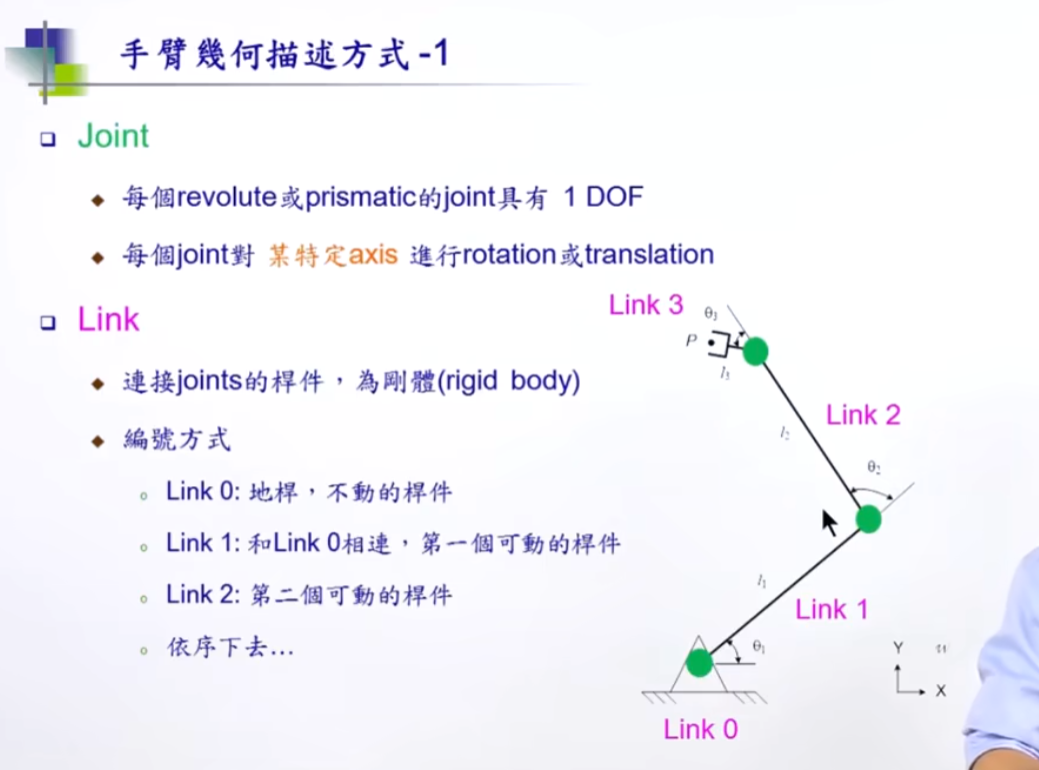
1.2 手臂几何描述
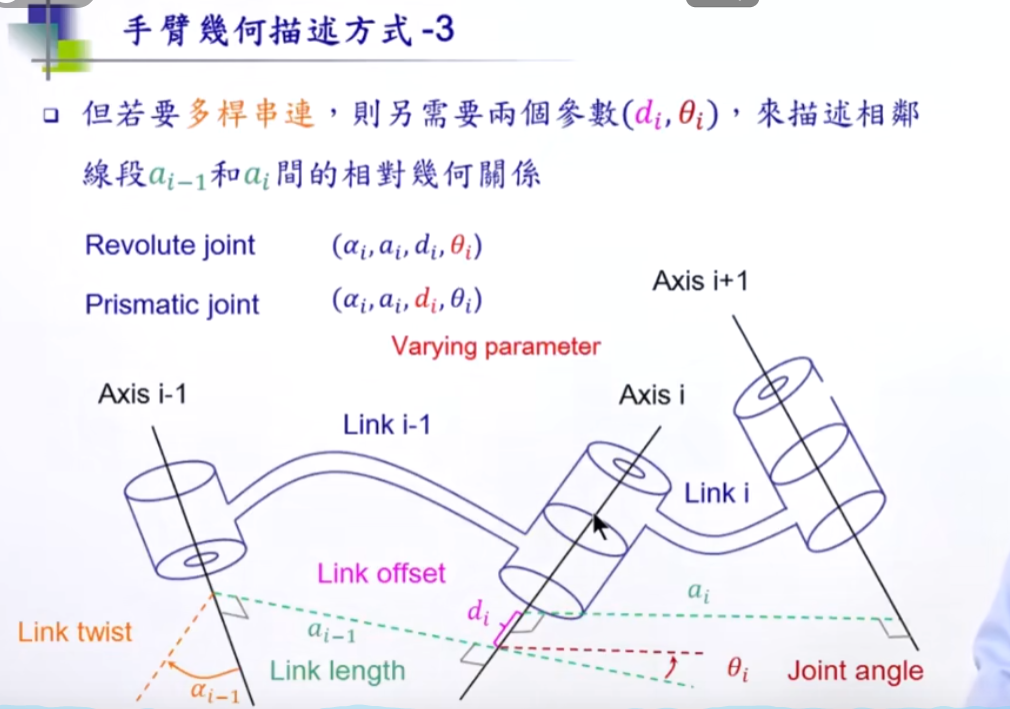
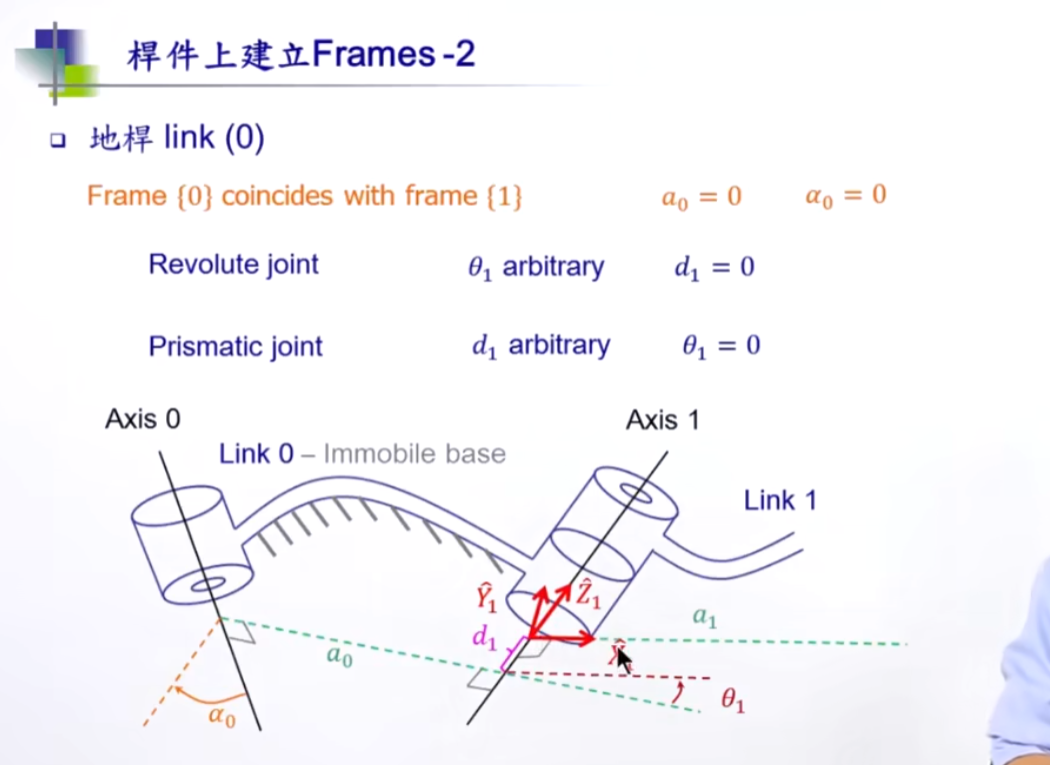
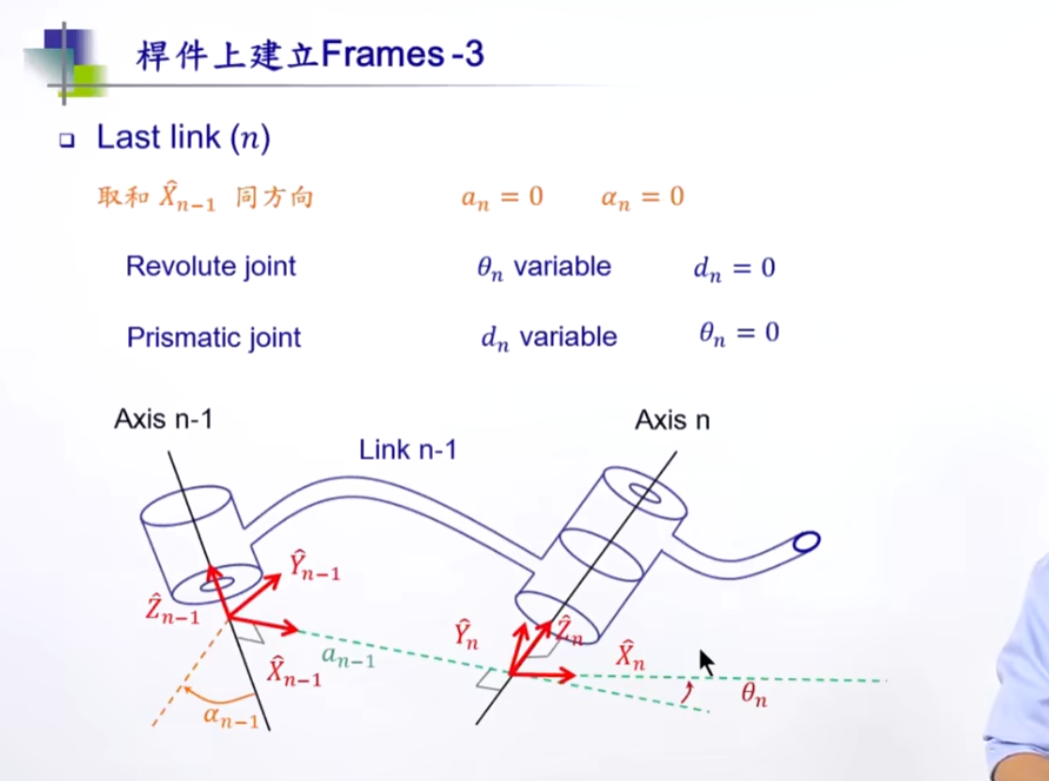
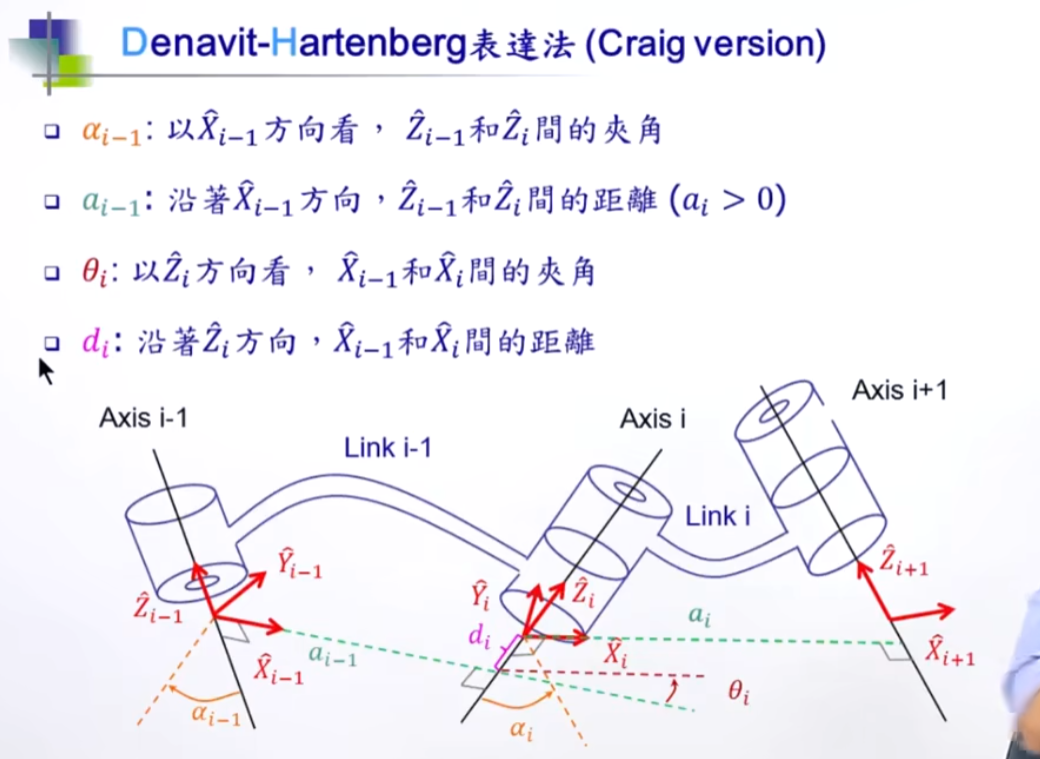
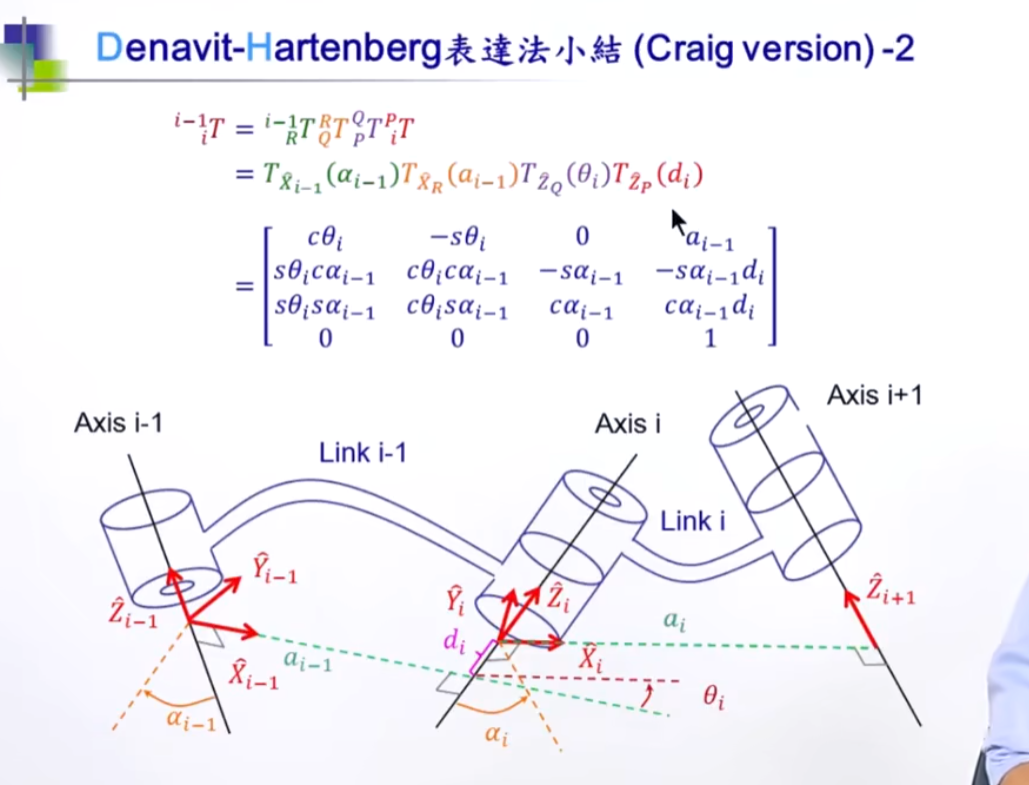
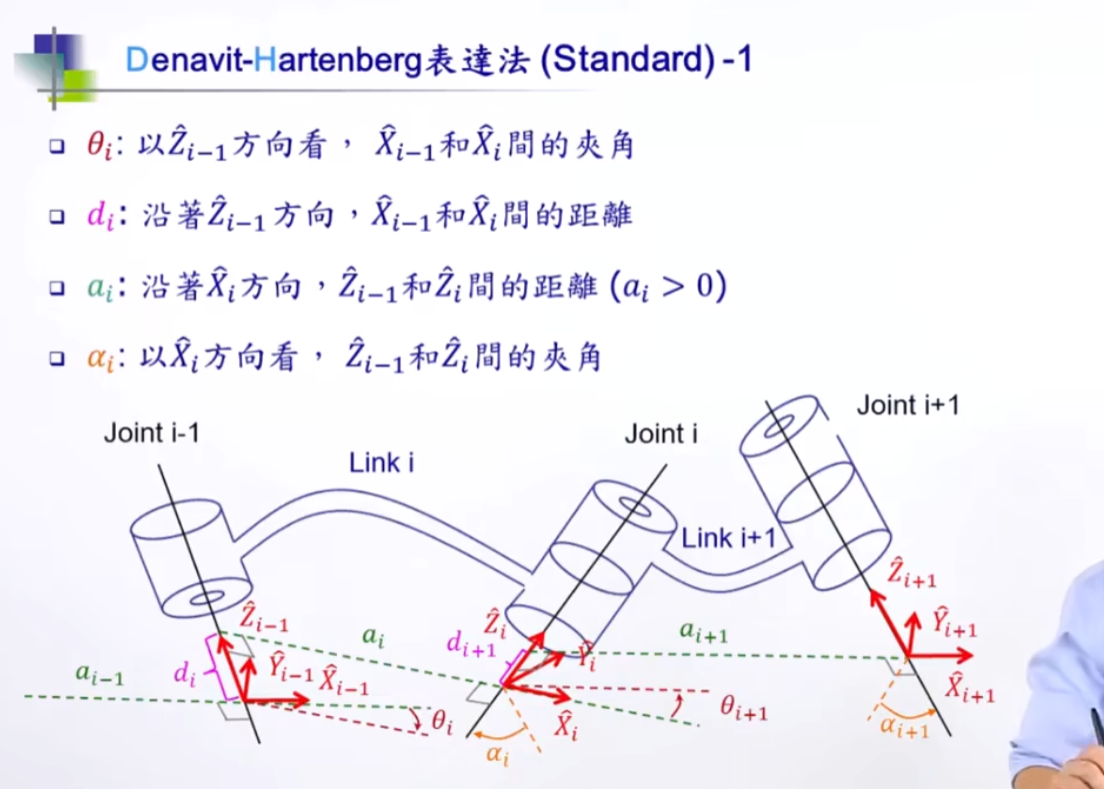
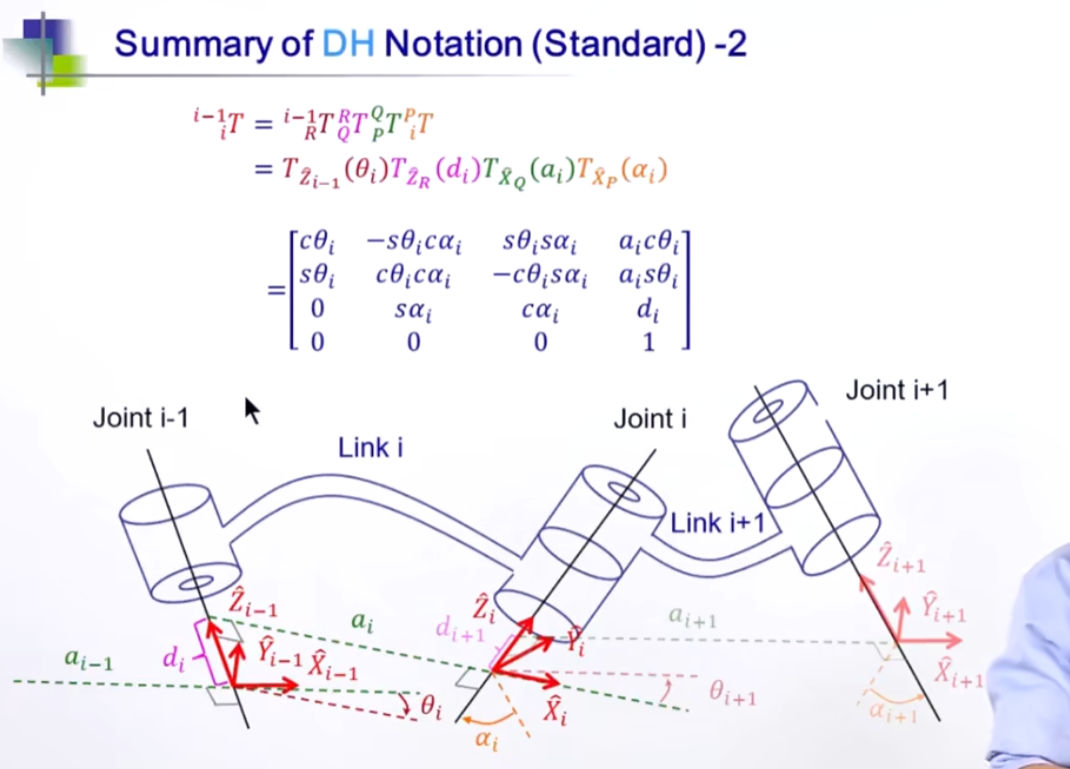
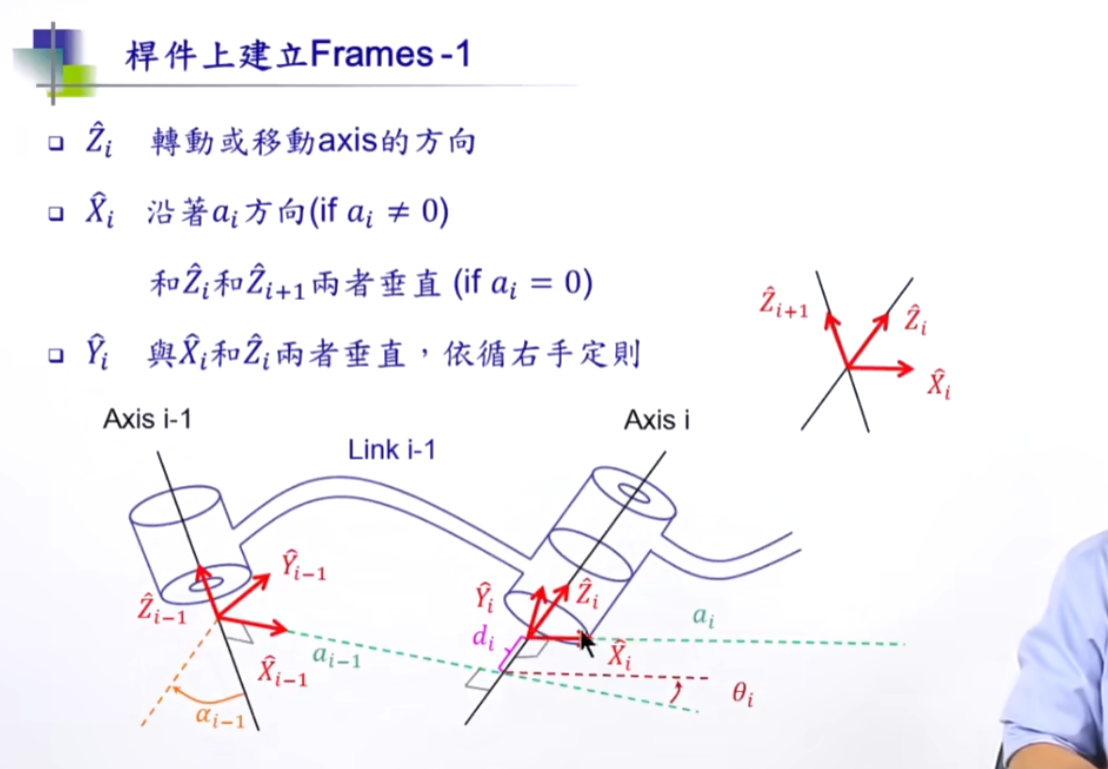
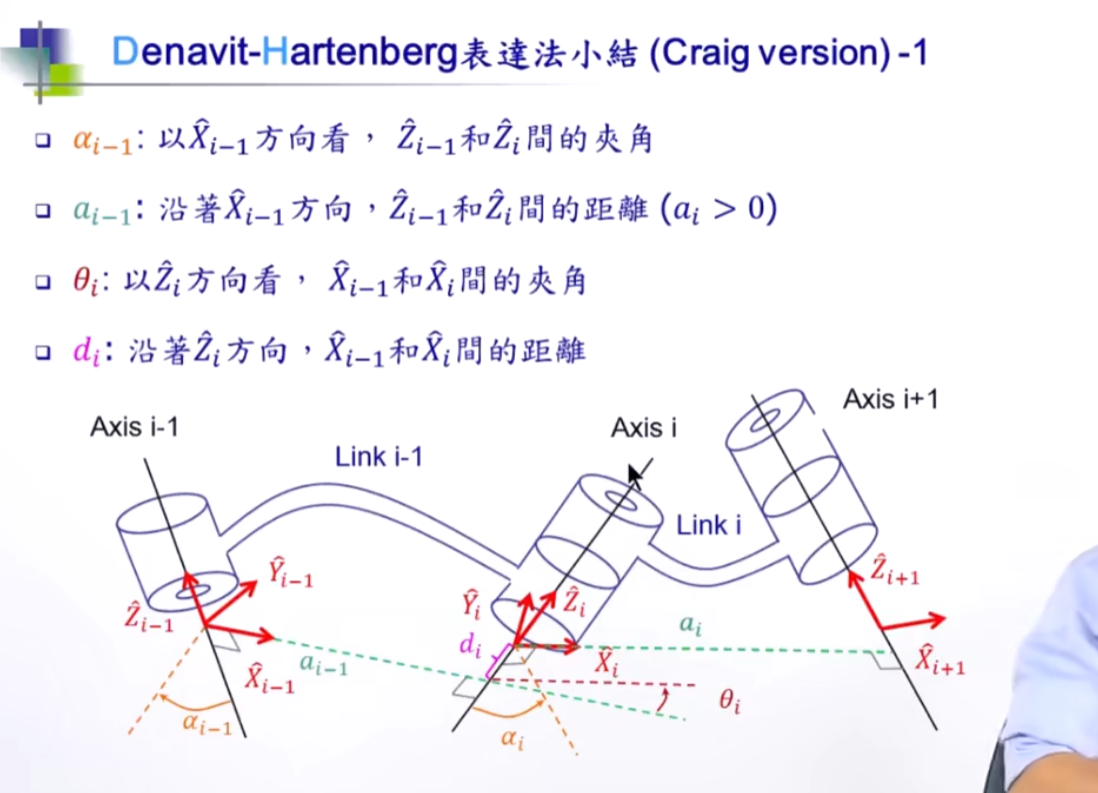
1.3 DH表示法


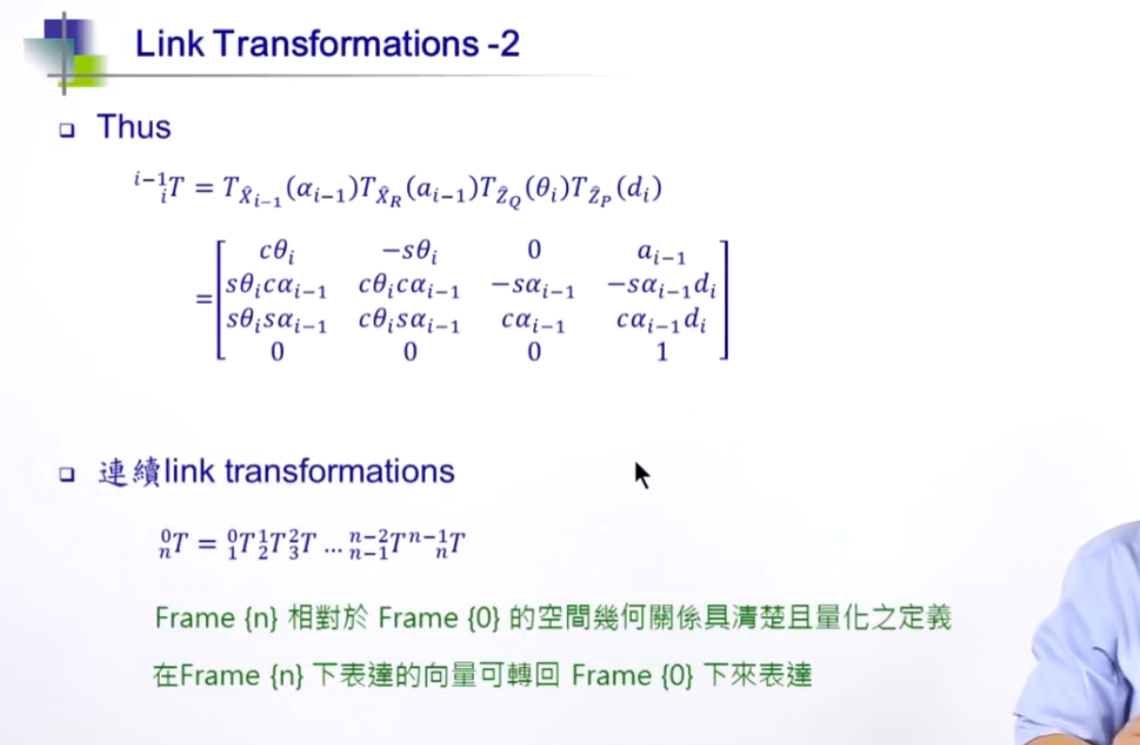
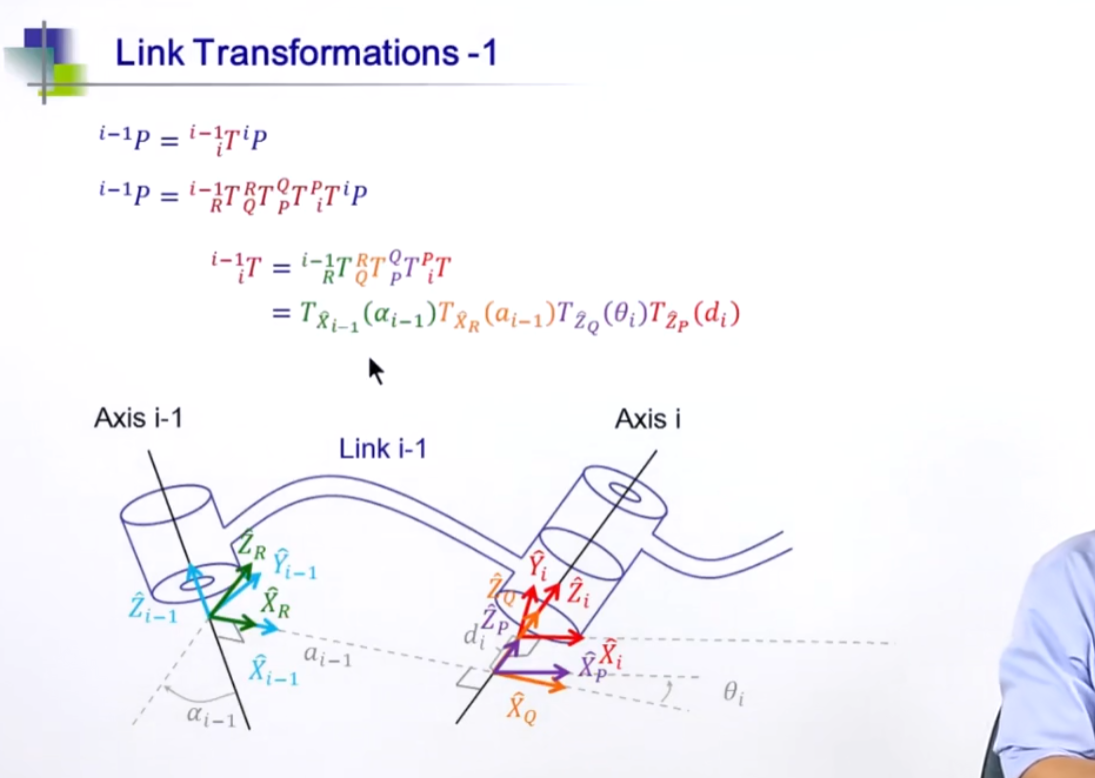
相邻转轴之间的坐标变换
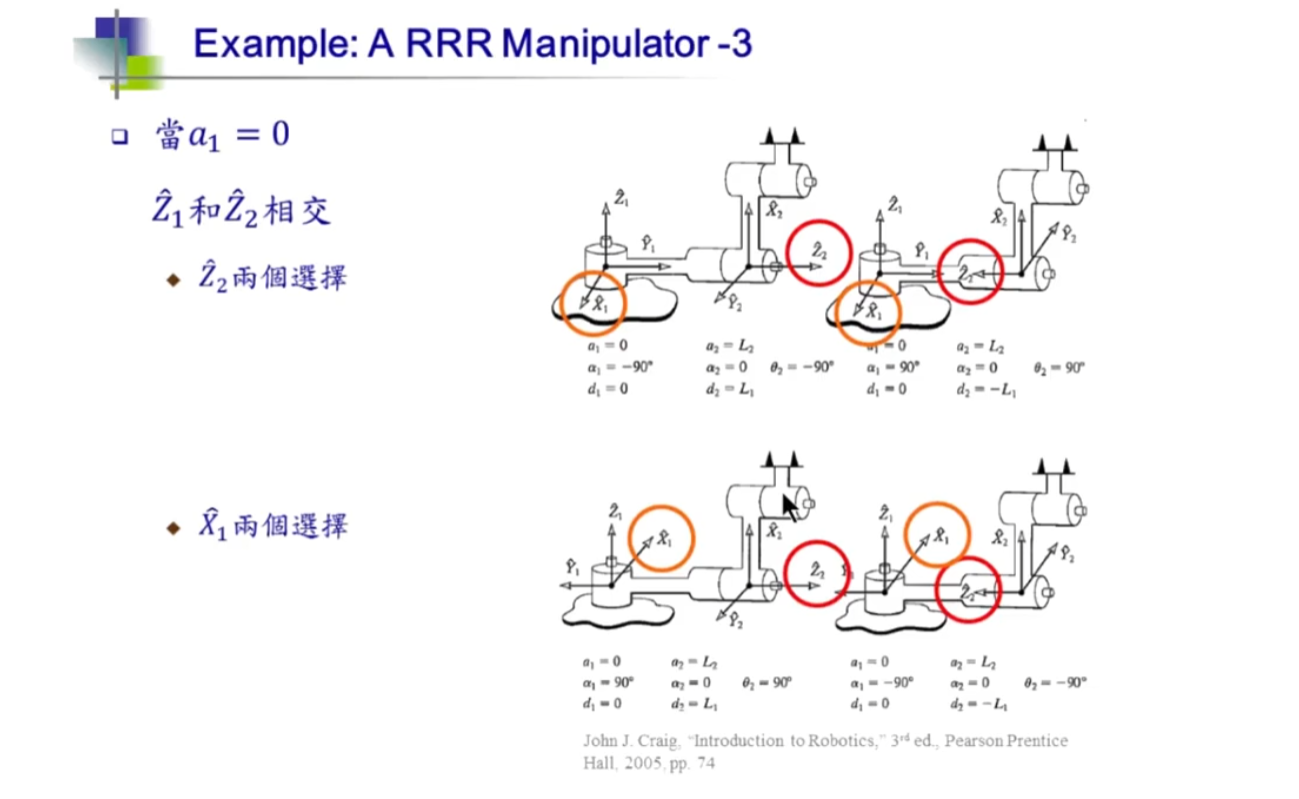
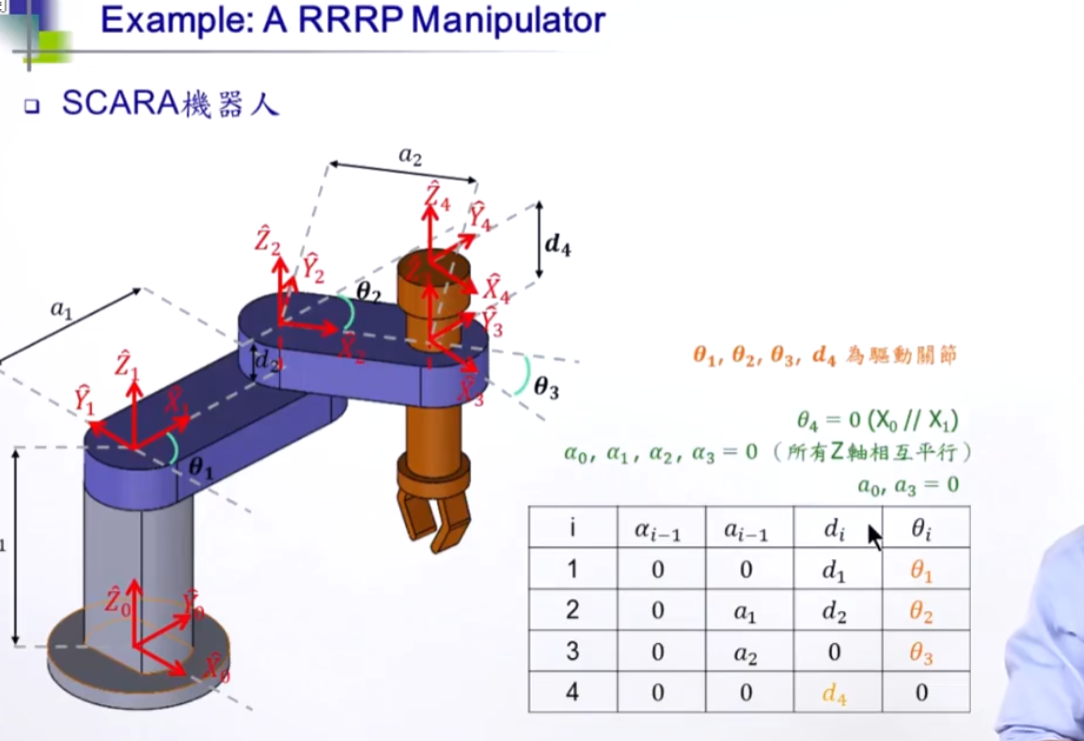
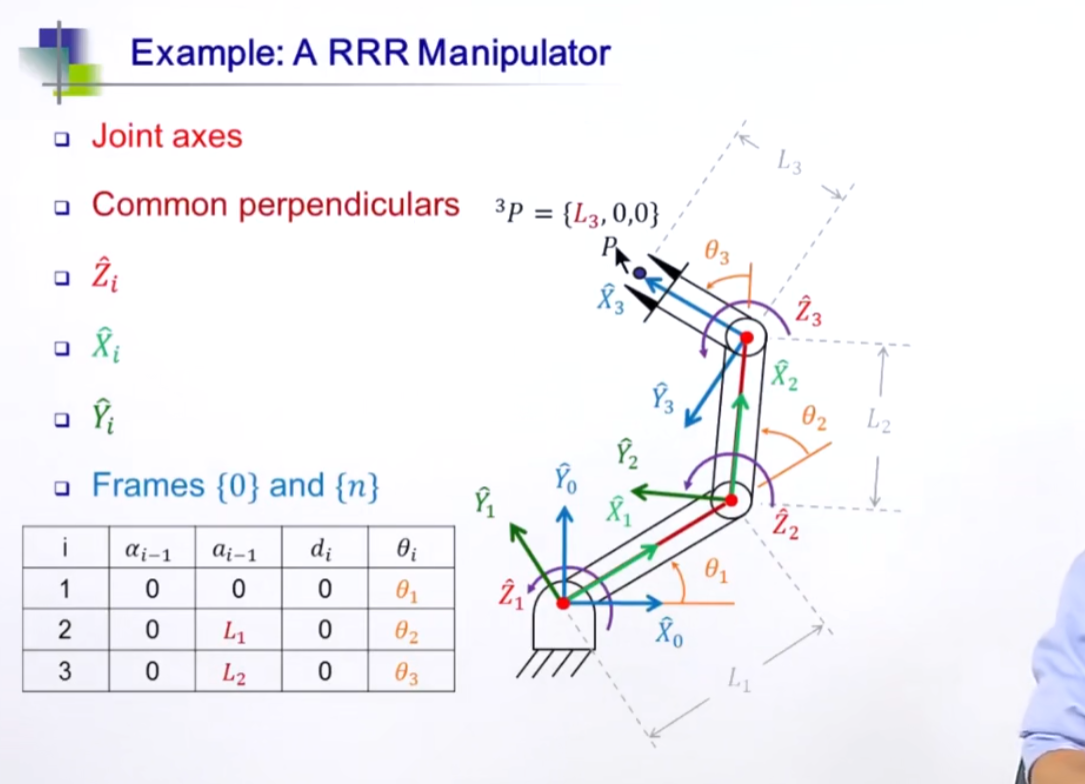
例题1
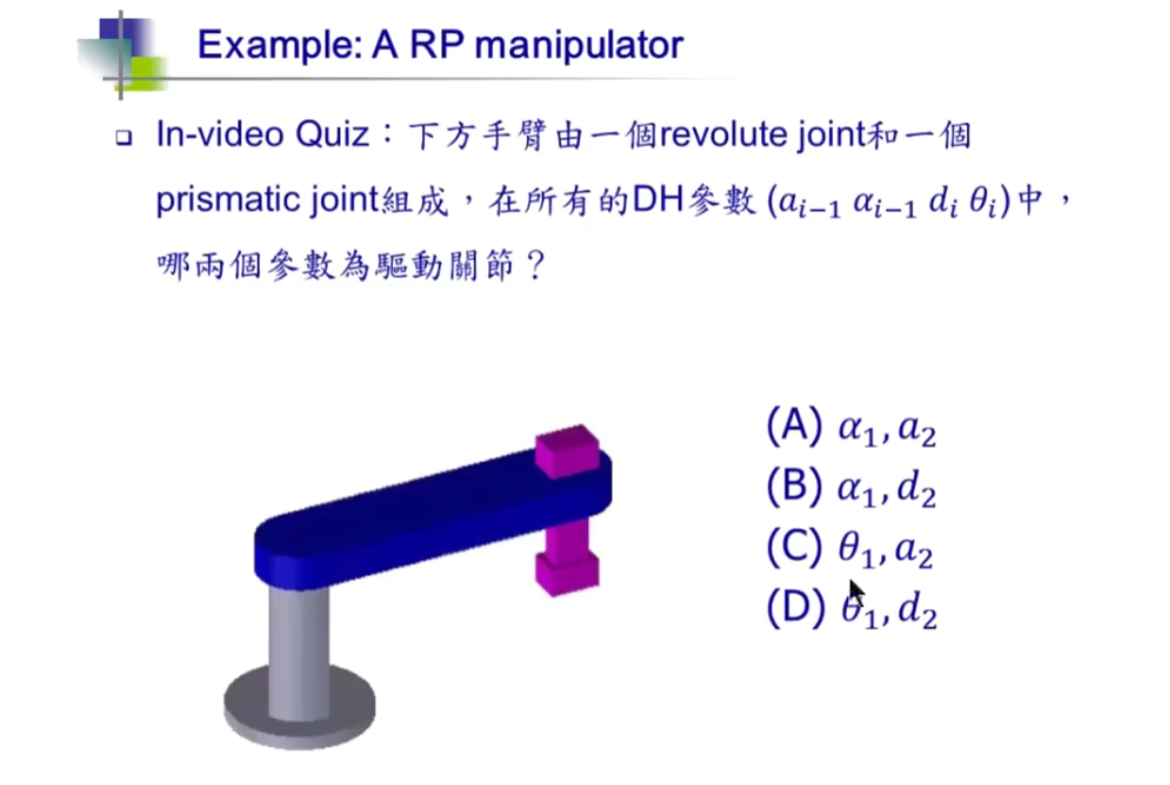
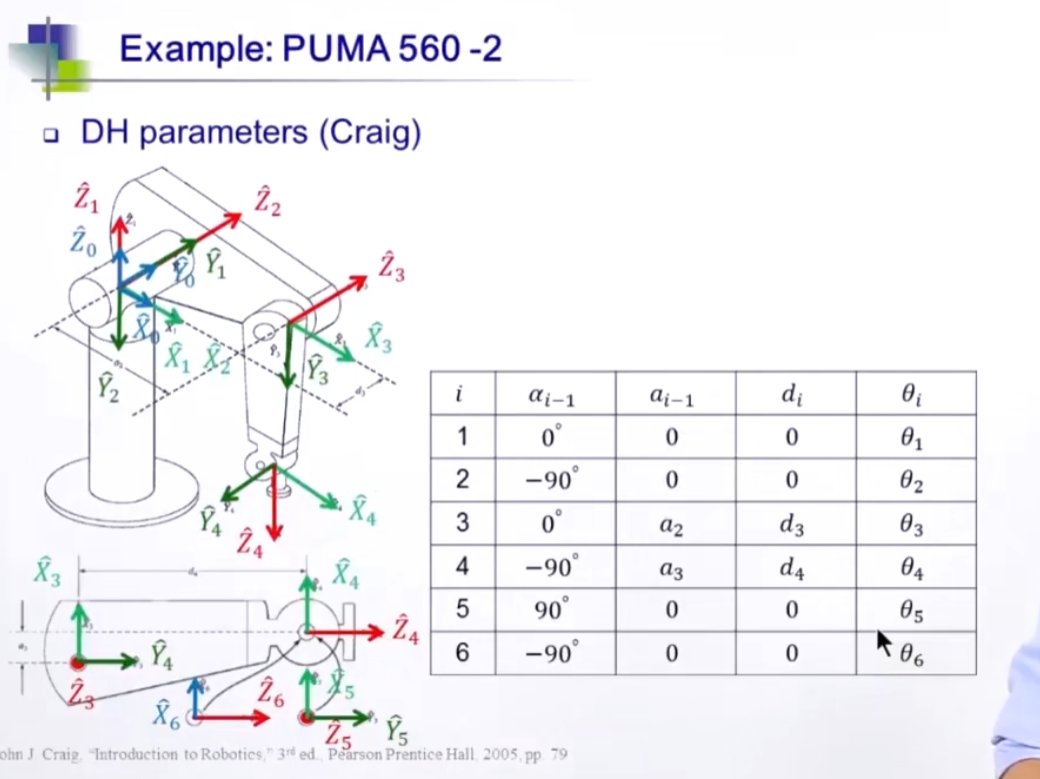
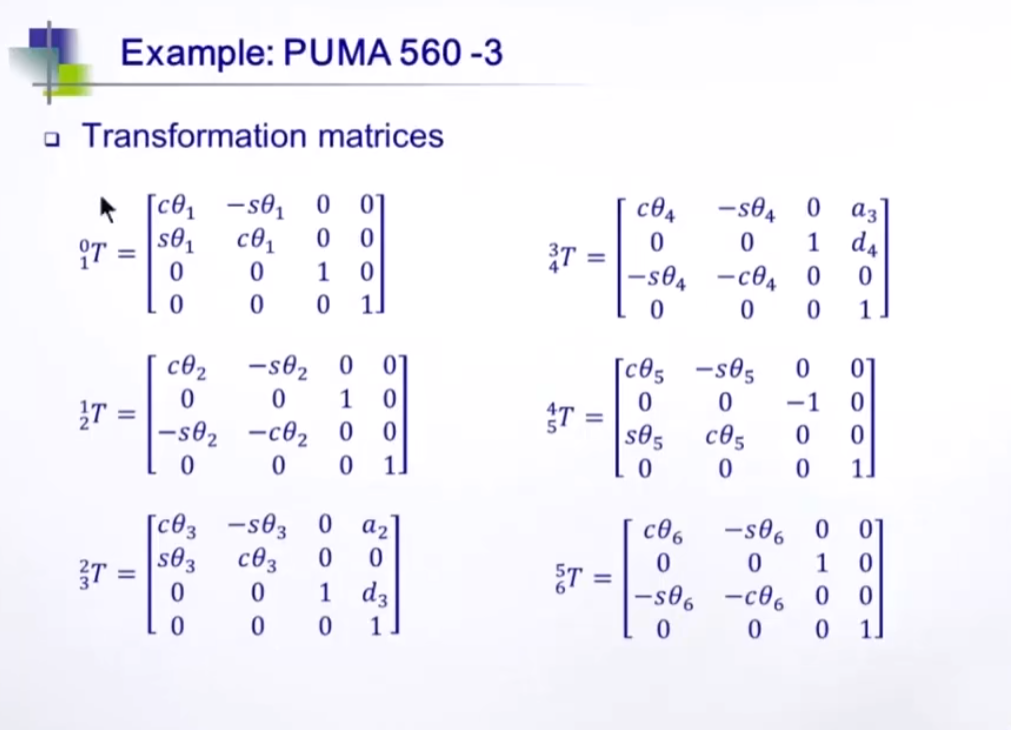
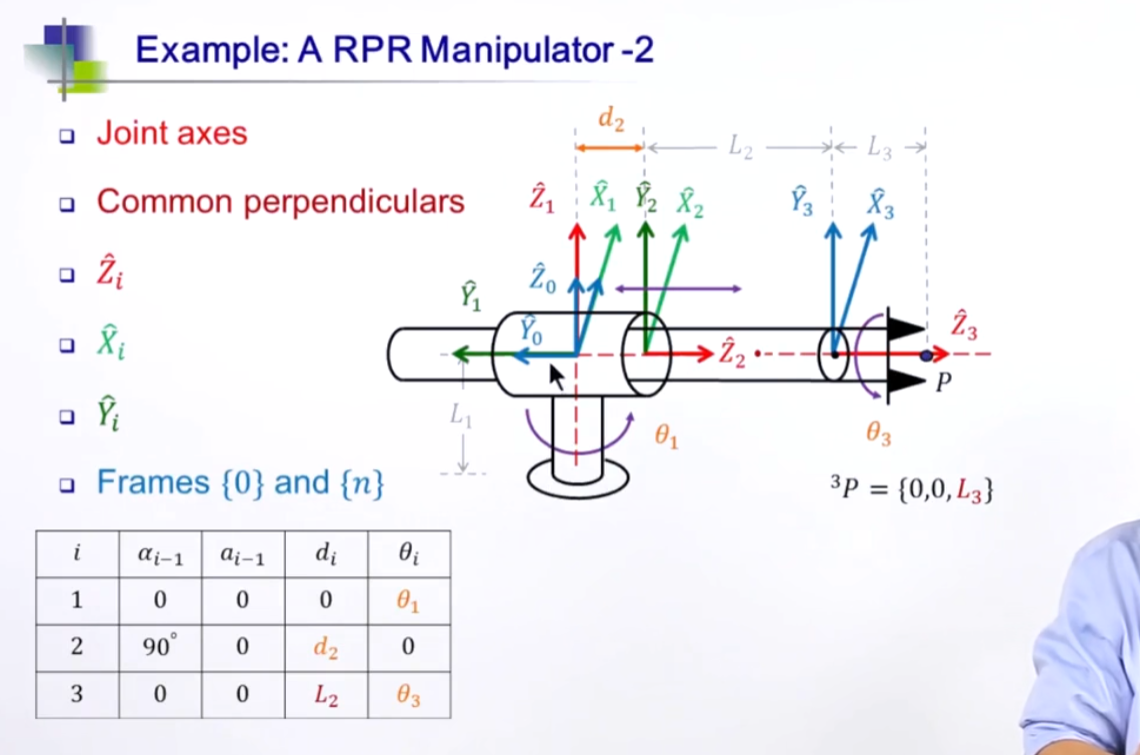
例题2
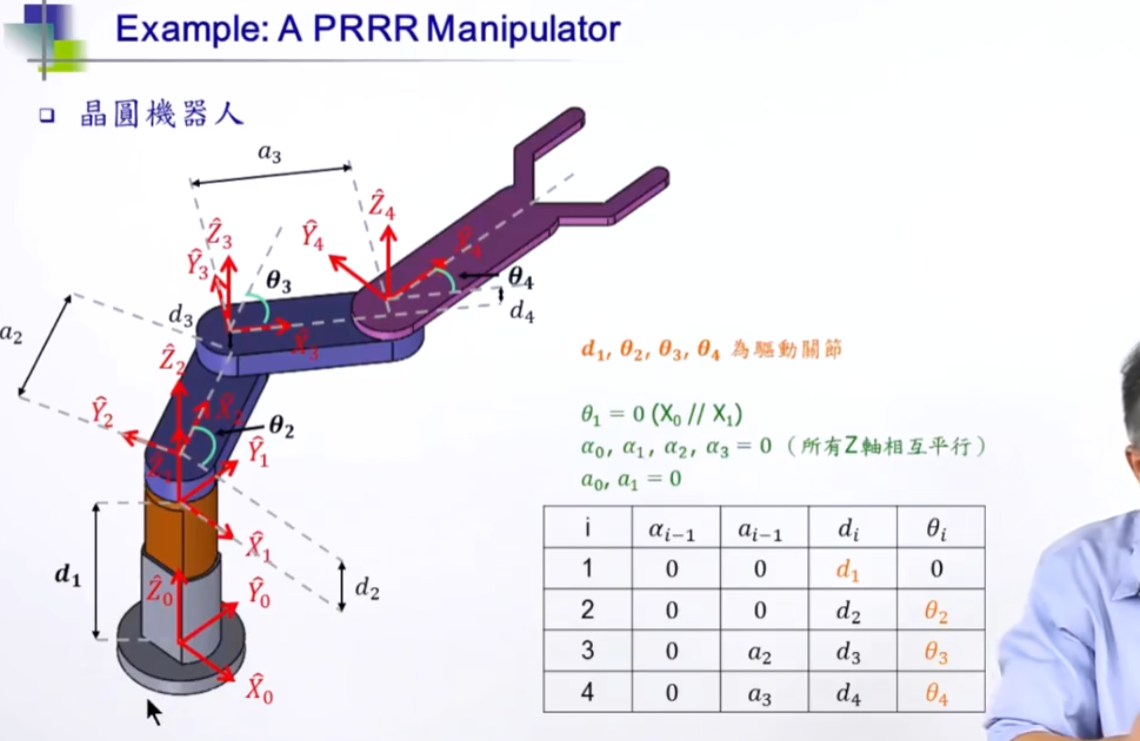
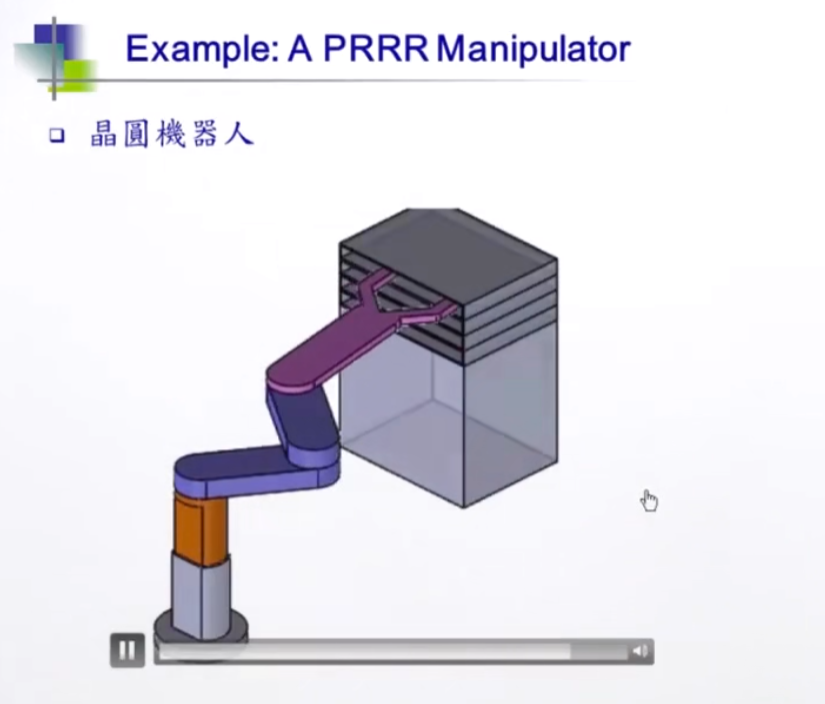
晶圆机器人


1.4 小结

两种表达法

例题-两种方法

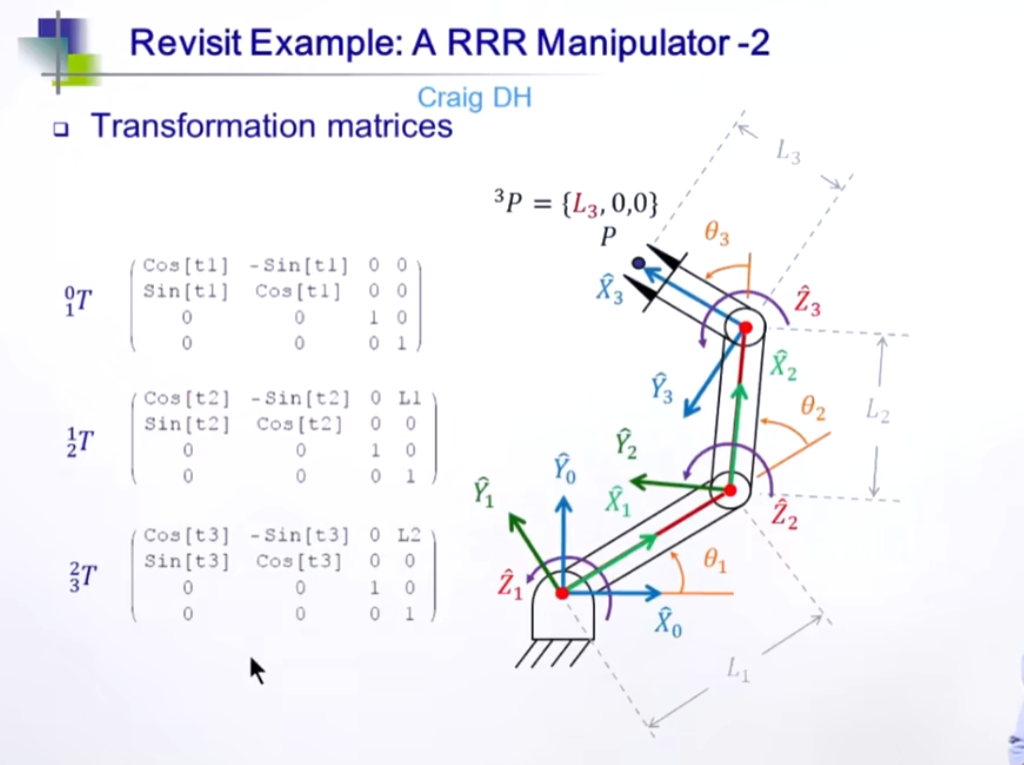
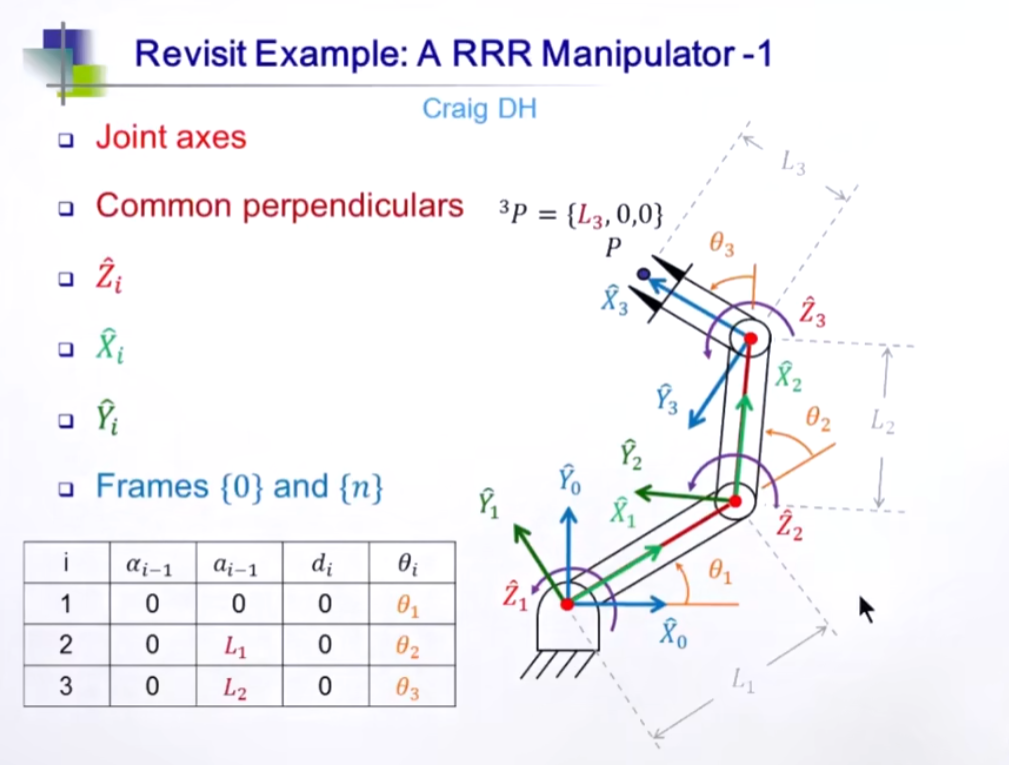
1.4.1 方法一:Craig DH

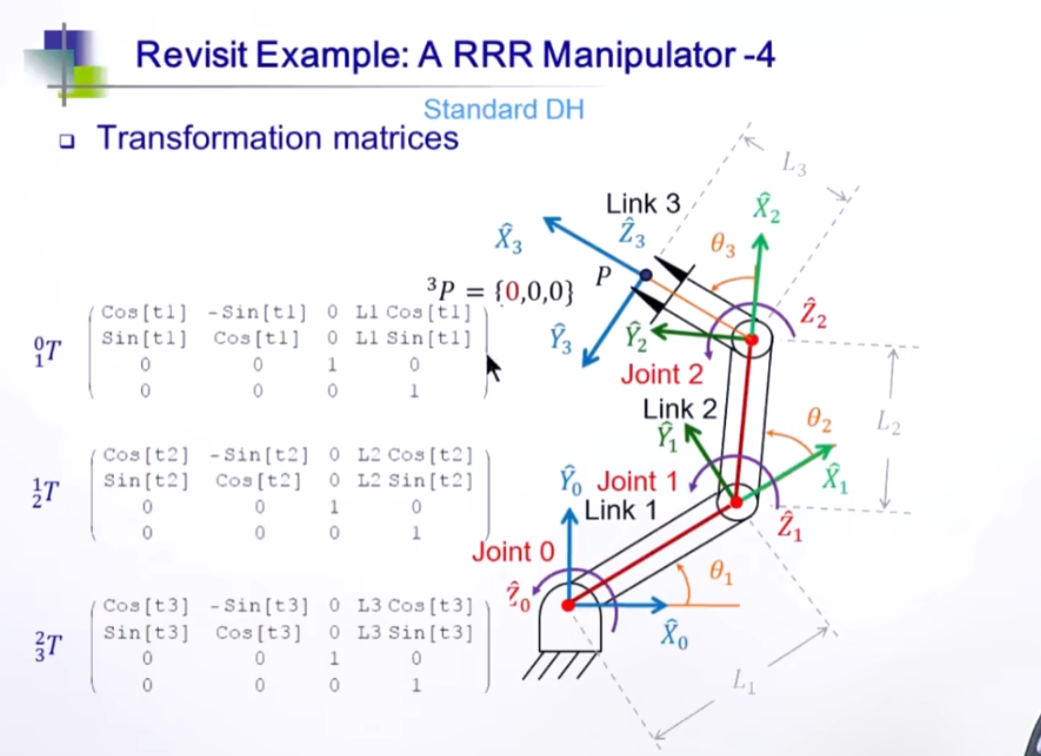
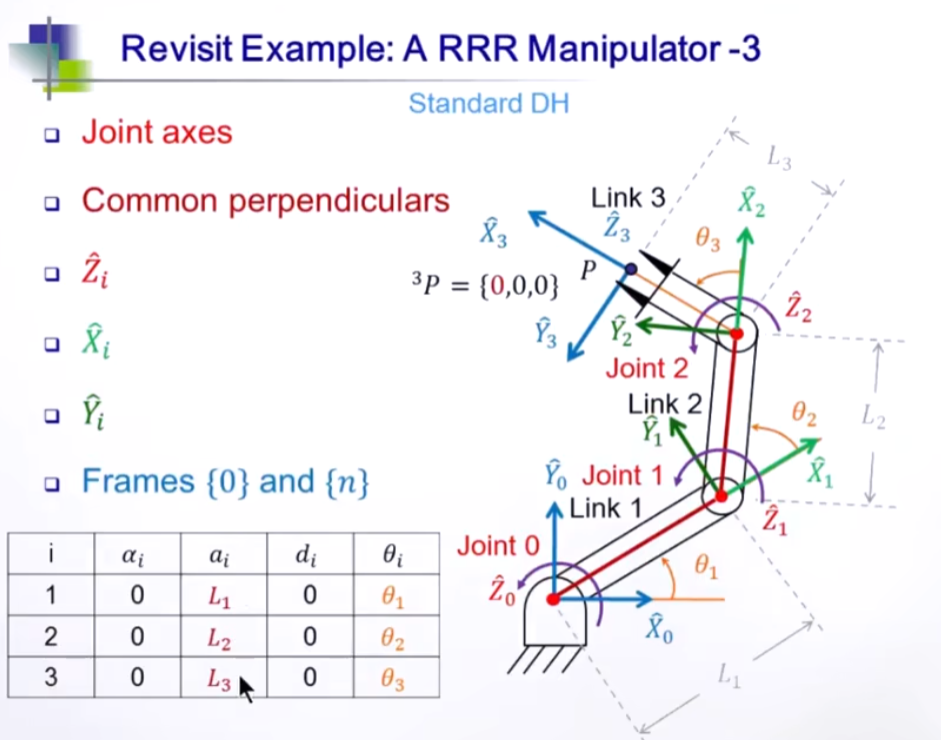
1.4.2 Standard DH

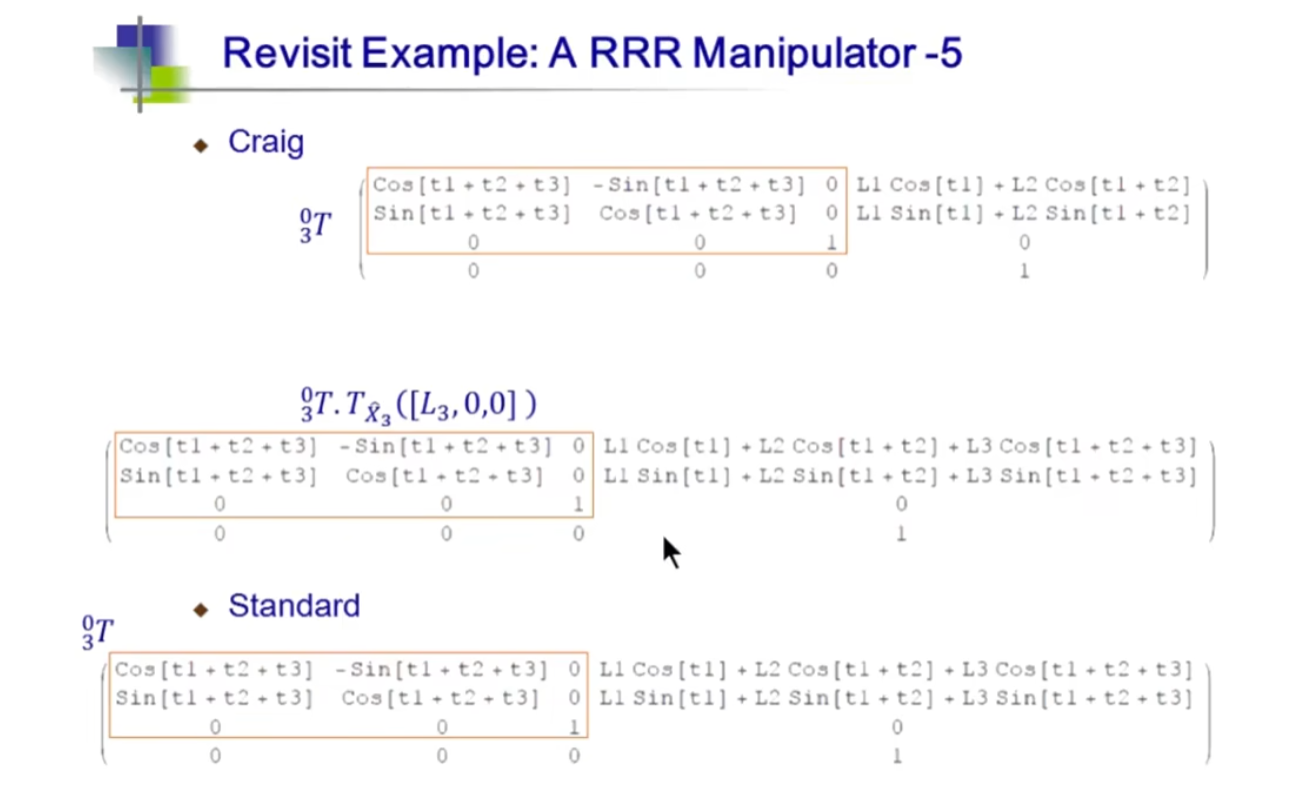
比较
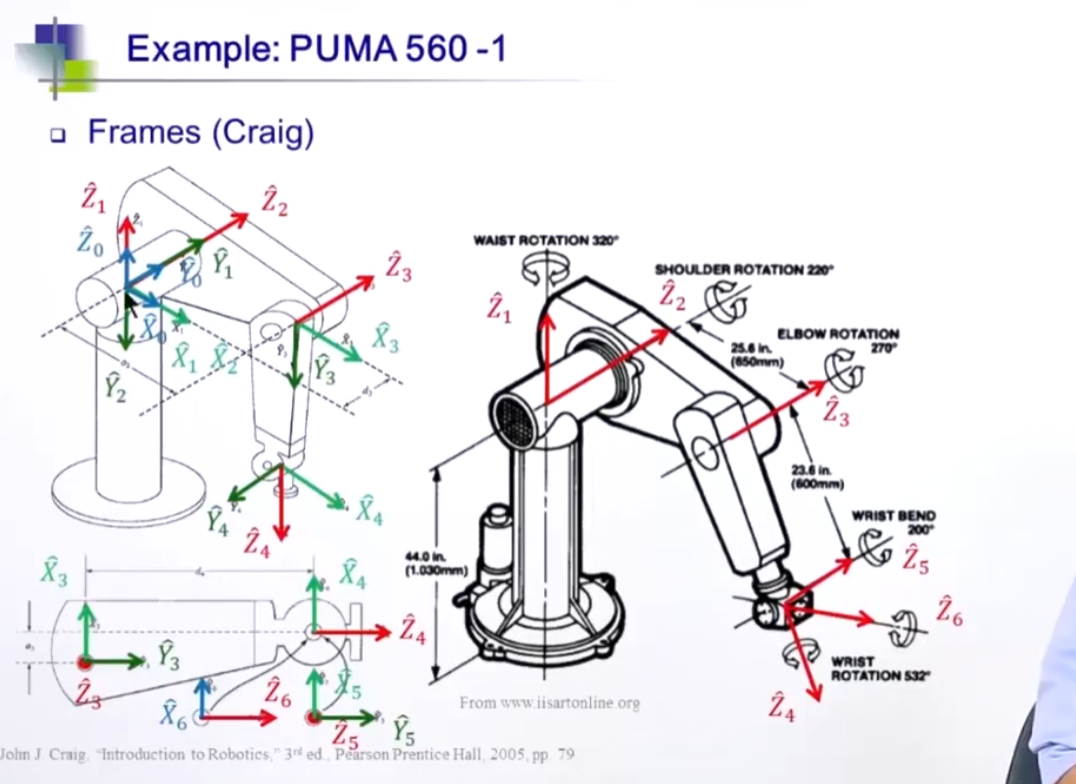
例题


相关推荐
kyle~3 小时前
模型预测控制(MPC)
算法·机器人·控制·传感器
飞Link3 小时前
灵巧手是什么?从机械结构、驱动方式到控制原理,认识机器人的精细操作能力
人工智能·python·机器人
mechanical_expert4 小时前
以SILVERTHIN SC047CP0为例计算等截面薄壁轴承摩擦损耗和启动扭矩
人工智能·机器人
wangxiaoxuan2179 小时前
移动操作机器人如何协同:底盘、升降、机械臂与资源约束
机器人·科沃斯八界
天树星智源1 天前
记忆该记「赔率跳变」:机器人长时程十连任务,事件记忆 88.0%,删掉失败记录只剩 1.7%
论文阅读·人工智能·机器人
kyle~1 天前
因子图优化(Factor Graph Optimization)
c++·算法·机器人·传感器
硅谷秋水1 天前
MorphMimic 方法分析
人工智能·机器学习·计算机视觉·机器人
万俟淋曦1 天前
[ROS 系列学习教程] 建模与仿真 - 使用 ros_control 控制六轴串联机械臂
人工智能·ai·机器人·ros·机械臂·robotics·具身智能
wangxiaoxuan2172 天前
机器人软件系统全景:感知、定位、规划、控制与决策如何协作
机器人·科沃斯八界
wangxiaoxuan2172 天前
理解 MoveIt:机器人状态、规划场景和规划流水线
机器人·科沃斯八界·机械臂控制