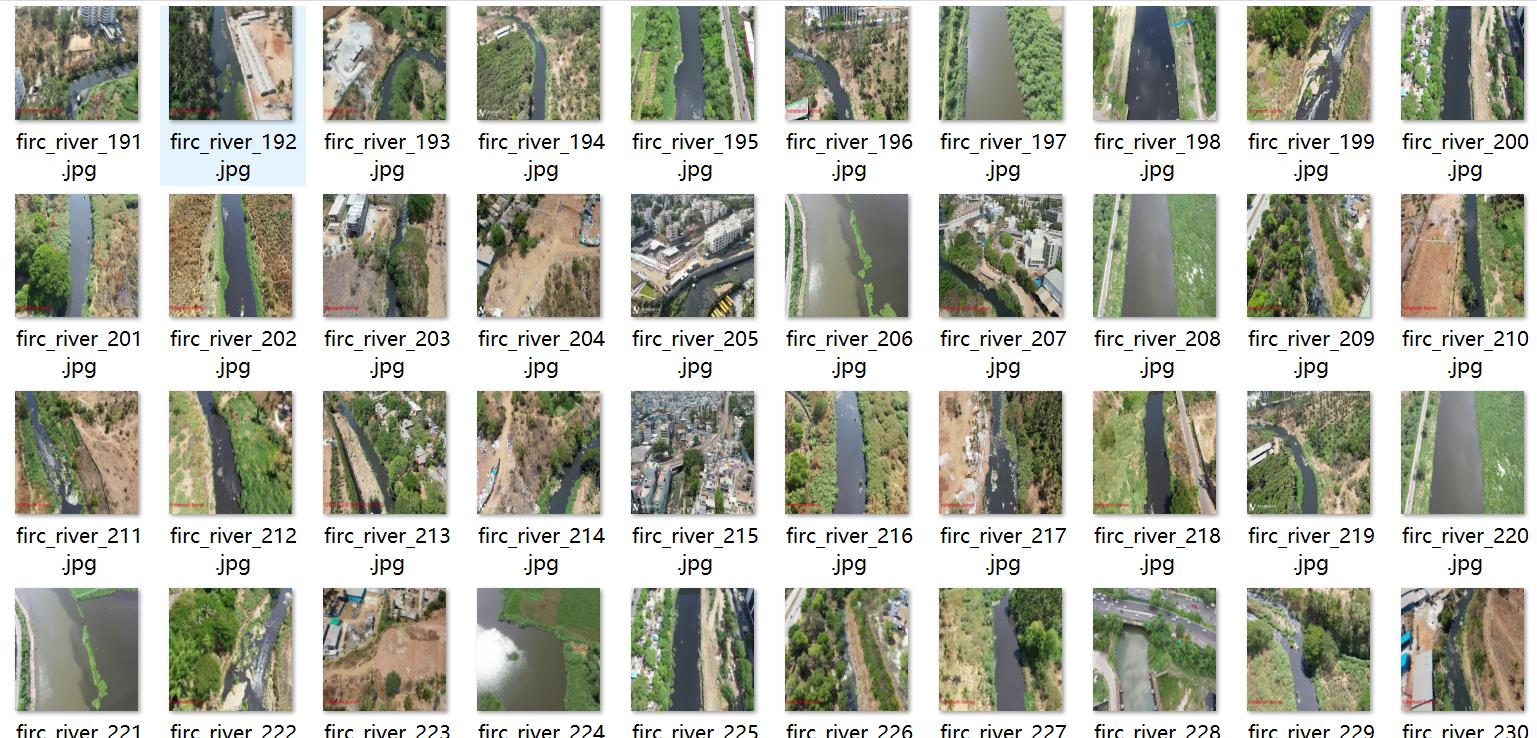
无人机视角河道巡检治理垃圾淤泥植被排水沟障碍物识别分割数据集labelme格式2777张12类别

数据集格式:labelme格式(不包含mask文件,仅包含jpg图片及对应的json文件)

图片数量(jpg文件个数):2777

标注数量(json文件个数):2777

标注类别数:12

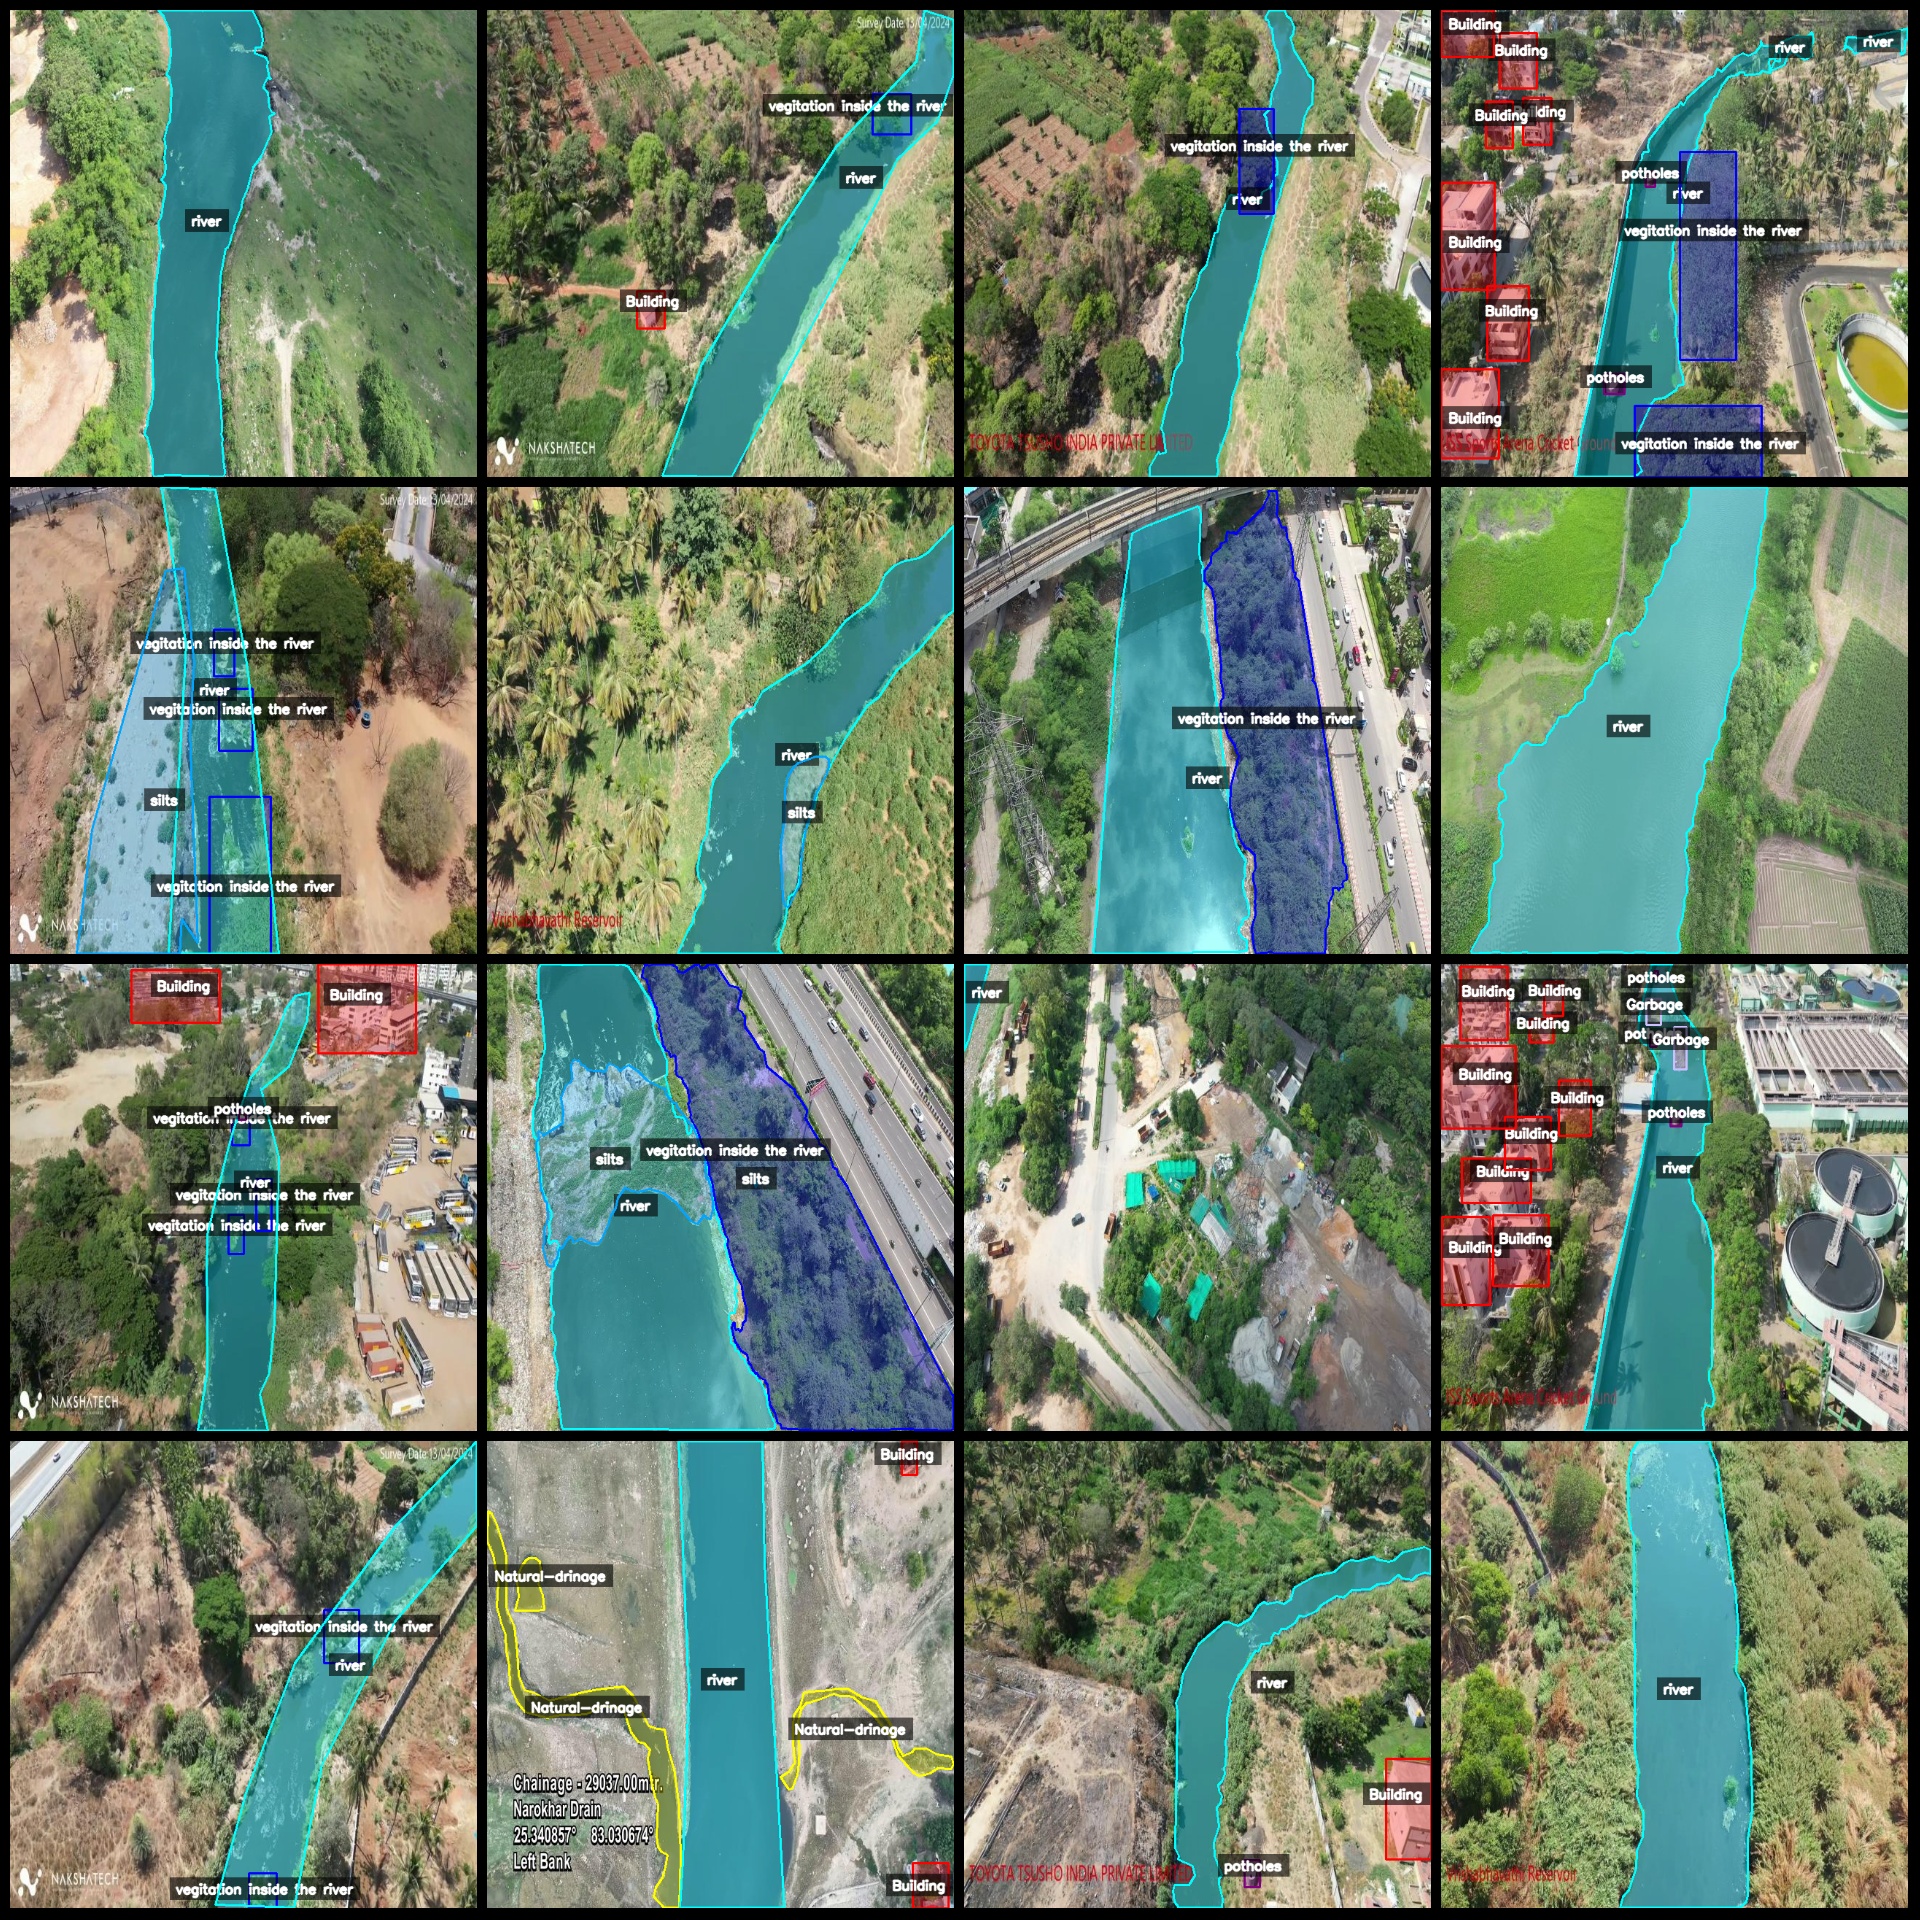
标注类别名称:"河道内植被", "河道", "建筑", "天然排水沟", "人工排水沟", "坑洞", "岩石", "垃圾", "淤泥", "桥梁", "涵洞", "障碍物"

每个类别标注的框数:

河道内植被 框数 = 1983

河道 框数 = 3333

建筑 框数 = 5928

天然排水沟 框数 = 307

人工排水沟 框数 = 34

坑洞 框数 = 558

岩石 框数 = 364

垃圾 框数 = 288

淤泥 框数 = 596

桥梁 框数 = 325

涵洞 框数 = 50

障碍物 框数 = 49

总框数:13815

使用标注工具:labelme=5.5.0

所在github仓库:firc-dataset

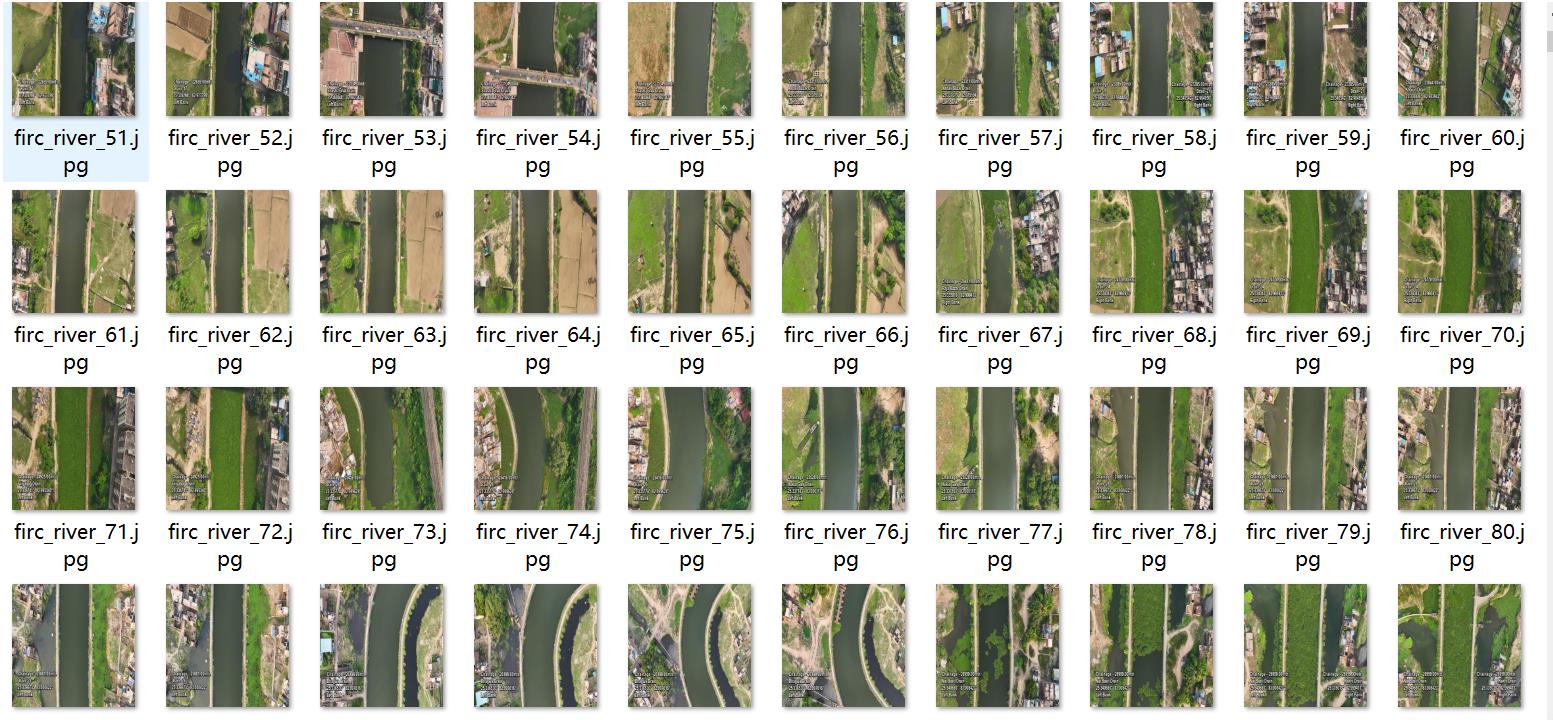
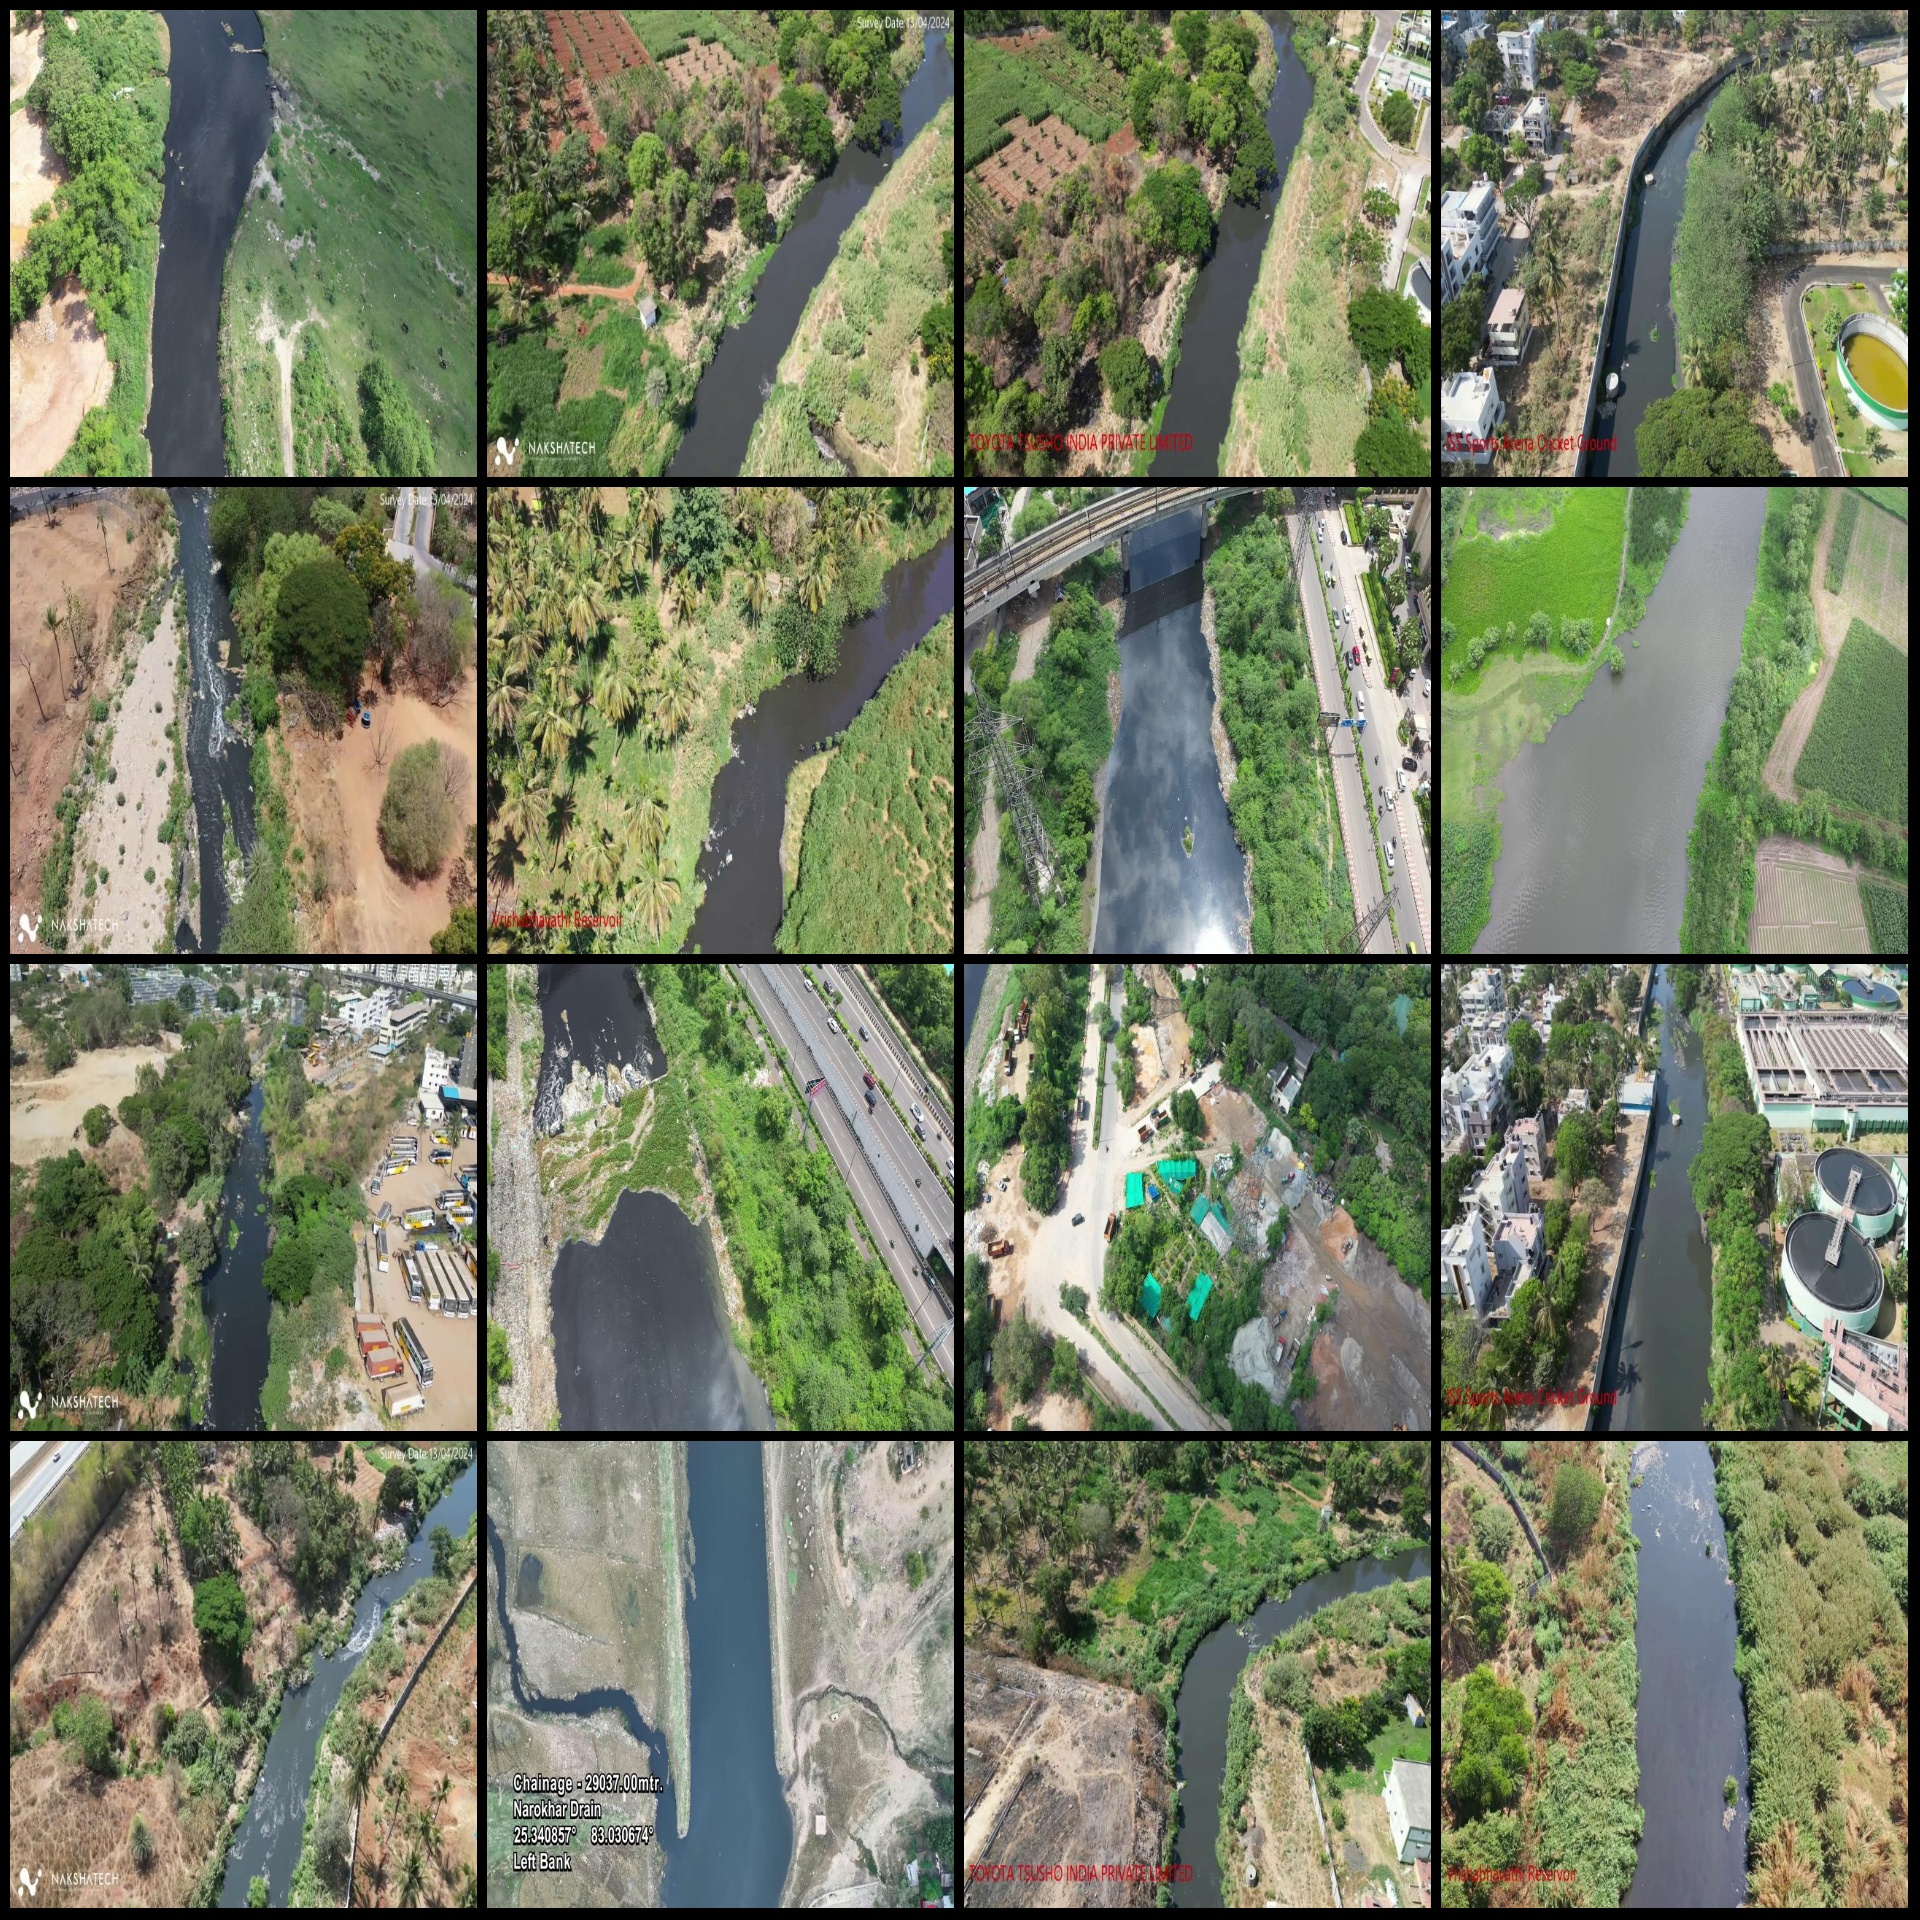
图片分辨率:640x640

无人机:DJI MAVIC 3

采集高度:100m

采集角度:90°

标注规则:对类别绘制多边形框(polygon)

重要说明:可使用labelme打开并编辑数据集,json数据集需自行转换为mask、yolo或coco格式以用于语义分割或实例分割

特别声明:本数据集不对使用其训练的模型或权重文件的精度作任何保证

图片预览:
标注例子:

原图(随机抽16张图):
标注绘制结果:
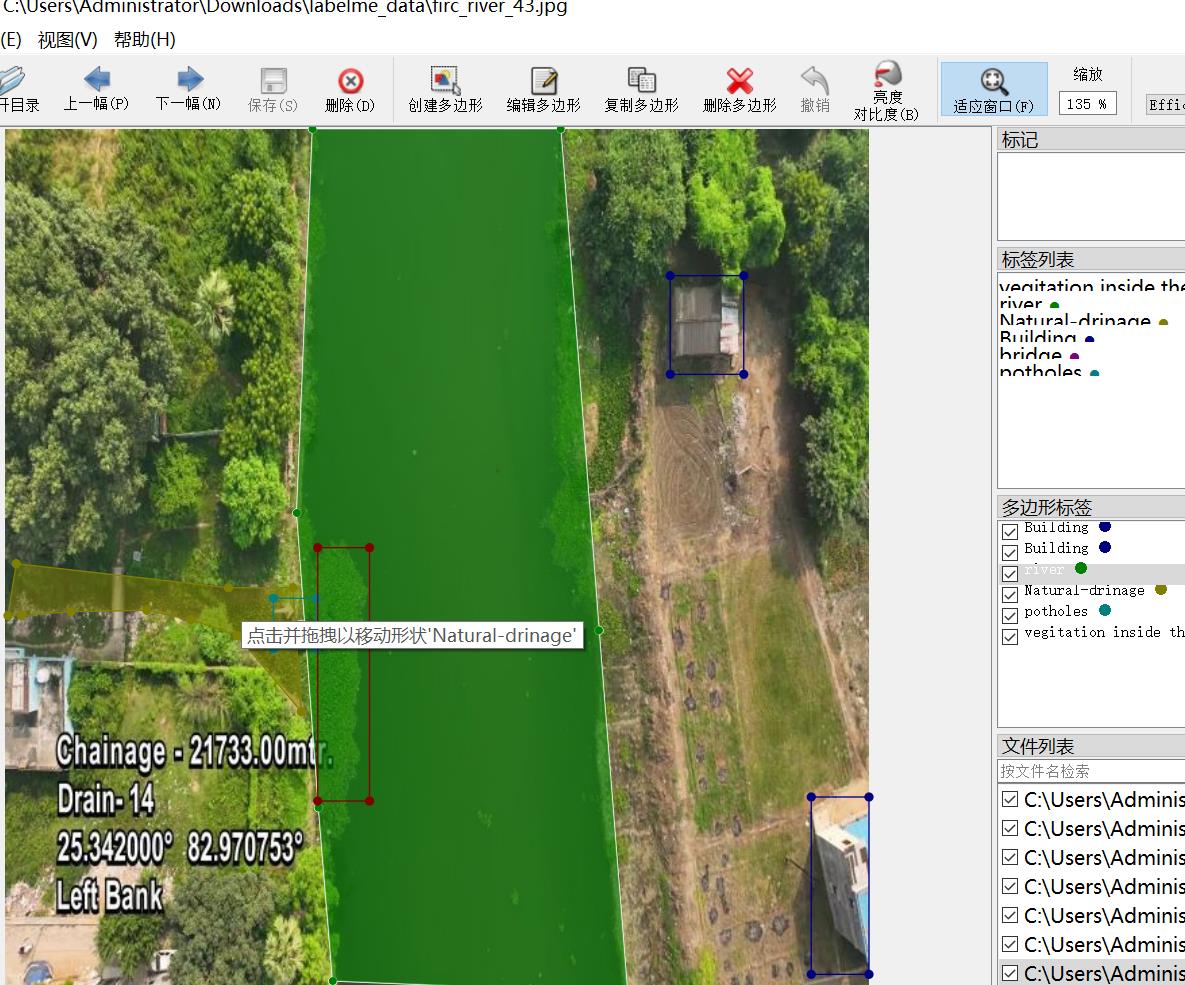
labelme编辑图实例:
相关推荐
飞Link2 天前
俯仰角速度是什么?从飞机抬头低头理解 Pitch Rate 与飞行控制
无人机
feasibility.6 天前
LeCun团队世界模型JEPA首登无人机:9K参数模型,零样本Sim-to-Real飞入100Hz闭环
论文阅读·嵌入式·无人机·具身智能·世界模型·杨立昆·jpea
QXWZ_IA6 天前
具身智能巡检和无人机巡检怎么选?
人工智能·安全·无人机
Eyfcom7 天前
〖物联网终端实战 05〗无人机与无人车协同:最后一公里的空地一体化调度协议
无人机·物联网终端实战·快递软件
FPGA小迷弟11 天前
FPGA 与千兆以太网校验和:从原理到 Verilog 实现
嵌入式硬件·fpga开发·无人机·ai编程·fpga
亥时无人机管理系统13 天前
一网统飞低空管控平台源码 全域无人机集中管理系统功能与落地优势
私有化部署·无人机·低空经济·无人机管理系统·一网统飞·行业巡检
拓恒技术15 天前
从“可见光漏检”到“热异常锁定”:无人机河道排污口识别与溯源的技术链路
人工智能·视觉检测·无人机
QXWZ_IA15 天前
无人机自主巡检从半自动到全闭环的阶段划分与定位要求
人工智能·安全·无人机
AiNightVision15 天前
无人机夜视模块如何选择?——从参数指标到系统集成的完整选型指南
人工智能·算法·计算机视觉·车载系统·无人机·视频·智能硬件
qq_252941316815 天前
无人机视角公路两侧滑坡检测数据集 | 公路巡检 滑坡检测 地质灾害 无人机航拍9302期
yolo·目标检测·目标跟踪·无人机·地质灾害·无人机视角·滑坡检测