近年来,随着AI大模型、传感器技术和机器人硬件的进步,具身智能(Embodied AI)逐步从理论探索迈向实际部署。2025年后,行业进入"生态构建"关键期,企业与政府开始联合推进标准化、平台化和开放化发展 ,2026年更被视为具身智能实现多场景渗透与产业闭环验证的重要节点。
RISC-V 架构具身智能人形机器人适配计划
目前,OpenAtom openKylin 社区已率先展开系统性布局。在 Community SIG 的协调组织下,openKylin 社区 ROS SIG、OpenLoong SIG、RISC-V SIG、Release SIG 四大 SIG 协同推进,正式启动 RISC-V 架构具身智能人形机器人适配计划,此次计划面向真实机器人系统与开源操作系统的深度协同,补齐了社区在具身智能人形机器人方向上的关键生态拼图。
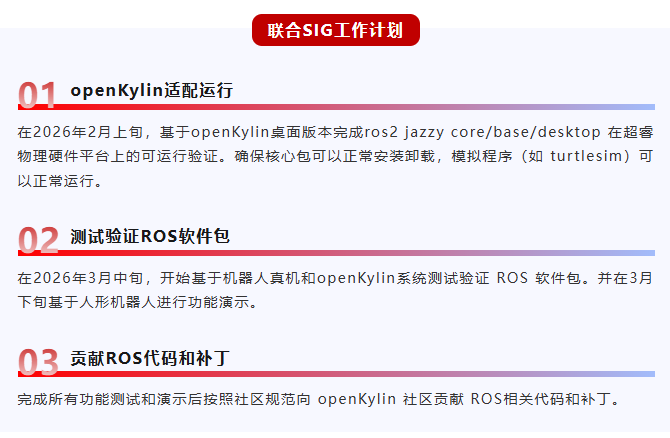
本次适配计划将分阶段推进:
OpenLoong 人形机器人落地支撑
在此次计划中,OpenLoong 开源社区承担了面向真实人形机器人平台的重要支撑角色 。作为长期深耕人形机器人全栈开源的社区,OpenLoong 将为本次 RISC-V 架构具身智能适配计划提供可验证的机器人硬件本体与整机系统环境,支撑 openKylin 与 ROS 软件栈在真实人形机器人形态上的运行验证与能力打磨。这一协作模式也延续了 OpenLoong 此前在地瓜机器人芯片等异构计算平台适配中的实践经验,通过"开源本体 + 开源系统"的协同推进,加速软硬件能力在真实机器人场景中的闭环验证。
**OpenLoong SIG 将深度参与本次联合适配工作,**对接 openKylin 社区及相关 SIG,在机器人本体、系统运行环境与 ROS 软件栈之间开展协同适配与测试工作,配合完成从系统可运行验证、功能演示到社区回馈的完整技术流程。通过这一过程,OpenLoong 也将持续沉淀面向 RISC-V 架构的人形机器人系统级经验,为后续更大规模的具身智能开源协作提供参考范式。
多方合作共建的生态实践
目前,该计划已汇聚上海苦芽科技有限公司、先进计算与关键软件海河实验室、麒麟软件有限公司、OpenLoong 开源社区、超睿科技(上海)有限公司等多方力量共同推进。
OpenLoong 将持续参与并推动跨社区、跨技术栈的协同共建,与 openKylin 及更多伙伴一道,加速具身智能从"可运行"走向"可规模化"的关键进程。我们也期待更多关注具身智能、人形机器人与 RISC-V 架构生态的组织与开发者加入这一协作进程,共同推动具身智能在真实机器人系统中的工程化落地与生态繁荣。