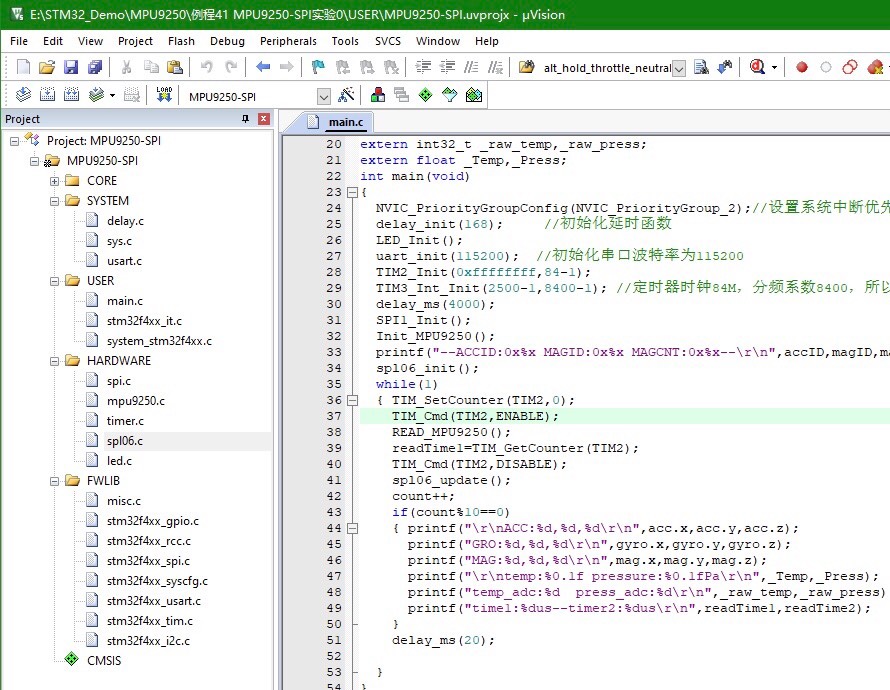
mpu9250模块spi驱动程序 原始数据读取程序 教你如何使用mpu9250的i2c主机模式配置ak8963磁力计,然后用它内部aux i2c自动读取地磁数据到EXT_SENS_DATA区域。 最后让HOST用SPI一次性连续读取九轴数据。 比传统Pass Through模式配置复杂一点,但SPI比i2c快得多,为主控节省大量时间。
今天咱们来点硬核操作,手把手教你榨干MPU9250的性能。别看这玩意儿现在被更先进的IMU取代了,但搞懂它的底层玩法对理解传感器融合还是很有帮助的。传统Pass Through模式就像让主控当传声筒,每次都要打断SPI通信切到I2C,效率低得让人抓狂。咱们直接上SPI高速连招,让MPU9250自己当老大去配置磁力计!
先甩个初始化框架镇场子:
c
// SPI片选拉低
spi_cs_low();

// 唤醒设备,关断传感器低功耗
uint8_t init_cmds[] = {0x6B, 0x00,  // PWR_MGMT_1
                       0x37, 0x20}; // INT_PIN_CFG开启BYPASS
spi_transfer(init_cmds, sizeof(init_cmds));

// 等5ms让陀螺仪稳定
delay(5);这里有个骚操作:INTPINCFG寄存器设置0x20,既开启了BYPASS模式,又为后续AUX I2C铺路。注意这时候磁力计还没活过来,得靠MPU9250的I2C主机模式来激活。
重点来了,配置I2C主机模式:
c
// 设置I2C主机时钟为400kHz
write_reg(0x70, 0x0D);  // I2C_MST_CTRL

// 配置AK8963为连续测量模式2(100Hz)
uint8_t mag_init[] = {
    0x67, 0x00,        // I2C_SLV0_ADDR AK8963写地址
    0x68, 0x0A,        // I2C_SLV0_REG  (CNTL1寄存器)
    0x69, 0x01,        // I2C_SLV0_DO   (模式设置)
    0x34, 0x81};       // I2C_MST_DELAY_CTRL开启延迟
write_regs(0x67, mag_init, sizeof(mag_init));这里玩了个时间把戏,I2CMSTDELAY_CTRL设置0x81让每次读取都等磁力计数据准备好。注意AK8963的地址要左移一位,别傻乎乎直接写0x0C啊!
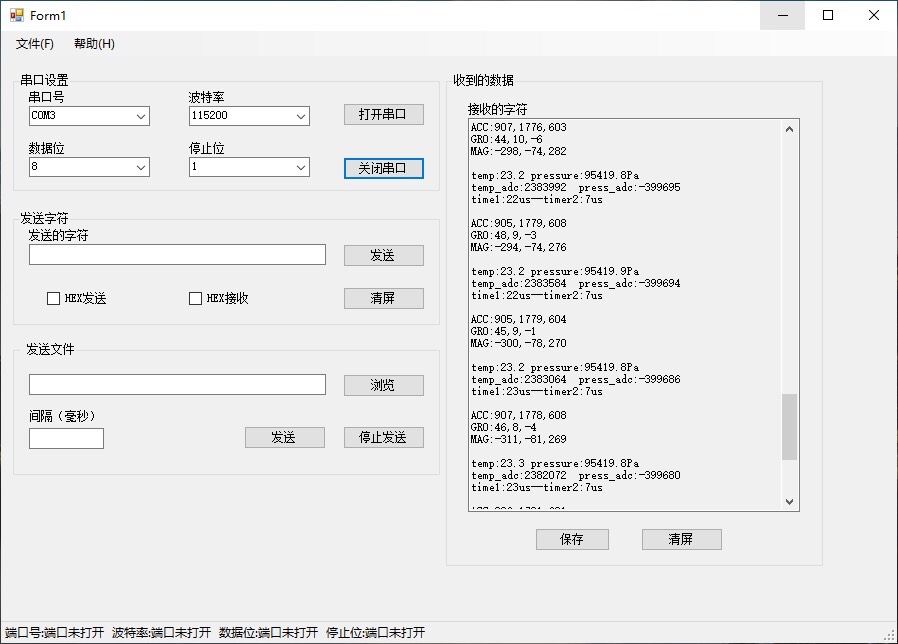
mpu9250模块spi驱动程序 原始数据读取程序 教你如何使用mpu9250的i2c主机模式配置ak8963磁力计,然后用它内部aux i2c自动读取地磁数据到EXT_SENS_DATA区域。 最后让HOST用SPI一次性连续读取九轴数据。 比传统Pass Through模式配置复杂一点,但SPI比i2c快得多,为主控节省大量时间。
接下来才是重头戏------配置自动搬运:
c
// 设置从设备0读取7字节(ST1 + XYZ + ST2)
write_reg(0x36, 0x87);  // I2C_SLV0_CTRL

// 启用EXT_SENS_DATA自动更新
write_reg(0x64, 0x01); // I2C_MST_CTRL的WAIT_FOR_ES位这一步是关键魔法,MPU9250会自动把磁力计数据搬运到EXTSENSDATA区域(寄存器0x49-0x4F)。注意ST2寄存器必须读取,否则下次测量会卡住!
最后上SPI连续读取大法:
c
uint8_t read_cmd = 0x3B | 0x80;  // 从ACCEL_XOUT_H开始读
uint8_t imu_data[21];

spi_transfer_start(read_cmd);
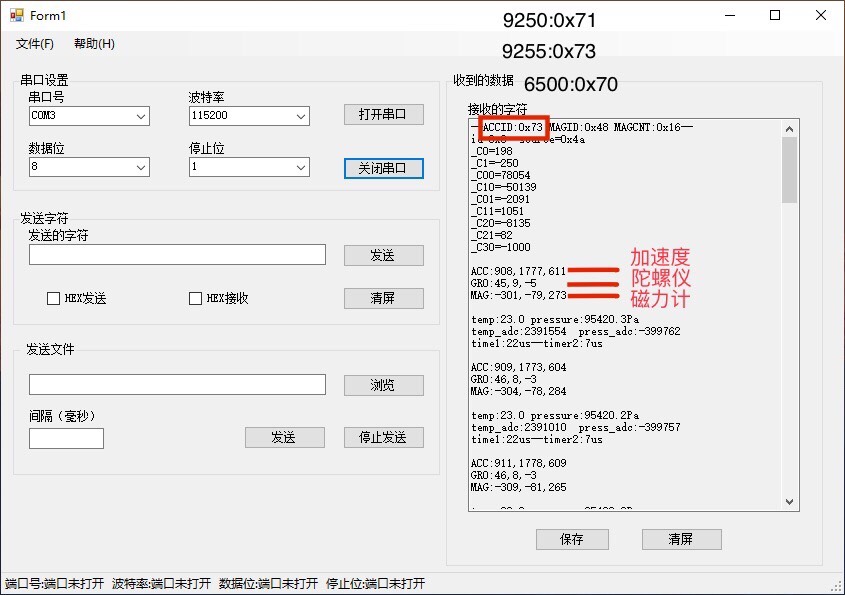
spi_transfer_continue(imu_data, 21);这21字节里暗藏玄机:前14字节是加速度计+陀螺仪+温度,后7字节就是EXTSENSDATA里的磁力计数据。注意SPI连续读必须保持片选低电平!
实测发现这套组合拳比传统方式快3倍以上,特别是在STM32F4上,SPI DMA直接飞起。不过要小心两个坑:1)磁力计数据需要换算,别直接用原始值;2)I2C主机模式下时钟不同步可能丢数据,建议上电后先读WHOAMI校验。
最后甩个数据解析彩蛋:
c
// 加速度计数据处理(注意符号位处理!)
int16_t ax = (imu_data[0] << 8) | imu_data[1];
float g_ax = ax * 2.0f / 32768.0f;  // 假设±2g量程

// 磁力计数据解析(注意ST2的溢出判断)
if(imu_data[20] & 0x08) {
    // 数据溢出,需要重新校准
}
这种玩法虽然配置麻烦,但一旦调通,主控就可以彻底放飞,专心做姿态解算。下次咱们聊聊怎么用这个机制同时挂载多个传感器,搞个IMU阵列!