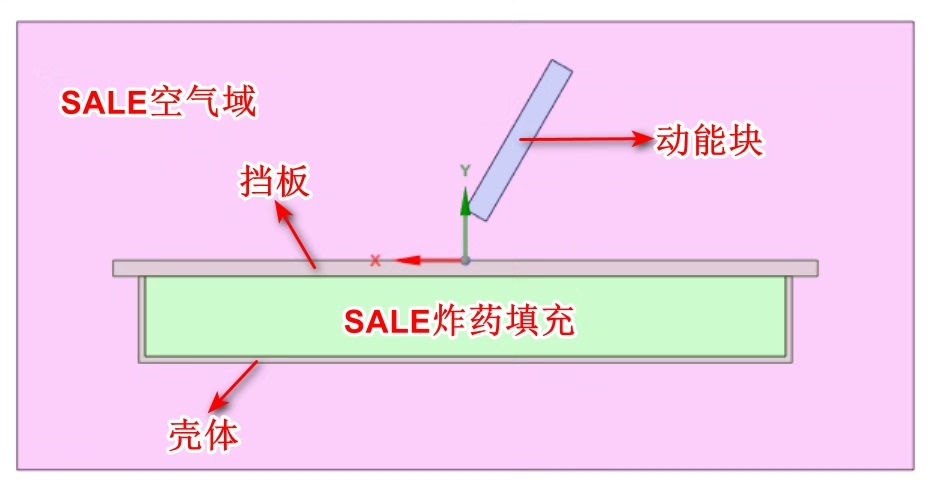
视频录制 基于lsdyna的SALE方法弹体斜侵彻冲击起爆炸药(点火增长模型),基于此视频可举一反三,解决冲击起爆ale/sale建模计算问题
在爆炸力学与侵彻动力学领域,基于LS - DYNA的模拟研究有着重要地位。今天咱们就来聊聊基于LS - DYNA的SALE方法实现弹体斜侵彻冲击起爆炸药(点火增长模型)的视频录制,以及如何从这个视频中学到东西,解决ALE/SALE建模计算相关问题。
LS - DYNA与SALE方法简介
LS - DYNA是一款功能强大的通用显式动力分析软件,在碰撞、爆炸等高度非线性问题上表现出色。而SALE(Smoothed ALE)方法则是结合了ALE(Arbitrary Lagrangian - Eulerian)方法优势的一种技术,它能够在处理大变形问题时,有效避免网格畸变带来的计算困难。
弹体斜侵彻冲击起爆炸药模拟
- 模型建立
在LS - DYNA中,首先要定义弹体、炸药以及周围介质的几何模型。例如,通过关键字 *PART 来定义不同部件:
text
*PART
$ 定义弹体部件
PART_ID = 1
MATERIAL_ID = 1
SECTION_ID = 1
...
$ 定义炸药部件
PART_ID = 2
MATERIAL_ID = 2
SECTION_ID = 2
...
这里弹体和炸药分别赋予了不同的 PARTID*,并关联相应的材料和截面属性。MATERIAL* ID 对应材料模型,比如弹体可能是金属材料,炸药则是专门的点火增长模型材料。
- 材料模型设置 - 点火增长模型
对于炸药,点火增长模型是关键。在LS - DYNA中,通过 *MATHIGHEXPLOSIVE_BURN 关键字设置:
text
*MAT_HIGH_EXPLOSIVE_BURN
MAT_ID = 2
RO = 1.729e+03
A = 5.6e+11
B = 1.16e+10
R1 = 4.2
R2 = 1.1
OMEGA = 0.3
E0 = 8.5e+09
其中 RO 是炸药密度,A、B 等参数决定了炸药的燃烧反应特性。这个模型描述了炸药在冲击作用下从初始状态到点火、燃烧、爆炸的过程。
- SALE方法应用
在关键字 *CONTROL_ALE 中启用SALE方法:
text
*CONTROL_ALE
ALE_METHOD = 2
这里 ALE_METHOD = 2 表示采用SALE方法。SALE方法通过对网格进行平滑处理,使得在弹体侵彻炸药过程中,即使出现大变形,网格依然能保持良好的计算性能,避免了因网格畸变导致计算中断的问题。
视频录制
为了更好地观察和分析模拟过程,录制视频是个好办法。在LS - DYNA后处理软件(如LS - PrePost)中,可以设置时间步长、视角等参数来录制整个弹体斜侵彻冲击起爆炸药的过程。比如设置每隔10个时间步记录一帧画面,然后通过软件的视频生成功能,将这些画面合成为视频。
举一反三解决ALE/SALE建模计算问题
- 其他侵彻场景
从这个视频和模型中,我们学会了如何处理大变形问题。在处理其他弹体侵彻不同材料(如混凝土、岩石等)的ALE/SALE建模时,同样可以借鉴这里的网格处理方法和材料模型设置思路。比如对于混凝土材料,可以选用合适的混凝土材料模型,再结合SALE方法处理侵彻过程中的网格畸变。
- 不同爆炸模型
若研究其他爆炸现象,如爆轰波传播等,虽然炸药模型可能不同,但ALE/SALE方法的网格处理优势依旧存在。可以类比弹体冲击起爆的建模方式,调整材料参数和边界条件,实现对新爆炸场景的模拟。
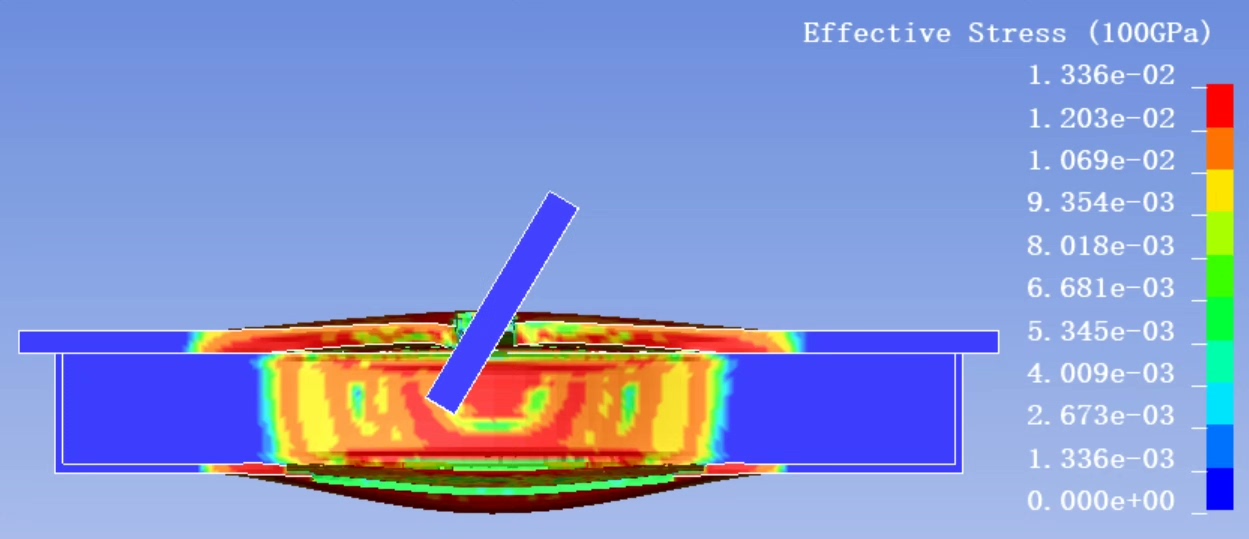
视频录制 基于lsdyna的SALE方法弹体斜侵彻冲击起爆炸药(点火增长模型),基于此视频可举一反三,解决冲击起爆ale/sale建模计算问题
通过对基于LS - DYNA的SALE方法弹体斜侵彻冲击起爆炸药模拟及视频录制的研究,我们不仅掌握了这一特定场景的模拟技巧,更重要的是获得了一种解决ALE/SALE建模计算问题的通用思路,为相关领域的深入研究奠定了基础。