无人机主要失效模式
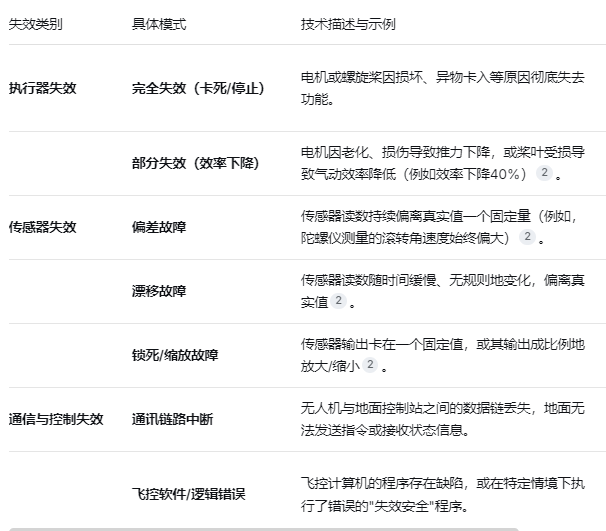
无人机的失效可以发生在执行器(电机/螺旋桨)、传感器或其他关键系统中。根据学术研究和事故调查,主要失效模式可分为以下几类:
故障诊断技术
基于数据驱动的方法:通过分析无人机飞行数据(如IMU、GPS、电机电流等),利用机器学习模型来识别故障模式。现代研究常用深度学习网络(如ResNet、QCNN)进行故障分类,在测试集上对某些故障类型的诊断精度可超过92% 。针对真实飞行中故障数据稀缺(小样本问题)的挑战,研究者提出了基于注意力机制的原型网络等方法,能在样本极少的情况下有效识别故障,并指出导致异常的关键飞行参数。
基于模型的方法:建立无人机的精确数学模型,通过比较模型预测输出与真实传感器测量值之间的残差来判断是否发生故障。可以使用自适应滑模观测器来实时估计执行器故障的幅值,为后续的容错控制提供依据。这种方法物理意义明确,实时性好,但对模型的准确性要求很高。
基于知识/规则的方法:将领域专家的知识和历史事故经验总结成规则库,进行故障诊断。例如,可以建立故障模式数据库,并设计监控程序在无人机运行时实时检查是否违反了预定义的安全属性。
容错控制技术
诊断出故障后,容错控制技术负责立即采取措施,尽可能维持无人机的稳定飞行和安全降落。
主动容错控制:根据故障诊断模块提供的具体故障信息(哪个旋翼坏了?坏到什么程度?),主动地、动态地调整控制律。例如,当六旋翼无人机的一个旋翼完全失效后,控制算法可以立即停用与该故障旋翼对角的另一个健康旋翼,将无人机重构为一个四旋翼结构,并重新计算剩余四个旋翼的推力分配,从而实现平稳飞行。同样,在执行器完全失效时,可以通过重新配置控制分配矩阵,让剩下的旋翼来补偿丢失的力和力矩。
被动容错控制:设计一个鲁棒的、统一的控制器,使其无论是否发生故障、发生何种故障,都能保证系统稳定。北航团队提出的"被动容灾控制算法"就是一个典型。他们将旋翼故障的效应看作一个"集总扰动",控制器在设计中就考虑了对这种扰动的抑制能力,无需复杂的故障诊断和控制器切换,就能让四旋翼在单旋翼、双旋翼甚至三个旋翼失效的情况下,依然像陀螺一样稳定旋转并可控地降落。