一、ICP 的优化目标
目标函数
ICP 的目标是求一个刚体变换: R,t
使得两组点云误差最小:
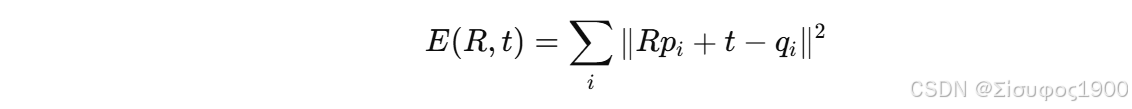
其中:
-
pi ------ source 点
-
qi ------ target 最近点
ICP流程:
1 找最近点
2 求最优 R,t
3 变换点云
4 迭代
这实际上是一个 非凸优化问题。
这里就首先要说一下什么是非凸 问题
什么是凸函数
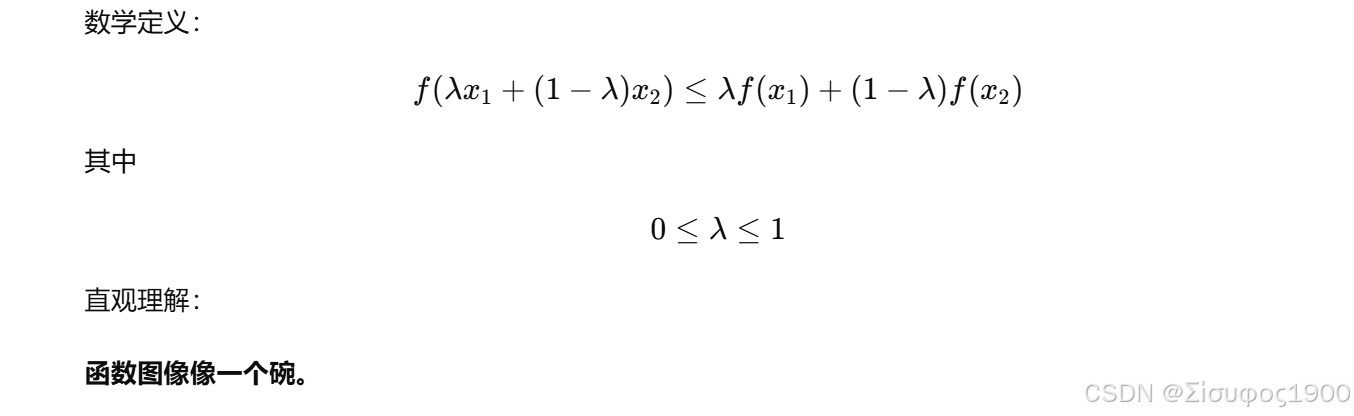
例子:
f(x)=x^2
图像:
cpp
      *
    *   *
  *       *
 *         *
性质:
-
只有 一个全局最小值
-
不会有局部最小值
所以优化很简单。
非凸函数是什么
只要不是凸函数,就是非凸函数。
图像特点:
-
有多个山谷
-
有多个局部最小值
例如:
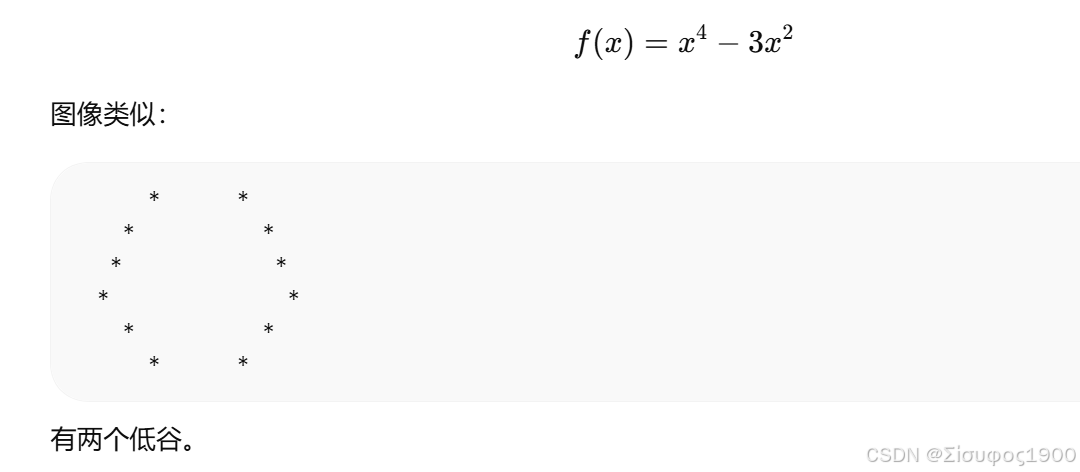
常见的非凸函数的例子
非凸函数 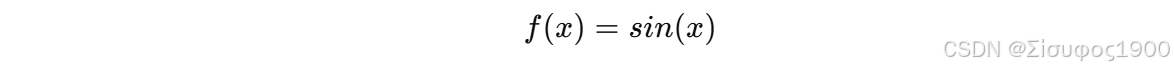
特点:
无限多个极值
无限局部最优
Rosenbrock函数(优化经典测试函数)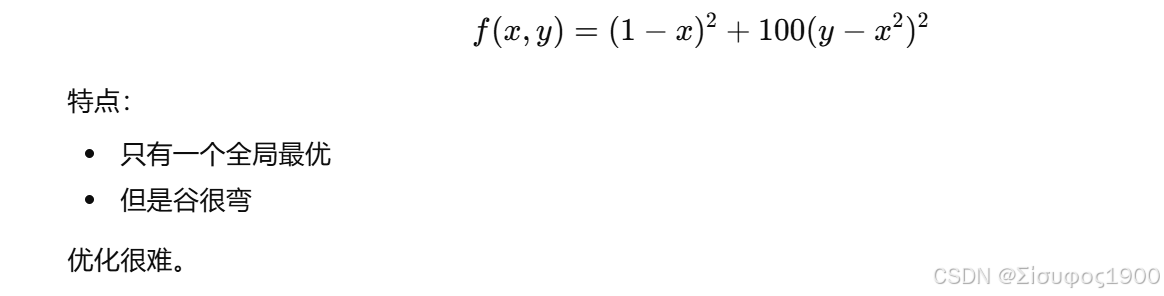
非凸优化方法
多初值优化
最常见工程方法。
步骤:
随机初始化多个点
↓
分别优化
↓
选择最小结果
随机梯度
二、为什么会出现局部最优
数学原理
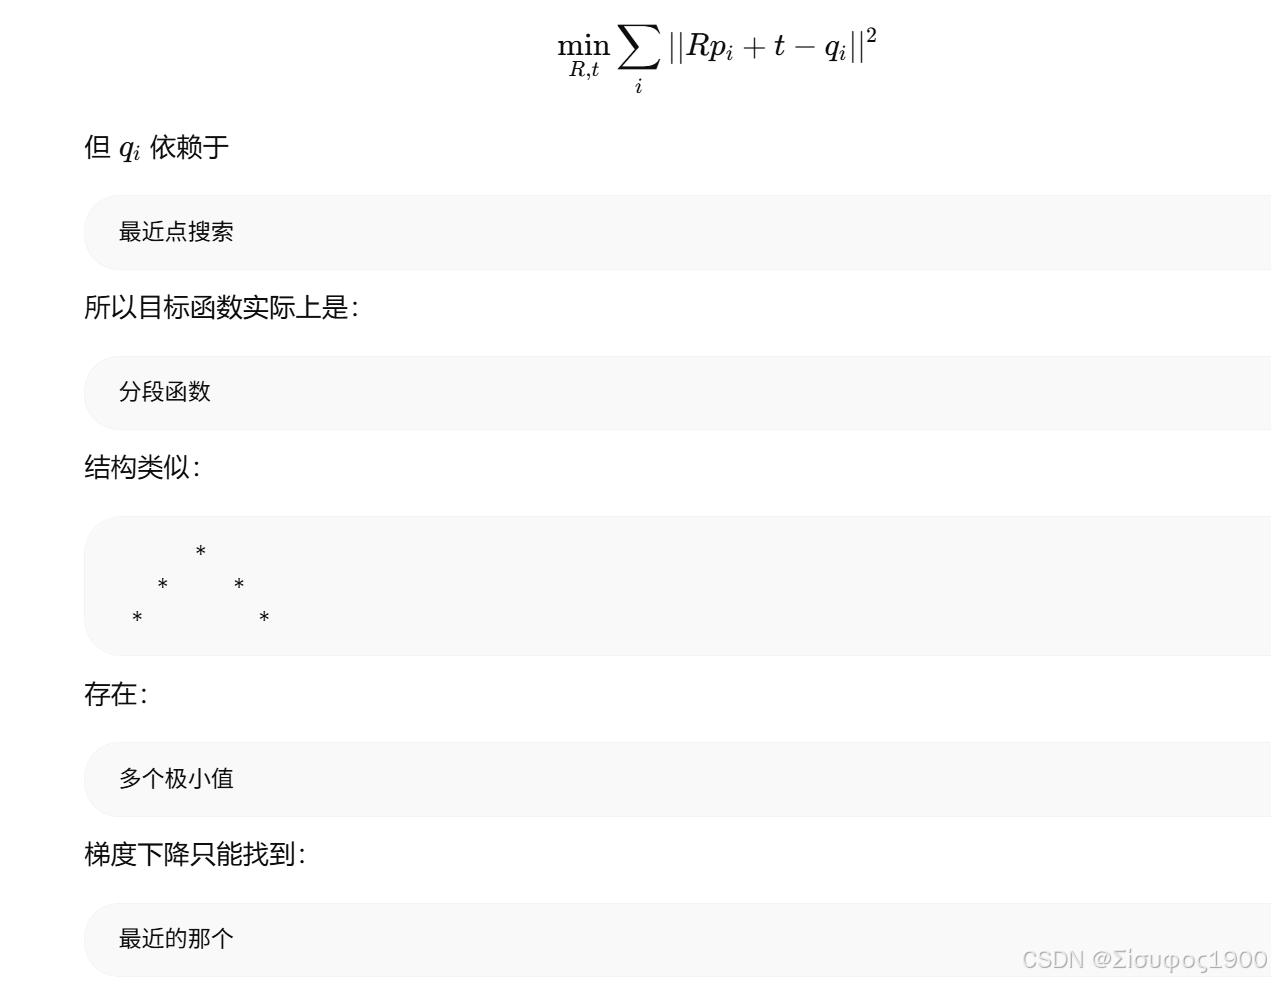
理解
cpp
假设有两条直线点云:

源点云:

* * * * * * *

目标点云:

      * * * * * * *

真实位姿应该是 平移右移。

如果初始位姿错误:
* * * * * * *
      * * * * * * *

ICP 最近邻匹配可能变成:

* -> 最近 *

但对应点 错位:

p1 → q2
p2 → q3
p3 → q4

ICP 会认为:

当前已经很接近最优

于是停止。
三、解决方法
工程中常见方法:
1 好的初始值
来自:
里程计
IMU
GPS
2 RANSAC 初始匹配
使用
Random Sample Consensus
先求粗配准。
3 特征匹配
例如:
FPFH
SHOT
先做 feature matching。
4 使用 Point-to-Plane ICP
优化: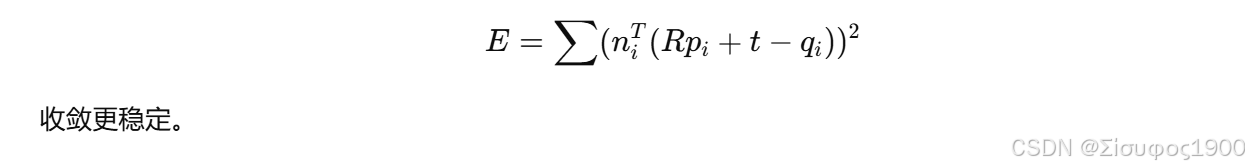
5 多分辨率 ICP
粗点云 → 细点云
逐层优化。
四、为何point to Plane 比point to Point 收敛更快
Point-to-Plane 收敛更快、稳定性更好,但并不能彻底解决局部最优问题,只是降低了发生概率。
Point-to-Plane ICP(点到平面)
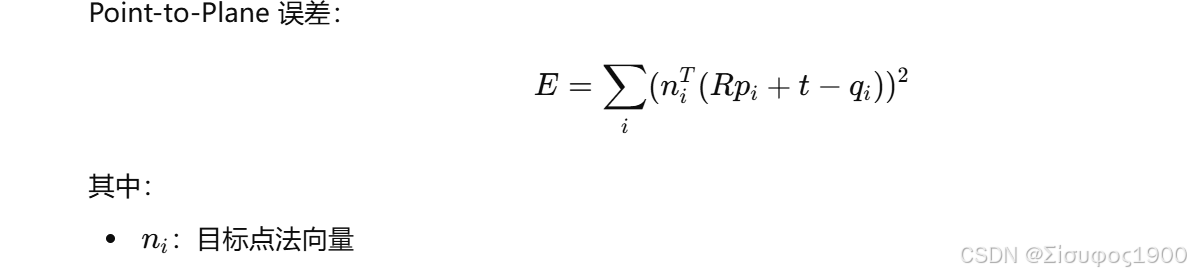
几何意义
只计算 点到平面的距离:
cpp
         n
         ↑
         |
p_i  →  平面
---------
误差是:
沿法向方向距离而不是点到点距离。
为什么 Point-to-Plane 收敛更快
几何解释
| 方法 | 收敛速度 | 稳定性 | 局部最优 |
|---|---|---|---|
| Point-to-Point | 慢 | 一般 | 容易 |
| Point-to-Plane | 快 | 更稳定 | 仍存在 |
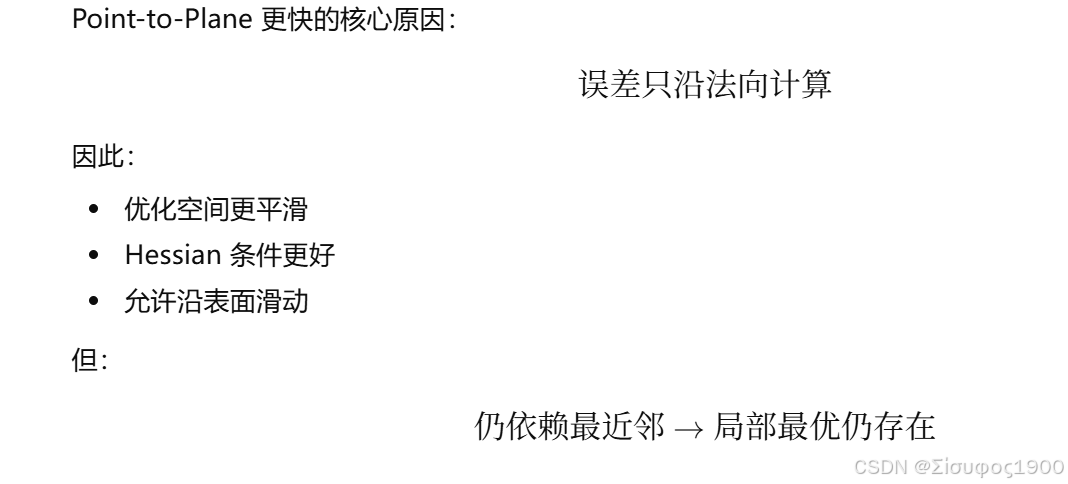
核心原因:
① 误差函数更接近真实几何约束
真实目标是:
点应该落在目标表面上
而不是:
点必须匹配到某个具体点。
Point-to-Plane 正好表达:
distance to surfacedistance\ to\ surfacedistance to surface
因此误差模型更合理。
② 优化函数更接近线性
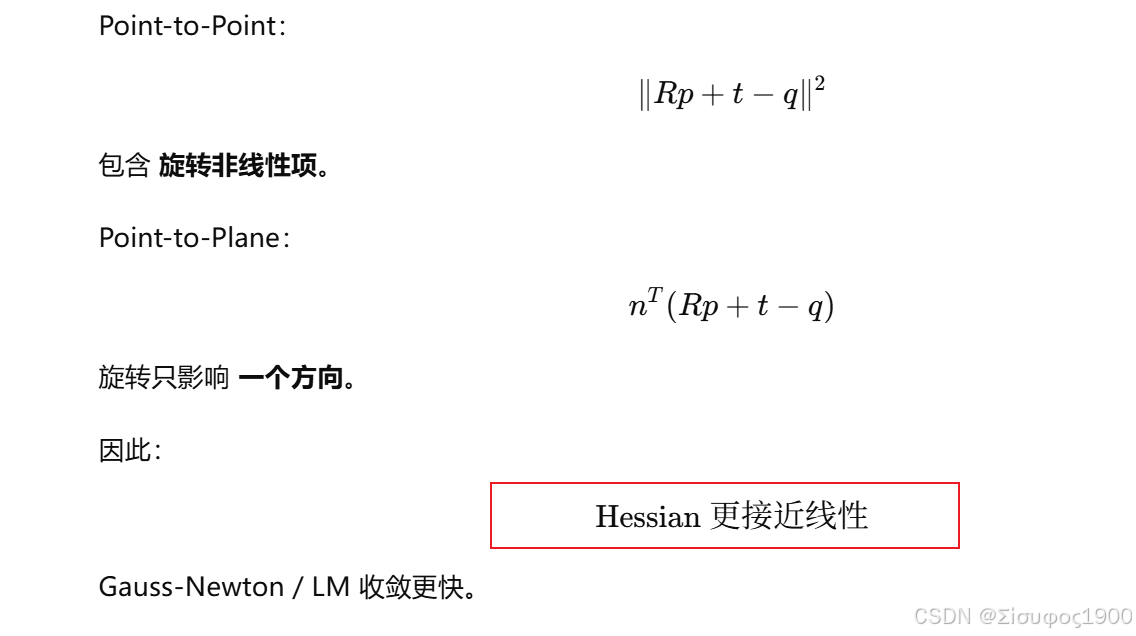
③ 沿切线方向允许滑动
cpp
这是最重要的一点。

假设两个平面:

源点云
************

目标点云
----------------

Point-to-Point:

必须匹配到最近点

Point-to-Plane:

允许沿平面滑动
因为误差只看法向: 切向误差 几乎为0,所以优化空间更平滑数学解释
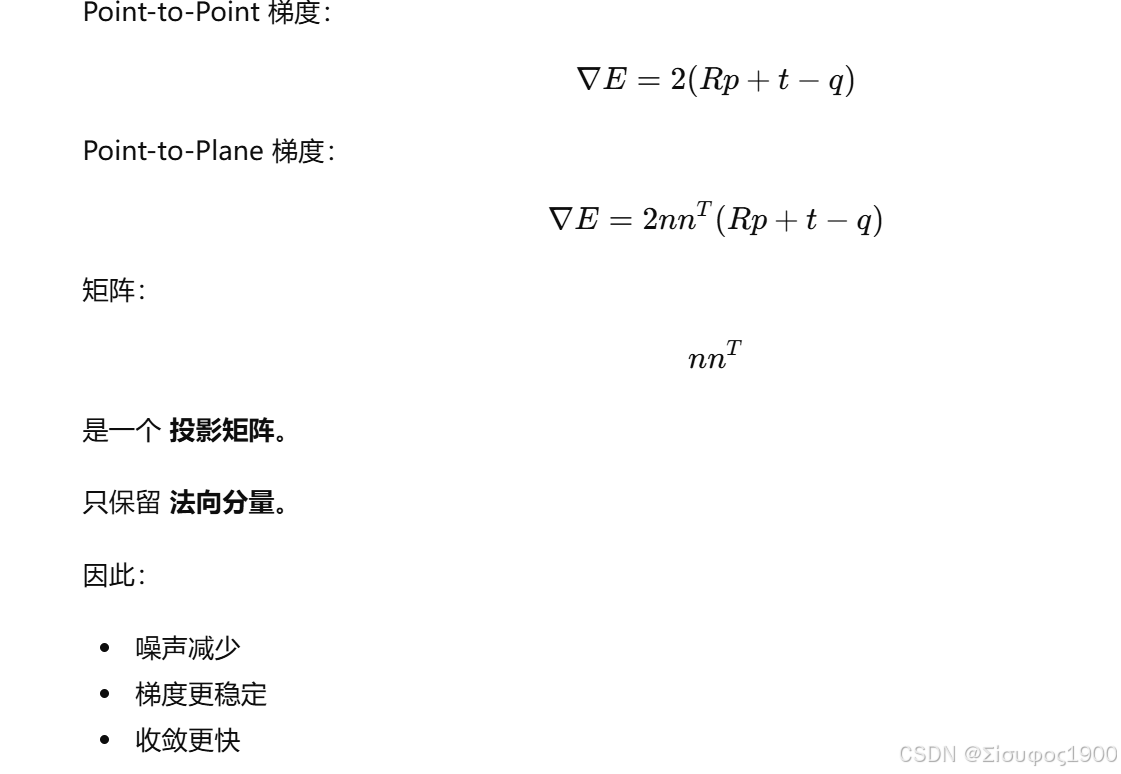 为什么仍然会有局部最优
cpp
Point-to-Plane 仍然依赖:

最近邻匹配

如果最近邻错误:

p_i → 错误平面

优化仍会收敛到错误位置。

例如:

重复柱子
| | | | |

匹配错柱子:

柱1 → 柱2

误差仍然很小。

因此:

Point-to-Plane 不能解决局部最优,只是缓解。