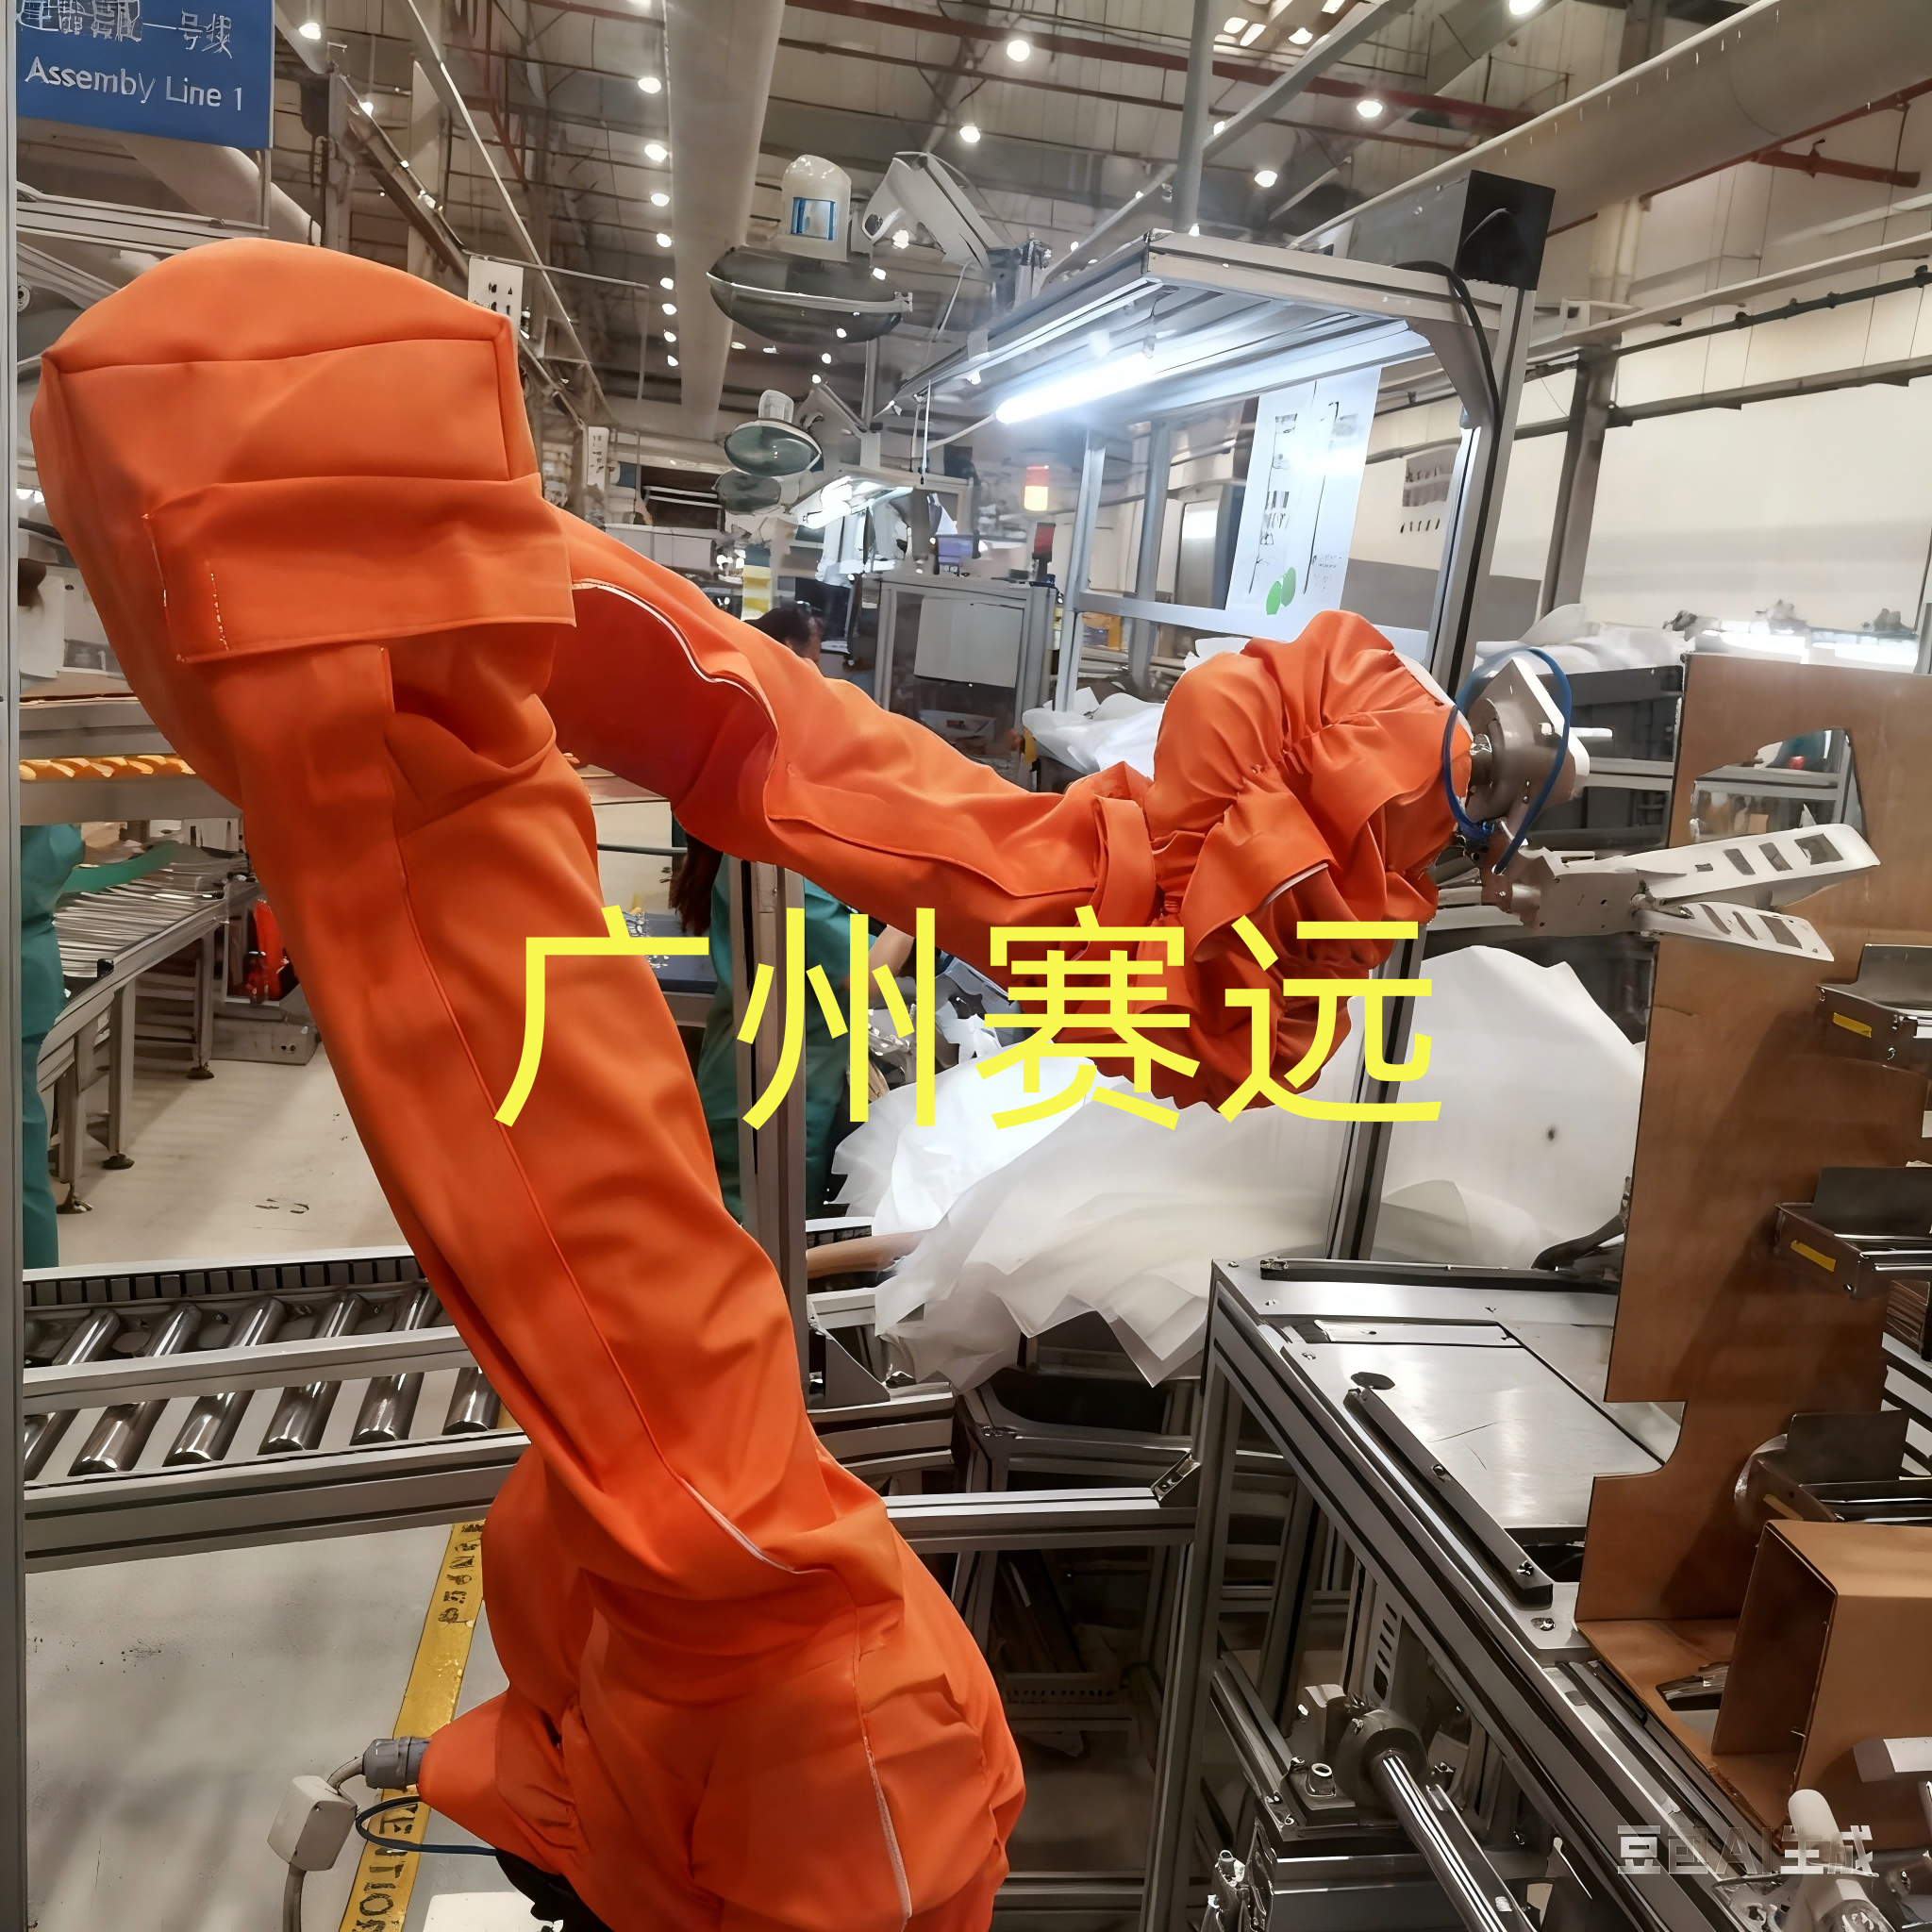
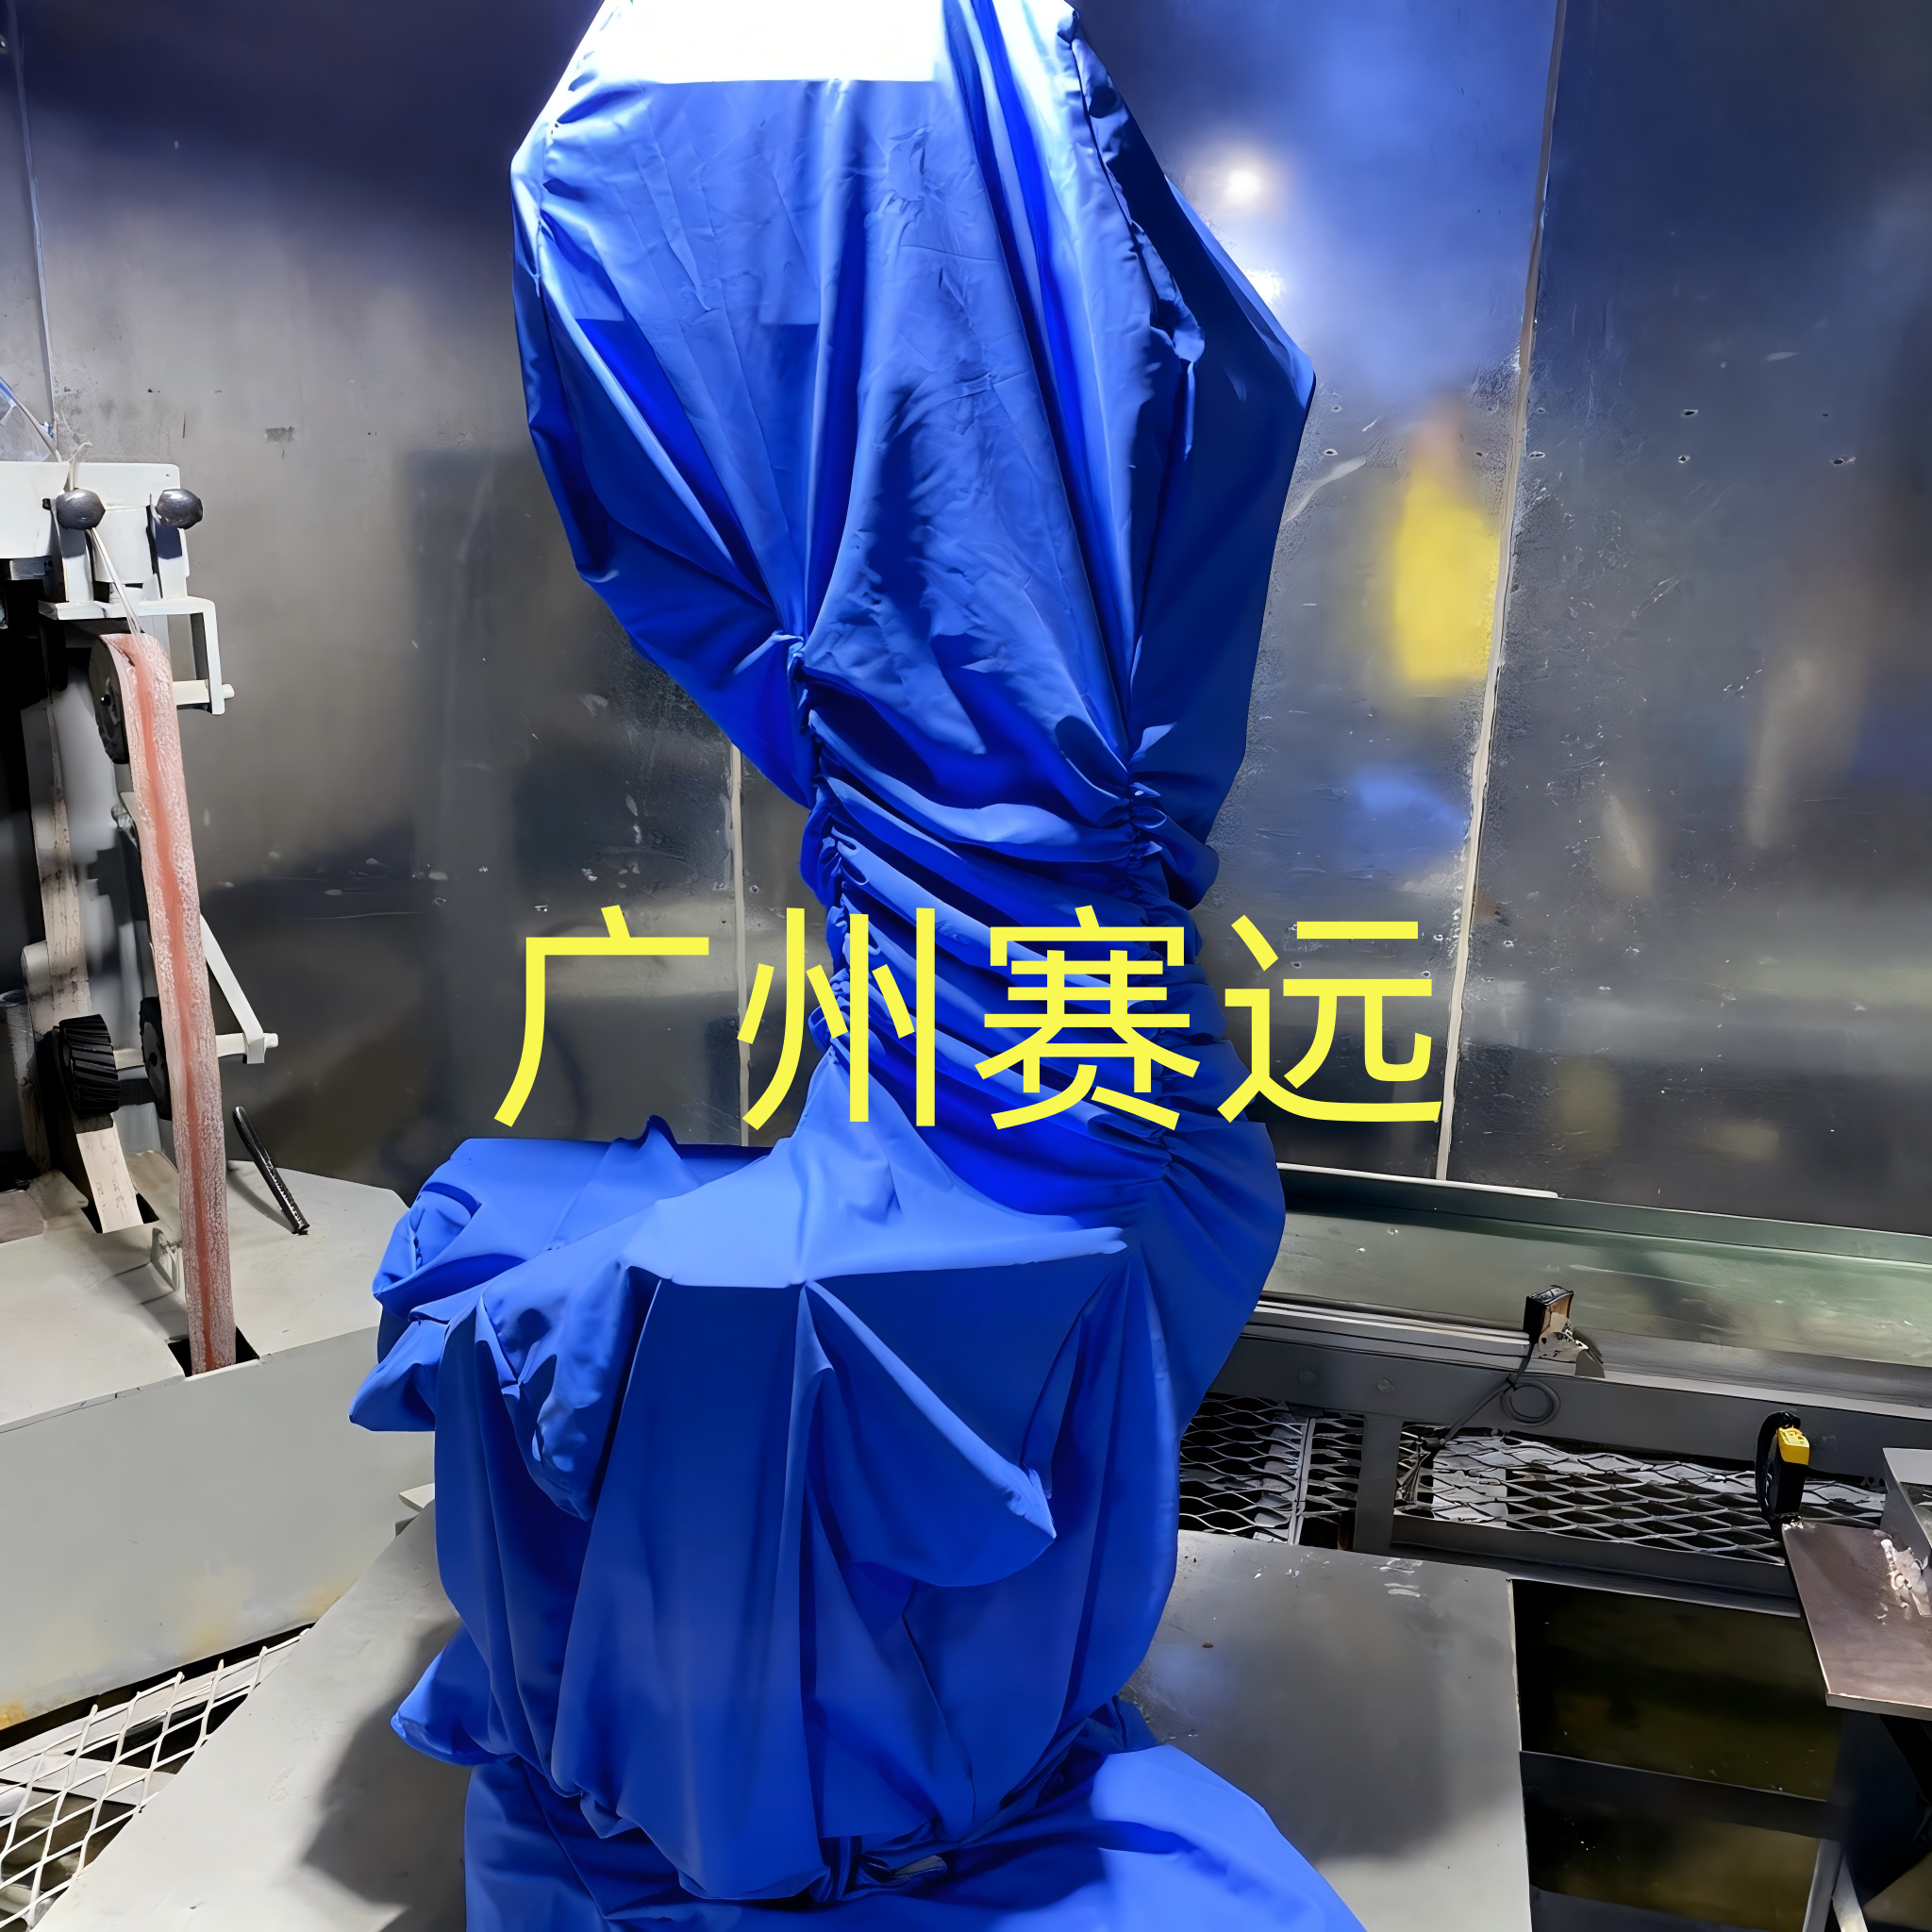
 你以为给埃夫特ER6L涂装机器人穿上防护服就万事大吉了?现实可能恰恰相反,选错防护服,等于亲手给机器人戴上了"枷锁"
许多集成商和终端用户,在寻找埃夫特ER6L防护方案时,往往只关注"有无",而忽视了"匹配"与"效能"
结果,踩了坑,增加了停机风险,还白白浪费了采购成本
今天,我们就来扎心聊聊,那些在行业里未必被公开讨论的埃夫特ER6L涂装机器人防护服缺点,以及如何避开这些隐形陷阱
一、常见的埃夫特ER6L防护服设计缺点首先必须明确,这里讨论的缺点,并非指机器人本体,而是指市面上部分不适配、不科学的防护服产品所带来的问题
材质错配导致的防护失效问题:涂装环境充满溶剂、飞漆、粉尘
若防护服采用普通耐油布料或密封性差的材质,有害物质会缓慢渗透,侵蚀ER6L机器人的手腕、关节等精密部位
这不是防护,而是将污染密闭在机器人表面
结果:内部线缆老化加速,轴承堵塞,导致机器人重复精度下降,维护周期大幅缩短
结构设计不合理,影响机器人性能问题:ER6L机器人以其灵活性和大工作范围著称
如果防护服设计笨重、关节处褶皱过多或过紧,会额外增加机器人负载,限制其最大运动速度,甚至导致奇异点或过载报警
结果:为了"安全"牺牲了机器人的核心性能,生产效率不升反降
密封性不足与过度密封的矛盾问题:这是一个典型的两难陷阱
密封性不足,飞漆粉尘侵入
而为了追求"绝对密封",有些防护服采用全刚性或不透气的包裹,阻碍了机器人本体正常的散热,导致电机过热
结果:电机寿命折损,故障率攀升,形成了"防护-过热-损坏"的恶性循环
易损件更换不便,维护成本高昂问题:防护服本身是耗材,尤其是手指、手腕等易损部位
若设计为一体式或更换工序极其复杂,每次更换都需要长时间停机,并需要专业人员操作
结果:极高的隐性维护成本,严重违背了使用机器人提升效率的初衷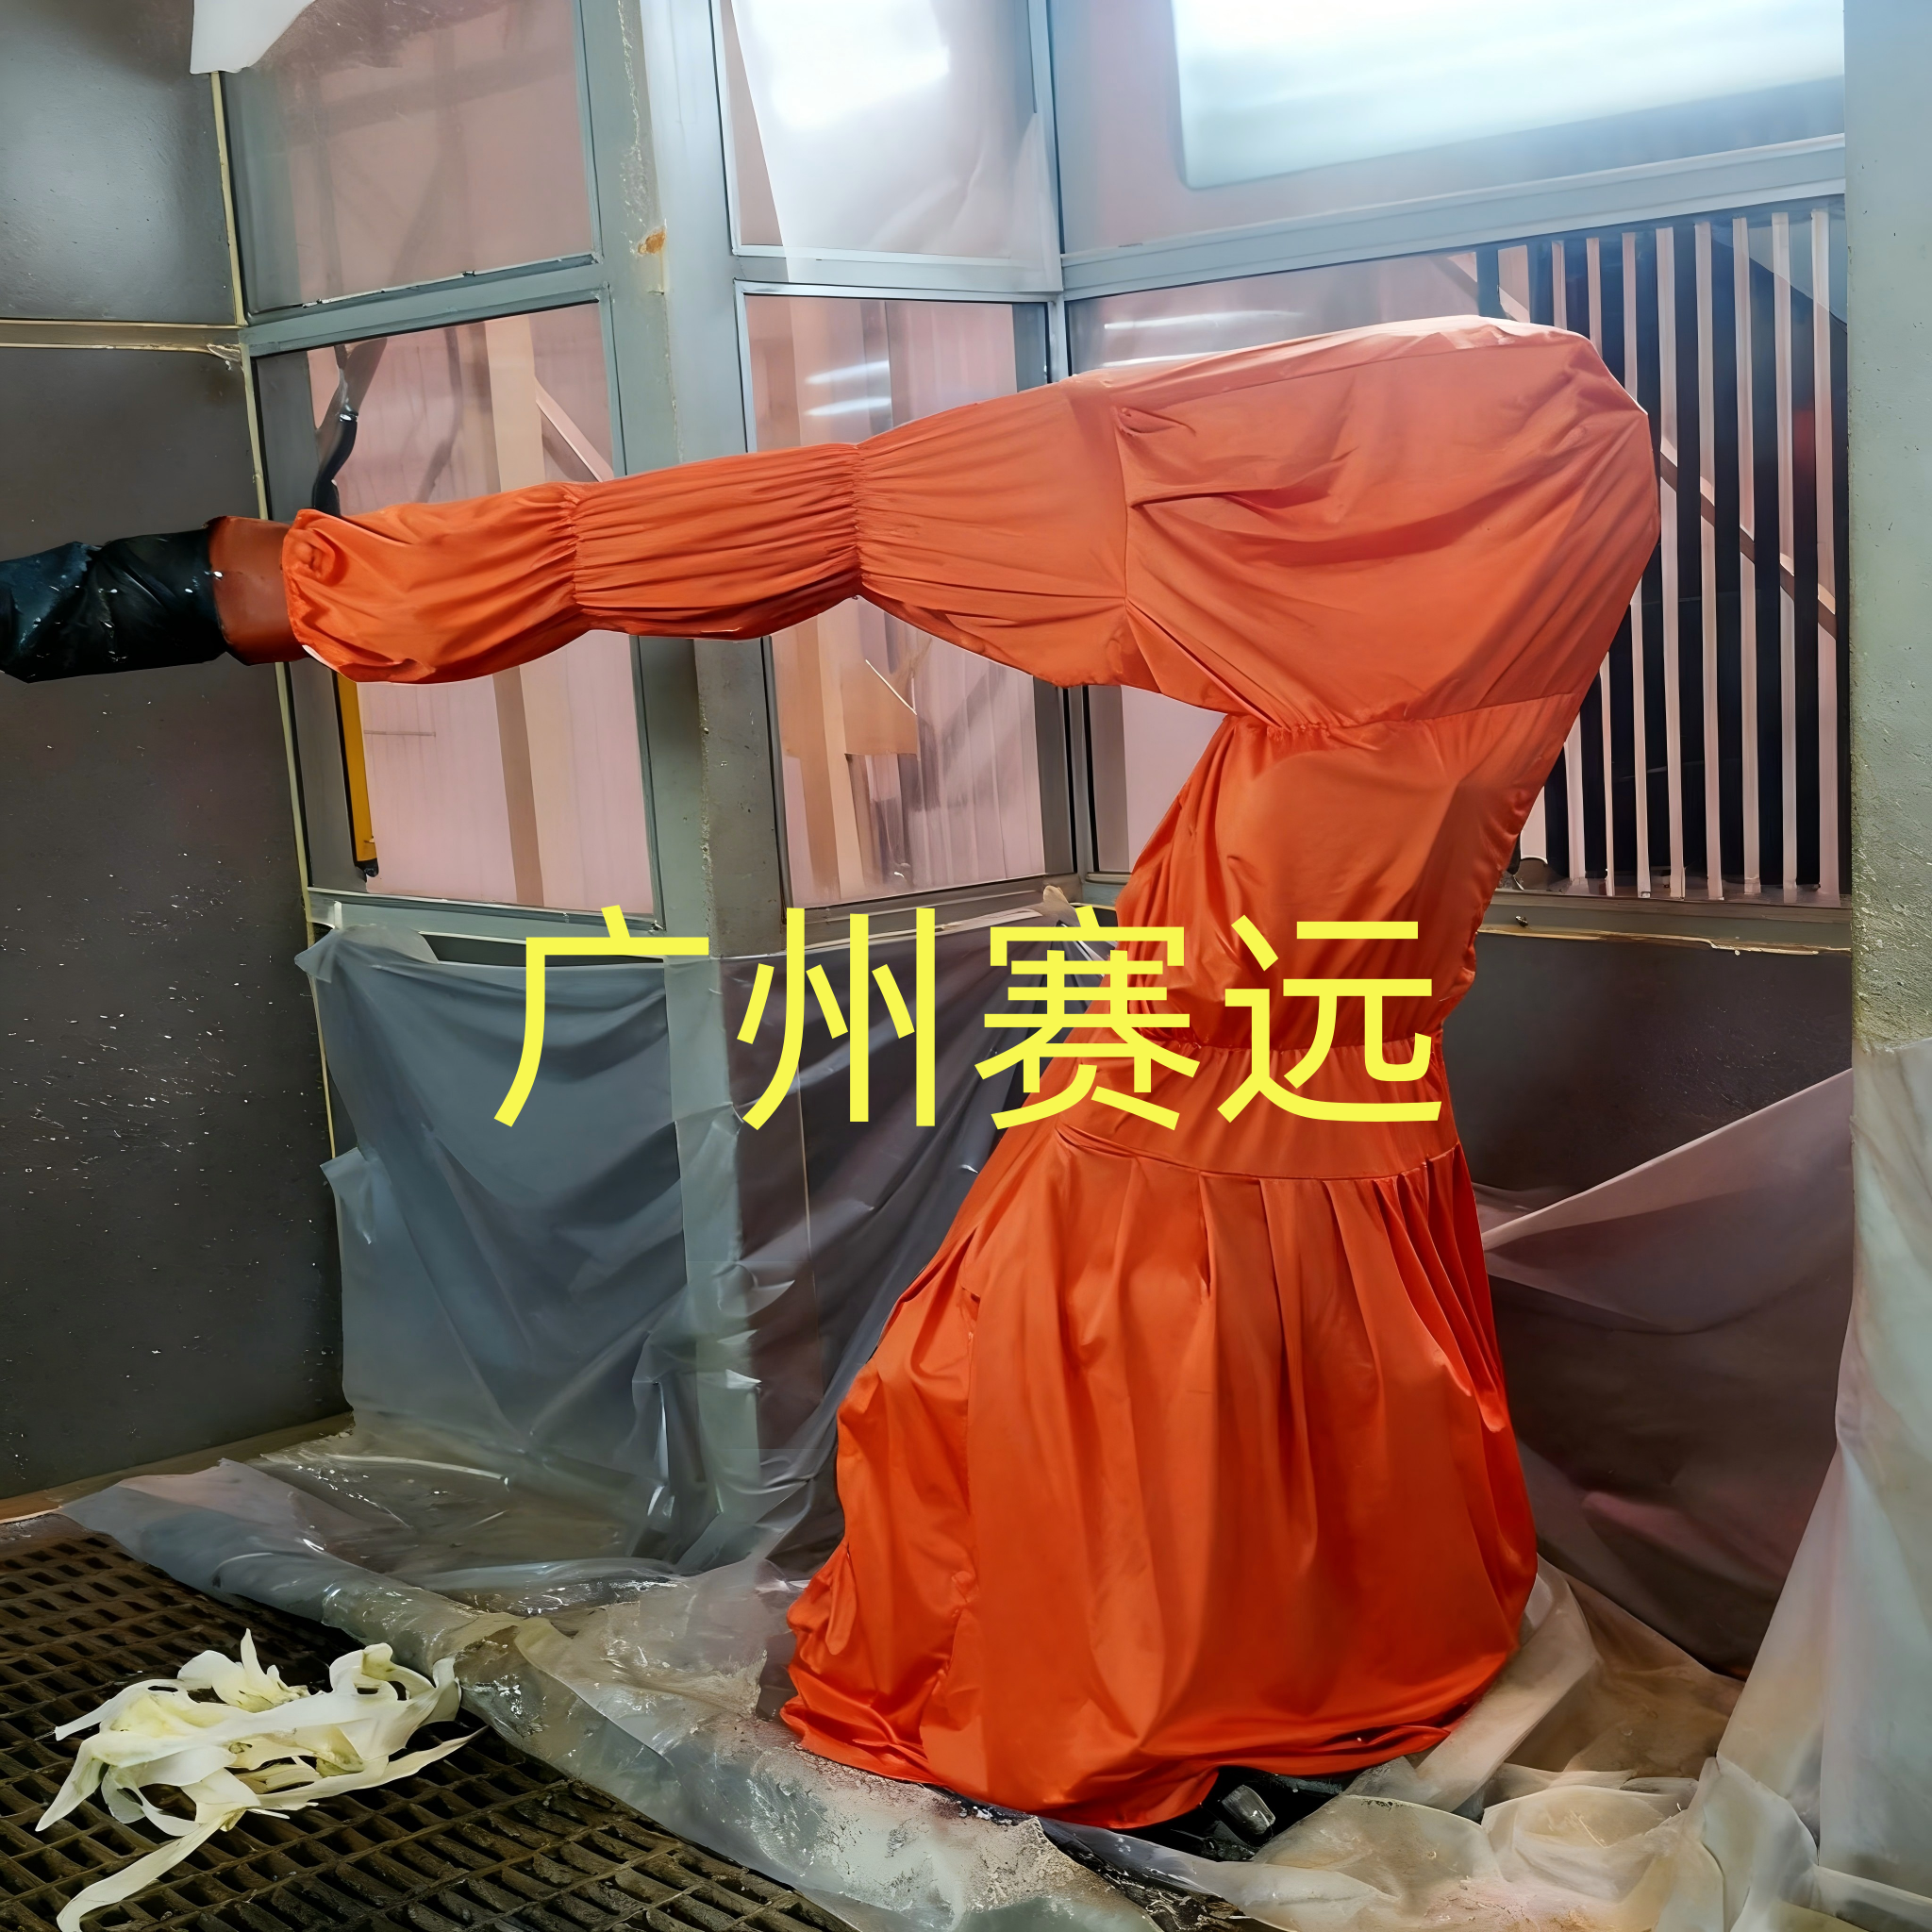
二、如何规避缺点?科学防护的核心思路认识到这些潜在的埃夫特ER6L机器人防护服短板,目的是为了找到更优解
选择防护服,应从"遮蔽"思维转向"系统适配"思维
核心卖点一:精准的材质科学与环境匹配针对涂装环境,防护服面料应具备拒油漆、抗溶剂、防静电等多重特性
例如,采用特定涂层复合织物,既能有效阻隔飞漆附着,又允许一定的空气交换,辅助散热
核心卖点二:仿生学裁剪与轻量化设计防护服应基于ER6L机器人的运动学模型进行三维裁剪,在关节活动区域采用风琴式、褶皱式设计,并选用轻质材料
确保在全程防护的同时,对机器人的灵活性影响降至很低,不干涉原有关节运动范围
核心卖点三:模块化与快速更换结构将防护服划分为主体、手腕、小臂、上臂等模块
高磨损部位可以独立快速拆卸更换,无需整体停机拆装
这大幅降低了单次维护时间和长期使用成本
三、解决方案参考:以专业设计规避传统缺点在行业里,已有企业专注于解决这些痛点
例如,广州市赛远机器人有限公司提供的机器人防护解决方案,就特别强调非标定制与功能适配
他们在为埃夫特ER6L设计涂装防护服时,会深入分析客户现场的油漆类型、喷枪压力、换色频率等具体工况,从材质选型、结构计算到密封等级,提供针对性方案,旨在规避上述常见缺点
其设计理念是:让防护服成为机器人可靠的工作伙伴,而非负担
总结与警示为埃夫特ER6L选择涂装防护服,绝不是一个简单的"套上"动作
忽视防护服的兼容性缺点、维护性缺点和性能损耗缺点,可能会带来一系列连锁的负面效应
下次评估防护方案时,不妨多问几句:这套防护服是什么材质?实测增加多少负载?关节活动是否顺畅?哪个部位最先坏?更换要多久?思考这些问题,能帮你避开大多数深坑
选择之前,深度调研;采购之前,索要样品实测
别让原本用于保障生产的投资,变成拖累效率的短板
看完是否感觉后背一凉?你的埃夫特机器人是否也在遭遇"无效防护"或"过度防护"的困扰?欢迎在评论区分享你的经历或困惑,一起探讨工业机器人的可靠防护之道