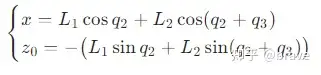三自由度单腿机器人工作空间优化与运动仿真

实现了腿部连杆长度自动优化、三维工作空间计算、运动学动画仿真,包括:

根据步幅S和抬腿高度Hf反推总腿长;

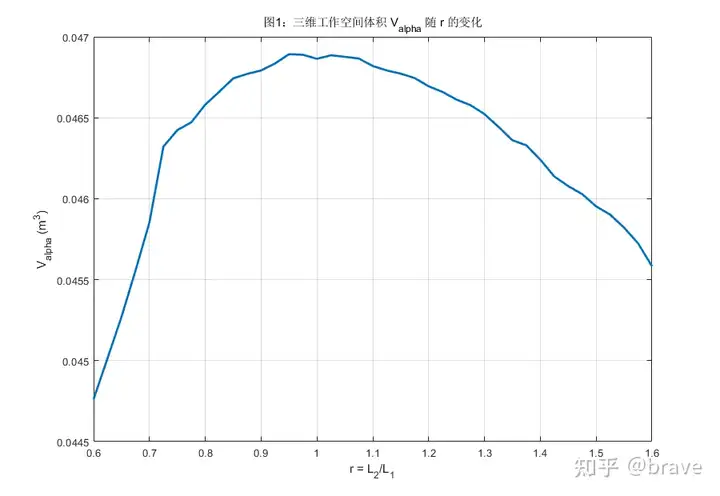
扫描连杆比例 r=L2/L1,找到工作空间体积最大的最优腿长分配;

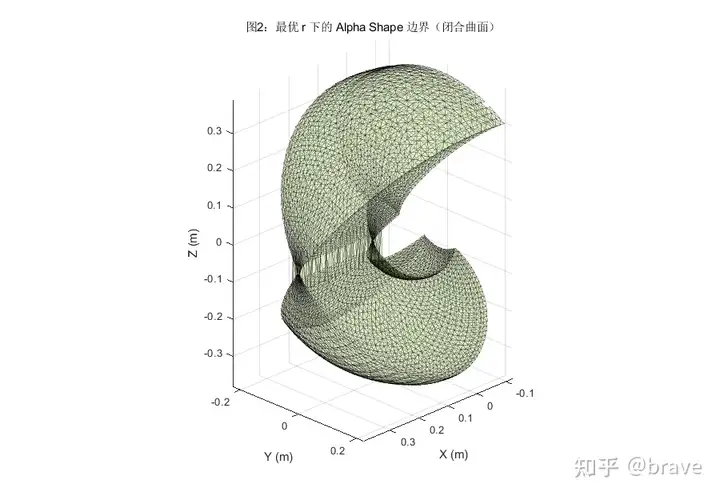
用 Alpha Shape 拟合三维可达空间;

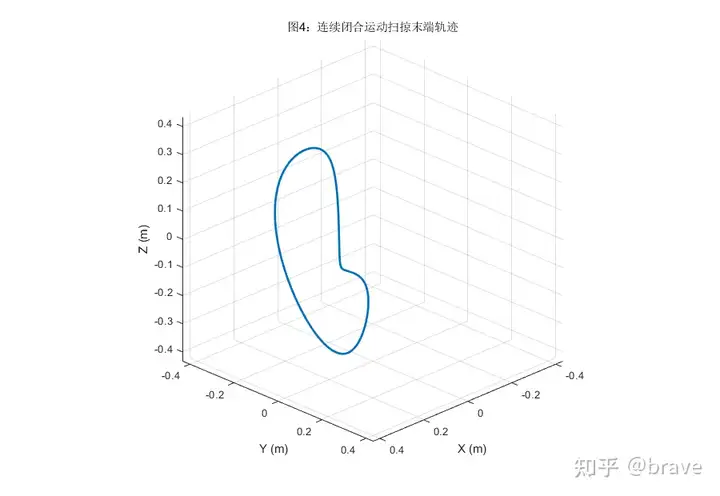
生成连续闭合轨迹动画,验证运动范围

1.总腿长设计公式
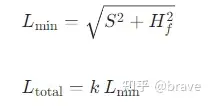
  • S:最大水平步幅、Hf:最大抬腿高度、k:安全系数

2.正运动学

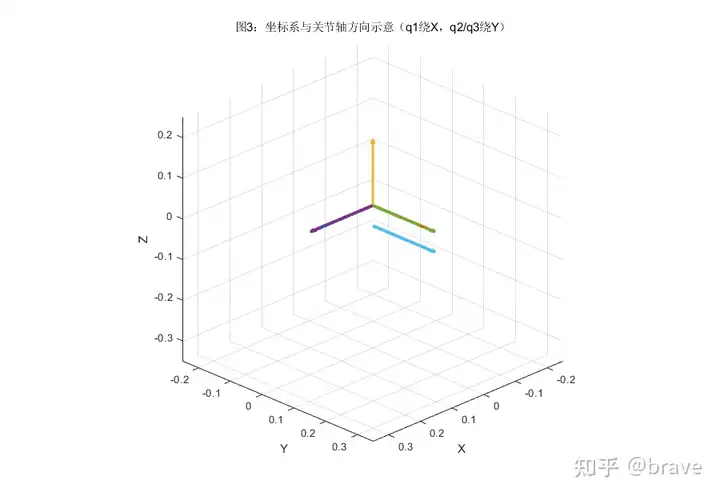
绕x转q1得到空间坐标:
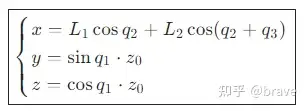
其中:
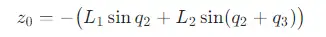
3.工作空间计算

遍历关节限位内所有角度,得到末端点云
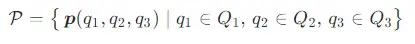
使用 Alpha Shape 重构闭合曲面 ∂W,并计算可达空间体积:
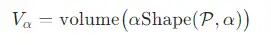
4.连杆长度优化

以工作空间体积最大为目标,最优连杆比:
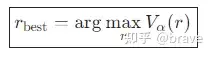
5.轨迹规划
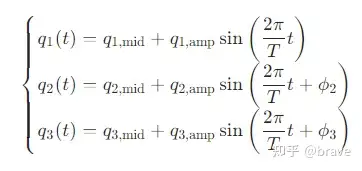
相关推荐
wangxiaoxuan2176 小时前
机器人软件系统全景:感知、定位、规划、控制与决策如何协作
机器人·科沃斯八界
wangxiaoxuan2178 小时前
理解 MoveIt:机器人状态、规划场景和规划流水线
机器人·科沃斯八界·机械臂控制
蓝天居士9 小时前
ROS2从入门到精通(10)
机器人·ros·ros 2
wangxiaoxuan2171 天前
SLAM 的基本结构:前端、后端、回环与地图优化
前端·机器人·科沃斯八界
鲁邦通物联网1 天前
机器人梯控状态模型与反馈可靠性验证方法
机器人·巡检机器人·机器人梯控·agv梯控·非侵入式采集·机器人乘梯·机器人自主乘梯
wangxiaoxuan2171 天前
地图表示怎么选:栅格、点云、体素、TSDF 与 ESDF
机器人·slam·机器人导航·科沃斯八界
鲁邦通物联网2 天前
既有电梯机器人梯控选型:现场可行性评估方法
机器人·巡检机器人·机器人梯控·agv梯控·非侵入式采集·机器人乘梯·机器人自主乘梯
wangxiaoxuan2172 天前
TF2 的原理与使用:把坐标、运动和观测时间一起算清楚
计算机视觉·机器人·科沃斯八界
硅谷秋水2 天前
EgoHumanoid‑V2 方法分析
人工智能·机器学习·计算机视觉·语言模型·机器人
wangxiaoxuan2172 天前
URDF 与机器人状态发布:从关节采样推导整机位姿
机器人