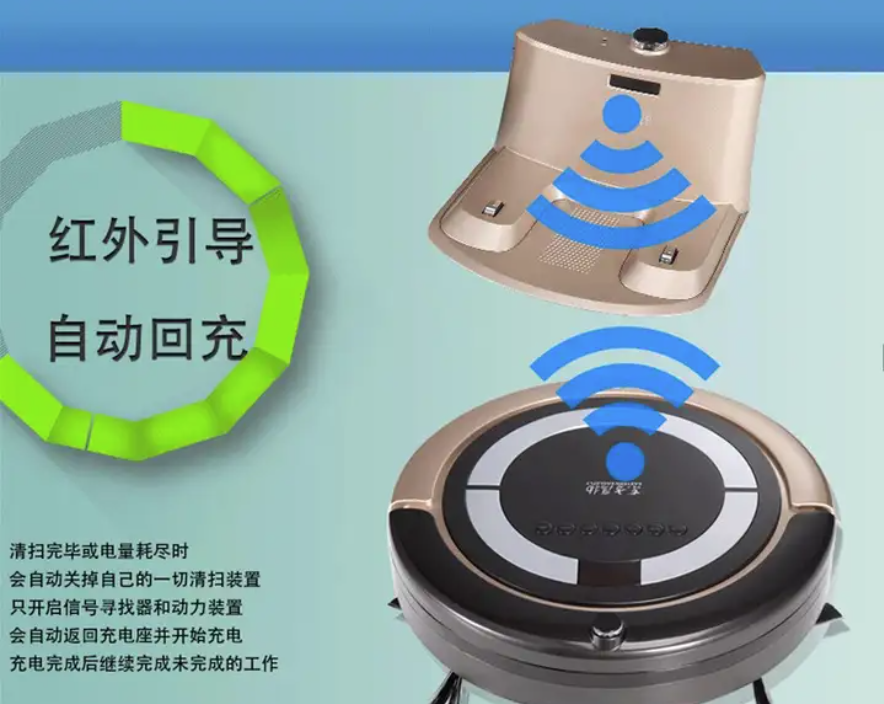
基于红外引导的轮式机器人自动回充

扫地机等轮式机器人一般都具有自动回充电桩充电的能力,需要机器人自己运动到充电桩,接触充电电极来进行充电。这就需要机器人能感知到充电桩和自己所处的位置,常见的回充定位方案有视觉定位、红外、激光雷达等。

视觉方案就是靠摄像头识别充电桩引导机器人回充,红外方案是靠充电桩发射红外信号,机器人接收红外信号来引导回充,激光雷达是靠扫描到充电桩的轮廓特征来识别充电桩并引导回充。这几种方案中,以红外回充最为常见,因为这种方式定位精度高,且成本低,无明显缺点。本文就从硬件到软件介绍一下红外回充的方案。

先看一下回充的效果视频。

红外引导自动回充

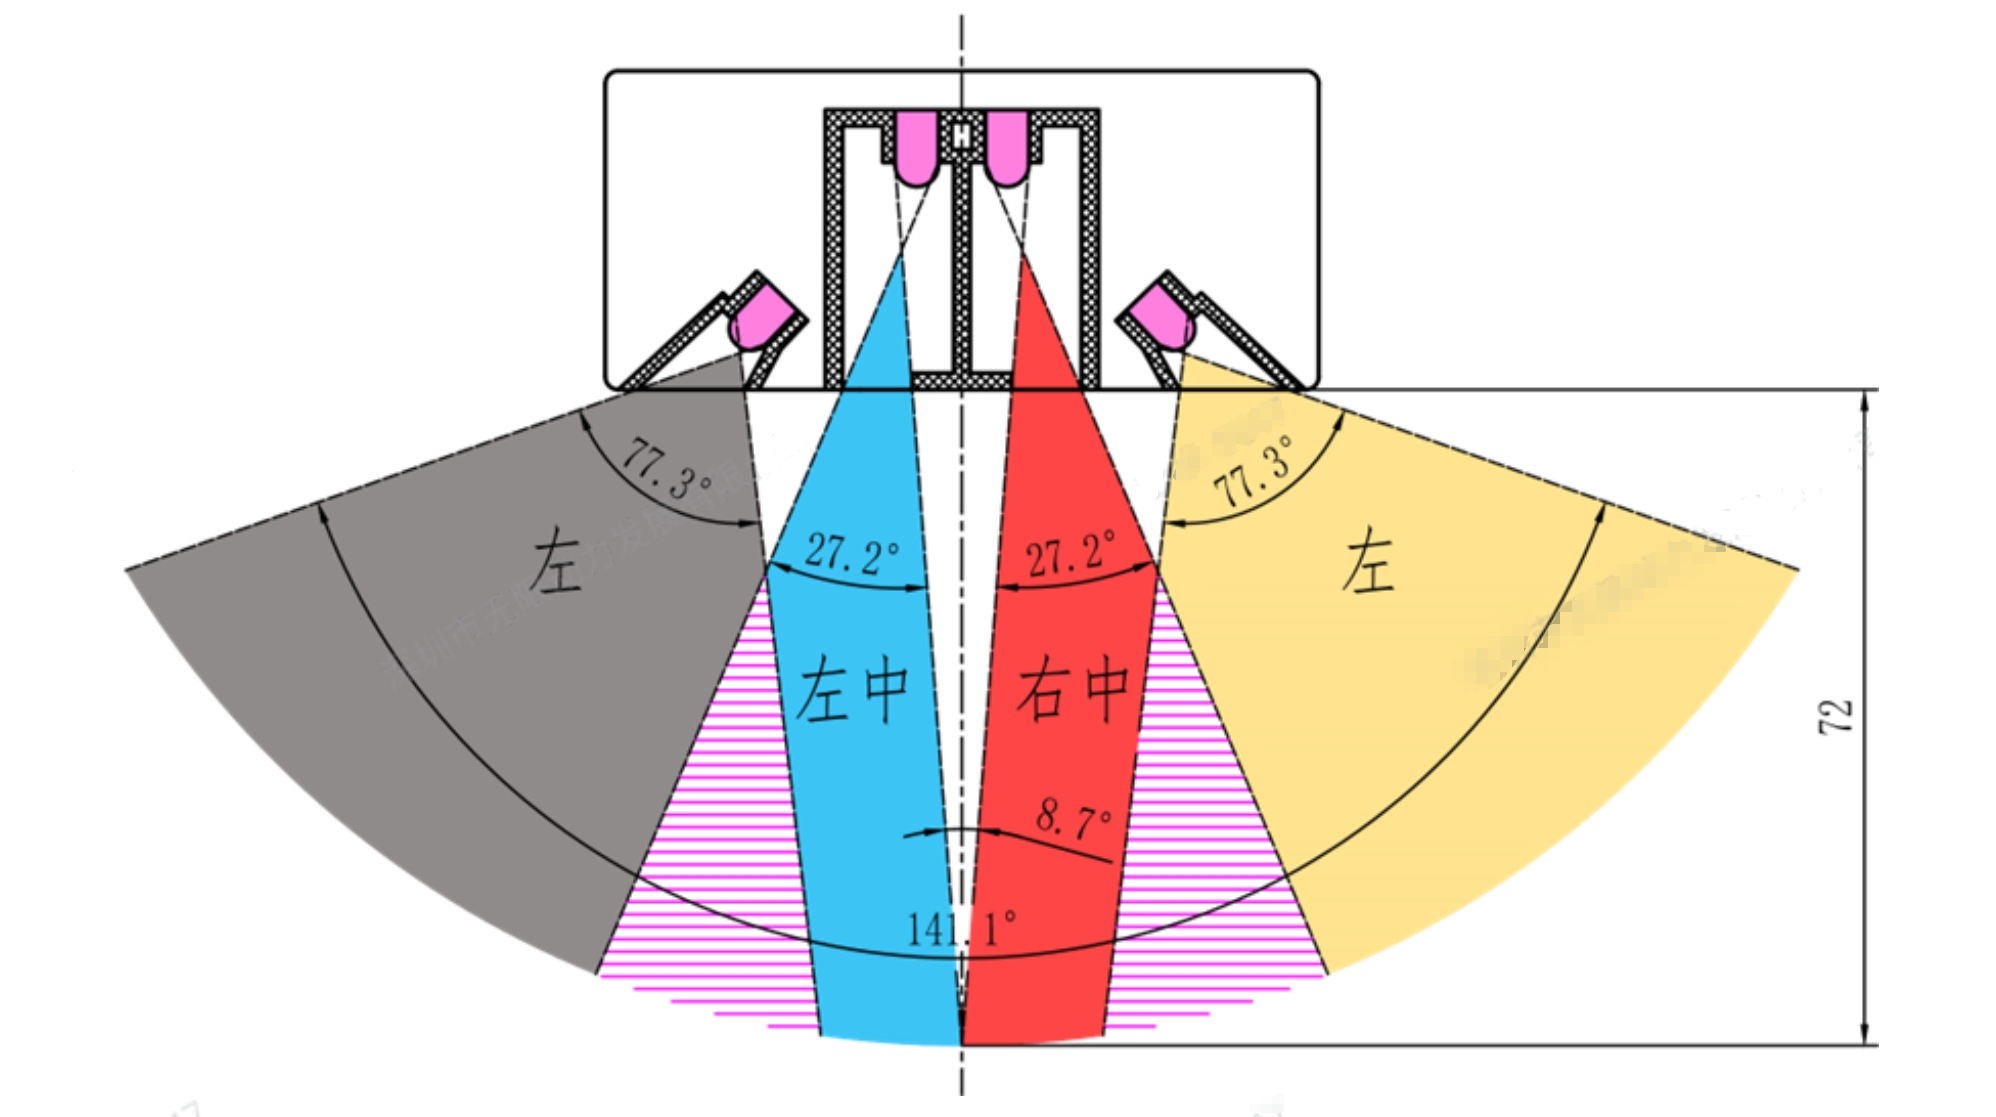
充电桩红外引导信号分布图
未完待续。。。

相关推荐
硅谷秋水14 小时前
从VLM规划器到机器人智能体:面向依赖历史信息的操控任务自演化框架
人工智能·机器学习·语言模型·机器人
lisw051 天前
用于医疗的磁驱动柔性微机器人研究进展!
机器人·自动化·硬件工程
落798.1 天前
《启元 PrimeSim 如何用生成视频评估机器人策略》
人工智能·机器人·启元·具身应用
智塑未来1 天前
明源云AI走播机器人,打造智能直播新体验
人工智能·机器人
硅谷秋水2 天前
RoboAtom:机器人学习的大规模原子-动作监督
人工智能·机器学习·计算机视觉·机器人
硅谷秋水2 天前
OpenRUA 方法分析
人工智能·机器学习·语言模型·机器人
蓝天居士2 天前
EtherCAT从入门到精通(7)
机器人·嵌入式·ethercat
蓝天居士2 天前
EtherCAT从入门到精通(10)
机器人·嵌入式·ethercat
敢敢のwings2 天前
Long-WAM 深度解析:机器人怎样记住过去、预测未来,并及时完成下一段动作
机器人
敢敢のwings3 天前
从 VPP 到 VPP2:让机器人看懂未来,再把未来变成动作
机器人