立创EDA,新建工程
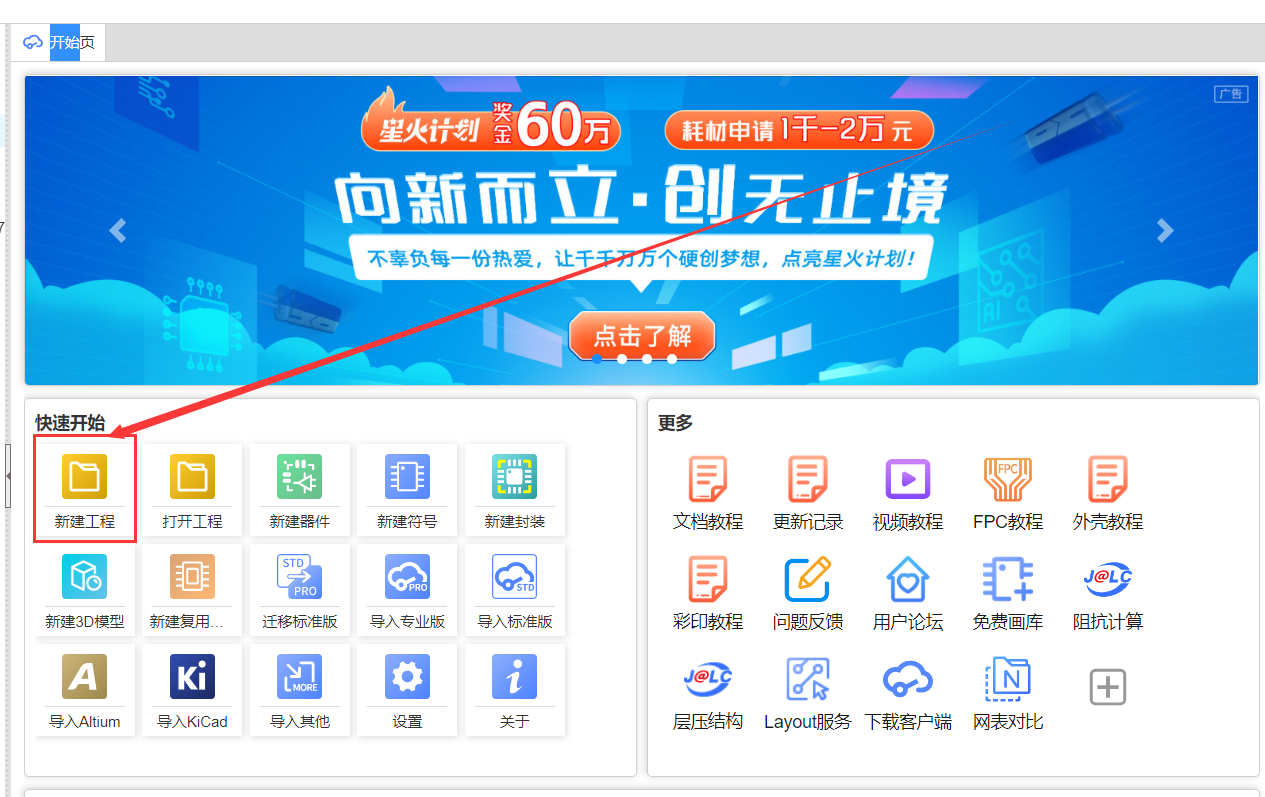
一、原理图器件放置
放置器件
上方工具栏:放置-器件
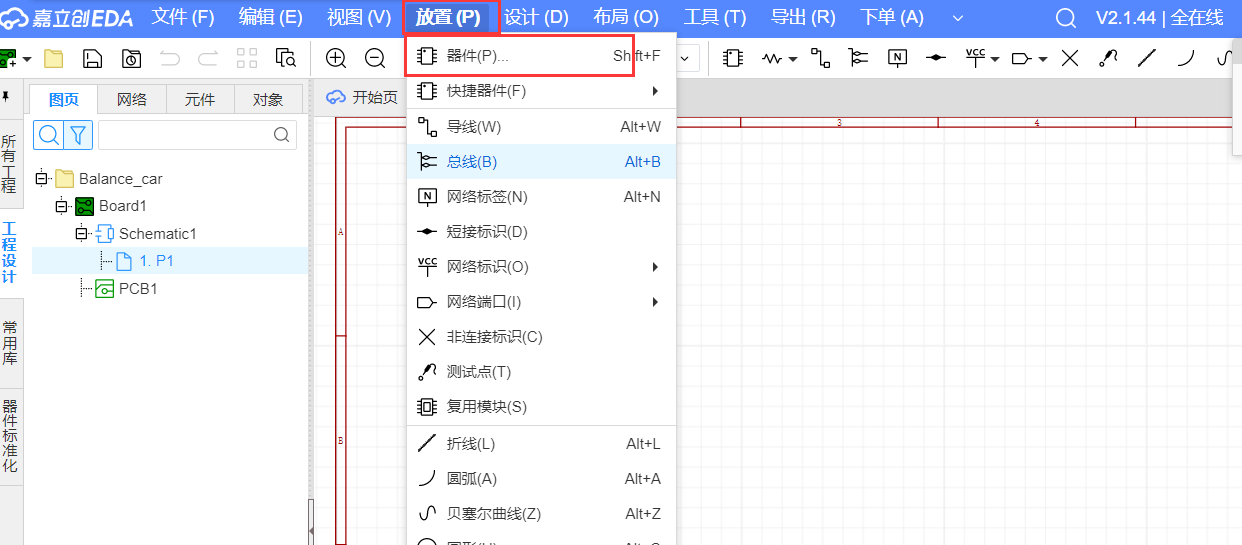
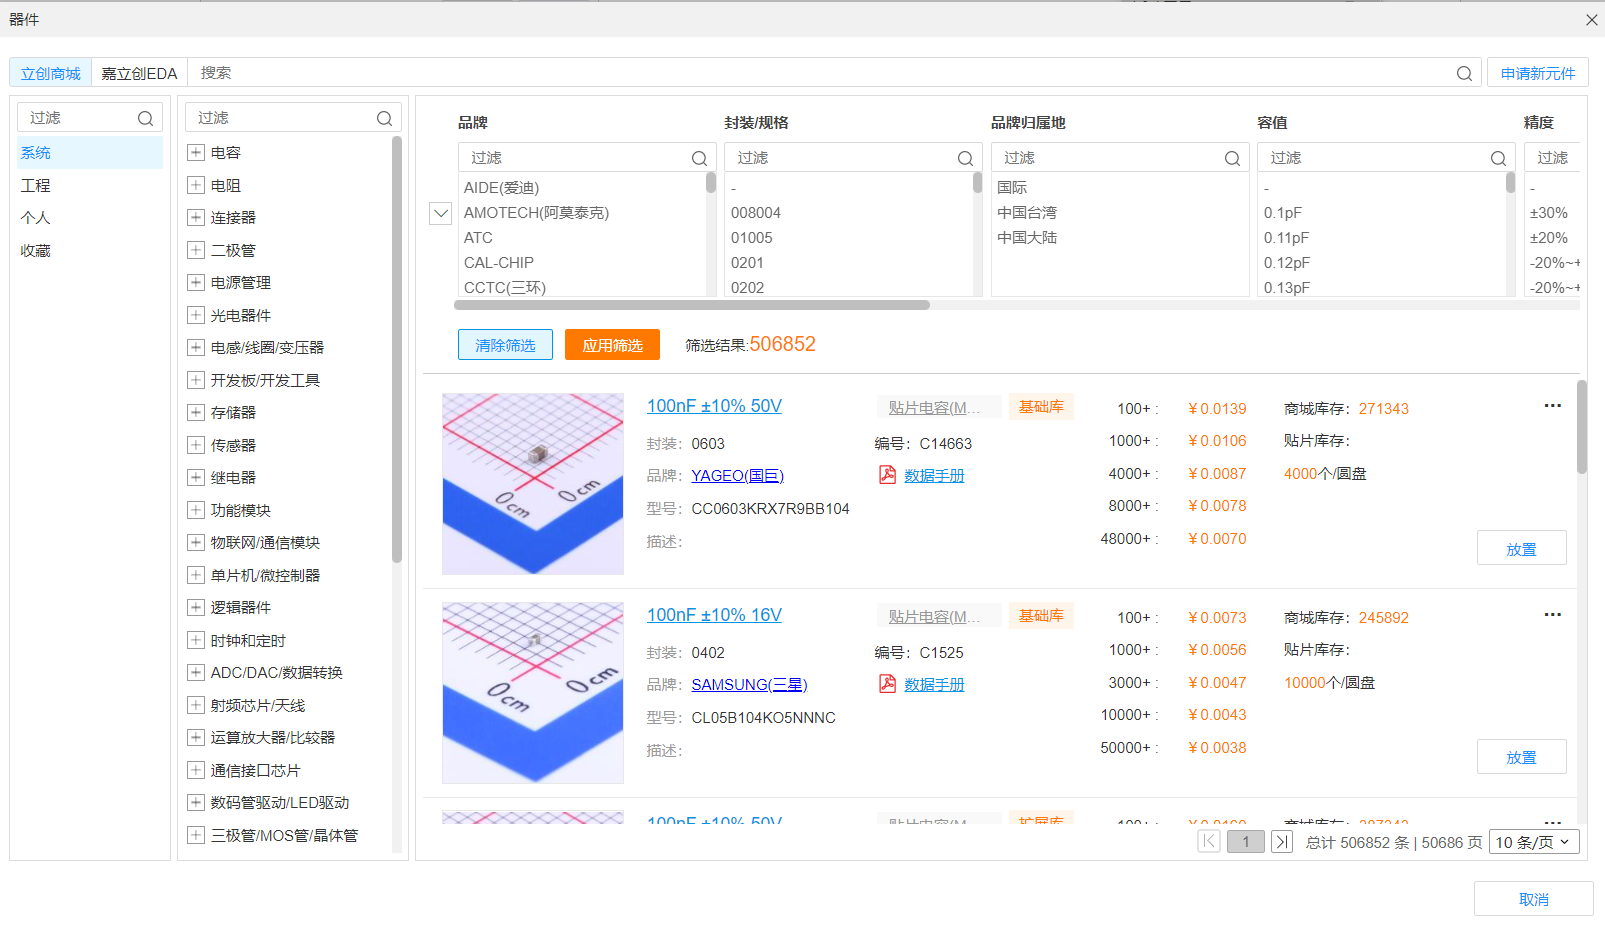
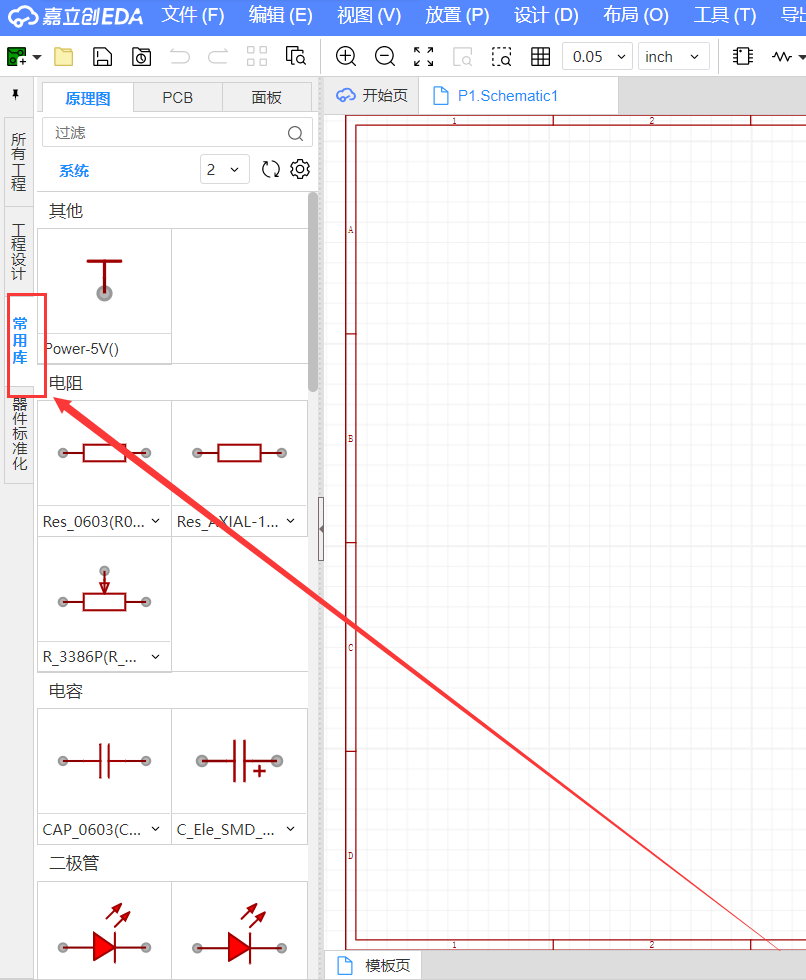
或者
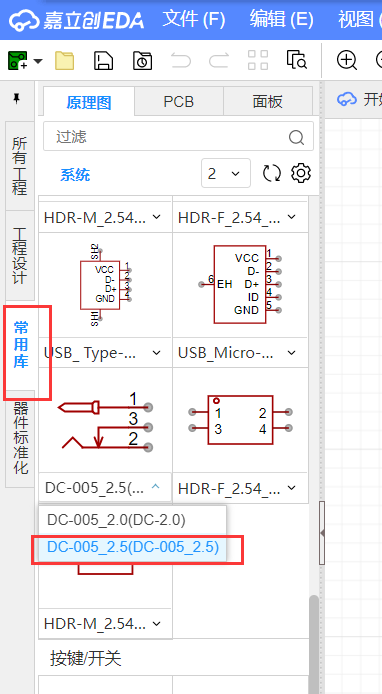
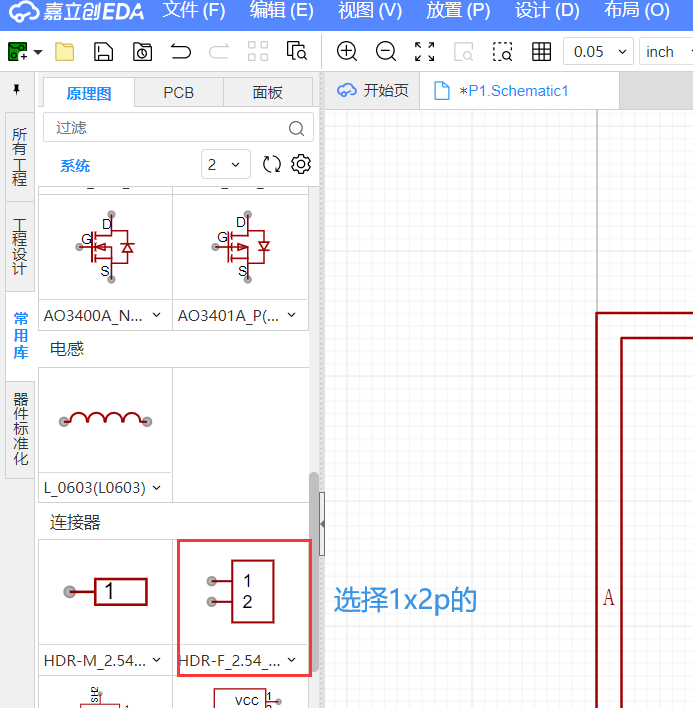
左侧工具栏:常用库,也可以选择部分器件
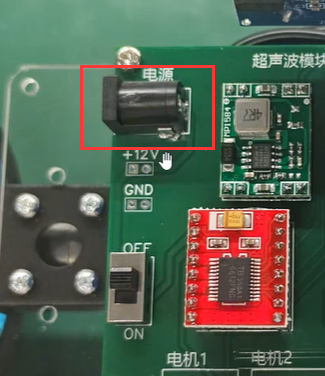
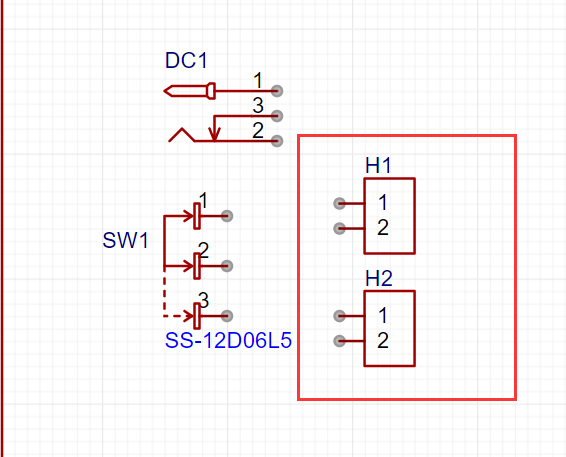
电源接口
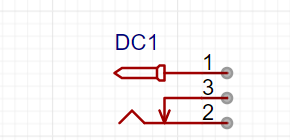
DC-005_2.5
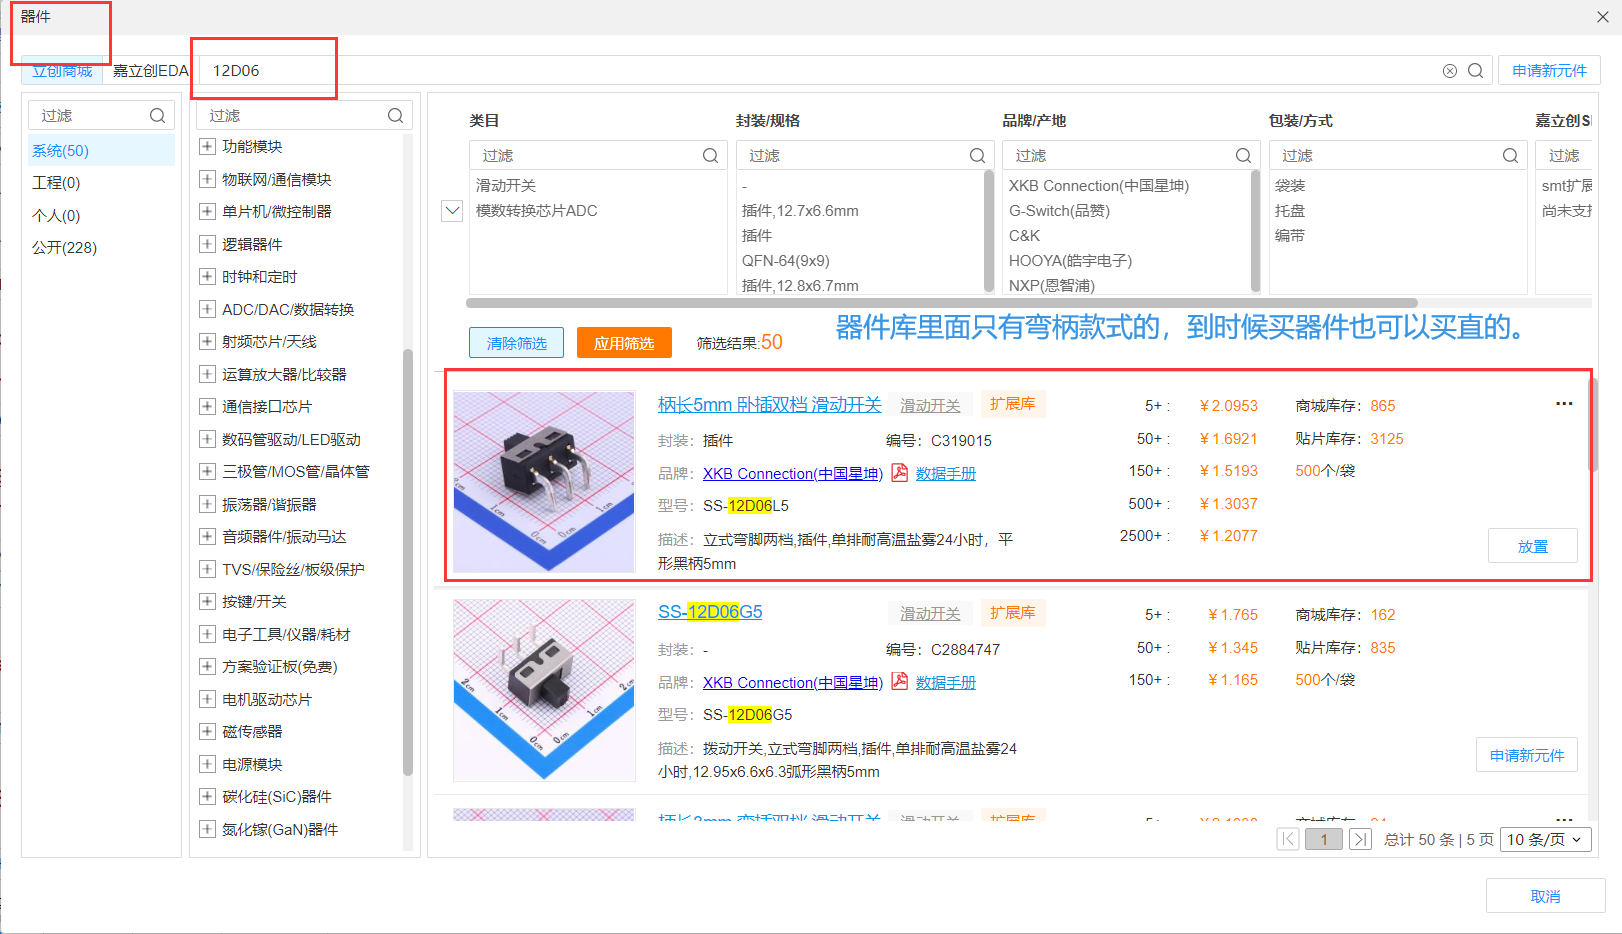
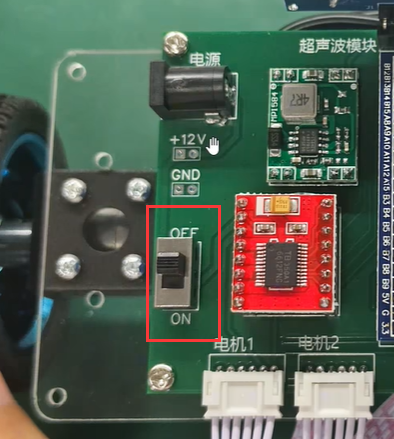
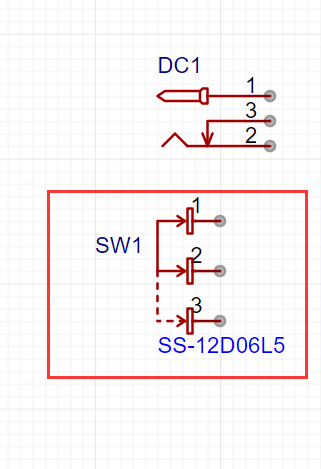
开关
12D06
预留接口
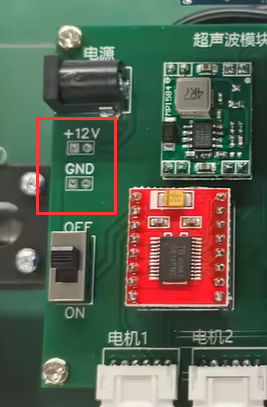
放置两对
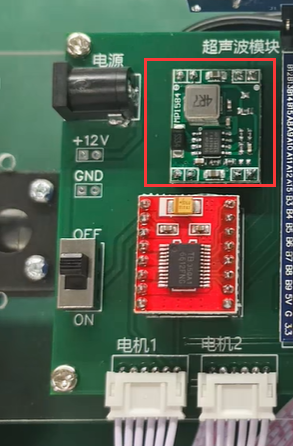
降压模块
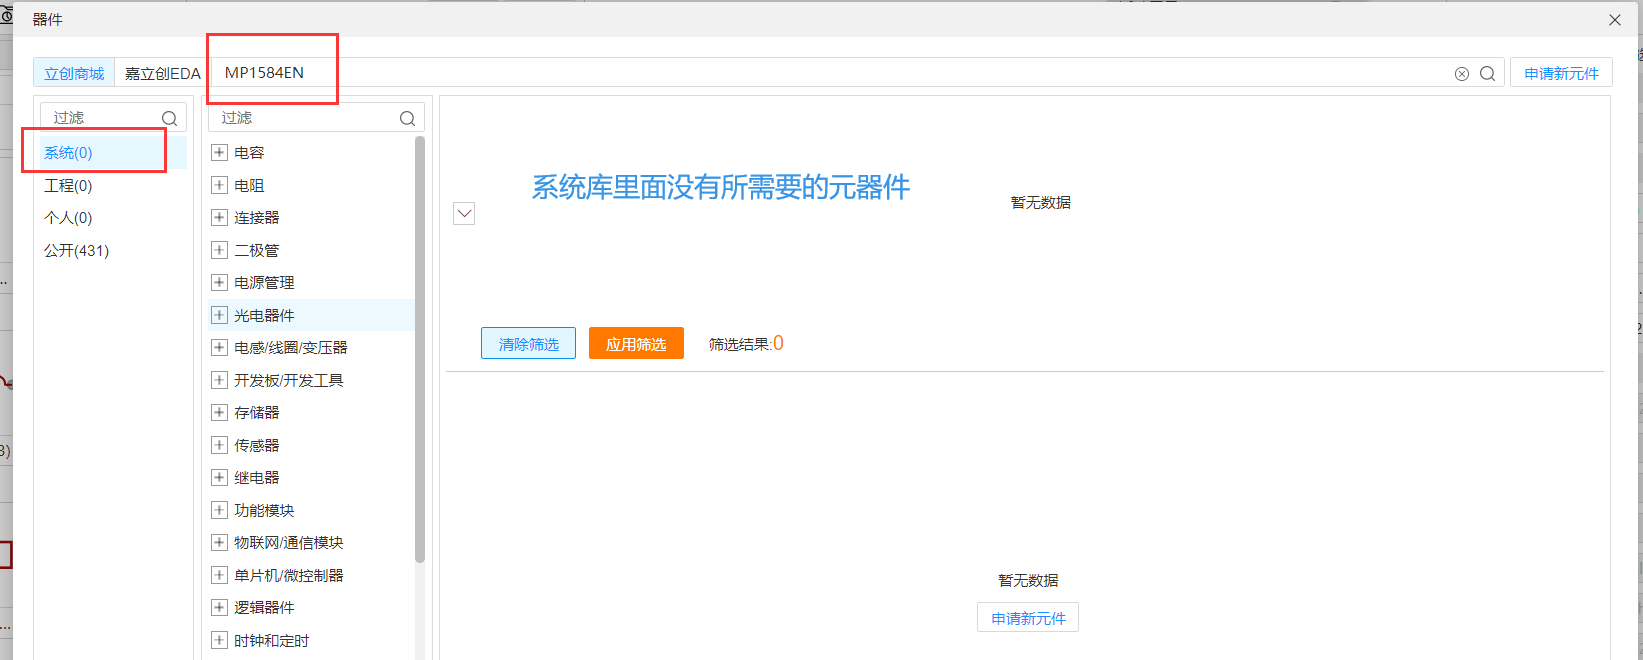
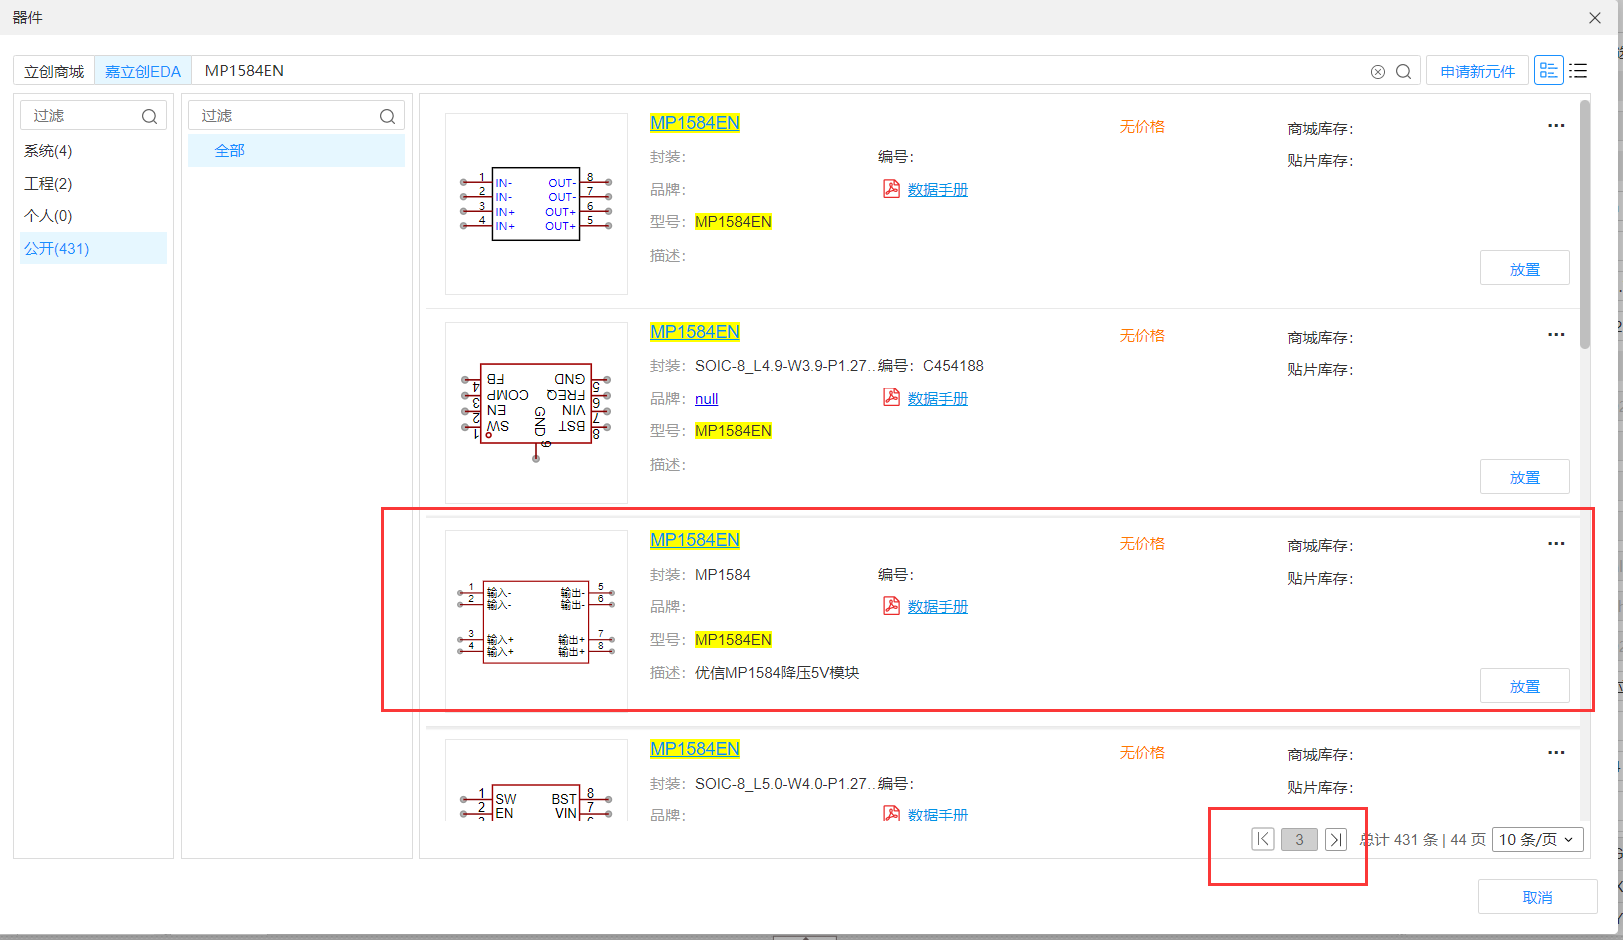
MP1584EN
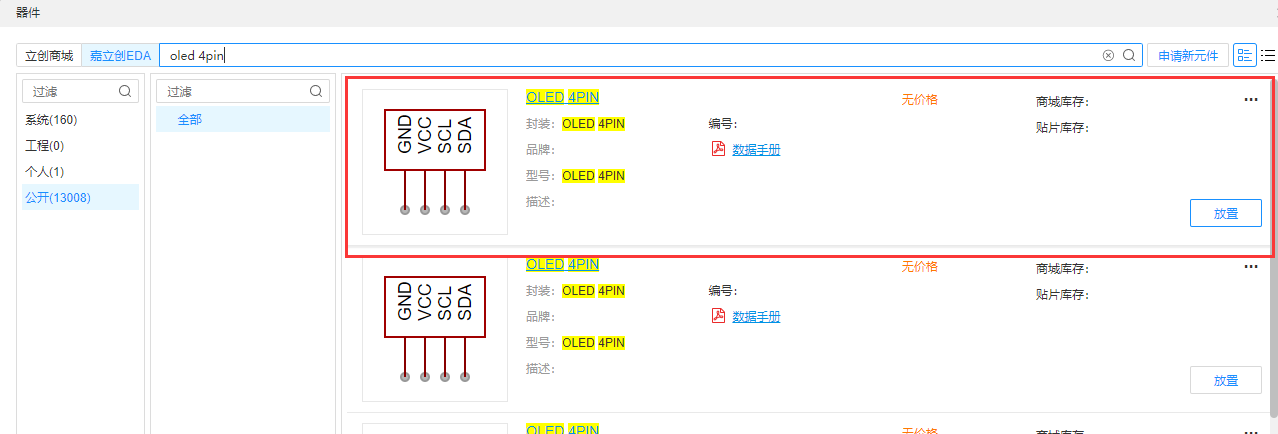
系统里面搜不到需要的器件
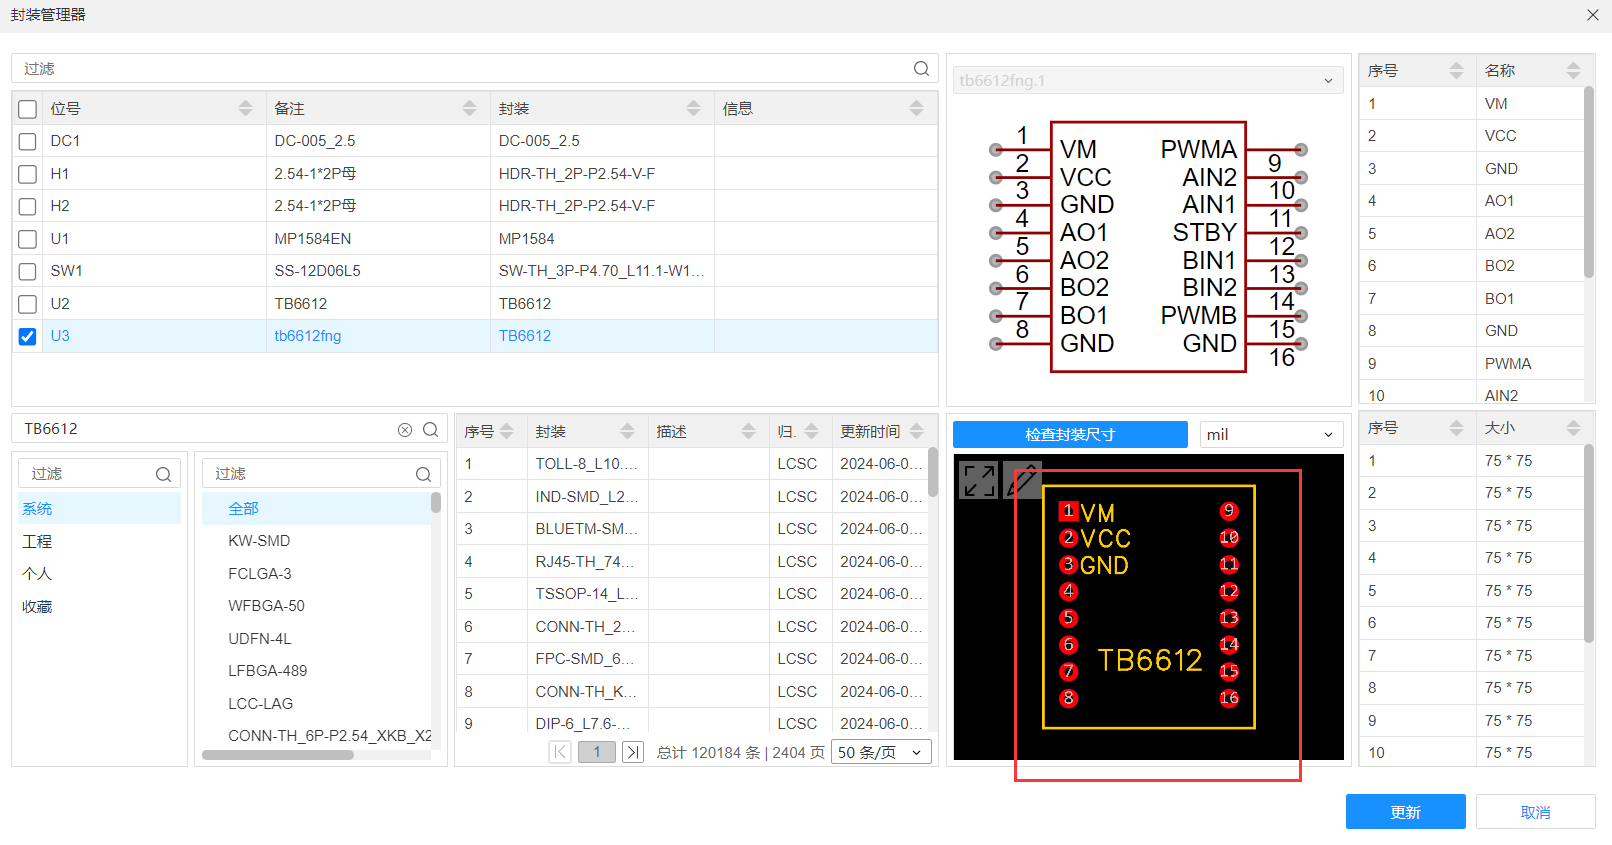
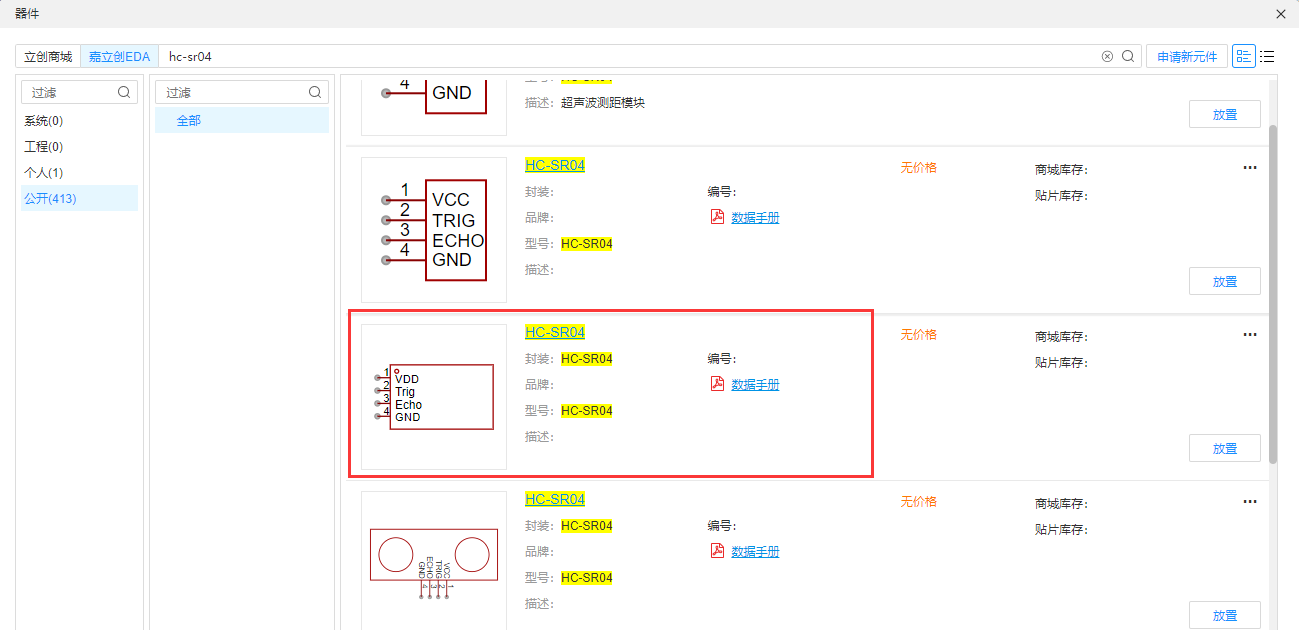
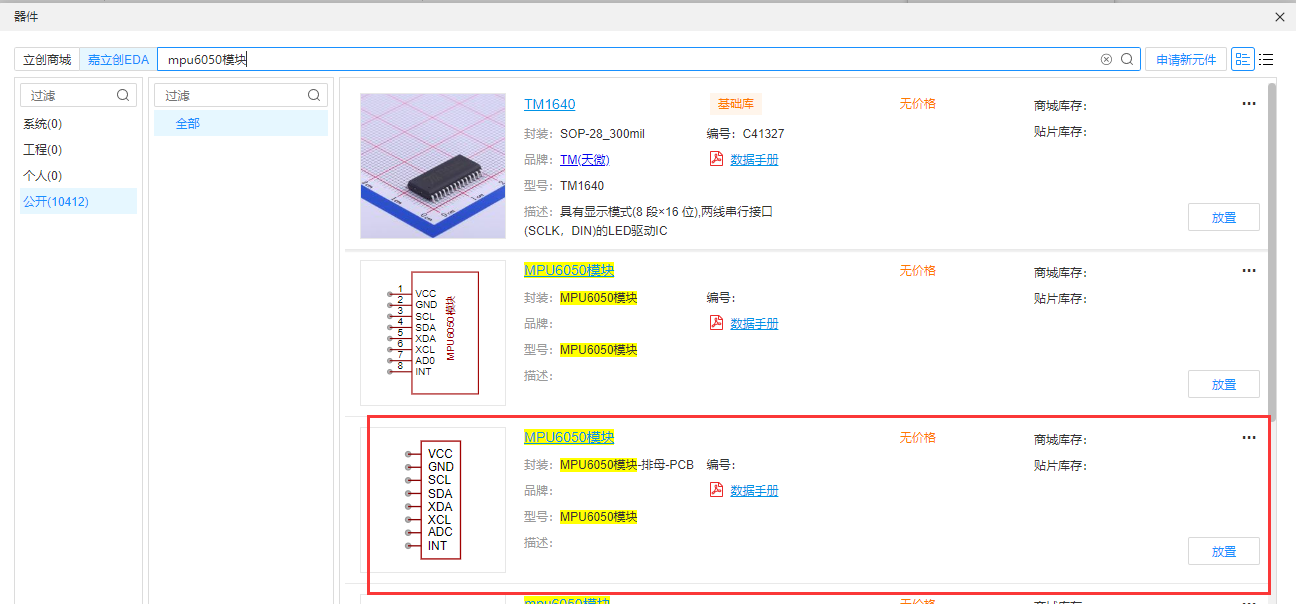
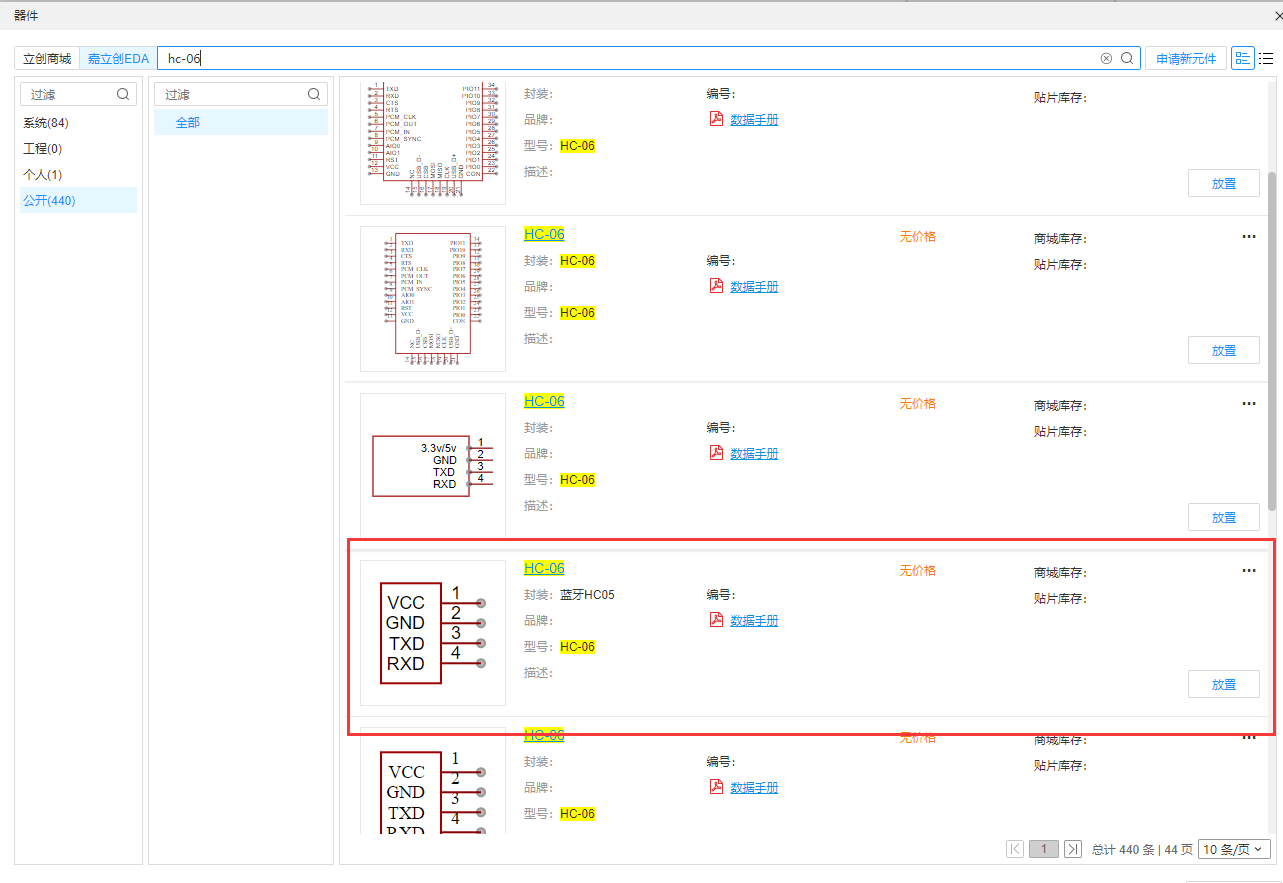
在线模式下 , 公开库里面搜索,公开库里面都是用户自定义的器件,放置后检查一下封装。
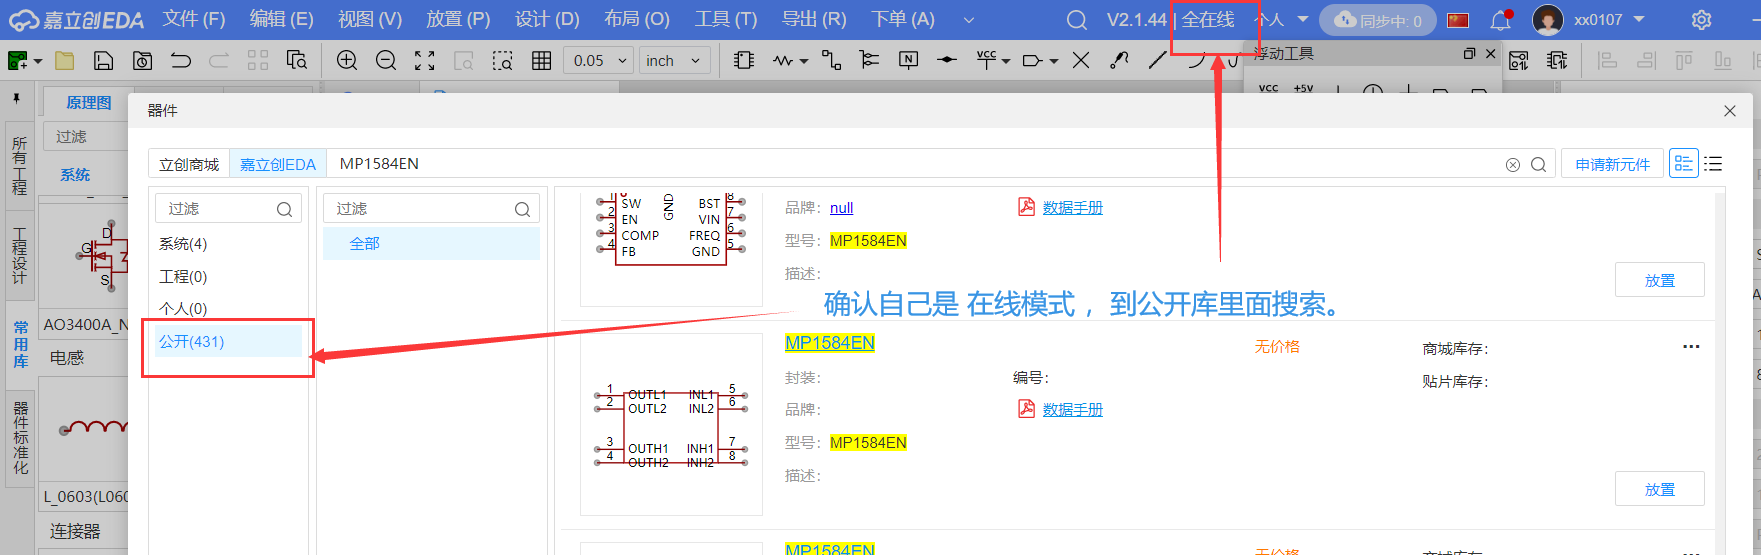
右下角可以翻页
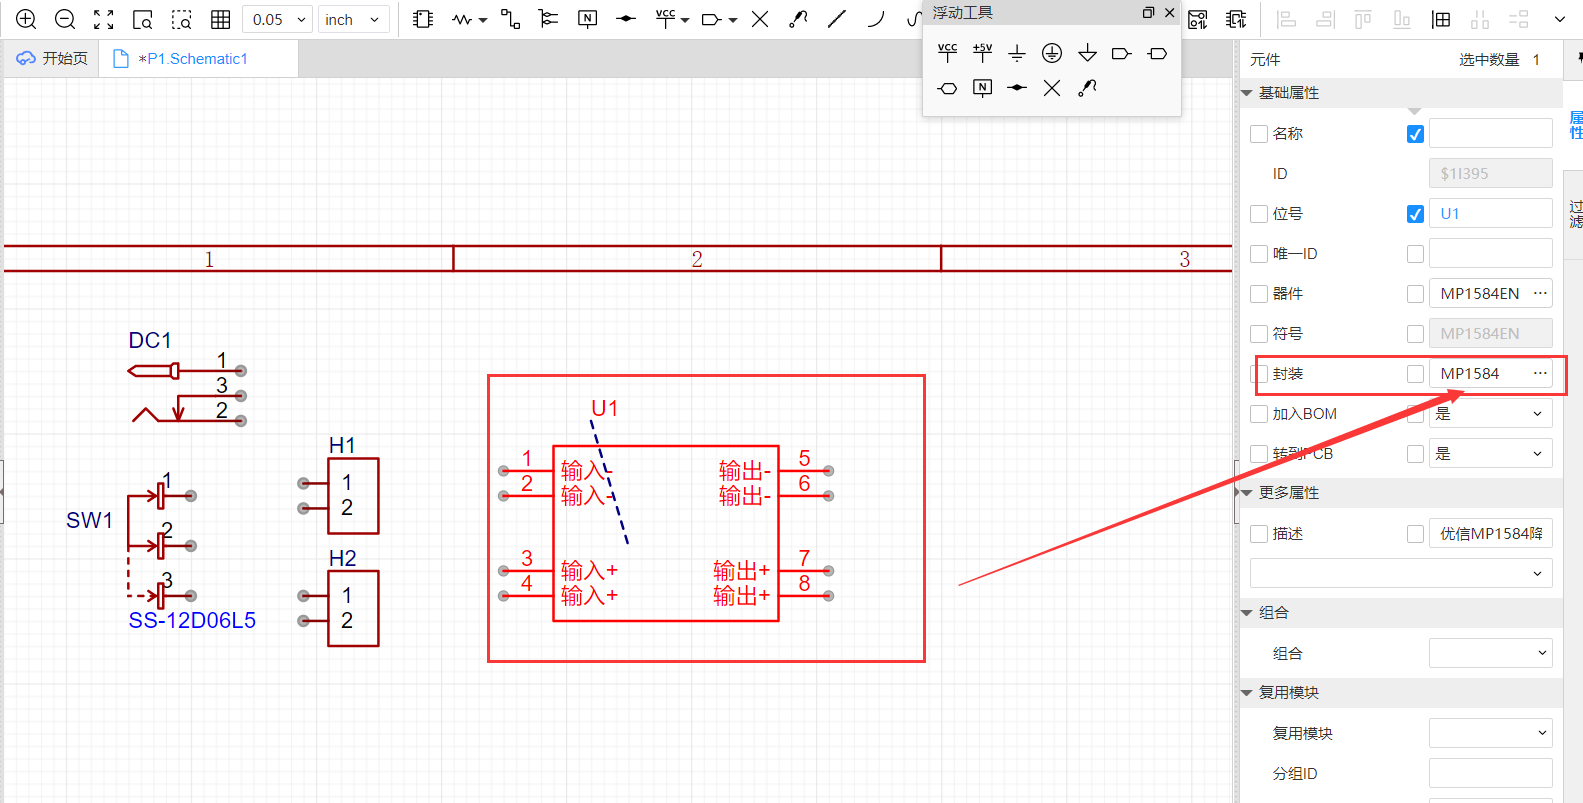
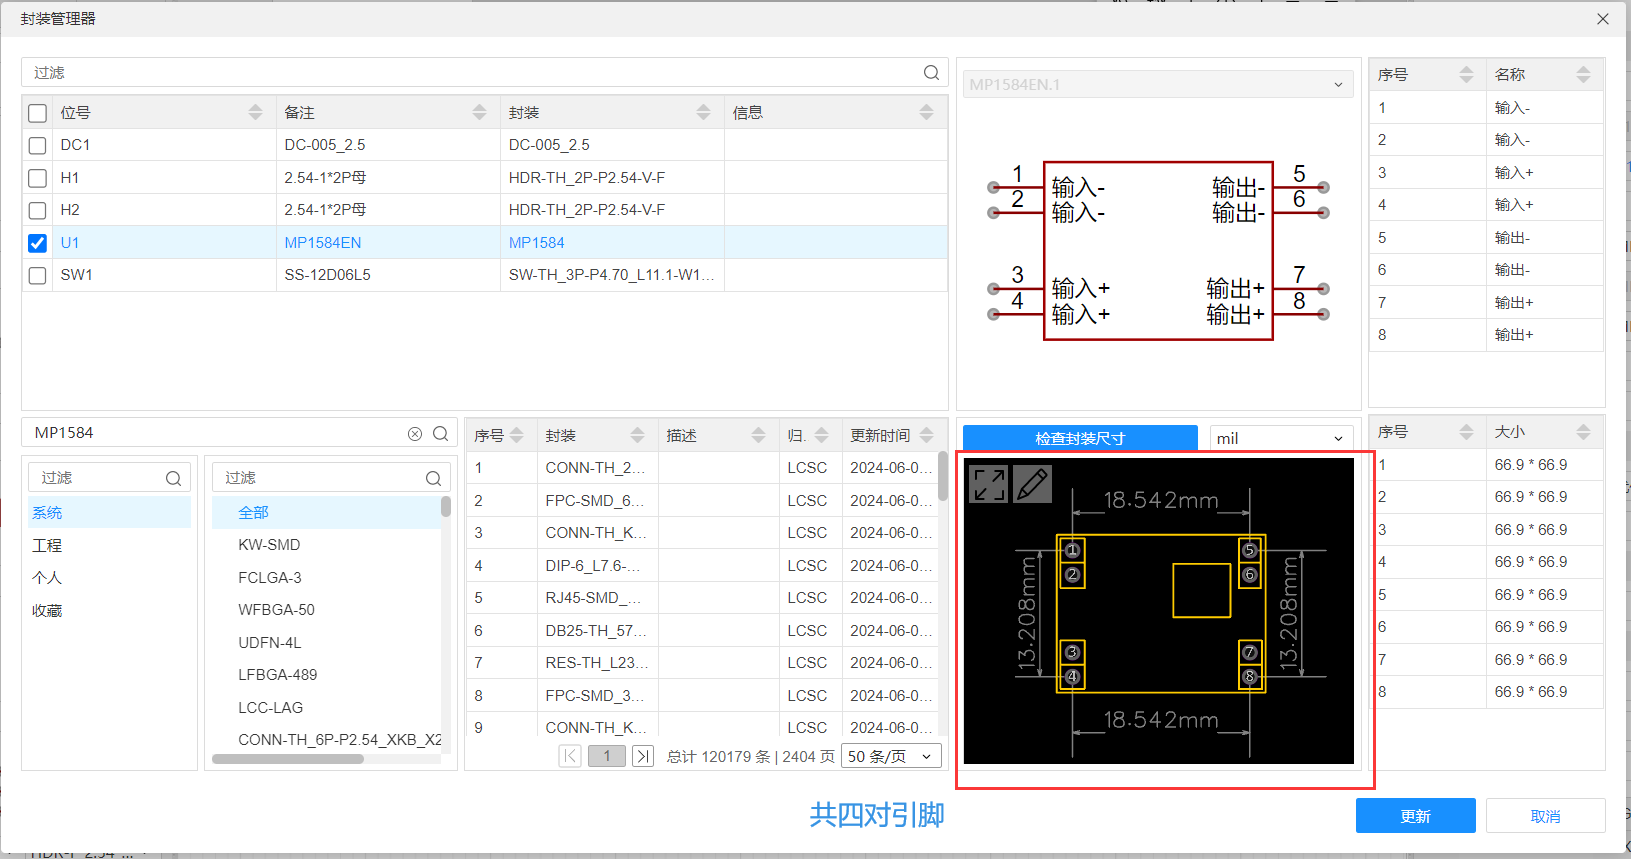
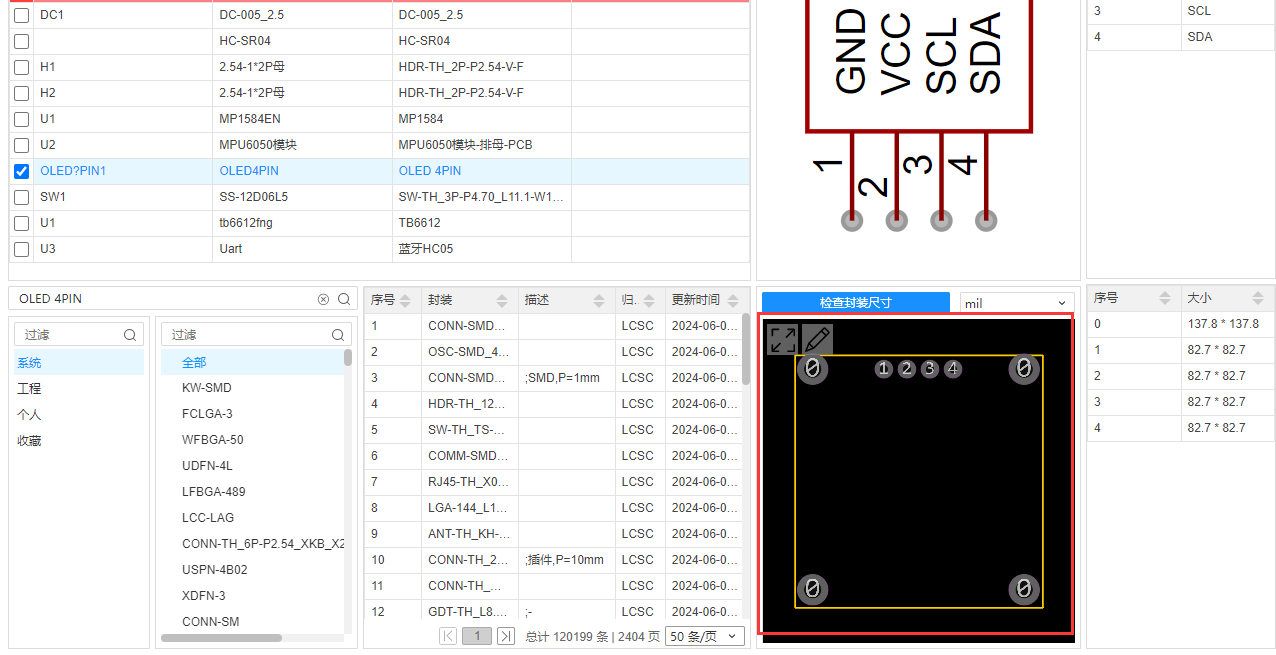
放置后,点击一下器件,去到右侧工具栏
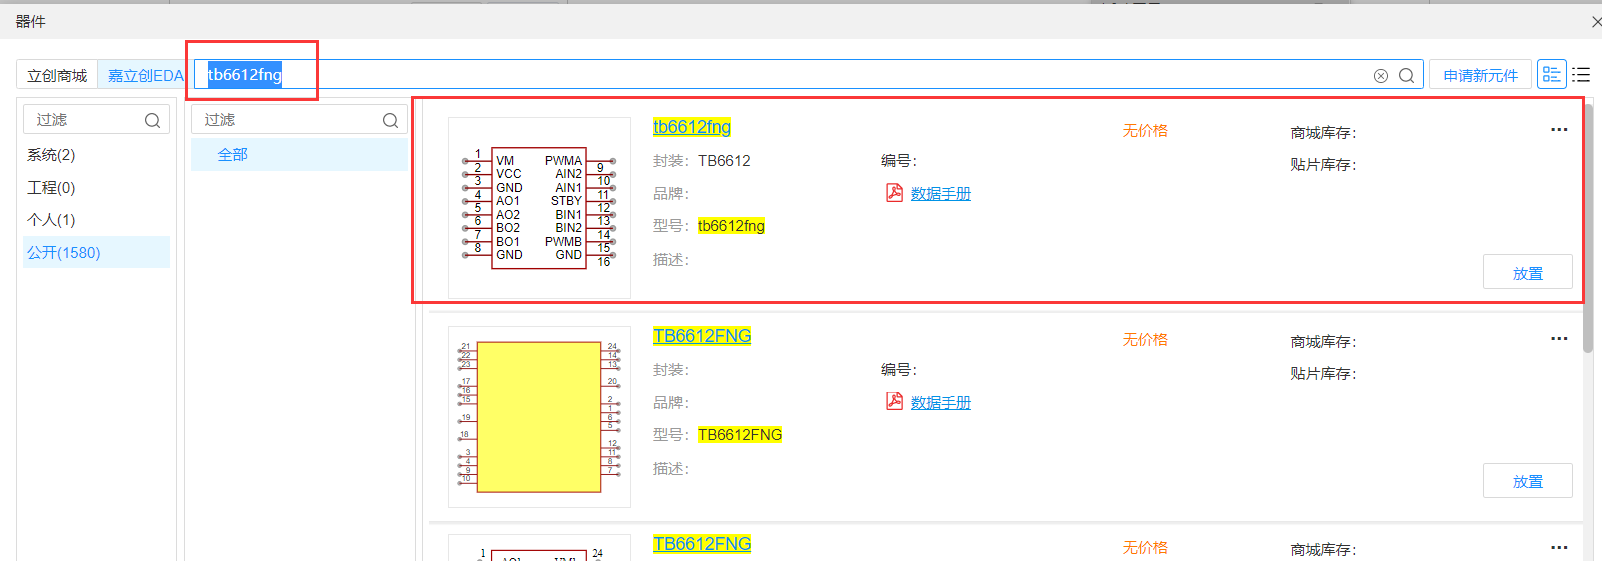
电机驱动
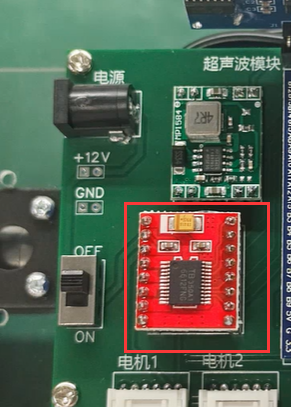
tb6612fng
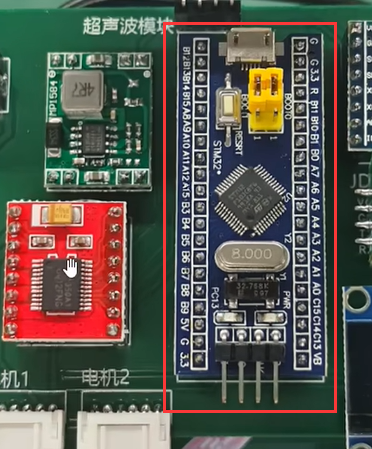
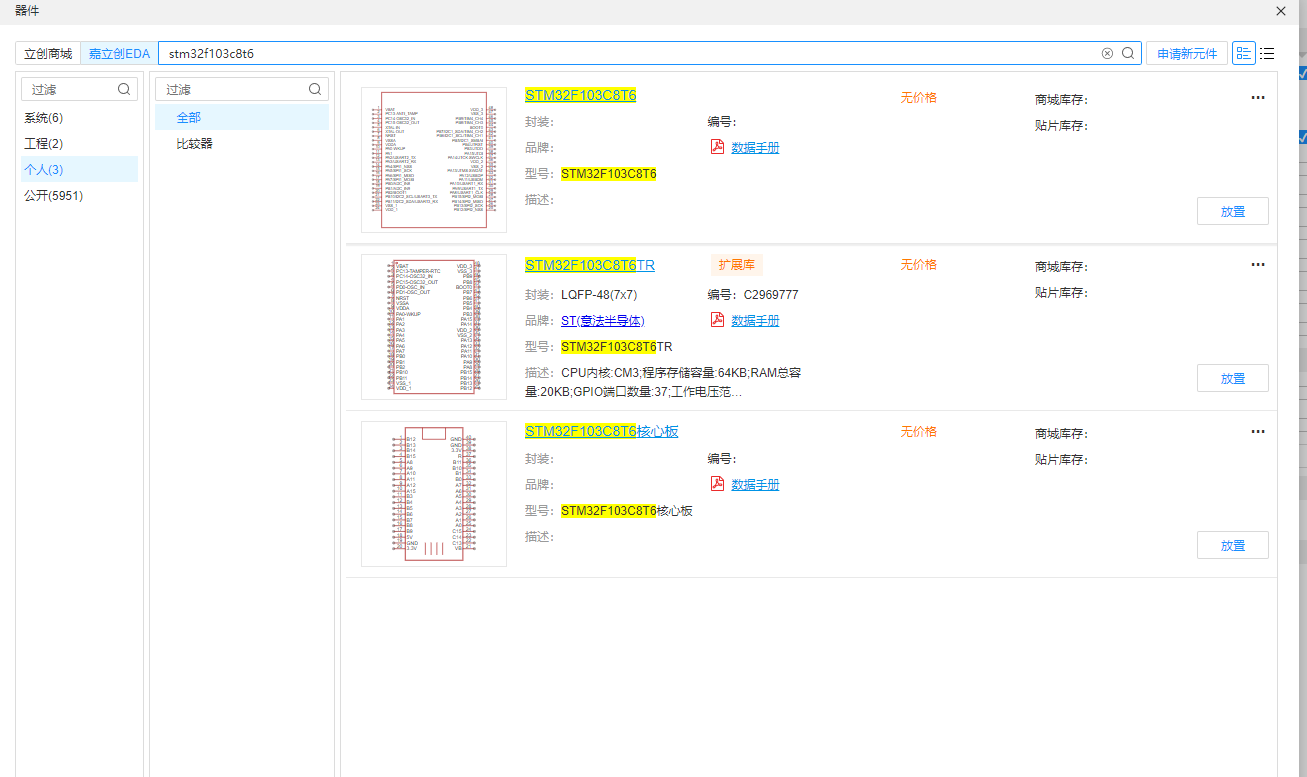
STM32f103核心板
stm32f103c8t6
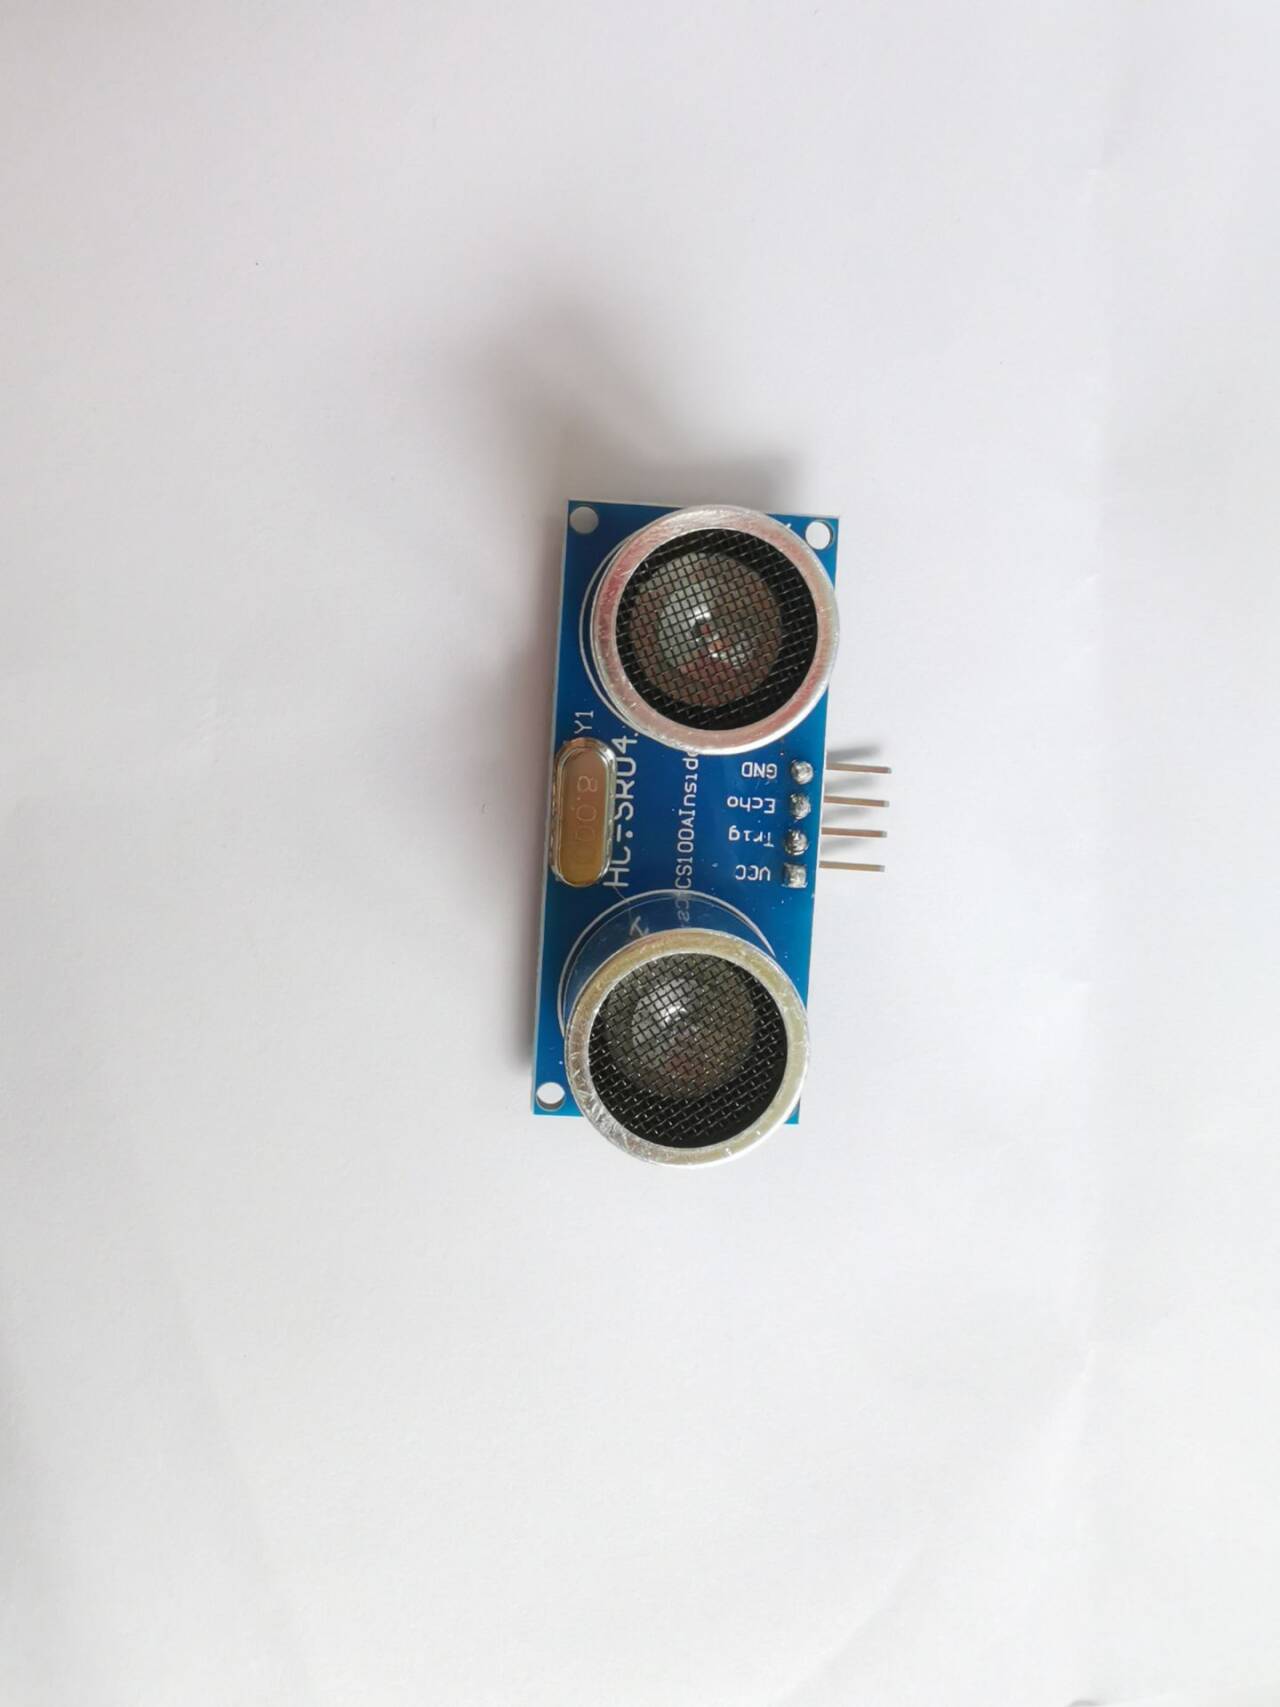
超声波模块
hc-sr04
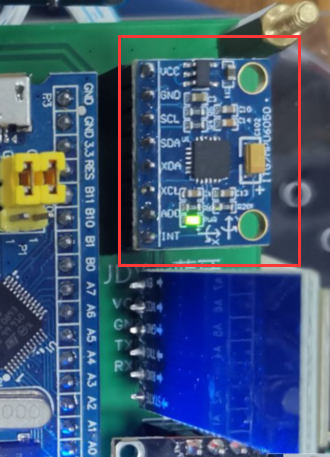
陀螺仪
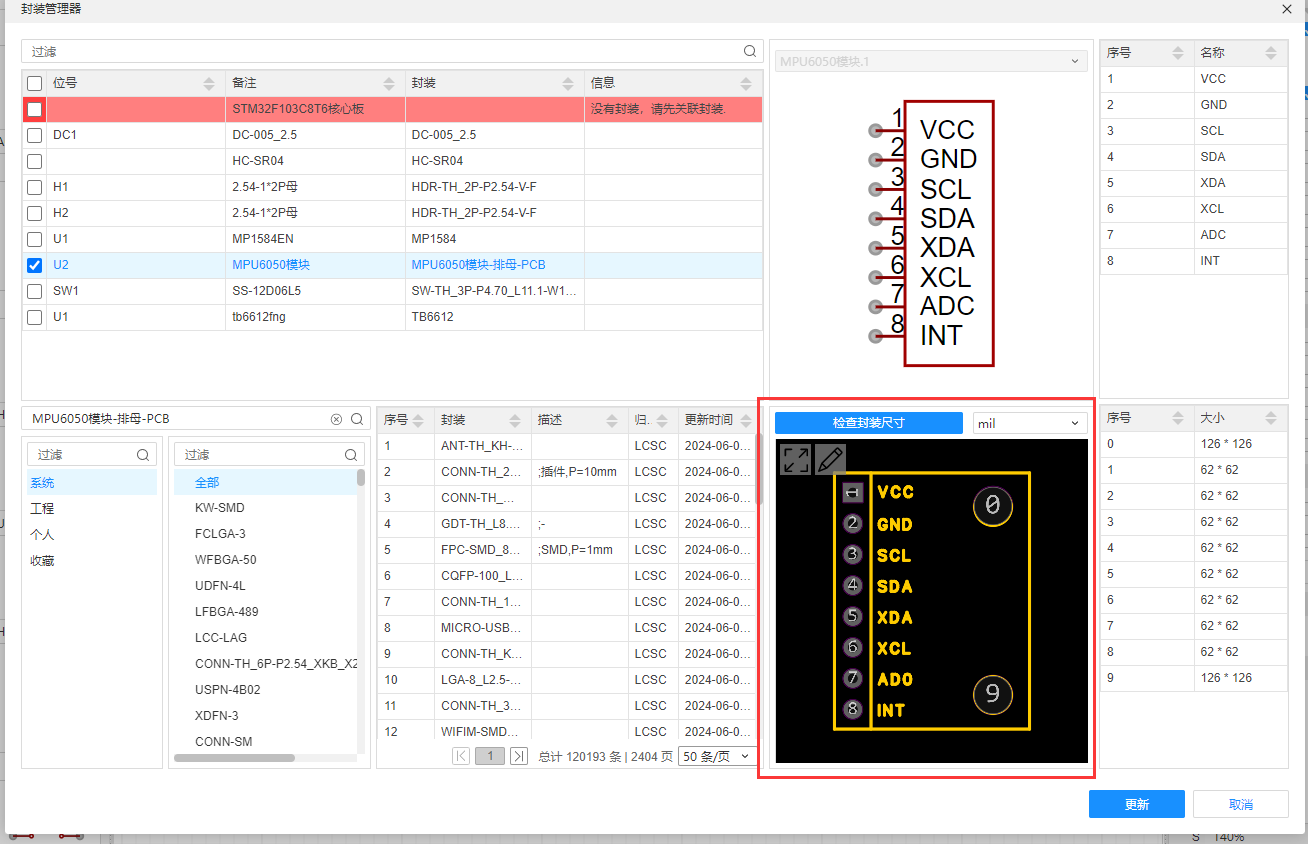
mpu6050
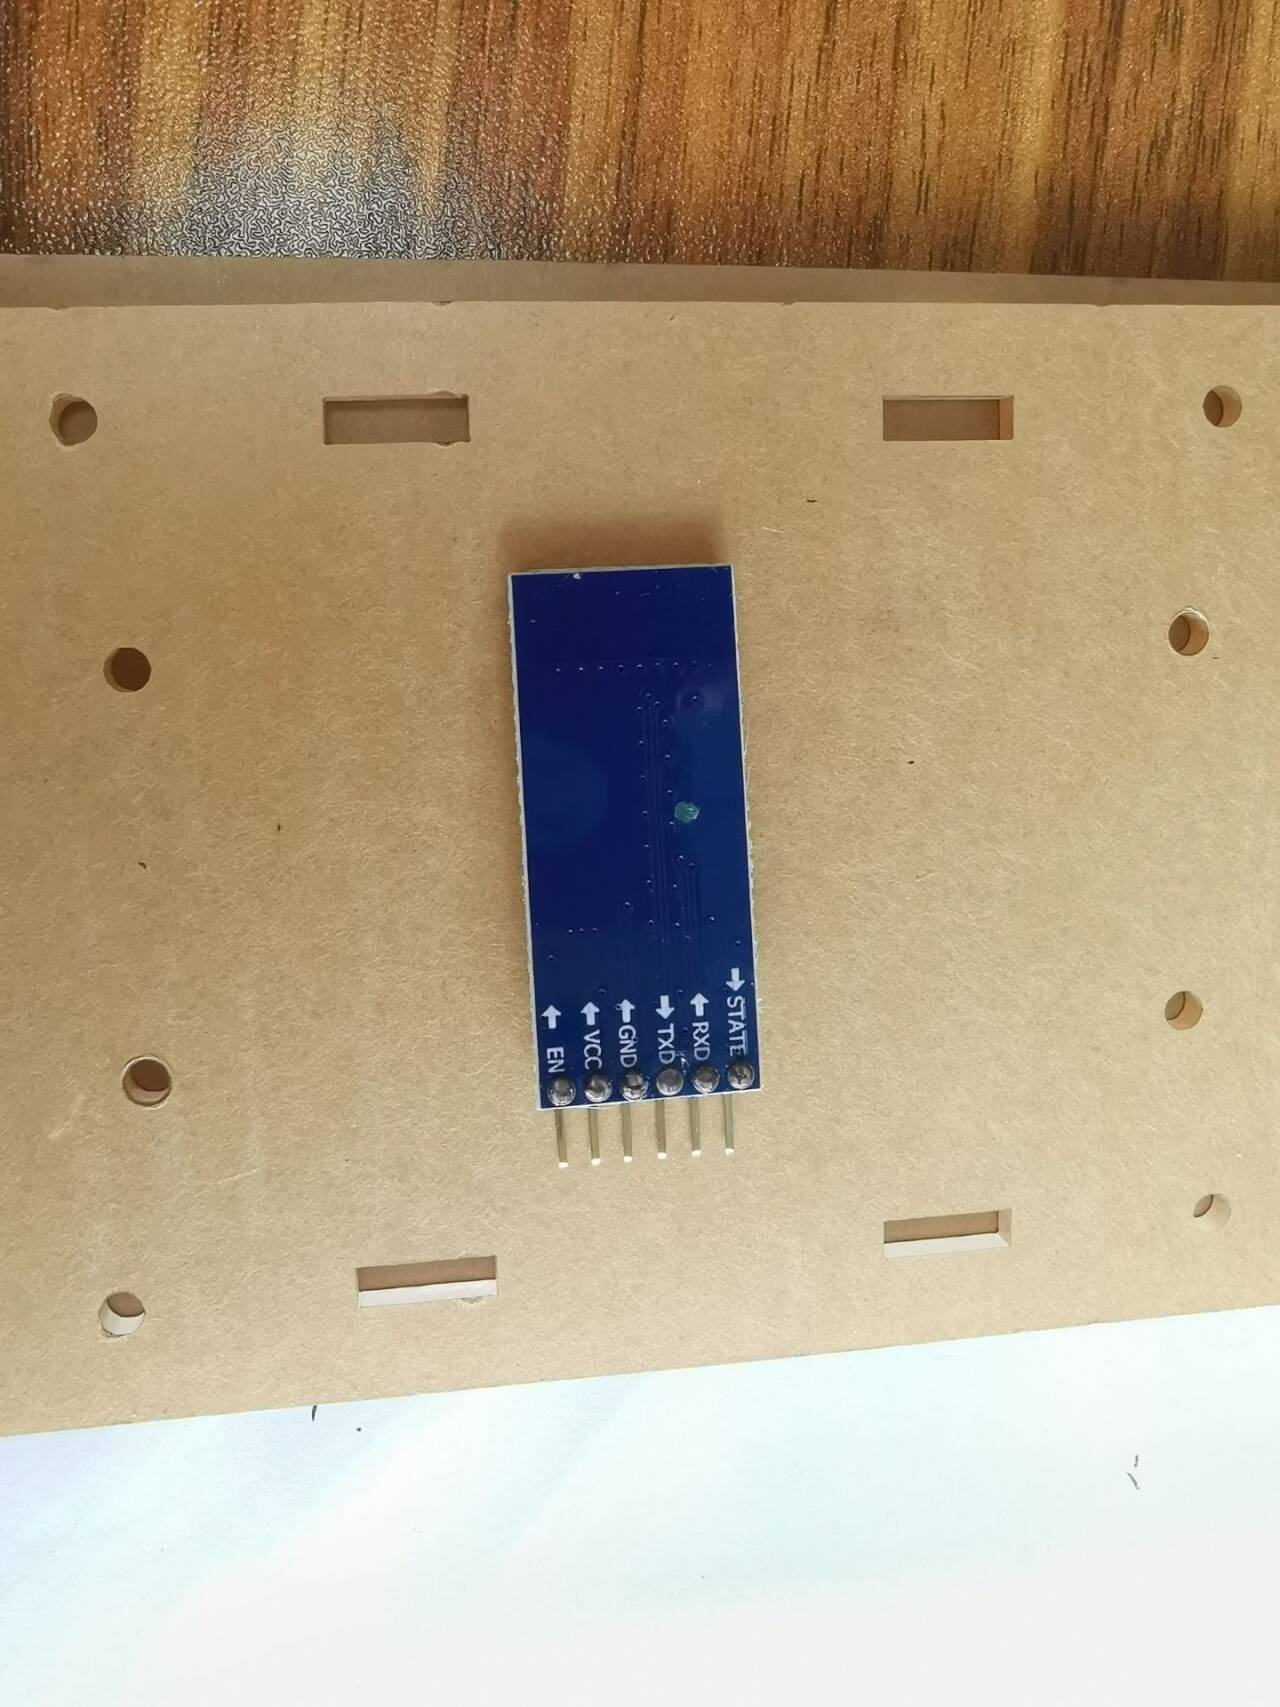
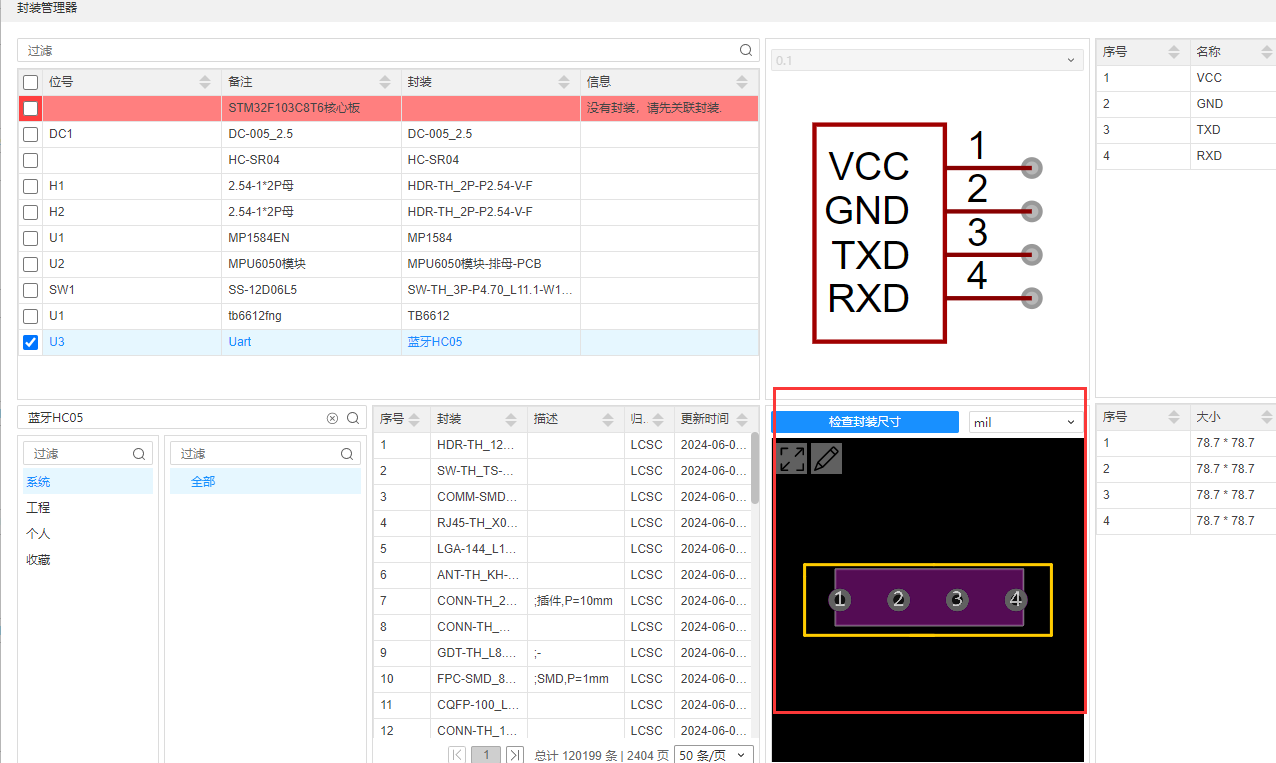
蓝牙模块
hc-06,后面买器件买不到四个引脚的话也可以六个引脚的
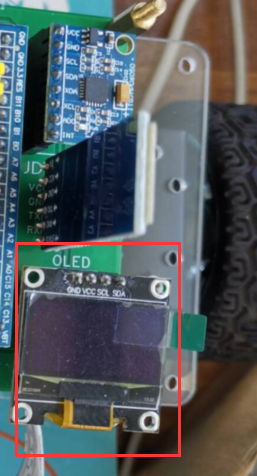
OLED显示模块
oled 4pin
电机插座
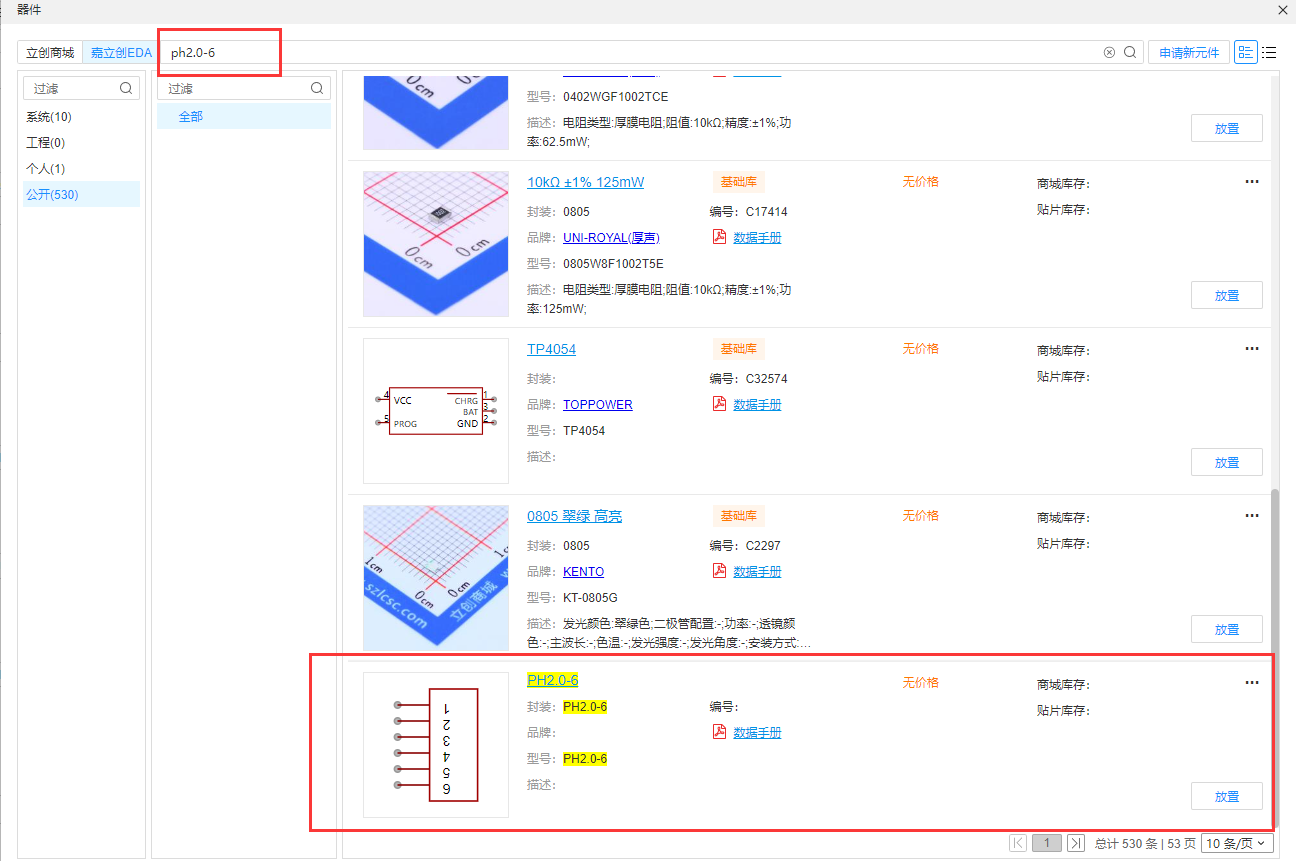
ph2.0-6
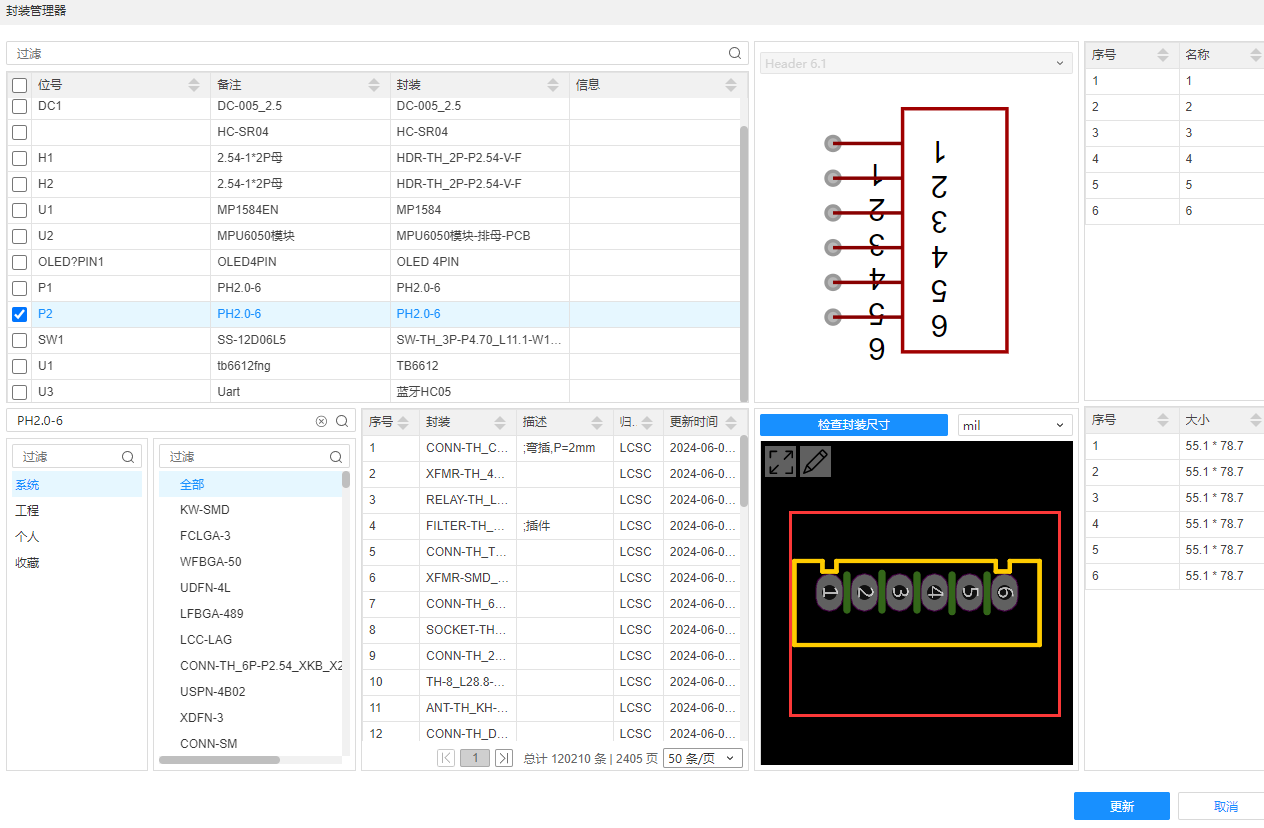
二、原理图绘制
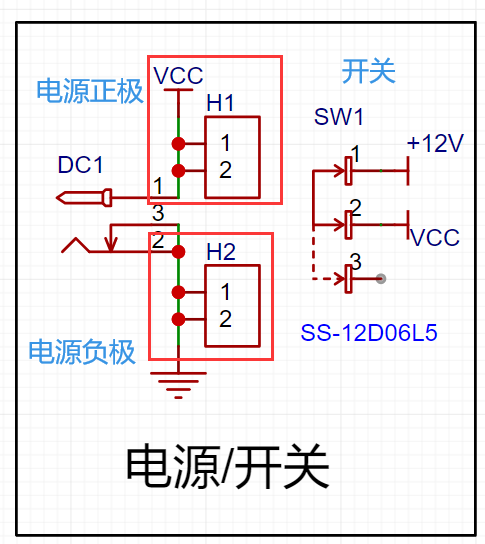
电源正负极分别接了两个端口,用于后面板子接上电源后,方便用万用表测量。
开关的3号端子是虚线,表示实物中拨动的部分,有两种挡位,一种是 1-2连接 , 这时12v能够连接到电池的正极VCC , 另一种情况是2-3 , 12V得不到电。
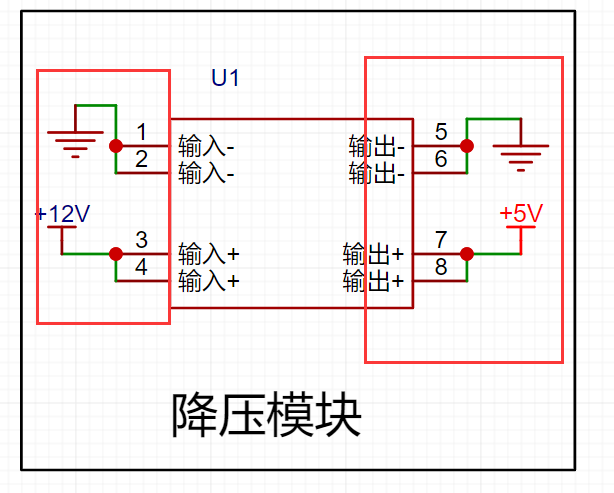
降压模块 , 输入就是电池大小,最大12V , 降压后输出5V ,输入输出的负极都接地。
Alt+w , 鼠标变成放置导线的状态,然后按Tab, 直接弹出命名界面
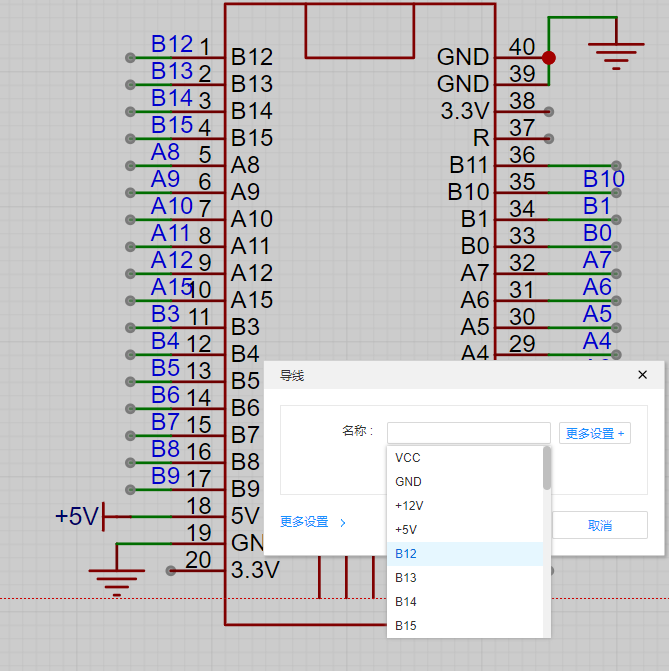
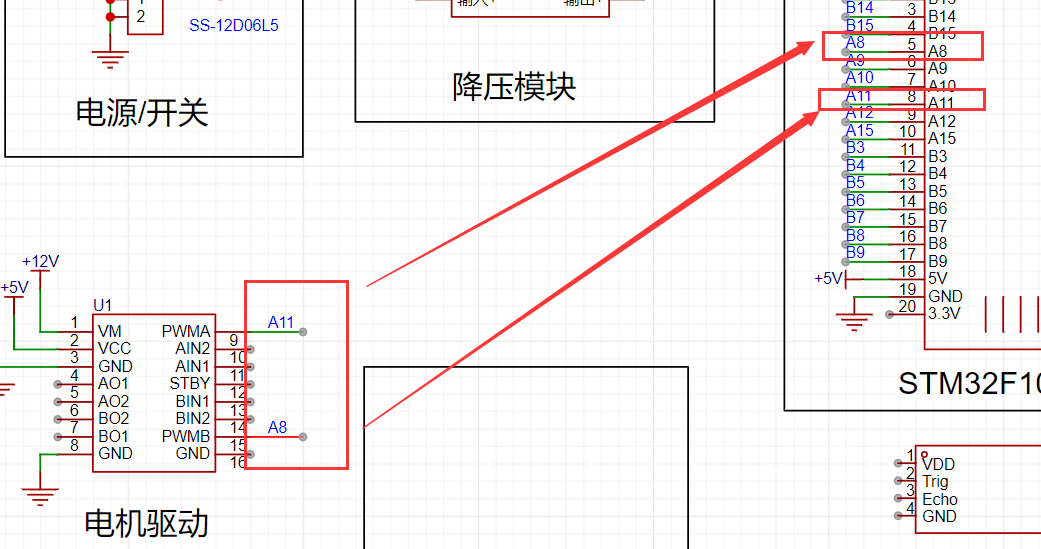
快捷键 Alt+N , 放置网络标签 ,例如这里的A11与A8,就表示电机驱动的PWMA连接到stm32芯片的A11引脚, PWMB连接到stm32的A8引脚。
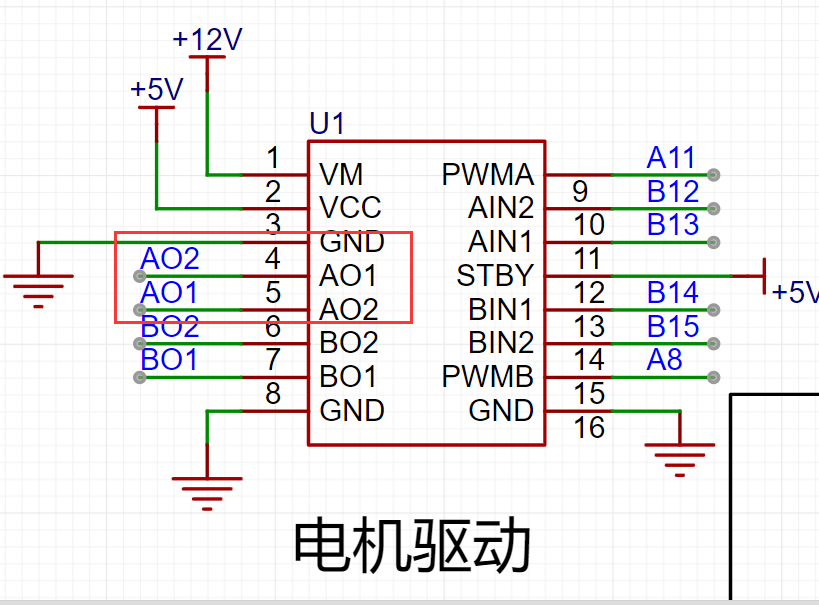
PWMA -A11 , PWMB - A8 , AIN2-B12 , AIN1-B13 , BIN1-B14 , BIN2-B15 ,
stm32f103c8t6引脚定义
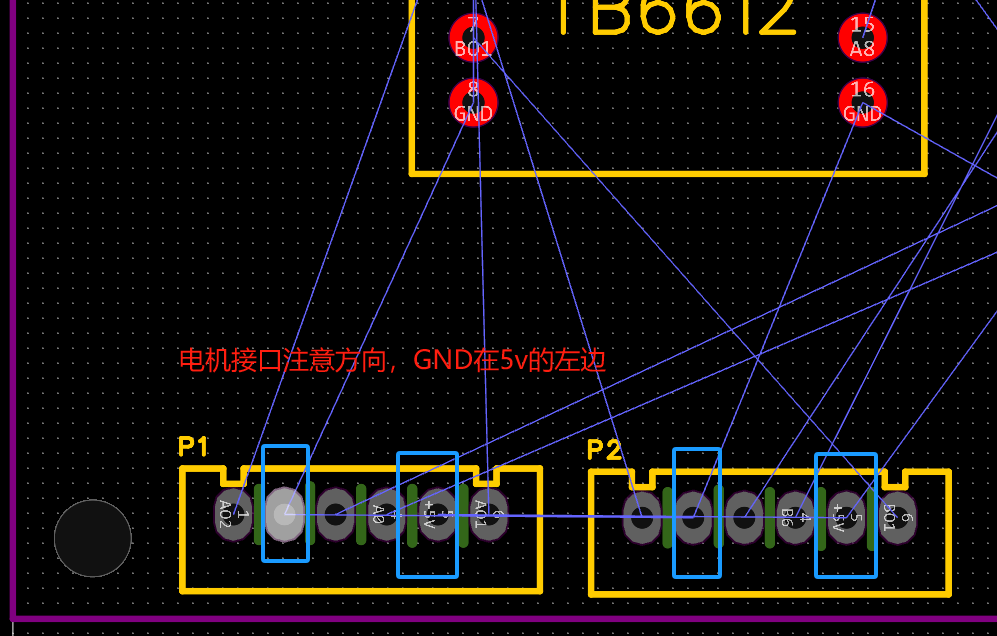
此处需要设置一个电机反转,在电路设计时将AO1与AO2反接,这样就不用到程序里考虑了。
原理图绘制后,点击左侧工具栏PCB ,跳转到PCB界面 ,点击 "设计-从原理图导入变更"
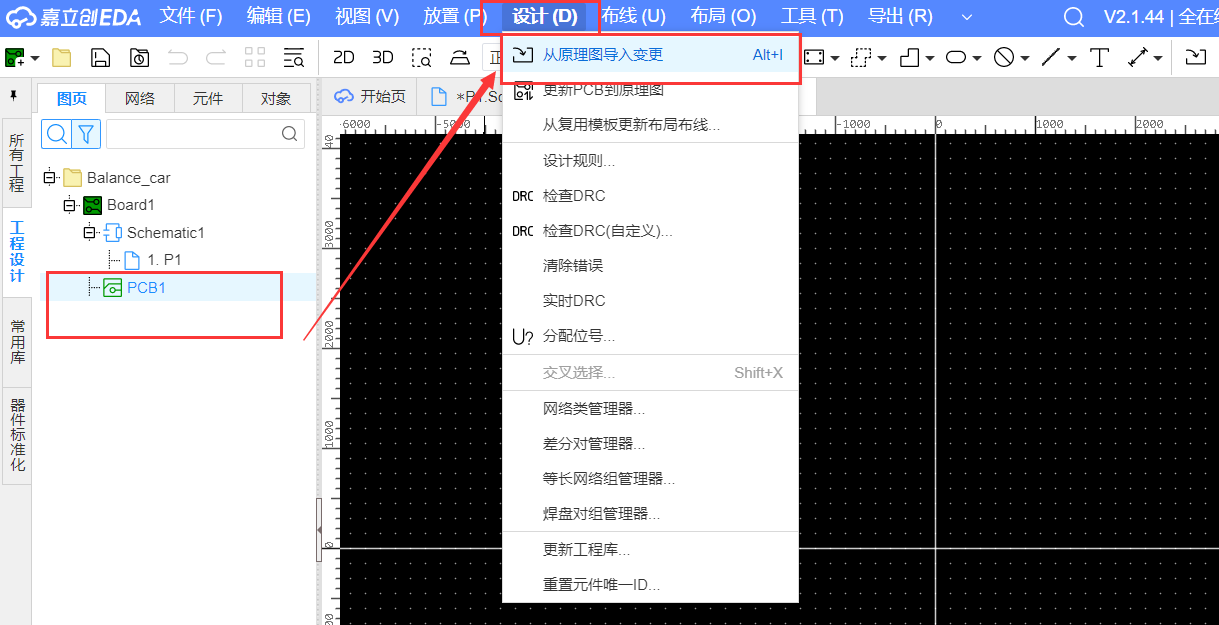
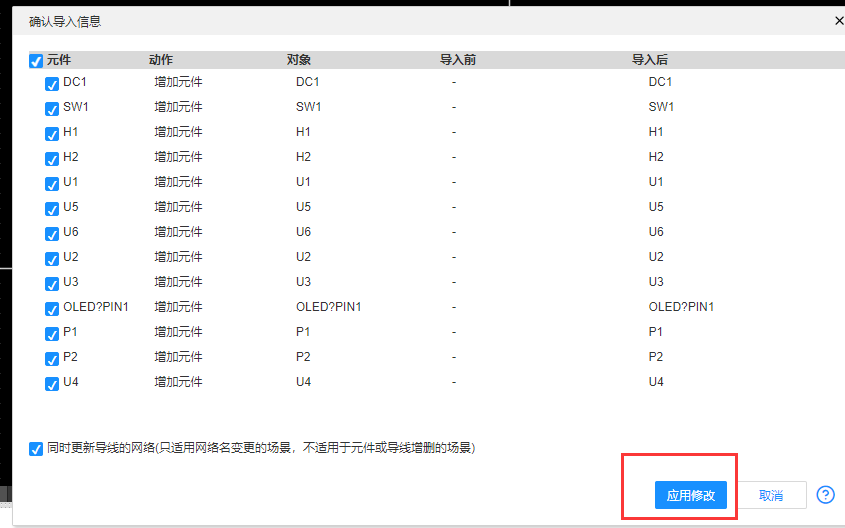
会将原理图里面的器件 对应的封装映射到PCB界面
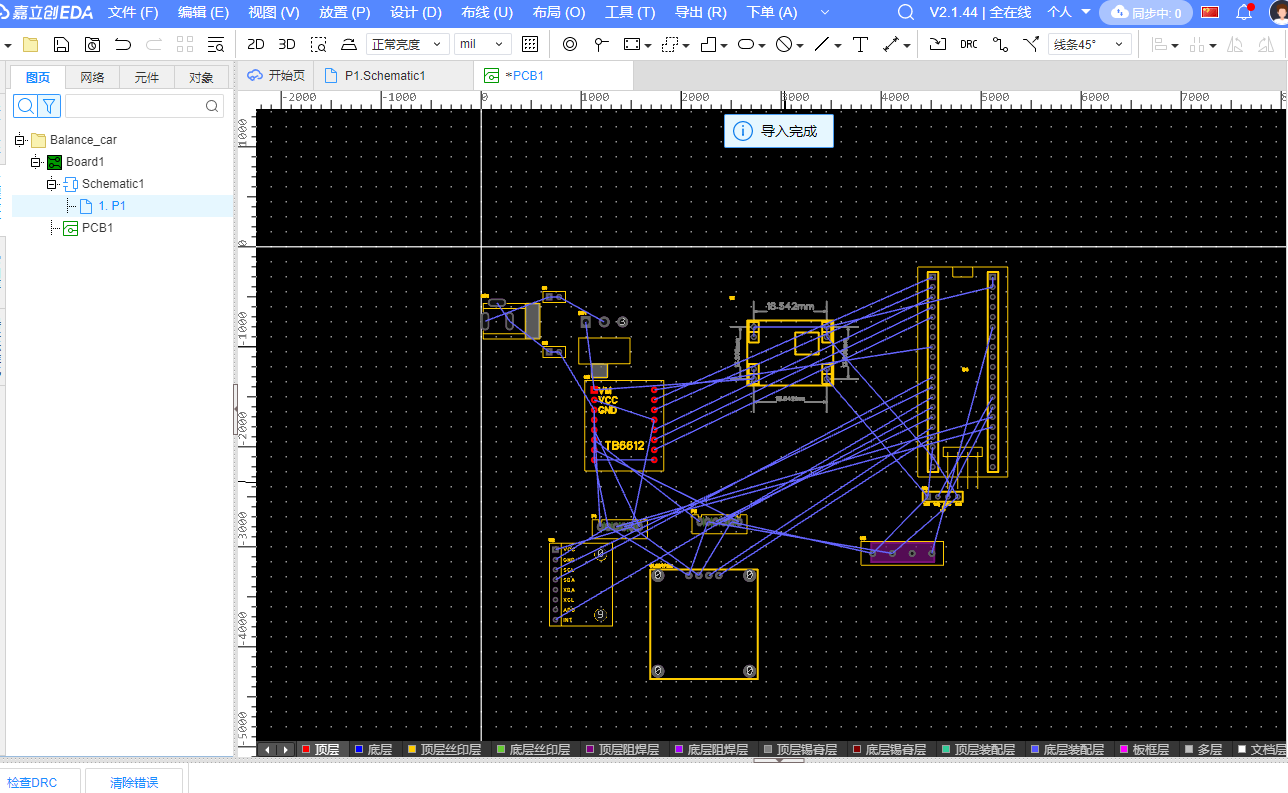
三、PBC布局
放置板框
放置-板框-矩形
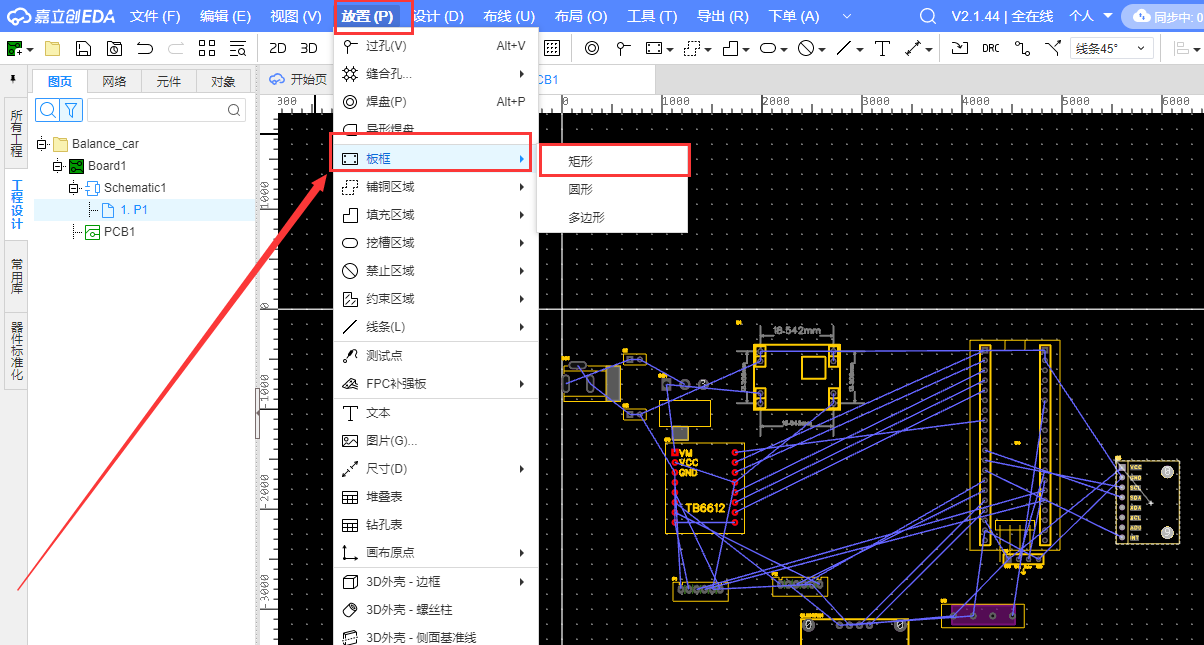
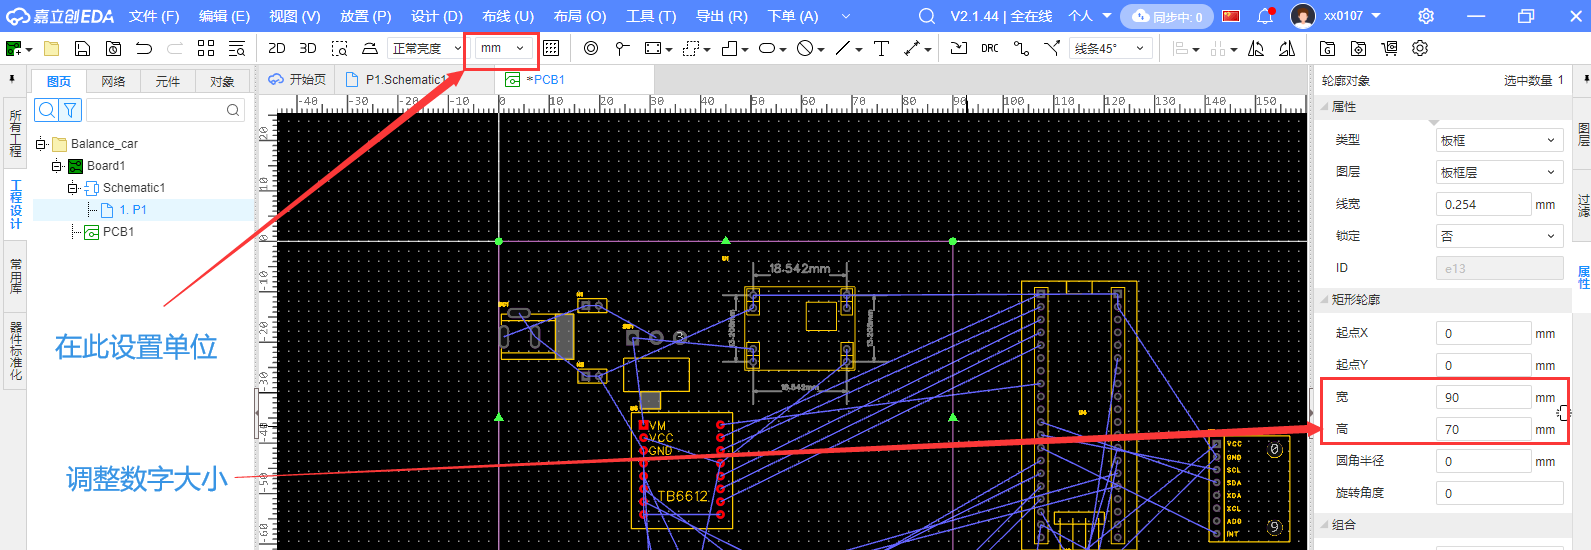
长90mm , 宽70mm ,,板框越大,成本越高。
上方工具栏可以设置单位mm ,
挖槽区域
放置-挖槽区域-圆形
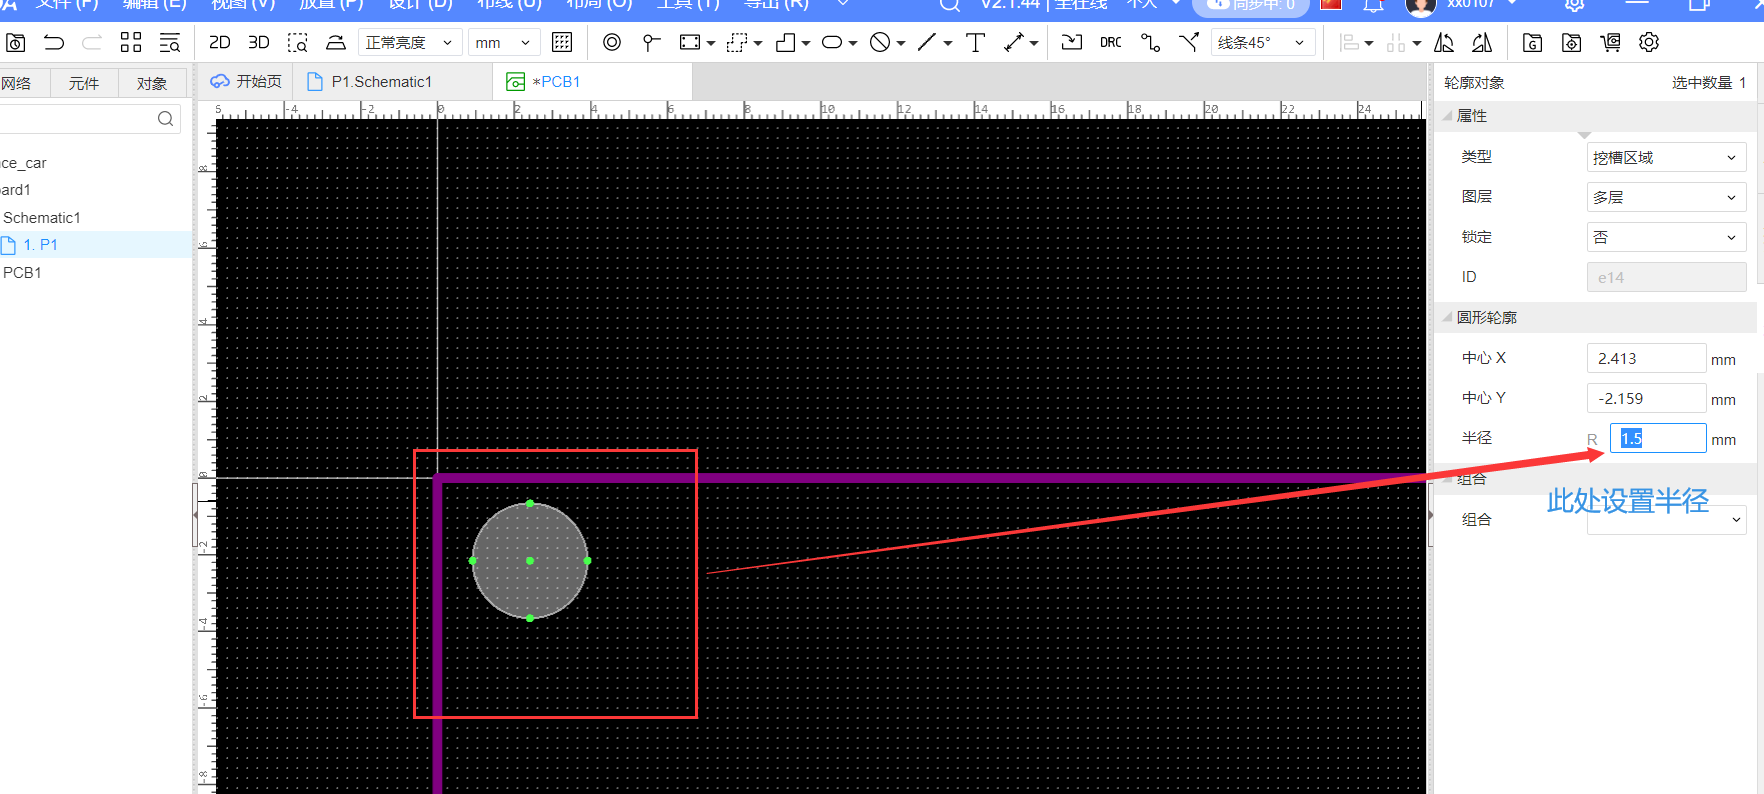
x y
左上 3.127 67.127
左下 3.127 3.127
右上 86.995 67.127
右下 86.995 3.127
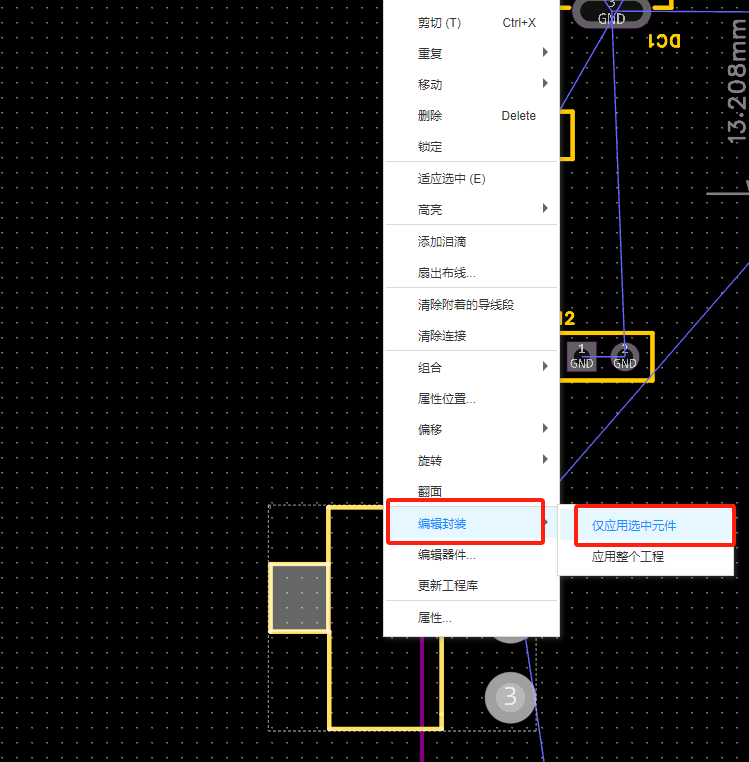
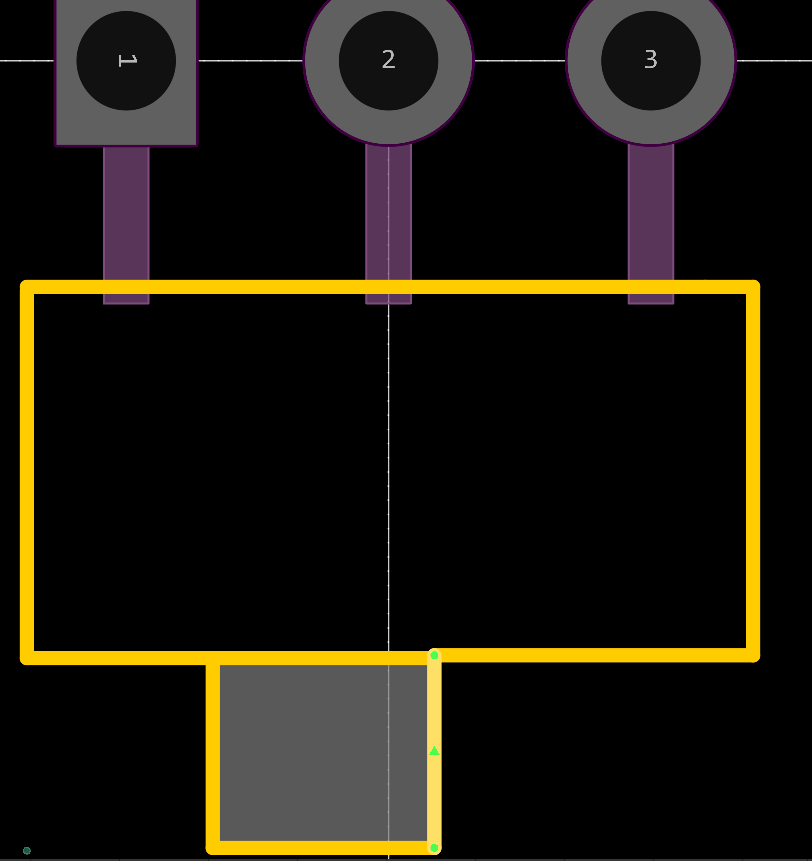
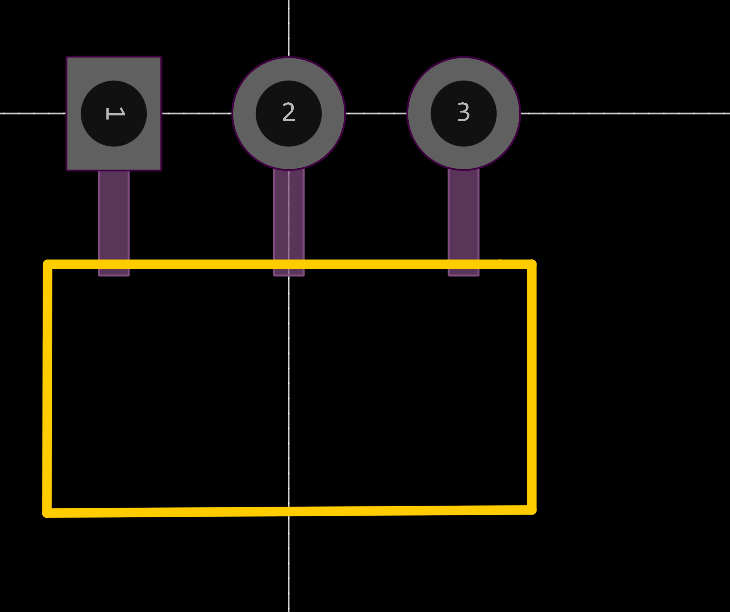
编辑封装
先点击一下要修改的器件,右键点击一下 ,点击 编辑封装-仅应用选中元件
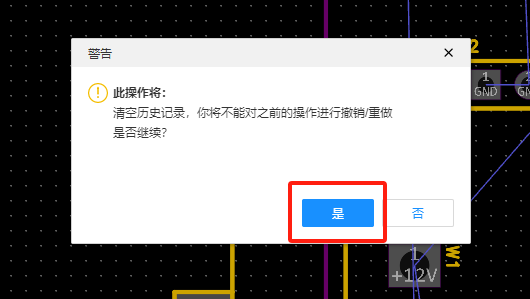
修改前:
修改后:
保存
快捷键
Alt+B,去到板子背面 , Alt+T ,板子正面
四 、PCB布线
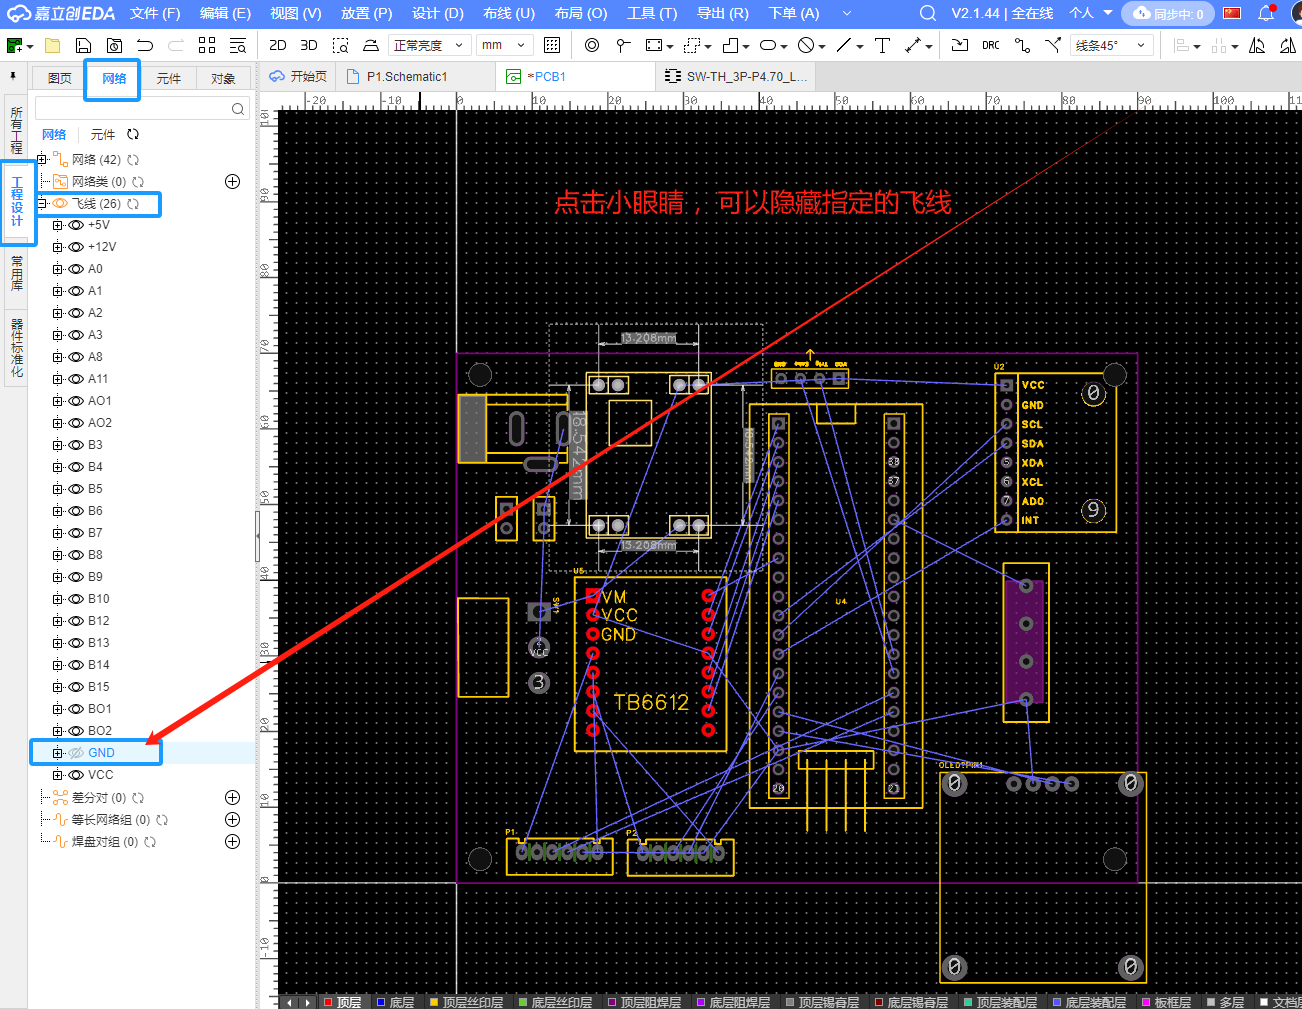
GND最后通过铺铜解决 , 我们只需要连接信号线与电源线
隐藏GND的飞线
Alt+W , 鼠标进入这个状态 ,按下Tab键,可以设置线的粗细
电源线 ,通过的电流较大,发热功率大,容易导致线烧断,因此电源线需要设置粗一点 , 比如1mm。
已经放置的线 ,先点击一下,在右侧工具栏 上方,可以设置线的粗细。
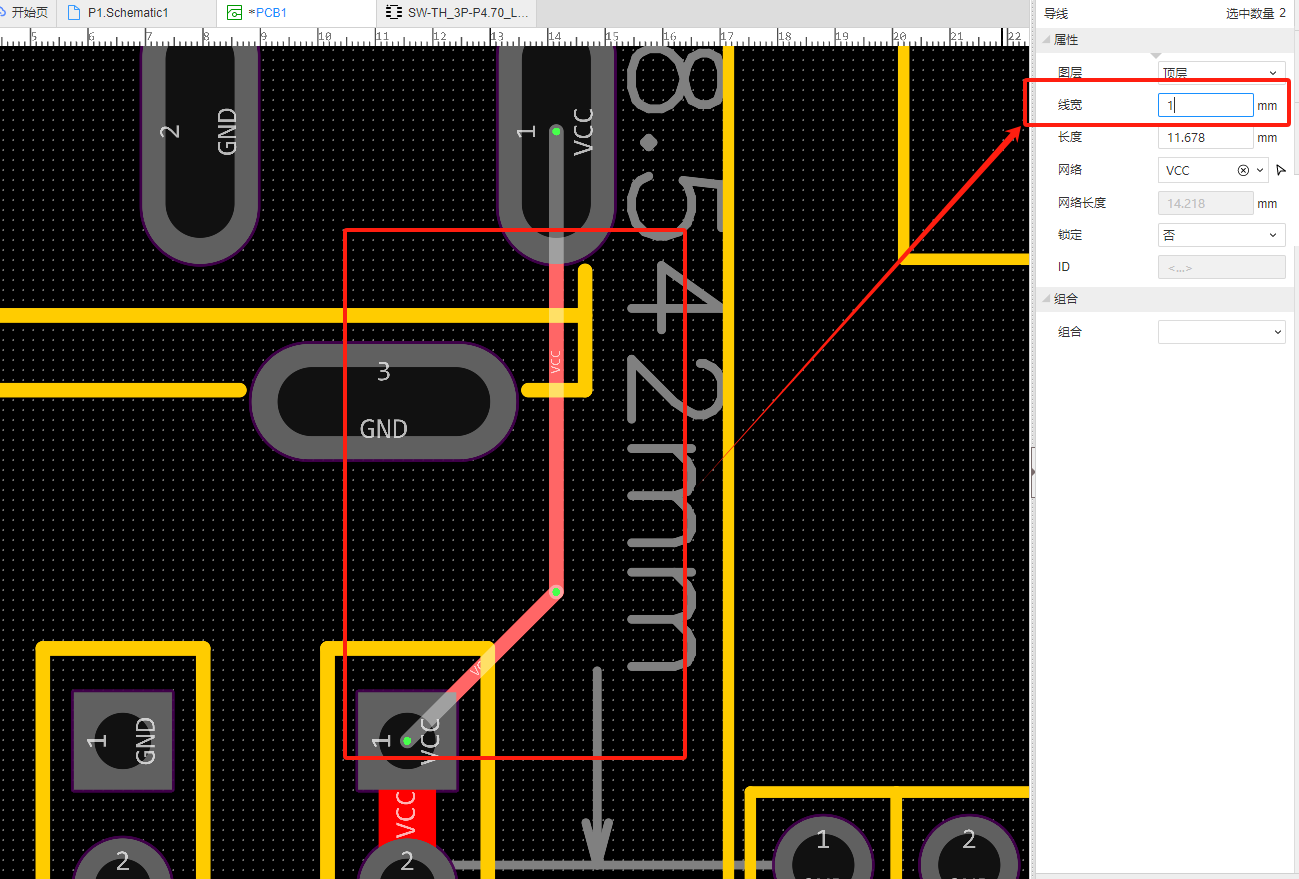
电源线VCC
开关-预留测试口-开关-电机驱动VM-降压芯片输入
5V的线,AO1 , AO2 ,BO1 ,BO2 ,作为电机的输入线,也需要设置粗点,0.5mm足够。
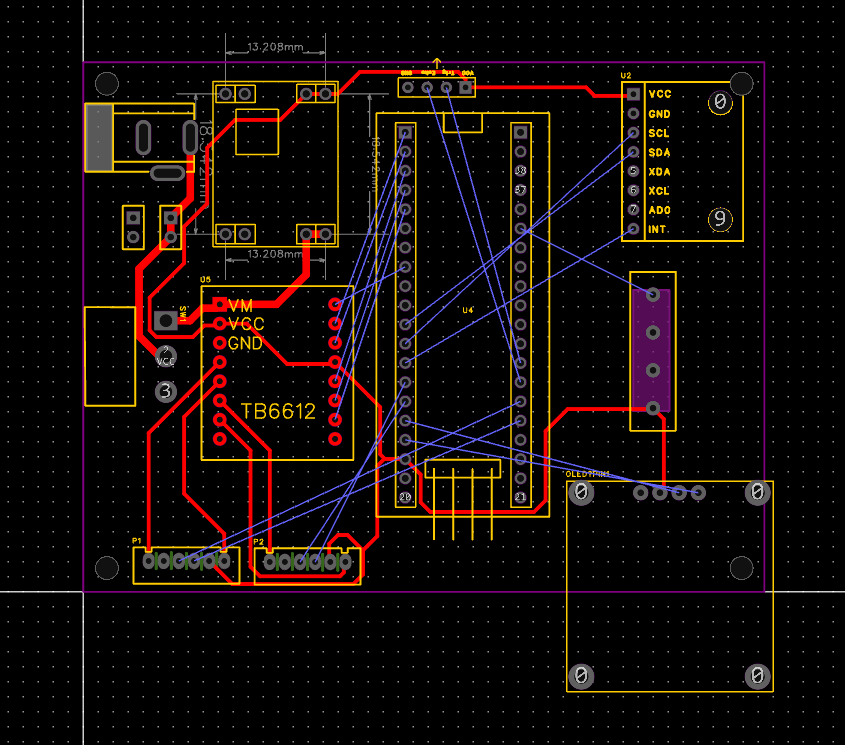
参考
【【零基础速成】STM32平衡小车PCB绘制】 https://www.bilibili.com/video/BV1m1421X7EF/?share_source=copy_web\&vd_source=be33b1553b08cc7b94afdd6c8a50dc5a-