技术栈
Modern Robotics 6
longerVR
2026-05-06 15:37
Modern Robotics 6
[1 概念](#1 概念)
[2 数值逆运动学](#2 数值逆运动学)
[1 概念](#1 概念)
[3 闭链运动学](#3 闭链运动学)
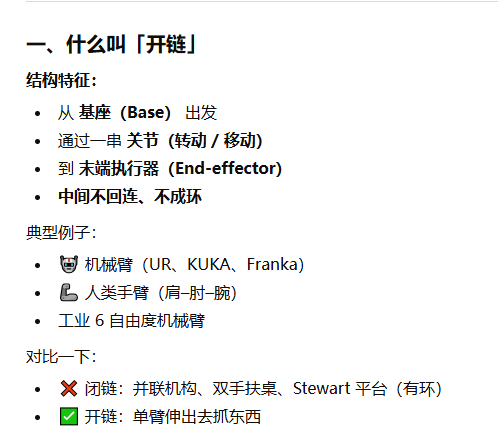
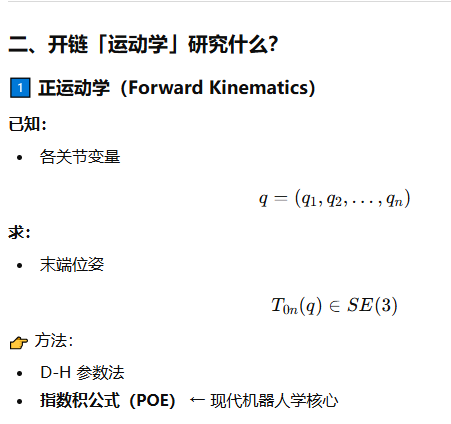
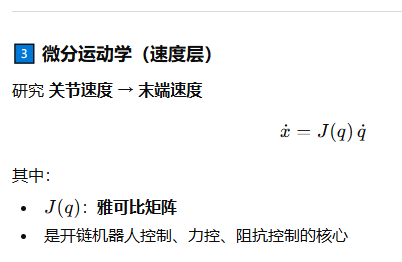
1 概念
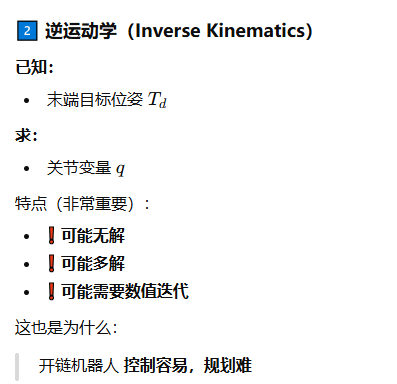
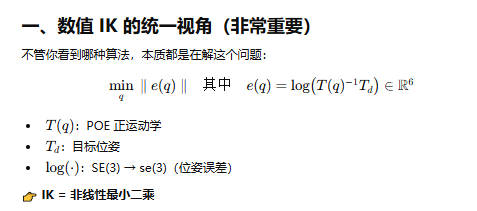
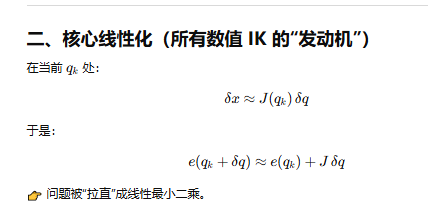
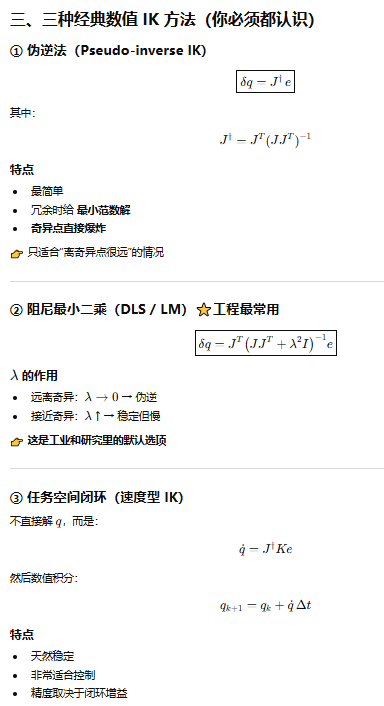
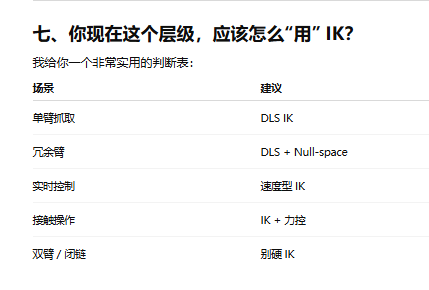
2 数值逆运动学
1 概念
3 闭链运动学
具身智能
上一篇:
认知神经科学研究报告【20260023】
下一篇:
前端教程官方文档|HTML、CSS、JavaScript教程官方文档
相关推荐
Together_CZ
1 小时前
Has GPT-6-Astra Achieved Embodied Intelligence?——GPT-6-Astra 是否实现了具身智能?
gpt
·
具身智能
·
embodied
·
intelligence
·
gpt-6-astra
·
是否实现了具身智能
河图洛水
5 小时前
χ₀: Kai0 用 MA / SA / TDA 驯服机器人学习的分布不一致
机器人
·
具身智能
·
vla
·
hil
·
纠错
河图洛水
1 天前
HumanEgo:机器人不模仿人的身体,只复现手与物体的关系
机器人
·
具身智能
·
灵巧操作
·
vla
·
ego
平头哥技术团队
1 天前
《G1234 一路正点:出行管家阿程的端到端链路巡检手记》
数字人
·
具身智能
河图洛水
1 天前
UniDex-VLA:用人类第一视角视频,训出能跨 8 种灵巧手的 3D VLA
3d
·
大模型
·
具身智能
·
vla
·
ego
轻口味
2 天前
启元无真机二开实战1:54 个接口能做什么、不能做什么——启元 Q1/T1 SDK 能力全景与版本矩阵
线性代数
·
矩阵
·
ros2
·
具身智能
·
启元机器人
几何心凉
2 天前
论文解读|智元 GO-1:VLA 进化到 ViLLA,中间多出来的那个“L“到底有什么用?
机器人
·
1024程序员节
·
具身智能
·
启元机器人
轻口味
2 天前
启元无真机二开实战:先在Mac上养一台Q1——官方URDF到MuJoCo数字孪生的完整链
macos
·
具身智能
·
mujoco
·
启元机器人
Light Gao
3 天前
LeRobot 全链路原理:用一个“1+1=2“的例子讲透机械臂与模型如何接入
机器人
·
具身智能
·
vla
·
模仿学习
·
lerobot
、达西先生
3 天前
rucking插值调试记录,运动控制速度和加速度的理解
运动控制
·
具身智能
热门推荐
01
如何新建文件夹? 电脑新建文件夹的4种方法
02
国内可直接用、免费额度/永久免费的大模型API清单(含 SiliconFlow、火山、阿里、智谱、百度、Kimi、DeepSeek、DMXAPI 等)
03
历年考研数学一、数学二、数学三真题试卷及答案PDF
04
GitHub 镜像站点
05
几个好用的ip纯净度检测网站
06
昇腾910B系列芯片完全指南:四款型号对比、服务器选型与大模型部署实战
07
苹果iPA游戏软件资源下载网站
08
蜘蛛磁力 搜索引擎大全,如何使用蜘蛛磁力查找磁力链接
09
Windows 10/11 如何退出微软账户并改用本地账户登录(含找不到选项的解决方法)
10
CVE-2026-91403 高危漏洞预警:Java JSSE 信任链被攻破 全场景修复方案与Linux系统级彻底清理实操