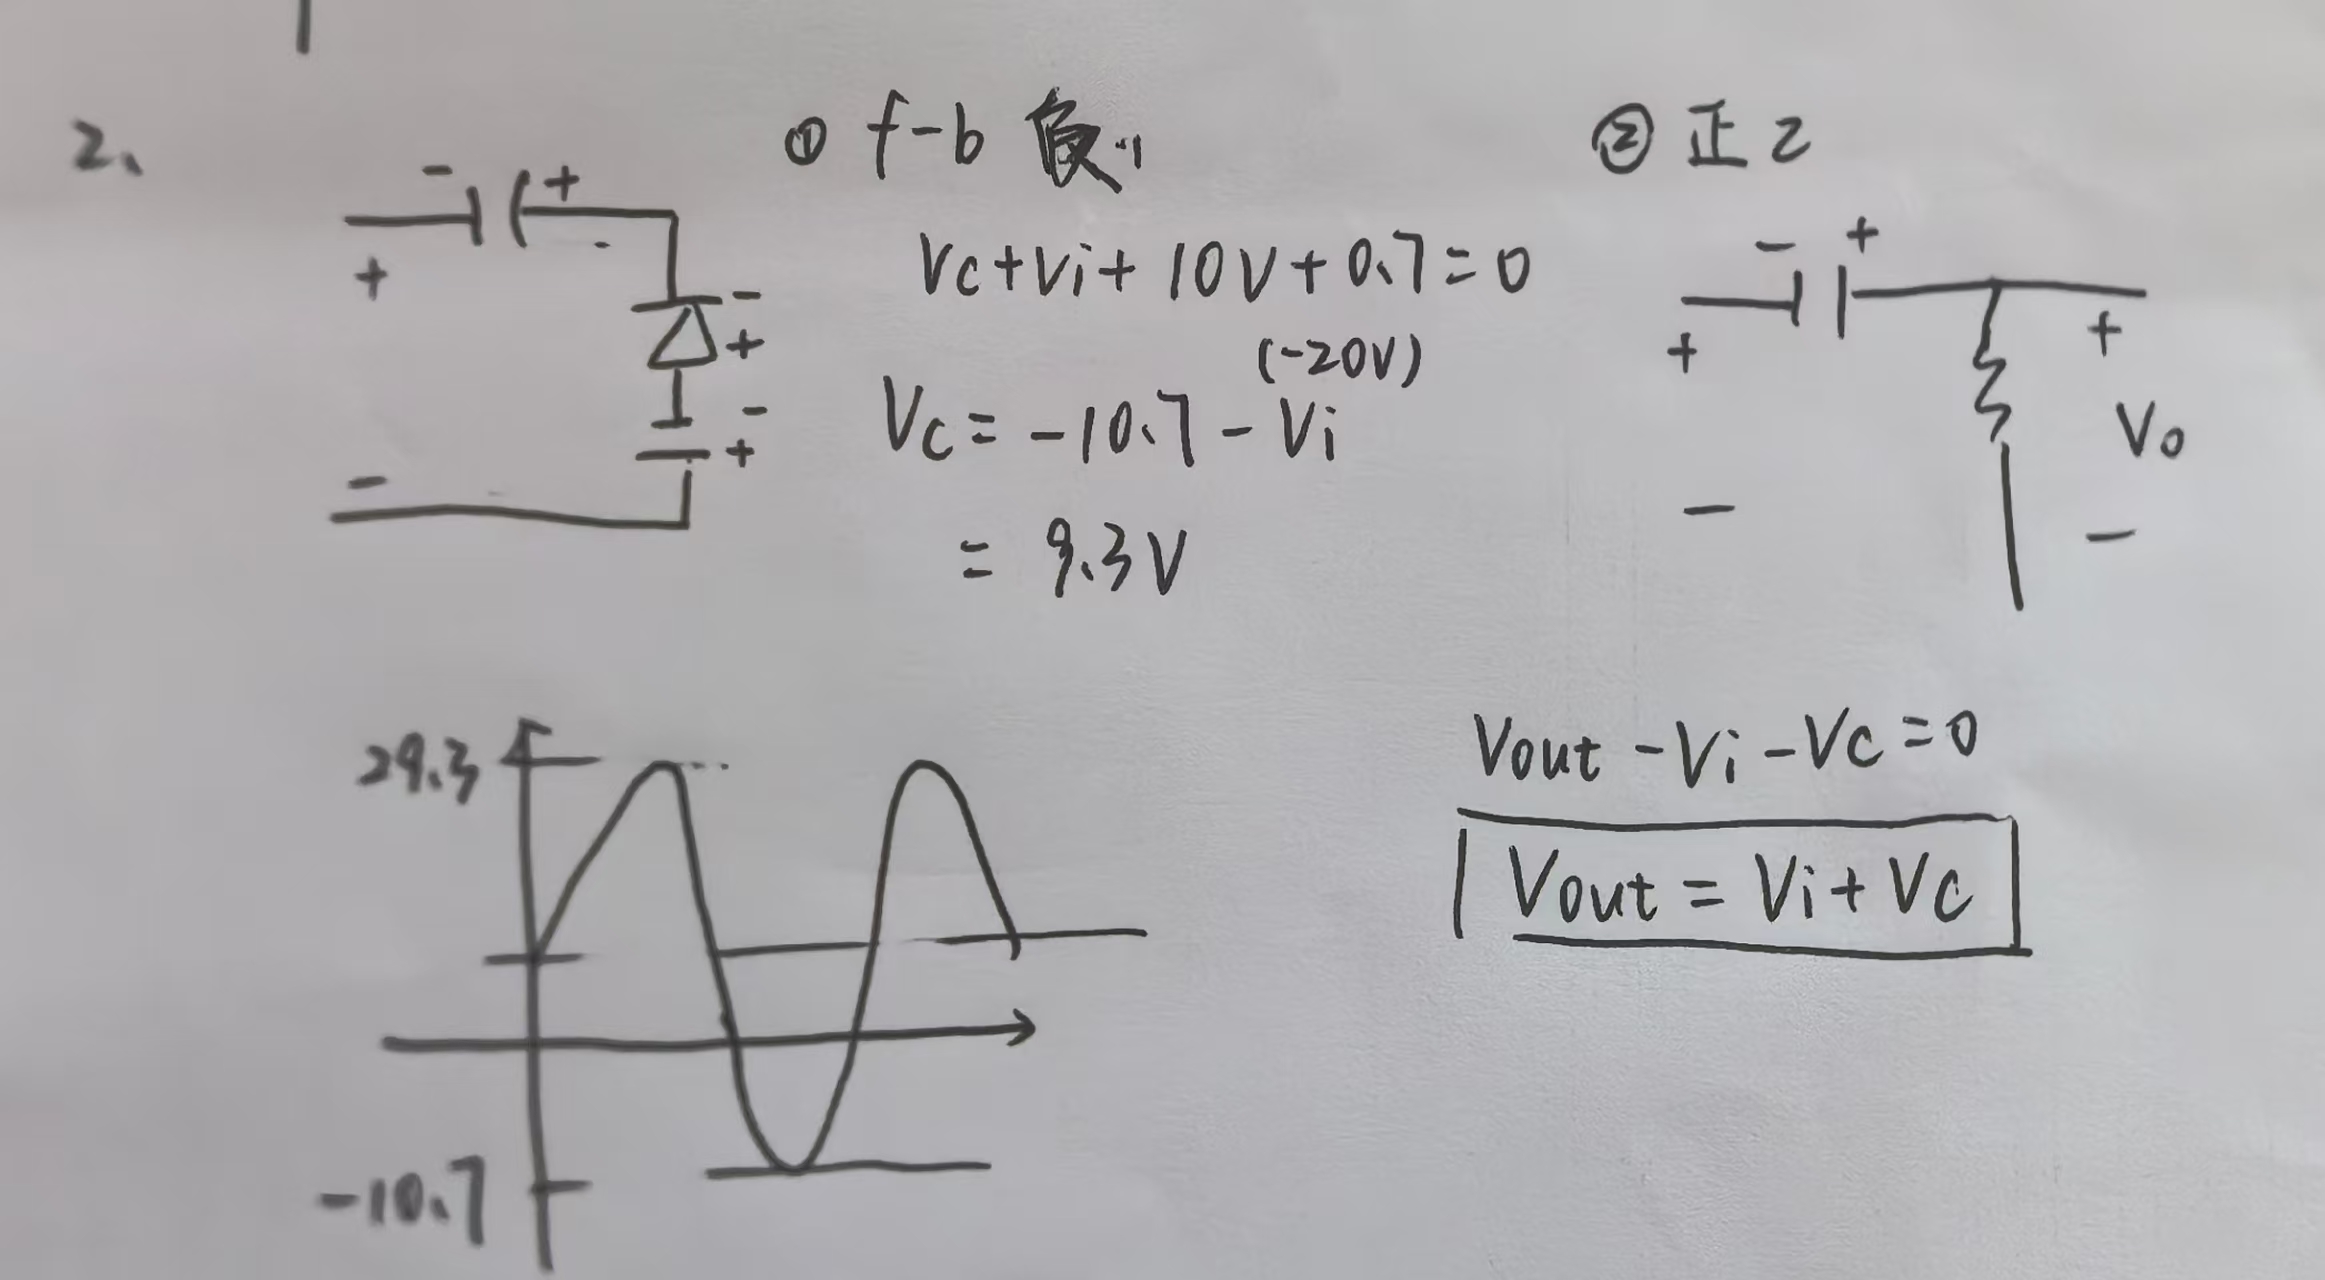clamper 钳位电路
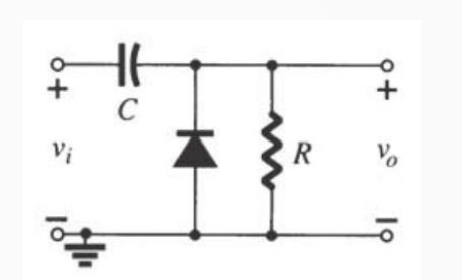
1.电路配置:电阻电容二极管AC电源外置电路
2.作用:钳制电路不改变波形,只改变"0"水平线/改变信号的直流电平;恢复信号的直流分量
3.要求:时间常数t=RCt=RCt=RC非常大
关于时间常数,只有很大才可以忽略二极管反向偏置期间放电问题,就可以看作几乎不放电,没有任何变化;而在正向偏置期间由于二极管导通他的电阻极小所以充电速度很快
positive正向钳制电位
顾名思义就是正向,讲整体波形上移。现在对其进行电路分析
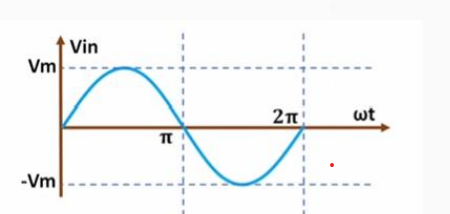
1.在正半周期,二极管反向偏置不导通(可以先去复习一下上一章节)正常输入
2.在负半周期,二极管正向偏置导通,之后电容器迅速充满电,此时左-右+;二极管负极的电压达到VmV_mVm大于等于正极,开始反向偏置不导通
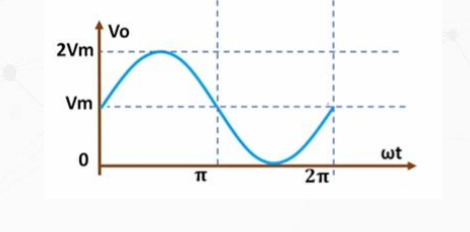
3.第二个正半周期,借助KVLKVLKVL我们能知道Vout=Vc+ViV_{out}=V_c+V_iVout=Vc+Vi并且Vc=VV_c=VVc=V 而由于电容器几乎不放电,二极管一直处于反向偏置状态,电路输出可以达到稳定
所以能够获得一个整体上移的图像
negative反向钳制电位
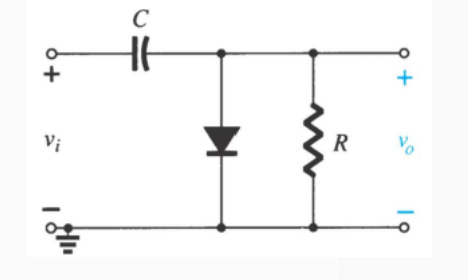
和正向钳制电路类似
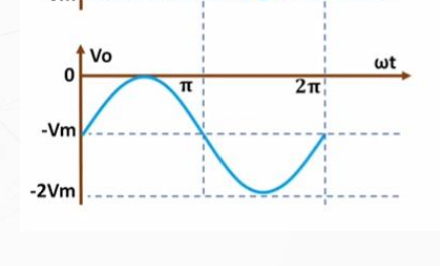
1.在正半周期,二极管反向偏置导通,之后电容器迅速充满电,此时左---+右-;二极管正极的电压达到−Vm-V_m−Vm小于等于负极,开始反向偏置不导通
2.在负半周期,始终处于反向偏置不导通,根据公式
KVLKVLKVL我们能知道Vout=Vi−VcV_{out}=V_i-V_cVout=Vi−Vc并且Vc=VV_c=VVc=V 而由于电容器几乎不放电,二极管一直处于反向偏置状态,电路输出可以达到稳定
所以能够获得一个整体下移的图像
一些变化
但是原理没有变,利用KVLKVLKVL是非常不错的选择
同时正确区分钳制电路类型可以给做题带来便利
1.二极管是实际二极管时
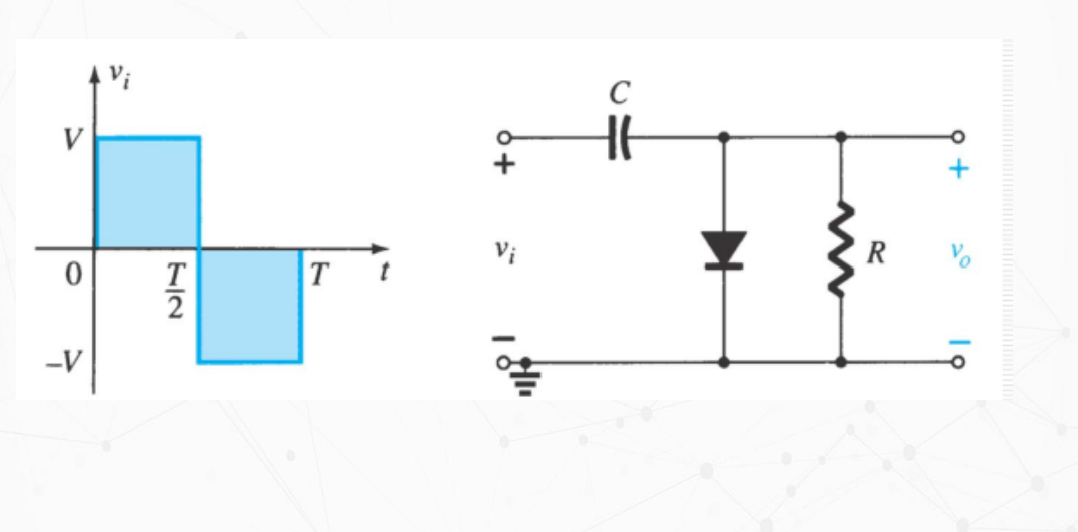
Vc=vi−0.7=V−0.7V_c=v_i-0.7=V-0.7Vc=vi−0.7=V−0.7
Vout=Vi−Vc=Vi−V+0.7V_{out}=V_i-V_c=V_i-V+0.7Vout=Vi−Vc=Vi−V+0.7
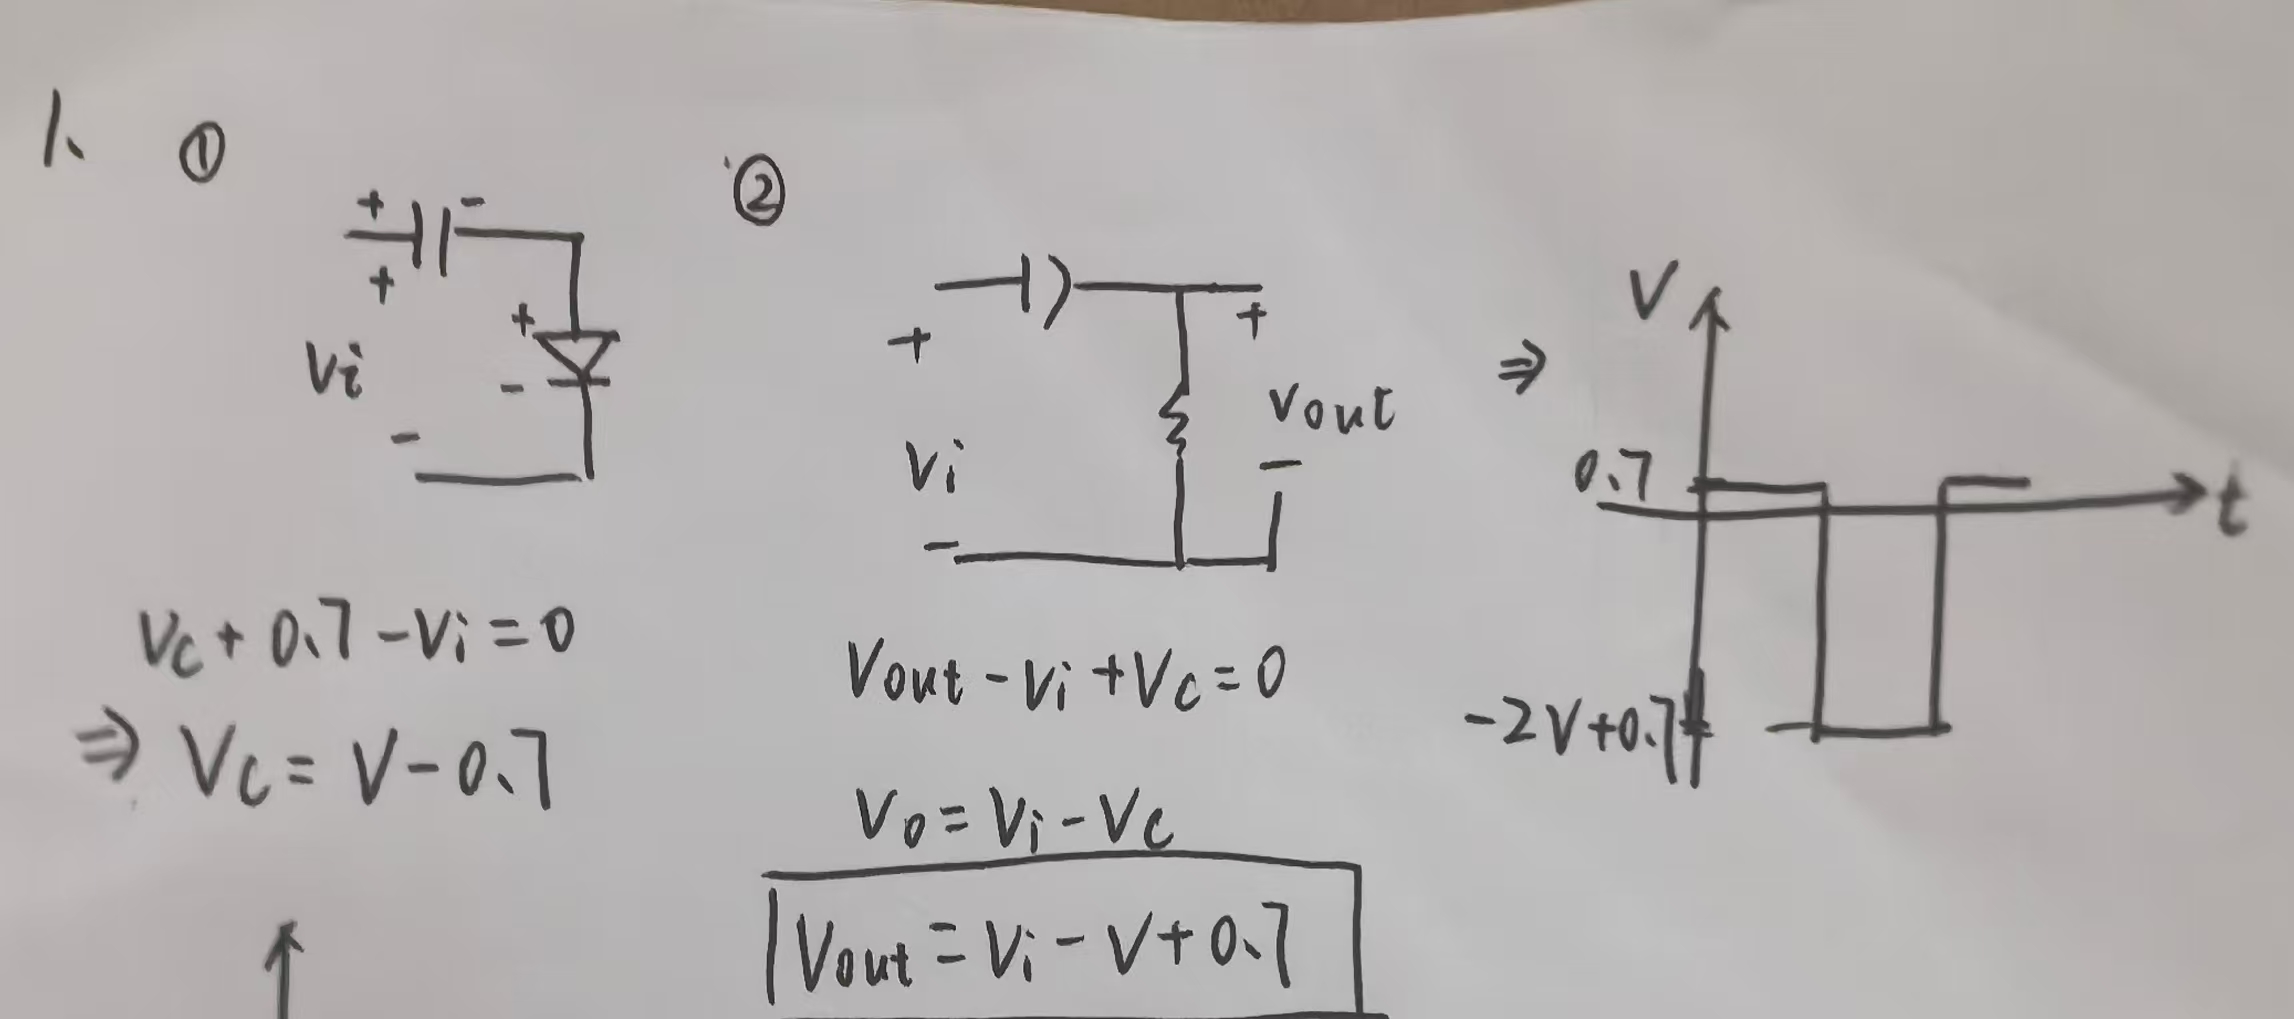
2.二极管与另外电源连接时
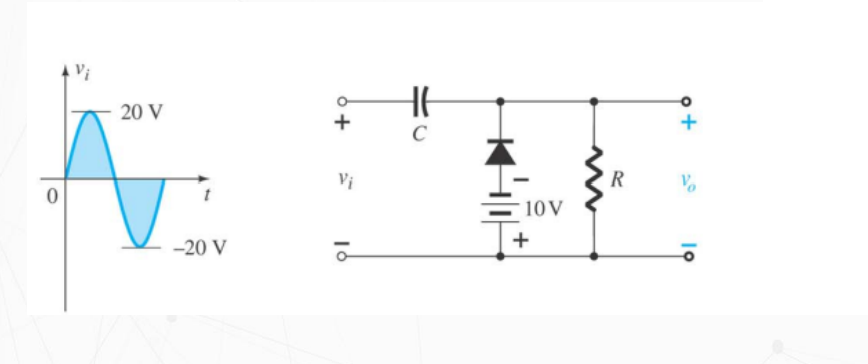
Vc=−vi−0.7−10=9.3VV_c=-v_i-0.7-10=9.3VVc=−vi−0.7−10=9.3V
Vout=Vi+Vc=Vi+9.3V_{out}=V_i+V_c=V_i+9.3Vout=Vi+Vc=Vi+9.3