飞马SLAM手持激光扫描仪数据处理

1 问题描述

使用飞马SLAM手持激光扫描仪采集数据后,我们需要对数据进行解算处理。本文以SLAM100为例进行操作说明。
2 操作步骤

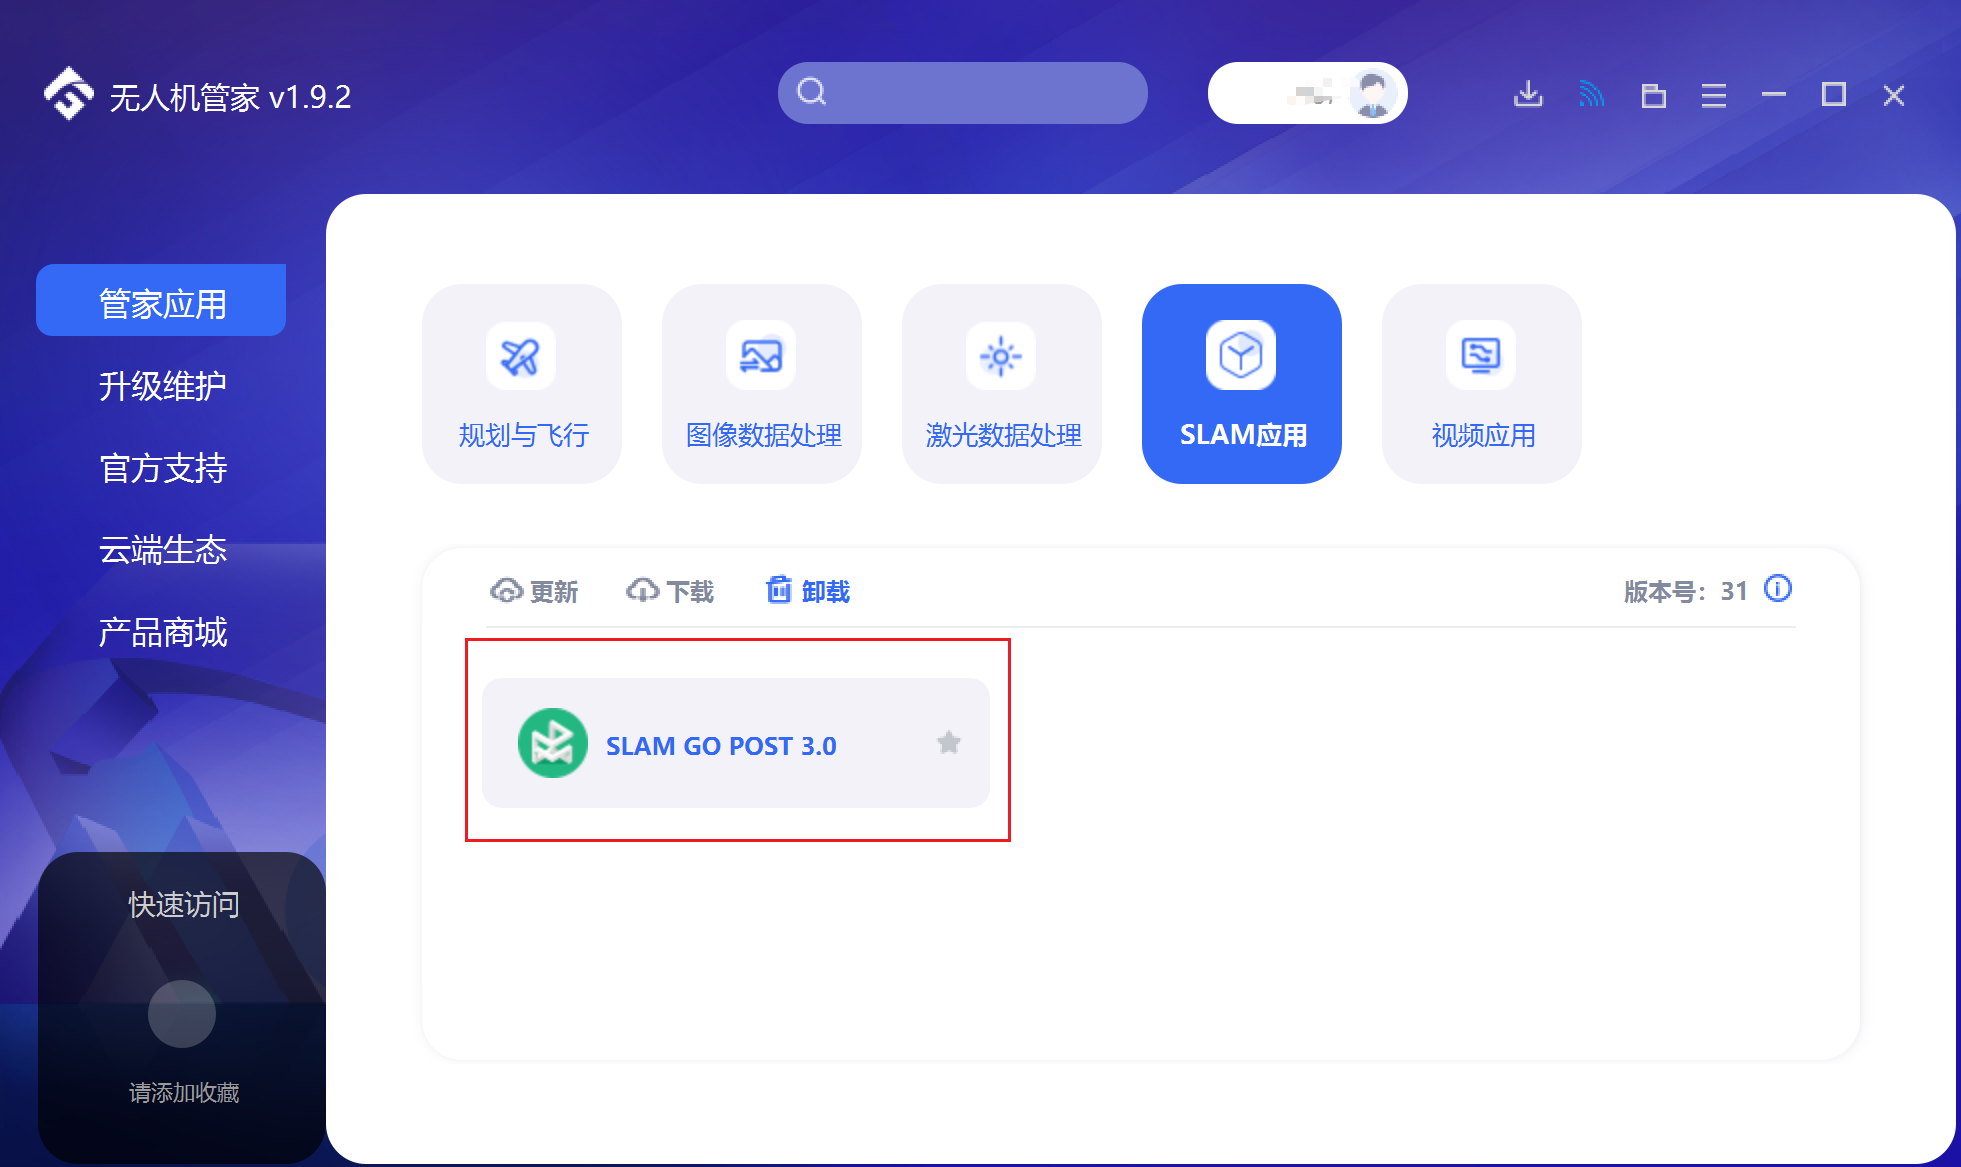
  • 打开飞马无人机管家。点击SLAM应用里的处理程序。
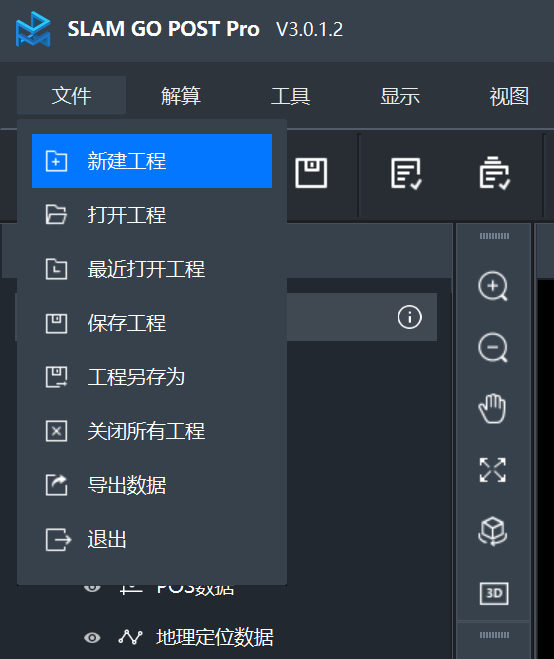
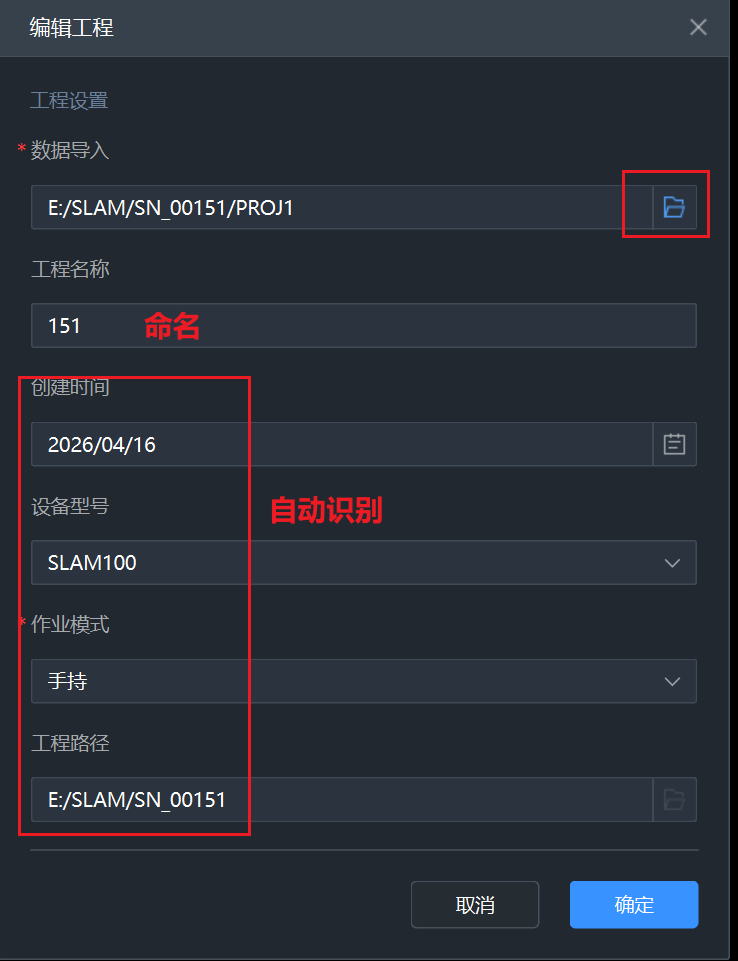
  • 点击 文件 >> 新建工程。
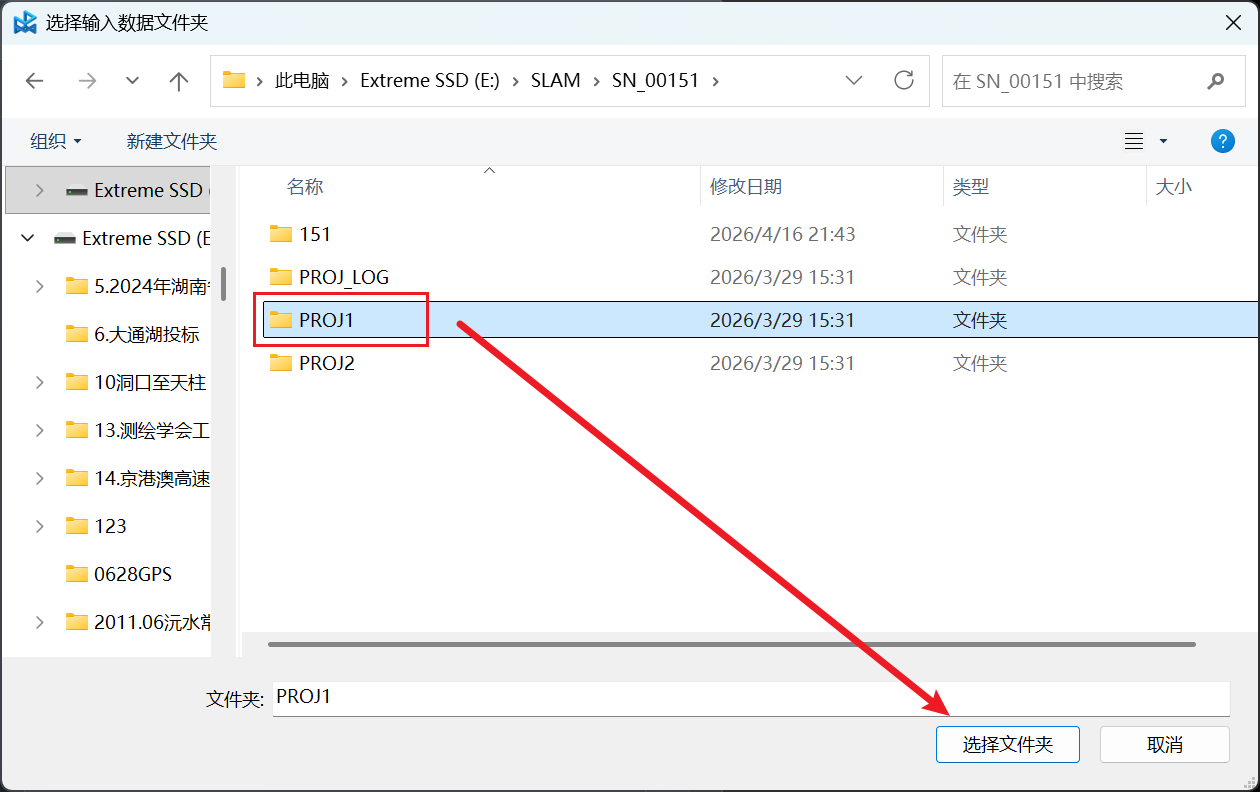
  • 选择数据文件夹。


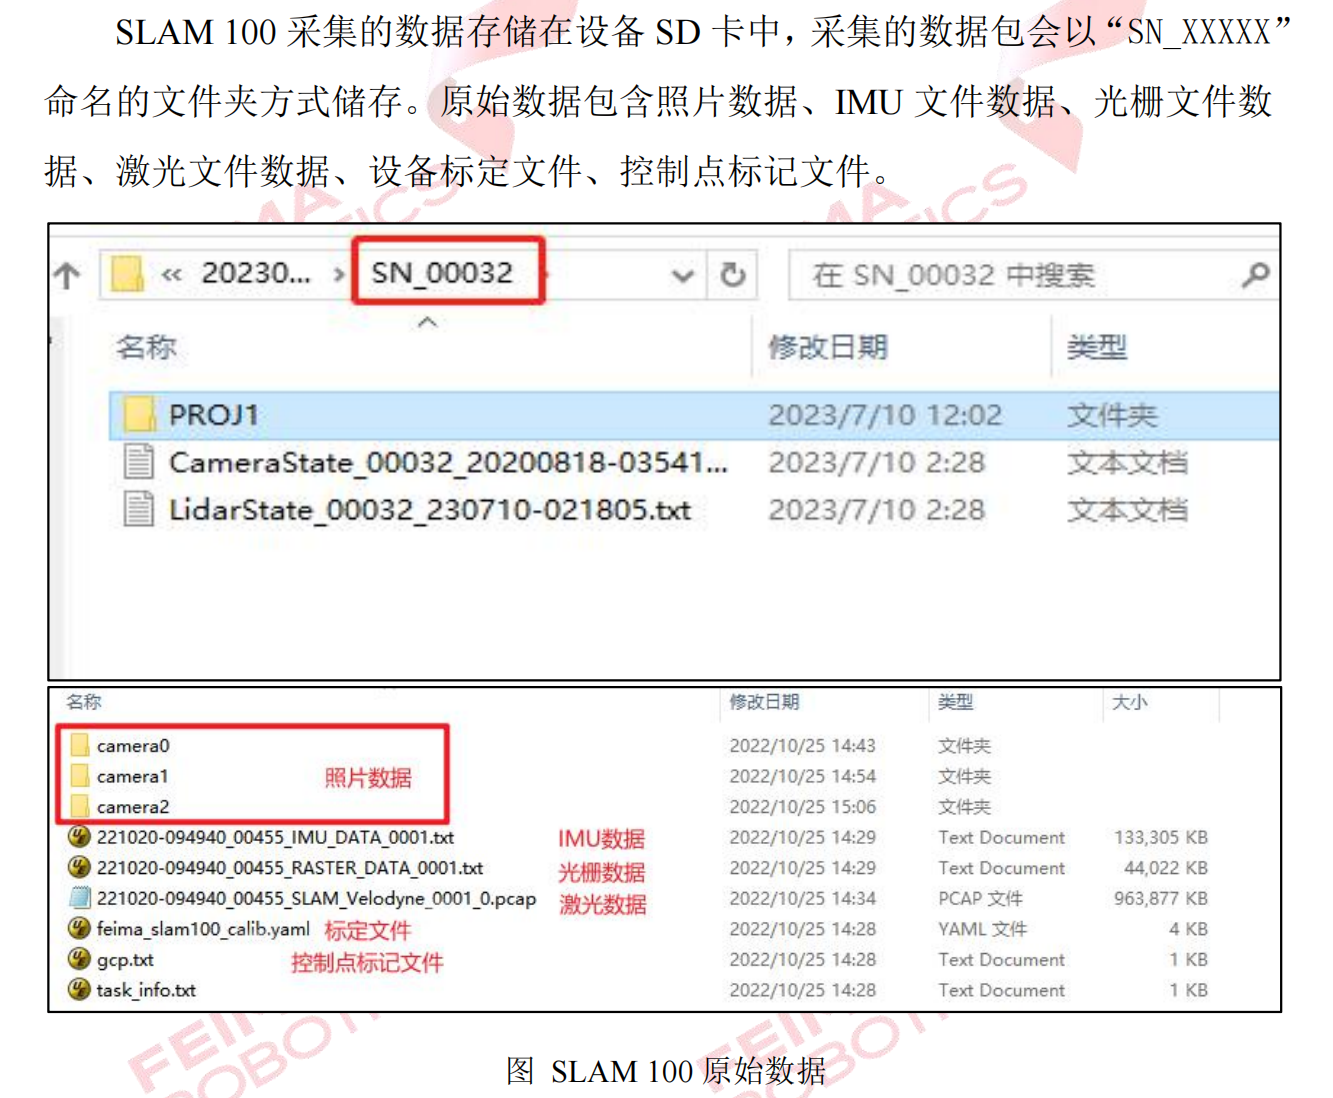
    数据说明:
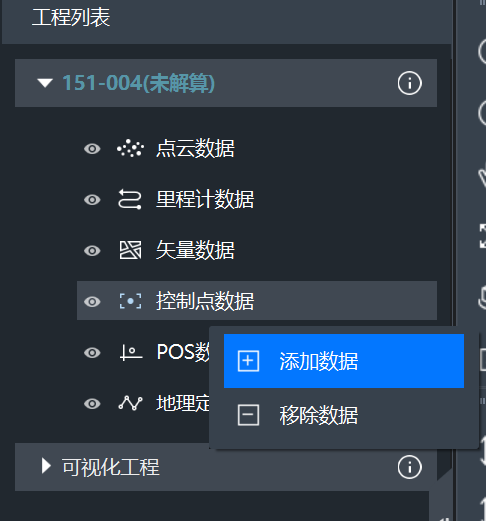
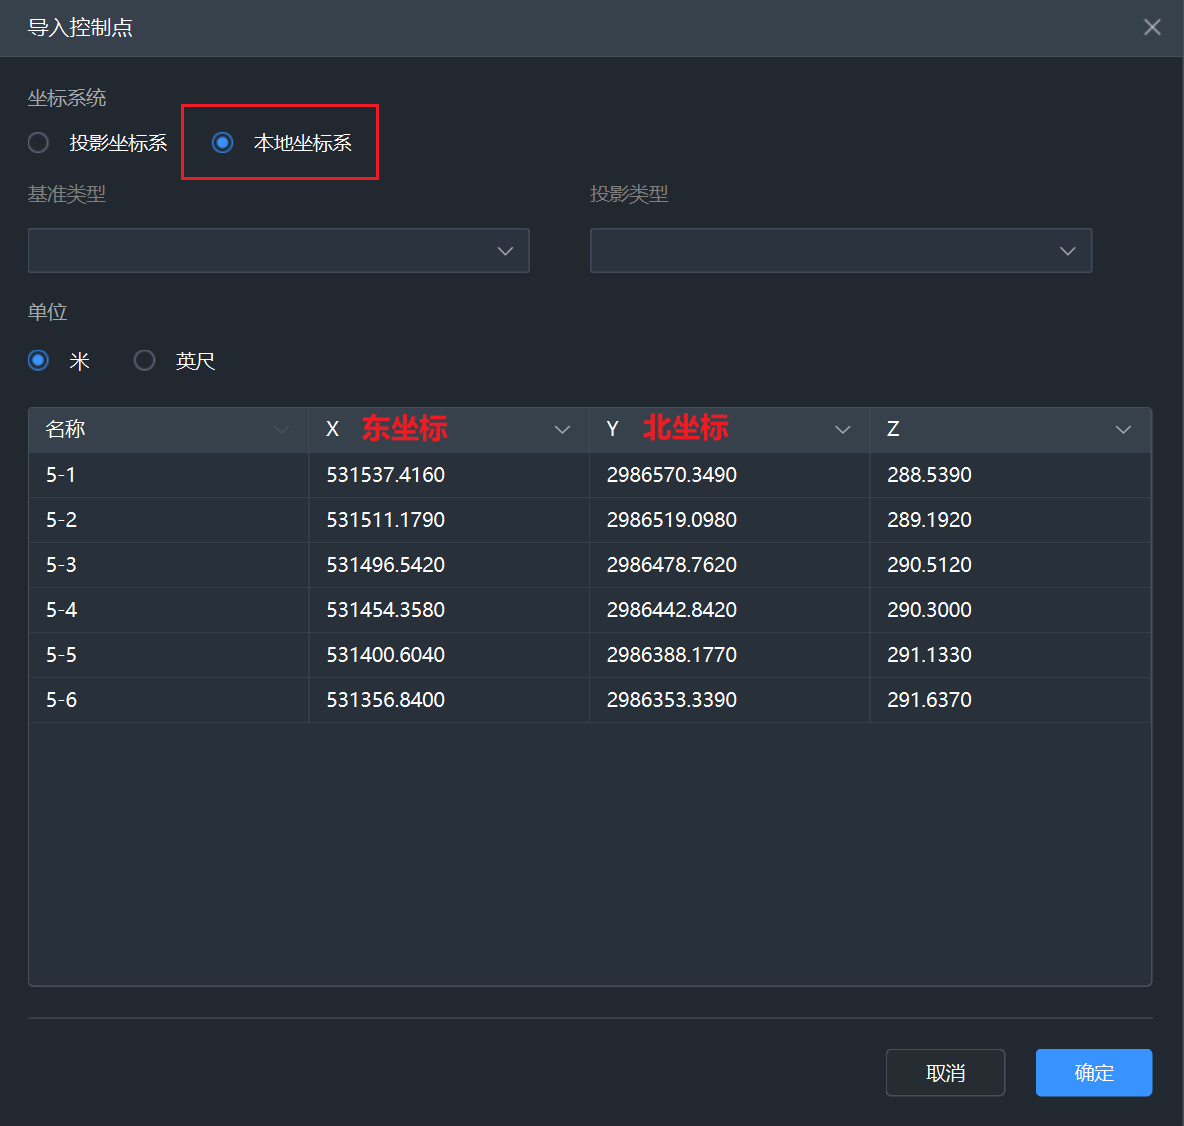
  • 添加控制点数据。
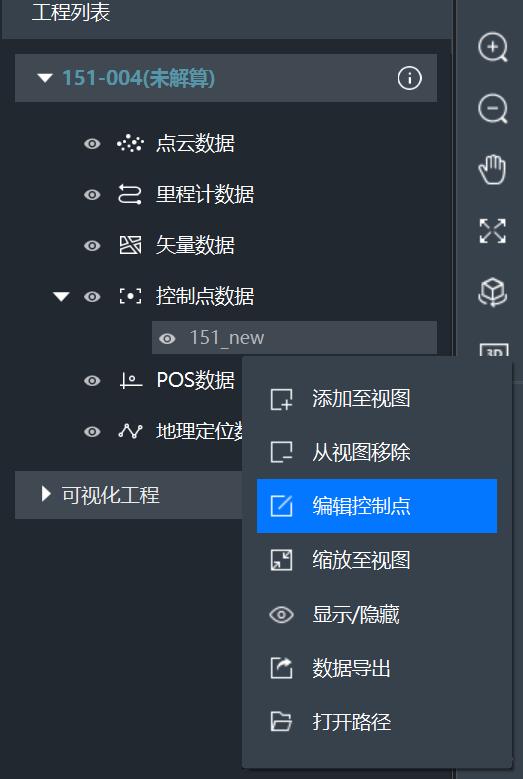
  • 添加完成后,可编辑控制点进行查看,检查数据顺序是否一一对应。
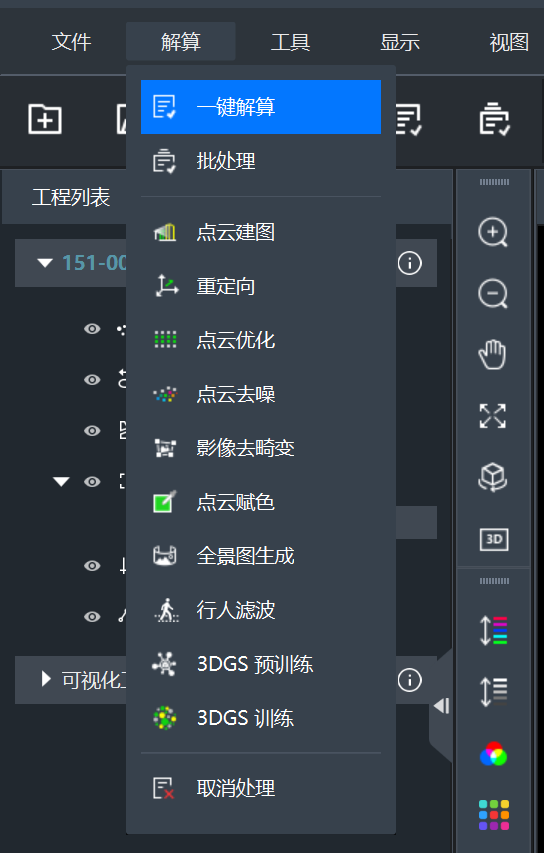
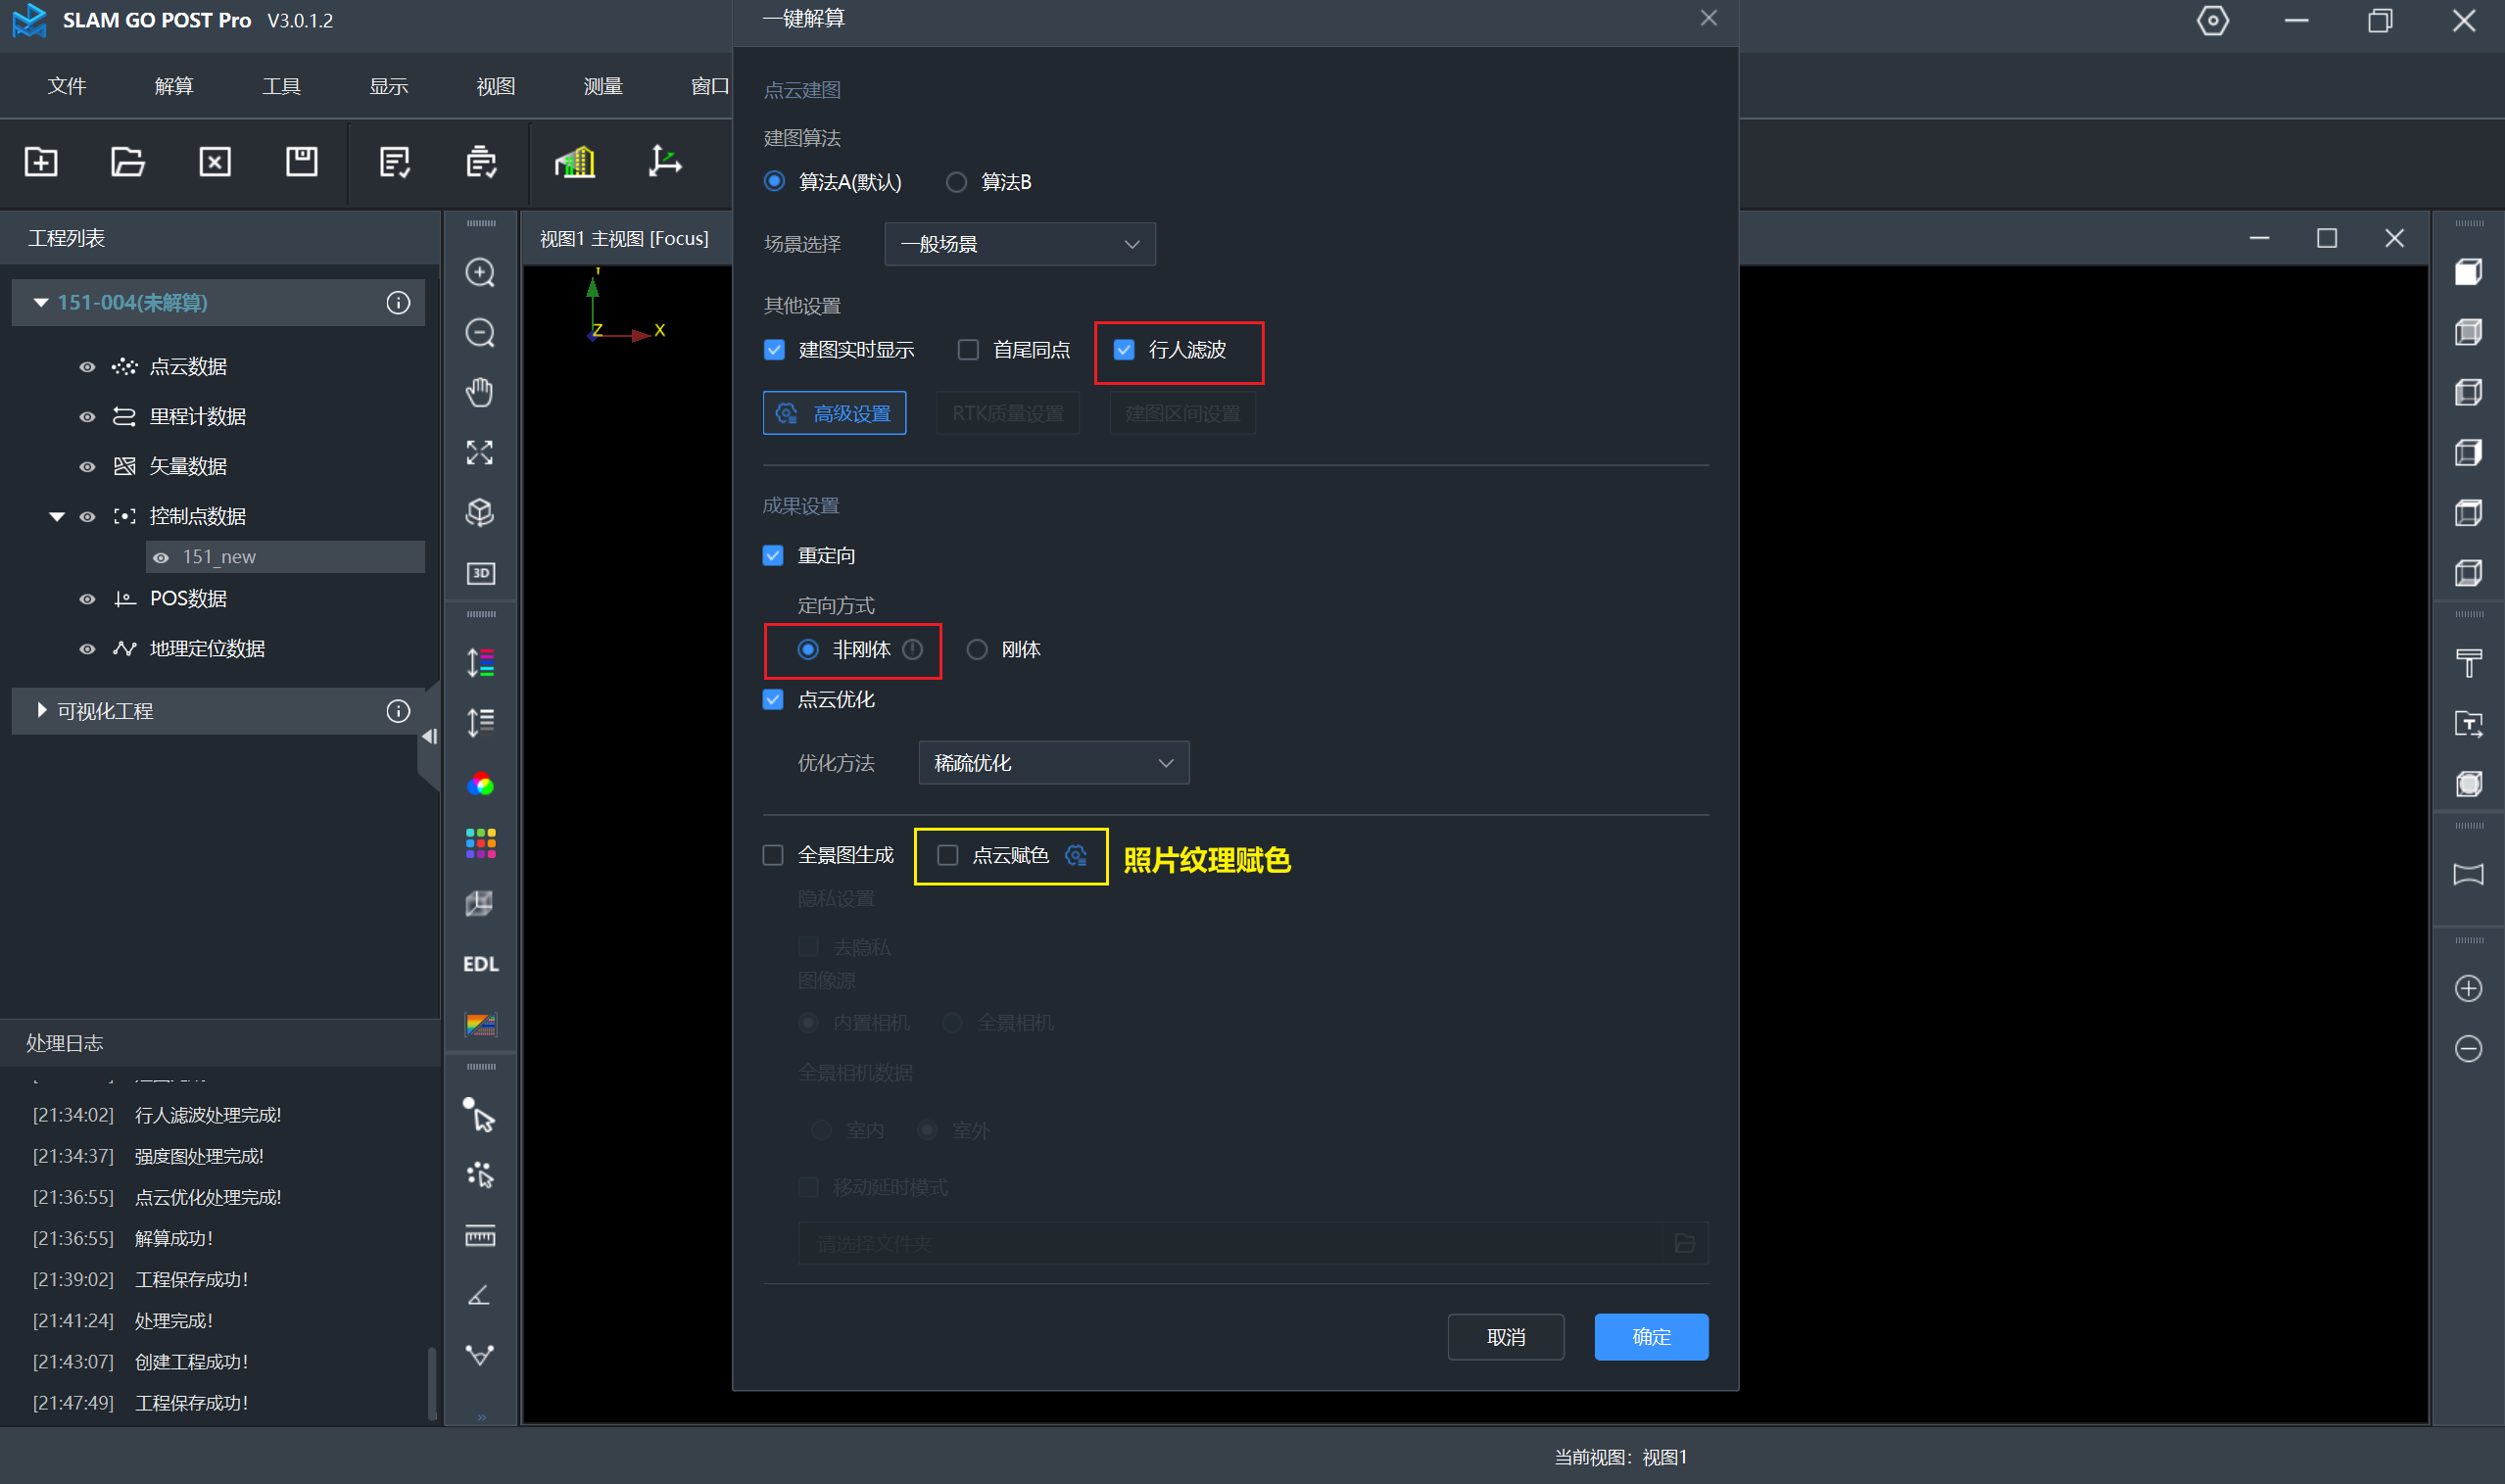
  • 点击一键解算(也可以先一键解算,在添加控制点进行重定向)

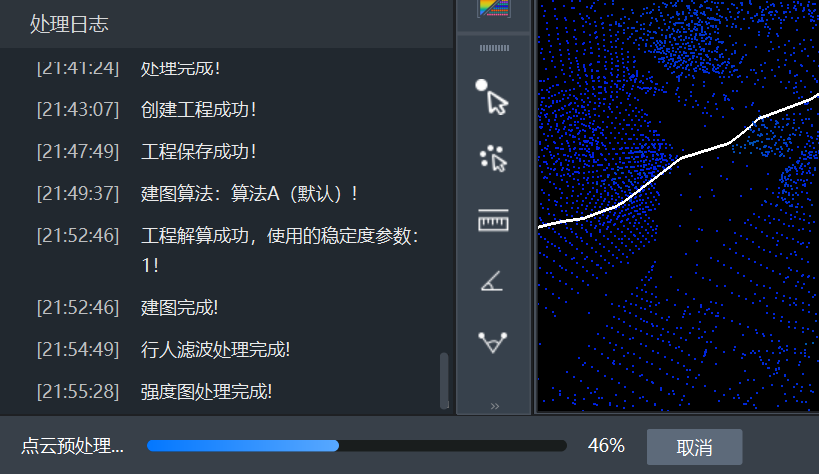
  • 等待解算完成。

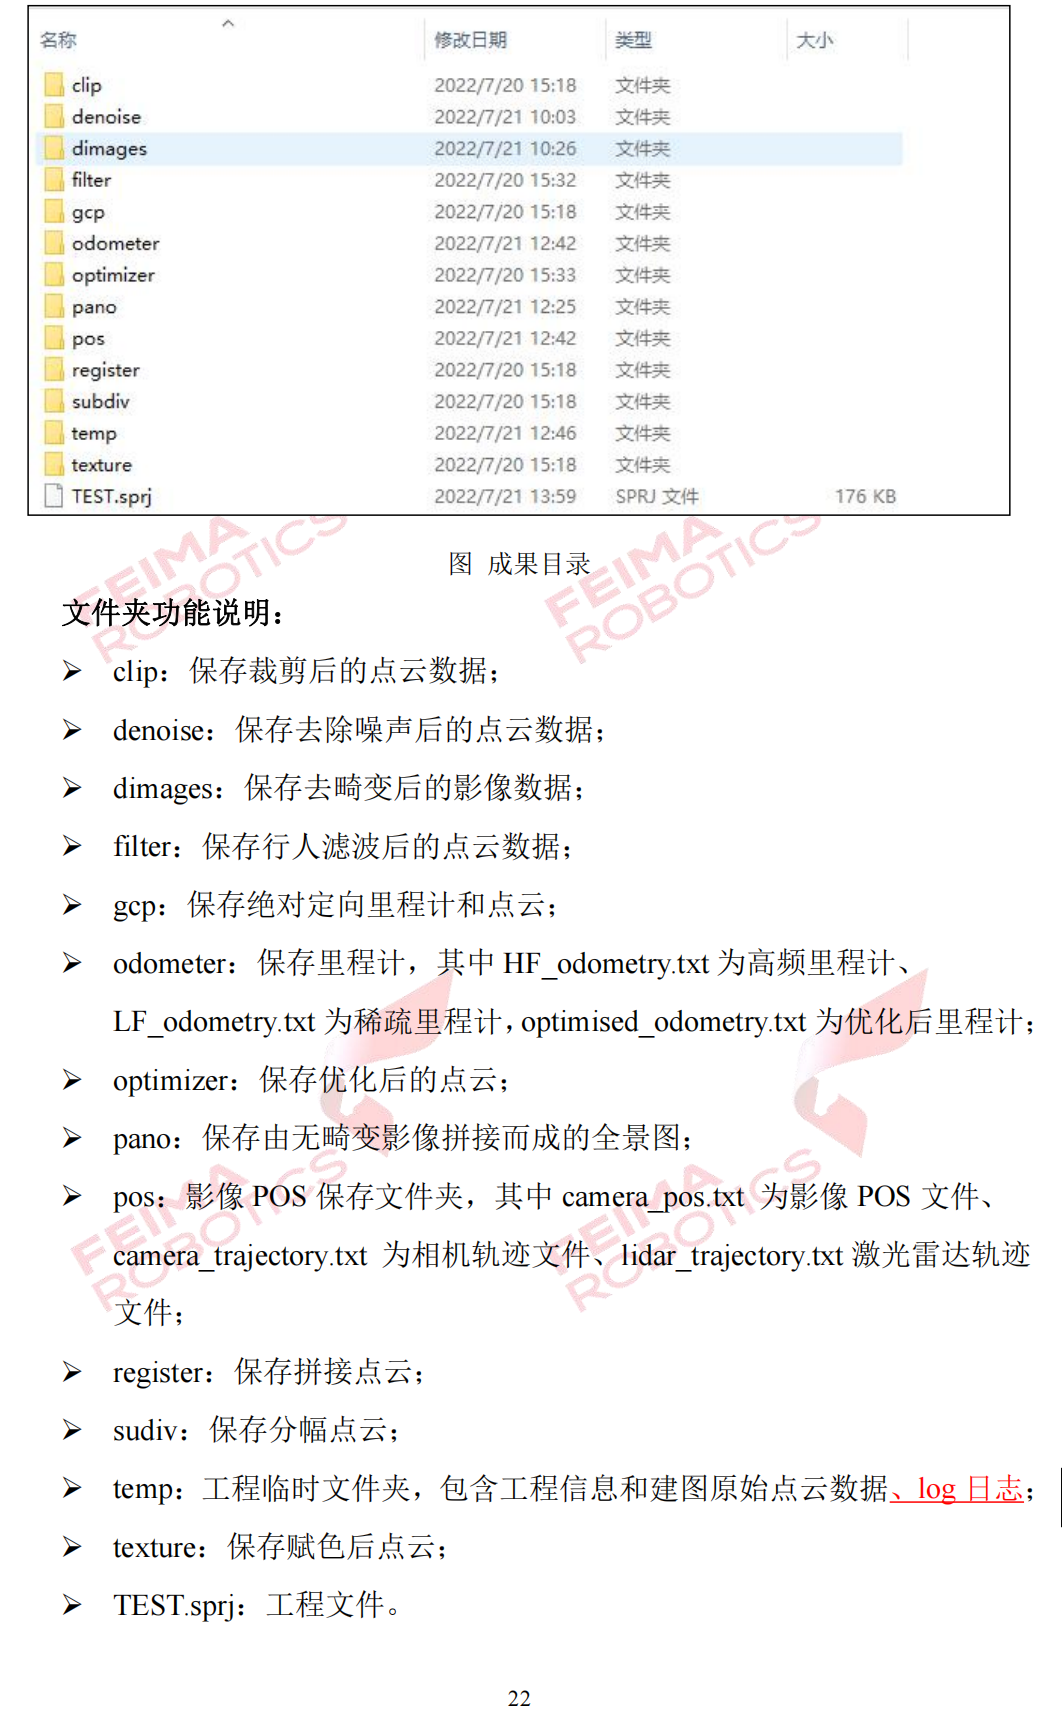
3 成果说明

4 常见问题

4.1 控制点提取

相关推荐
爱分享的康康3 小时前
高斯泼溅(3DGS)在 ADAS 仿真中的工程瓶颈与量产落地思路
经验分享
网安小学生(兼顾数据库版)6 小时前
艾体宝Mend接入CI/CD:如何实现开发流水线的安全左移?
经验分享·艾体宝·艾体宝it·艾体宝mend
狮子座的男孩8 小时前
html+css基础:31、响应式布局(媒体类型,媒体特性,运算符,常用阈值)
前端·css·经验分享·html·响应式布局·媒体类型/特性·常用阈值
狮子座的男孩10 小时前
html+css基础:32、BFC(父子元素防止 margin 塌陷,父子元素清除浮动,兄弟元素两栏布局)
前端·css·经验分享·html·bfc·margin塌陷·清除浮动
神明不懂浪漫1 天前
【第八章】多线程(一)
java·开发语言·经验分享·笔记
AI工具挖掘机1 天前
照片转成实况图,发小红书前怎么确认还能动?
经验分享
芯片智造1 天前
厚膜NiFe发生开裂、起皮的应力阈值大概在什么量级?
经验分享
网安小学生(兼顾数据库版)1 天前
金融AI合规指南:从数据隔离到审计追踪的完整方案
经验分享·艾体宝·艾体宝it·艾体宝truefoundry
虹科数字化与AR1 天前
精密测量之前,如何先完成农业机械大型部件的全局筛查?
经验分享
努力写代码的熊大1 天前
Linux 个人复盘博客 · 第六篇 Linux 进程间五种通信:匿名管道、命名管道、共享内存、消息队列与信号量
linux·经验分享·笔记