2026.6.3《机器人导论》期末复习和试卷

《复习参考》

《试卷》

一、名词解释10'(5×2')

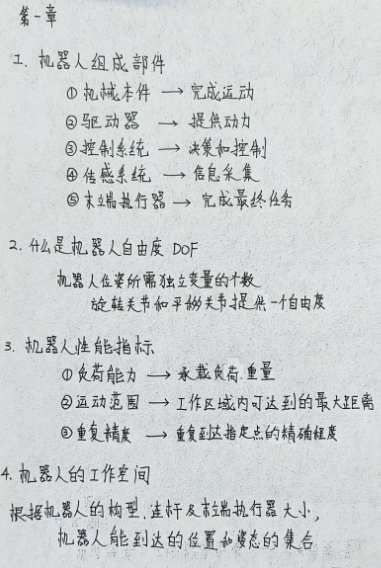
1.什么是机器人自由度DOF

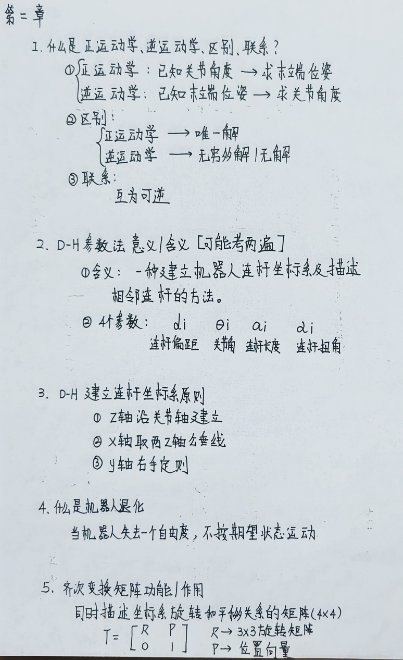
2.齐次变换矩阵功能和作用

3.什么是机器人工作空间?

4.D-H参数是什么/含义?

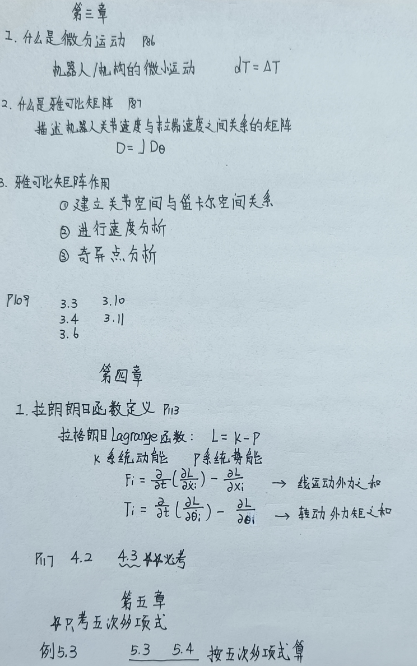
5.雅可比矩阵

二、简答题20'(5×4')

1.机器人组成部件

2.什么是正运动学?什么是逆运动学?它们之间的区别和联系

3.建立D-H参数的原则和DH参数法的意义

4.雅可比矩阵的作用和意义

三、计算题44'(4×11')

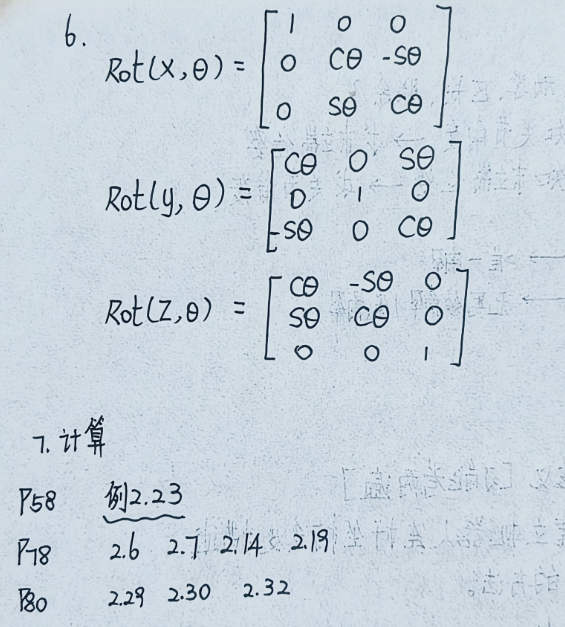
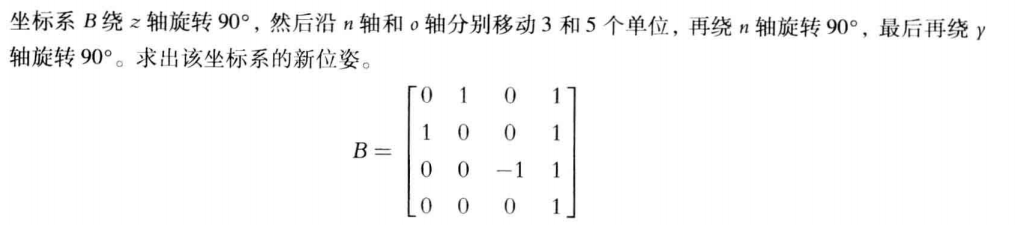
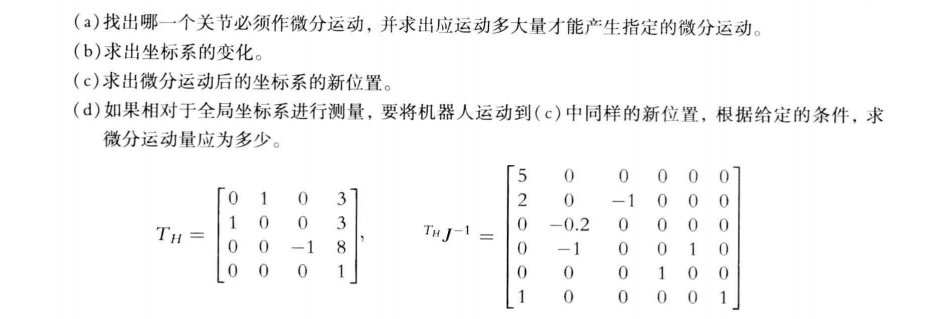
1.(习题2.16)
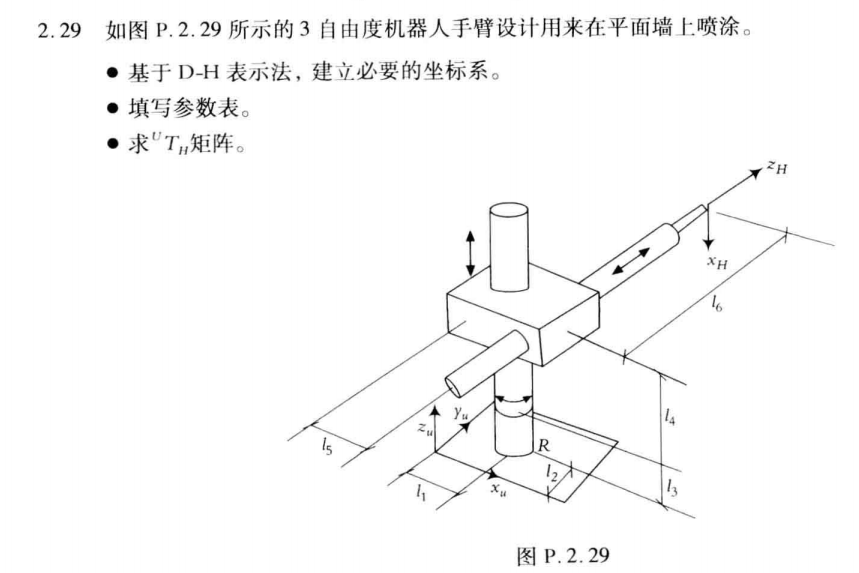
2.(习题2.29)
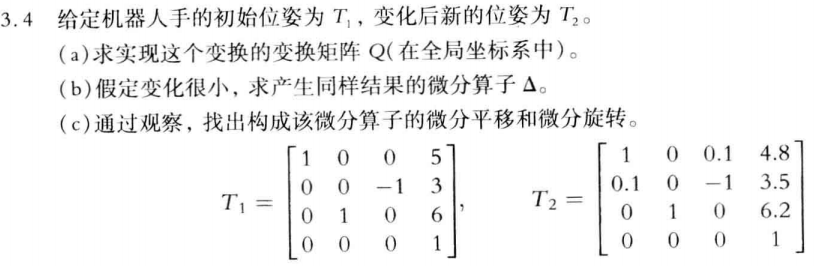
3.(习题3.4)
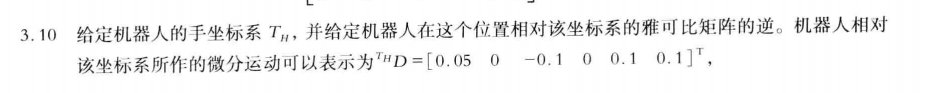
4.(习题3.10)
五、分析题13'

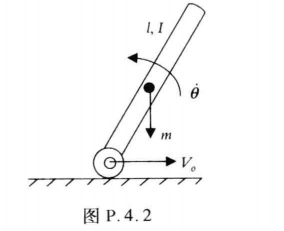
(参考习题4.2)

如P.4.2图所示,连杆固连在滚轮上,滚轮的质量可忽略不计。

(a),计算质心速度

(b),计算连杆的总动能
六、应用题13'

(参考习题5.4)

要求用一个5次多项式来控制机器人在关节空间的运动,求5次多项式的系数,使得该机器人关节用3s由初始角0°运动到终止角75°,机器人的起点和终点速度为0,初始加速度和终点加速度均为10°/²。

相关推荐
飞Link4 小时前
灵巧手是什么?从机械结构、驱动方式到控制原理,认识机器人的精细操作能力
人工智能·python·机器人
mechanical_expert4 小时前
以SILVERTHIN SC047CP0为例计算等截面薄壁轴承摩擦损耗和启动扭矩
人工智能·机器人
wangxiaoxuan2179 小时前
移动操作机器人如何协同:底盘、升降、机械臂与资源约束
机器人·科沃斯八界
天树星智源1 天前
记忆该记「赔率跳变」:机器人长时程十连任务,事件记忆 88.0%,删掉失败记录只剩 1.7%
论文阅读·人工智能·机器人
kyle~1 天前
因子图优化(Factor Graph Optimization)
c++·算法·机器人·传感器
硅谷秋水1 天前
MorphMimic 方法分析
人工智能·机器学习·计算机视觉·机器人
万俟淋曦1 天前
[ROS 系列学习教程] 建模与仿真 - 使用 ros_control 控制六轴串联机械臂
人工智能·ai·机器人·ros·机械臂·robotics·具身智能
wangxiaoxuan2172 天前
机器人软件系统全景:感知、定位、规划、控制与决策如何协作
机器人·科沃斯八界
wangxiaoxuan2172 天前
理解 MoveIt:机器人状态、规划场景和规划流水线
机器人·科沃斯八界·机械臂控制
蓝天居士2 天前
ROS2从入门到精通(10)
机器人·ros·ros 2