[机器人] ROS2 TF的说明以及如何实现坐标系可视化

TF的静态坐标系代码实现可以参考鱼香ROS:

https://www.bilibili.com/video/BV1YesXeoEGd?spm_id_from=333.788.videopod.sections\&vd_source=21bade290fd59e6f904e1b6771b72b32

《ROS 2机器人开发从入门到实践》5.2Python中的手眼坐标变换

其中有这么个例子,不太明白坐标转换坐标为什么是这样的,查了相机坐标系后自己有个理解:
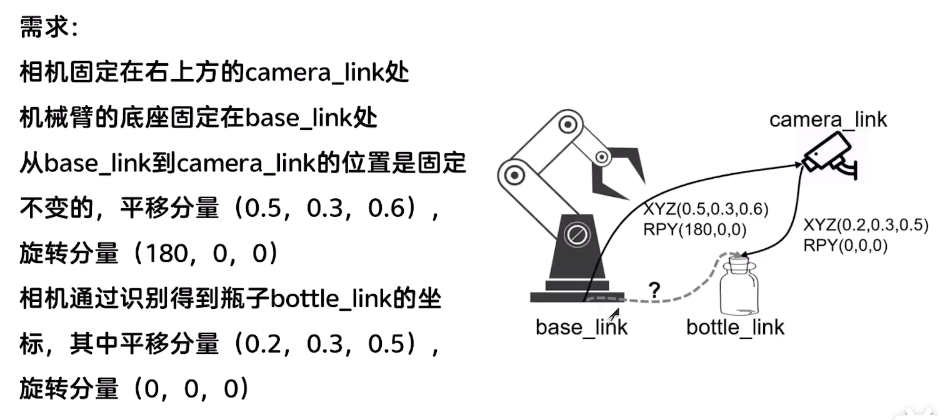
这个旋转分量是不清楚的

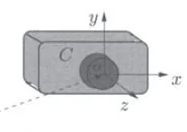
查了相机坐标系的定义:
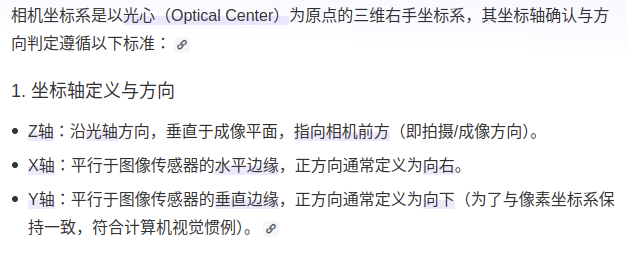
我们这个例子里为什么是(180, 0,0)

我理解是相机正常是镜头朝上放置的,那么

z轴是向上,x轴是向右,y轴根据笛卡尔坐标系是向里边的

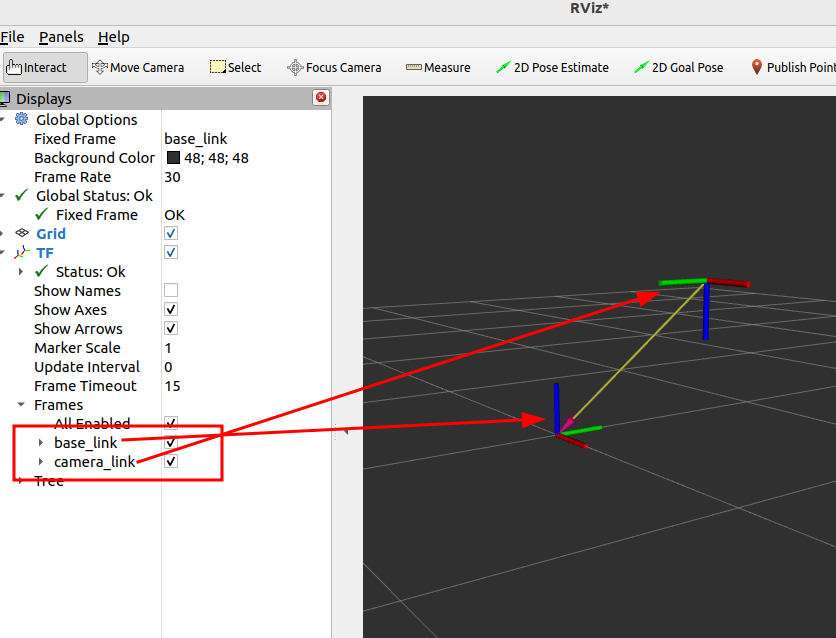
这里绕X轴转了180度,相机就朝下了,其坐标系是这样的(红绿蓝分别代表xyz)
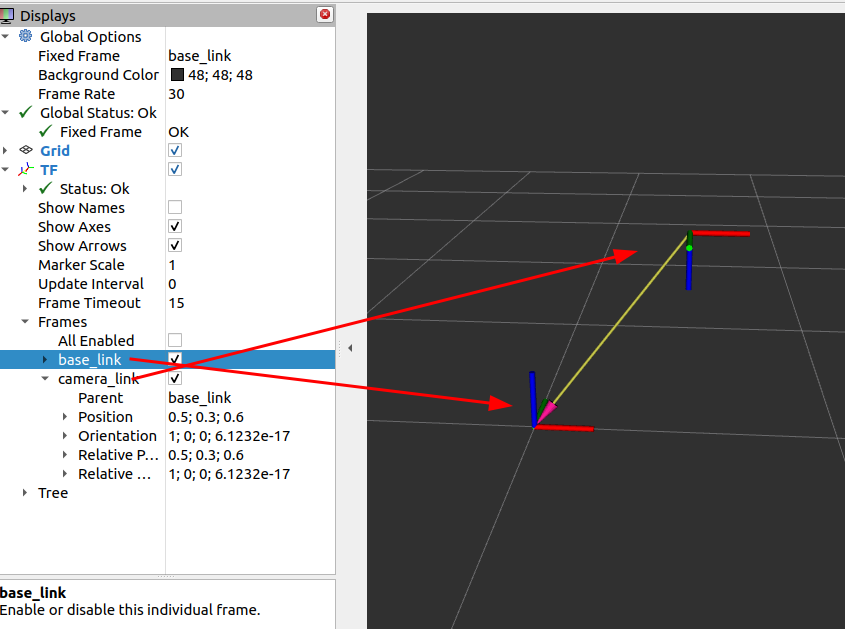
鱼香ROS的图也有点不准确

姑且这么理解吧

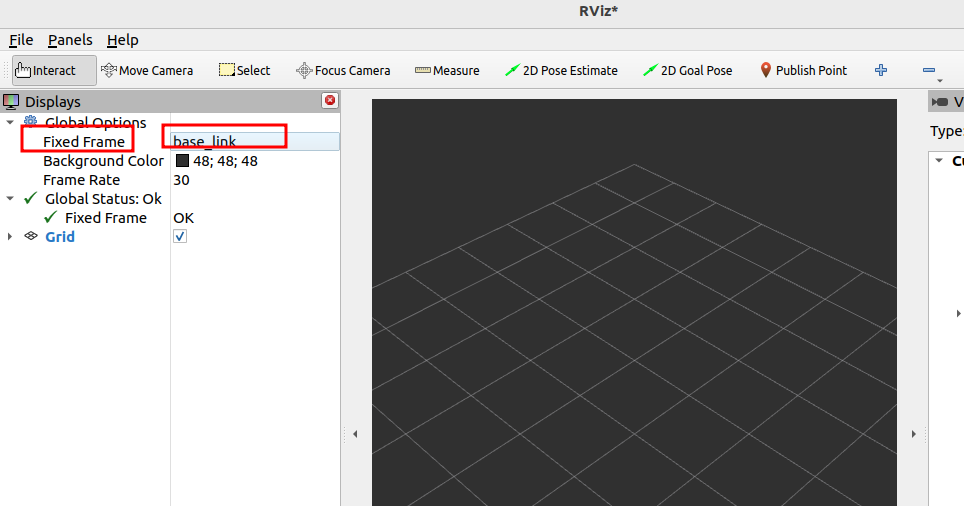
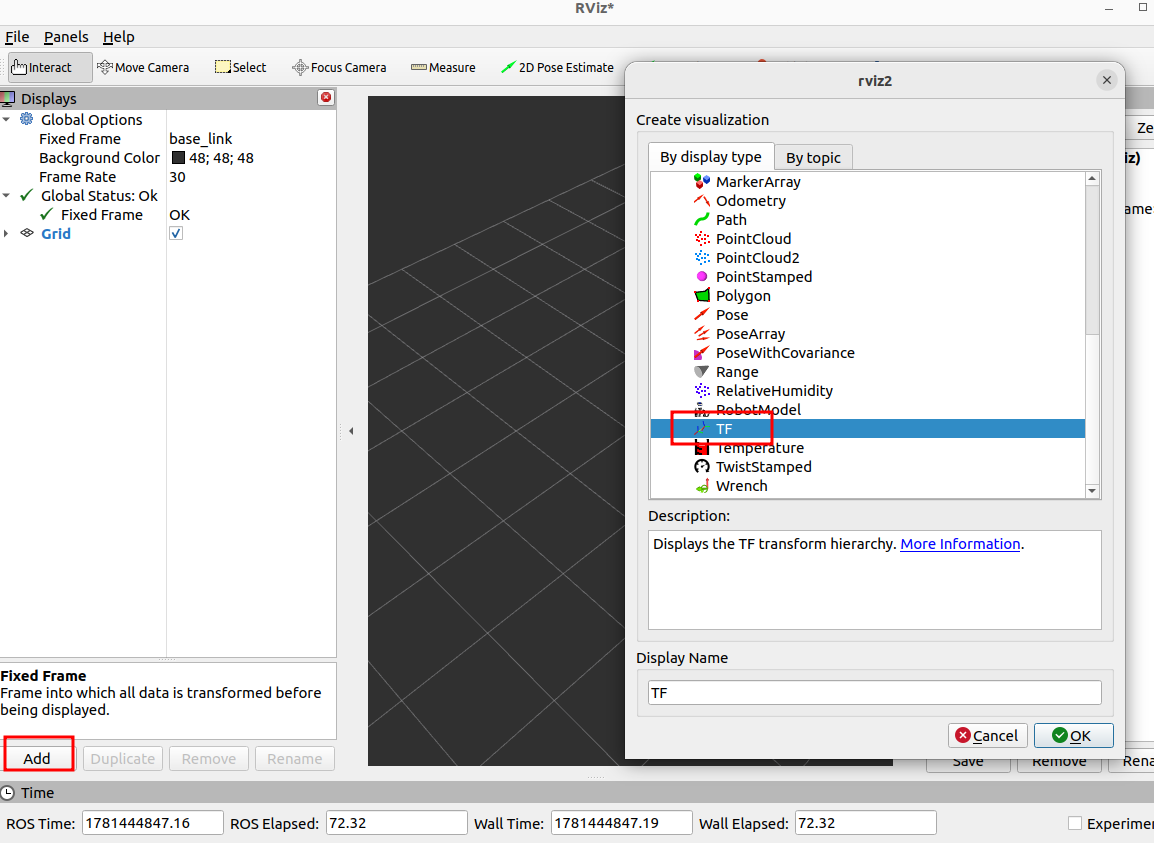
可视化怎么做出来的

首先输入命令

复制代码
ros2 run rviz2 rviz2

把相应坐标系的√去掉哪个坐标系就会消失

相关推荐
鲁邦通物联网1 小时前
机器人梯控到站状态机设计:楼层匹配、事件时序与任务判断
人工智能·机器人·机器人梯控·agv梯控·非侵入式采集·机器人乘梯·机器人自主乘梯
极客互动API3 小时前
企业微信 API 二次开发:外部群机器人能力边界与实战指南
机器人·企业微信·企业微信二次开发·企业微信api·企业微信sdk·企业微信ipad协议
瓶瓶持续学习中4 小时前
物理AI与具身智能的技术架构区别:从空间建模到机器人动作执行
人工智能·机器人
zkk95272 天前
【机器人动力学】(四):动力学回归与最小参数集
机器人·动力学辨识·最小参数集
wechatbot8882 天前
企业微信外部群聊自动回复机器人开发实战
微信·机器人·企业微信·企业微信scrm·企业微信二次开发·企业微信api
wangxiaoxuan2173 天前
如何设计机器人 API:类型、单位、坐标系与失败语义
机器人·科沃斯八界
深蓝学院3 天前
机器人控制算法 MPC 的预测模型从哪来?完整公式推导
机器人·强化学习·机器人控制
蓝天居士3 天前
ROS2从入门到精通(13)
机器人·ros·ros 2
蓝天居士3 天前
JY61P认识、学习与实战(3)
机器人·嵌入式·传感器
feasibility.3 天前
399美元桌面机器人Doly:可爱电子宠物+树莓派开源平台,但不能像ChatGPT那样聊天
机器人·开源·嵌入式·树莓派·diy·桌宠