通过iiQWorks.Sim软件配置kuka机械臂的外部轴
控制柜类型:KR C5 midsize-2,
系统版本为:iiQKA.OS2 (KSS 9.2.2)
KSS 9.2.2的版本对应的iiQWorks.Sim 1.2.3版本的软件。
软件需要获取授权或者申请试用版。
软件下载地址:https://www.kukacenter.com/soft/21#h_3780850022851733812885757
一、打开软件
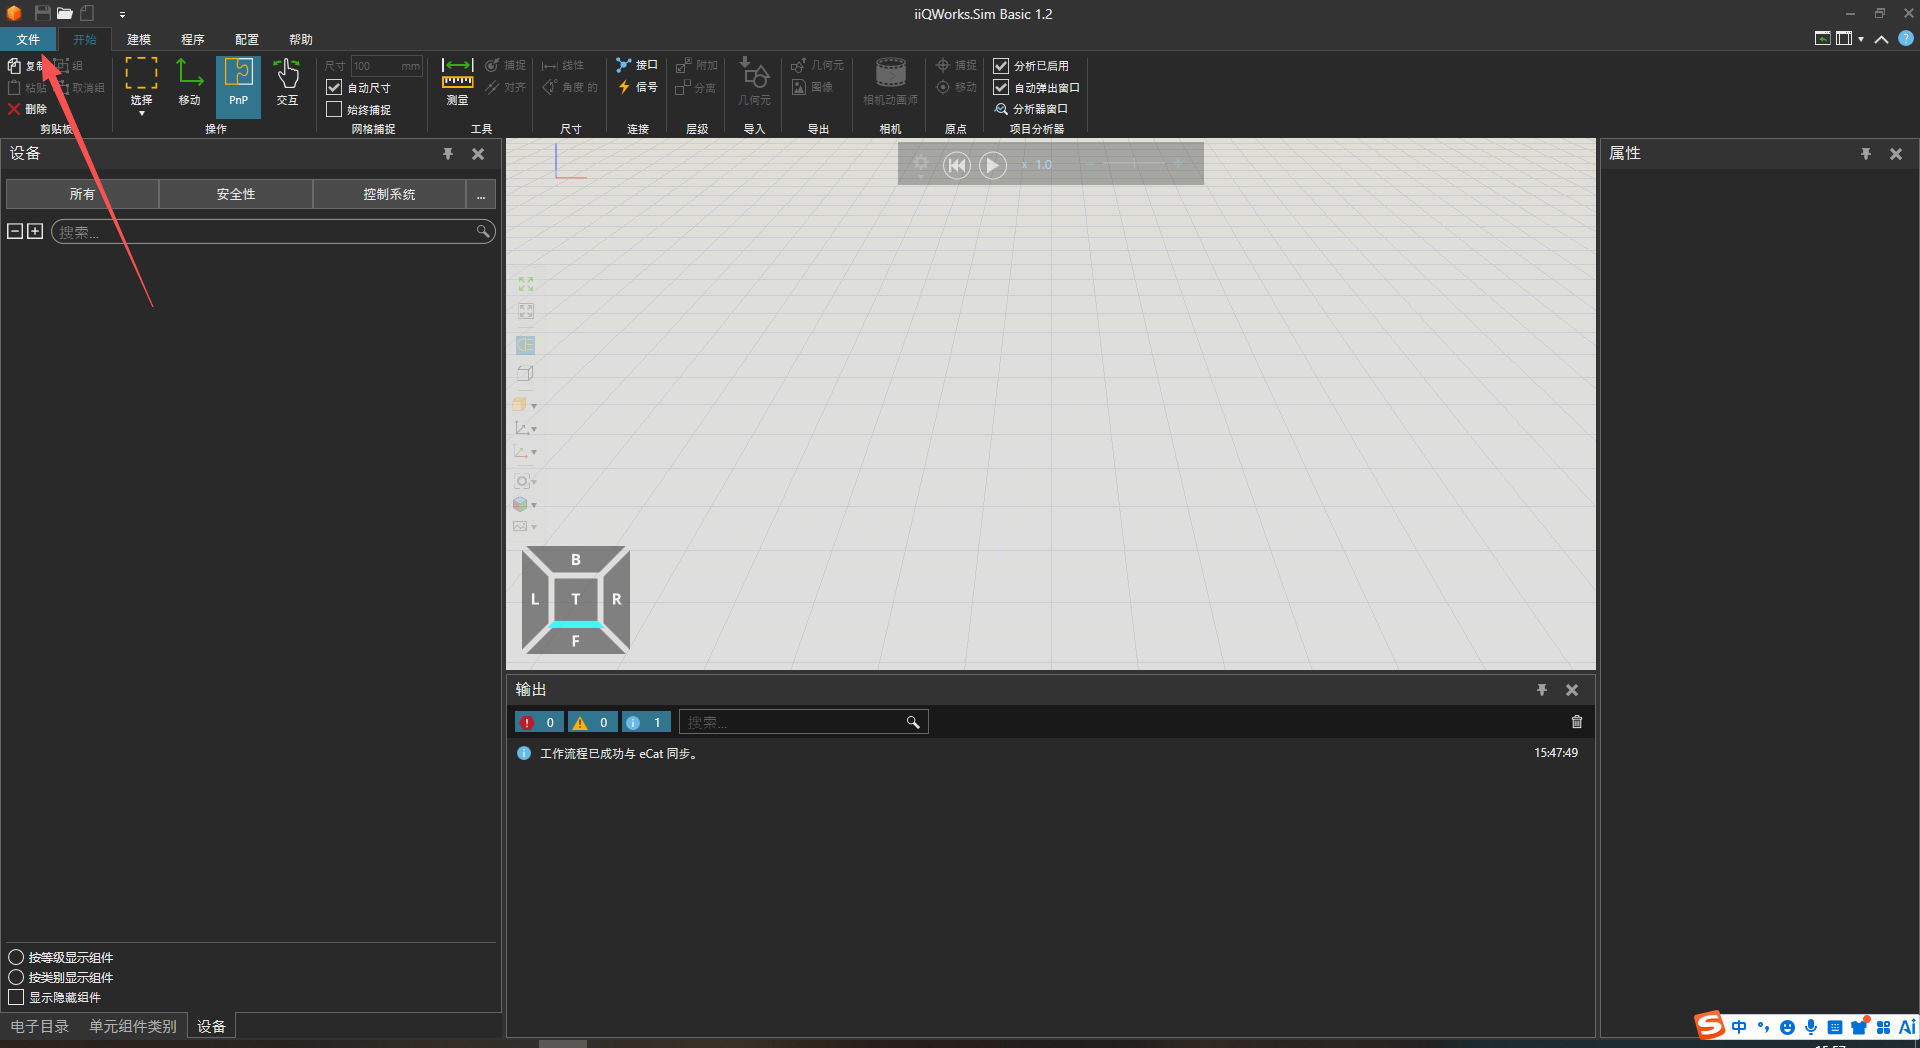
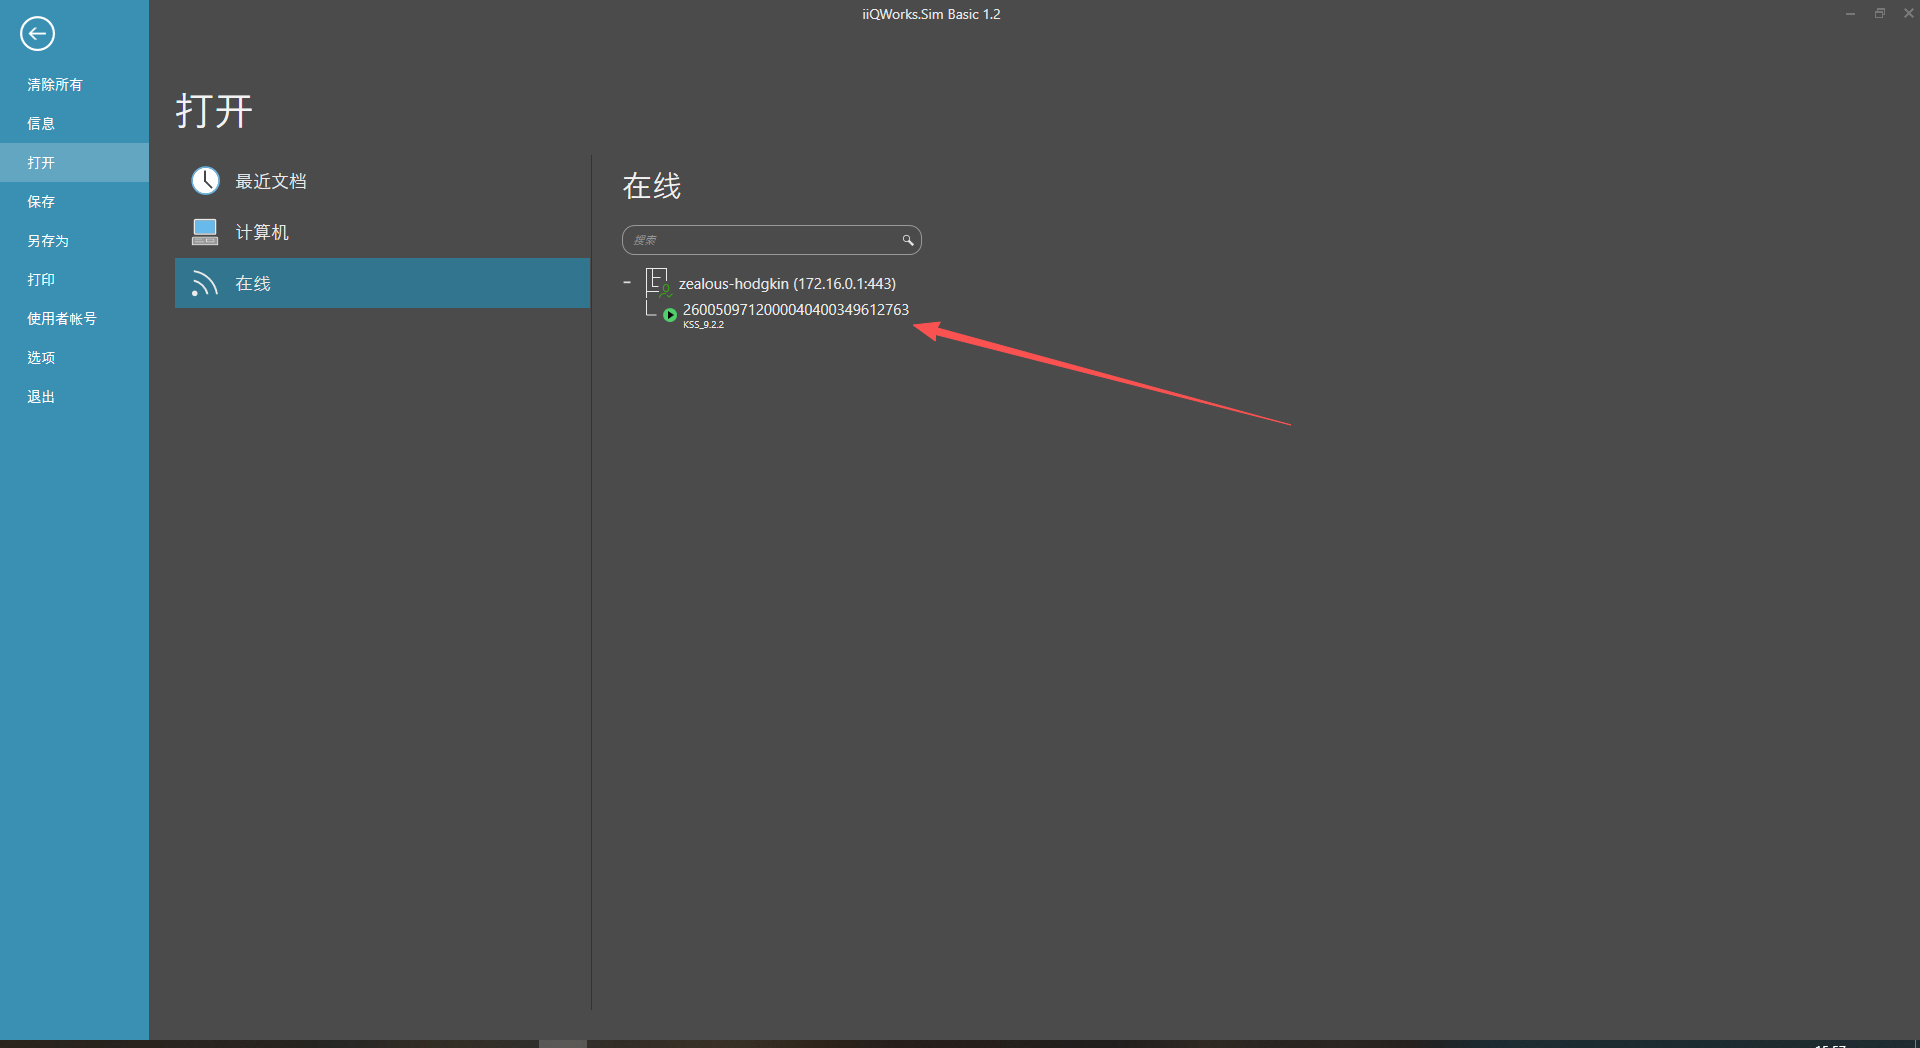
点击左上角的文件 选项,选择左侧的打开 选项,选择在线 ,双击电脑所连接的机器人,登录管理员权限,在线成功。如下图所示:
二、配置
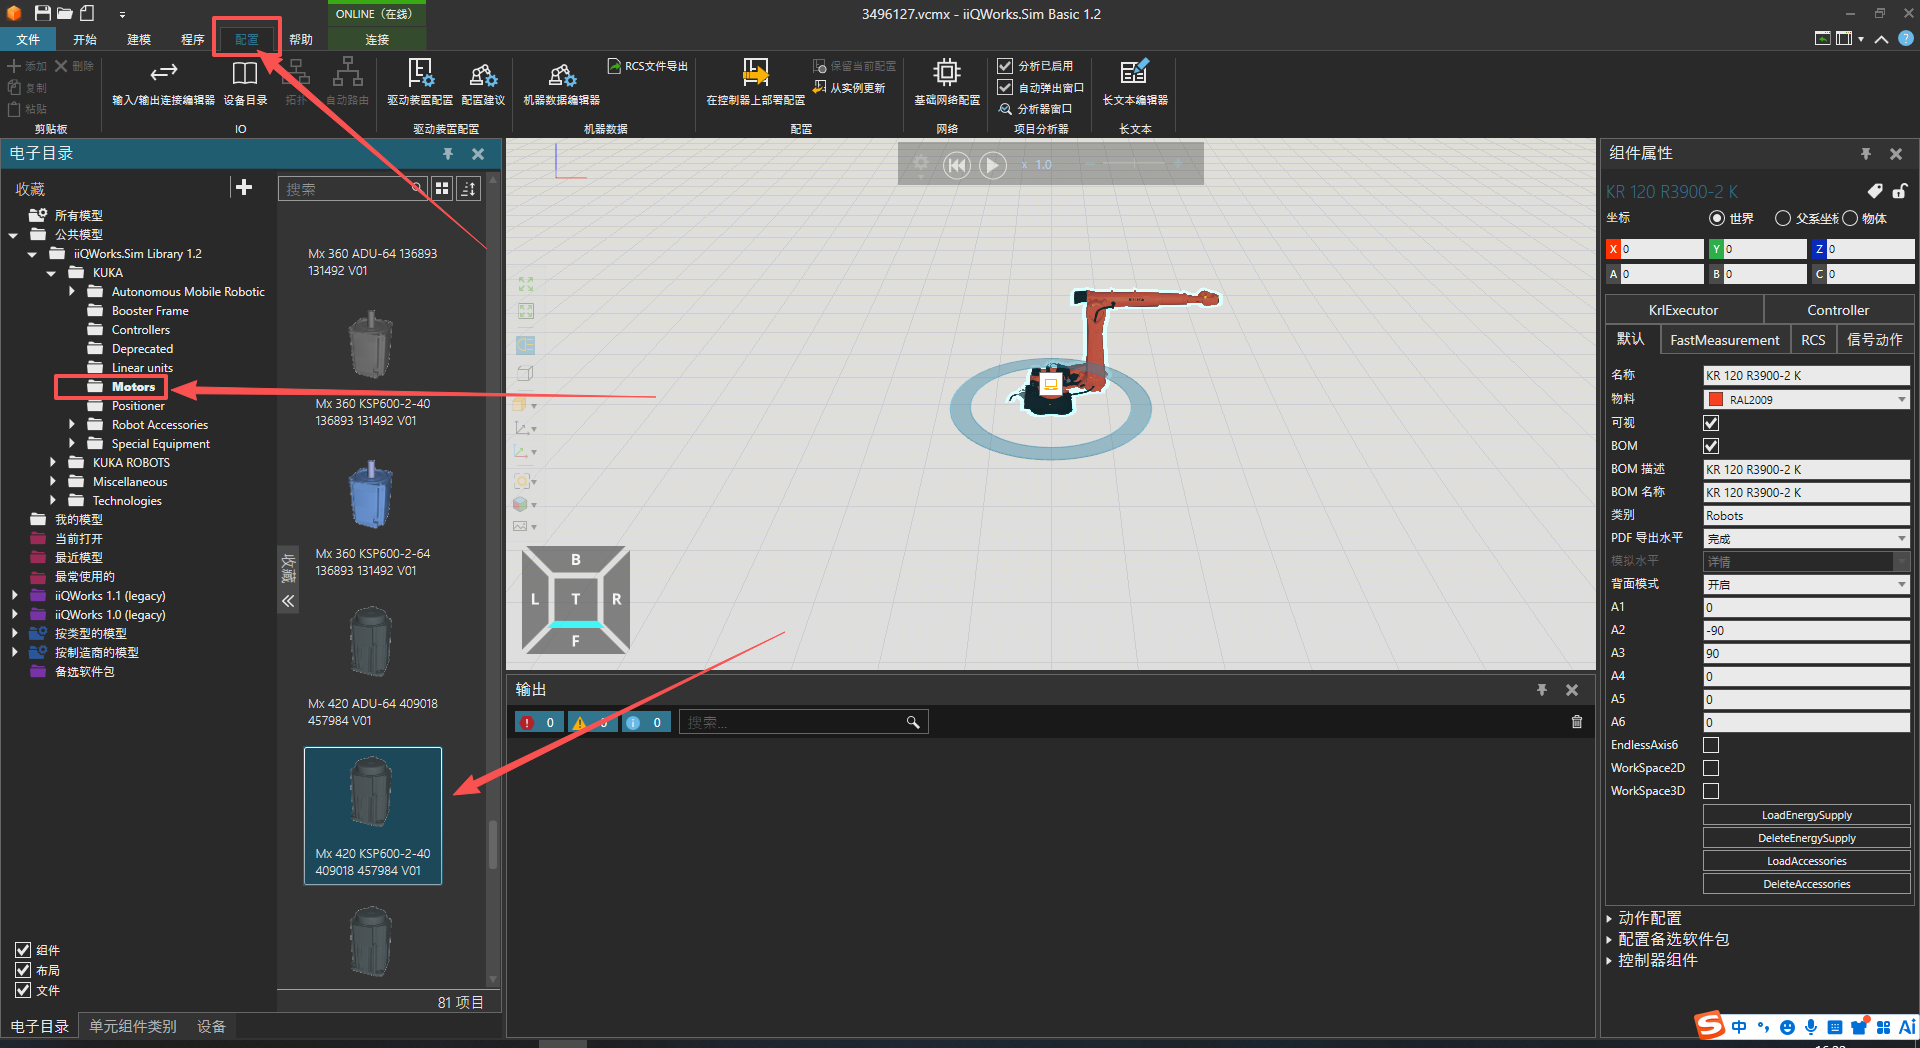
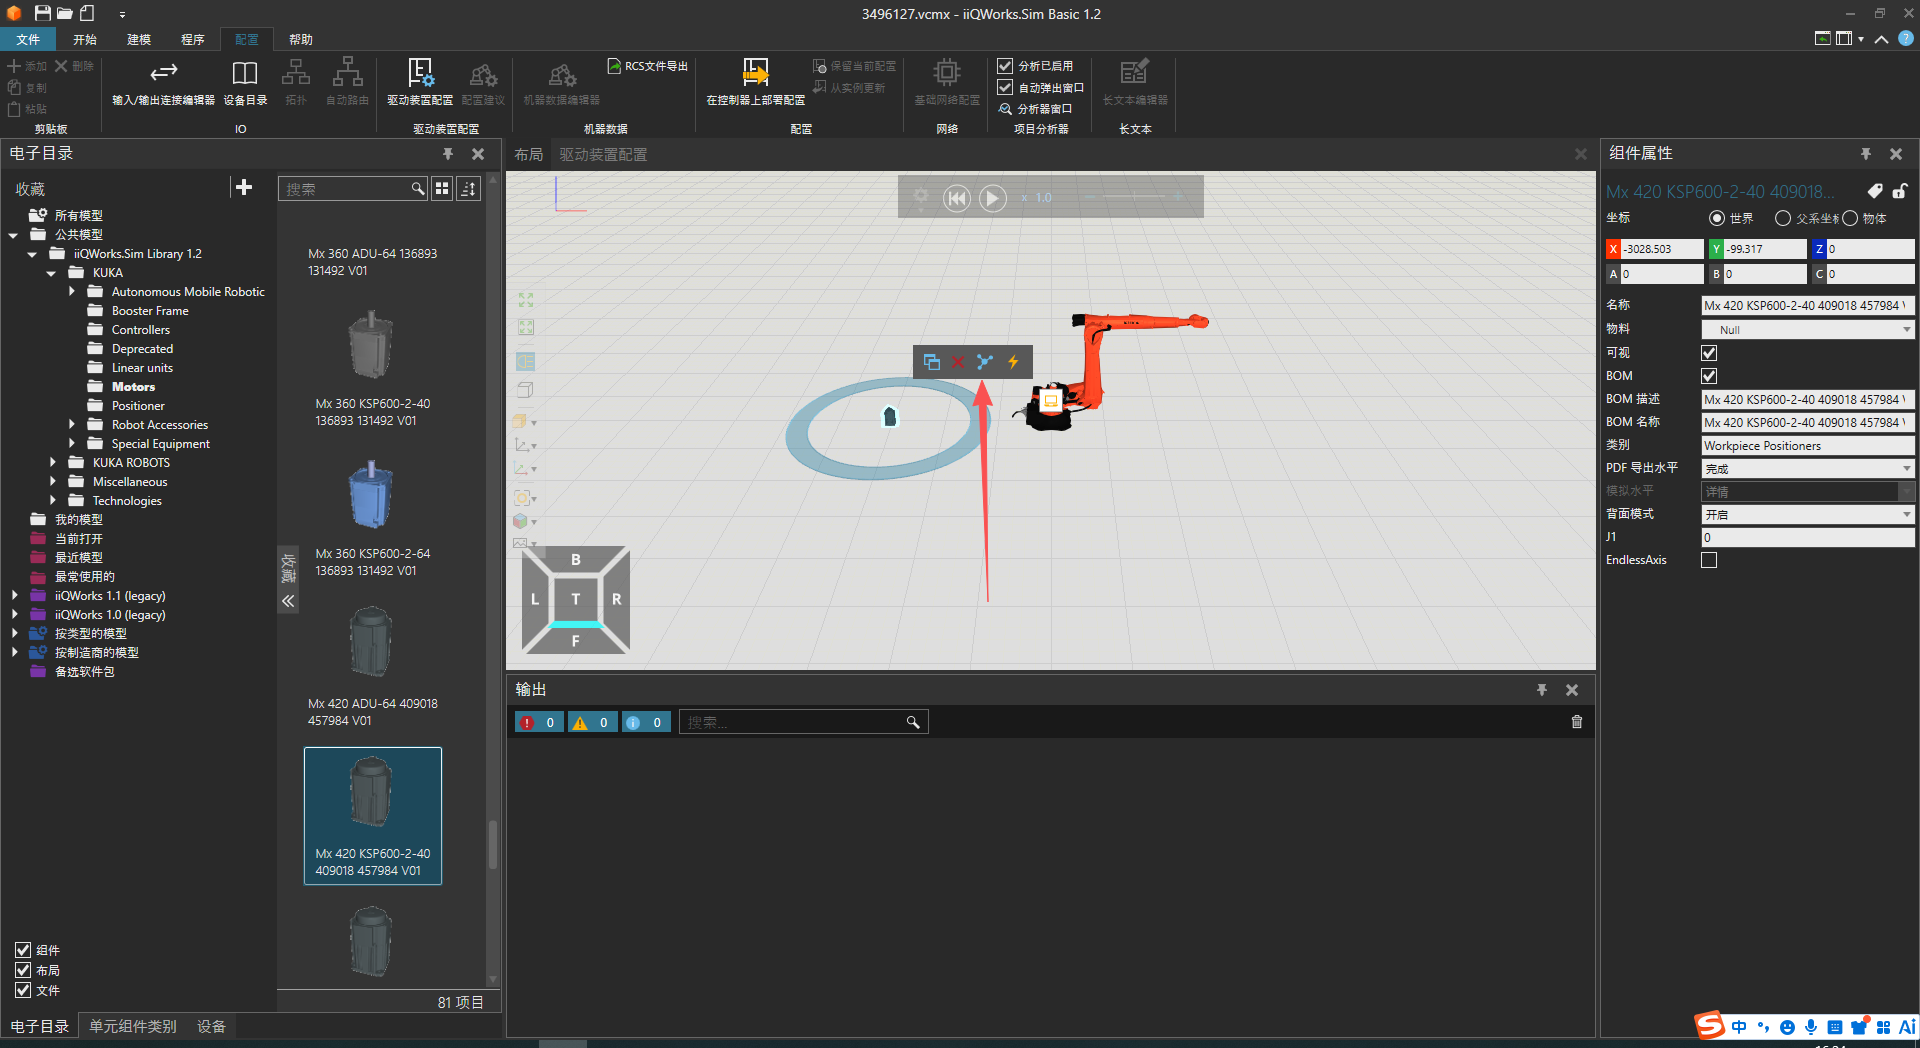
点击上方的配置 菜单,左侧的窗口选择电子目录 ,公共资源------KUKA------Motors ,我这里的电机是MF_420的伺服电机,双击右侧的电机,电机会被放置到布局图中。如下图所示:
三、将伺服电机与机器人系统连接
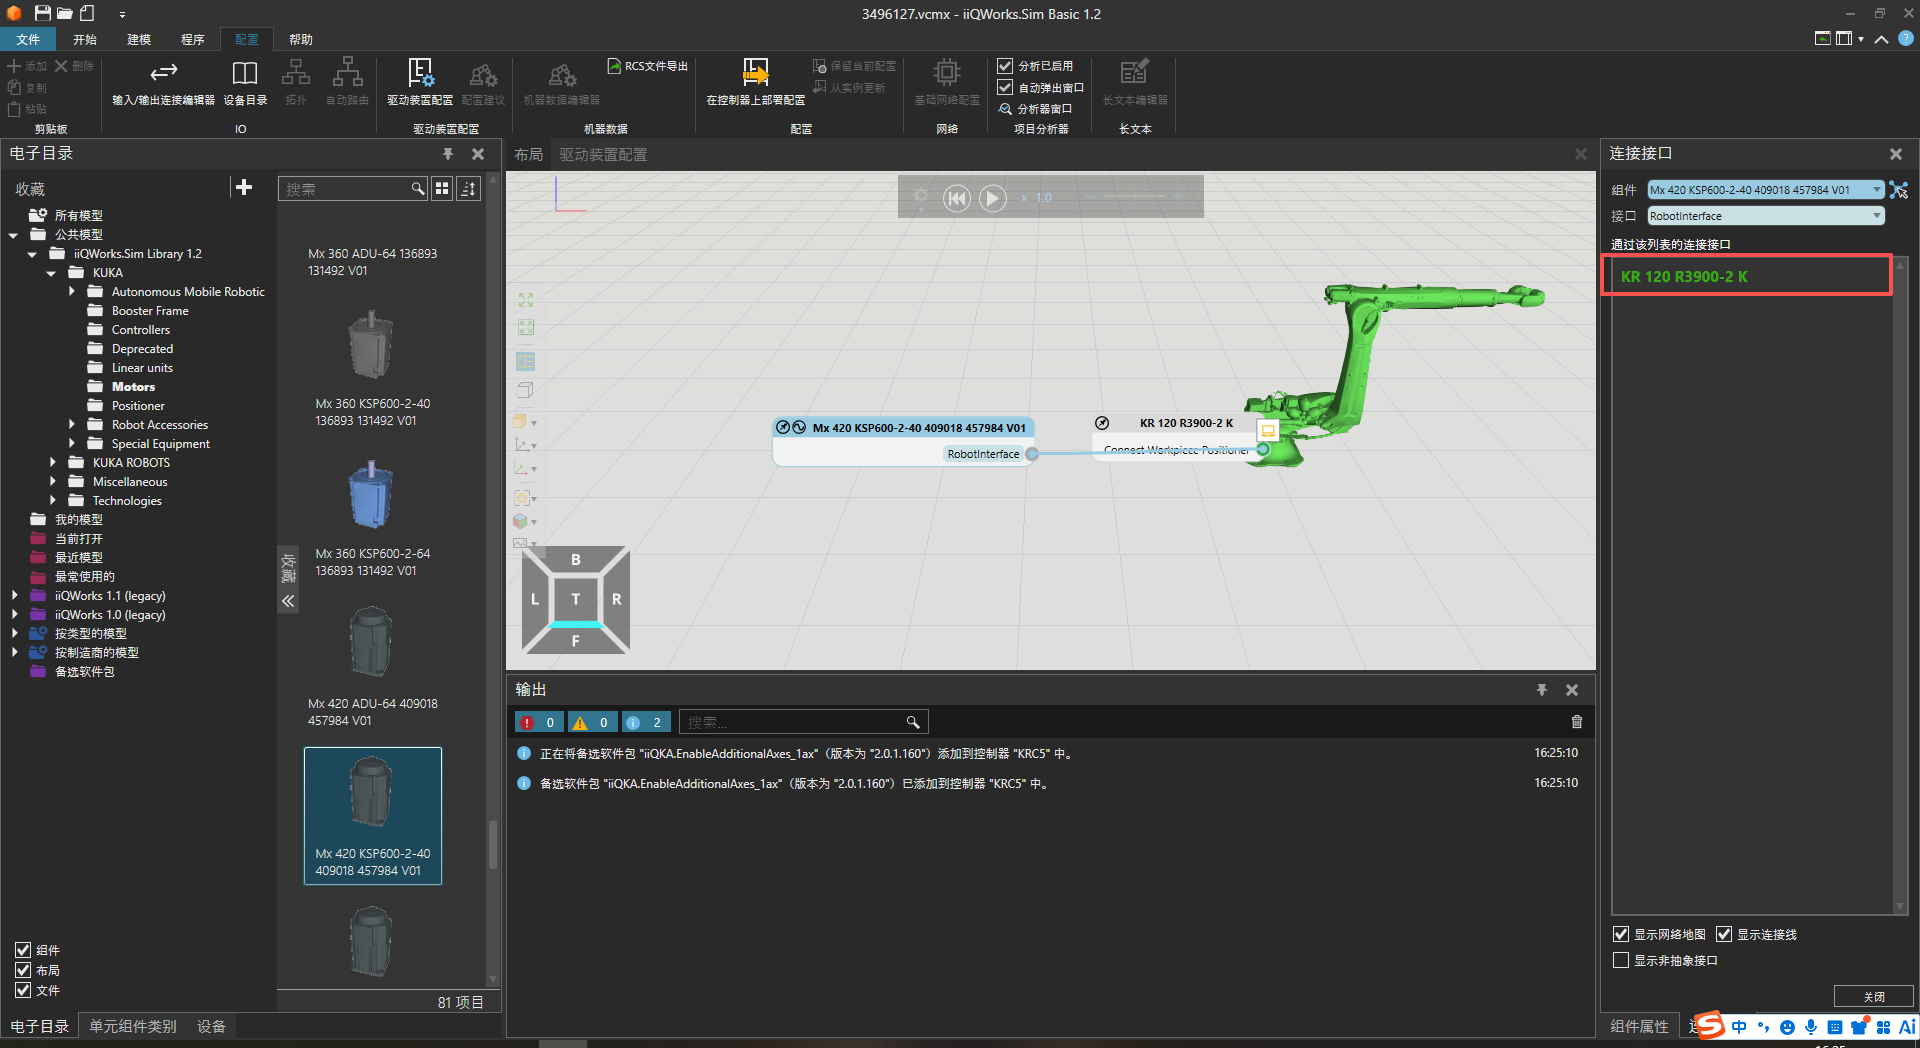
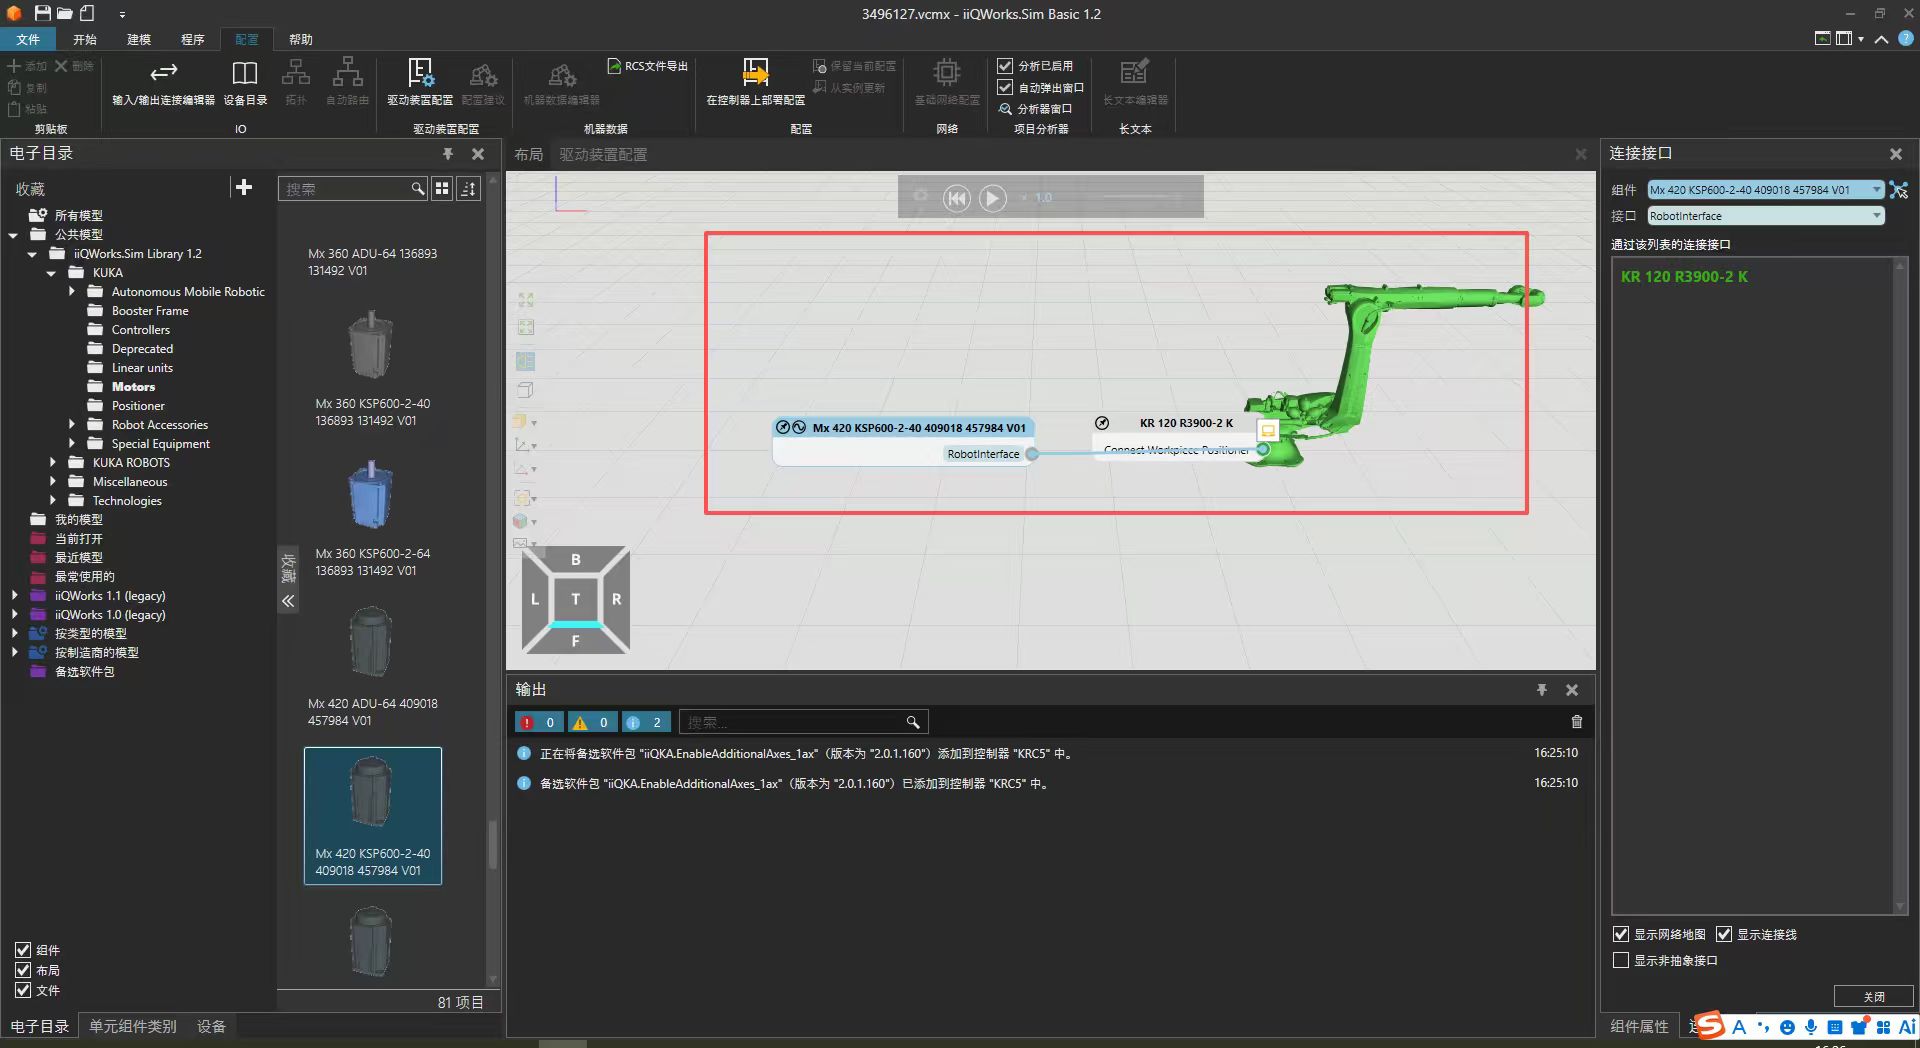
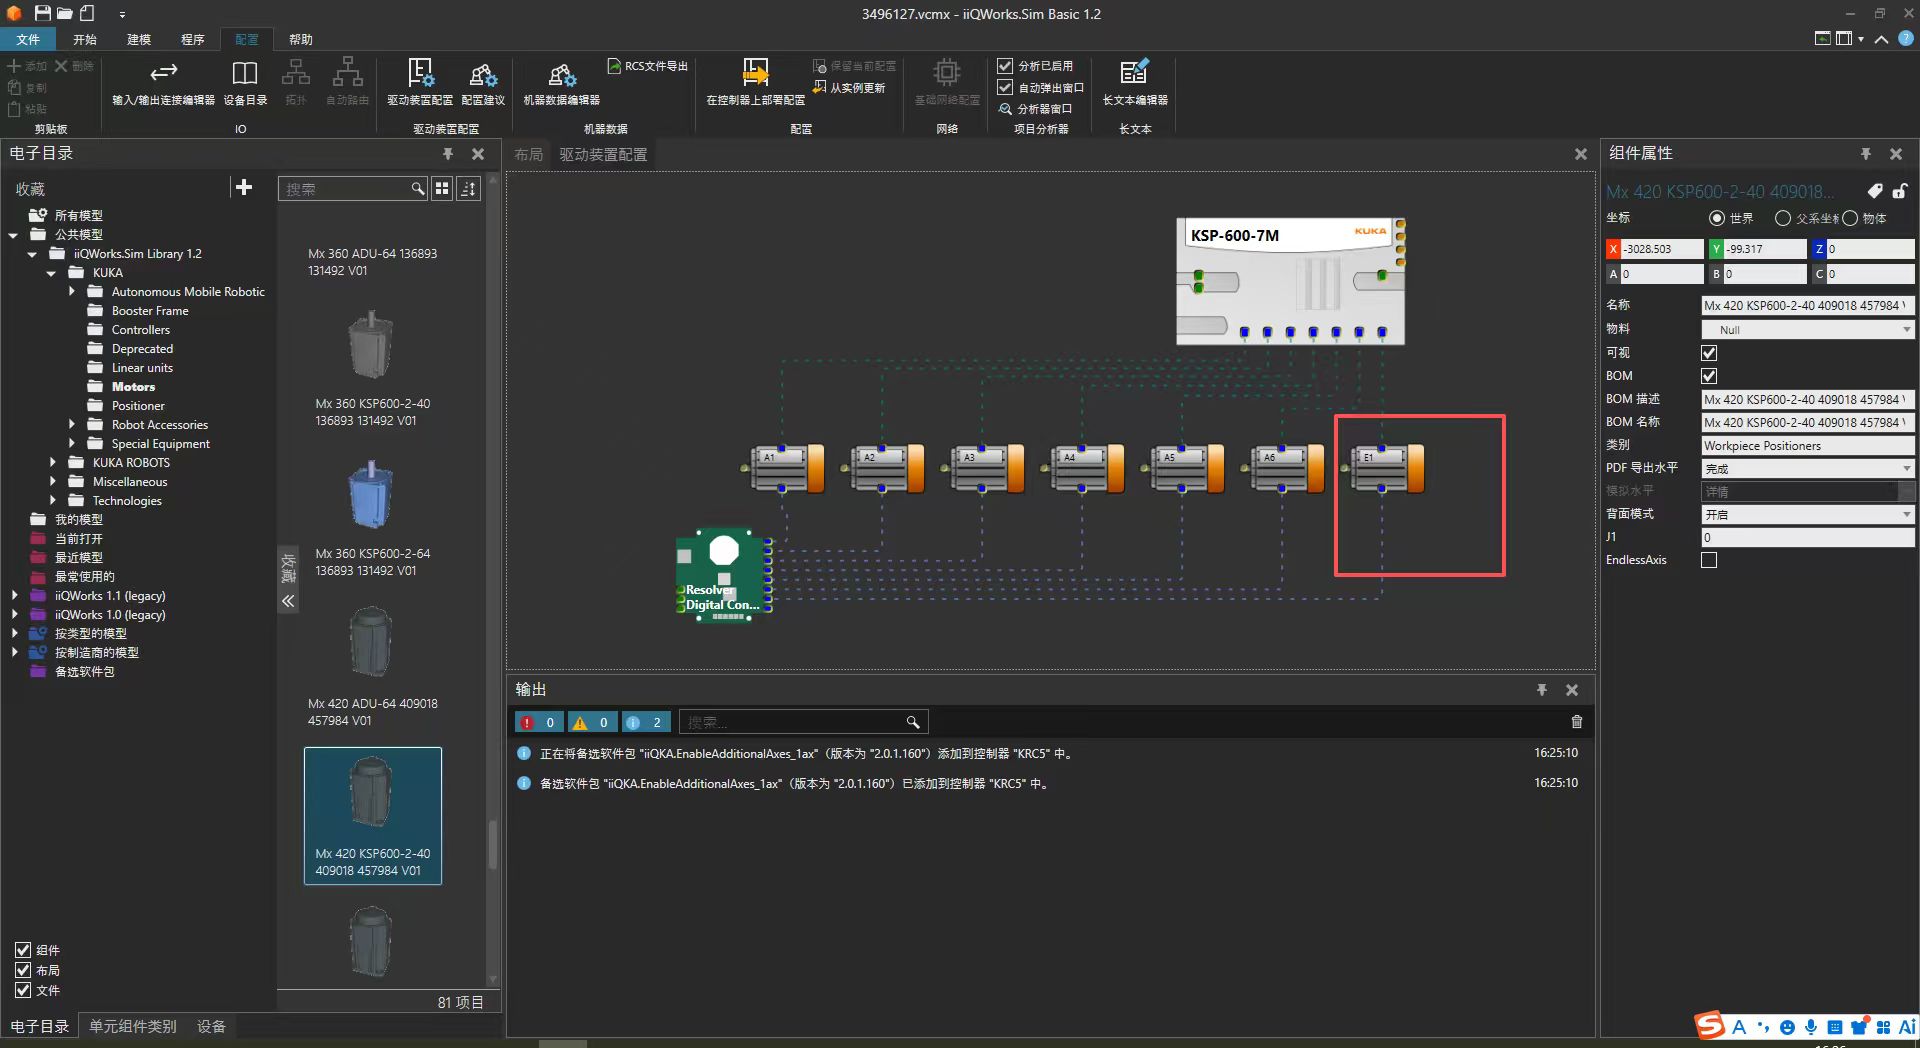
鼠标选中布局图中的伺服电机,右上方会弹出一个菜单栏,选中接口 选项,右侧会弹出一个连接接口 的窗口,直接选择机器人(我这里型号为KR120 R3900-2 K)伺服电机会和机械臂连接起来,或者直接用鼠标拖动接口连接到机械臂本体上。如下图所示:
四、配置外部轴电机的参数
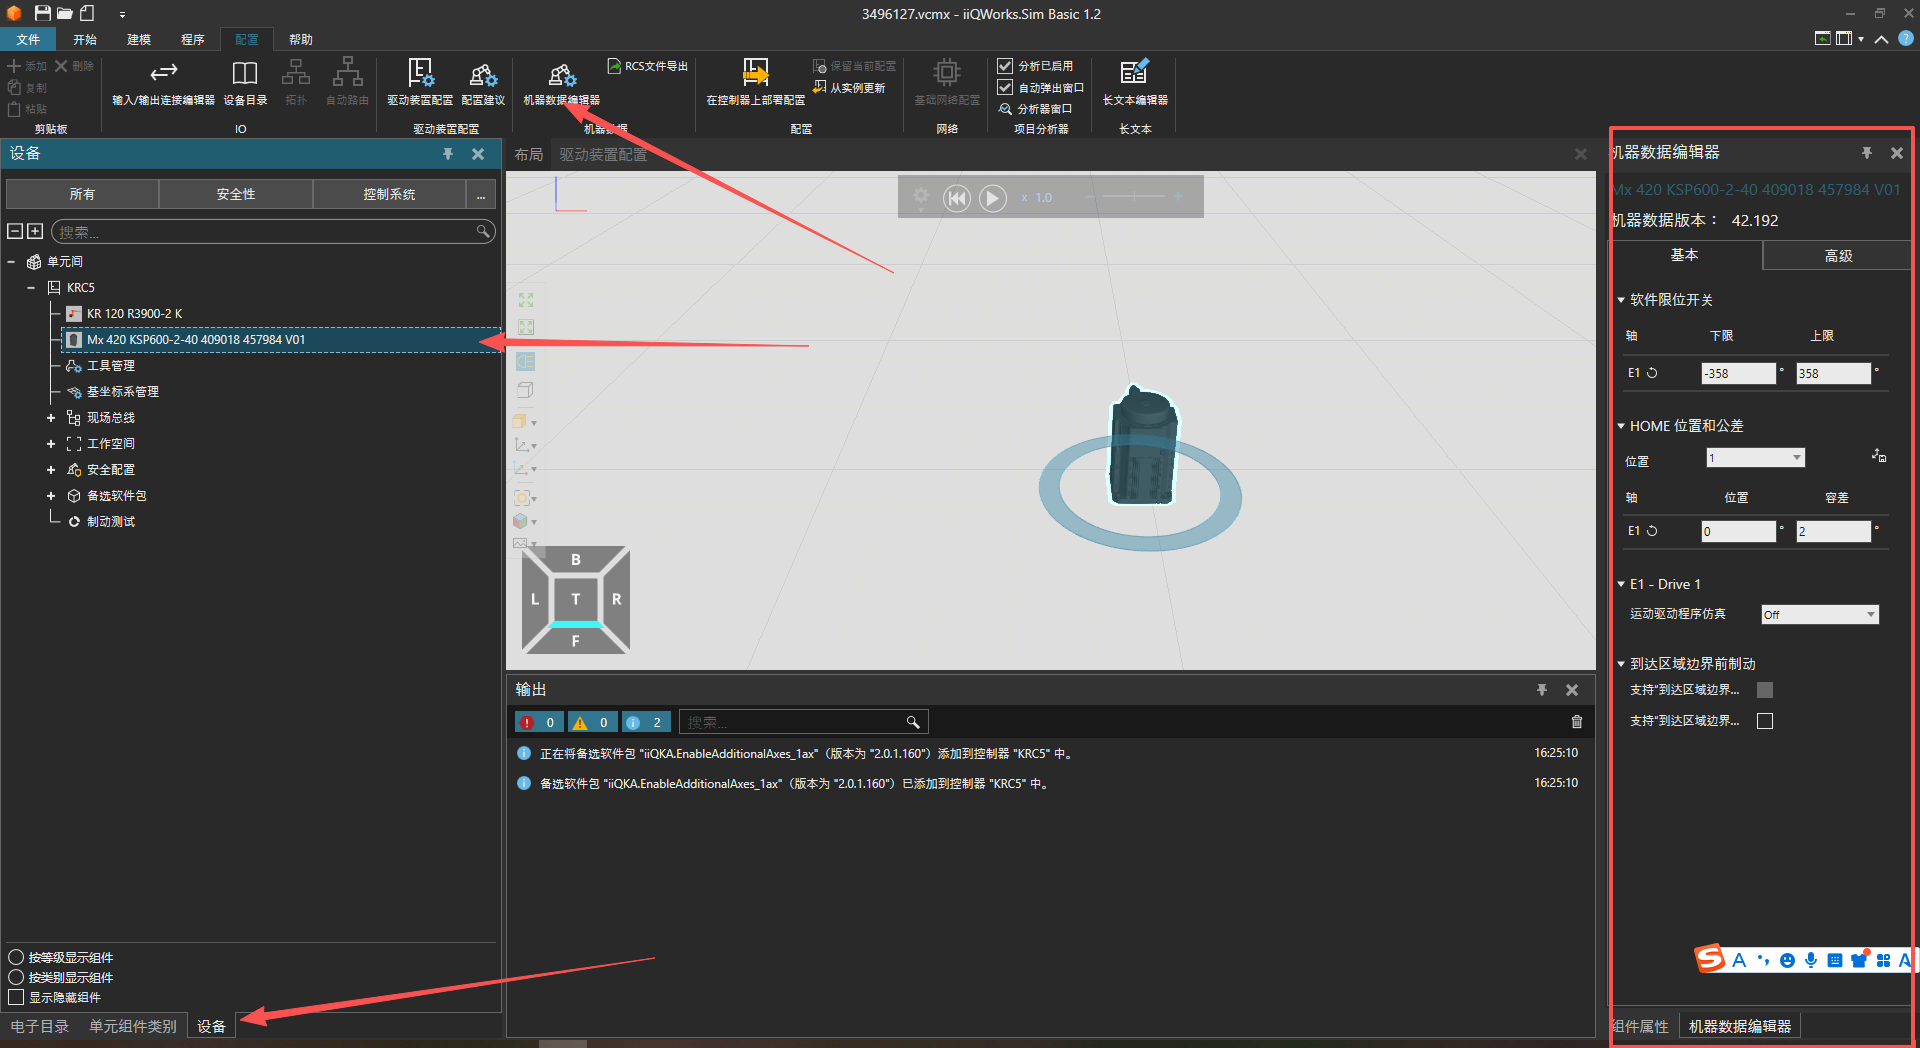
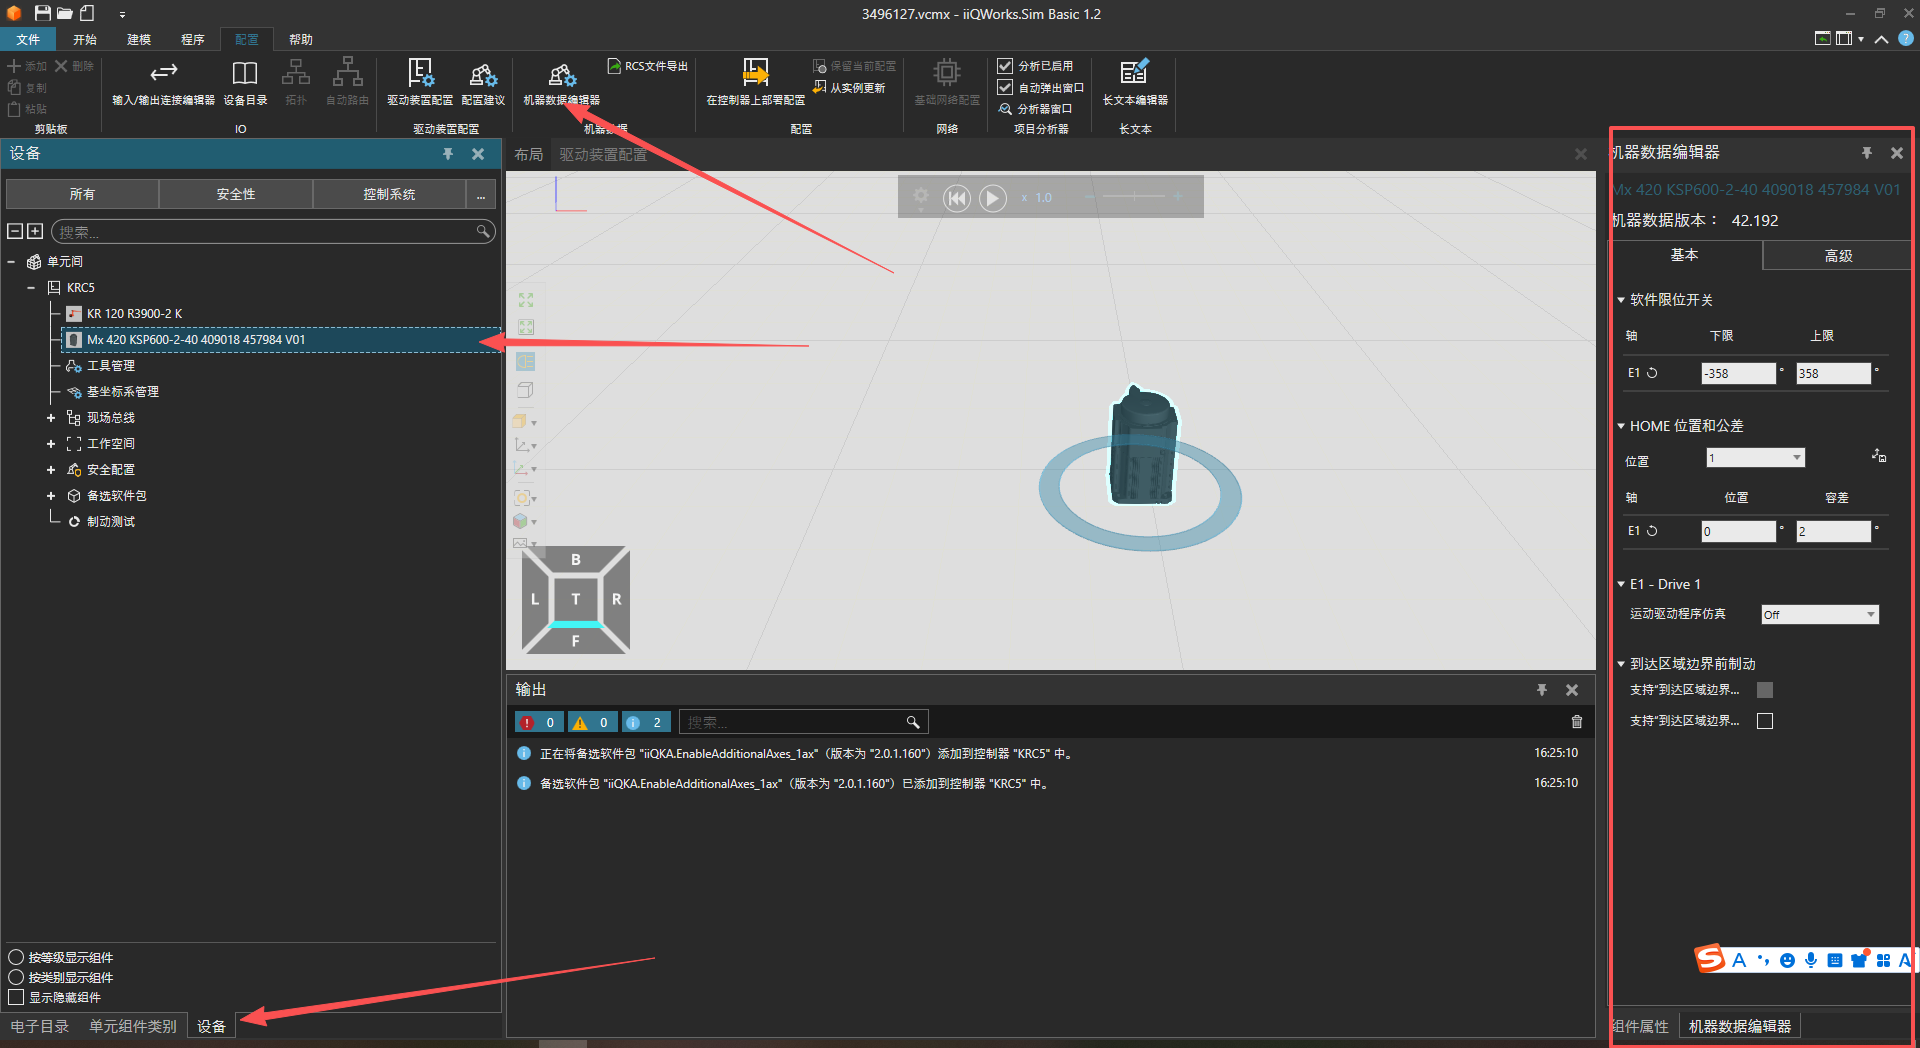
在左侧窗口的设备 栏中,选中已添加的外部轴电机型号,点击上方的机器数据编辑器 按钮,右侧将弹出机器数据编辑器 窗口。在此窗口中,可以对 E1 轴的上下限位等参数进行设定。如下图所示:
五、外部轴电机类型配置
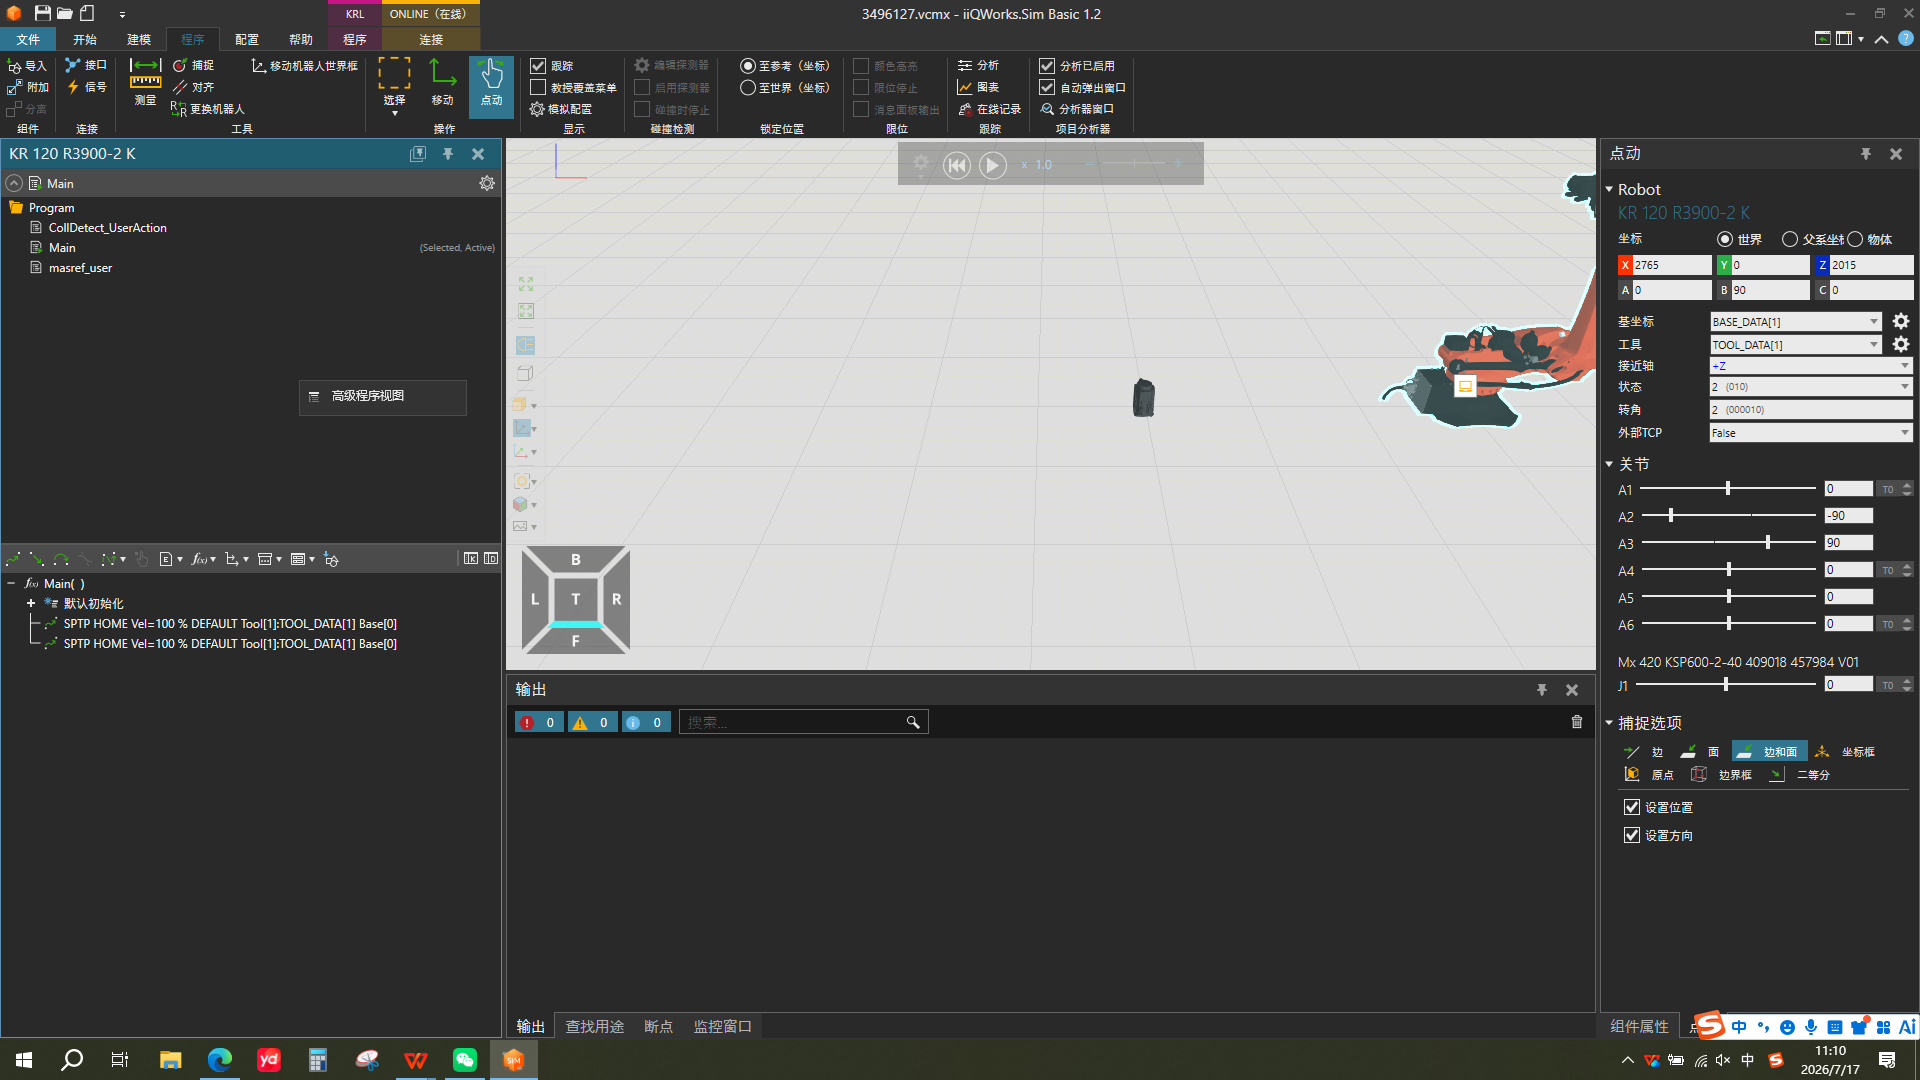
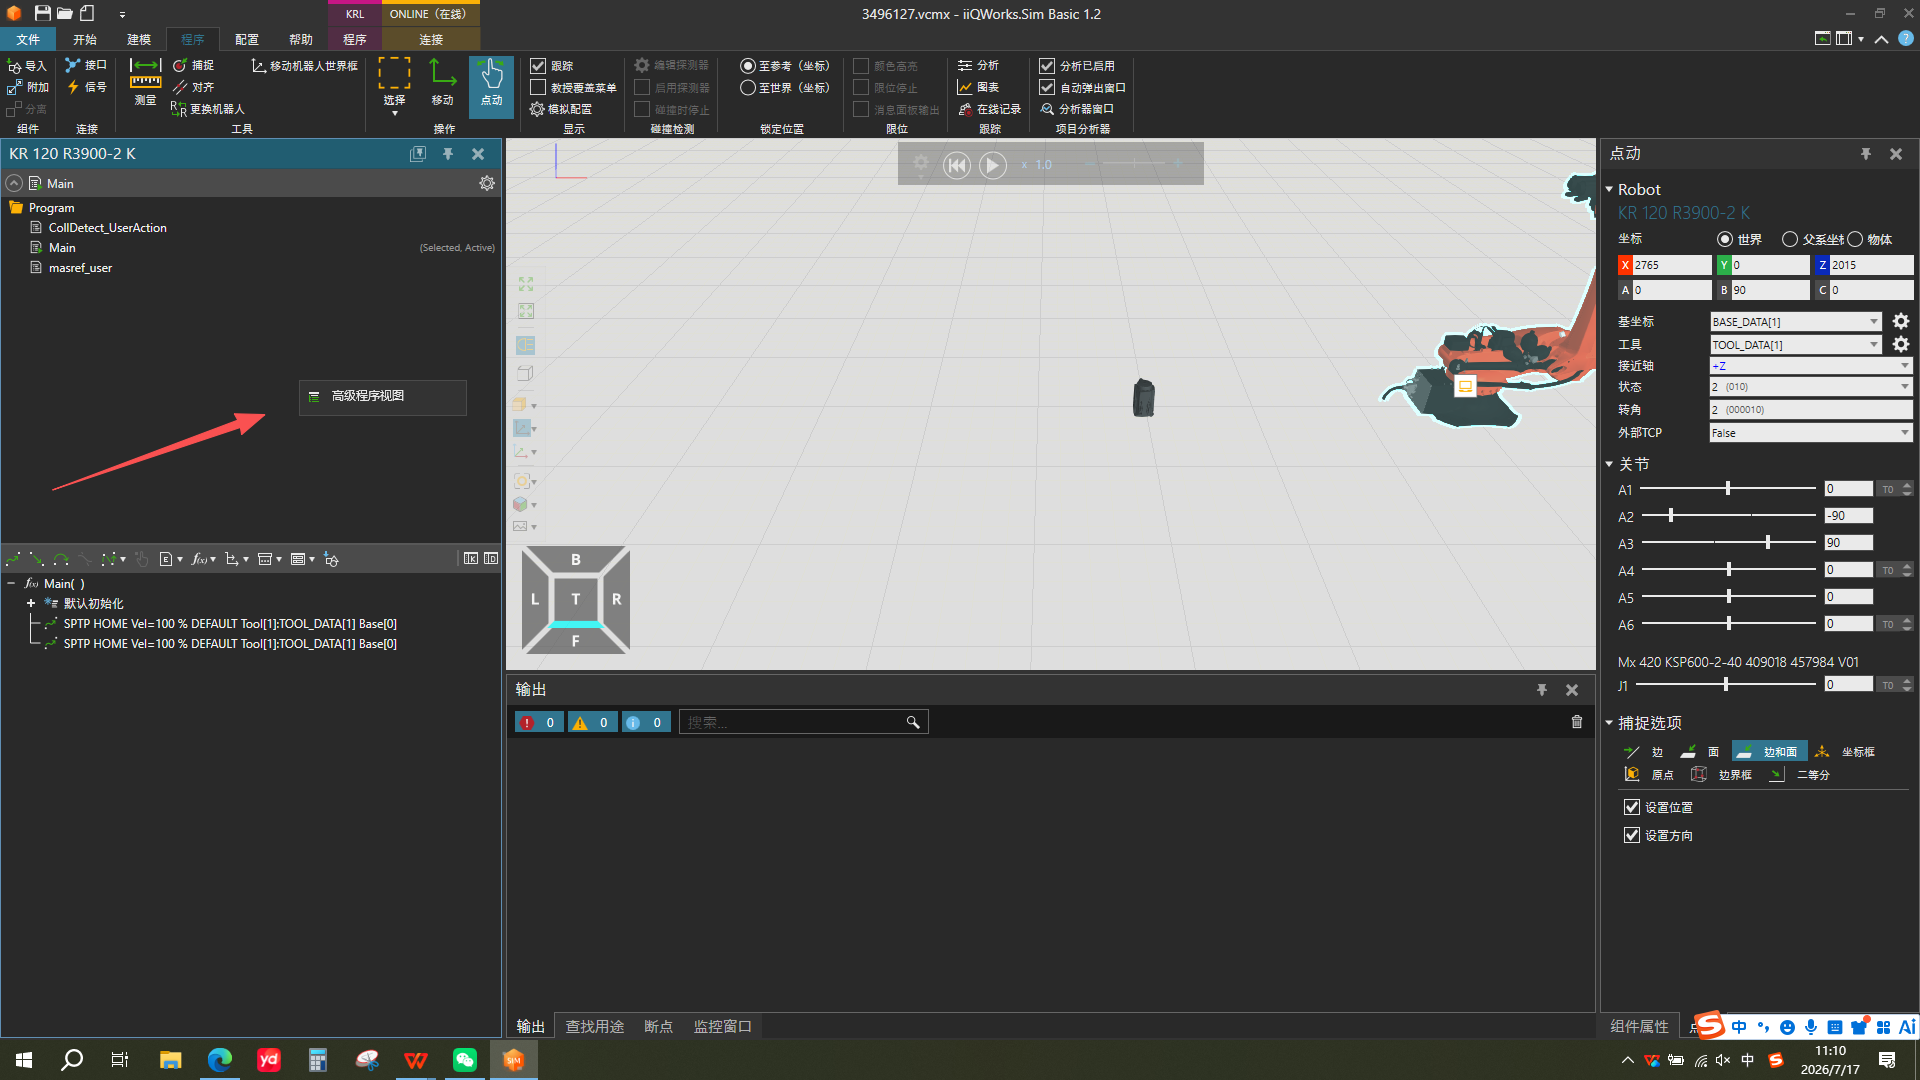
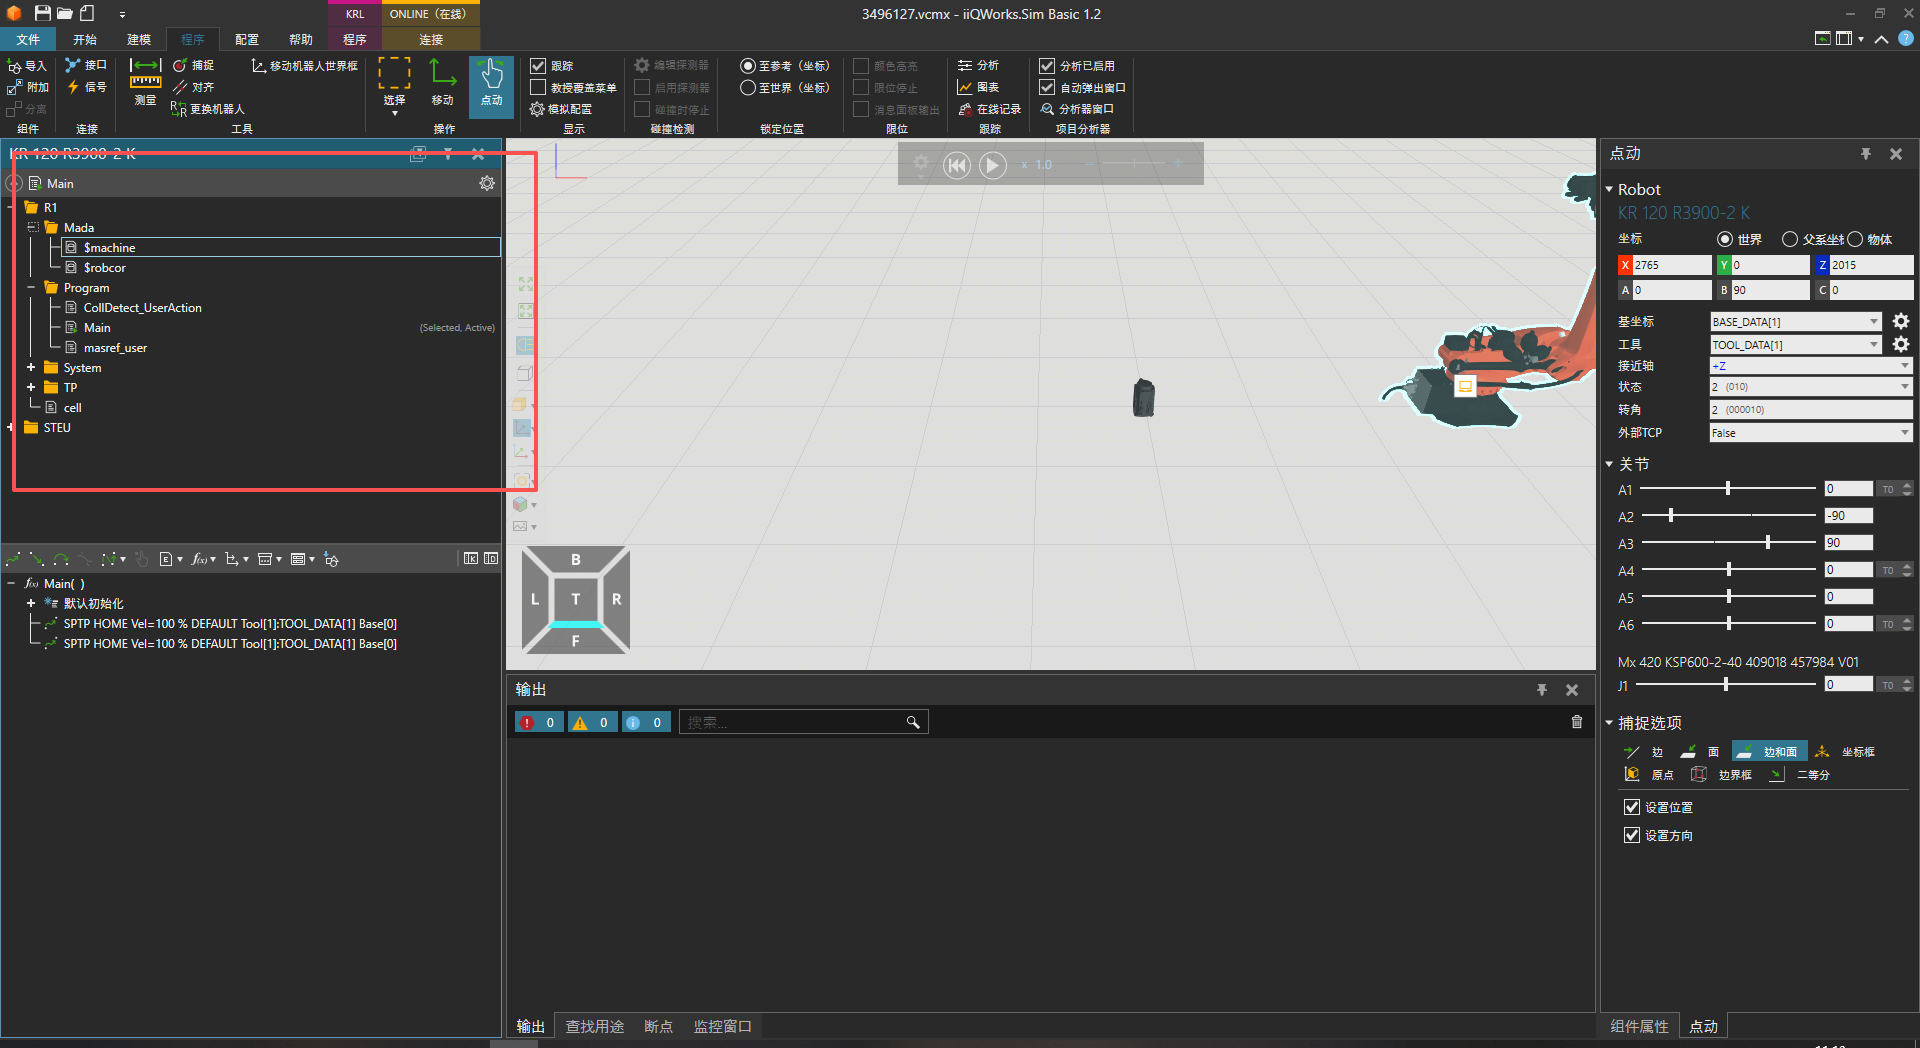
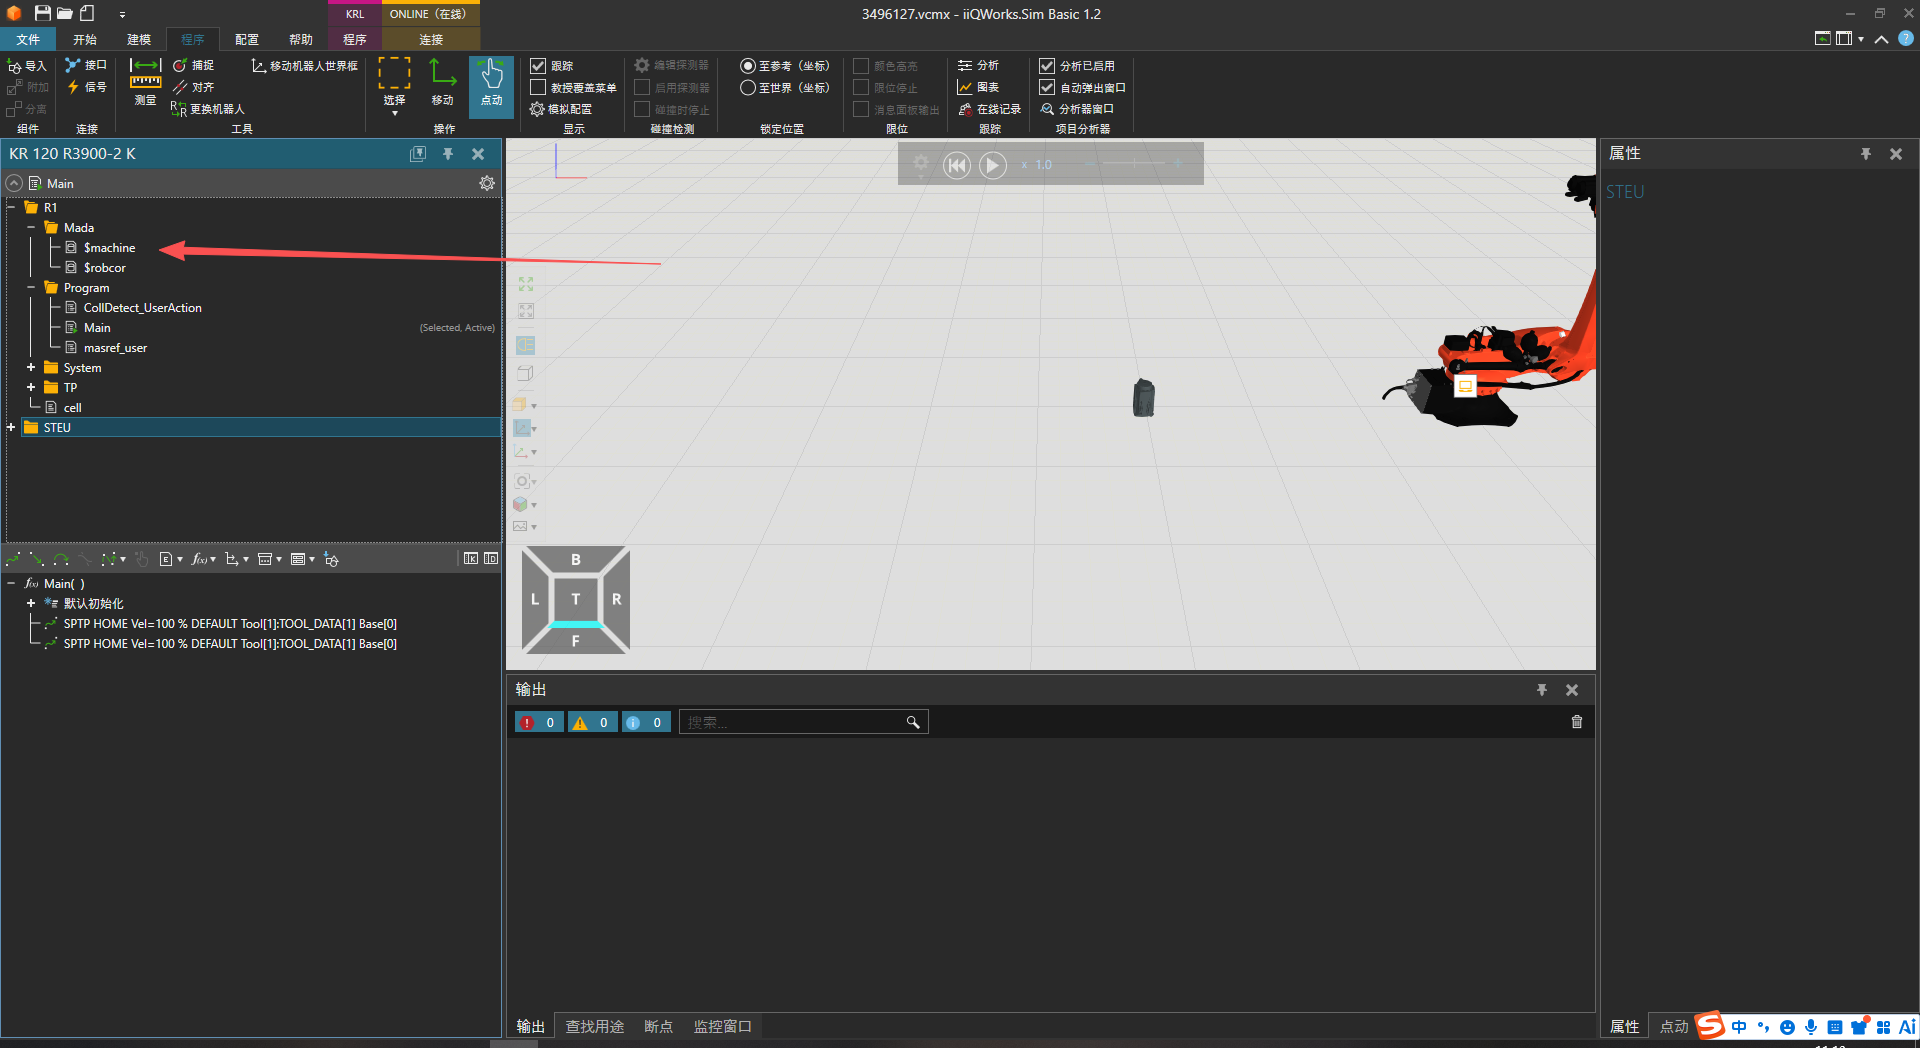
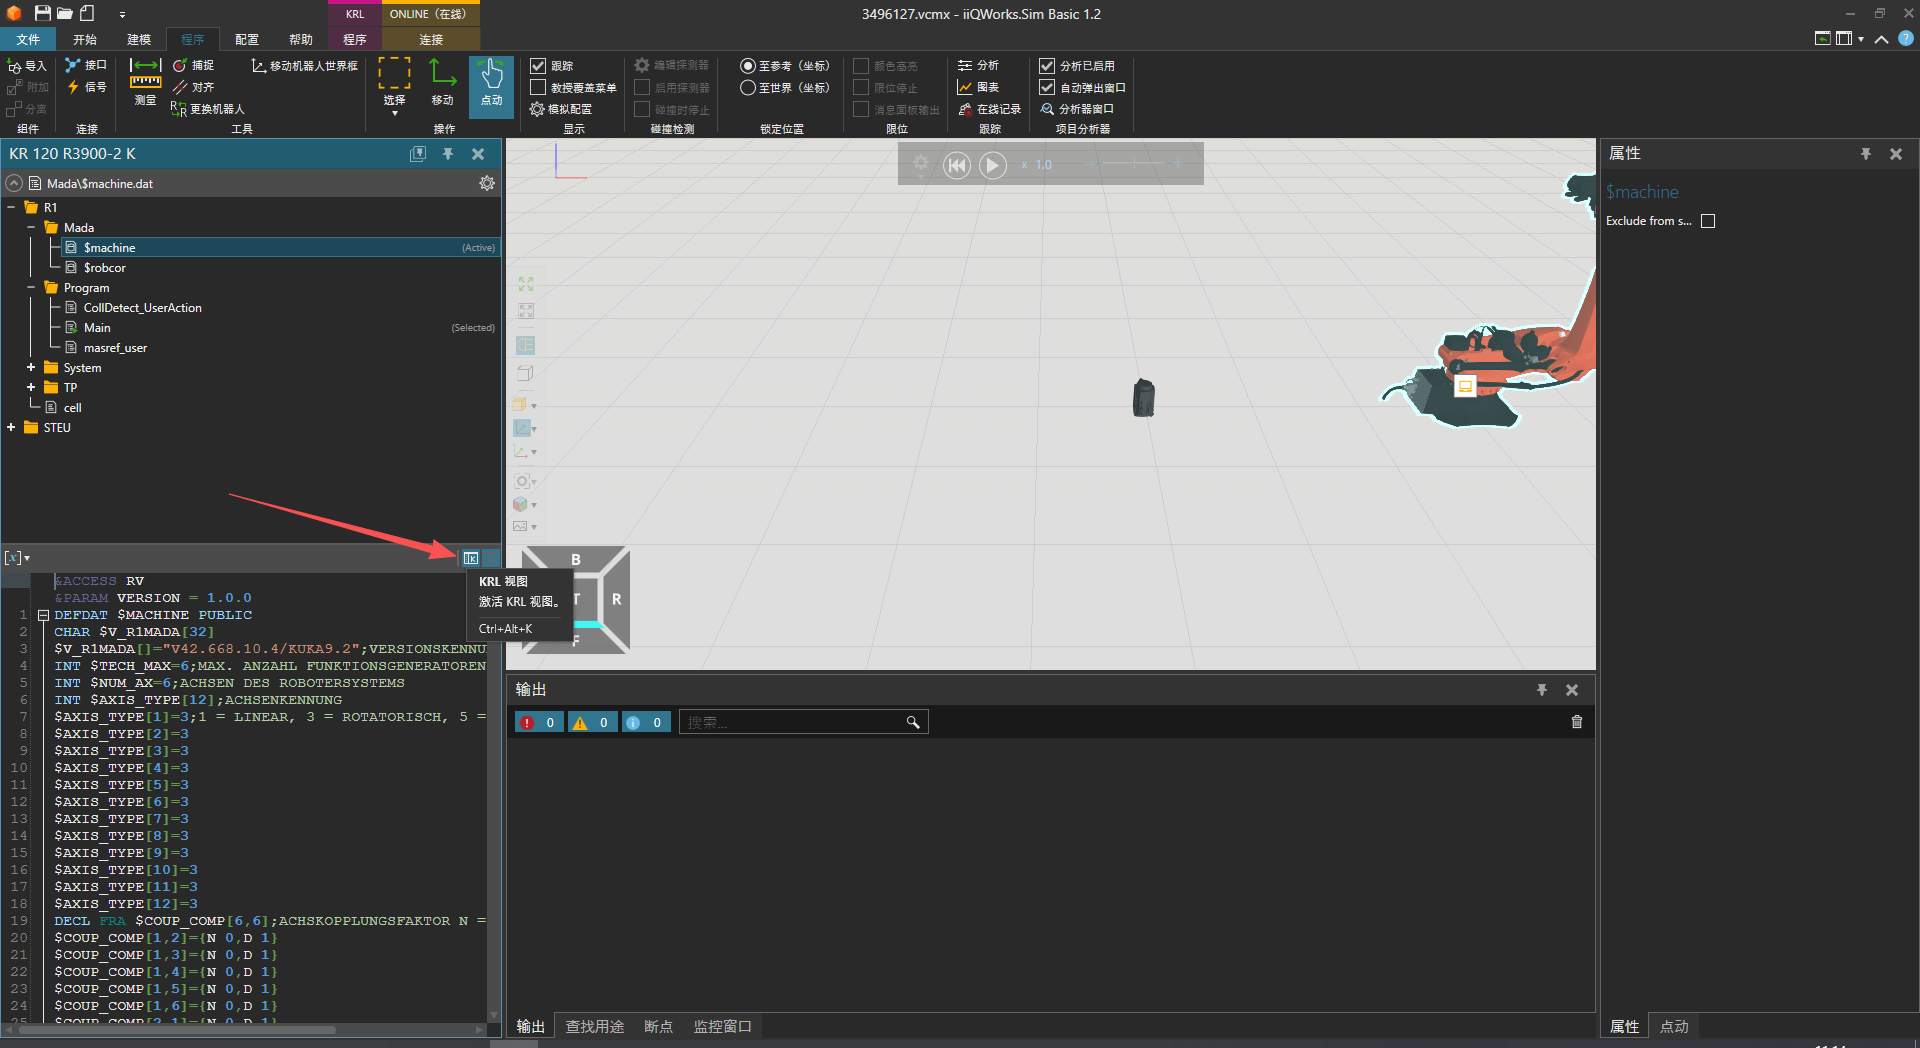
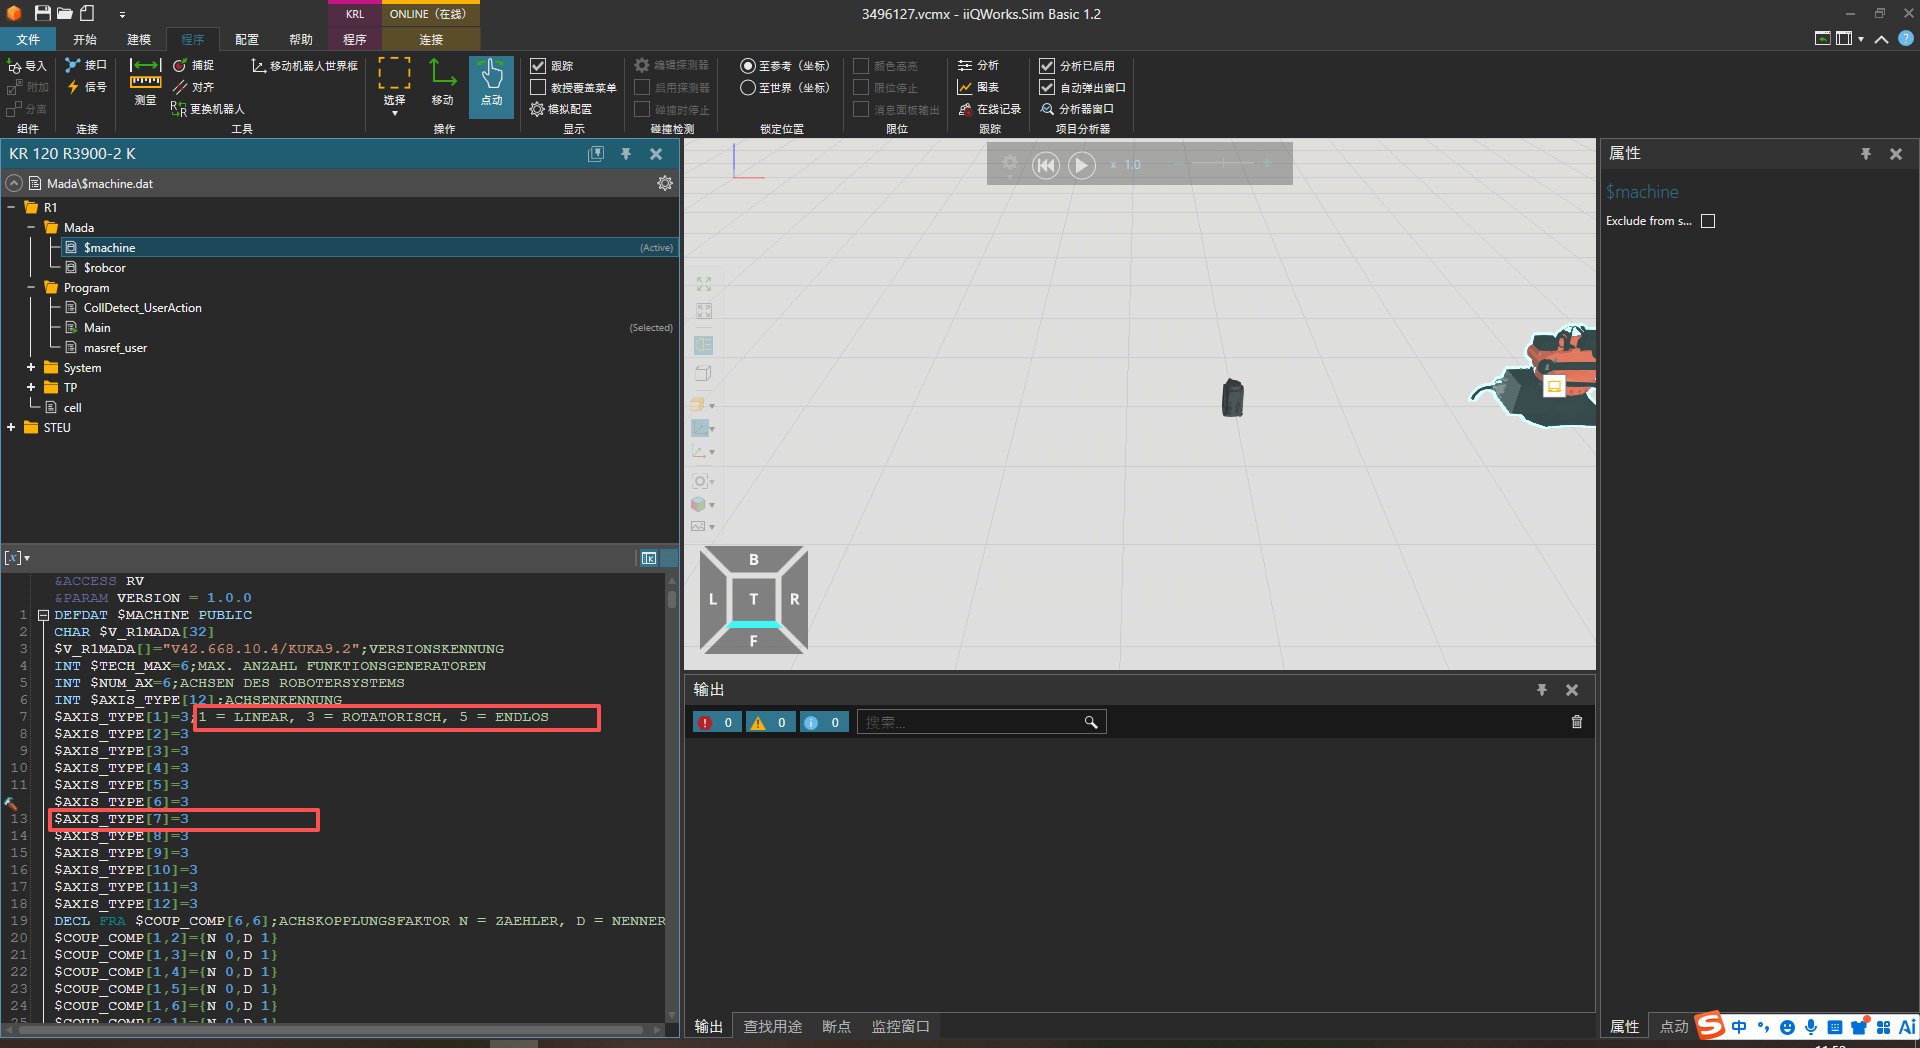
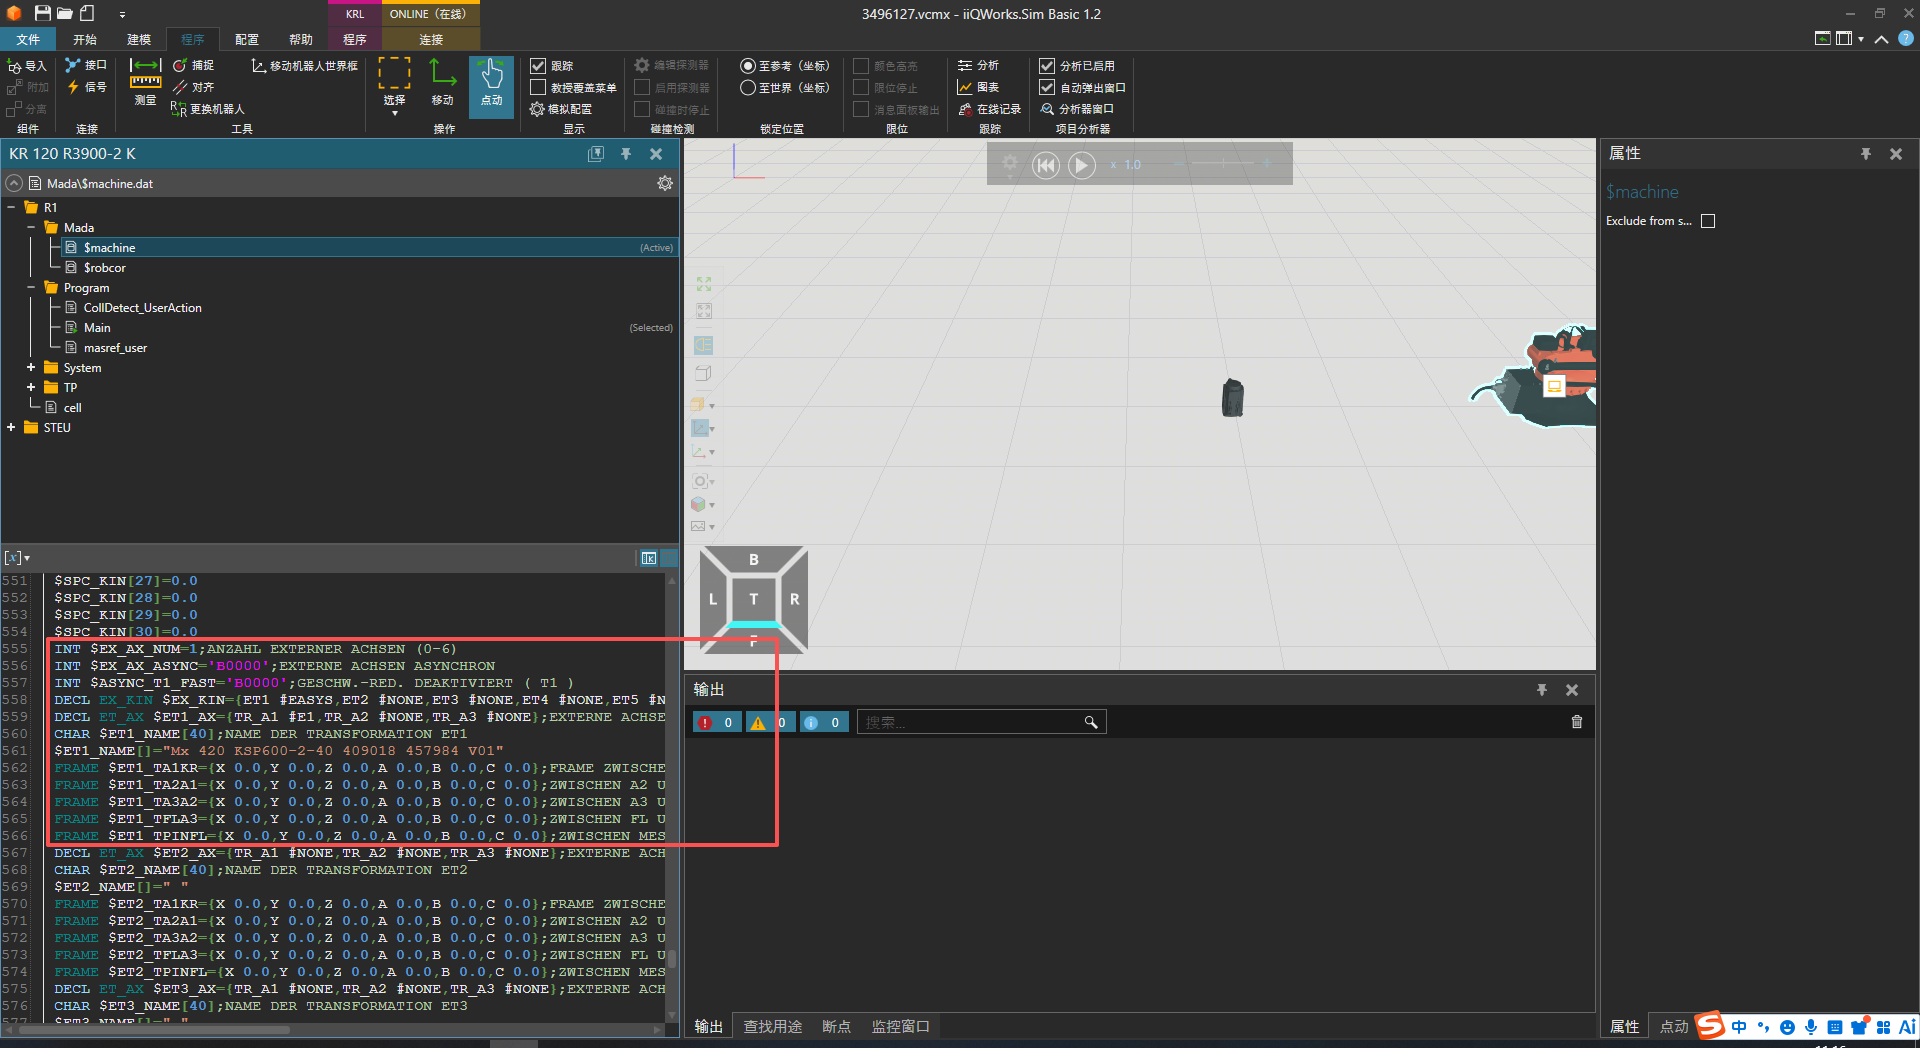
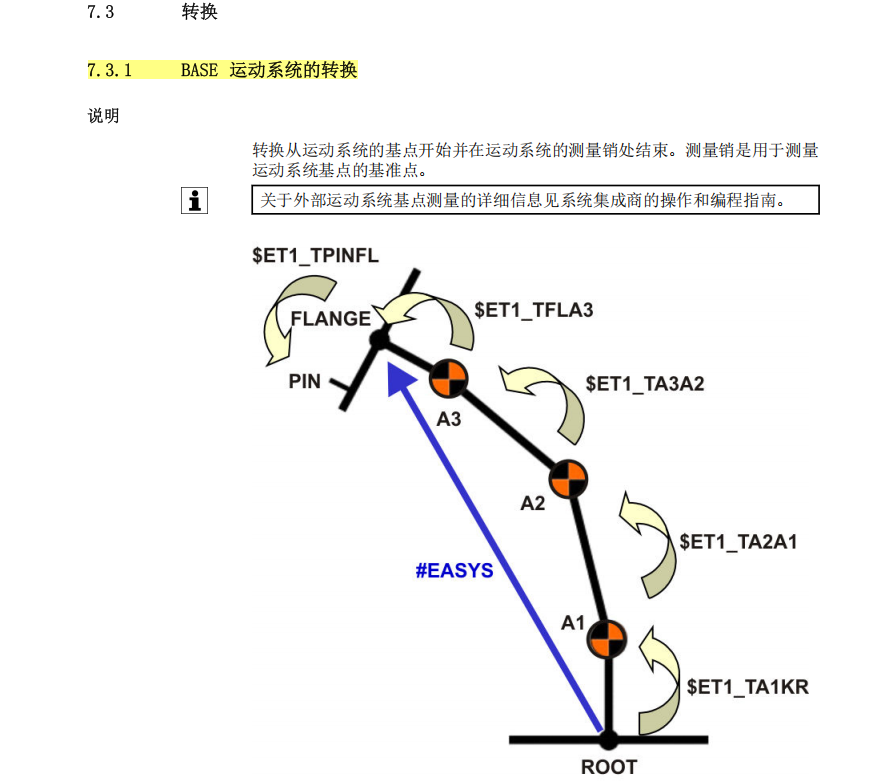
点击上方的程序 菜单,左侧会出现程序窗口,右击程序窗口空白处,弹出高级程序视图 条并点击,程序窗口就可以看到机器人系统里面的配置文件,选择machine 程序文件,在程序窗口右下方点击KRL视图 ,然后下方窗口显示为程序编辑器窗口,找到AXIS_TYPE7=3 ,默认配置为旋转轴,根据需要改为直线轴=1 ,旋转轴=3 ,无限旋转轴=5 。坐标转换的系统参数也在这个machine 程序文件里,根据自己外部轴的使用方式,调整相应的数据。
六、下载进控制器中
点击上方的在控制器上部署配置 即可将软件所更改的配置下载进机器人控制器中。
目前发现的问题(槽点):
1、在 Work Visual 软件中,外部轴配置窗口提供了轴类型选择功能(如直线轴、旋转轴、无限旋转轴),但在 iiQWorks.Sim 软件中暂时未能找到对应的轴类型配置界面,只能通过更改系统文件参数来操作。
2、在 Work Visual 软件中,有进行坐标转换的界面, iiQWorks.Sim软件没有找到这个界面,只能通过更改系统文件参数来操作。